
Адаптивная отказоустойчивая система управления угловым движением спускаемого аппарата типа «несущий корпус» при входе в атмосферу на основе скользящего режима
Рубрика: Управление сложными системами
Статья в выпуске: 3, 2026 года.
Бесплатный доступ
Рассматривается задача управления угловым движением спускаемого аппарата типа «несущий корпус» на этапе входа в атмосферу при неопределенностях математической модели и отказах исполнительных механизмов. Учитываются два вида отказов: снижение эффективности каналов управления и появление дополнительного аддитивного момента. Для компенсации их влияния предложена каскадная система управления на основе скользящего режима. Во внутреннем контуре используется адаптивно изменяемый параметр робастной составляющей, поэтому предварительное определение величины отказа отдельным блоком обнаружения и изоляции отказов не требуется. Для ограничения дребезга управляющего сигнала переключающая составляющая формируется с использованием непрерывной аппроксимации. Устойчивость внутреннего контура исследована методом Ляпунова. Численная проверка алгоритма проведена на модели спускаемого аппарата с использованием характеристик X-33. Дополнительно выполнено 500 расчетов методом Монте-Карло при вариациях аэродинамических коэффициентов, плотности атмосферы, массы аппарата и начальных условий.
Короткий адрес: https://sciup.org/148334277
IDS: 148334277 | УДК: 681.513.3 | DOI: 10.18137/RNU.V9187.26.03.P.93
Adaptive fault-tolerant control of the angular motion of a lifting-body re-entry vehicle during atmospheric entry based on sliding mode control
This paper considers the control of the angular motion of a lifting-body re-entry vehicle during atmospheric entry in the presence of model uncertainties and actuator faults. Two types of actuator faults are considered: loss of control effectiveness and an additional additive moment. A cascaded sliding mode control system is proposed to compensate for these effects. An adaptive parameter of the robust component is used in the inner loop, so the magnitude of the actuator fault does not have to be identified in advance by a separate fault detection and isolation (FDI) module. A continuous approximation of the switching component is introduced to limit control chattering. The stability of the inner loop is analyzed using the Lyapunov method. The algorithm is evaluated numerically using a lifting-body re-entry vehicle model based on X-33 characteristics. In addition, 500 Monte Carlo simulations are performed with variations in aerodynamic coefficients, atmospheric density, vehicle mass, and initial conditions.
Текст научной статьи Адаптивная отказоустойчивая система управления угловым движением спускаемого аппарата типа «несущий корпус» при входе в атмосферу на основе скользящего режима
Движение спускаемого аппарата типа «несущий корпус» (СА ТНК) на этапе входа в атмосферу связано с существенными изменениями условий полета [1; 4]. Условия движения на этом этапе постоянно меняются. При снижении аппарата изменяются плотность атмосферы и скоростной напор, а вместе с ними – действующие аэродинамические силы и моменты. Динамика углового движения при этом существенно нелинейна, а отдельные каналы управления связаны между собой [2; 3]. Регулятор, настроенный для одного режима, на всей траектории входа не всегда обеспечивает требуемое качество управления.
В литературе предлагались различные нелинейные и робастные подходы к управлению СА ТНК в рассматриваемых условиях: H∞-управление [5], динамическая инверсия и управление в скользящем режиме (Sliding Mode Control, SMC) [6; 7]. В данной работе используется последний подход. Его выбор связан с малой чувствительностью скользящего движения к ограниченным параметрическим неопределенностям и внешним возмущениям. При практической реализации, однако, возникает известная проблема — дребезг управляющего сигнала. Высокочастотные изменения команды создают дополнительную
Адаптивная отказоустойчивая система управления угловым движением спускаемого аппарата типа «несущий корпус» при входе в атмосферу нагрузку на исполнительные механизмы и могут возбуждать неучтенную высокочастотную динамику конструкции [8].
Отдельная задача связана с возможными отказами исполнительных механизмов. Рассматриваются два случая: снижение эффективности канала управления и появление дополнительного аддитивного момента. Для обнаружения и идентификации подобных отказов может использоваться отдельный блок обнаружения и изоляции отказов (Fault Detection and Isolation, FDI). Однако при входе аппарата в атмосферу время реакции системы имеет существенное значение. Последовательное обнаружение отказа и последующая реконфигурация управления создают дополнительную задержку. Поэтому здесь используется другой подход: влияние отказа компенсируется непосредственно законом управления за счет изменения адаптивного параметра робастной составляющей.
В работе строится адаптивный отказоустойчивый закон управления угловым движением СА ТНК на основе скользящего режима. Рассматривается компенсация мультипликативных и аддитивных отказов без отдельной процедуры определения их величины с помощью FDI. Одновременно необходимо ограничить высокочастотные изменения управляющего воздействия, характерные для классической реализации SMC.
Математическая модель углового движения спускаемого аппарата типа «несущий корпус» с учетом отказов
В качестве объекта управления рассматривается жесткий спускаемый аппарат типа «несущий корпус». При численном моделировании используются характеристики аппарата X-33 [9]. Кинематические и динамические уравнения углового движения в связанной системе координат имеют вид [10]
Θ˙ = R (Θ)ω + A f ( t );
Jω˙ = –ω × (Jω) + uact + d(t), где Θ = [α, β, σ]T – вектор аэродинамических углов; R(Θ) – кинематическая матрица связи; ω = [p, q, r]T – вектор угловой скорости СА ТНК в связанной системе координат; Af(t) – вектор кинематических возмущений; J ∈ R3×3 – тензор инерции СА ТНК; uact – вектор фактического управляющего момента; d(t) – вектор внешних динамических возмущений.
Кинематическая матрица R (Θ) определяется как
cos a tan p 1 — sinatanP
R (Θ) =
sin a 0 — cos a
cos a cos P — sin P — sin a cos P
где α – угол атаки; β – угол скольжения; σ – угол крена.
Для описания отказов исполнительных механизмов используется следующая модель:
u act = P ( t ) u c + F ( t ),
где u act – вектор фактического управляющего момента; u c – вектор управляющего момента, формируемого регулятором; P ( t ) = diag ( p 1, p 2, p 3) – диагональная матрица, характеризующая снижение эффективности каналов управления, p i ∈ (0,1]; F ( t ) = [ f 1, f 2, f 3] T – вектор дополнительных моментов, моделирующих аддитивные отказы исполнительных механизмов.
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
Синтез адаптивной отказоустойчивой системы управления
Система управления строится по каскадному принципу. Внешний кинематический контур формирует требуемую команду по угловой скорости на основе ошибки угловых переменных, а внутренний динамический контур обеспечивает ее отработку.
Для ошибки слежения ea = Θ – Θref(5)
формируется виртуальная команда угловой скорости ω c :
ωc = R(Θ)–1(Θ˙ref – Af(t) – Kkinea),(6)
где Θ ref – вектор заданных аэродинамических углов; K kin – положительно определенная диагональная матрица коэффициентов кинематического контура.
Kkin = diag (kα, kβ, kσ) > 0.(7)
Внутренняя ошибка определяется как
ωe = ω – ωc .(8)
Управляющий момент формируется в виде суммы uc = uc1 + uc2.(9)
Линейная часть обеспечивает базовую сходимость uc1 = –k1||ωe||ωe ,(10)
где u c 1 – линейная составляющая вектора управления; k 1 – положительный коэффициент усиления.
Нелинейная робастная составляющая имеет вид uc2 = –(k2 + ĉξ + Apmax|| uc1|| maxCI«»el>e) ,(11)
где u c 2 – робастная составляющая управления; k 2 – положительный коэффициент; – адаптивная оценка неизвестной верхней границы неопределенностей; ξ = ||ω|| + 1 – вспомогательная переменная состояния; A p max – априорная максимальная оценка мультипликативного отказа; ϵ – малая положительная константа для исключения деления на ноль.
Закон адаптации параметра ĉ имеет вид
1 в s 2 , (12)
где a 1, a 2 – положительные коэффициенты адаптации. Вектор D e используется для формирования мертвой зоны. Если || ω e || > V^’, принимается D e = ω e . При попадании ошибки в заданную малую область полагается D e = 0. В этом случае изменение адаптивной оценки прекращается, что позволяет ограничить ее дальнейший рост при уже достаточно малой ошибке.
Для анализа устойчивости внутреннего контура выберем функцию Ляпунова
V =-coTeJ со е
+ ^ГС ,
Адаптивная отказоустойчивая система управления угловым движением спускаемого аппарата типа «несущий корпус» при входе в атмосферу где с — с — с* – ошибка адаптивной оценки; c* – неизвестная верхняя граница совокупной неопределенности. Первая составляющая функции V связана с ошибкой по угловой скорости, вторая – с отклонением адаптивной оценки от c*.
Производная V вдоль траекторий замкнутой системы имеет вид
^ = "Г(“act + d(t)-]O)c- О)Х ]ы) + 7" сс. (14)
Подставляя модель отказов (4), закон управления (10), (11) и закон адаптации (12), получаем оценку производной функции Ляпунова. Вне пограничного слоя она может быть записана в виде
V < —у\\шд\\2 — Ас2 + Д . (15)
Здесь η > 0 и λ > 0 зависят от выбранных параметров регулятора, а величина Δ > 0 характеризует остаточный ограниченный член. Из (15) следует, что вне некоторой ограниченной области производная функции V отрицательна. Поэтому ошибка ω e и адаптивная оценка остаются ограниченными.
Ошибка слежения при этом достигает малой окрестности нуля, размер которой зависит от параметров регулятора и величины остаточного члена Δ. Для рассматриваемой системы это соответствует практической устойчивости внутреннего контура.
Литературный обзор
Вопросы управления спускаемыми аппаратами типа «несущий корпус» на этапе входа в атмосферу рассматривались в ряде работ. В [1; 2] анализируются особенности аэродинамики таких аппаратов и их влияние на динамику углового движения. В [3] обсуждается оптимизация траекторий многоразовых систем, а в [11] – динамика спуска с использованием надувных тормозных устройств. Общим для этих исследований является вывод о необходимости учета значительной изменчивости параметров движения на протяжении всего участка спуска.
Ранние работы по управлению опирались преимущественно на линейные методы. В [4] показано, что LQR-регулятор обеспечивает хорошее качество в окрестности опорной траектории. Однако, как следует из [1; 2], параметры движения на этапе входа изменяются в широких пределах, поэтому линейный регулятор, настроенный на один режим, не всегда сохраняет эффективность на всей траектории. Аналогичные ограничения отмечены в [3; 11] применительно к задачам оптимизации траекторий. В связи с этим в последние годы активно развиваются нелинейные и робастные методы. Среди них H∞-подход [5], позволяющий формализовать требования к робастности, однако часто приводящий к консервативным законам. Управление в скользящем режиме [6; 7] привлекает внимание благодаря малой чувствительности к параметрическим неопределенностям. Вместе с тем, как показано в [8], классическая реализация SMC сопровождается высокочастотным дребезгом управляющего сигнала, что создает дополнительную нагрузку на приводы и может возбуждать неучтенные моды конструкции.
Дополнительная сложность связана с отказами исполнительных механизмов. В традиционных схемах отказоустойчивого управления информацию о неисправности формиру-
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
ет отдельная система FDI [12], после чего производится реконфигурация регулятора. Такой подход, однако, вносит задержку, которая для высокодинамичных объектов может быть критичной. Альтернативой служат адаптивные методы, в которых робастная составляющая изменяется непосредственно по текущей ошибке, без идентификации величины отказа. Подобные схемы развиты в [13–15] для различных классов летательных аппаратов. В [16] адаптивный алгоритм применяется к задаче управления спускаемым аппаратом типа «несущий корпус» при наличии возмущений, что близко по постановке к рассматриваемой здесь задаче.
В отличие от упомянутых работ в настоящем исследовании предлагается комбинированный подход, объединяющий каскадную структуру SMC с адаптивной настройкой робастной составляющей, причем компенсация отказов выполняется без явного выделения их величины. Одновременно вводится сглаживание переключающей части для уменьшения дребезга. Такой подход позволяет сохранить устойчивость в условиях параметрической неопределенности и при отказах исполнительных механизмов без дополнительной задержки на диагностику.
Результаты моделирования
Алгоритм проверялся численно в среде MATLAB на модели СА ТНК с использованием характеристик X-33. Начальная высота составляла 60 км, скорость – 6900 м/с. Остальные компоненты начального состояния приведены в Таблице 1.
Таблица 1
Начальный вектор состояния СА ТНК
|
Время, с |
Высота, км |
Долгота, град |
Широта, град |
Скорость, м/с |
Скоростной угол тангажа, град |
Скоростной угол рыскания, град |
|
0 |
60 |
100 |
40 |
6900 |
–1 |
0 |
Источник: здесь и далее таблицы составлены авторами на основе данных моделирования.
Параметры управления приведены в Таблице 2.
Таблица 2
Параметры управления
|
а 1 |
а 2 |
k 1 |
ϵ |
|
5 |
0,1 |
200 |
10 -4 |
На 80-й секунде эффективность исполнительных механизмов снижается до 50 %, а при t = 1000 с в модель вводился постоянный возмущающий момент F = [2 ∙ 104, -1 ∙ 104, 0,8 ∙ 104] T Н·м.
Изменение угловых переменных в рассматриваемом сценарии представлено на Рисунке 1. После введения отказов появляются отклонения угла атаки α, угла скольжения β и угла крена σ от заданных значений. Наиболее заметный переходный процесс соответствует появлению аддитивного момента при t = 1000 с. Затем величина ошибок уменьшается, и фактические значения снова приближаются к заданным зависимостям.
Адаптивная отказоустойчивая система управления угловым движением спускаемого аппарата типа «несущий корпус» при входе в атмосферу
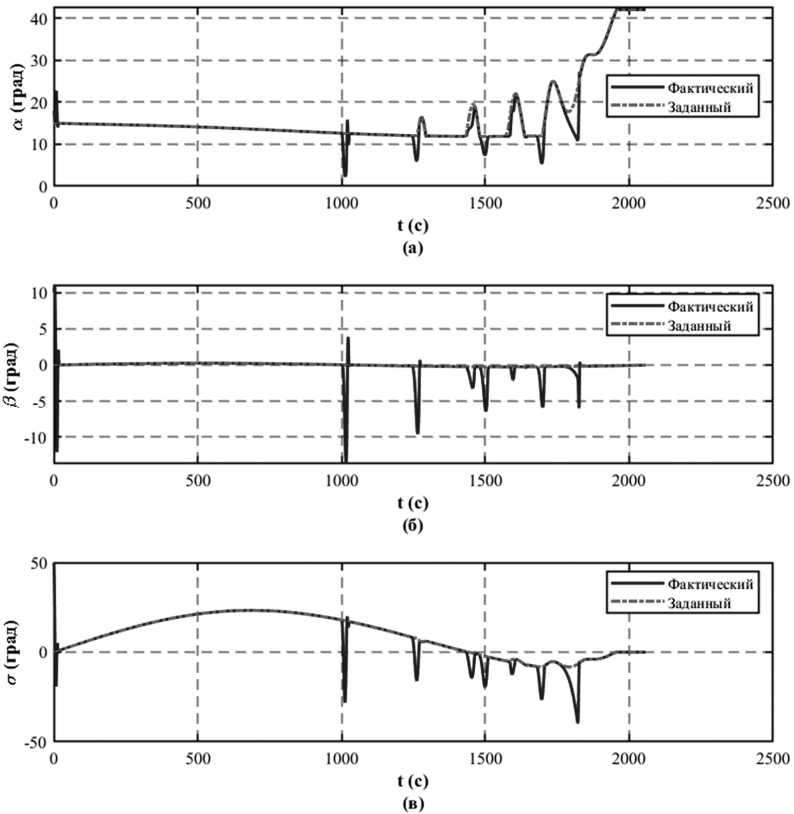
Рисунок 1. Изменение угловых переменных СА ТНК во времени: а – угол атаки α; б – угол скольжения β; в – угол крена σ
Источник: здесь и далее рисунки выполнены авторами на основе результатов моделирования
Основные параметры движения СА ТНК приведены на Рисунке 2. Высота в процессе спуска изменяется неравномерно, причем на заключительном участке зависимость становится более плавной. Скорость уменьшается от начального значения 6900 м/с до значений, соответствующих конечному участку рассматриваемой траектории. Скоростной угол тангажа остается сравнительно небольшим на большей части расчета, а на заключительном участке спуска изменяется более заметно. На Рисунке 2, г показано изменение адаптивного параметра ĉ. После введения рассматриваемых отказов его значение меняется, увеличивая вклад робастной составляющей в управляющий момент.
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
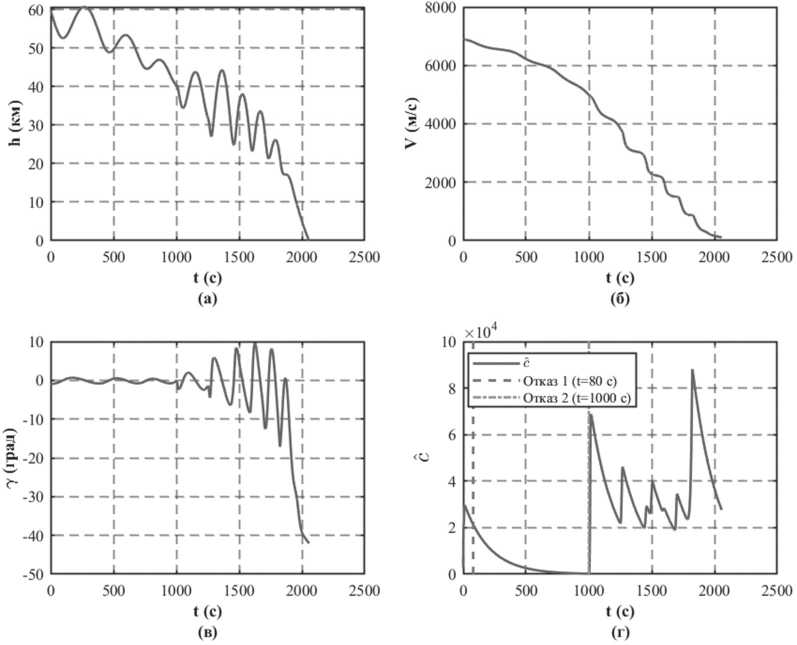
Рисунок 2. Параметры движения СА ТНК при спуске:
а – высота h ; б – скорость V ; в – скоростной угол тангажа γ ; г – адаптивный параметр ĉ
Для дополнительной проверки алгоритм был протестирован в 500 расчетах методом Монте-Карло с варьированием аэродинамических коэффициентов (±5 %), плотности атмосферы (±10 %), массы аппарата (±2 %) и начальных условий (см. Рисунок 3).
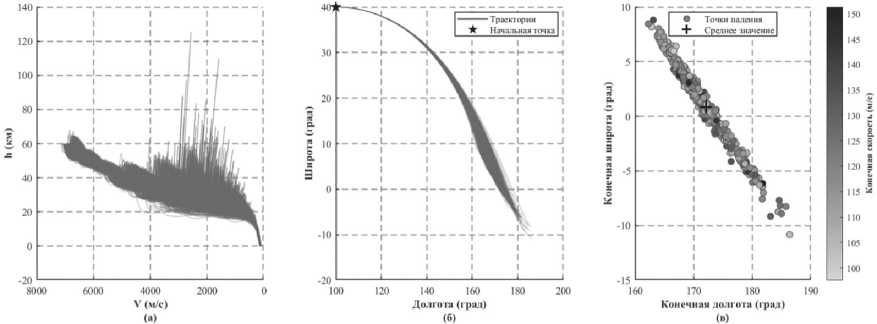
Рисунок 3. Результаты моделирования методом Монте-Карло: а – профили «высота – скорость»; б – проекции наземных траекторий; в – рассеяние конечных точек
Адаптивная отказоустойчивая система управления угловым движением спускаемого аппарата типа «несущий корпус» при входе в атмосферу
Зависимости высоты от скорости для всех реализаций показаны на Рисунке 3, а. На среднем участке спуска разброс между отдельными реализациями хорошо заметен. Он связан с одновременным варьированием нескольких параметров модели. Ближе к заключительному участку траектории кривые постепенно сближаются. Таким образом, различия параметров и начальных условий заметно влияют на промежуточные траектории, тогда как к концу расчета область состояний становится более компактной.
На Рисунке 3, б показаны проекции траекторий на поверхность Земли. Здесь разброс выражен слабее. Большая часть траекторий проходит сравнительно близко друг к другу, хотя полного их совпадения нет.
Конечные точки всех 500 реализаций показаны на Рисунке 3, в. Черный крест соответствует их среднему положению. Вариации параметров приводят к разбросу конечных координат. Конечная скорость для основной части расчетов находится приблизительно в диапазоне 100–155 м/с.
Обсуждение
Обратимся сначала к реакции системы на заданные отказы исполнительных механизмов. До появления аддитивного отказа фактические угловые переменные, как видно из Рисунка 1, в основном следуют заданным значениям. Снижение эффективности исполнительных механизмов после 80 с приводит к отклонению, однако длительного роста ошибки не наблюдается.
Более заметный переходный процесс возникает при t = 1000 с, когда в модель вводится постоянный дополнительный момент. После этого угловые переменные отклоняются от заданных значений, затем ошибки уменьшаются.
Такое поведение объясняется структурой внутреннего контура. При увеличении ω e возрастает вклад робастной составляющей u c 2. Одновременно закон адаптации (12) изменяет параметр ĉ. В результате компенсирующее управляющее воздействие изменяется без предварительного определения конкретной величины введенного отказа.
Этот процесс прослеживается по изменению ĉ на Рисунке 2, г. До появления сильного возмущения параметр изменяется сравнительно плавно. После t = 1000 с его значение быстро возрастает вместе с увеличением ошибки внутреннего контура. В дальнейшем характер изменения ĉ меняется по мере уменьшения ошибки. Предусмотренная законом адаптации (12) σ-модификация ограничивает рост адаптивной оценки.
Полученные результаты согласуются с оценкой (15). После переходного процесса ошибка уменьшается и остается в малой окрестности нуля, а переменные системы сохраняют ограниченность.
Перейдем к анализу результатов серии расчетов методом Монте-Карло. В отличие от одиночного расчета здесь одновременно учитывается разброс аэродинамических коэффициентов, плотности атмосферы, массы аппарата и начального состояния. Поэтому полного совпадения траекторий ожидать не следует.
На промежуточном участке профили «высота – скорость», как видно из Рисунка 3, а, заметно различаются. По мере приближения к конечному участку разброс уменьшается. Следовательно, система не формирует одну и ту же траекторию для каждой комбинации параметров, однако конечные состояния располагаются более компактно, чем состояния на промежуточном участке.
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
Для бокового движения наблюдается несколько иная картина. Как видно из Рисунка 3, б, наземные траектории расположены ближе друг к другу. В рамках заданных вариаций параметров боковое движение оказывается менее чувствительным к рассматриваемым неопределенностям, чем профиль «высота – скорость».
На Рисунке 3, в представлен разброс конечных координат. Конечные точки остаются в ограниченной области, а для основной части реализаций конечная скорость составляет приблизительно 100–155 м/с.
Проведенные расчеты показывают, что при принятых диапазонах неопределенностей замкнутая система сохраняет работоспособность.
Заключение
В работе построен закон управления угловым движением спускаемого аппарата типа «несущий корпус», рассчитанный на снижение эффективности исполнительных механизмов и появление дополнительного возмущающего момента. Система построена по каскадной схеме на основе скользящего режима.
Адаптивный параметр , зависящий от ошибки внутреннего контура, меняет робастную составляющую управляющего момента. Формирование управляющего воздействия не требует предварительного определения величины отказа отдельным блоком FDI. Из анализа функции Ляпунова следует условие практической устойчивости внутреннего контура. При принятых предположениях переменные замкнутой системы остаются ограниченными, а ошибка слежения достигает малой окрестности нуля.
Численная проверка проведена на модели СА ТНК с использованием характеристик X-33. Снижение эффективности исполнительных механизмов вводилось на 80-й секунде, а постоянный аддитивный момент – на 1000-й секунде. После переходных процессов система восстанавливала слежение за заданными переменными.
Кроме того, выполнено 500 расчетов методом Монте-Карло при вариациях аэродинамических коэффициентов ±5 %, плотности атмосферы ±10 %, массы ±2 % и начальных условий. На промежуточном участке между отдельными реализациями наблюдается заметный разброс, который уменьшается к концу расчета. Конечная скорость СА ТНК основной части реализаций составляет приблизительно 100–155 м/с.
Результаты моделирования подтверждают работоспособность алгоритма для принятой математической модели и рассмотренных сценариев отказов.
