
Анализ и 3D-симуляция посадочной площадки марсохода «Розалинд Франклин» (проект ExoMars) в районе Oxia Planum
Журнал: Сибирский аэрокосмический журнал @vestnik-sibsau
Рубрика: Информатика, вычислительная техника и управление
Статья в выпуске: 3 т.27, 2026 года.
Бесплатный доступ
В будущем, с увеличением числа марсоходов, отправляемых на Марс различными странами или частными компаниями, оценка места посадки может внести значительный вклад в успех миссии. Одним из мест, выбранных Европейским космическим агентством (ESA), является регион плато Оксия для миссии по поиску признаков прошлой жизни на Марсе, с упором на глубокое бурение и анализ богатых водой минералов в экваториальной области планеты. Выбор маршрута марсохода в этой обширной области до начала миссии может сыграть ключевую роль в снижении рисков миссии. Равнина Oxia Planum на Марсе расположена в пограничном районе между древним скалистым горным регионом на севере Марса и относительно плоскими низменностями равнины. Будущий марсоход «Розалинд Франклин» должен провести локальные и подземные исследования, пробурить и проанализировать поверхность плато для выяснения её происхождения. Основная задача будущего марсохода – это поиск потенциальных древних мест обитания на Марсе и биологических следов, свидетельствующих о существовании жизни в прошлом. Анализ региона плато Оксия выявил убедительные геологические свидетельства эрозии поверхностных слоёв, что свидетельствует о масштабном обновлении поверхности планеты. В данной статье показано, как создание реалистичного трехмерного изображения места посадки с высоким разрешением до начала миссии марсохода может дать точную картину и оценку местоположения марсохода. Был разработан гибридный рабочий процесс, сочетающий спутниковые стереоизображения HiRISE с пространственным анализом и обработкой данных в системе QGIS, а также расширенной трехмерной визуализацией с использованием E-on Vue. Построенная 3D-модель обеспечивает точное и реалистичное представление ключевых геоморфологических структур ландшафта, включая каналы, кратеры и осадочные слои. Предложенный алгоритм может представлять собой надежный подход к созданию моделей поверхности планет высокого разрешения и может быть использован для планирования будущих роботизированных и пилотируемых миссий на Марс.
Короткий адрес: https://sciup.org/148334401
IDS: 148334401 | УДК: 519.876.5 | DOI: 10.31772/2712-8970-2026-27-3-400-413
Analysis and 3D simulation of the rosalind franklin rov (ExoMars project) landing site in the Oxia Planum region
In the future, as the number of rovers sent to Mars by various countries and private companies increases, landing site evaluation could significantly contribute to the mission's success. One of the sites selected by the European Space Agency (ESA) is the Oxia Planum region for a mission to search for signs of past life on Mars, with a focus on deep drilling and analysis of water-rich minerals in the planet's equatorial region. Choosing the rover's route through this vast region before the mission begins could play a key role in mitigating mission risks. Oxia Planum on Mars is located in the border region between the ancient, rocky highlands of northern Mars and the relatively flat lowlands of the plain. The upcoming Rosalind Franklin rover will conduct in-situ and underground exploration, drilling, and analysis of the plateau's surface to determine its origin. The primary objective of the future rover is to search for potential ancient habitats on Mars and biological traces indicating the existence of past life. Analysis of the Oxia Planum region revealed compelling geological evidence of surface erosion, suggesting extensive resurfacing of the planet. This paper demonstrates how generating a realistic, high-resolution 3D image of the landing site prior to the rover's mission can provide an accurate picture and estimate of the rover's location. A hybrid workflow was developed that combines HiRISE stereo imagery with spatial analysis and data processing in QGIS, as well as advanced 3D visualization using E-on Vue. The resulting 3D model provides an accurate and realistic representation of key geomorphic features of the landscape, including channels, craters, and sedimentary layers. The proposed algorithm represents a robust approach to generating high-resolution planetary surface models and can be used to plan future robotic and human missions to Mars.
Текст научной статьи Анализ и 3D-симуляция посадочной площадки марсохода «Розалинд Франклин» (проект ExoMars) в районе Oxia Planum
За последние полвека понимание планеты Марс радикально изменилось благодаря различным орбитальным и автоматическим миссиям. Поскольку миссии на Марс продолжаются, определение безопасных мест посадки стало не только необходимостью логистического планирования, но и ключевым фактором в удачном выполнении этих миссий в дальнейшем. На Марсе есть место, которое можно изучить для целей будущей посадки марсохода, а именно область Oxia Planum (плато Оксия). Это равнина на 18°с. ш. и 335° в. д., устье системы долин Кугун (Coogoon Valles) [1; 2]. Выбор места посадки, где должен приземлиться марсоход, необходимо тщательно продумать. Это должно быть место из раннего периода Марса, где есть много свидетельств наличия воды, которая была там в течение длительного времени. Следовательно, в этом месте могут быть обнаружены осадочные породы, в которых могли сохраниться органические вещества [3; 4].
Основная цель данной работы заключается в разработке гибридного рабочего процесса, позволяющего создавать фотореалистичные 3D-модели поверхности Марса с очень высоким разрешением путем прямой передачи результатов анализа, обработанных в QGIS, в программное обеспечение E-on Vue. Поскольку исходные данные для этого исследования представляют собой только орбитальные изображения HiRISE, этот метод обеспечивает беспрецедентное визуальное понимание геологии места посадки, создавая крупные планы и реалистичные перспективы, и может быть использован в качестве мощного инструмента для оперативного планирования и снижения рисков в будущих миссиях на Марс. Таким образом, данный подход не только предоставляет мощный инструмент для оперативного планирования и снижения рисков в будущих миссиях на Марс, но и реализует его на практике: на основе детального анализа орбитальных данных HiRISE в среде QGIS нами был предложен и картографирован предварительный маршрут для планируемого европейского ровера «Розалинд Франклин» (назван в честь английского биофизика Rosalind Elsie Franklin) в районе плато Оксия. Этот маршрут, отображающий наиболее безопасные и научно-интересные участки, представлен рис. 1. Ключевые отрезки данного маршрута затем были перенесены в программу E-on Vue для фотореалистичной 3D-визуализации, что позволяет наглядно оценить проходимость и геологический контекст трассы до начала реальной миссии.
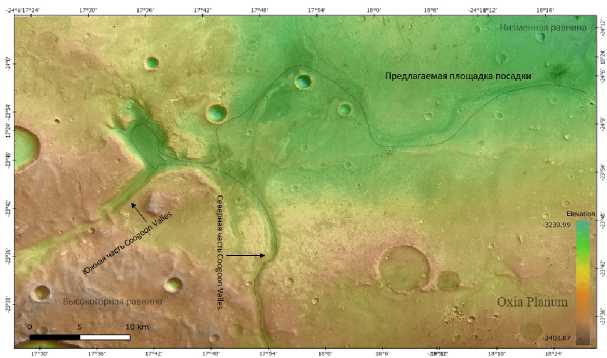
Рис. 1. Потенциальный регион посадочной площадки и траектория марсохода «Розалинд Франклин» проекта ExoMars на плато Оксия [5]
Fig. 1. Potential landing site and trajectory of the ExoMars rover
Rosalind Franklin on Oxia Planum [5]
Для дальнейшего изучения Марса можно рассмотреть возможность интеграции съемки стереокамеры высокого разрешения Mars Express (HRSC – High Resolution Stereo Camera) Европейского космического агентства (ESA) [6]. Эта методология сыграла ключевую роль во время миссии Mars Express в 2003 г. и остаётся актуальной на сегодня. Внедрение технологии HRSC стало важнейшим поворотным моментом, поскольку она взяла на себя основную роль в получении стереоизображений и на протяжении многих лет продолжает углублять наше понимание поверхности Марса в трёхмерном пространстве. Его непрерывная работа по-прежнему играет важную роль в будущих миссиях на Марс, являясь ценным источником информации. Кроме того, была разработана система цветной стереовизуализации поверхности (CaSSIS – Colour and Stereo Surface Imaging System) [7].
Общая схема процесса 3D-реконструкции и моделирования рельефа плато Оксия, реализованная в данном исследовании, представлена на рис. 2. Она состоит из шести основных этапов: начиная с первичной обработки исходных данных и заканчивая визуализацией высокоточных карт и 3D-моделей поверхности плато Оксия. Шаги 2, 3 и 4 представляют собой классическую цепочку стереообработки (сопоставление стереопар, генерация цифровой модели рельефа (ЦМР) и ортогональная коррекция). Однако в данном исследовании эти этапы не выполнялись вручную, поскольку мы использовали уже обработанные и общедоступные продукты NASA и ESA (HiRISE DTM, CaSSIS DTM, CTX Mosaic). Поэтому эти блоки рабочего процесса показаны только для полноты стандартной процедуры 3D-реконструкции, в то время как наша работа начинается с уже сгенерированных ЦМР и орто-корригированных изображений. Поэтому практическая часть работы начинается с этапов анализа в QGIS. Подробное описание всех этапов, включая обработку данных в QGIS и последующую 3D-визуализацию в E-on Vue, приведено далее.
Благодаря технологии, первоначально внедренной в рамках программы «ЭкзоМарс», CaSSIS стал основополагающим инструментом, значительно расширившим возможности стереосъемки. С момента своего создания метод CaSSIS играет очень важную роль в картографировании и понимании геологических процессов. Его огромное влияние стало определяющим фактором в определении будущих миссий Европейского космического агентства. С другой стороны, идет развитие американских инструментов, таких как контекстная камера (CTX) аппарата Mars Reconnaissance Orbiter после запуска миссии в 2005 г. [8]. Основываясь на идее случайных повторных измерений, камера CTX постепенно собирала трёхмерные (3D) данные. Вплоть до настоящего времени камера CTX обеспечивает многогранное изображение поверхности Марса, дополняющее наши знания о сложной топографии планеты. Эксперимент по получению изображений высокого разрешения (HiRISE), также установленный на борту Mars Reconnaissance Orbiter (MRO), стал основным инструментом в расширении стереосъемки США [9]. Высота Mars Reconnaissance Orbiter находится в диапазоне от 255 до 320 км над Марсом (что приводит к получению изображений HiRISE с разрешением 0,255–0,32 м/пиксель) [10].
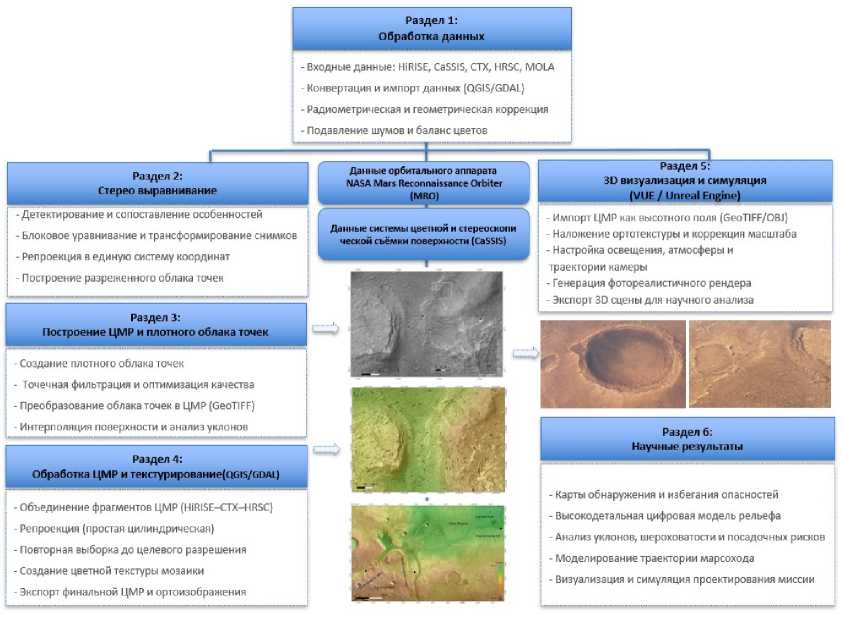
Рис. 2. Рабочий процесс 3D-реконструкции и моделирования рельефа плато Оксия, Марс
Fig. 2. Workflow for 3D reconstruction and terrain modeling of the Oxia Plateau, Mars
Несмотря на многообразие методов, используемых для изучения рельефа Марса, миссия HiRISE дает наиболее точные данные благодаря своему уникальному подходу. Этот метод, характеризующийся получением изображений высокого разрешения, способствует пониманию сложных деталей ландшафта поверхности Марса. Среди мирового сообщества планетологов цифровые модели рельефа, полученные с помощью стереоизображений HiRISE, имеющие локальное разрешение до метрового масштаба, считаются крупным научным прорывом [10–12].
Особенности посадочной площадки
Равнина Оксия Планум на Марсе расположена в пограничном районе между древними скалистыми нагорьями Аравийской Земли (Arabia Terra – горный регион на севере Марса) и относительно плоскими низменностями равнины Хриса (Chryse Planitia). Будущий марсоход «Розалинд Франклин» должен провести локальные и подземные исследования, пробурить и проанализировать поверхность плато Оксия для выяснения её природы и происхождения. На самом деле Марс усеян породами, содержащими глинистые минералы, но плато Оксия занимает ведущее место [13]. Ожидаемая геологическая среда Марса будет лучше понята благодаря минералам, идентифицированным как каолиниты, богатые алюминием, и оливины – магнезиальножелезистые силикаты, которые являются основными составляющими образцов, взятых с плато Оксия [14; 15]. Основная миссия в этих областях – поиск признаков древней жизни, которая могла когда-то существовать на Марсе [16; 17].
Основная задача будущего марсохода «Розалинд Франклин» – это поиск потенциальных древних мест обитания на Марсе и биологических следов, свидетельствующих о существовании жизни в прошлом. Анализ региона плато Оксия выявил убедительные геологические свидетельства эрозии поверхностных слоёв, что свидетельствует о масштабном обновлении поверхности планеты. Ландшафт характеризуется древними глинистыми породами возрастом более 3,8 млрд лет, особенно сосредоточенными в западном регионе [18].
Понимание истории водных потоков в районе высадки имеет большое значение для плато Ок-сия. Это решающий фактор, поскольку эти процессы, связанные с жидкостью, были основными факторами, которые не только изменили древнюю поверхностную среду, но и повлияли на химический состав под ней. Понять эту динамику – значит оценить вероятность того, что биосигнатуры – следы жизни, которые можно использовать для вывода о существовании жизни на Марсе в прошлом – могли сохраниться, сконцентрироваться или даже быть созданы именно там [19].
Плато Оксия и система долин Кугун (Coogoon Valles) являются наиболее вероятными местами, имеющими астробиологическое значение в свете будущих миссий на Марс и открывающими возможности для изучения геологической и гидрологической эволюции этих марсианских ландшафтов. При выборе места посадки учитывались температурный режим местности и возможность использования солнечной энергии [20; 21].
Наборы данных и обработкаСбор данных
В данной работе был использован метод объединения различных орбитальных наборов данных: изображения высокого разрешения и топографические данные, полученные с помощью инструментов HiRISE и CaSSIS. База данных, на основе которой проводился анализ, была взята из архива данных HiRISE [11; 12], известного своими обширными стандартными продуктами, такими как необработанные данные экспериментов (EDR – Endpoint Detection and Response), калиброванные сокращенные данные (RDR – Raw Data Record) и цифровые модели рельефа (DTM – Digital Terrain Model). Эти продукты получены в ходе миссии Mars Reconnaissance Orbiter. На рис. 3 представлено подробное описание каждого типа продукта. Архив данных HiRISE разделён на стандартные продукты и цифровые модели рельефа [22; 23].
Благодаря использованию прогрессивных данных Mars Reconnaissance Orbiter, не только полное покрытие области, но и поверхность Марса могут быть исследованы таким образом, что уровень детализации становится ранее недостижимым. Эксперимент по научной обработке изображений высокого разрешения HiRISE делает снимки места посадки с разрешением 0,25 м на пиксель, что открывает путь к оценке посредством точного подсчета валунов на локальных тестовых участках [24]. Использование цифровых датчиков изображений стало критически важным в межпланетных экспедициях, поскольку они не только регистрируют поверхность, но и предоставляют трёхмерные данные о ней [7].
HiRISE archive product listing organized by type (Standard or Extra), the current PDS-3 storage format and the planned storage format after conversion into PDS-4.
|
Product |
Type |
PDS-3 Format |
PDS-4 Format |
|
Experimental Data Records (EDR) |
Standard |
PDS-RAW (IMG) + attached PDS-3 label |
PDS-RAW (IMG) + detached PDS-4 label |
|
EDR browse and thumbnail products |
Extra |
JPEG |
JPEG + PDS-4 label |
|
Reduced Data Records (RDR) (Map- Projected |
Standard |
Non-lossy compressed JPEG2000 image with detached |
Uncompressed PDS-RAW or geotiff product + detached |
|
Products) |
PDS-3 label |
PDS-4 label |
|
|
RDR browse and thumbnail products |
Extra |
JPEG |
JPEG + PDS-4 label |
|
RDR “Quicklook” products |
Extra |
Lossy compressed JPEG2000 |
Lossy compressed JPEG2000 + PDS-4 label |
|
Merged products (IRB and simulated RGB) |
Extra |
Lossy compressed JPEG2000 |
Lossy compressed JPEG2000 + PDS-4 label |
|
RED, BG, IR, IRB, RGB NOMAP products |
Extra |
Lossy compressed JPEG2000 |
Lossy compressed JPEG2000 + PDS-4 label. |
|
Stereo Anaglyphs |
Extra |
Lossy compressed JPEG2000, JPEG |
JPEG2000, JPEG + PDS-4 label |
|
Digital Terrain Model (DTM) |
Standard |
PDS-RAW (IMG) + attached PDS-3 label |
PDS-RAW + detached PDS-4 label |
|
DTM-derived Orthorectified images |
Standard |
Compressed JPEG2000 image + detached PDS-3 label |
Uncompressed PDS-RAW or geotiff + PDS-4 label |
|
DTM browse and thumbnail images |
Extra |
JPEG |
JPEG + PDS-4 label |
|
DTM Figure of Merit (FOM) map |
Extra |
JPEG2000 |
JPEG2000 + PDS 4 label |
|
DTM Slope Maps (coming soon) |
Extra |
PNG |
PNG + PDS 4 label |
Рис. 3. Список продуктов архива HiRISE, организованный по типу (стандартный и экстра) [10]
Fig. 3. List of HiRISE archive products, organized by type (standard and extra) [10]
Выбор изображений высокого разрешения и цифровых моделей рельефа от NASA для создания геологических карт стал первым шагом в нашем стремлении раскрыть сложность топографии плато Оксия [11]. Цифровые модели рельефа, которые мы использовали, были получены с помощью передовой технологии спутниковой съемки, которая обеспечивает высокую детализацию и возможность запечатлеть поверхность Марса с точностью, необходимой для наших исследований, а также пересеченную местность плато Оксия. Уровень детализации, достигнутый в этих цифровых моделях, играет ключевую роль в выявлении возможных трудностей и преимуществ, что облегчает решения о внедрении протоколов безопасной посадки и стратегий научных исследований.
Детальное трехмерное картирование марсианской поверхности необходимо, если мы хотим лучше понять Марс и облегчить выполнение миссий. Картирование не только облегчает изучение формирования и изменения поверхности планеты, но и незаменимо, когда речь идет о планировании и проведении как роботизированных, так и пилотируемых миссий. Хотя за последние двадцать лет были достигнуты большие успехи в трехмерном картировании Марса, оно все ещё ограничено областями значительного размера, но с данными низкого разрешения. Картирование больших площадей с высоким разрешением имеет первостепенное значение для углубления наших знаний о Красной планете и для следующих этапов исследования Марса [25].
Изображения HiRISE и сложное 3D-моделирование могут стать важным источником информации для определения местоположения рельефа в месте посадки аппарата «Розалинд Франклин» проекта ExoMars [26]. Такие технологии существенно влияют на способ посадки космических аппаратов, что, несомненно, имело место в недавней миссии посадки марсохода Perseverance [27]. Можно ожидать, что такая комбинированная стратегия будет очень полезна для миссии плато Оксия и, по сути, может считаться своего рода стандартом для любого вида исследований или путешествий по незнакомым внеземным ландшафтам. На рис. 4 представлен снимок HiRISE (29,1 см/пиксель), на котором показана посадочная площадка проекта ExoMars на плато Оксия.
Изображение HiRISE, которое использовалось для создания 3D-ландшафта, является наиболее подробным топографическим представлением поверхности с размером пикселя 0,5 м и охватывает площадь поверхности около 6094 км² в регионе плато Оксия [25; 28]. Цифровые модели рельефа, которые покрывают места посадки марсохода Rosalind Franklin, получены из координат 17°24'34"N – 18°51'53"N и 23°40'04"W – 24°55'20"W.
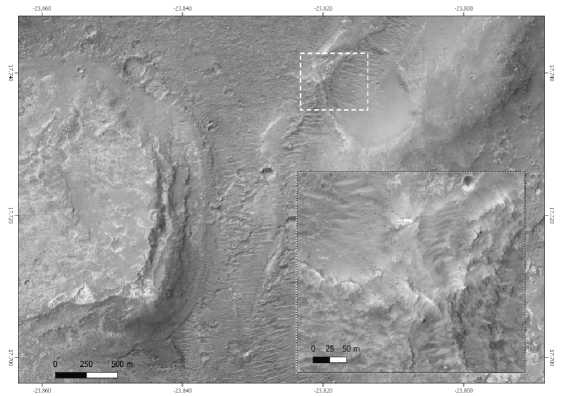
Рис. 4. Место посадки аппарата «Розалинд Франклин» на плато Оксия. Исходный масштаб изображения: 29,1 см/пиксель (с бинаризацией 1×1), что позволяет различить объекты размером около 87 см в поперечнике
Fig. 4. Rosalind Franklin's landing site on Oxia Planum. Original image scale:
29.1 cm/pixel (with 1×1 binarization), allowing objects approximately 87 cm in diameter to be resolved
По сути, это цифровые модели рельефа высокого разрешения, созданные системой глубокого обучения MADNet (Modular ADaptation), которая оценивает цифровую модель рельефа по одному снимку на основе данных HiRISE. Именно этот метод позволяет получить очень подробную топографическую информацию, необходимую для точного анализа места посадки и планирования маршрута, что ранее было недоступно при использовании старых методов [25].
Анализ географической информационной системы
Исследование основывалось в значительной степени на применении ГИС (географических информационных систем) для анализа топографии плато Оксия. Ключевым геопространственным инструментом в данном случае стал Quantum GIS (QGIS), представляющий собой бесплатное программное обеспечение с открытым исходным кодом для работы с ГИС. Оно использовалось для выполнения различных видов анализа, таких как перекрашивание высот, топографическое картографирование, контурный анализ и оценка уклонов [29; 30]. С помощью методов ГИС можно упростить детальное изучение марсианского ландшафта, чтобы найти места, где посадка может быть наиболее осуществимой, на основе таких факторов, как уклон, высота и характеристики поверхности.
При анализе миссий ExoMars в QGIS используется многогранный подход, включающий различные виды данных. Необходимая информация получена из векторных данных о местах прохождения марсохода, которые предоставляют наиболее значимые пространственные данные.
Использование инструментальных растровых данных, таких как пары изображений HiRISE, видимая базовая карта и цифровая модель рельефа, значительно углубляет исследование мест посадки миссии на Марс, что стало возможным благодаря функциям интеграции и анализа QGIS. Создание топографических карт в QGIS позволило получить более подробные характеристики плато Оксия [31].
Благодаря возможностям QGIS удалось интегрировать планетарные данные, которые хранились в различных форматах, таких как GeoTIFF и GeoJPEG2000, сделав их более доступными для анализа больших данных. GeoTIFF является наиболее распространённым геопространственным форматом, перенос геологических символов в QGIS свидетельствует о продолжающихся усилиях по совершенствованию поддержки символики в процессе публикации геологических карт [32].
Такой анализ стал неотъемлемым элементом системы GIS-исследования и обнаружил потенциальные площадки для посадок, учитывая уклон, высоту и характеристики поверхности. Возможности QGIS в анализе позволили найти места с более ровной поверхностью, что дало понимание областей, где можно безопасно и управляемо приземлиться в будущих экспедициях на Марс.
Топографическое картографирование и контурный анализ в QGIS
Как показано на рис. 5, для полного понимания геологии плато Оксия и выявления потенциально критических областей были использованы передовые методы географической информационной системы, в полной мере использующие возможности QGIS. Полученные цифровые модели рельефа были подготовлены с использованием специализированного программного обеспечения для создания подробного и точного представления топографии плато Оксия. Использовались передовые алгоритмы для создания непрерывной поверхности из данных о высоте, предоставленных такими методами, как линейная интерполяция на основе триангуляции Делоне, сплайнинг, метод ближайшего соседа (также известный как обратное взвешивание расстояний) [33].
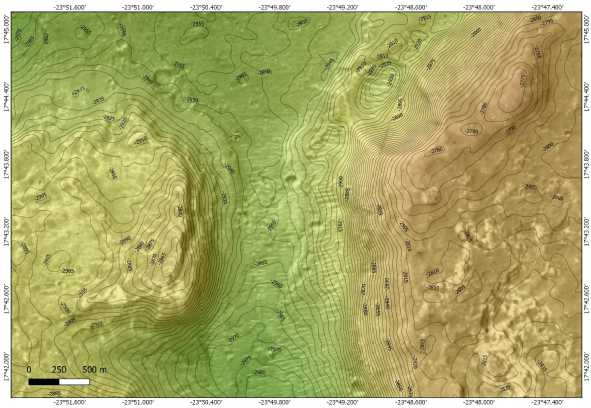
Рис. 5. Топография дельты плато Оксия к югу от долины Кугун (Coogoon Valles) вблизи места посадки ExoMars
Fig.5. Topography of the Oxia Plateau delta south of the Coogoon Valley near the ExoMars landing site
3D-моделирование места посадки ExoMars
С помощью 3D-моделирования и программы E-on Vue можно получить детальные изображения предполагаемого места приземления марсохода в районе плато Оксия – площадки для миссии ExoMars. Все этапы и полный процесс создания показаны на рис. 2, где данные с фотографиями высокого качества HiRISE с орбитальной станции преобразованы в изображения, позволяющие посмотреть на этот регион. Сначала мы совместили набор данных с фотографиями высокого качества (15 см/пиксель) и цифровыми моделями рельефа, необходимыми для создания топографии плато Оксия, с помощью программы GIMP (GNU Image Manipulation Program) для создания и редактирования растровых изображений. После этого данные были обработаны в QGIS. В этой программе были сделаны такие анализы, как получение карт уклонов, шероховатости и геологических образований [34; 35].
В QGIS этапы обработки, необходимые для создания надежной цифровой модели рельефа и первоначальной оценки потенциальных опасностей при посадке, а также для 3D-визуализации местности, могут быть полезны по определению места посадки марсоходов перед началом миссии. Обработанные данные были преобразованы в совместимые форматы и импортированы в программу E-on Vue. В модуле «Импорт объектов» в разделе «Импорт геолоцированного рельефа» при выборе пункта «Территория поля высот» цифровые данные о рельефе будут импортированы в программу E-on Vue для создания базовой модели рельефа. На рис. 6 показан интерфейс рабочей среды E-on Vue с загруженной 3D-моделью участка с ударным кратером плато Оксия.
Карта высот адаптирована для сохранения реального рельефа, в то время как на поверхности она была дополнена спутниковыми текстурами высокого разрешения. Настройки освещения и атмосферы были скорректированы для имитации реальных условий на Марсе, а в разделе настроек меню рендеринга финальное качество вывода было увеличено до разрешения 32 K. Эта модель отражает все ключевые геоморфологические особенности, характерные для плато Оксия. На рис. 7 и 8 представлены высокоразрешенные 3D-визуализации впускного канала на восточной окраине плато Оксия и ударного кратера, прилегающего к его дельте.
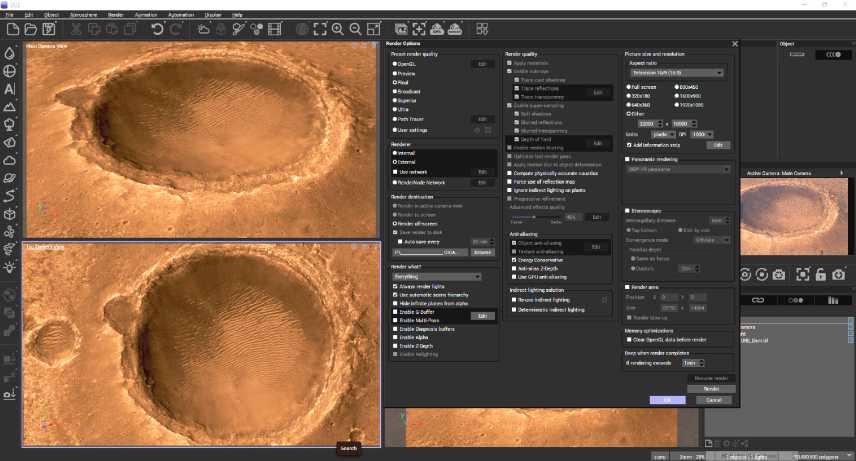
Рис. 6. Фотореалистичная 3D-визуализация ударного кратера на плато Оксия, созданная в E-on Vue на основе данных HiRISE
Fig. 6. Photorealistic 3D visualization of the Oxia Plateau impact crater, created in E-on Vue using HiRISE data
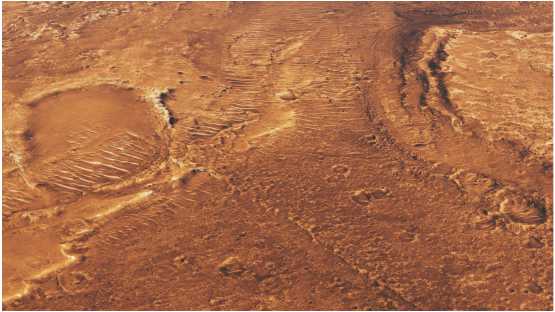
Рис. 7. 3D-визуализация высокого разрешения впускного канала на восточной окраине плато Оксия (место слияния северного и южного каналов равнины Кугун (Coogoon Valles))
Fig. 7. High-resolution 3D visualization of the inlet channel on the eastern edge of the Oxia Plateau (the confluence of the northern and southern channels of the Coogoon Valley)
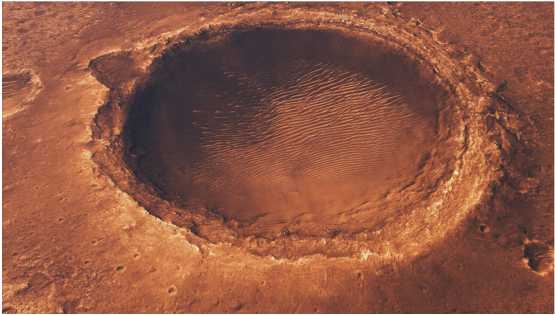
Рис. 8. Высокоразрешающая 3D-визуализация ударного кратера, прилегающего к дельтовой системе плато Оксия
Fig. 8. High-resolution 3D visualization of an impact crater adjacent to the Oxia Plateau delta system
Результаты рендеринга 3D-модели показывают, что предложенный подход позволяет получить высокоточное 3D-изображение места посадки. Учитывая, что оценка рельефа с помощью традиционных методов, основанных на ЦМР, затруднительна, уровень детализации рельефа с разных ракурсов с высокой точностью может помочь в анализе и оценке опасностей рельефа в месте посадки, а также в определении предполагаемой траектории марсохода. Созданные в этом исследовании 3D-визуализации позволяют реалистично реконструировать критически важные геоморфологические структуры, такие как каналы, края кратеров и осадочные поверхности, с разных ракурсов, а полученные 3D-визуализации могут быть использованы в другом программном обеспечении для моделирования.
Заключение
Настоящее исследование, объединяя набор данных, полученных от марсианских орбитальных аппаратов, с обработкой, выполненной в QGIS, и технологиями создания реалистичных 3D-моделей, предлагает комплексный и практичный метод для высокоточного анализа и 3D-реконструкции места посадки на плато Оксия. Сочетание количественных оценок, получаемых в QGIS, и визуального реализма, достигаемого в E-on Vue, позволит преодолеть давний разрыв между аналитической топографической оценкой и эффективной визуализацией, готовой для марсианской миссии. Помимо своего вклада в планирование миссии ExoMars, этот подход предоставляет обобщаемую структуру, которую можно легко применять к другим планетарным поверхностям, включая будущие роботизированные и пилотируемые миссии на Марс, Луну и малые тела. Поскольку он основан исключительно на общедоступных наборах данных и инструментах с открытым исходным кодом, его рабочий процесс также обеспечивает повторяемость, быструю адаптацию и широкое использование в сообществе планетологов. В результате этот интегрированный подход позволяет оценивать операционные риски до развертывания на поверхности планеты, что дает возможность принимать более обоснованные решения на ранних этапах проектирования роботизированных и пилотируемых миссий.
