
Баллистический анализ траекторий при доставке полезного груза на поверхность Луны посадочным модулем
Журнал: Сибирский аэрокосмический журнал @vestnik-sibsau
Рубрика: Авиационная и ракетно-космическая техника
Статья в выпуске: 3 т.27, 2026 года.
Бесплатный доступ
В настоящее время активно прорабатывается идея колонизации Луны. Размещение на спутнике Земли лунных баз обладает рядом преимуществ. Например, установка телескопов на обратной стороне Луны, что позволяет вести наблюдения за космическим пространством с отсутствием радиопомех от Земли. Помимо этого, с помощью анализа проб лунного грунта можно исследовать геологическое состояние спутника Земли на наличие полезных ресурсов с их последующей добычей. Последние исследования подтвердили присутствие на Луне ледяных отложений, которые потенциально могут быть использованы для производства ракетного топлива. Активное освоение лунной поверхности и строительство лунных баз требует организации регулярного обмена ресурсами между базой и окололунным орбитальным модулем. Оптимизация траекторий «взлета – посадки» и выбор соответствующих режимов работы двигательной установки (ДУ) посадочного модуля является актуальной задачей. Целью данного исследования является баллистический анализ траекторий «прилунения – взлета» и режимов включения ДУ посадочного модуля (ПМ) для доставки полезного груза с окололунной орбитальной станции на поверхность Луны и обратно. В работе проведен баллистический расчет траектории спуска и взлета модуля с полезным грузом и определены режимы включения ДУ при взлете – посадке. Предложена конструктивно-компоновочная схема посадочного модуля, проведен прочностной расчет силовой рамы для случая посадки ПМ на поверхность Луны.
Короткий адрес: https://sciup.org/148334405
IDS: 148334405 | УДК: 629.765 | DOI: 10.31772/2712-8970-2026-27-3-460-475
Ballistic analysis of trajectories during payload delivery to the lunar surface by the lander
The moon is a large celestial body that is the only natural satellite of Planet Earth. Its atmosphere is extremely thin, and its surface is covered with craters and mountains. The Moon's gravity is much weaker than the Earth's gravity. The acceleration of gravity on the surface of the Moon is approximately 1,625 m/s2. The idea of colonizing the moon is currently being actively explored. The placement of lunar bases on the Earth's satellite has a number of advantages. For example, the installation of telescopes on the far side of the Moon, which allows for observations of outer space due to the absence of radio interference from Earth. In addition, using the analysis of lunar soil samples, it is possible to study the geological condition of the Earth's satellite for the availability of useful resources with their subsequent extraction. Recent studies have confirmed the presence of ice deposits on the Moon, which can potentially be used to produce rocket fuel. Active exploration of the lunar surface and the construction of lunar bases requires the organization of a regular exchange of resources between the base and the lunar orbital module. The optimization of the "take-off and landing" trajectories and the selection of appropriate operating modes of the propulsion system (PS) of the landing module is an urgent task. The purpose of this study is a ballistic analysis of the lunar landing-takeoff trajectories and the launch modes of the landing module (LM) for the delivery of payloads from the lunar orbital station to the lunar surface and back. The paper provides a ballistic calculation of the trajectory of the descent and takeoff of the payload module and determines the modes of activation of the remote control during takeoff and landing. A design and layout scheme of the landing module is proposed, and a strength calculation of the power frame is carried out for the case of landing a LM on the surface of the Moon.
Текст научной статьи Баллистический анализ траекторий при доставке полезного груза на поверхность Луны посадочным модулем
Важным этапом в истории космонавтики стали первые миссии по освоению Луны. Первой в мире станцией, достигшей поверхности Луны, стала советская автономная межпланетная станция «Луна-2». Миссия имела большое политическое значение в условиях холодной войны. 14 сентября 1959 г. станция совершила жесткую посадку в районе моря Дождей. С ее помощью были получены сведения об отсутствии у Луны собственного магнитного поля и радиационных поясов [1; 2].
В 1966 г. американский спускаемый аппарат «Сервейер-3» совершил мягкую посадку в океане Бурь, став первым аппаратом, оснащенным оборудованием для сбора и анализа грунта и телекамерой, с помощью которой было получено более 6000 фотографий лунной поверхности.
Самой известной миссией по освоению Луны является «Аполон-11» как первая пилотируемая миссия на Луну. Экипаж состоял из трех американских астронавтов, которые пробыли на поверхности Луны больше 20 ч, собрали 21,5 кг образцов лунного грунта [3].
В 1990-х гг. не было ни одной миссии на Луну, по большей части из-за отсутствия политической мотивации и вследствие смещения приоритетов в сторону разработок орбитальных станций и космических шаттлов.
С 2020 г. началась новая геополитическая «космическая гонка» в связи с развитием технологии многоразовых ракет. Приоритет поставлен не столько на детальное исследование лунной поверхности, сколько для добычи и использования полезных ресурсов спутника Земли, а также для строительства лунных баз и тестовых площадок для последующих запусков космических кораблей к другим планетам [4].
Особенности перелёта с окололунной орбиты на поверхность Луны
Посадочный модуль – это многоразовый космический аппарат, предназначенный для посадки на поверхность Луны, взлета с поверхности и стыковки с окололунной орбитальной станцией. Однако для доставки людей и полезного груза на поверхность Луны и их последующей доставки на орбиту в ракетной технике использовались только посадочные модули однократного использования.
Дальнейшее освоение спутника Земли, предусматривает постройку лунных баз и орбитальных станций, для обслуживания, которых необходима разработка многоразовых посадочных модулей, способных выполнять транспортно-логистические задачи на регулярной основе.
Задача проектирования многоразовых посадочных модулей для доставки полезного груза на поверхность Луны и обратно обусловлена необходимостью постоянного присутствия человека и инфраструктуры на поверхности спутника Земли, что требует снижения стоимости и повышения частоты логистических операций «орбита – поверхность». Особенностью проектируемого посадочного модуля является возможность его дозаправки и перезарядки на орбитальной станции.
Цель исследования – определение характерных траекторий «прилунения – взлета» и режимов включения двигательной установки (ДУ) посадочного модуля (ПМ) для доставки полезного груза с окололунной орбитальной станции на поверхность Луны и обратно.
При проектировании рабочей траектории посадочного модуля необходимо учесть ряд орбитальных и гравитационных особенностей Луны:
-
– необходимость достаточно быстрого «гашения» круговой скорости во время спуска ПМ после его отстыковки от лунного орбитального модуля, что потребовало использования в конструкции ПМ трех двигателей;
-
– проведение отдельных расчетов изменения горизонтальной и вертикальной составляющей вектора скорости;
-
– приложение первого импульса при включении ДУ противоположно направлению горизонтальной составляющей вектора круговой скорости;
-
– приложение второго импульса при включении ДУ для гашения вертикальной скорости. Определяется момент времени включения ДУ, обеспечивающий в точке встречи с поверхностью Луны минимальную скорость (в идеальном случае скорость встречи должна равняться нулю), при этом минимальная скорость не должна превышать предельно допустимое значение для исключения повторного «отскока» с последующим уходом ПМ из зоны посадки.
Баллистический расчёт перелёта лунного посадочного модуля с окололунной орбиты на поверхность Луны [5–7]
Задачами баллистического расчета в работе являются:
-
1. Определение требуемых запасов топлива на участках спуска и взлета.
-
2. Формирование требований к массам посадочного модуля и параметрам двигательной установки.
-
3. Определение характерных траекторий и режимов включения ДУ при посадке и взлёте.
Массовые характеристики ПМ с оставшимся в баках топливом в конце участка спуска являются начальными условиями для расчета взлета ПМ.
Оценочный расчет массы топлива при посадке ПМ [7]
Для моделирования траектории посадки на поверхность Луны необходимо рассмотреть торможение двигателем с последующим переходом на предпосадочную орбиту с апоцентром в 1787 км (высота круговой орбиты ПМ) и перицентром в 10 км.
Примем допущения:
-
1) отдельно рассматриваем изменение горизонтальной и вертикальной составляющей скорости;
-
2) гравитационная сила, с которой Луна притягивает посадочный модуль, рассчитывается как ньютоновская сила взаимодействия двух материальных точек с определенными массами, расположенных в центрах масс Луны и посадочного модуля;
-
3) притяжением других небесных тел Вселенной пренебрегаем;
-
4) предполагаем, что на посадочный модуль не действует никаких сил другой физической природы (электромагнитными силами, силами светового давления и т. д. – пренебрегаем).
Величину скорости на круговой орбите находим по формуле
Vorb = 7G• Ml •(Rl + Horb), где G – гравитационная постоянная; ML – масса Луны; RL– радиус Луны; Horb– высота окололунной круговой орбиты станции.
Масса топлива, необходимая для гашения круговой скорости без учёта гравитационных потерь и потерь на управление, рассчитывается из формулы Циолковского [5]:
m f 1 = m pmi [ ^J - 1 ] • (1)
где Jyd – удельный пустотный импульс двигательной установки; mpm 1 – масса посадочного модуля после приложения первого импульса; mf 1 – масса топлива, затраченного на первый импульс.
Примем в дальнейших расчетах:
-
– удельный пустотный импульс Jyd ;
-
– массовый расход – постоянный m & ;
-
– масса ПМ после приложения второго импульса mpm 2 ;
-
– ускорение свободного падения g 0 – постоянное;
-
– высота орбиты Horb = 50000 м;
-
– конечная высота ysf = 0 м;
-
– конечная скорость vsf = 0 м/с;
-
- момент времени включения двигателя t v 20 = 0.
Необходимо найти:
-
– массу топлива mf 2 ;
-
– продолжительность включения двигателя tv 2 k ;
-
– высоту включения двигателя y 0 ;
– начальную скорость vh .
Учтём две силы, действующие на ПМ, – сила притяжения и сила тяги. Уравнение движения на активном вертикальном участке спуска запишется как dv dt
= P + G .
Массовый расход постоянный:
mf 2 m = —-— .
t v 2 k
Масса в некоторый момент времени может быть вычислена m = m (t ) = mpm 1 - m • t , где mpm1 – начальная масса.
Тяга двигателя:
P = J ydn m .
Подставим в уравнение движения и запишем в проекции на ось y :
dv m — = Jydm - mg0-dt
Разделим обе части уравнения на m и умножим на dt :
В момент времени t = tv20 = 0 , скорость равна vt=tv20 = vh = -^2gо (Rorb - yh), масса равна m|t=tv 20 = mpm i- vtt
Jdv = Jyd J ~dt - J gоdt - vh tv 20
Массовый расход можно выразить dm m =, dt тогда v t tmt dmdm
I dv = - J yd I d-dt - I g о dt = - J yd I I g о dt ,
J J m • dt J Jm vh tv20 tv20 mpm1 tv20
vm v V и =- Jyd ln--g о t , vh yd m0
v = v h - J yd ln ц- g о t ,
m где ц =---- m pm1
функция относительной массы от времени.
m(t) _mpmI - mt , m , m ц = ц( t) =-----=-----------= 1--1 = 1
mpm1 mpm1 mpm1
В момент времени t = tv2k , о = vh - Jyd ln Ц v 2 k - g о tv 2 k
Пройденный путь, равный yh, от высоты yh до поверхности (ysf = о) может быть найден ysf tv2k tv2k tv2k tv2k tv2k
J dy = J v • dt = J ( v h - J yd ln ц- g о t ) dt = J v h dt - J yd J ln ц dt - g о J t • dt .
y h tv 20 tv 20 0 0 0
Во втором слагаемом заменим переменную интегрирования t на ц :
d ц = d 1 I
т --------t m pm 1 )
m & m pm 1
--dt , dt =--- — d ц .
m pm 1 m &
В момент времени tv 2о относительная масса ц равна
\=и = mltvsl=1 ц(tv2о ) = цv2о = = 1 - m pm1
В момент выключения двигателя относительная масса ц равна ц v 2 k
ц( t v 2 k ) = ц v 2 k
m pm 2 _ m pm 2
m pml m pm 2 + m • t v 2 k ’
Далее запишем
( m \ ц v 2 k „ . 2
- -m J ln ц d ц- g 0^
l m J 1 2
tv 2 k
- y h = \ v h dt - J yd
Приходим к системе трансцендентных уравнений с четырьмя неизвестными цv2k, tv2k vh, yh :
ц v 2 к = m pm 2 / ( m pm 2 + m • t v 2 к )
vh = -72g0 ( Rorb - yh ), vh _ Jyd ln ц v 2 к - g 0 tv 2 к,
J yd ( m pm 2 + m • t v 2 к ) g 0 t v 2 к
Данная система уравнений имеет единственное решение с действительными значениями отыскиваемых параметров.
Масса топлива для второго импульса:
mf 2 = m • t v 2 к •
Схема посадки посадочного модуля приведена на рис. 1
Первое включение
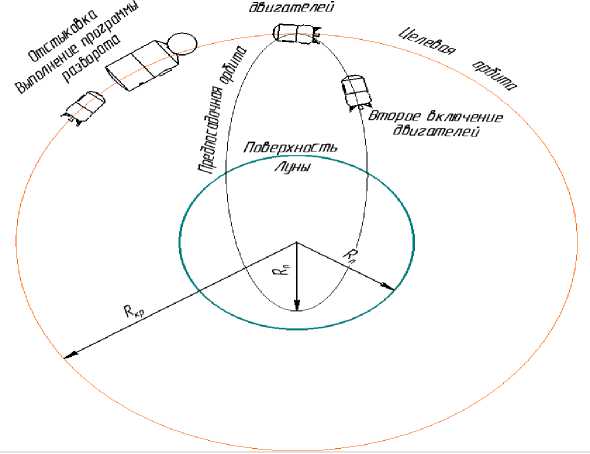
Рис. 1. Схема посадки посадочного модуля
Fig. 1. Landing module landing scheme
Расчет взлета посадочного модуля
Схема взлета посадочного модуля приведена на рис. 2.
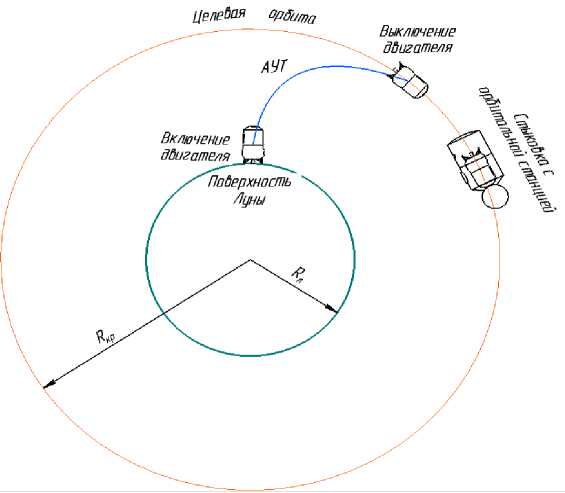
Рис. 2. Схема взлета посадочного модуля
Fig. 2. Landing module take-off diagram
Схема движения на активном участке траектории при взлете ПМ приведена на рис. 3.
Принятые допущения:
-
1) рассматриваем продольное движение без учета вращения Луны;
-
2) принимаем углы атаки равными нулю, следовательно, угол наклона траектории будет совпадать с углом тангажа;
-
4) уравнения вращательного движения не рассматриваем;
-
5) нецентральностью гравитационного поля Луны пренебрегаем.
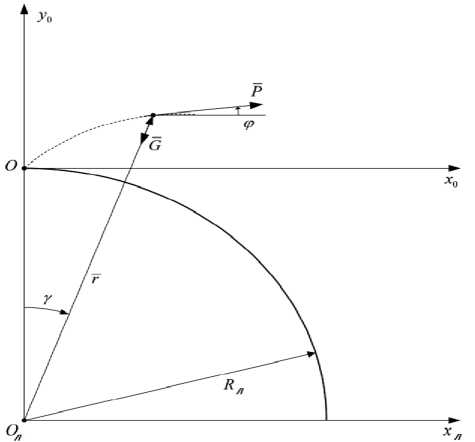
Рис. 3. Схема движения на активном участке траектории
Fig. 3. The scheme of movement on the active part of the trajectory
Дифференциальное уравнение движения на активном участке траектории (АУТ):
md - = P + G , dt
где m - масса ракеты; — - ускорение; P - сила тяги; G - - сила тяжести.
dt
Положение центра масс ПМ зададим с помощью радиус вектора r и полярного угла у в се- леноцентрической системе координат Oлxлyл .
Допущение . Будем считать угловую скорость ПМ на АУТ малой по величине.
Дифференциальное уравнение (2) в проекциях на оси топоцентрической системы координат
Ox0 y0 запишется dvr Pcosф
-
— =-- g sin У , dt m
dv y P sin ф
-
— =-- g cos У . dt m
Кинематические соотношения:
Абсолютную величину скорости находим по формуле v=7vx2 + vy2 •
Абсолютную величину радиус-вектора находим по формуле r = ^( RL + У0 )2 + x02 .
Значение полярного угла находим по формуле у = arcsin (x0 / r).
Направление силы тяжести определяется полярным углом у .
Ускорение свободного падения определяем по формуле g = g о ( rl / r ) 2 •
Закон изменения массы ракеты:
m = m (t ) = mpm оз - mз • t , где mpm03 - начальная масса ПМ при взлете; m3 - массовый расход топлива на участке подъёма.
Программный угол тангажа определяется законом:
A • ц 1 2 + B • ц 1 + C = п /2, ‘ A ^2 + B ^2 + C = ф k 1 ,
-
2 • A •ц + B = 0.
Конечная масса mpm 3 включает в себя массу сухую модуля (том числе три двигателя, рулевые двигатели, баки, элементы системы управления и т. д.), гарантированный остаток топлива для стыковки с окололунным орбитальным модулем и массу полезной нагрузки.
Масса топлива рассчитывается аналогично (1):
mf з = mpm3 •(^v/Jyd -1), где kvd3 – проектировочный коэффициент.
Стартовая масса:
m pm 03 = m pm 3 + m f 3 •
Относительная конечная масса на активном участке траектории рассчитывается по формуле ^ k 3 = m pm 3 / m pm 03 •
В момент отрыва от поверхности Луны начальная скорость равна нулю, угол тангажа равен n / 2 , масса ПМ равна стартовой массе mpm 03, координаты в топоцентрической системе координат – (0,0). Высота над поверхностью Луны равна нулю. Тяга двигателей постоянна и равна тяге пустотной. Дифференциальные уравнения интегрируем методом Эйлера, предварительно задавшись шагом по времени ∆ t [7–10].
Выбор прототипа двигателя для посадочного модуля [11–13]
Для проведения баллистического анализа траектории приземления – спуска лунного посадочного модуля предложена следующая схема полета:
-
1. Посадка начинается с отстыковки ПМ от лунной орбитальной станции, при отходе на безопасное расстояние выполняется программа разворота с помощью двигателей стабилизации и ориентации. На следующем этапе производится включение трех двигательных установок для создания тормозного импульса «гашения» величины горизонтальной составляющей вектора скорости посадки до нулевого значения и тем самым сход с круговой орбиты и переход на предпосадочную орбиту (50 х 10 км). Данный маневр учитывает пересечение предпосадочной орбиты с поверхностью Луны. После перехода на предпосадочную орбиту ПМ совершает полет по пассивной траектории снижения. После достижения заданной высоты происходит второе включение двигателей для «гашения» посадочной скорости. До второго включения ДУ ПМ совершает вертикализацию для распределения всего веса на 4 опоры посадочного устройства.
-
2. Взлет происходит после включения одного центрального двигателя и движения по траектории с заданной программой изменения угла тангажа. Двигатель работает до достижения целевой орбиты (50 км). После достижения заданной орбиты двигатель выключается и происходит корректировка и стыковка с орбитальной станцией с помощью двигателей стабилизации и ориентации.
Для проведения баллистического анализа определимся с основными массово-габаритными характеристиками посадочного модуля, исходя из опыта проектирования посадочных модулей на другие планеты Солнечной системы.
Требования к посадочному модулю:
-
1. Сухая масса ПМ – 1200 кг.
-
2. Удельный импульс ДУ в пустоте – 3200 м/с.
-
3. Массовый расход топлива при взлете – 6 кг/с.
-
4. Тяга в пустоте ДУ при взлете – 19,6 кН.
-
5. Массовый расход топлива при посадке трех ДУ – 18 кг/с.
-
6. Тяга в пустоте трех ДУ при посадке – 58,8 кН.
-
7. Количество включений ДУ – не менее 3.
-
8. ДУ закреплена неподвижно относительно корпуса ПМ.
-
9. ПМ должен иметь двигатели стабилизации и ориентации.
-
10. Диаметр ПМ не должен превышать диаметра миделя ракеты «носителя».
В качестве прототипа ДУ для ПМ выбран ЖРД С5.92 (табл. 1).
Основные характеристики ЖРД С5.52 [13; 14]
Таблица 1
|
Двигательная установка |
Компоненты топлива |
Сухая масса, кг |
Время работы (одно включе-ние/суммарное), с |
Массовый расход топлива, кг/с |
Тяга, кН |
Удельный импульс, м/с |
Количество включений |
|
ЖРД С5.52 |
АТ+НДМГ |
75 |
700/2000 |
6 |
19,62 |
3270 |
до 50 |
Результаты баллистических расчетов
При моделировании характеристик траекторий «посадки – взлета» были проведены баллистические расчеты для трех случаев:
-
– ПМ доставляет полезный груз массой 500 кг с окололунной орбиты на поверхность Луны и без полезного груза возвращается на окололунную орбиту (табл. 2);
-
– ПМ без полезной нагрузки спускается с окололунной орбиты на поверхность Луны и доставляет полезный груз массой 500 кг на окололунную орбиту (табл. 3);
-
– ПМ доставляет полезный груз массой 500 кг с окололунной орбиты на поверхность Луны и доставляет полезный груз массой 500 кг на окололунную орбиту (табл. 4).
Доставка полезного груза с окололунной орбиты на поверхность Луны
Доставка полезного груза с поверхности Луны на окололунную орбиту
Доставка полезного груза с окололунной орбиты на поверхность Луны и с поверхности Луны на окололунную орбиту
Таблица 2
|
Масса начальная, кг |
Масса топлива суммарная, кг |
Спуск с орбиты |
Вывод на орбиту |
|||||
|
Масса пол. гр, кг |
mf 1 , кг |
mf 2 , кг |
Время работы 3-х двигателей, с |
Масса пол. гр, кг |
m f 3 , кг |
Время работы двигателя, с |
||
|
5077,22 |
3377,22 |
500,0 |
2017,74 |
369,12 |
132,60 |
0 |
990,36 |
165,06 |
Таблица 3
|
Масса начальная, кг |
Масса топлива суммарная, кг |
Спуск с орбиты |
Вывод на орбиту |
|||||
|
Масса пол. гр, кг |
mf 1 , кг |
mf 2 , кг |
Время работы 3-х двигателей, с |
Масса пол. гр, кг |
mf 3 , кг |
Время работы двигателя, с |
||
|
4947,40 |
3747,40 |
0 |
1966,15 |
359,32 |
129.19 |
500,0 |
1412,46 |
235,41 |
Таблица 4
|
Масса начальная, кг |
Масса топлива суммарная, кг |
Спуск с орбиты |
Вывод на орбиту |
|||||
|
Масса пол. гр, кг |
mf 1 , кг |
mf 2 , кг |
Время работы 3-х двигателей, с |
Масса пол. гр, кг |
mf 3 , кг |
Время работы двигателя, с |
||
|
5896,87 |
4196,87 |
500,0 |
2343,48 |
431,45 |
154,16 |
500,0 |
1412,46 |
235,41 |
По результатам баллистических расчетов можно сделать вывод о целесообразности проектирования лунных посадочных модулей только для челночной доставки полезного груза небольшой массы по маршруту «лунная поверхность – орбитальная станция» (замена экипажа на лунной базе, доставка на базу ремонтного оборудования и приборов). Доставка на орбиту Луны с поверхности ракетного топлива для дозаправки космических кораблей экономически нецелесообразна и может рассматриваться только в случае аварийных ситуаций.
Конструкция посадочного модуля [14–17]
Для доставки полезного груза и экипажа было спроектировано два варианта капсул – экипажно-грузовая (рис. 4) и грузовая.
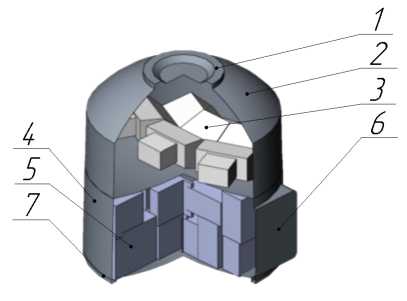
Рис. 4. Капсула экипажно-грузовая:
1 – стыковочный люк; 2 – кабина экипажа; 3 – кресла для космонавтов; 4 – грузовой отсек;
5 – полезный груз; 6 – люк для загрузки и выгрузки полезного груза; 7 – силовой шпангоут
Fig. 4. Crew cargo capsule:
1 – docking hatch; 2 – crew cabin; 3 – astronaut seats; 4 – cargo hold; 5 – payload; 6 – hatch for loading and unloading payload; 7 – power frame
Экипажно-грузовая капсула (рис. 4) рассчитана на размещение экипажа из трех космонавтов 2 , одетых в скафандры на случай разгерметизации кабины. Под кабиной экипажа располагается отсек для размещения полезного груза 4 (оборудования, научных образцов и т. д.). В верхней части капсулы находится стыковочный люк 1 для перехода космонавтов из кабины в жилой модуль орбитальной станции. На цилиндрической части капсулы расположен люк для загрузки и выгрузки ПГ 6 . Нижний силовой пояс капсулы снабжен электрозамками для фиксации на ПМ.
Грузовая капсула рассчитана только на размещение грузов. Весь полет проводится в автоматическом режиме.
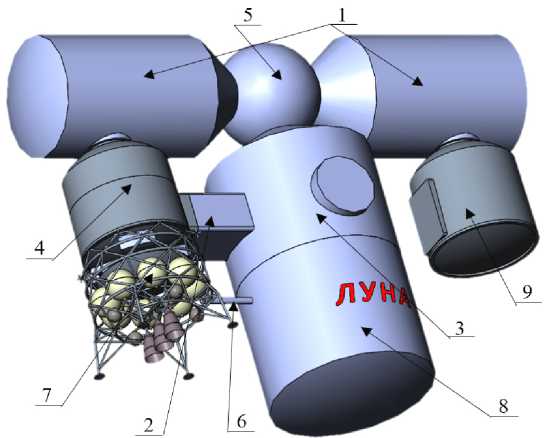
Рис. 5. Конфигурация посадочного модуля с экипажно-грузовой капсулой: 1 – орбитальная станция; 2 – коридор для стыковки; 3 – грузовой склад; 4 – груз;
5 – стыковочный шлюз; 6 – рукав заправки; 7 – посадочный модуль; 8 – бак; 9 – полезный груз
Fig. 5. Configuration of a landing module with a crew and cargo capsule:
1 – orbital station; 2 – docking corridor; 3 – cargo warehouse; 4 – cargo;
5 – docking airlock; 6 – refueling sleeve; 7 – landing module; 8 – tank; 9 – payload
В момент отстыковки ПМ от орбитальной станции (рис. 5) при помощи пружинных толкателей и отхода на безопасное расстояние, открываются клапаны 1, сжатый азот из шар- баллонов поступает к главному редуктору 2, затем открывается клапан 3 для доступа к магистрали рулевых двигателей, после к редуктору 4 и далее подается к блокам рулевых двигателей 5. Таким образом, выполняется программа разворота. Это необходимо для ориентации ПМ соплами ЖРД в сторону движения и выполнения тормозного импульса.
Расчет напряженного состояния фермы посадочного модуля
В конструкции посадочного модуля ферменная конструкция является основным несущим элементом. Она обеспечивает структурную жесткость и равномерное распределение нагрузок в процессе полета, а также поглощает энергию удара при посадке, что очень важно в условиях низкой гравитации и неравномерного рельефа поверхности.
Произведем расчет напряженного состояния силовой фермы ПМ, изготовленной из труб титанового сплава BT6. Расчет фермы проведем для случая посадки с ПГ при максимальной перегрузке в 6g.
Статические граничные условия – зафиксированная геометрия по наружной грани пят крепления баков горючего – представлена на рис. 6.
Кинематические граничные условия – вес ПМ при посадке на поверхность Луны, приложенных к опорам посадочного устройства, – показаны на рис. 7.
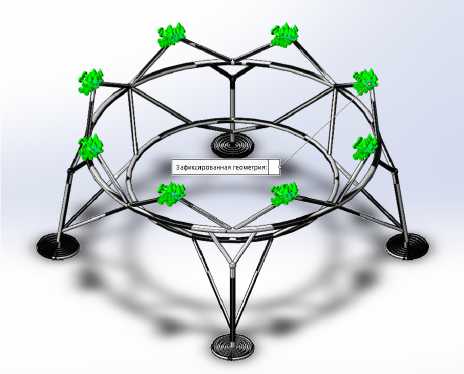
Рис. 6. Статические граничные условия
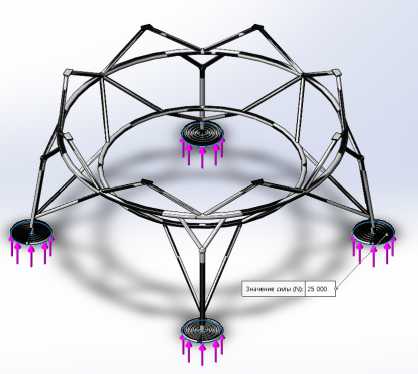
Рис. 7. Кинематические граничные условия (вес посадочного модуля при посадке)
Fig. 6. Static boundary conditions
Fig. 7. Kinematic boundary conditions (weight of the landing module during landing)
Результаты расчета напряжений и коэффициента запаса прочности показаны на рис. 8, 9.
Имя модели: Ферма посадочных опор,
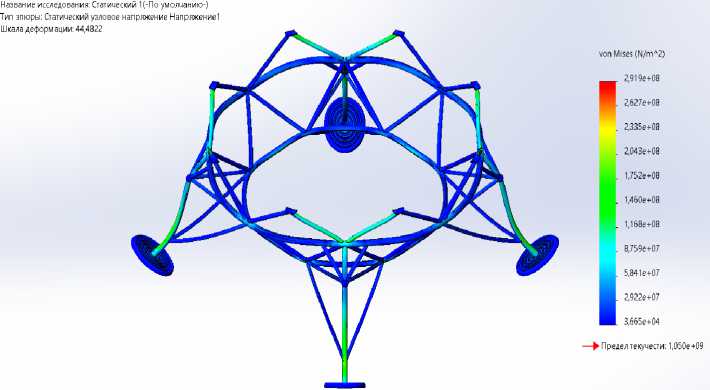
Рис. 8. Результат расчета (эпюра напряжений)
Fig. 8. Calculation result (stress diagram)
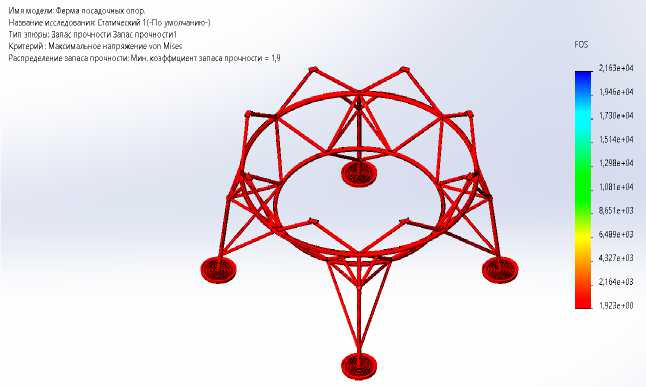
Рис. 9. Результат расчета (расчет коэффициента запаса прочности)
Fig. 9. Calculation result (calculation of the safety factor)
Проведенный расчет напряженно-деформированного состояния силовой фермы лунного посадочного модуля позволил определить массу силовой фермы, обеспечивающую несущую способность при посадке для случая перегрузки, равной 6g. Масса составила 165,82 кг.
Заключение
В работе рассмотрены вопросы проектирования конструкции посадочного модуля для доставки полезного груза на поверхность Луны.
Проведен баллистический расчет траектории спуска и взлета модуля с различными вариантами полезной нагрузки и определены режимы включения ДУ при взлете – посадке.
Построена вычислительная модель траектории спуска, имеющая единственное действительное приближённое аналитическое решение. Реализовано решение дифференциальных уравнений взлета с поверхности Луны методом Эйлера. Результатом этих решений являются баллистические характеристики траектории спуска и взлёта (запас топлива, количество включений, масса полезного груза).
Предложена конструктивно-компоновочная схема посадочного модуля, проведен прочностной расчет силовой рамы для случая посадки ПМ на поверхность Луны.
Разработаны две конфигурации капсул полезного груза: экипажно-грузовая и грузовая.
По результатам баллистических расчетов сделан вывод о целесообразности проектирования лунных посадочных модулей, предназначенных только для челночной доставки полезного груза небольшой массы по маршруту «лунная поверхность – орбитальная станция» (замена экипажа на лунной базе, доставка на базу ремонтного оборудования и приборов). Доставка на орбиту Луны с поверхности ракетного топлива для дозаправки космических кораблей экономически нецелесообразна и может рассматриваться только в случае аварийных ситуаций.
Постройка на Луне заводов по производству топлива для дозаправки космических кораблей требует разработки экономически целесообразных методов его доставки на орбиту Луны.
