
Численный анализ динамики шарнирных ножей с криволинейной кромкой в ротационных обрезочных аппаратах: результаты параметрического исследования
Журнал: Инженерные технологии и системы @vestnik-mrsu
Рубрика: Технологии, машины и оборудование
Статья в выпуске: 3, 2026 года.
Бесплатный доступ
Введение. Современные ротационные обрезочные аппараты обладают высокой энергозатратностью, при этом их ударные нагрузки негативно влияют на качество среза. Повышение эффективности и обеспечение щадящего режима резания возможно при использовании шарнирных ножей с криволинейной кромкой в конструкции обрезочного аппарата. Для этого необходима разработка динамической модели, учитывающей взаимодействие ножа с ветвью, силы инерции и упругие свойства пружинного механизма. Цель исследования. Оценка динамики шарнирных ножей с криволинейной кромкой в ротационных обрезочных аппаратах на основе математической модели силового баланса для определения оптимальных параметров шарнирного механизма. Материалы и методы. Объектом исследования являлся процесс резания однолетних ветвей виноградной лозы диаметром D = 20 мм с физико-механическими свойствами, соответствующими пределу прочности при срезе σ = 1·106 Па. Математическая модель силового баланса шарнирного ножа описывалась системой уравнений, численное решение которой осуществлялось методом Рунге – Кутты 4-го порядка в программной среде Mathcad. Параметрический анализ варьирования частоты вращения ротора ω проводился в диапазоне 25–100 с–1, а усилия пружины – в диапазоне 10–200 Н. Исследование выполнялось в следующей последовательности: задание исходных геометрических и физико-механических параметров системы; численное моделирование динамики ножа для каждого набора параметров; анализ полученных зависимостей угла отклонения ножа и траектории точки контакта; определение оптимальных режимов работы. Результаты исследования. Показана зависимость угла отклонения ножа от частоты вращения ротора и влияния жесткости пружины. Установлен характер движения точек контакта режущей кромки и поверхности реза для прямолинейного и спиралевидного ножа. Определены оптимальные диапазоны частот вращения ротора (ω = 28...36 с–1) и усилия пружины (Fspr = 100...200 Н) для эффективного резания, обеспечивающего минимальные вибрации и стабильное качество среза ветвей диаметром до 20 мм. Заключение. Применение шарнирных ножей с криволинейной (спиралевидной) режущей кромкой позволяет снизить ударные нагрузки на 25–30 % по сравнению с прямолинейными ножами за счет более плавного скользящего вхождения в материал. Полученные результаты могут быть использованы при проектировании и модернизации ротационных обрезочных аппаратов для виноградарства и садоводства, что позволит повысить надежность оборудования, снизить энергозатраты и улучшить качество обрезки многолетних насаждений.
Короткий адрес: https://sciup.org/147255043
IDS: 147255043 | УДК: 631.31:531.133.3:001.8 | DOI: 10.15507/2658-4123.26363.462-482
Numerical Analysis of the Dynamics of Free-Swingin Knives with a Curved Edge in Rotary Cutting Machines: The Results of a Parametric Study
Introduction. Modern rotary cutting machines are of high energy consumption, while their impact loads negatively affect of the cut quality. Increasing efficiency and ensuring a gentle cutting mode is possible when using free-swinging knives with a curved edge in the design of the cutting machine. This requires the development of a dynamic model taking into account the knife interaction of with the branch, the inertial forces and the spring mechanism elastic properties. Aim of the Study. The study is aimed at evaluating the dynamics of free-swinging knives with a curved edge in rotary cutting machines. The evaluation was based on a mathematical model of force balance to determine the optimal parameters of the free-swinging knife. Materials and Methods. The object of the study was the process of cutting one-year old grape-vine branches with a diameter of D = 20 mm and with physical and mechanical properties corresponding to the shear strength σ = 1·106 Pa. To conduct the study, there was developed a mathematical model of the force balance of a free-swinging knife. This model was described by a system of equations, taking into account the forces of inertia, spring elasticity and resistance of the branch material. The numerical solution of the system was carried out by the Runge – Kutta method of the 4th order in the Mathcad software environment. The parametric analysis of the rotor speed variation ω was conducted in the range of 25–100 s–1 and of the spring force in the range of 10–200 N. The study was performed in the following sequence: setting of the initial geometric and physical and mechanical parameters of the system; numerical simulation of knife dynamics for each set of parameters; analysis of the obtained dependences of the angle of deflection of the knife and the trajectory of the contact point; determination of optimal operating modes. Results. In the article, there has been shown the dependence of the knife deflection angle on the rotor speed and the effect of spring stiffness. The pattern of the movement of the contact points of the cutting edge and the cutting off surface for rectilinear and spiral knives has been determined. The optimal ranges of rotor speed (ω = 28...36 s–1) and spring force (Fspr = 100...200 N) have been also determined for efficient cutting, ensuring minimal vibration and consistent cut quality on branches up to 20 mm in diameter. Conclusion. Numerical solution has shown that the use of free-swinging knives with a curved (spiral) cutting edge reduces impact loads by 25–30% compared with straight knives due to a smoother sliding entry into the material. The results obtained can be used in the design and modernization of rotary cutting machines for viticulture and horticulture that will increase the equipment reliability, reduce energy consumption and improve the quality of cutting perennial plants.
Текст научной статьи Численный анализ динамики шарнирных ножей с криволинейной кромкой в ротационных обрезочных аппаратах: результаты параметрического исследования
ТЕХНОЛОГИИ, МАШИНЫ И ОБОРУДОВАНИЕ / TECHNOLOGIES, MACHINERY AND EQUIPMENT
EDN: updates ЕЖЙЙ: УДК / UDK 631.31:531.133.3:001.8
Современное развитие агропромышленного комплекса, в частности садоводства и виноградарства, характеризуется переходом на интенсивные технологии. Это особенно актуально для регионов с благоприятными климатическими условиями, таких как Республика Крым и Юг России, где возрастают объемы работ по уходу
Vol. 36, no. 3. 2026 ENGINEERING TECHNOLOGIES AND SYSTEMS .^Ts за многолетними насаждениями1 [1]. В этих условиях ручная обрезка становится экономически неэффективной, так как существующие отечественные машины, как правило, не отвечают современным требованиям по производительности и качеству работы, а импортная техника имеет высокую стоимость [1; 2]. Данное противоречие подчеркивает острую необходимость в проведении научных исследований и разработок, направленных на создание высокоэффективных и доступных режущих органов для обрезки [3; 4].
Существующие машины для механизированной обрезки характеризуются высоким энергопотреблением, значительными ударными нагрузками, приводящими к повреждению растительных тканей, и ограниченной функциональностью при обработке ветвей различного диаметра [5; 6]. Данная проблема определяет актуальную научно-практическую задачу: создание высокоэффективных и адаптивных режущих органов для ротационных обрезочных аппаратов, обеспечивающих качественный срез с минимальными энергозатратами.
В мировой и отечественной практике широко распространены дисковые, сегментные и гибкие режущие аппараты, основным недостатком которых является ударный характер нагрузки, вызывающий повышенный износ оборудования и нестабильность процесса резания [5; 6]. Ротационные аппараты считаются наиболее перспективными для механизации обрезки, однако существующие конструкции недостаточно учитывают динамические особенности взаимодействия инструмента с неоднородным материалом ветвей, что приводит к вибрациям и росту энергозатрат [7–9].
Перспективным направлением является использование шарнирных ножей, способных адаптироваться к изменяющимся условиям резания [3; 8]. Введение активной степени свободы позволяет автоматически регулировать угол атаки, снижая пиковые нагрузки. Однако комплексных исследований динамики шарнирных ножей с криволинейной режущей кромкой, учитывающих взаимовлияние кинематических, силовых и конструктивных параметров, недостаточно [9]. Остается открытым вопрос о влиянии геометрической формы лезвия и упругих свойств пружинного натяжителя на характер движения точек контакта и распределение усилий в процессе резания.
Основная идея работы заключается в обосновании возможности управления процессом резания путем использования шарнирно закрепленных ножей с криволинейной (спиралевидной) режущей кромкой. В отличие от традиционных жестко закрепленных или прямолинейных шарнирных ножей, предлагаемое решение может позволить реализовать принцип скользящего резания с автоматической адаптацией угла атаки, что заменит ударное нагружение плавным врезанием, снизит пиковые усилия и повысит качество среза. Работа дополняет существующие представления о механике резания, вводя новые кинематические и силовые взаимосвязи в системе «нож–ветка–пружинный механизм».
Целью исследования является оценка влияния конструктивных и режимных параметров шарнирного механизма (геометрия режущей кромки, частота вращения ротора и усилие пружины) на динамические характеристики процесса резания ветвей в ротационном обрезочном аппарате. Для этого необходимо: разработать математическую модель силового баланса шарнирного ножа, учитывающую силы резания, инерционные силы, упругие свойства пружинного механизма и геометрические параметры системы; провести параметрический анализ динамики шарнирных ножей с прямолинейной и спиралевидной режущей кромкой в зависимости от частоты вращения ротора и усилия пружины; установить характер движения точек контакта режущей кромки с поверхностью ветки для обоих типов ножей и определить траектории их смещения; выяснить оптимальные диапазоны режимных параметров, обеспечивающих минимальные ударные нагрузки и стабильное качество среза для каждого типа ножа.
Решение указанной проблемы имеет прямое практическое значение для агропромышленного комплекса. Совершенствование конструкций позволит сократить эксплуатационные затраты и потребность в квалифицированной рабочей силе, повысить качество обрезки и урожайность. Развитие теоретических основ динамики режущих органов, взаимодействующих с упругим и анизотропным растительным материалом, позволит создать импортозамещающие разработки.
ОБЗОР ЛИТЕРАТУРЫ
Анализ конструкций режущих аппаратов, применяемых в сельском хозяйстве, позволяет выявить ряд существенных недостатков. Широко распространенные дисковые, сегментные и гибкие аппараты демонстрируют высокое энергопотребление, неудовлетворительное качество среза, приводящее к повреждению растительных тканей, и ограниченную функциональность при обработке ветвей разного диаметра [10; 11]. Исследования, посвященные процессам измельчения древесных отходов, подтверждают, что ударный характер нагрузки, свойственный многим традиционным конструкциям, является основной причиной повышенного износа оборудования и нестабильности процесса резания. Кроме того, оптимизация режимов резания и конструктивных параметров инструмента позволяет существенно повысить его стойкость и снизить износ [12].
Ротационные режущие аппараты являются наиболее подходящими для механизации обрезки [9; 10; 13]. Однако существующие конструкции часто не в полной мере учитывают динамические особенности взаимодействия режущего инструмента с упругим и анизотропным растительным материалом, что приводит к значительным вибрациям, росту энергозатрат и снижению долговечности [5; 14; 15]. Важным аспектом является не только эффективность измельчения, но и качество получаемой щепы, что актуально для ее дальнейшего использования. Зарубежные исследователи отмечают значительное влияние системы измельчения на производительность машины и гранулометрический состав продукта [1; 2].
Значительный вклад в понимание механики резания растительных материалов внесли В. Н. Гаранин и Д. Л. Болочко, разработавшие модель для обоснования оптимальных скоростей резания древесины с учетом анизотропных свойств материала.
В частности, ими предложена зависимость, связывающая скорость резания со скоростью распространения напряжений сжатия, позволяющая определять минимально необходимую скорость обработки, при которой исключается чрезмерная деформация материала и обеспечивается качество резания [14]. Тем не менее, вопросы динамики и снижения ударных нагрузок в аппаратах с шарнирно-закрепленными ножами, обладающими активной степенью свободы, изучены в меньшей степени [8].
Перспективным направлением для устранения перечисленных недостатков является использование шарнирных ножей с криволинейной режущей кромкой [3; 16]. Шарнирное крепление позволяет ножу адаптироваться к изменяющимся условиям резания, а криволинейный профиль, в частности, реализованный по спирали Архимеда, обеспечивает более плавное вхождение в материал и снижение пиковых нагрузок [3; 4]. Последние патентные разработки в этой области, например, полезная модель измельчителя растительных материалов, подтверждают актуальность и востребованность таких технических решений.
Анализ литературы показывает, что, несмотря на наличие значительного количества исследований, задача комплексного анализа динамики шарнирных ножей с криволинейной кромкой в ротационных аппаратах, которая учитывает взаимовлияние кинематических, силовых и конструктивных параметров, остается актуальной [8; 9]. Настоящее исследование направлено на восполнение этого пробела путем разработки кинематической модели и проведения параметрического анализа для определения оптимальных условий работы, обеспечивающих минимизацию ударных нагрузок и повышение качества обрезки.
МАТЕРИАЛЫ И МЕТОДЫ
Объект исследования
Объектом исследования является процесс резания однолетних одревесневших ветвей виноградной лозы ( Vitis Vinifera L .) в ротационном обрезочном аппарате. Выбор объекта обусловлен типичными агротехническими условиями обрезки виноградников в Республике Крым и южных регионах России. Диаметр ветвей, подлежащих обрезке, в соответствии с технологическими требованиями составляет D = 20 мм. Ветви рассматривались как изотропный упруго-пластический материал с усредненными физико-механическими характеристиками2, типичными для одревесневших побегов плодовых культур: предел прочности при срезе о = 1^10 6 Па, плотность р = 600 кг/м3, модуль упругости E = 10^10 9 Па. Сечение ветки принималось круглым, а ее ориентация относительно плоскости вращения ножа – перпендикулярной.
Материалы и процедура исследования
Для проведения вычислительного эксперимента использовались справочные данные по физико-механическим свойствам древесины виноградной лозы, полученные из открытых источников и ранее опубликованных работ [14]. Геометрические
ИНЖЕНЕРНЫЕ ТЕХНОЛОГИИ И СИСТЕМЫ Том 36, № 3. 2026 параметры шарнирного ножа были выбраны на основе анализа существующих конструкций ротационных обрезочных аппаратов [3; 8].
Параметрический анализ проводили на основе выбранных диапазонов изменения основных параметров, характерных для реальных условий эксплуатации ротационных обрезочных аппаратов. В частности, варьировались: частота вращения ротора, усилие пружины, геометрия режущей кромки (прямолинейная или спиралевидная). Значения и диапазоны исходных данных для анализа динамики шарнирного ножа в процессе резания ветки приведены в таблице. Аналогичный подход к оптимизации параметров измельчителей растительных материалов с использованием регрессионного моделирования был применен авторами ранее [17].
Т а б л и ц а T a b l e
Исходные данные для расчета угла поворота ножа
Initial data for calculating the knife rotation angle
|
Наименование / Name |
Значение для прямолинейного ножа / Value for straight knife |
Значение для спиралевидного ножа / Value for spiral knife |
|
Толщина ножа d , м / Knife thickness d , m |
3· |
10–3 |
|
Диаметр режущей кромки d 1, м / Diameter of the cutting edg d 1, m |
0,05· |
10–3 |
|
Диаметр ветки D , м / Branch diameter D , m |
20· |
10–3 |
|
Радиус контакта ножа и ветки R 0, м / The radius of the |
–3 |
|
|
contact between the knife and the branch R 0, m |
||
|
Длина плеча рычага ножа а , м / Length of the knife lever |
100·10–3 |
213·10–3 |
|
arm а , m |
||
|
Масса ножа Мn , кг / Knife weight Мn , kg |
200· |
10–3 |
|
Напряжение разрушения ветки σ, Па / Branch destruction |
1· |
106 |
|
stress σ, Pa |
||
|
Сила действия пружины F spr , Н / Spring force F spr , N |
10– |
200 |
|
Частота вращения ротора ω, с–1/ Rotor speed ω, s–1 |
50–100 |
25–50 |
|
Радиус крепления шарнира b , м / Hinge mounting radius b , m |
– |
48·10–3 |
|
Угол наклона рычага ножа а 0 ,° / The angle of the knife lever |
– |
63 |
|
is the angle of the hinge axis position a 0 ,° |
||
|
Угол положения оси шарнира β, ° / The angle of the hinge |
– |
47,8 |
|
axis position β, ° |
Источник: таблица составлена авторами на основе анализа конструктивных параметров ротационных обрезочных аппаратов [3; 8] и физико-механических характеристик древесины виноградной лозы [14].
Source: The table is compiled by the authors based on the analysis of design parameters of rotary cutting machines [3; 8] and the physical and mechanical characteristics of grapevine wood [14].
Таблица представляет собой исходные данные и диапазоны варьируемых параметров, использованные для численного моделирования.
Была разработана динамическая модель взаимодействия ножа с ветвью с учетом сил инерции, упругих свойств механизма пружинного натяжителя и геометрических параметров системы. Она предполагает использование абсолютно жесткого ножа, изготовленного из инструментальной стали, что обеспечивает износостойкость и не влияет на выявленные кинематические закономерности.
Кинетика движения шарнирного ножа для случая прямого контакта его прямолинейного лезвия с поверхностью ветки изображена на рисунке 1. В схему включен пружинный натяжитель 3 и стопор 2 , которые удерживают шарнирный нож 1 в радиальном направлении ротора 4 .
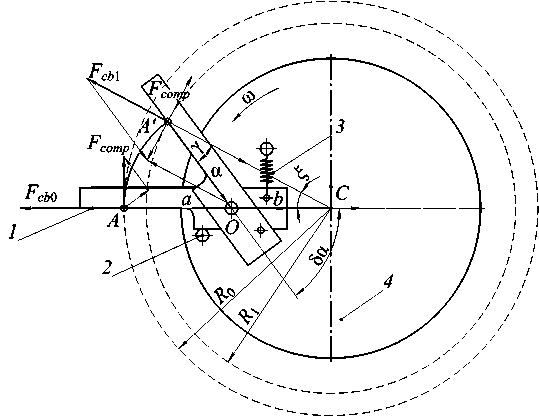
Р и с. 1. Схема контакта шарнирного ножа с веткой:
1 – нож; 2 – стопор; 3 – пружинный натяжитель; 4 – ротор
F i g. 1. The contact diagram of the free-swinging knife with the branch:
1 – knife; 2 – stopper; 3 – spring tensioner; 4 – rotor
Примечание: a - длина плеча рычага ножа, м; b - радиус крепления шарнира, м; R 0 - начальный радиус контакта, м; R 1 - текущий радиус контакта, м; C - центр вращения ротора; O - ось шарнира; A – точка контакта в начальный момент; A ′ – текущее положение точки контакта; ω – частота вращения ротора, с–1; δα – угол поворота ножа вокруг шарнира, °; γ – угол между плечом ножа OA ′ и радиусом CA' , °; ^ - угол поворота радиуса контакта, °; F comp - сила сопротивления резанию, Н; F cb 1 - центробежная сила инерции, действующая на нож, Н; Fcb 0 - составляющая центробежной силы или сила, связанная с инерцией массы ножа в исходном (неотклоненном) положении, Н.
Note: a is the length of the knife lever arm, m; b is the radius of the hinge attachment, m; R 0 is the initial contact radius, m; R 1 is the current contact radius, m; C is the center of rotation of the rotor; O is the axis pin; A is the point of contact at the initial moment; A ′ is the current position of the point; ω – rotor speed, с–1; δα – the angle of rotation of the knife around the pin O ; γ – the angle between the shoulder of the knife OA ′ and the radius CA ′, °; ξ – the angle of rotation of the contact radius, °; Fcomp – the cutting resistance force, H; Fcb 1 – the centrifugal force of inertia acting on the knife, H; Fcb 0 – the component centrifugal force or the force associated with the inertia of the knife mass in the initial (non-tilted) position, N.
Источник: рисунки 1, 2 составлены авторами статьи в программе Компас-3Д.
Source: Figures 1, 2 were compiled by the authors of the article in the program Kompas-3D.
На рисунках 1 и 2 показан режущий орган и его кинематические параметры. Ветка условно расположена в зоне контакта с ножом (точка А ). Ее сечение перпендикулярно плоскости рисунка, а условная линия реза проходит через точку А в направлении, определяемом геометрией контакта и вектором относительной скорости ножа. Для наглядности взаимодействия на рисунках 1 и 2 ветка схематически не показана, так как целью данных схем является демонстрация геометрии и сил, действующих на шарнирный нож, а не конфигурации ветки.
Использование пружинного натяжителя и стопора, удерживающих шарнирный нож в радиальном направлении ротора, позволяет существенно уменьшить величину его отклонения и обеспечивает достижение потребной силы резания при малых частотах вращения ротора. В самонастраивающемся режущем аппарате натяжитель играет роль обратной связи, которая обеспечивает автоматическое установление угла скольжения ножа по линии реза ветки для минимального требуемого усилия резания.
Рассмотрена кинетика движения шарнирного ножа для случая скользящего контакта криволинейного лезвия ножа с поверхностью ветки (рис. 2).
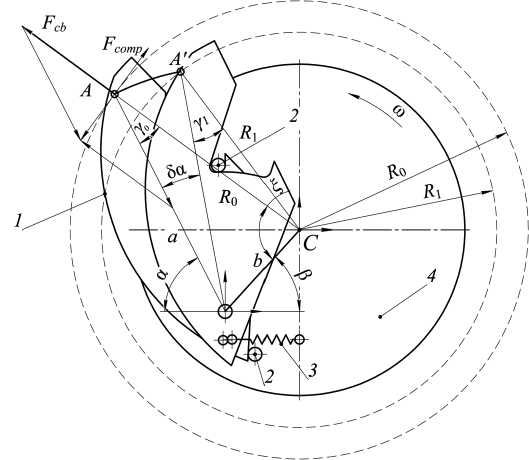
Р и с. 2. Схема контакта шарнирного ножа с криволинейным лезвием с веткой
F i g. 2. Diagram of the contact between a free-swinging knife with a curved blade and a branch
Примечание: β – угол положения оси шарнира относительно центра ротора (фиксированный конструктивный параметр), °; γ0 – начальный угол между касательной к спирали и радиусом (угол атаки в момент первого касания), °; γ1 – текущий угол между касательной к спирали и радиусом (динамически меняющийся угол скольжения в процессе резания), °; Fcb – равнодействующая центробежной силы, прижимающая нож к ветке и продвигающая его по спирали, Н.
Note: β – the angle of the pivot axis relative to the rotor center (a fixed design parameter), °; γ0 – the initial angle between the tangent to the spiral and the radius (the angle of attack at the moment of first contact), °; γ1 – the current angle between the tangent to the spiral and the radius (the dynamically changing sliding angle during cutting), °; Fcb – the resultant centrifugal force that presses the knife against the branch and propels it along the spiral, N.
Под углом атаки понимается угол между режущей кромкой и направлением движения ножа относительно ветки; угол скольжения - угол между направлением силы резания и нормалью к лезвию, определяющий компоненту скольжения при резании; угол врезания – угол между лезвием и нормалью к поверхности ветки в момент начала резания.
Далее для каждого сочетания параметров выполнили расчет динамики ножа путем численного интегрирования системы уравнений (1)–(8) методом Рунге – Кутты 4-го порядка с фиксированным шагом интегрирования A t = 140-5 с. Временной интервал моделирования выбирался достаточным для завершения процесса резания (0–0,2 с). Результатом моделирования являлись временные зависимости угла поворота ножа Sa( t ), силы резания F rez ( t ) и координат точки контакта.
В разработанной математической модели процесс взаимодействия ножа с веткой моделируется следующим образом. В начальный момент времени нож точкой А касается поверхности ветки. При вращении ротора против часовой стрелки с частотой ω в точке контакта возникает сила сопротивления Fcomp , которая приводит к повороту ножа вокруг оси крепления шарнира О по часовой стрелке на угол δα. Точка А поверхности ножа перемещается в положение А‘. Радиус вращения точки А ′ относительно точки С вращения ротора уменьшается и поворачивается на угол ξ. В результате поворота возникает равнодействующая сил: центробежной F cb 1 и натяжения полотна ножа. Она направлена против силы сопротивления F comp , которая вызвана контактом с веткой. Как только равнодействующая сил становится равной по величине силе сопротивления Fcomp , поворот ножа вокруг оси шарнира прекращается, нож начинает врезаться в ветку, а возникший угол скольжения ножа снижает необходимое для разрушения ветки усилие резания. Поскольку сечение ветки изменяется по мере врезания лезвия ножа, угол поворота ножа вокруг оси шарнира также изменяется.
Силовое взаимодействие ножа с веткой описали выражением:
Fud + Fcb (5а) + Fspr (8а) > F^ (8а) = Frez, где Fud - сила удара ножа, Н; Fcb - равнодействующая сил центробежной силы и силы натяжения полотна ножа, Н; δα – угол поворота ножа, °; Fspr – проекция силы пружины на касательную к окружности вращения в точке А′, Н; Frez – сила резания, Н.
Сила удара ножа по ветке Fud :
ud
= K ud
' Mn го R1 (8а)'
Т ud
где Kud – коэффициент поглощения удара (0 ≤ Kud ≤ 1); Mn – масса ножа, кг; ω – частота вращения ротора, с-1; τud – время удара, с; R 1(δα) – радиус точки контакта ножа и ветки в зависимости от угла поворота ножа δα, м:
R 1 (8а) = ( a 2 +b 2 - 2 ab cos(n - а))0,5.
Равнодействующую сил центробежной силы и силы натяжения полотна ножа Fcb (δα) нашли по формуле
Fcb(Sa) = Mn “2 R i(8a)tg(Y(8a)), где arcsin( b ■ sin (л-За)
arcsni( sin ^;
Y^ а)“ R, (За)
b = |OC| = R0 - a, a=|AO|.
Проекция силы пружины на касательную к окружности вращения в точке F spr равна
Fspr (δα) = Fspr· sin(δα).
Для учета упругих свойств пружинного механизма использовалась линейная модель упругости, описывающая зависимость силы упругости пружины от ее деформации. Жесткость пружины являлась одним из варьируемых параметров при проведении численных экспериментов.
Решение системы уравнений силового баланса осуществлялось численными методами с использованием программного комплекса Mathcad3. Для этого были разработаны специализированные программы, позволяющие рассчитывать динамические характеристики шарнирного ножа в зависимости от различных параметров: частоты вращения ротора, жесткости пружины, геометрии режущей кромки и физико-механических свойств материала ветви. Учтены предел прочности при срезе, плотность древесины и модуль упругости; значения указанных характеристик приняты по данным экспериментальных исследований физикомеханических свойств однолетней древесины виноградной лозы [13].
На рисунке 3 приведены тексты программ расчета усилия разрушения, на рисунке 4 – расчета угла поворота ножа и координат смещения точки контакта ножа и ветки.
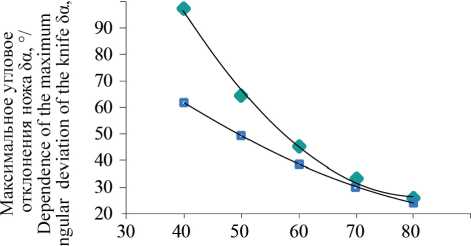
Следующим этапом исследования было построение на основе полученных данных графиков зависимостей максимального угла отклонения ножа δαmax от частоты вращения ротора ю при различных значениях усилия пружины F spr . Проанализировали траектории движения точки контакта ножа с веткой для прямолинейного и спиралевидного ножа. Сравнили величины силы резания Frez и угла отклонения δα для обоих типов ножей при одинаковых режимных параметрах.
r<-— 1000 2
й<-Л0 1000 Jilt-J 1000 к <— tan(/ • co) x <— 0
xl
FrezXX(O:=
yi
root | (x - 7? )2 + (A ■ x - r )2 - r2, x j Axl
x2 < - root
j2 <— £ -x2
Ы2 < ^(.ri-.v’f + lit-r’f 5^Л12 JI 1
Fspr <— ог5 10'
Усилие разрушения, H / Breaking force, H
a)
FrezXXU) :=
r<-— 1000 2
Я<-Л01000
Jilt- J1000 к <— tan(Z • co) x <—0
xl <— root [(x - Л)2 + j4 <— £ • xl
J
х«-2Я x2 <— root[(x-J?)2 + (A-x—r)2 ■ v2 <— A" ■ x2
Ы2 <- TTvI^xHFTTh^TZF
5<-Ы2-Л1
Fspr <- ar • S • 1 O’6 • Xwr( 40,80)
b)
Р и с. 3. Программа расчета усилия разрушения:
а) при действии силы, перпендикулярной к линии реза; b) при скользящем резании
F i g. 3. Program for calculating the breaking force:
a) under the action of a force perpendicular to the cutting line; b) during sliding cutting
Источник: рисунки 3, 4 составлены авторами статьи в программе Mathcad.
Source: Figures 3, 4 were compiled by the authors of the article in the program Mathcad.
Alfa : = i — 0
Alfa : =
for t e 0, —..Tb 500
a — 0
rez — root(FcbS(a) - FrezXX( t ), a )
alfai 0 —— t alfa i, — rez alfai 2 — a ■ sin(rez)
alfa i 3 — a ■ cos(rez)
i —— i + 1
alfa Угол поворота ножа при резании
и координаты смещения точки контакта ножа с веткой / The knife rotation angle in cutting and the coordinates of the displacement of the contact point between the knife and branch
i — 0
for t e 0, —..Tb 500
a — 0
rez — 0 if FcbS(a) > FrezXX( t )
otherwise a — 0
rez — root(FcbS(a) - FrezXX( t ), a )
alfa 10 —— t alfa 11 — rez alfa12 — a ■ (sin(rez + a0) - sin(a0)
alfa 1 3 — a ■ (cos( a 0) - cos(rez + a 0))
i —— i + 1
alfa
а)
b)
Р и с. 4. Программа расчета угла поворота ножа:
-
а) при действии силы, перпендикулярной к линии реза; b) при скользящем резании
F i g. 4. The program for calculating the knife rotation angle:
-
a) under the action of a force perpendicular to the cutting line; b) when sliding cutting
Путем сравнения полученных характеристик для различных комбинаций параметров определили диапазоны частот вращения ротора и усилия пружины, обеспечивающих минимальные ударные нагрузки и стабильное качество среза для каждого типа ножа. Критериями оптимальности являлись: минимальное значение максимальной силы резания Frez , минимальные колебания угла отклонения ножа δα( t ) и равномерность траектории точки контакта.
РЕЗУЛЬТАТЫ ИССЛЕДОВАНИЯ
Получены зависимости угла отклонения ножа δα от частоты вращения ротора при различных значениях жесткости пружины и геометрии режущей кромки (рис. 5, 6).
Исследование траекторий точки контакта ножа с ветвью (рис. 7, 8) позволило оценить характер взаимодействия режущего инструмента с материалом и определить оптимальные параметры геометрии режущей кромки. Установлено, что при геометрии, соответствующей спиральному ножу (табл.), траектория точки контакта приближается к прямой линии, что свидетельствует о более равномерном резании и снижении ударных нагрузок.
На основе проведенного параметрического анализа были определены оптимальные режимы работы шарнирного механизма, обеспечивающие снижение ударных нагрузок и повышение качества среза. Оптимальный диапазон частот вращения ротора составляет 28–36 с–1, а оптимальное усилие пружины находится в пределах 100–200 Н. В диапазоне частот вращения ротора 28–36 с–1 и усилия пружины 100-200 Н достигается минимальный уровень вибраций и обеспечивается стабильное резание ветвей различного диаметра.

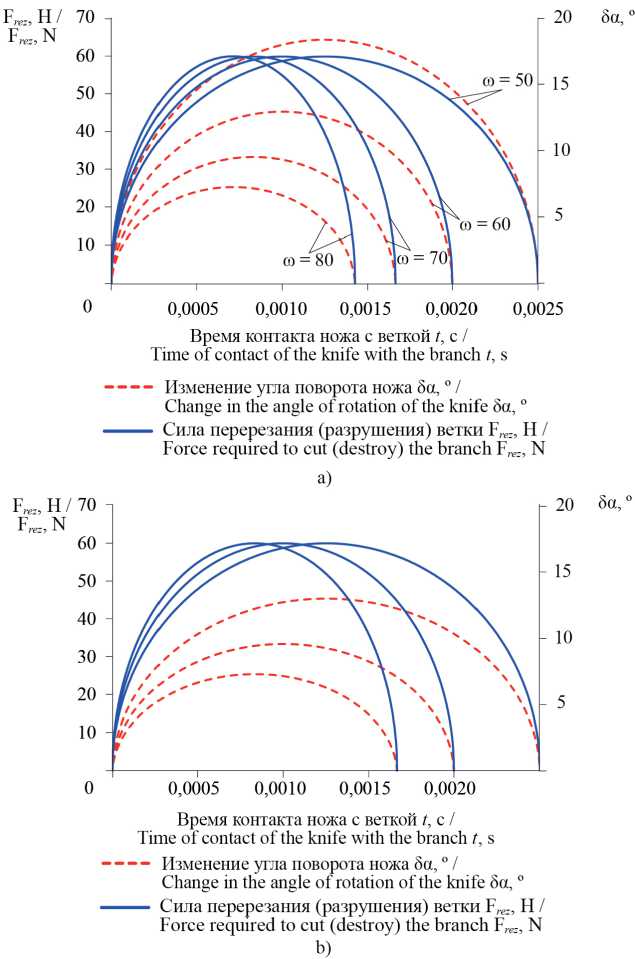
Р и с. 5. Изменение угла δα поворота ножа и необходимой для перерезания (разрушения) ветки силы F в зависимости от времени контакта ножа с веткой при силе пружины:
rez а) Fspr = 10 Н; b) Fspr = 50 Н
F i g. 5. Change in the angle δα of the knife rotation and the Frez force required to cut (destroy) the branch, depending on the time of contact between the knife and the branch at a spring force:
-
a) Fspr = 10 N; b) Fspr = 50 N
Источник: графики для рисунков 5–8 составлены авторами статьи в программе Mathcad.
Source: Figures 5–8 were compiled by the authors of the article in the software Mathcad.
Частота вращения ротора co, с 1 / Rotational speed of the rotor co, s в—о Сила пружины Fspr = 10 H / Spring force Fspr = 10 N ^4 Сила пружины Fspr = 50 H / Spring force Fspr = 50 N
Р и с. 6. Зависимость максимального углового отклонения ножа от частоты вращения ротора
F i g. 6. The dependence of the maximum angular deviation of the knife on the rotor speed
Координата, м / Координата, м /
The coordinates, m The coordinates, r
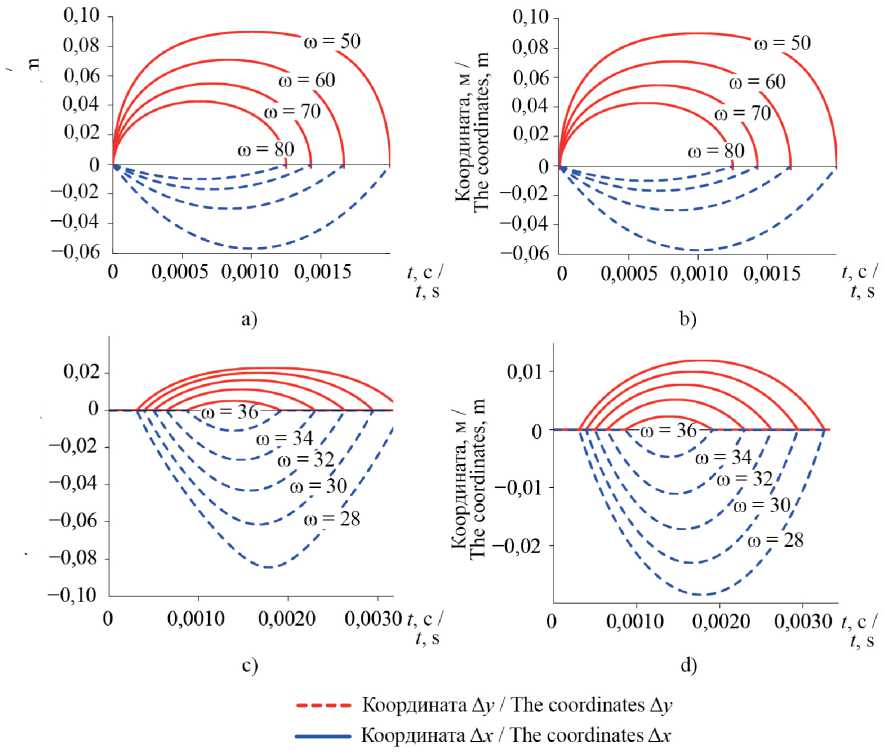
Р и с. 7. Значения координат точки контакта ножа и ветки в зависимости от времени контакта ножа и ветки при силе пружины:
-
а) Fspr = 10 Н; b) Fspr = 50 Н; c) Fspr = 100 Н; d) Fspr = 200 Н
F i g. 7. The coordinates of the contact point between the knife and the branch depending on the time of contact between the knife and the branch at spring force:
a) Fspr = 10 N; b) Fspr = 50 N; c) Fspr = 100 N; d) Fspr = 200 N
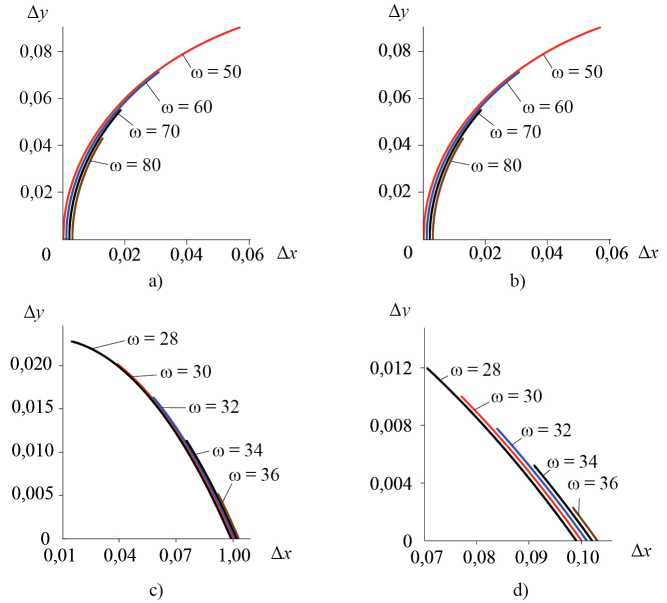
Р и с. 8. Траектория смещения точки контакта при силе пружины: а) F spr = 10 Н; b) F spr = 50 Н; с) F spr = 100 Н; d) F spr = 200 Н
F i g. 8. The trajectory of the contact point displacement at a spring force: a) F spr = 10 N; b) F spr = 50 N; с) F spr = 100 N; d) F spr = 200 N
ОБСУЖДЕНИЕ
Полученные в ходе численного моделирования результаты позволяют интерпретировать динамику шарнирных ножей с криволинейной кромкой в ротационных обрезочных аппаратах. Установлено, что использование спиралевидной формы лезвия вместо прямолинейной принципиально меняет характер взаимодействия инструмента с веткой: ударное нагружение, характерное для прямых ножей, заменяется скользящим плавным врезанием. Это подтверждается траекториями точки контакта (рис. 7, 8): для спиралевидного ножа траектория приближается к прямой линии, что свидетельствует о более равномерном и стабильном резании. Сравнительный анализ показал, что спиралевидный нож обеспечивает снижение пиковых усилий резания Frez на 25–30 % по сравнению с прямолинейным при одинаковых режимных параметрах.
Полученные результаты согласуются с предыдущими исследованиями, в которых было показано, что геометрия и кинематика режущего инструмента существенно влияют на усилие обрезки садов и виноградников [18]; и выводами о преимуществах скользящего резания для анизотропных материалов [1]. Они дополняют представления об оптимальной скорости резания, при которой исключается чрезмерная деформация материала [14], показывая, что аналогичный эффект достигается не Technologies, machinery and equipment 477
только за счет выбора скорости, но и за счет геометрической адаптации лезвия (криволинейная форма и шарнирное крепление). В отличие от традиционных жестко закрепленных ножей, предлагаемая конструкция позволяет автоматически регулировать угол атаки в процессе резания, что обеспечивает адаптацию к изменяющемуся сопротивлению материала ветки. Сходство с рассмотренными подходами [2; 3] заключается в использовании шарнирного механизма, однако новизна текущего исследования состоит в комплексном учете взаимовлияния геометрии лезвия, упругих свойств пружины и режимных параметров на динамику ножа.
Следует отметить ограничения предложенной модели. Модель предполагает абсолютно жесткий нож и изотропные свойства материала ветки, что является упрощением реальных условий. В действительности древесина виноградной лозы обладает анизотропией, и в процессе резания возможны упругие деформации ножа. Кроме того, модель не учитывает динамику привода ротора и возможные резонансные явления. Сильной стороной исследования является разработка универсальной математической модели, позволяющей проводить параметрический анализ для различных геометрических и режимных параметров. Модель может быть адаптирована для других типов растительных материалов путем замены физико-механических характеристик. Однако отсутствие экспериментальной верификации полученных результатов определяет необходимость дальнейших исследований.
ЗАКЛЮЧЕНИЕ
Спиралевидная форма ножа обеспечивает более плавное и равномерное резание за счет скользящего вхождения в материал. Шарнирные ножи с пружинным натяжителем, удерживающим нож в направлении наибольшего радиуса вращения, позволяют существенно улучшить условия резания веток различного сечения. Такая конструкция обеспечивает адаптацию к изменяющимся условиям резания и снижает ударные нагрузки.
Для выбранных значений геометрических и массовых характеристик роторного шарнирного ножа установлены диапазоны рабочих частот вращения ротора и усилия пружины, обеспечивающие эффективное резание веток: для шарнирного линейного ножа прямого удара - ю = 40...80 с-1, F spr = 10...50 Н; для шарнирного спирального ножа скользящего удара - ю = 28...36 с-1, F spr = 100...200 Н.
Основной вклад работы заключается в разработке математической модели силового баланса шарнирного ножа с криволинейной режущей кромкой, учитывающей взаимовлияние геометрических, кинематических и упругих параметров. Впервые на основе количественного анализа показано, что спиралевидная форма лезвия в сочетании с шарнирным креплением позволяет снизить пиковые ударные нагрузки по сравнению с прямолинейными ножами за счет реализации принципа скользящего резания с автоматической адаптацией угла атаки.
Возможность применения полученных результатов для оптимизации конструктивных параметров ротационных обрезочных аппаратов позволит повысить их надежность, сократить энергозатраты и обеспечить высокое качество обрезки многолетних насаждений. Разработанная модель может служить инструментом для оптимизации конструктивных параметров режущих органов. Дальнейшие исследования должны быть направлены на экспериментальную проверку полученных результатов, оптимизацию конструкции шарнирного механизма с учетом реальных условий эксплуатации, а также разработку системы автоматического управления, обеспечивающей поддержание оптимальных режимов работы в зависимости от диаметра и физико-механических свойств ветвей.
