Феррозондовый магнетометр на основе дросселей переменного тока LED‑драйвера
Журнал: Журнал Сибирского федерального университета. Серия: Техника и технологии @technologies-sfu
Рубрика: Исследования. Проектирование. Опыт эксплуатации
Статья в выпуске: 7 т.19, 2026 года.
Бесплатный доступ
Показана актуальность разработки новых моделей феррозондовых магнитометров с использованием нестандартных подходов. Предложена новая конструкции феррозонда на базе дросселя от LED‑драйвера. Ее особенность заключается в том, что в технологический зазор между каркасом катушки стандартного дросселя и поверхностью центрального стержня его броневого магнитопровода вставляется новый конструктивный элемент, выполненный в виде вилкообразного электрода из тонкой полоски металлической фольги. Затем магнитопроводы двух полученных таким образом идентичных модернизированных дросселей соединяются между собой неодимовым постоянным магнитом-таблеткой. Указанные вилкообразные электроды выполняют функции связующих звеньев между питающим генератором переменного высокочастотного электрического потенциала и соответствующими обмотками дросселей, и в витках нижнего ряда этих обмоток индуцируют соответствующие переменные электрические потенциалы, которые являются активизирующим фактором соответствующих электродинамических процессов, необходимых для нормального функционирования феррозондового магнитометра. Выполнено теоретическое обоснование работоспособности предложенного магнитометра в двух основных режимах работы – в режиме полемера и режиме градиентомера, причем указанные режимы обеспечиваются путем соответствующей взаимной пространственной ориентации броневых сердечников. Показаны основные преимущества предложенного феррозондового магнитометра
Короткий адрес: https://sciup.org/146283411
IDS: 146283411 | УДК: 621.317.44
Fluxgate Magnetometer Based on AC Choke of an LED Driver
The relevance of developing new models of fluxgate magnetometers using unconventional approaches is shown. A new design of a fluxgate sensor based on a choke from an LED driver is proposed. Its peculiarity lies in the fact that a new structural element, made in the form of a fork-shaped electrode from a thin strip of metal foil, is inserted into the technological gap between the coil former of a standard choke and the surface of the central core of its shell-type magnetic circuit. The magnetic cores of two identical upgraded chokes obtained in this way are then connected to each other by a neodymium permanent magnet in the form of a tablet. The mentioned fork-shaped electrodes serve as coupling links between the feeding high-frequency alternating electric potential generator and the corresponding choke windings, inducing corresponding alternating electric potentials in the turns of the lower row of these windings, which are the activating factor of the corresponding electrodynamic processes necessary for the proper operation of the fluxgate magnetometer. A theoretical substantiation of the operability of the proposed magnetometer in two main operating modes – the fieldmeter mode and the gradiometer mode – is carried out, and these modes are ensured by the appropriate mutual spatial orientation of the shell-type cores. The main advantages of the proposed fluxgate magnetometer are shown
Текст научной статьи Феррозондовый магнетометр на основе дросселей переменного тока LED‑драйвера
Феррозондовые магнетометры (ФМ) являются весьма популярными устройствами для измерения низкочастотных векторов постоянного и медленно меняющегося внешнего магнитного поля. Это обусловлено тем, что феррозонды, составляющие их основу, обладают высокой чувствительностью, острой диаграммой направленности, надежностью, малыми энергопотреблением и габаритами. Поэтому они имеют широкую область применения и используются для различных целей: для измерения геомагнитного поля при изучении магнитного поля для экологических и научных исследований, для обнаружения минеральных месторождений и геологических особенностей во время геофизических исследований, в навигации, для магнитной дефектоскопии изделий, для поиска скрытых подповерхностных объектов, в археологии и т.д. [1–6]. В свою очередь, феррозонд фактически представляет собой магнитомодуляционный датчик, преобразующий магнитную индукцию в электрический сигнал [7]. Он содержит в общем случае магнитопровод, систему возбуждения вспомогательного переменного магнитного поля и измерительную обмотку. Несмотря на то что конструктивно феррозонд имеет не очень сложную конструкцию, процесс его изготовления достаточно трудоемок и требует использования специального технологического оборудования [8–10].
Хотя известно большое количество различных типов и конструктивных разновидностей ФМ, потенциально остается возможность улучшить не только их эксплуатационные показатели, но и упростить технологию изготовления, снизив тем самым их стоимость. Поэтому разработка новых моделей феррозондовых магнитометров с использованием нестандартных подходов к их построению продолжает оставаться актуальной задачей, имеющей большую практическую ценность.
Разработка конструкции феррозонда на базе дросселя от светодиодного светильника
Известно, что светодиодные светильники (LED-светильники) представляют собой экономичные источники света, основанные на светодиодах и применяемые для бытового, промышленного и уличного освещения. В связи с существенным удешевлением технологии изготовления светодиодов на текущий момент LED-светильники нашли повсеместно массовое применение. Светодиодный светильник конструктивно состоит из цоколя, металлического корпуса, служащего одновременно радиатором, платы со светодиодами, электронного драйвера (преобразователя питания) и полупрозрачной пластмассовой полусферы.
Светодиоды весьма чувствительны к колебаниям тока, которые негативно сказываются на работоспособности, качестве освещения и долговечности LED-светильников. Для их надежной защиты используется специальный LED-драйвер, представляющий собой с технической точки зрения первичный источник питания, главная задача которого сводится к сохранению величины силы тока на выходе, независимо от того, как меняется напряжение питания LED-светильника [11, 12].
LED-драйверы питания для LED-светильников имеют 4 основные разновидности: 1 – схемы с гасящими конденсаторами, ограничивающими переменный ток (который сейчас практически не используется в силу своих значительных недостатков); 2 – схемы с линейными стабилизаторами тока (имеют малый КПД); 3 и 4 – импульсные преобразователи на дросселе, стабилизирующие – 842 – постоянный ток питания LED-элементов, содержащие в своей основе схожую схемотехнику, причем четвертый вид отличается от третьего варианта добавлением в эту схемотехнику узла корректора мощности.
Наиболее применяемыми являются LED-драйверы питания по третьему варианту. Данный LED-драйвер основан на понижающем DC/DC-преобразователе со стабилизацией тока выхода. Он содержит ШИМ-микросхему, которая внутри себя имеет ключ, собранный на полевом МОП-транзисторе с изолированным затвором. В качестве нагрузки используются светодиоды. Последовательно нагрузке включен дроссель переменного тока, представляющий собой катуш- ку индуктивности, намотанную на магнитный сердечник. Для изготовления сердечника чаще всего используют ферриты, которые обладают высокой магнитной проницаемостью и низкими потерями на вихревые токи, что важно для импульсных схем. Встречаются разные варианты формы сердечника: Ш-образная, ленточная и тороидальная. В импульсном драйвере дроссель выполняет роль фильтра: он сглаживает импульсы тока, превращая его в более стабильный, т.е.
близкий к постоянному току. Таким образом, дроссель является обязательным компонентом LED-драйвера, отвечающим за фильтрацию и ограничение тока. Фактически дроссель в импульсном драйвере работает как накопитель энергии. Размеры дросселя для LED-драйвера зависят от модели драйвера. Например, размер всех дросселей Murata семейств PLA10A, PLH10A и PLY10A одинаков и составляет всего 18×16×17,5 мм.
Исходя из результатов анализа технических характеристик дросселя переменного тока (ДПТ) и особенностей его функционирования в составе LED-драйвера, рассмотрим возможность его нового функционального применения уже в качестве феррозонда (ФЗ), являющегося базовым элементом ФМ. Выберем вариант дросселя переменного тока LED-драйвера, который представляет собой многовитковую катушку, намотанную на магнитопроводе из двух половинок в виде Ш-образных ферримагнитных сердечников марки М2000НМ, общий вид которого представлен на рис. 1.
Для обеспечения работы ДПТ в соответствии с его новым функциональным назначением в его исходную конструкцию введен новый конструктивный элемент в виде вилкообразного электрода (ВЭ) из тонкой полоски металлической фольги (рис. 2).
Данный ВЭ вставляется через верхнюю часть ДПТ в технологический зазор между каркасом катушки стан- дартного ДПТ и поверхностью центрального стержня его броневого магнитопровода. При этом ширина и длина ВЭ соответствуют пространственным размерам этого тех-
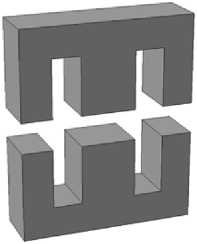
Рис. 1. Общий вид броневого сердечника ДПТ
Fig. 1. General view of the shell-type magnetic core of an AC inductor
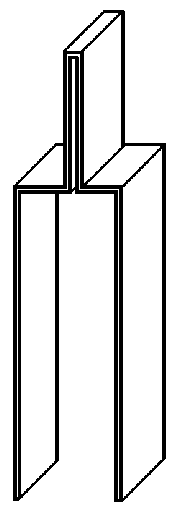
Рис. 2. Общий вид ВЭ
Fig. 2. General view of the fork-type electrode
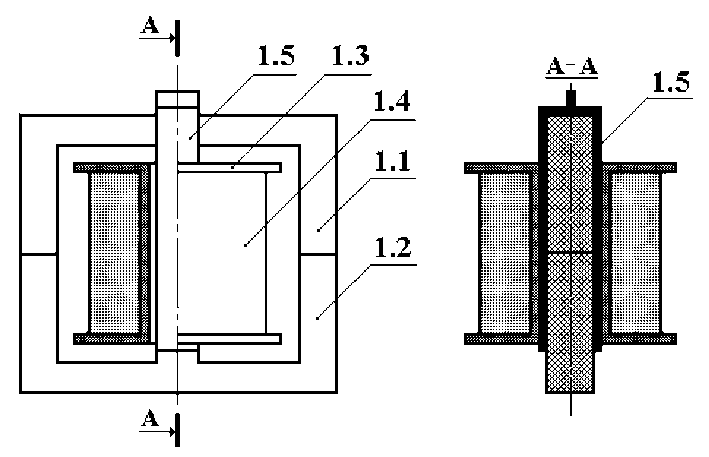
Рис. 3. Модифицированная конструкция типового ДПТ
Fig. 3. Modified design of a standard AC inductor (ACI)
нологического зазора. Общий вид такой измененной конструкции ДПТ1 представлен на рис. 3. На рис. 3 введены следующие обозначения: 1.1 и 1.2 – Ш-образные ферримагнитные сердечники составного магнитопровода ДПТ1; 1.3 и 1.4 – соответственно диэлектрический каркас и электрическая обмотка, образующие катушку индуктивности ДПТ1; 1.5 – вилкообразный электрод.
Конструктивно новый тип ФЗ представляет собой определенным образом пространственно скомпонованные модифицированные стандартные ДПТ1 и ДПТ2, между которыми расположен неодимовый постоянный магнит-таблетка (ПМ).
В свою очередь, ДПТ1 и ДПТ2 состоят соответственно из наборов элементов {1.1÷1.5} и {2.1÷2.5} (рис. 4).
Пространственно броневые магнитопроводы ДПТ1 и ДПТ2 расположены в одной плоскости с коллинеарным отношением осей симметрии их катушек индуктивности, состоящих соответ-
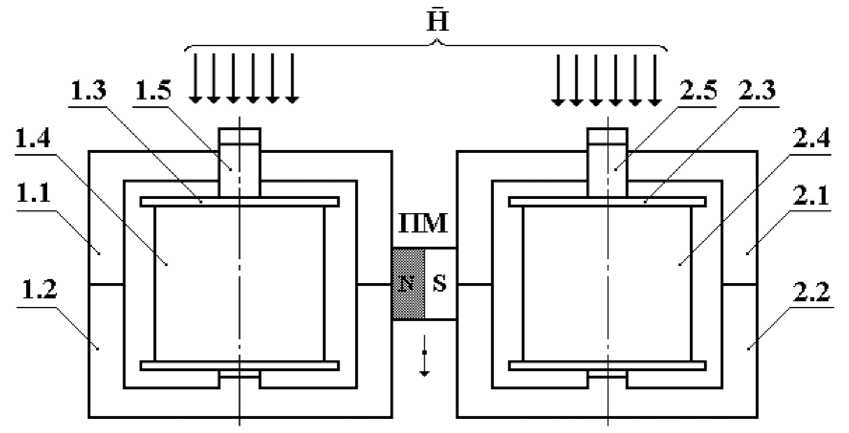
Рис. 4. Общий вид конструкции феррозонда
Fig. 4. General view of the fluxgate magnetometer design ственно из наборов {1.3, 1.4} и {2.3, 2.4}. Между боковыми элементами магнитопроводов ДПТ1 и ДПТ2 на стыках их Ш-образных сердечников расположен ПМ, магнитный момент которого перпендикулярен осям симметрии катушек индуктивности ДПТ1 и ДПТ2. В целом конструкция такого ФЗ обладает осевой симметрией. При этом ПМ имеет возможность скользящего перемещения вдоль направления вертикальной оси симметрии ФМ по примыкающим к нему поверхностям боковых элементов броневых магнитопроводов ДПТ1 и ДПТ2.
Максимальная чувствительность ФЗ проявляется при воздействии измеряемого постоянного магнитного поля H 0, направленного вдоль вертикальной оси симметрии ФЗ.
Теоретическое обоснование предложенного ФМ
Обобщенная блок-схема ФМ с новым типом ФЗ представлена на рис 5. На рис. 5 введены следующие обозначения: Г – генератор переменного элетрического заряда, создающий электрическое поле с переменным электрическим потенциалом Фг ; ЭВ – электронный вычитатель электрических сигналов; Фо – нулевой потенциал корпуса ФМ; e1 и e2 – э.д.с. индукции соответственно обмоток 1.4 и 2.4; Δe – выходнй информационный сигнал ФМ.
Для рассматриваемого случая ВЭ 1.5 и ВЭ 2.5 выполняют функции связующих звеньев между активным выходом генератора Г с переменным электрическим потенциалом Фг и соответственно обмотками катушек индуктивности ДПТ1 и ДПТ2. Фактически посредством ВЭ в витках нижнего ряда обмоток катушек индуктивности ДПТ1 и ДПТ2 индуцируются соответствующие переменные электрические потенциалы, которые являются активизирующим
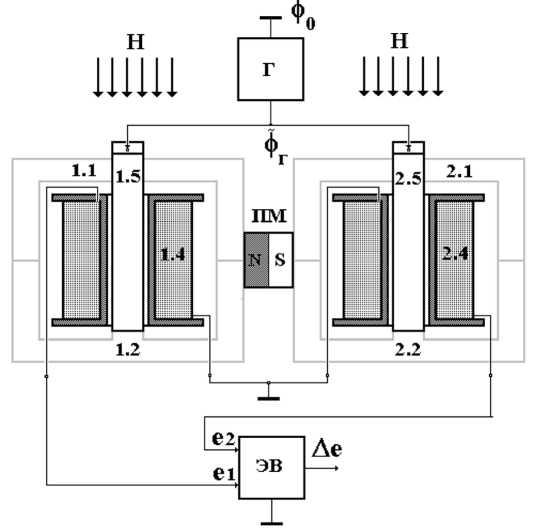
Рис. 5. Обобщенная блок-схема ФМ
Fig. 5. Generalized block diagram of the FM фактором соответствующих электродинамических процессов, необходимых для нормального функционирования ФМ.
Анализ принципа работы ФМ, конструктивно собранного на базе двух модифицированных типовых ДПТ1 и ДПТ2, выполним в четыре этапа: 1 – анализ особенностей распределения магнитного поля ПМ в броневых магнитопроводах ДПТ1 и ДПТ2; 2 – анализ процессов возбуждения переменных магнитных полей в броневых магнитопроводах ДПТ1 и ДПТ2 посредством электрических обмоток катушек ДПТ1 и ДПТ2; 3 – анализ электродинамических процессов в отсутствие измеряемого постоянного магнитного поля; 4 – анализ электродинамических процессов при наличии измеряемого постоянного магнитного поля.
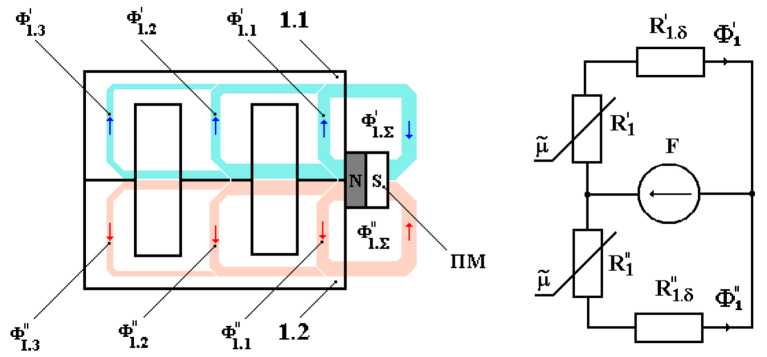
Этап 1. Для реализации первого этапа анализа рассмотрим ферритовый броневой магнитопровод ДПТ1, образованный двумя Ш-образными сердечниками 1.1 и 1.2 и намагничиваемый таблеточным постоянным магнитом ПМ, магнитная ось которого направлена симметричным образом вдоль горизонтальной оси симметрии самого магнитопровода (рис. 6а). При анализе характера распределения магнитных потоков в элементах броневого магнитопровода ДПТ1 будем пренебрегать полями рассеяния вне броневого магнитопровода ДПТ1.
На рис. 6 введены следующие обозначения: ^1 , ^1 8 – магнитные сопротивления соответственно ферримагнитного сердечника 1.1 и условного воздушного промежутка между полюсом « S » ПМ и сердечником 1.1; R" \ , R[& – магнитные сопротивления соответственно ферримагнитного сердечника 1.2 и условного воздушного промежутка между полюсом « S » ПМ и сердечником 1.2; F – намагничивающая сила ПМ; И – магнитная проницаемость материала ферримагнитных сердечников 1.1 и 1.2.
В этом случае ПМ создает магнитный поток Ф1.Σ, который определенным образом разветвляется по конструктивным элементам сердечников 1.1 и 1.2, образуя при этом два замкнутых магнитных потока соответственно ^l.S и :
ф^ =ф;1+ф"1. (1)
а) б)
Рис. 6. Броневой магнитопровод ДПТ1 (а) и схема его замещения (б)
Fig. 6. Shell-type magnetic core of АСI1 (a) and its equivalent circuit (b)
В свою очередь, каждый из этих замкнутых магнитных потоков представляет собой сумму поэлементно распределенных соответствующих магнитных потоков:
ф:^ =Фы+ ф; 2 + ф; з и ф^ = ФГ1+Ф12+ ф" 3 • (2)
Поскольку ПМ расположен симметрично относительно горизонтальной оси симметрии броневого сердечника, то для поэлементно распределенных магнитных потоков в ферромагнитных сердечниках 1.1 и 1.2 можем записать:
®l =I - ®м; ®;,=I -ф'.I; ф; г=I -®u; ®: s=I -®r,i • (3)
Суммарный магнитный поток, создаваемый ПМ в броневом магнитопроводе ДПТ1, определится в соответствии со следующим выражением:
F । F -F^R^R^R^ _ IF R^Ri, R>R^ ^^-^>R^ (R^R^
где R\-R\-R\, Ri o - Ri o - R\;a-
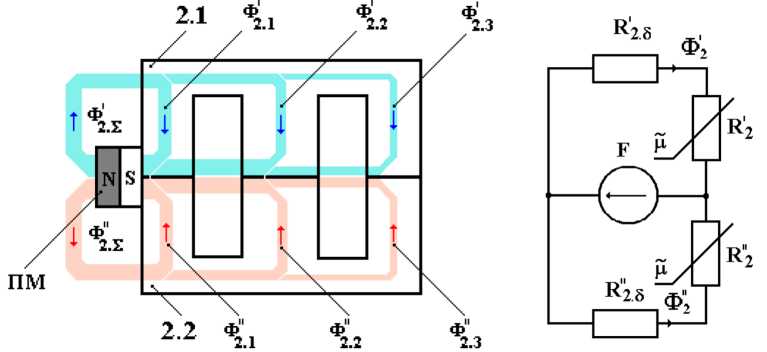
Далее аналогичным образом рассмотрим ферритовый броневой магнитопровод ДПТ2, образованный также двумя Ш-образными ферримагнитными сердечниками 2.1 и 2.2 и намагничиваемый тем же таблеточным постоянным магнитом ПМ, магнитная ось которого направлена симметричным образом вдоль горизонтальной оси симметрии самого магнитопровода (рис. 7).
При анализе характера распределения магнитных потоков в элементах броневого магнитопровода второго ДПТ2 также будем пренебрегать полями рассеяния. Тогда, по аналогии с (4), суммарный магнитный поток, создаваемый ПМ в броневом магнитопроводе ДПТ2, будет равен:
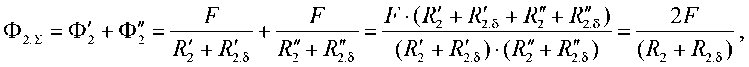
а)
б)
Рис. 7. Броневой магнитопровод ДПТ2 (а) и схема его замещения (б)
Fig. 7. Shell-type magnetic core of АСI2 (a) and its equivalent circuit (b)
а)
б)
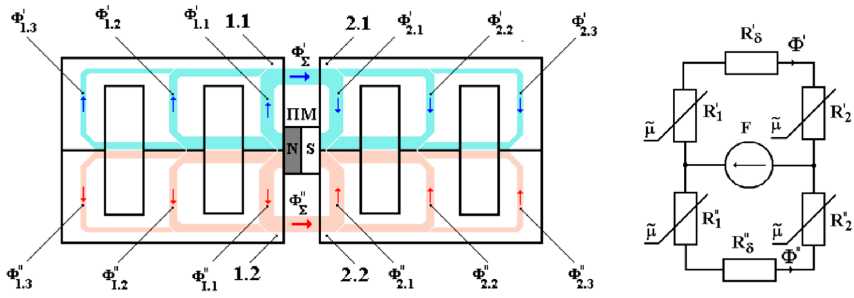
Рис. 8. Магнитопровод ФМ (а) и схема его замещения (б)
Fig. 8. Magnetic core of FM (a) and its equivalent circuit (b)
где л; =r”=r2 – магнитные сопротивления соответственно ферримагнитных сердечников 2.1 и 2.2; R2S =R”& =R2 – магнитные сопротивления условных воздушных промежутков между полюсом « N » ПМ и соответственно ферримагнитными сердечниками 2.1 и 2.2.
Объединив посредством ПМ броневые магнитопроводы ДПТ1 и ДПТ2 в единый конструктивный модуль, фактически получим магнитопровод ФМ с соответствующим распределением магнитных потоков, создаваемых общим для них ПМ (рис. 8).
Суммарный магнитный поток, создаваемый ПМ в магнитопроводе ФМ, определится в соответствии со следующим выражением:
F __F^__F:U^ + R^+R^+I^+X^
K + K+K + R^R^ ” (Rl + R'2+R'MR?+W + W “ W^)
где Ri — Rj — Ry — R" — R, Rr — R" — Rf. ■
Для рассматриваемого варианта симметричной компоновки структурных элементов ФМ особенность распределения магнитных потоков в элементах ферритового сердечника 1.1 заключается в том, что они имеют противоположные направленности по отношению к магнитным потокам в соответствующих элементах ферритового сердечника 1.2. Такая же особенность существует и для распределения магнитных потоков в элементах ферритового сердечника 2.1 по отношению к магнитным потокам в соответствующих элементах ферритового сердечника 2.2. В этом случае отсутствует какое-либо доминирование магнитных потоков определенной направленности в элементах броневых сердечников ДПТ1 и ДПТ2.
При вертикальном смещении ПМ относительно горизонтальной оси симметрии магнитопровода ФМ произойдет соответствующее перераспределение по ферримагнитным сердечникам ДПТ1 и ДПТ2 магнитных потоков, создаваемых ПМ (рис. 9).
В этом случае будет наблюдаться доминирование магнитных потоков в элементах ферримагнитных сердечников ДПТ1 и ДПТ2 определенной направленности.
Для броневого магнитопровода ДПТ1 можем записать:
ф;.1Ч-ф1.1|; ф;И-ф1.2|; ф;.зЧ-ф".з!
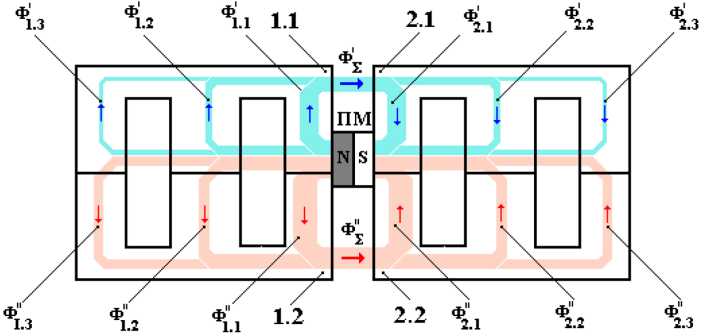
Рис. 9. Магнитопровод ФМ при смещении ПМ
Fig. 9. Magnetic core of the FM with the PM bias
или
Фи+41=1^.11; ф^+лИ-ф^; ф1'з+Л1.з=|-Фо|
Аналогично для магнитопровода ДПТ2 будем иметь:
KiHL; |ЛНш |-Фз>ф;.з или
“Фгл! “ Ф2.1 “ ^2.1 ’ 1^2.2! = Ф22 “ ^2.2 5 |“Ф2 з| “ Фг з “^2 3
Для суммарных разветвлений потока в промежутке между броневыми магнитопроводами ДПТ1 и ДПТ2 справедливо следующее утверждение:
Ov ^ Ф" или Ф^ = Ф" - As
Обобщая, можно констатировать, что изменяя соответствующим образом пространственное положение ПМ, можно варьировать доминирование распределенных потоков магнитного поля ПМ одной направленности над распределенными потоками магнитного поля ПМ противоположной направленности. Данное свойство составного броневого магнитопровода ФМ является определяющим фактором для нормального функционирования ФМ в целом.
Этап 2. Для реализации второго этапа анализа рассмотрим принципиальную электрическую схему замещения ФМ (рис. 10).
На рис. 10 обозначено: Г – генератор переменного электрического напряжения
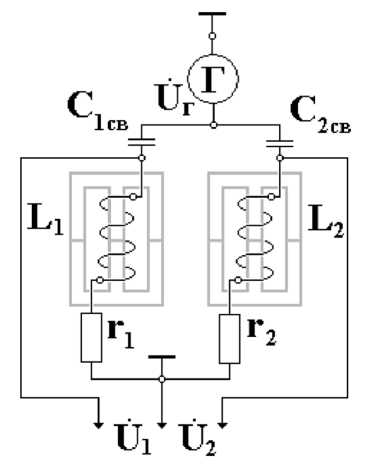
Рис. 10. Электрическая схема замещения ФМ без ПМ
Fig. 10. Electrical equivalent circuit of the FM without the PM
U г ; С 1св – конденсатор связи, образованный ВЭ 1.5 и нижним слоем обмотки 1.4 катушки индуктивности ДПТ1; С 2св – конденсатор связи, образованный ВЭ 2.5 и нижним слоем обмотки 2.4 катушки индуктивности ДПТ2; L 1 и r 1 – соответственно индуктивность и активное сопротивление обмотки 1.4 катушки индуктивности ДПТ1; L 2 и r 2 – соответственно индуктивность и активное сопротивление обмотки 2.4 катушки индуктивности ДПТ2; Ur и U^ – выходные напряжения соответственно с обмотки 1.4 катушки индуктивности ДПТ1 и обмотки 2.4 катушки индуктивности ДПТ2.
Для наглядности реализацию функций ВЭ 1.5 и ВЭ 2.5 в качестве связующих звеньев между выходом Г и соответствующими нижними слоями обмоток катушек индуктивности ДПТ1 и ДПТ2 предлагается условно представить посредством электрических конденсаторов связи С 1св и С 2св , через которые на данные обмотки катушек индуктивности ДПТ1 и ДПТ2 поступает напряжение питания от Г. В этом случае основу данной схемы будут составлять два емкостно-индуктивных полумоста L 1 С 1св и L 2 С 2св , питаемые от генератора Г переменным напряжением:
Ur = Фг- ^=jum • since/, (12)
где Um – амплитудное значение переменного напряжения; ω – циклическая частота переменного напряжения, равная циклической частоте последовательного резонанса напряжений емкостноиндуктивных полумостов, при котором электрические токи в их цепях питания принимают максимальные значения, что является немаловажным фактором для возбуждения магнитомодуляционных процессов в броневых магнитопроводах ДПТ1 и ДПТ2.
Со средней точки каждого полумоста выводятся соответствующие выходные напряжения ux и u, .
Определим реактивные сопротивления для катушек индуктивностей броневых магнитопроводов соответственно ДПТ1 и ДПТ2:
X^ = co • Zj = co • p • w2 • —; = co • Z? = co • p • w2 •—, (13)
где Д = p • w2 • S^ / 4; Z2 = p • w2 • S2 / /2; S 1 и S 2 – средняя площадь сечения соответственно броневого магнитопровода ДПТ1 и ДПТ2; l 1 и l 2 – средняя длина соответственно броневого магнитопровода ДПТ1 и ДПТ2; w – количество витков в обмотках катушек индуктивностей ДПТ1 и ДПТ2.
Для каждого полумоста определим соответствующие импедансы:
Z; = /; + j(X^ - X^); Z2 = r2 + j(XL: - Xc^), где xc =xc =xc =^-ccy '-lee ^2ce ^ce
– значение реактивных сопротивлений конденсаторов связи;
С 1св= С 2св= С св.
Токи в полумостах L 1 C 1св и L 2 C 2св определяем в соответствии с выражениями вида:
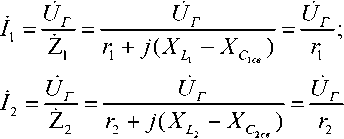
В соответствии с (14) и (15) для выходных напряжений полумостов L 1 C 1св и L 2 C 2св будем иметь:
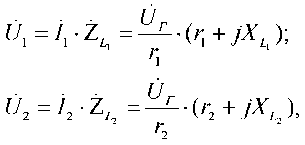
где \=h\+jx^ и ^L ~ (Г2 + ]Хц ) – импедансы обмоток соответственно ДПТ1 и ДПТ2.
Используя (16), можем найти разностную величину выходных напряжений полумостов L 1 C 1св и L 2 C 2св:
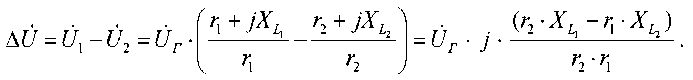
Учитывая, что конструктивные параметры катушек ДПТ1 и ДПТ2 идентичны с контролируемой степенью точности ( r 2 = r 1; X L1 = X L2), можем с полной уверенностью утверждать, что дя = о.
Таким образом, можем сделать вывод о том, что при питании переменным напряжением полумостов L 1 C 1св и L 2 C 2св, являющихся функциональными компонентами ФМ, разностное напряжение на выходе ФМ будет отсутствовать, т.е. будет равным нулю.
Этап 3. Для реализации третьего этапа анализа рассмотрим принципиальную электрическую схему замещения ФМ, в которую между броневыми магнитопроводами ДПТ1 и ДПТ2 дополнительно внесен ПМ (рис. 11). На элементы обоих броневых магнитопроводов одновременно воздействуют переменные магнитные поля, создаваемые электрическими токами 1^ и ^2 соответствующих катушек броневых магнитопроводов ДПТ1 и ДПТ2, и распределенное определенным образом магнитное поле ПМ. В этом случае через варьирование Ц в соответствующих конструктивных элементах сердечников 1.1 и 1.2 броневого магнитопровода ДПТ1 осуществляется модуляция разнонаправленных разветвленных магнитных потоков ®12 и Ф"г. Подобным образом через варьирование й в соответствующих конструктивных элементах сердечников 2.1 и 2.2 броневого магнитопровода ДПТ2 осуществляется модуляция разнонаправленных разветвленных магнитных потоков ф' и ^2.2
Следует отметить, что в общем случае вектор магнитной индукции, действующий внутри намагничиваемого сердечника, определяется следующей зависимостью:
^(О^ц0-И^в(0]-Ям,
где Нъ (/) = Нт ■ sinco/– напряженность переменных магнитных полей, возбуждаемых электрическими токами и I2 соответствующих катушек броневых магнитопроводов ДПТ1 и ДПТ2; H M – напряженность постоянного магнитного поля ПМ.
С учетом нелинейного характера кривой перемагничивания можем записать:
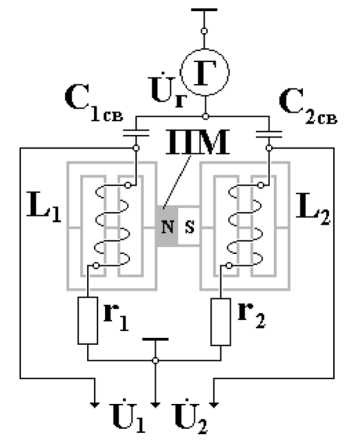
Рис. 11. Электрическая схема замещения ФМ с ПМ
Fig. 11. Electrical equivalent circuit of the FM with PM
B = fW где н,=нв^ +нм .
Для удобства анализа возможных электродинамических процессов зависимость B = f ( H Σ) аппроксимируем полиномом третьей степени [13, 14]:
B(H^ = a-H,-b-Hl,
где a и b – положительные коэффициенты аппроксимации, характеризующие соответственно геометрические и магнитные свойства сердечников магнитопроводов.
В соответствии с (19) и с учетом соответствующей разветвленности магнитного потока в броневом магнитопроводе ДПТ1, создаваемого магнитным полем ПМ с напряженностью Н М , для центральных стержней сердечников 1.1 и 1.2 броневого магнитопровода ДПТ1 можем записать:
5;2=Ж.2+Яв); А’2=-Ж2+яв)-
С учетом (20) перепишем (21) в следующем виде:
В' = a-HR+ а ■ Н' -b ■ Hl-3b ■ Hl- Н' -3b ■ Нп- (H'f - b ■ (Н'У;
1.2 D 1.2 D D 1.2 D ' 1.2' v 1.2' '
-B" =a-Hn+a-H" -b-H3-3-b-Hz-H" -3-b-Hn-(H")2-b-(H")3.
1.2 1.2 D D 1.2 D ' 1.2' ' 1.2'
Воспользуемся законом электромагнитной индукции для обмотки катушки индуктивности
ДПТ1:
где w – число витков измерительной обмотки; s – площадь поперечного сечения центрального стержня сердечника.
Исходя из того, что Hi.2(0| = <2(0, для суммарной магнитомодуляционной ЭДС индукции получим:
eSl(O e1.2 (0 + e1.2 (0 - 0-
Аналогичным образом для обмотки катушки индуктивности ДПТ2 получим:
e',(/) = w-s--— = w--—; e'\(/) = -w-s •
2- dz dz 2-
Поскольку ^2.2 (^) — | ^2.2 (^) , то для суммарной магнитомодуляционной ЭДС индукции получим:
жжи+жм.
Обобщая, можно сделать вывод о том, что при равномерном распределении противоположно направленных магнитных потоков ПМ в конструктивных элементах сердечников броневых магнитопроводов ДПТ1 и ДПТ2, создаваемых постоянным полем ПМ, суммарные магнитомодуляционные ЭДС индукции в каждой из катушек индуктивностей броневых магнитопроводов ДПТ1 и ДПТ2, вызванные вариативностью P , будут равны нулю. Это связано с тем, что через варьирование P в соответствующих конструктивных центральных элементах сердечников 1.1 и 1.2 осуществляется модуляция разнонаправленных разветвленных магнитных потоков ^12 и “Ф"? , а в соответствующих конструктивных центральных элементах сердечников 2.1 и 2.2 также через варьирование ц , в свою очередь, осуществляется модуляция разнонаправленных разветвленных магнитных потоков —^2 2 и ^2 2. В этом случае в каждой из обмоток 1.4 и 2.4 катушек индуктивности броневых магнитопроводов ДПТ1 и ДПТ2 одновременно наводятся одинаковые по величине противофазные магнитомодуляционные ЭДС индукции, которые взаимно компенсируются.
Этап 4. Для реализации четвертого этапа анализа воспользуемся принципиальной электрической схемой замещения ФМ (рис. 11), но уже при воздействии на броневые магнитопроводы ДПТ1 и ДПТ2 измеряемого постоянного магнитного поля HQ (рис. 12).
Следует отметить, что соответствующие суммарные магнитомодуляционные ЭДС индукции каждой из обмоток 1.4 и 2.4 катушек индуктивности броневых магнитопроводов ДПТ1 и ДПТ2, связанные с постоянным магнитным полем ПМ напряженностью H M , всегда равны нулю. Поэтому для рассматриваемого случая величина напряженности H M магнитного поля ПМ фактически будет определять чувствительность ФМ, электродинамические процессы которого представлены на графике основной кривой намагничивания материала его магнитопроводов (рис. 13).
На рис. 13 обозначено: Но и 5g – соответственно напряженность и индукция модулированного измеряемого постоянного магнитного поля HQ . Из графика видно, что при изменении H M в указанном диапазоне материал броневых магнитопроводов ДПТ1 и ДПТ2 выходит из состояния насыщения и рабочая точка ФМ перемещается из точки 5 в область точки 3, в которой магнитная проницаемость материала броневых магнитопроводов ДПТ1 и ДПТ2 достигает своего максимального значения, т.е. Н (^М ) ^тах . Таким образом, для данного этапа анализа важен факт того, что магнитное поле Н М ПМ не влияет на сам процесс реализации магнитомодуляционного преобразования измеряемого постоянного поля ^0, а лишь определяет величину масштабируемости этого преобразования за счет повышения коэффициента чувствительность ФМ в целом.
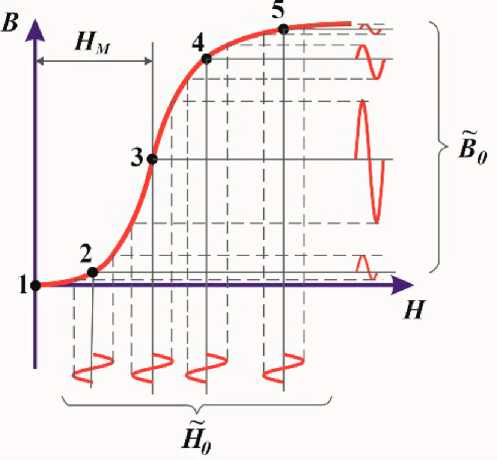
Рис. 13. материала и ДПТ2
Основная броневых кривая намагничивания магнитопроводов ДПТ1
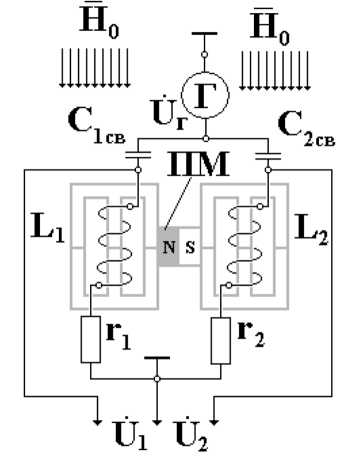
Рис. 12. Электрическая схема замещения ФМ при наличии ^о
Fig. 12. Electrical equivalent circuit of the FM in the presence of ^0
Fig. 13. Main magnetization curve of the material of the shell-type magnetic cores of АСI1 and АСI2
В зависимости от взаимной пространственной ориентации броневых магнитопроводов ДПТ1 и ДПТ2 предлагаемый вариант ФМ может функционировать в двух режимах: 1 – полемера; 2 – градиентомера [7, 15, 16]. Рассмотрим более подробно с учетом сделанных выше замечаний режимы функционирования ФМ.
Режим полемера . Если ДПТ1 и ДПТ2 по отношению друг к другу не обладают зеркальной симметрией, т.е. один из них повернут в вертикальной плоскости относительно своего начального положения на 1800, и при этом включение обмоток катушек индуктивности их броневых магнитопроводов в соответствующие LC -полумосты также осуществляется через нижние слои этих обмоток, то ФМ функционирует в режиме полемера (рис. 14).
В этом случае в броневых магнитопроводах ДПТ1 и ДПТ2 посредством переменных электрических токов в обмотках их катушек индуктивности создаются соответствующие модулирующие противофазные и равные по величине магнитные потоки Oj и Ф2, т.е. M-^l (рис. 14).
В соответствии с (19) для центральных конструктивных элементов сердечников броневых магнитопроводов ДПТ1 и ДПТ2 можем записать:
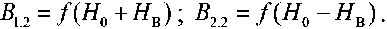
С учетом (27) перепишем (22) в следующем виде:
B^=a-H.+a-H^-b-Hl-3b-Hl-H^-3b-Hn-Hl-b-Hl
-
1.2 V n U Un Un
B.. = a-Hn-a-Hn -b-Hl + ЗЬ-Н*-Н„-3b-Hn-H* +b-Hl
-
1.2 . U n U Un Un n
Для магнитомодуляционных ЭДС индукции обмоток катушек индуктивности соответственно ДПТ1 и ДПТ2 можно представить следующие выражения:
£i(O=-W-
б/Ф; dt
dB, т
= -w-s--—; dt
^ (0 = “W--- = w • 5—
' dtdt
dt
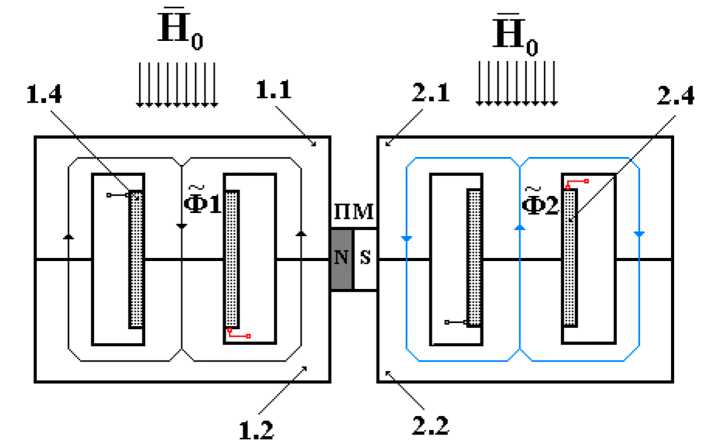
Рис. 14. Функционирование ФМ в режиме полемера
Fig. 14. Operation of the FM in the fieldmeter mode
Выходная магнитомодуляционная ЭДС индукции ФМ в режиме полемера определится выражением вида:
^ (0 = ^ (0 -e2(t) = -w-s,(30)
at гдеB}1+B^=2a-Hn-b-H3n-6b-Hn-H*.
' ' i.Z z.z и иU D
В соответствии с (30) в общем случае для выходной магнитомодуляционной ЭДС индукции ФМ в режиме полемера будет справедлива следующая запись:
ey(t) = 6b-s-w-H0- [dH^ (f) / dt] 3
где Яв(0^Ят-8тго/ +HM .
Окончательно результат функционирования ФМ в режиме полемера можно представить в виде выражения:
eY(t)=12b-s -w-Ho ■ HM • Нш • cosco?.(32)
Режим градиентомера . Если ДПТ1 и ДПТ2 по отношению друг к другу обладают зеркальной симметрией и при этом включение обмоток катушек индуктивности их броневых
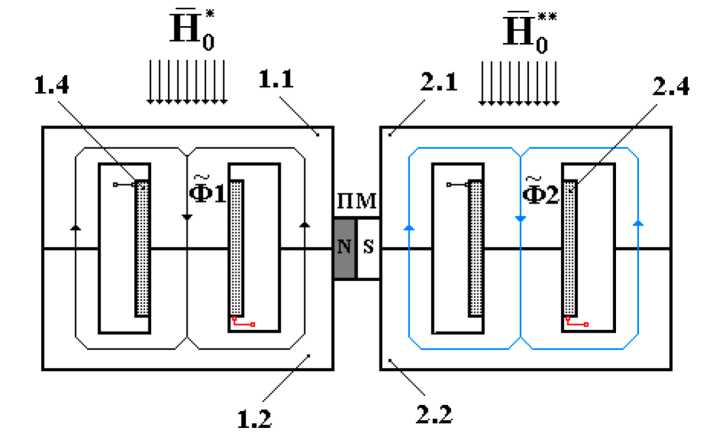
Рис. 15. Функционирование ФМ в режиме градиентомера
Fig. 15. Operation of the FM in the gradiometer mode
магнитопроводов в соответствующие LC -полумосты осуществляется через нижние слои этих обмоток, то ФМ функционирует в режиме градиентомера. В этом случае в броневых магнитопроводах ДПТ1 и ДПТ2 посредством переменных электрических токов в обмотках их катушек индуктивности создаются соответствующие модулирующие синфазные и равные по величине магнитные потоки ®i и ®2, т.е.Ф1=Ф2(рис. 15).
В соответствии с (27) для центральных конструктивных элементов сердечников броневых магнитопроводов ДПТ1 и ДПТ2 можем записать:
Bl2=f(Ha+Hsy, B22=f(Ha+HB)
С учетом (33) перепишем (28) в следующем виде:
B22 =a-H“ +a-HB-b- (H“)3 - 3b • (Н*У -HB-3b- H" -HB-b-HB.
Для магнитомодуляционных ЭДС индукции обмоток катушек индуктивности соответственно ДПТ1 и ДПТ2 в режиме градиентомера можно представить следующие выражения:
. , dO, dB,, . . dO2dB,
e,(t) = -w = -w■ s —: edt) = -w = -w■ s —
1 d/ dr 2 drdr
Тогда выходная магнитомодуляционная ЭДС индукции ФМ в режиме градиентомера определится выражением вида:
eE (/) = £[(/)- e2 (/) = -w • 5 • ^LaJW
где В^-В^а-^-Н^-Ь-^-Н^-ЗЬ-^
Пренебрегая разностными величинами второго порядка и в соответствии с (36) в общем случае для выходной магнитомодуляционной ЭДС индукции ФМ в режиме градиентомера будет справедлива следующая запись:
e^(t) = 3b ■ s ■ w■ (H* -H**) • \dHB(t)/dt], гдеЯв(0=^т xsincv +HM.
Окончательно выходной сигнал ФМ при работе в режиме градиентомера равен es(t) = 6b-s-w-(H* -Н*УНМ -Hm-cosco/. (38)
Анализ выражений (32) и (38), полученных на основе логически выстроенных моделей электродинамических процессов в структурных элементах ФМ, показывает, что предложенная концепция построения ФМ на основе дросселей переменного тока LED-драйвера является состоятельной и может стать основой для дальнейших разработок ФМ на новых принципах построения.
Заключение
К принципиальным особенностям предложенной конструкции феррозондового магнитометра, обеспечивающим его высокие технико-экономические показатели, следует отнести следующие признаки:
-
• использование дополнительного неизмеряемого постоянного магнитного поля напряженностью H M обеспечило режим максимальной чувствительности ФМ за счет достижений магнитной проницаемости материала броневых магнитопроводов в рабочей точке кривой намагничивания своего максимально возможного значения;
-
• использование ферритового броневого магнитопровода в виде двух Ш-образных сердечников позволило создать разветвленные определенным образом магнитные потоки, создаваемые постоянным магнитным полем ПМ, что позволило исключить влияние результатов модуляционного процесса этого магнитного поля на результат измерения контролируемого постоянного магнитного поля ^0 ;
-
• предложен вариант схемотехнического решения ФМ, основанный на совмещении функций возбуждения электродинамических процессов и регистрации результатов их реализации обмотками катушек индуктивности дросселей переменного тока LED-драйвера;
-
• балансировка «нулевого сигнала» с выхода ФМ осуществляется соответствующим вертикальным перемещением ПМ относительно горизонтальной оси симметрии магнитопровода ФМ;
-
• первичное вихревое электрическое поле возбуждают на резонансной частоте емкостноиндуктивных полумостов, состоящих из соответствующих конденсаторов связи, образованных вилкообразными электродами и нижними слоями обмоток дросселей, и индуктивностями этих обмоток;
-
• контрольный сигнал регистрируют на циклической частоте последовательного резонанса напряжений емкостно-индуктивных полумостов, что обеспечивает высокую чувствительность предложенного ФМ;
-
• в качестве основы для базового элемента ФМ, которым является феррозонд, предлагается использовать широко распространенные дроссели переменного тока LED-драйвера, массовое производство которых отлажено во многих странах мира, что обеспечивает низкую себестоимость предложенного ФМ;
-
• используемые стандартные дроссели переменного тока LED-драйвера конструктивно дорабатывают без существенных изменений путем введения в технологический зазор между каркасом катушки дросселя и поверхностью центрального стержня его броневого магнитопровода вилкообразного электрода из тонкой полоски металлической фольги;
-
• применение двух модифицированных дросселей переменного тока LED-драйверов обеспечило возможность функционирования ФМ как в режиме полемера, так и в режиме градиентомера;
-
• для изготовления феррозонда можно использовать как новые LED-дроссели, так и извлеченные из драйверов вышедших из строя светильников, которые обычно идут в утиль. Это позволяет исключить использование специального технологического оборудования для изготовления магнитопроводов и намотки многовитковых катушек из тонкого провода, что принципиально снижает себестоимость изготовления ФМ в целом.
Предложенные миниатюрные ФМ обладают хорошим сочетанием малого размера, низкого энергопотребления и высокой чувствительности, что обеспечивает перспективы их широкого применения в различных мобильных и автономных измерительных, контролирующих, поисковых и навигационных системах.
В заключение следует отметить, что для изготовления ФМ предложенной конструкции можно использовать не только дроссели LED-драйверов, но и дроссели переменного тока других устройств, например, дроссели блоков питания и схем строчной развертки телевизоров и мониторов с ЭЛТ (кинескопом), которые имеют Ш-образный ферритовый сердечник. При этом очевидно, что можно применять не только уже готовые дроссели, предназначенные для различных технических устройств, но и производить соответствующие дроссели специально для изготовления ФМ.