
Энергоэффективное управление высокодинамичным сервоприводом промышленного роботизированного манипулятора с расширенным диапазоном регулирования скорости до 50 000 : 1
Журнал: Вестник Южно-Уральского государственного университета. Серия: Энергетика @vestnik-susu-power
Рубрика: Электротехнические комплексы и системы
Статья в выпуске: 3 т.26, 2026 года.
Бесплатный доступ
Исходной точкой исследования был цифровой двойник SCARA-манипулятора, обеспечивавший перенос траекторий между виртуальной сценой и физической установкой. Для анализа электропривода его дополнили моделью ШИМ-преобразователя, синхронного двигателя с постоянными магнитами, двухмассовой упругой механики, измерительного канала и локальных контуров тока, скорости и положения. Сначала проверили возможность использовать существующий канал обмена в замкнутом управлении. Задержка 72,5–76,4 мс оказалась несопоставимой с периодами быстрых контуров, поэтому обмен оставлен на надсистемном уровне, а управление выполняется локально. При одинаковых траекториях и ограничениях сопоставлены каскадная ПИ-система и LQI-регулятор с наблюдателем нагрузки. При разгоне до 1500 об/мин LQI снизил перерегулирование с 3,29 до 0,00 %, среднеквадратическую ошибку скорости с 19,1 до 1,51 об/мин, действующий ток на 5,5 %, потери в меди на 10,7 %. В 120-секундном режиме 0,06 об/мин средняя скорость составила 0,0601 об/мин без остановок и реверсов. Вместе с верхней скоростью 3000 об/мин это подтверждает расчетный диапазон 50 000:1. В цикле 0–90–0° длительностью 1,2 с энергия из звена постоянного тока уменьшилась на 1,2 %, потери в меди — на 4,8 % при сопоставимой точности. Результаты требуют стендовой проверки.
Короткий адрес: https://sciup.org/147255385
IDS: 147255385 | УДК: 621.865.8,62-83 | DOI: 10.14529/power260306
Energy-efficient control of a high-dynamic servo drive for an industrial robotic manipulator with an extended speed control range of up to 50 000 : 1
The study started from a SCARA-manipulator digital twin used to transfer trajectories between a virtual scene and a physical setup. For servo-drive analysis, it was extended with a PWM converter, a permanent-magnet synchronous motor, a two-mass elastic mechanical subsystem, a measurement channel, and local current, speed, and position loops. The existing communication link was first considered as part of closed-loop control. Its 72.5–76.4 ms delay was incompatible with the fast-loop sampling periods, so data exchange was retained at the supervisory level and the drive was controlled locally. A cascaded PI system and an LQI controller with a load observer were compared for identical trajectories and constraints. During acceleration to 1500 rpm, the LQI controller reduced overshoot from 3.29 to 0.00%, the RMS speed error from 19.1 to 1.51 rpm, RMS current by 5.5%, and copper losses by 10.7%. In a 120 s test at 0.06 rpm, the average speed was 0.0601 rpm without stops or reversals. Together with 3000 rpm, this supports a calculated range of 50,000:1. In a 1.2 s 0–90–0° cycle, DC-link energy decreased by 1.2% and copper losses by 4.8% at comparable accuracy. Test-bench validation is required.
Текст научной статьи Энергоэффективное управление высокодинамичным сервоприводом промышленного роботизированного манипулятора с расширенным диапазоном регулирования скорости до 50 000 : 1
Роботизированные промышленные манипуляторы работают в двух режимах, кардинально отличающихся друг от друга. При транспортном перемещении привод быстро ускоряет звено и, соответственно, часто работает с использованием значительного токового запаса. А во время позиционирования и сборки перемещения осуществляются на малых скоростях, что, в свою очередь, вызывает существенное влияние сухого трения, пульсации крутящего момента дискретизации датчика положения. Поэтому для корректной оценки качества сервопривода при широком диапазоне регулирования необходимо оценивать отношение максимальной скорости к минимальной совместно с непрерывностью движения, точностью переходных процессов, энергопотреблением и точностью отслеживания. Цифровой двойник позволяет связать виртуальную модель с физическим объектом и использовать общую информационную среду для задания траекторий, оценки состояния и корректировки параметров. Изначально был цифровой двойник четырехкоординатного SCARA-робота [1], для которого в более ранних исследованиях средняя задержка обмена составляла 72,5–76,4 мс, а ошибка в точках маршрута – от 2,01 до 3,83 мм. Данный робот использовался с физической установкой, виртуальной сценой, обработкой данных и модульным каналом связи [2, 3].
В данном исследовании первым шагом было предпринято определение возможности замыкания контуров электропривода через канал связи. Полученный нами результат оказался отрицательным, так как токовый и скоростной регуляторы рассчитываются за десятки и сотни микросекунд, а обмен занимает десятки миллисекунд. Таким образом, канал пригоден для генерации и мониторного опорного сигнала, но не для формирования электромагнитного момента.
Следующим шагом была требуемая глубина модели. Кинематической связи недостаточно для оценки тока, упругих колебаний редуктора и движения при микроскорости. В расчетную цепь включены преобразователь, электромагнитная часть двигателя, двухмассовая механика, ограничения, датчики и нагрузка [4]. При сравнении энергии обе системы управления выполняли одну и ту же траекторию за одно и то же время; в противном случае кажущаяся экономия энергии могла бы возникнуть просто из-за более низкой скорости или неполной механической работы, а не из-за самого алгоритма управления.
Данное исследование проводилось поэтапно. И в ходе него была собрана двухмассовая модель синхронного двигателя с постоянными магнитами и дискретным измерительным каналом. На данной модели был настроен каскадный контроллер, а также был синтезирован LQI-контроллер с наблюдателем нагрузки.
На завершающем этапе этого исследования были изучены стабильность, ускорение при ступенчатом изменении нагрузки, движение со скоростью 0,06 об/мин и цикл 0–90–0°. Основная цель заключалась в определении оптимальных условий управления на основе оптимизации, при которых снижаются ошибки и потери без ухудшения производительности [4, 5]. Новизна работы заключается в совместной проверке многоскоростной архитектуры, двухмассовой модели и диапазона скоростей 50 000 : 1.
Многоскоростная архитектура цифрового двойника и сервопривода
После сравнения временных масштабов функции распределили между двумя уровнями
(рис. 1). Надсистемная часть обновляется с периодом 20–100 мс. Контуры положения, скорости и тока оставлены в локальном контроллере с периодами 2 мс, 0,5 мс и 50 мкс. Сетевой обмен сохраняет связь виртуальной и физической моделей, но его задержка не входит в быстрые контуры.
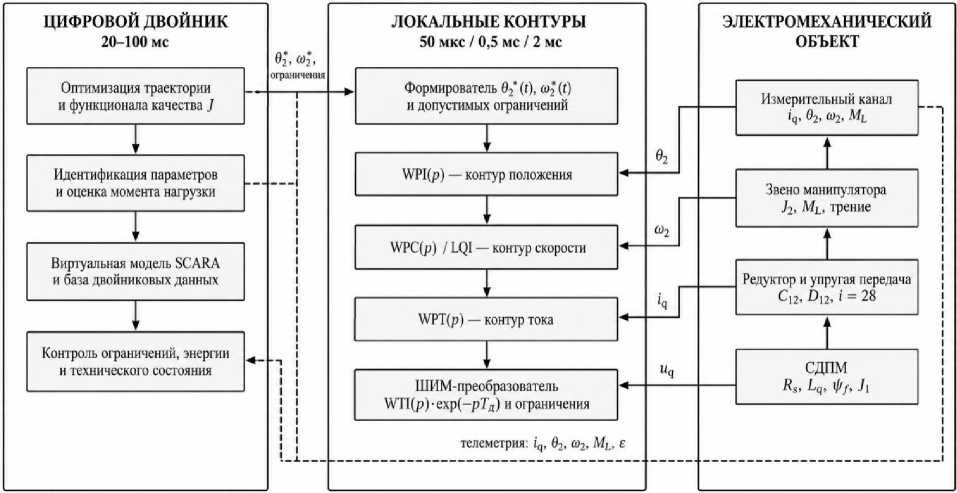
Рис. 1. Многоскоростная архитектура цифрового двойника и локальной системы управления сервоприводом Fig. 1. Multirate architecture of the digital twin and the local servo-drive control system
Между уровнями циркулируют параметры траектории и диагностические данные: локальный контроллер получает задание и ограничения, а обратно в цифровой двойник передаются координаты, оценка нагрузки, энергия цикла и признаки насыщения. Привод начинает отрабатывать уже принятую команду, даже если пакет задерживается и телеметрия устаревает. При этом визуальная синхронизация допускает задержки в десятки миллисекунд, тогда как формирование момента требует гарантированного локального такта.
Математическая модель электромеханического объекта
После того как была сформирована архитектура, мы собрали модель электромеханического объекта. У синхронного двигателя с постоянными магнитами электрическая часть была записана во вращающейся системе координат d–q (при этом в основной зоне использовалось условие id = 0). А динамика ШИМ-преобразователя учитывалась с помощью апериодического звена с вычислительной задержкой. При этом воздействие ограничивалось по напряжению и току. Зависимости, использованные для q-канала:
ТЛ? + ^= ^ з ( -~Т^ | иq | max, | i q |юах-
стоянными магнитами, а вторая представляет собой приведенную инерцию рабочего звена. Эти две массы соединены с помощью упруго-диссипативного момента М 12, который позволяет проследить влияние колебания передачи на скорость и ток двигателя. Угол выходного звена рассчитывается с учетом приведения всех механических параметров к валу СДПМ и определяется как θ2/ i .
к==Ме-М12-В1—1-МС1,
J2 ~dt = M12 —M^— B2 ® 2 - MC2 - M12 = C 12( 9 1 — 6 2 ) + ^ 12 (® 1 — ® 2 ),
Чтобы исправить слишком гладкие сигналы на низких скоростях, какие выдавала модель в данном виде, в нее были дополнительно введены квантование двадцатиразрядного энкодера, двенадцатая и двадцать четвертая гармоники зубцового момента, а также сухое трение, шум тока и задержка одного вычислительного такта (рис. 2). Эти эффекты при разгоне двигателя практически невозможно заметить, однако именно благодаря их влиянию можно заметить вблизи нуля остановки, рост тока удержания и смену направления.
Параметры двигателя и механической части сведены в согласованный расчётный вариант мощностью 0,75 кВт (табл. 1). Они не являются результатом идентификации конкретного двигателя и редуктора SCARA-установки. Дальнейшие выкладки относятся именно к расчётному эксперименту, а данные из [1] приводятся лишь в той части, где задержка связи и точность были измерены на физической платформе.
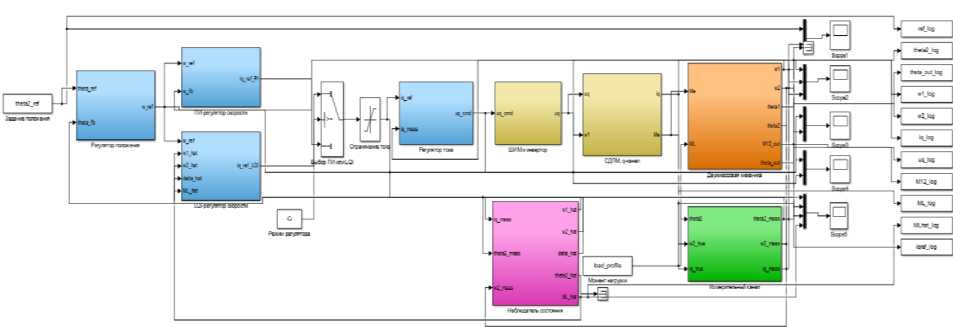
Рис. 2. Структурная схема математической модели сервопривода, построенная по принципу подчиненного регулирования координат
Fig. 2. Block diagram of the servo-drive mathematical model based on the cascade-control principle
Таблица 1
Параметры расчетной модели сервопривода
Table 1
Parameters of the servo-drive calculation model
|
Параметр |
Значение |
Параметр |
Значение |
|
Номинальная мощность / максимальная скорость |
0,75 кВт / 3000 об/мин |
Сопротивление Rs / индуктивность Lq |
0,8 Ом / 2,5 мГн |
|
Коэффициенты kM = kE |
0,62 Н·м/А; В·с/рад |
Инерции J 1 / J 2 |
0,8·10–3 / 1,0·10–3 кг·м² |
|
Жесткость C 12 / демпфирование D 12 |
80 Н·м/рад / 0,08 Н·м·с/рад |
Передаточное число редуктора |
28 |
|
Напряжение звена DC / предел uq |
540 В / ±270 В |
Номинальный / предельный ток |
3,8 / 8,0 А |
|
Периоды: ток / скорость / положение |
50 / 500 / 2000 мкс |
Датчик положения |
23 разряда |
Синтез алгоритмов управленияи критерий сравнения
В качестве отправной точки использовалась каскадная ПИ-система. П-регулятор положения формирует задание скорости, регулятор скорости – задание тока q -оси, а внутренний ПИ-регулятор тока рассчитывает напряжение. Полосы выбирались последовательно: 2500 рад/с для тока, 500 рад/с для скорости и 100 рад/с для положения. Для жесткой одномассовой механики их можно было бы сблизить. В упругой передаче разнесение сохранено, чтобы не возбуждать механическую моду. Настройка выполнялась по принципам подчиненного регулирования и последовательной коррекции [6].
W р Т(р) = кт + ^,
W рс (р)= к п С + ^, (5)
W рп (р) = кпп -
На той же модели был построен второй вариант – линейно-квадратичный регулятор с интегральной составляющей (LQI-регулятор) для расширенного вектора состояния
X = [го ! , И 2 , 9 1 - 9 2 , f (® ref - ® 2 )dt] .
Скорость рабочего звена, деформация упругой передачи и момент нагрузки непосредственно не измеряются, поэтому для них использован наблюдатель. Коэффициенты обратных связей опре- делялись из условия минимума квадратичного функционала [7, 8].
J = fo [x T QX + ri2 + qePcu] dt, rC u n s l q •
В функционале учитывались ошибка состоя- ния и затраты управляющего воздействия, а энергетическая составляющая не подменяла требований к точности. Для данных двух вариантов были оставлены одинаковые пределы тока и напряжения, траектория и время выполнения. Это условие соблюдалось во всех опытах: экономия за счет более медленного движения или меньшей полезной работы не характеризует регулятор. Такой порядок сопоставления соответствует [7].
До нелинейного моделирования были проведены 5000 расчетов для проверки устойчивости при разбросе параметров. В данных расчетах J1, J2, C12, D12, B1, B2 и kM независимо изменялись в пределах ±20 %. Неустойчивых сочетаний не найдено. Наименее благоприятная действительная часть корня составила -11,9 с–1 для ПИ-системы и -96,5 с–1 для LQI, коэффициент затухания доминирующей пары вырос с 0,09 до 0,38. Это показало, что ожидаемый эффект LQI связан пре- жде всего с подавлением упругой моды, а не с простым увеличением усиления [9–11].
Переходные процессыв высокодинамичном режиме
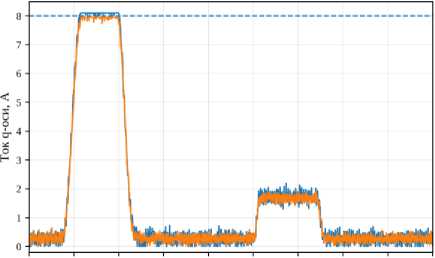
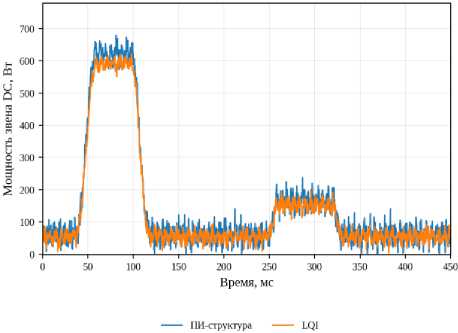
Первым нелинейным опытом был S-образный разгон от нуля до 1500 об/мин. Ограничение тока выставлялось на уровне 8 А, а прикладываемый момент составлял 0,65 Н·м в интервале 250–320 мс. Рис. 3 и 4 представляют расчетные записи цифрового привода, а не сглаженные переходные функции, так как в расчетах сохранялись квантование, пульсации преобразователя, шум, вычислительная задержка и зубцовый момент.
Сравнение выявило как преимущества, так и недостатки за настройку LQI. До 90 % задания
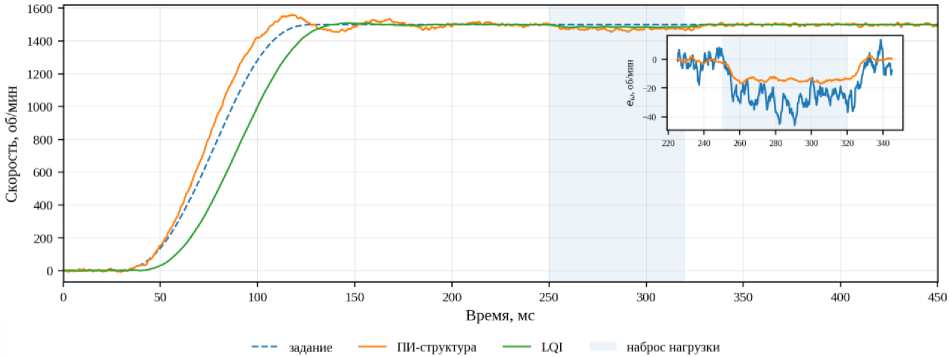
Рис. 3. Переходный процесс скорости при разгоне и набросе нагрузки Fig. 3. Speed transient during acceleration and load-torque application
О 50 100 150 200 250 300 350 400 450
Время, мс
ПИ-структура ---- LQI ---ограничение тока
а)
b)
Рис. 4. Расчетные осциллограммы: а) тока q -оси; b) мощности звена постоянного тока Fig. 4. Calculated oscillograms: а) q -axis current; b) DC-link power
Таблица 2
Показатели высокодинамичного режима
Table 2
Performance indices in the high-dynamic operating mode
Семейства статических характеристик и нижняя граница скорости
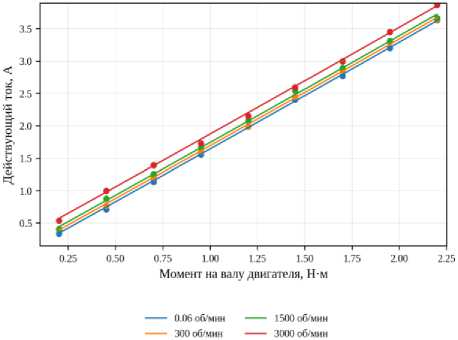
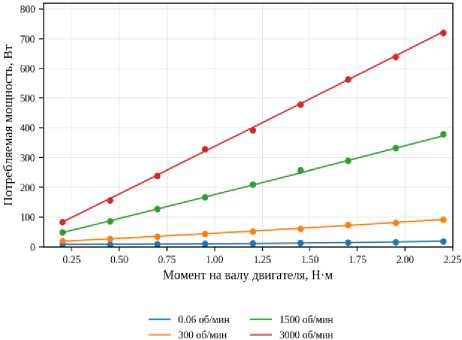
После разгонных испытаний рассчитаны статические семейства «ток – момент» и «потребляемая мощность – момент» (рис. 5). Точки имитируют дискретный сбор данных при разбросе параметров, линии соответствуют установившимся режимам. В основной зоне ток q-оси определяется моментом; на верхней скорости проявляется ослабление поля и ограничение по напряжению. При микроскорости механическая мощность невелика, но сохраняются потери в преобразователе, затраты на компенсацию трения и ток поддержания момента.
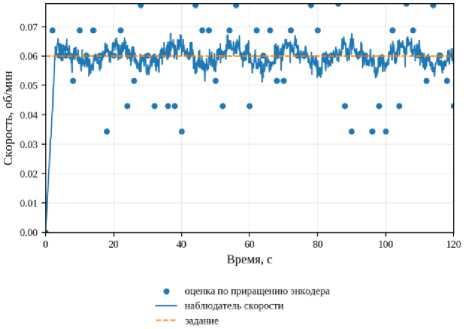
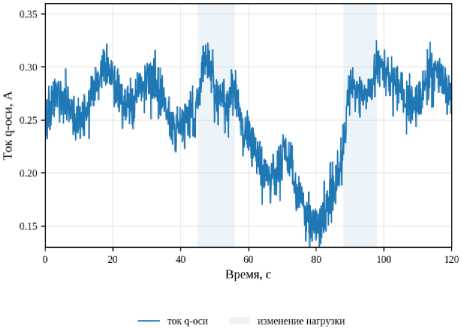
Нижняя граница диапазона скоростей была исследована отдельно, поскольку короткий переходный процесс может скрывать остановки и рывки. Моделирование проводилось в течение 120 с при эталонной скорости 0,06 об/мин. Скорость вычислялась по приращению 23-битного энкодера за 0,5 мс [8], поэтому исходная оценка на рис. 6а имеет ступенчатый вид. Наблюдатель объединяет данные энкодера с моделью крутящего момента для получения более плавной оценки без удаления подлинных пульсаций скорости, компоненты которых также видны в токе по оси q .
D ω= nmax _ 3000=50 000: 1. (7)
ω "min 0, .
После завершения начального перехода средняя скорость составила 0,0601 об/мин, а среднеквадратическое отклонение – 0,0029 об/мин; наблюдаемые значения лежали в диапазоне 0,0519– 0,0692 об/мин, остановок и реверсов зафиксировано не было. За 115 с ошибка угла на валу двигателя
а)
b)
а)
Рис. 6. Работа на скорости 0,06 об/мин: а) необработанная и наблюдаемая скорость; б) ток q -оси Fig. 6. Operation at 0.06 rpm: a) raw and observer-estimated speed; b) q -axis current
Рис. 5. Семейства расчетно-экспериментальных характеристик: а) ток – момент; b) потребляемая мощность – момент Fig. 5. Families of calculated and experimental characteristics: a) current – torque; b) power consumption – torque
b)
достигла 0,086°, что при передаточном числе 28 соответствует примерно 0,0031° на самом рабочем звене. Это позволило считать диапазон 50 000 : 1 подтвержденным в рамках модели – простое деление 3000 на 0,06 само по себе не доказывает непрерывности вращения при квантованном измерении.
Энергопотребление позиционного цикла
Для оценки энергоэффективности использован позиционный цикл, близкий к работе манипулятора: поворот рабочего звена 0–90–0° за 1,2 с при передаточном числе 28 и максимальной скорости двигателя 1200 об/мин. Оба варианта управления отрабатывали одно и то же задание при одинаковых нагрузке и ограничениях, поэтому различие энергопотребления не связано с изменением производительности. На рис. 7 приведены заданный угол рабочего звена и расчетные траектории для ПИ- и LQI-регулирования; количественные показатели точности и результаты 32 расчетов с вариацией параметров приведены в табл. 3.
В данном позиционном цикле при работе LQI-регулятора по сравнению с ПИ-регулятором сни- жение энергии из звена постоянного тока составило 1,2 %. Этот результат является ожидаемым, поскольку при совпадающих траекториях и длительности полезная работа почти одинакова. Потери в меди уменьшились на 4,8 %, действующий ток – на 2,4 %. В повторяющемся цикле именно действующий ток определяет нагрев двигателя и преобразователя и ограничивает частоту операций. Температура обмотки не рассчитывалась, поэтому длительный режим требует отдельной электротеп-ловой проверки.
Обсуждение результатов и ограничения
В ходе расчетов было выявлено, что цифровой двойник нельзя объединять в один контур совместно с локальным управлением. Ток, скорость и положение должны регулироваться с гарантированным периодом в контроллере преобразователя. Благодаря работе надсистемной модели (формировании траектории, уточнении параметров, оценивании нагрузки и контролю энергии) получилось сохранить архитектуру [1]. Но при этом в архитектуру добавляются электромеханические процессы, отсутствующие в кинематическом двойнике.
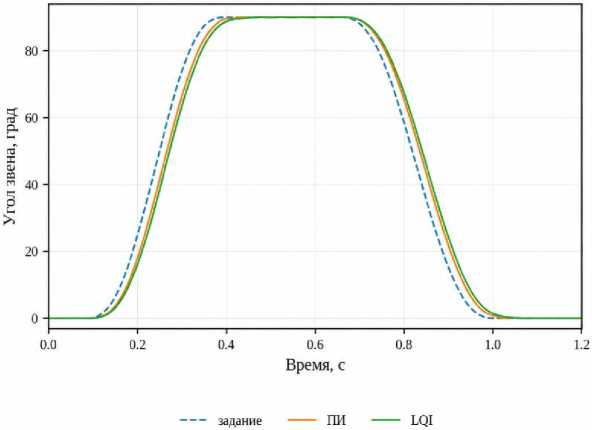
Рис. 7. Позиционный цикл 0–90–0°: угол рабочего звена и ошибка слежения Fig. 7. 0–90–0° positioning cycle: output-link angle and tracking error
Таблица 3
Энергетические и точностные показатели позиционного цикла
Table 3
Energy and accuracy indices of the positioning cycle
|
Показатель |
ПИ |
LQI |
Изменение |
|
Энергия из звена DC, Дж |
43,29 |
42,79 |
-1,2 % |
|
Потери в меди, Дж |
5,85 |
5,57 |
-4,8 % |
|
Действующий ток, А |
2,468 |
2,408 |
-2,4 % |
|
Пиковый ток, А |
6,676 |
6,656 |
-0,3 % |
|
Максимальная ошибка положения, град. |
0,251 |
0,229 |
Ошибка не увеличилась |
|
СКО ошибки положения, град. |
0,108 |
0,089 |
СКО ошибки уменьшилось |
|
Среднее снижение энергии, 32 варианта |
– |
2,12 ± 0,63 % |
Параметрическая выборка |
|
Среднее снижение потерь в меди |
– |
4,67 ± 1,06 % |
Параметрическая выборка |
После проведения сравнения регуляторов было выявлено, что основной эффект LQI связан с демпфированием упругой моды и компенсацией нагрузки, а не с ростом быстродействия. Поэтому вместе с энергией контролировались потери в меди, действующий и пиковый ток, ошибка положения и длительность цикла, что, в свою очередь, позволяет отделить снижение потерь от экономии, полученной изменением траектории.
Значения, полученные в ходе исследования, нельзя вносить в паспорт какого-либо конкретного сервопривода, так как на стенде не определялись параметры двигателя и передачи. Установка [1] подтверждает обмен траекториями, но не предназначена для проверки токового контура, пульсаций ШИМ и движения при 0,06 об/мин. Верификация должна включать абсолютный энкодер, промышленный преобразователь, измерение момента, анализатор мощности и быструю регистрацию токов. До испытаний табл. 2 и 3 характеризуют расчетный вариант.
Заключение
Исходный цифровой двойник SCARA-манипулятора был дополнен динамической моделью сервопривода. Межплатформенный обмен с задержкой 72,5–76,4 мс оставлен для траектории, идентификации и мониторинга, а контуры тока, скорости и положения замкнуты локально. Такая структура сохраняет виртуально-физическую связь, не вводя сетевую задержку в быстрые контуры.
На двухмассовой модели сравнение ПИ-системы и LQI-регулятора выявило компромисс. При разгоне до 1500 об/мин LQI устранил перерегулирование, уменьшил среднеквадратическую ошибку скорости в 12,6 раза и потери в меди на 10,7 %, но время достижения 90 % задания выросло на 8,3 мс. Для упругой передачи это означает более сильное затухание колебаний ценой части быстродействия.
Проверка диапазона не ограничивалась отношением 3000/0,06. При задании 0,06 об/мин расчет продолжался 120 с; средняя скорость составила 0,0601 об/мин, остановок и реверсов не зарегистрировано. Наблюдатель уменьшал влияние квантования, не скрывая физических пульсаций скорости и тока.
В цикле 0–90–0° энергия из звена постоянного тока уменьшилась на 1,2 %, потери в меди – на 4,8 % при сопоставимой точности. Следующий этап включает идентификацию параметров и стендовую проверку. Для длительной повторяющейся работы модель следует дополнить электротепло-вым расчетом двигателя и преобразователя.
