
Классификация режимов работы гидроцилиндра зерноуборочного комбайна по данным экспериментальных исследований
Журнал: Инженерные технологии и системы @vestnik-mrsu
Рубрика: Машиностроение
Статья в выпуске: 3, 2026 года.
Бесплатный доступ
Введение. Энергоэффективность и эксплуатационная надежность зерноуборочных комбайнов в значительной степени определяется техническим состоянием гидравлического привода, отказы которого приводят к увеличению простоев и экономическим издержкам. При этом отсутствуют унифицированные экспериментально обоснованные подходы к формированию данных, пригодных для интеллектуальной поддержки принятия энергосберегающих решений при эксплуатации гидроагрегатов. Цель исследования. Формирование репрезентативной выборки экспериментальных данных и разработка интерпретируемых моделей для дифференциации режимов работы гидроцилиндра жатки зерноуборочного комбайна RSM 161 в интересах интеллектуальной поддержки энергосберегающих решений. Материалы и методы. Объектом исследования является гидроцилиндр жатки зерноуборочного комбайна RSM 161. Экспериментальные исследования выполнены на специально разработанном гидравлическом стенде с использованием методов планирования эксперимента. Варьируемыми факторами выбраны рабочее и нагрузочное давление, а также длительность хода штока. В качестве выходных параметров рассматривались температура гидравлического масла, падение давления в гидроцилиндре и ускорение штока в момент начала движения. Статистическая обработка данных и построение регрессионных моделей осуществлялись с применением методов регрессионного анализа. Результаты исследования. Получены регрессионные модели второго порядка, описывающие зависимости выходных параметров от комбинаций эксплуатационных факторов. Установлена высокая предиктивная способность моделей температуры масла и ускорения штока (R² = 0,99 и R² = 0,98 соответственно), подтверждена статистическая значимость влияния рабочих режимов на энергетическую нагрузку гидроцилиндра. Совокупность измеряемых параметров позволяет устойчиво дифференцировать нормальный, переходный и перегруженный режимы работы гидропривода. Заключение. Разработанная методика и полученные модели обеспечивают формирование структурированной и репрезентативной экспериментальной базы данных, пригодной для аугментации обучающих выборок и предварительного обучения нейросетевых алгоритмов. Результаты создают основу для разработки интеллектуальных систем поддержки принятия энергосберегающих решений и направлены на снижение энергетических потерь при повышении эксплуатационной надежности зерноуборочных комбайнов.
Короткий адрес: https://sciup.org/147255051
IDS: 147255051 | УДК: 631.354.2:001.8 | DOI: 10.15507/2658-4123.26363.618-643
Classification of the Operating Modes of a Combine Harvester Hydraulic Cylinder based on Experimental Study Data
Introduction. Improving the energy efficiency and operational reliability of combine harvesters is largely depends on the technical condition of the hydraulic drive, operational failures of which lead to increased downtime and economic costs. At the same time, there are no unified, experimentally based approaches to generating data suitable for intelligent support of energy-saving when operating hydraulic units. Aim of the Study. The study is aimed at selecting representative sample of experimental data and developing interpretable models for differentiating the operating modes of the hydraulic cylinder of the combine harvester RSM 161 for intellectual support for energysaving solutions. Materials and Methods. The object of the study was the hydraulic cylinder of the combine harvester RSM 161. Experimental studies were performed on a specially designed hydraulic test rig using experimental planning methods. The operating and loading pressures, and the rod stroke time were selected as variable factors. The output parameters were the temperature of the hydraulic oil, the pressure drop in the hydraulic cylinder and the acceleration of the rod at the time of the start of movement. There were used regression analysis methods to process statistical data processing and construct regression models. Results. There have been constructed the second-order regression models describing the dependences of output parameters on combinations of operational factors. There has been also found the high predictive ability of the oil temperature and rod acceleration models (R2 = 0.99 and R2 = 0.98, respectively) and there has been confirmed the statistical significance of the influence of operating modes on the energy load of the hydraulic cylinder. The totality of the measured parameters makes it possible to consistently differentiate between normal, transient, and overload hydraulic drive operation modes. Conclusion. The developed methods and models ensure the formation of a structured and representative experimental database, which can be used for augmentation of training samples and pre-training of neural network algorithms. The results create the basis to develop intelligent systems for making energy-efficient decisions and are aimed at reducing energy losses while increasing the operational reliability of combine harvesters.
Текст научной статьи Классификация режимов работы гидроцилиндра зерноуборочного комбайна по данным экспериментальных исследований
МАШИНОСТРОЕНИЕ /MECHANICAL ENGINEERING
EDN:
Развитие агропромышленного комплекса Российской Федерации в условиях реализации Доктрины продовольственной безопасности1, стратегий развития агропромышленного и рыбохозяйственного комплексов до 2030 года2 требует внедрения энергоэффективных и ресурсосберегающих технологий. В условиях технологических вызовов и санкционного давления увеличивается спрос на решения, обеспечивающие сохранность имеющегося машинно-тракторного парка [1; 2]. В значительной степени энергоэффективность сельскохозяйственной техники определяется коэффициентом ее готовности [3; 4]. Отказоустойчивость, ремонтопригодность, сохраняемость и долговечность узлов и компонентов сельскохозяйственных машин играют значительную роль при оценке энергоэффективности реализуемых ими процессов и операций. Известно, что критическое значение перечисленные показатели имеют для уборочной техники и, в частности, для зерноуборочных комбайнов (ЗК). Одним из показателей энергетической эффективности эксплуатации компонентов ЗК является коэффициент его технической готовности. Согласно данным Росстата, а также открытым публичным отчетам, парк ЗК в Российской Федерации по состоянию на конец 2022 года составляет порядка 51 тысячи единиц при усредненном коэффициенте готовности 0.93.

Одним из основных способов передачи энергии агрегатам сельскохозяйственной техники (СХТ) является гидравлический привод (ГП). Как видно из таблицы 1, простой, вызванный отказами ГП, является достаточно продолжительным. Представленнаяые на рисунке в таблице 1 диаграмма цифры обобщаетют данные ресурса [4]. Выбор ГП в качестве объекта исследования обусловлен достаточно высокой частотой отказов, критической важностью для выполнения уборочных работ и отсутствием апробированных методов интеллектуальной диагностики для данного узла в отличие от моторной установки и ходовой части, где такие методы широко представлены. Соответственно, разработка интеллектуальных ассистентов, позволяющих повысить энергетическую эффективность использования и своевременно предупреждать отказ ГП, является значимой для науки и техники.
Т а б л и ц а 1
T a b l e 1
Вероятности возникновения отказа узлов зерноуборочного комбайна и соответствующие им продолжительности устранения отказа
The probability of failure of the CC nodes and the corresponding duration of failure elimination
|
Узел / Component |
Отказ, % / Refusal, % |
Продолжительность устранения отказа, ч / Duration of failure elimination, h |
|
Моторная установка / Engine installation |
1,5 |
5,8 |
|
Ходовая часть / Undercarriage |
1,1 |
4,2 |
|
Электрооборудование / Electrical equipment |
6,7 |
0,5 |
|
Гидравлический привод / Hydraulic drive |
10,0 |
1,5 |
|
Жатка / Harvester |
34,0 |
0,5 |
|
Наклонная камера / |
4,1 |
2,5 |
|
Inclined camera |
||
|
Механические передачи / Mechanical transmissions |
24,2 |
3,0 |
|
Транспортеры и привода / Conveyors and drives |
7,6 |
4,5 |
|
Молотильный аппарат / Threshing machine |
1,6 |
2,6 |
|
Сепаратор / Separator |
0,7 |
0,5 |
|
Копнитель / Stacker |
0,5 |
0,5 |
|
Компоненты кузова / Body components |
3,7 |
1,1 |
|
Вспомогательные элементы / Auxiliary elements |
4,3 |
1,7 |
Источник: таблицы 1–2 составлены авторами статьи.
Source: The tables 1–2 were compiled by the authors of the article.
Несмотря на то, что коэффициент технической готовности имеет косвенную связь с параметрами, характеризующими энергетическую эффективность зерноуборочного комбайна, он позволяет отследить вклад отказов по их категориям.
Для оценки экономических затрат и выявления значимости внедрения технических решений, направленных на повышение энергетической эффективности ЗК, приведены усредненные значения затрат на эксплуатацию: расход дизельного топлива на 1 га – 10 л, средняя цена за литр дизельного топлива – 70 руб., суточная производительность комбайна – 50 га, рабочих дней в году – 70.
Практикой установлено, что минимально достаточным уровнем достижения энергоэффективной эксплуатации ЗК является сокращение топливных затрат на 7 %. На основе эмпирических показателей эксплуатирования зерноуборочных комбайнов и принятого показателя сокращения топливных затрат экономия на единицу техники может составить порядка 75 тыс. руб./г. Если принять, что на одно хозяйство Ростовской области в среднем приходится 3 комбайна, то прогнозная экономия может составить порядка 220 тыс. руб./г. По данным Росстата4 парк зерноуборочных комбайнов на конец 2022 года составил порядка 51 тыс. ед. техники. Таким образом, экономический эффект в рамках страны при достижении принятого значения экономии топливных затрат составит порядка 4 млрд. руб./г.
Установлено, что ключевым рабочим элементом ГП, а соответственно и наиболее нагруженным узлом, является гидроцилиндр. Преждевременный выход из строя этого узла приводит к значительным экономическим потерям, обусловленным простоем техники. В результате проведенного предварительного исследования5 и анализа практик [5–7] было установлено, что ГП жатки демонстрирует наиболее высокие показатели интенсивности износа, что обуславливает выбор этого узла в качестве объекта исследования. В частности, отсутствуют унифицированные методики сбора и нормирования данных о рабочих параметрах гидроагрегатов, учитывающие их специфику и условия эксплуатации [8]. В процессе эксплуатации гидроцилиндра изнашивается его шток, что связано с жесткими условиями эксплуатации при высоком рабочем давлении и температуре гидрожидкости в гидравлическом контуре. При этом закономерности влияния условий эксплуатации ГП на эксплуатационную надежность [9] и остаточный ресурс СХТ [6; 10] также изучены недостаточно.
В процессе эксплуатации гидроцилиндр подвержен большому количеству циклических знакопеременных нагрузок, приводящих к ускоренному износу штока и потере герметичности гидроцилиндра. Результатом является просадка давления гидрожидкости, а также рост энергопотребления, приводящий к переходу с нормального режима работы на перегруженный. Продолжение эксплуатирования такого цилиндра приводит к скорому выходу из строя системы ГП и необходимости замены гидроцилиндра. Известно, что процесс выхода из строя ГП можно разделить на три стадии: нормальная, переходная и перегруженная. При изменении состояния с нормального на переходное и далее на перегруженное происходит ухудшение функциональных характеристик гидроцилиндра, в частности, повышаются энергетические потери при работе узла. Кроме того, возрастает вероятность отказа
Vol. 36, no. 3. 2026 ENGINEERING TECHNOLOGIES AND SYSTEMS .^Ts техники в процессе эксплуатации, что влечет за собой значимые экономические риски. В связи с этим предсказание отказа и оценки остаточного ресурса работы гидроцилиндра комбайна является приоритетной задачей.
Для решения этой задачи требуется система поддержки принятия энергоэффективных решений, которая позволит минимизировать экономические затраты за счет информирования механизатора о приближающемся риске отказа гидроцилиндра или необходимости его ежедневного технического обслуживания. Для реализации заявленного механизма необходимо определить значимость корреляций между изменением физико-механических характеристик гидроцилиндра жатки и его остаточным рабочим ресурсом.
Цель исследования – формирование репрезентативной выборки экспериментальных данных для интеллектуальной системы поддержки принятия энергосберегающих решений по эксплуатационным показателям гидроцилиндра, на примере жатки зерноуборочного комбайна RSM 161.
Для достижения поставленной цели необходимо обосновать актуальность и практическую ценность разработки системы поддержки принятия энергосберегающих решений при эксплуатации зерноуборочного комбайна; разработать методику проведения экспериментальных исследований для формирования тестовой выборки диференцирующей режимы работы гидроцилиндра жатки зерноуборочного комбайна RSM 161; провести экспериментальные исследования, осуществить сбор и систематизацию данных, получить выборки параметров, характеризующих режимы работы гидроцилиндра жатки; оценить статистическую значимость полученных данных, их репрезентативность и возможность применения для предобучения прогностической модели нейронной сети.
ОБЗОР ЛИТЕРАТУРЫ
Интеллектуализированные системы активно внедряются в агропромышленный комплекс большинства стран [11–13]. Многие исследования направлены на их разработку и применение в фермерской практике: для предсказания урожайности культур [14; 15], скорости их роста [16], автоматического поиска сорняков [17] и автоматизированного контроля за состоянием полей [18]. Одним из способов повышения эффективности сбора урожая может быть минимизация простоя СХТ вследствие ремонта и отказов [7]. Ресурсные испытания и мониторинг технического состояния СХТ, включая ГП, критически важны для обеспечения их эксплуатационной надежности и энергоэффективности [7; 19]. Современные тенденции в области мониторинга технического состояния СХТ связаны с активным внедрением интеллектуализированных систем и систем поддержки принятия решений [20], включающих элементы роботизации [21], искусственного интеллекта [22], методы имитационного моделирования [23–25] и цифровые двойники [24; 25]. До начала разработки и последующего внедрения таких систем проводятся предварительные исследования для оценки параметров режимов функционирования СХТ [26; 27]. После этого составляется обоснование оптимальности зафиксированных параметров [24; 28] или предложение возможных модификаций для улучшения эксплуатационных характеристик [29; 30].
Методы имитационного моделирования с возможностью разработки цифрового двойника моделируемого объекта применимы для случаев, когда эффекты Mechanical engineering 623
^® ИНЖЕНЕРНЫЕ ТЕХНОЛОГИИ И СИСТЕМЫ Том 36, № 3. 2026 парного взаимодействия факторов незначительны или законы их взаимодействия в рамках рассматриваемых граничных условий известны [25]. Цифровые двойники и математические модели применительно к контролю состояния элементов СХТ не позволяют достичь достаточной предсказательной точности по причине невозможности учета комплексного влияния множества внешних факторов, которые вносят вклад в износ компонентов СХТ [31]. Для ГП таким комплексным воздействием, оказывающим существенное влияние на износ, обладает сочетание следующих факторов [8]: марки гидравлической жидкости, ее температуры и рабочего давления ГП. В задачах, рассматривающих комплексное влияние факторов различной природы на параметры качества функционирования гидросистемы, рационально использование систем с элементами искусственных нейронных сетей (ИНС). Применение ИНС для контроля состояния узлов СХТ позволяет получать данные не только при известных комбинациях внешних факторов, но и при изначально неучтенных их сочетаниях с приемлемой степенью точности [30; 31].
Анализ публикаций иллюстрирует растущую тенденцию в области разработки интеллектуализированных систем контроля состояния узлов СХТ на отечественном рынке [7; 22; 32]. Однако выявлено отсутствие практик использования интеллектуальных систем поддержки принятия решений применительно к контролю состояния гидропривода зерноуборочного комбайна, что является предпочтительным решением. Применение элементов ИНС при разработке такой системы позволит достичь достаточной точности оценки состояния узлов ЗК и в конечном итоге повысить уровень энерго- и ресурсосбережения машинно-тракторного парка.
МАТЕРИАЛЫ И МЕТОДЫ
Объект исследования
Объектом исследования является гидроцилиндр жатки зерноуборочного комбайна RSM 161, предметом – параметры, характеризующие режимы его работы. В качестве гидрожидкости в таких гидроцилиндрах применяются специализированные минеральные масла. Гидроцилиндр выполняет функцию исполнительного механизма, предназначенного для подъема и опускания жатки комбайна, а также для поддержания ее в заданном положении. Диапазон рабочего давления гидроцилиндра жатки комбайна находится в пределах от 160 до 360 МПа.
Методы исследования
На основе принципа работы гидроцилиндра жатки приняли давление в поршневой полости рабочим, а в штоковой – нагрузочным. Длительность хода штока характеризует не только разницу давлений в полостях гидроцилиндра, но и величину трения штока. Так, в качестве варьируемых факторов, оказывающих влияние на функционирование гидроцилиндра, выбраны: рабочее и нагрузочное давление, длительность хода штока.
Основное разрушающее воздействие масел на элементы гидросистемы оказывает трение. Известно, что к основным физико-химическим показателям масла, влияющим на возникновение трения, относятся: доля содержания противоиз-носных, антиокислительных, противопенных и деэмульгирующих присадок, оказывающих влияние на удельную вязкость масла. Для динамического контроля состояния масла необходимо знать закон изменения кинематической вязкости 624 Машиностроение
Vol. 36, no. 3. 2026 ENGINEERING TECHNOLOGIES AND SYSTEMS =^' в зависимости от температуры, установленный для применяемой марки масла. Перечисленные показатели масла статичны и характеризуют условия проводимого экспериментального исследования.
Режимы работы гидроцилиндра по энергопотреблению подразделяются на нормальный, переходный и перегруженный. Изменение рабочего режима сопровождается изменением ряда показателей гидроцилиндра, которые могут быть измерены. Переходный и перегруженный режимы связаны с просадкой рабочего давления в гидроцилиндре. В этом случае требуется повышение рабочего давления для совершения той же работы по перемещению штока. Увеличение давления приводит к ускоренному росту температуры относительно нормального режима, из-за чего кинематическая вязкость масла и трение штока уменьшаются. Вследствие этого усиливаются утечки масла. Описанные изменения можно зафиксировать по ускорению штока в момент начала движения и по температуре масла. Таким образом, чтобы определить режим работы гидроцилиндра при определенной комбинации факторов и условий достаточно измерения температуры масла, падения давления и ускорения штока в момент начала движения.
На основе описанных параметров качества функционирования гидроцилиндра, условий и факторов составлена кибернетическая модель исследования, представленная на рисунке 1.
Марка гидромасла / Mark of hydraulic oil
Варьируемые факторы / Variable
Теплоемкость масла / Oil heat capacity
Рабочее давление гидромасла в контуре, МПа (Aj) / Working pressure of hydraulic oil in the circuit, MPa (Afi)
Нагрузочное давление гидрожидкости, МПа (Ад) / Loading pressure of hydraulic fluid, MPa (Ай)
Длительность хода штока, с (Ад) / Duration of the move stock, с (A6)
Присадки / Additives
Удельная вязкость масла/ Specific viscosity of oil
Объект исследования / Study object
Условия / Conditions
Целевые параметры / Target
Расчетные параметры / Calculated parameters
Падение давления, МПа / Pressure drop, MPa
Ускорение штока в момент начала движения, мм/с2 / Rod acceleration at the start of movement, mm/s2
Температура гидромасла, °C / The temperature of the hydraulic oil, °C
Р и с. 1. Кибернетическая модель исследования
F i g. 1. The cybernetic study model
Источник: рисунок 1 составлен авторами статьи в программе Microsoft Excel 2022.
Source: Figures 1 was compiled for the authors of the article in the program Microsoft Excel 2022.
Оборудование
Для проведения экспериментальных исследований использовался гидравлический стенд, имитирующий работу гидропривода жатки зерноуборочного комбайна. Он позволил воспроизводить различные режимы нагружения гидроцилиндра с контролем рабочих параметров.
На рисунке 2 представлена гидравлическая схема экспериментального стенда, а на рисунке 3 – его общий вид.
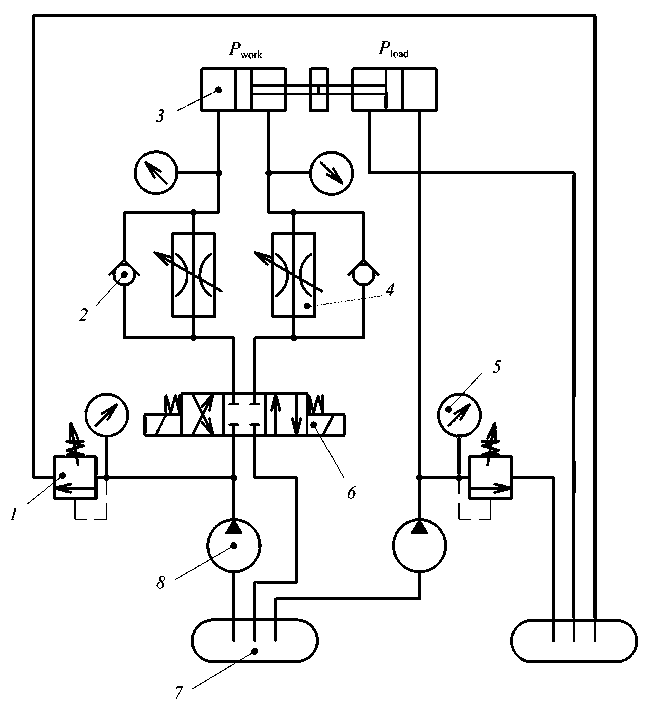
Р и с. 2. Гидравлическая принципиальная схема экспериментального стенда:
1 - клапан предохранительный (2 шт.); 2 - клапан обратный (2 шт.); 3 - гидроцилиндр (2 шт.);
4 - дроссель регулируемый (2 шт.); 5 - манометр механический (4 шт.);
6 – гидрораспределитель 4/3 (1 шт.); 7 – закрытый гидробак с давлением выше атмосферного (1 шт.);
8 – насос с нереверсивным потоком (2 шт.)
F i g. 2. Hydraulic schematic diagram of the experimental stand: 1 - safety valve (2 pcs);
2 - check valve (2 pcs); 3 - hydraulic cylinder (2 pcs); 4 - adjustable throttle (2 pcs);
5 - mechanical pressure gauge (4 pcs); 6 - hydraulic distributor 4/3 (1 pc);
-
7 - closed hydraulic tank with pressure above atmospheric pressure (1 pc);
-
8 – non-reversible flow pump (2 pcs)
Источник: рисунок 3 составлен авторами статьи в программе Компас 3D.
Source: Figures 3 was compiled for the authors of the article in the program Kompas 3D.
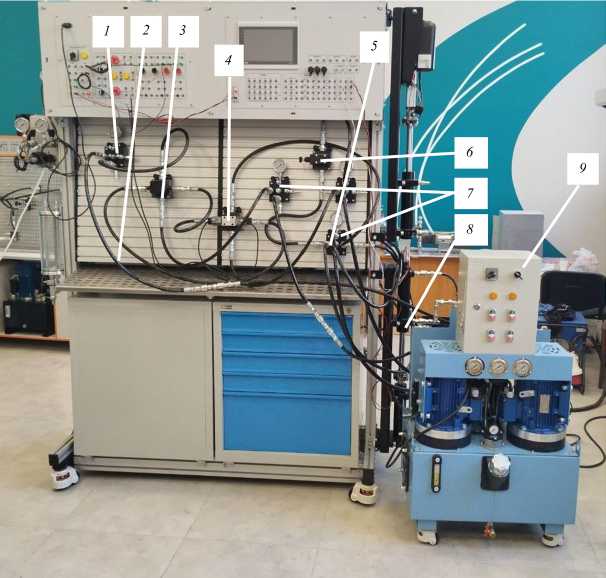
Р и с. 3. Общий вид экспериментального стенда: 1 - датчики давления манометрические;
2 - рукава высокого давления; 3 - дроссель модульный с обратным клапаном HQ-012 52;
4 - гидрораспределитель DHE-0711 DC 20; 5 - датчик температуры TT41;
6 – модульный предохранительный клапан HM-011/350 40; 7 – плита коллекторная с манометром;
-
8 – гидравлический нагружатель поступательного действия;
-
9 – гидростанция стенда
F i g. 3. General view of the test rig: 1 - pressure gauge sensors; 2 - high pressure hoses;
-
3 - the throttle module with a check valve HQ-012 52; 4 - hydraulic distributor DHE-0711 DC 20;
5 – temperature sensor TT41; 6 – modular safety valve HM-011/350 40;
7 – collector plate with pressure gauge; 8 – translational hydraulic loader;
-
9 – hydroelectric station of the test rig
Источник: фотография для рисунка 4 была сделана авторами статьи при проведении экспериментальных исследований на базе научно-исследовательской лаборатории РСМ-STAR Донского государственного технического университета.
Source: The photograph for the Figure 4 was taken by the authors of the article during experimental studies at the RSM-STAR research laboratory of the Don State Technical University.
Стенд состоит из двух гидравлических контуров (рабочего и нагрузочного), которые связаны через общий сливной бак. Рабочий контур имитирует работу гидропривода жатки зерноуборочного комбайна, а нагрузочный – веса жатки. Верхний гидроцилиндр имитирует работу реального гидроцилиндра жатки и называется рабочим. Нижний гидроцилиндр имеет общий шток с рабочим и является нагрузочным. Для моделирования нагрузки веса жатки при помощи нагрузочного цилиндра регулируется обратное давление на шток за счет настройки давления в нагрузочном контуре.
Для испытаний использовалось минеральное масло вязкости ISO VG 32, применяемое на комбайнах RSM и соответствующее стандарту ГОСТ Р 59107-20206.
При проведении экспериментального исследования была использована математическая теория планирования. На основании сформированных критериев оптимальности выбран G -оптимальный план проведения экспериментов. В исследовании варьировалось три фактора: рабочее (поршневое) давление X 1 , нагрузочное (штоковое) давление Х 2 и длительность хода штока Х 3 . В ходе проведения предварительных исследований для каждого фактора были определены уровни варьирования факторов. Такой подход позволяет построить трехуровневый план эксперимента, соответствующий плану Бокса - Бенкена и являющийся приемлемым с точки зрения практики для формирования регрессионной модели. Сформулированные факторы и уровни их варьирования были сведены в таблицу 2, где каждому уровню варьирования фактора соответствует значение кодированной переменной.
Т а б л и ц а 2
T a b l e 2
Факторы и уровни их варьирования Factors and levels of their variation
|
Варьируемые факторы / Variable factors |
Уровень варьирования / The level of variation |
||
|
Нижний / Lower (–1) |
Средний / Average (0) |
Верхний / Upper (+1) |
|
|
Рабочее давление Х 1 , бар / Operating pressure X 1 , bar |
110 |
160 |
210 |
|
Давление в нагрузке Х 2 , бар / Load pressure Х 2 , bar |
60 |
100 |
140 |
|
Продолжительность Х 3 , с / Time Х 3 , s |
20 |
15 |
10 |
Трехуровневый план эксперимента Бокса - Бенкена предназначен для построения трех регрессионных моделей, которые в экспериментах являются целевыми переменными:
-
- первая модель необходима для предсказания температуры масла в гидравлическом контуре ( Y 1 – вещественное число, °С);
-
– вторая модель служит для предсказания падения давления в гидроцилиндре ( Y 2 – целое число, бар) в момент его нагружения;
-
- третья модель позволяет определять ускорение штока гидроцилиндра в момент начала его движения ( Y 3 – вещественное число, м/с2).
Матрица планирования в кодированных и натуральных переменных представлена в таблице 3.
Т а б л и ц а 3
T a b l e 3
Матрица планирования в кодированных переменных The planning matrix in coded variables
|
Кодированные / Coded |
Натуральные / Natural |
Отклики / Responses |
||||||
|
Х 1 |
Х 2 1 |
Х 3 |
Х 1 |
Х 2 1 |
Х 3 |
Y 1 |
1 Y 2 1 |
Y 3 |
|
–1 |
–1 |
–1 |
110 |
60 |
20 |
62 |
43 |
0,77 |
|
–1 |
–1 |
0 |
110 |
60 |
15 |
64 |
50 |
1,33 |
|
–1 |
–1 |
1 |
110 |
60 |
10 |
66 |
50 |
2,98 |
|
–1 |
0 |
–1 |
110 |
100 |
20 |
99 |
45 |
0,70 |
|
–1 |
0 |
0 |
110 |
100 |
15 |
100 |
47 |
1,35 |
|
–1 |
0 |
1 |
110 |
100 |
10 |
100 |
48 |
3,26 |
|
–1 |
1 |
–1 |
110 |
140 |
20 |
130 |
54 |
0,80 |
|
–1 |
1 |
0 |
110 |
140 |
15 |
130 |
57 |
1,20 |
|
–1 |
1 |
1 |
110 |
140 |
10 |
131 |
63 |
2,91 |
|
0 |
–1 |
–1 |
160 |
60 |
20 |
72 |
41 |
0,74 |
|
0 |
–1 |
0 |
160 |
60 |
15 |
72 |
48 |
1,32 |
|
0 |
–1 |
1 |
160 |
60 |
10 |
73 |
50 |
3,02 |
|
0 |
0 |
–1 |
160 |
100 |
20 |
111 |
36 |
0,75 |
|
0 |
0 |
0 |
160 |
100 |
15 |
112 |
41 |
1,34 |
|
0 |
0 |
1 |
160 |
100 |
10 |
112 |
43 |
3,01 |
|
0 |
1 |
–1 |
160 |
140 |
20 |
144 |
45 |
0,80 |
|
0 |
1 |
0 |
160 |
140 |
15 |
146 |
46 |
1,40 |
|
0 |
1 |
1 |
160 |
140 |
10 |
146 |
45 |
3,18 |
|
1 |
–1 |
–1 |
210 |
60 |
20 |
69 |
50 |
0,75 |
|
1 |
–1 |
0 |
210 |
60 |
15 |
70 |
50 |
1,35 |
|
1 |
–1 |
1 |
210 |
60 |
10 |
70 |
50 |
2,99 |
|
1 |
0 |
–1 |
210 |
100 |
20 |
110 |
36 |
0,84 |
|
1 |
0 |
0 |
210 |
100 |
15 |
115 |
34 |
1,65 |
|
1 |
0 |
1 |
210 |
100 |
10 |
118 |
32 |
3,79 |
|
1 |
1 |
–1 |
210 |
140 |
20 |
152 |
70 |
0,71 |
|
1 |
1 |
0 |
210 |
140 |
15 |
152 |
74 |
1,58 |
|
1 |
1 |
1 |
210 |
140 |
10 |
153 |
83 |
3,19 |
Работа с данными осуществлялось с использованием функций, написанных на Python. Предварительная обработка и систематизация осуществлялись при помощи библиотеки NumPy. Статистический анализ, включая формирование регрессионных моделей и оценку их статистических показателей, осуществляли при помощи библиотеки Scikit-learn. Для визуализации данных применялся пакет Statistica 6.0.
РЕЗУЛЬТАТЫ ИССЛЕДОВАНИЯ
На основе экспериментальных данных с использованием методов регрессионного анализа были сформированы регрессионные модели, представленные полиномами второй степени, за счет чего удалось достичь достаточной степени точности регрессионных моделей при сохранении физической интерпретируемости аппроксимирующей поверхности для всех полученных моделей.
Для зависимости падения давления в гидроцилиндре от комбинации рабочего Х1 и нагрузочного Х 2 давления сформирована следующая регрессионная модель:
Y 2 = 0,0085 X 22 + 0,0032 X 12 + 0,0019 X 1 X 2 - 1,8628 X 2 - 1,2045 X 1 + 215,2219.
Аппроксимирующая поверхность, построенная на основе рассматриваемой модели, представлена на рисунке 4. Также на аппроксимирующие поверхности, приведенные на рисунках 4–9, нанесены экспериментальные точки, позволяющие визуально оценить разброс эмпирических данных относительно предсказанных значений. Они являются представительной иллюстрацией приведенным значениям коэффициентов детерминации R ².
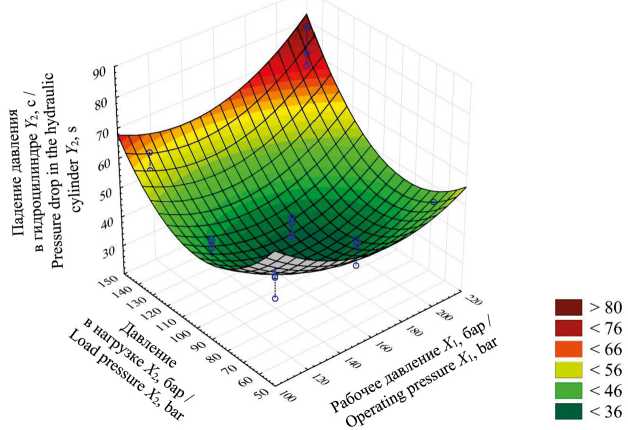
Р и с. 4. Поверхность отклика падения давления в гидроцилиндре Y 2 в зависимости от рабочего давления гидросистемы Х 1 и давления в нагрузке Х 2
F i g 4. The pressure drop response surface in the hydraulic cylinder Y 2 depends on the operating pressure of the hydraulic system X 1 and the pressure under the load X 2
Источник: рисунки 4–9 составлены авторами статьи в программе Statistica 10.
Source: Figures 4–9 was compiled for the authors of the article in the program Statistica 10.
Установлено, что минимальное падение давления в гидроцилиндре характеризует меньшую нагрузку на гидропривод. Из рисунка 4 видно, что наименее нагруженными являются состояния гидросистемы при комбинации рабочего и нагрузочного давлений порядка 160 и 110 бар соответственно. Наибольшая нагрузка на гидроцилиндр оказывается при максимальном рабочем давлении.
Зависимость падения давления в гидроцилиндре от комбинации рабочего давления Х 1 и продолжительности цикла нагружения Х 3 формализуется следующей регрессионной моделью:
Y 2 =- 0,02 X 3 + 0,0032 X 12 + 0,0035 X 1 X 3 - 0,4489 X 3 - 1,0633 X 1 + 134,4622 .
630 Машиностроение
На основе описанной регрессионной модели построена аппроксимирующая поверхность (рис. 5).
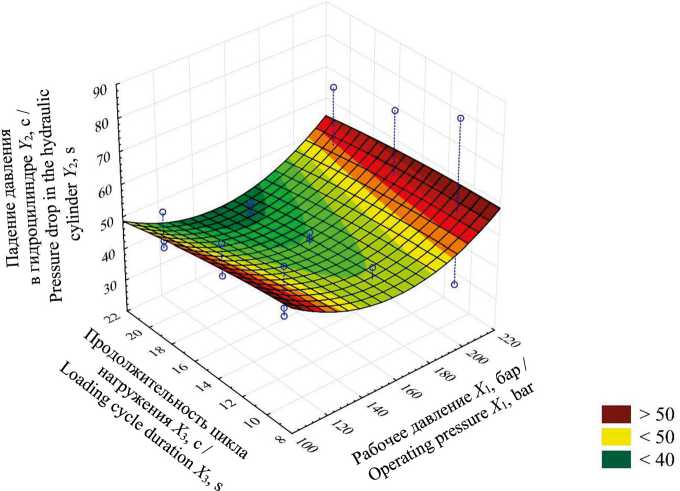
Р и с. 5. Поверхность отклика падения давления в гидроцилиндре Y 2 в зависимости от рабочего давления Х 1 и продолжительности цикла нагружения Х 3
F i g. 5. The pressure drop response surface in the hydraulic cylinder Y 2 depends on the operating pressure X 1 and the duration of the loading cycle X 3
По приведенному графику (рис. 5) видно, что падение давления в гидроцилиндре Y 2 медленно возрастает с увеличением длительности цикла нагружения Х 3. При этом падение давления Y 2 от рабочего давления масла в гидравлическом контуре Х 1 зависит параболически. Так как меньшее падение давления характеризует минимальную нагрузку на гидропривод, то наименьшую нагрузку гидравлическая система испытывает при минимальной продолжительности цикла нагружения Х 3 и средних значениях рабочего давления Х 1 из рассматриваемого диапазона. Наиболее нагруженным режимом в рассматриваемом случае является комбинация максимальной продолжительности цикла нагружения системы Х 3 и крайнего значения рабочего давления Х 1 в рамках учтенного диапазона.
Используя методики математической теории планирования эксперимента и последующего регрессионного анализа, были получены функциональные зависимости, представленные ниже. Фундаментальные основы используемых методик представлены Н. Драйнером и Г. Смитом7, практический опыт их использования описан в предыдущих исследованиях [33–35].
Для аппроксимации зависимости температуры масла в гидравлическом контуре Y 1 от комбинации рабочего Х 1 и нагрузочного давлений Х 2 сформирована следующая регрессионная модель:
Y =- 0,0019 X 22 - 0,0019 X 1 + 0,002 X , X 2 + 0,9719 X 2 + 0,5542 X 1 - 38,6009 .
Рассматриваемая модель представлена в виде аппроксимирующей поверхности на рисунке 6.
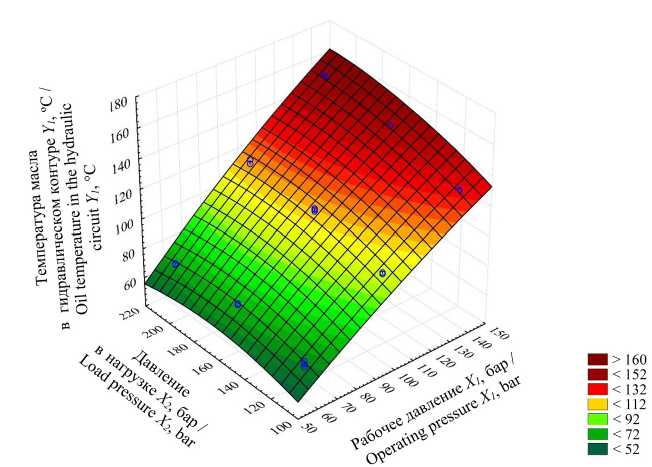
Р и с. 6. Поверхность отклика температуры масла в гидравлическом контуре Y 1 в зависимости от рабочего Х 1 и нагрузочного давлений Х 2
F i g. 6. The response surface of the oil temperature in the hydraulic circuit Y 1 depends on the operating X 1 and load pressures X 2
На основе приведенной диаграммы можно сделать вывод, что при увеличении нагрузочного давления Х 2 растет и температура масла в гидравлическом контуре Y 1. Однако повышение рабочего давления Х 1 также оказывает влияние на рост температуры Y 1, причем это влияние усиливается с повышением давления в нагрузке Х 2.
Далее представлена регрессионная модель зависимости температуры масла в гидравлическом контуре Y 1 от комбинации варьируемых параметров: рабочее давление Х 1 и продолжительность цикла нагружения Х 3. Регрессионная модель имеет вид:
Y =- 0,0069 X 3 - 0,0019 X 2 - 0,0013 X 1 X з + 0,1878 X 3 + 0,7784 X 1 + 36,76 8 6 .
Описываемая регрессионная модель визуализирована в виде аппроксимирующей поверхности на рисунке 7.
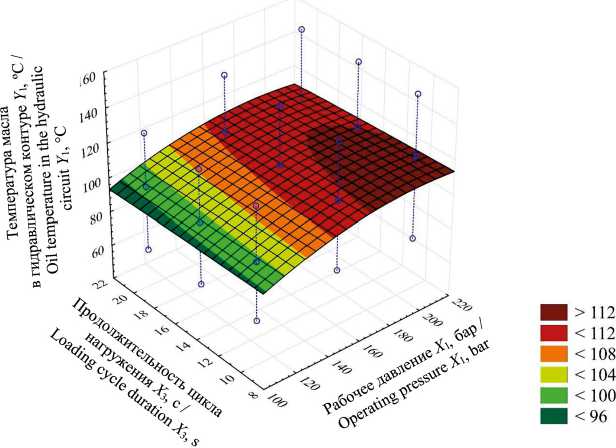
Р и с. 7. Поверхность отклика температуры масла в гидравлическом контуре Y 1 в зависимости от рабочего давления Х 1 и продолжительности цикла нагружения Х 3 F i g. 7. The response surface of the oil temperature in the hydraulic circuit Y 1 depends on the operating pressure X 1 and the time of the loading cycle X 3
Рассматриваемая поверхность показывает рост температуры масла в гидравлическом контуре Y 1 при возрастании рабочего давления масла Х 1. При этом увеличение продолжительности цикла нагружения Х 3 незначительно повышает температуру масла Y 1 на несколько градусов. В данной комбинации варьируемых факторов наименее нагруженным режимом для гидропривода является работа при минимальном рабочем давлении Х 1, которое характеризуется относительно низкой температурой масла Y 1.
Рассмотрели, как изменяется ускорение штока гидроцилиндра в момент начала его движения Y 3 при варьировании значений комбинации рабочего Х 1 и нагрузочного Х 2 давлений в гидроцилиндре. Регрессионная модель для математического обобщения данной зависимости имеет вид:
Y 3 = - 0,000082 X 22 + 0,000023 X 12 + 0,000023 X 1 X 2 +
+ 0,0134 X 2 - 0,0079 X 1 + 1,6084.
Аппроксимирующая поверхность, характеризующая рассматриваемую зависимость, представлена на рисунке 8.
На основе рассмотренной поверхности, представленной на рисунке 8, видно, что ускорение штока гидроцилиндра в момент начала его движения Y3 постепенно возрастает с ростом рабочего давления масла в гидравлическом контуре Х1. При этом на ускорение штока Y3 нагрузочное давление Х2 влияет параболически. Наиболее плавное начало движение штока гидроцилиндра характеризуется минимизацией воздействия сил трения и замедлением процесса износа гидроцилиндра в целом. Поэтому гидропривод наименее нагружен при крайних значениях давления в нагрузке Х2 из учтенного диапазона значений и минимальном рабочем давлении Х1.
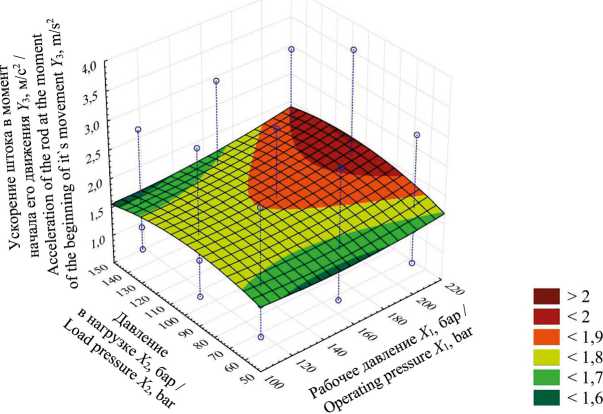
Р и с. 8. Поверхность отклика ускорения штока гидроцилиндра в момент начала его движения Y 3 в зависимости от комбинации рабочего Х 1 и нагрузочного Х 2 давлений
F i g. 8. The surface of the acceleration response of the hydraulic cylinder rod at the moment of its movement Y 3, depending on the combination of operating X 1 and loading X 2 pressures
Ускорение штока гидроцилиндра в момент начала его движения Y 3 в зависимости от комбинации рабочего давления масла Х 1 и продолжительности цикла нагружения Х 3 характеризуется регресионным уравнением:
Y 3 = 0,0226 X 3 2 + 0,000023 X 12 - 0,0003 X 1 X 3 - 0,8731 X 3 - 0,0017 X 1 + 9,6847.
Для визуализации рассмотренной модели построена аппроксимирующая поверхность (рис. 9).
Представленная поверхность иллюстрирует прямую зависимость ускорения штока Y 3 от продолжительности цикла нагружения Х 3. Однако увеличение рабочего давления Х 1 не оказывает значимого влияния на изменение ускорения штока гидроцилиндра в момент начала его движения Y 3. Так как возрастание ускорения связано с ростом нагрузки на гидропривод, то с увеличением продолжительности цикла нагружения гидроцилиндра Х 3 растет и нагрузка на гидропривод.
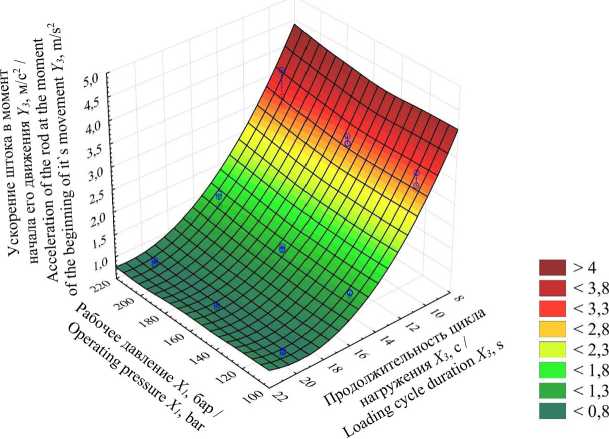
Р и с. 9. Поверхность отклика ускорения штока гидроцилиндра в момент начала его движения Y 3 в зависимости от комбинации рабочего давления Х 1 и продолжительности цикла нагружения Х 3
F i g. 9. The surface of the acceleration response of the hydraulic cylinder rod at the moment of its movement Y 3, depending on the combination of operating pressure X 1 and the time of the loading cycle X 3
После обобщения результатов экспериментальных исследований были получены уравнения регрессии для трех исследуемых параметров системы ( Y 1 , Y 2 , Y 3 ). Для описания зависимости температуры масла в гидроцилиндре Y 1 от комбинации исследуемых факторов ( X 1 , X 2 , X 3 ) получена модель:
Y = 111,991 + 7,060 X 1 + 37,000 X 2 - 1,161 X 3 + 4,080 X 1 X 2 -
-
- 0,330 X 1 X 3 - 4,820 X 12 - 2,990 X 2 - 0,170 X 3 2 . (1)
Коэффициент детерминации модели (1) R 2 = 0,99, что свидетельствует о достаточно высокой предиктивной способности модели. F- критерий модели значим при уровне α = 0,05 ( F calc . = 1932,7 (при F cr. = 2,56), p < 10-20). Статистически значимыми (при α = 0,05) оказались линейные эффекты рабочего и нагрузочного давления ( X 1 , X 2 ), взаимодействие X 1 X 2 , а также квадратичные эффекты X 12 , X 2 2 . Следовательно, модель адекватно описывает влияние рассматриваемых факторов на температуру масла и может использоваться при прогнозировании построения границ режимов работы гидроцилиндра.
Для описания зависимости падения давления в гидроцилиндре Y 2 от комбинации исследуемых факторов (рабочее Х 1 и нагрузочное Х 2 давление, продолжительность цикла нагружения гидроцилиндра Х 3) получена модель:
Y 2 = 35,220 + 1,190 X 1 + 5,810 X 2 - 2,440 X 3 + 3,880 X 1 X 2 +
+ 0,881 X 1 X 3 - 0,460 X 2 X 3 + 8,080 X 2 + 13,580 X 22 - 0,502 X 32. (2)
Mechanical engineering 635
Коэффициент детерминации модели (2) R 2 = 0,68. F -критерий модели значим при уровне α = 0,05 ( F calc. = 3,89 (при F cr. = 2,56), p < 0,0077), что подтверждает общую адекватность модели. Статистически значимыми (при α = 0,05) оказались линейный эффект нагрузочного давления X 2 и квадратичные эффекты X 2 X 2 Остальные коэффициенты не являются значимыми, что указывает на доминирующую роль квадратичной зависимости от рабочего и нагрузочного давлений. Модель позволяет оценить тенденцию изменения падения давления в зависимости от режима работы гидроцилиндра. Модель (2) после исключения функций при статистически незначимых переменных приняла вид:
Y 2 = 35,220 + 5,810 X 2 + 8,080 X 2 + 13,580 X 22 . (3)
Для описания зависимости ускорения штока гидроцилиндра в момент начала его движения Y 3 от комбинации исследуемых факторов ( X 1 , X 2 , X 3 ) получена модель:
Y 3 = 1,440 + 0,086 X 1 + 0,029 X 2 - 1,190 X 3 + 0,047 X 1 X 2 -
-
- 0,066 X 1 X 3 - 0,020 X 2 X 3 + 0,057 X 12 - 0,131 X 2 2 + 0,564 X 3 2 (4)
Коэффициент детерминации модели (4) R 2 = 0,98, что свидетельствует о ее достаточной предиктивной способности. F -критерий модели значим при уровне а = 0,05 ( F c alc = 135,3 (при F cr = 2,56), p < 10-13). Статистически значимыми оказались линейный эффект длительности хода штока X 3 , квадратичный эффект X 3 2 , линейный эффект рабочего давления X 1 и квадратичный эффект X 2 2 . Модель (4) после исключения функций при статистически незначимых переменных приняла следующий вид:
Y 3 = 1,440 + 0,086 X 1 - 1,190 X 3 - 0,131 X 22 + 0,564 X 3 2 . (5)
Регрессионные модели (1), (3), (5) обладают достаточной степенью точности и репрезентативности при сохранении интерпретируемости коэффициентов уравнения в рассматриваемых граничных условиях. Данные модели позволяют проводить аугментацию экспериментальных данных для предварительного обучения прогностической модели ИНС.
ОБСУЖДЕНИЕ
Полученные регрессионные модели (1), (3), (5) демонстрируют дифференцированную чувствительность диагностических параметров к варьируемым факторам. Высокая предиктивная способность моделей, формализующая связь исследуемых факторов на температуру масла ( R 2 = 0,99) и ускорение штока ( R 2 = 0,98), подтверждает адекватность выбранного факторного пространства и корректность кибернетической модели исследования. Температурный режим гидросистемы определяется совместным влиянием рабочего и нагрузочного давления, что подтверждает критическую значимость гидромеханических потерь. Проведенными
Vol. 36, no. 3. 2026 ENGINEERING TECHNOLOGIES AND SYSTEMS .^Ts экспериментами подтверждена зависимость ускорения штока от длительности цикла нагружения, что объясняется влиянием сил трения и инерционностью гидроцилиндра в переходных режимах. Более низкая точность модели падения давления ( R ² = 0,68) свидетельствует о наличии дополнительных неучтенных факторов (вязкость масла, степень его загрязнения), влияние которых требует отдельного исследования.
Полученные результаты согласуются с выводами, подтверждающими значимость комплексной оценки параметров гидросистемы при диагностике ее технического состояния [8; 22; 25]. В отличие от методов имитационного моделирования и цифровых двойников, предложенный экспериментально-статистический подход учитывает реальные условия эксплуатации. По сравнению с системами поддержки принятия решений общего назначения [20; 22], предлагаемый подход обеспечивает классификацию конкретных режимов работы гидроцилиндра, что создает основу для принятия оперативных энергосберегающих решений. К числу ограничений следует отнести проведение экспериментов на одном типоразмере гидроцилиндра (RSM 161) и с одной маркой масла (ISO VG 32). При этом в качестве преимущества выделяется использование методов планирования эксперимента, обеспечивающих репрезентативность и минимизацию объема испытаний. Физическая интерпретируемость полученных моделей облегчает их интеграцию в нейросетевые алгоритмы в качестве логического ядра.
ЗАКЛЮЧЕНИЕ
В результате проведенных экспериментальных исследований установлены статистически значимые зависимости трех диагностических параметров (температура масла, падение давления и ускорение штока) от варьируемых эксплуатационных факторов: рабочего и нагрузочного давления, длительности хода штока. Полученные регрессионные модели второго порядка обеспечивают дифференциацию нормального, переходного и перегруженного режимов работы гидроцилиндра жатки зерноуборочного комбайна RSM 161.
Впервые предложен комплекс интерпретируемых регрессионных моделей, формирующих информативное пространство признаков для классификации режимов гидропривода без использования трудноизмеримых диагностических показателей.
Разработанные модели могут быть использованы для создания синтетических экспериментальных данных при предобучении нейросетевых алгоритмов, что может сократить потребность в дорогостоящих натурных испытаниях. Интеграция моделей в систему поддержки принятия решений позволит своевременно информировать механизатора о приближении перегруженного режима, снижая риск отказа гидроцилиндра и топливные затраты. Перспективой дальнейших исследований является расширение номенклатуры испытуемых гидроцилиндров и марок масел, разработка физически-обоснованной нейросетевой архитектуры с использованием полученных уравнений в качестве логического ядра, а также валидация разработанной системы в реальных условиях эксплуатации зерноуборочного комбайна.
