
Математическая модель электропривода подачи стана холодной прокатки труб с податливостью и люфтом
Журнал: Вестник Южно-Уральского государственного университета. Серия: Энергетика @vestnik-susu-power
Рубрика: Электротехнические комплексы и системы
Статья в выпуске: 3 т.26, 2026 года.
Бесплатный доступ
В данной работе рассматривается обеспечение стабильности технологического цикла стана холодной прокатки труб путем оценки фактического положения трубы. Исследования показывают, что ввиду наличия упругих податливостей кинематической схемы, контроль координаты положения вала электродвигателя недостаточен. Дополнительно необходимо учитывать координаты каретки и трубы. Цель исследования обоснование использования раздельного этих координат с учетом податливости, люфта и изменения силовой связи при удержании и срыве трубы. Расчеты проводились для пяти сортаментов труб, учитывай массу, жесткость, демпфирование и условия удержания. При это учитывался люфт системы равный 0,03 мм. Исследования показывают максимальное расхождение подачи составило 79,57 мкм, максимальное расхождение скорости трубы - 15,93 мм/с, а смещение момента срыва - 0,559-1,218 мс. Полученные результаты подтверждают, модель с одной координатой рабочего органа не позволяет достоверно определить запас точности, поэтому необходимо использовать оценку фактической координаты трубы.
Короткий адрес: https://sciup.org/147255386
IDS: 147255386 | УДК: 621.771.25:62-83:519.876.5 | DOI: 10.14529/power260307
Mathematical model of the feed drive of a cold pilger mill considering compliance and backlash
This paper examines how to ensure the stability of the technological cycle of a cold‑rolling mill for pipes by assessing the actual position of the pipe. Studies show that, due to the presence of elastic deformations in the kinematic scheme, monitoring the position coordinate of the electric motor shaft is insufficient. In addition, it is necessary to take into account the coordinates of the carriage and the pipe. The aim of the study is to justify the use of separate coordinates for these elements, taking into account deformations, backlash, and changes in the force coupling when holding and breaking the pipe. Calculations were carried out for five pipe grades, taking into account mass, stiffness, damping, and holding conditions. In this case, the system backlash was taken into account, equal to 0.03 mm. The studies show that the maximum feed discrepancy was 79.57 μm, the maximum discrepancy in pipe speed was 15.93 mm/s, and the shift in the stall moment was 0.559–1.218 ms. The obtained results confirm that a model with a single coordinate of the working element does not allow for a reliable determination of the accuracy margin, so it is necessary to use an assessment of the actual pipe coordinate.
Текст научной статьи Математическая модель электропривода подачи стана холодной прокатки труб с податливостью и люфтом
Стан холодной прокатки ХПТ-450 является сложным мехатронным комплексом, требующим к себе высокое внимание со стороны настройки главных приводов, таких как механизм подачи труб. Его работа выполняется в промежуток времени, равный 0,25 с, при котором происходит раскрытие калибров. В этот момент труба должна пройти фиксированное расстояния и остановиться перед закрытием. Также необходимо учитывать статическую ошибку подачи, которая не должна превышать 0,1 мм [1-3]. Нарушение условий приводит к недодаче металла, попаданию движущейся трубы в валки и дополнительным нагрузкам в винтовой передаче
Поставленная задача была реализована ранее путем создания математических моделей. Так, в работе В.В. Остроухова механическая часть представлена упругой многомассовой системой. Автор предлагает способы исследования влияния податливости и процесс срыва трубы с оправки [2]. Е.В. Белоусовым разработана модель комплекса «электропривод - стан ХПТ», включающая электромеханический преобразователь, преобразователь частоты, механизм подачи и главный привод клети [1]. В работах М.А. Григорьева и Ю.С. Усы-нина обоснован системный подход к моделированию и выбору параметров электроприводов, работающих с упругими связями и в предельных динамических режимах [4, 5]. Эти результаты, а также работы по частотному анализу и параметрической оптимизации упругих электромеханических систем [6–9], создают основу для исследования. Однако они не определяют технологически значимую выходную координату.
Речь идет об отсутствии количественного сопоставления координат двигателя, трубы и каретки в одном рабочем цикле. Недостаточно добиваться нулевой ошибки положения двигателя, так как подача трубы не связана напрямую с валом двигателя. Необходимо учесть упругую деформацию трубы и системы в целом, люфт редуктора и винтовой передачи, а также удержание и срыв трубы на оправке движения каретки.
Для достоверного расчета фактической подачи трубы математическая модель электропривода должна раздельно описывать приведенное перемещение двигателя, перемещение каретки и перемещение трубной заготовки, а также учитывать податливость, люфт и изменение силовой связи при удержании и срыве трубы с оправки.
Математическая модель и методика расчета
В данной работе представлена модель электропривода подачи стана ХПТ-450, в которой электромагнитный момент формируется моделью электромеханического преобразователя, механическая часть представляет собой три координаты:
приведенного перемещения двигателя , положения каретки хс и положения трубы xt. Структура упрощённой модели показана на рис. 1. Модель позволяет дать полную картину расхождения на участке кинематической цепи при переключении режимов.
Приведенная линейная координата двигателя определяется через угол ротора и кинематический коэффициент передачи:
= θ;
= , х 2т/
где 0 т - угол вала двигателя;
h - перемещение каретки за один оборот выходного звена винтовой пары;
iY - суммарное передаточное число.
Здесь =5,73∙10 м/рад, что соответствует перемещению 36 мм за один оборот двигателя.
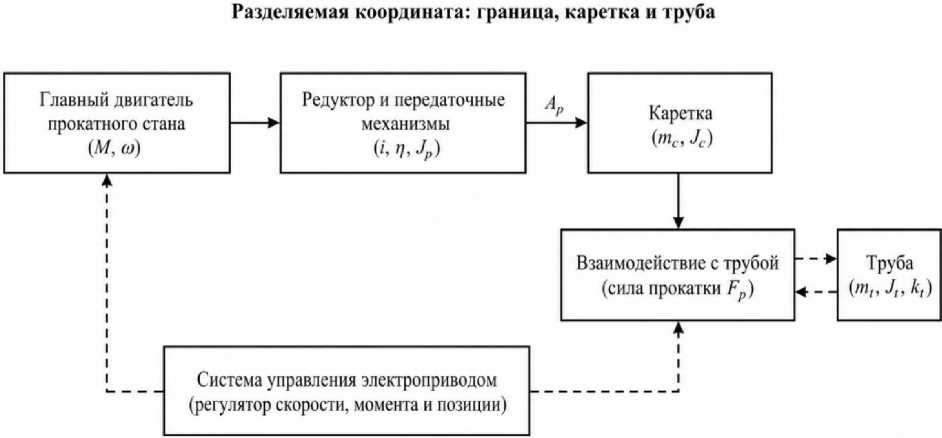
Рис. 1. Упрощённая структура модели с раздельными координатами привода, каретки и трубной заготовки Fig. 1. Simplified model structure with separate coordinates of the drive, carriage, and tubular workpiece
Полный линейный люфт b описывается зоной нечувствительности. Передаваемая деформация связи определяется выражением
⎧Δ X - b- , ,
ψ b (Δ X )= 0,
⎪Δ X + b- , ⎩
Δ X >b- ; 2
|Δ X |≤b- ;
Δ . <- ,
где Δ X = - Xt .
В первоначальный момент времени сила между кареткой и трубой отсутствует. После в модели формируется упругая связь. Данная модель соответствует общим подходам к моделированию люфта и гибридных механических систем [10–13].
Сила, передаваемая трубной заготовке после выбора люфта, рассчитывается как
Fct =ѱ b ( Xc - Xt )+ ^t dt ѱ b ( Xc - Xt ), (3)
где c^ и Dt – эквивалентные жесткость и коэффициент демпфирования трубы.
Односторонний характер контакта учитывается условием Fct ≥0: каретка может толкать трубу, но не может передавать растягивающее усилие.
Движение каретки и трубы рассматривается как:
mc ̈ = - Fct - ^c ; mt ̈t= - Fhold - Frail - Ft ,
где mc и mt – приведенные массы каретки и трубы;
Fq^ – сила со стороны электропривода и винтовой передачи;
Fc и Ft – силы сопротивления движению;
Fhold – усилие удержания трубы на оправке;
Froll – усилие, возникающее при захвате трубы валками.
Продольная жесткость и демпфирование трубной заготовки определяются по ее геометрическим параметрам:
r - EA
;
Leff (5)
Dt =2ζ ^Ctmt , где E – модуль упругости;
A – площадь поперечного сечения стенки трубы;
Leff – эффективная свободная длина;
ζ=0,02 – принятое относительное демпфирование.
Внутри одного цикла в модели последовательно воспроизводится выбор люфта, упругое нагружение, удержание трубы, срыв с оправки и дальнейшее совместное движение. Срыв фиксируется, когда передаваемая сила достигает заданного усилия удержания. Такой подход отличает рассматриваемую модель от представления с заранее заданной ступенью момента: время переключения определяется состоянием механической системы.
Методика вычислительного эксперимента основана на парном сравнении: для каждого сортамента выполнялись два расчета при одинаковых массе, жесткости, демпфировании, удержании и входном задании. В первом расчете люфт отключался, во втором задавался полный линейный люфт b = 0,03 мм. Сравнивались фактическая подача трубы ℎ = , скорость vt , время срыва и терминальная ошибка в конце цикла. Такой способ исключает влияние одновременного изменения нескольких параметров и позволяет выделить собственный вклад люфта.
В качестве предмета исследования выбраны пять типов труб: от максимально длинной тонкостенной трубы до трубы с максимальными массой и жесткостью. Основные параметры расчетов приведены в табл. 1.
Выбор такого диапазона сортамента труб не случаен. Масса трубной заготовки изменяется почти в 14 раз, а продольная жесткость – более чем в 240 раз. Длинная тонкостенная труба обладает наибольшей податливостью, тогда как у коротких толстостенных труб упругая деформация существенно меньше, но возрастает приведенная масса.
Для каждого расчета определялись следующие показатели: максимальное расхождение фактической подачи max|Δℎ|, среднеквадратическое расхождение, максимальная разность скоростей max|Δ V |, изменение времени срыва Δ ^br , конечная ошибка относительно задания. Показатели отражают переходный процесс и позволяют оценить кратковременное расхождение координат.
Для подтверждения корректных вычислений проводилась проверка следующих показателей: коэффициент передачи, совпадение координат жесткой модели, ошибки скорости, фазный ток, а также энергетический баланс.
Таблица 1
Параметры трубных заготовок, использованных при моделировании
Table 1
Parameters of tubular workpieces used in simulations
|
№ |
Размер L × D × s , мм×мм×мм |
Масса, кг |
J , кг·м² |
Ct , МН/м |
1/ Ct , мм/МН |
ω t , рад/с |
|
1 |
25000×140×2,5 |
211,9 |
0,00696 |
9,07 |
110,24 |
206,9 |
|
2 |
20000×300×8 |
1152,2 |
0,03782 |
77,06 |
12,98 |
258,6 |
|
3 |
15000×300×10 |
1072,8 |
0,03522 |
127,55 |
7,84 |
344,8 |
|
4 |
8000×400×35 |
2520,4 |
0,08274 |
1053,51 |
0,949 |
646,5 |
|
5 |
6000×450×50 |
2959,4 |
0,09715 |
2199,11 |
0,455 |
862,0 |
Результаты моделирования
На рис. 2 показано максимальное расхождение фактической подачи трубы. Пунктирная линия соответствует допуску 0,1 мм, принятому для линейного позиционирования механизма подачи [2]. Во всех случаях сам по себе люфт 0,03 мм не приводит к превышению допуска, однако его динамическое влияние существенно отличается от геометрической величины зазора.
Для максимально длинной тонкостенной трубы расхождение достигло 79,57 мкм, то есть 79,6 % допуска. Геометрический зазор 0,03 мм вызвал более чем двукратное по отношению к нему динамическое отклонение. Причина состоит в том, что выбор люфта изменяет не только начало движения трубы, но и фазу упругого нагружения, момент срыва и последующие колебания.
В остальных случаях максимум составил 29,33–38,81 мкм. С увеличением жесткости влияние люфта уменьшается, однако зависимость не является монотонной, поскольку одновременно меняются масса, собственная частота и время срыва. Это говорит о том, что влияние люфта нельзя представить одной постоянной поправкой. Численные результаты парного сравнения сведены в табл. 2.
Расхождение скорости трубы представлено на рис. 3. Наибольшее значение 15,93 мм/с также получено для наиболее податливой трубы. Для остальных сортаментов оно находится в диапазоне 3,65–7,61 мм/с. Одинаковое положение трубы при различной остаточной скорости не является одинаковым состоянием системы: после окончания команды труба может продолжать движение за счет накопленной упругой энергии.
На рис. 3 видно, что координата двигателя не содержит полной информации о состоянии технологического объекта. Различие скоростей может сохраняться в течение переходного процесса и влиять на момент захвата трубы валками. Для дальнейшего синтеза системы управления требуется либо прямое измерение %t , либо наблюдатель, восстанавливающий положение и скорость трубы по доступным сигналам привода и каретки [14, 15].
На рис. 4 представлено изменение времени срыва трубы с оправки при наличии люфта. Сме-
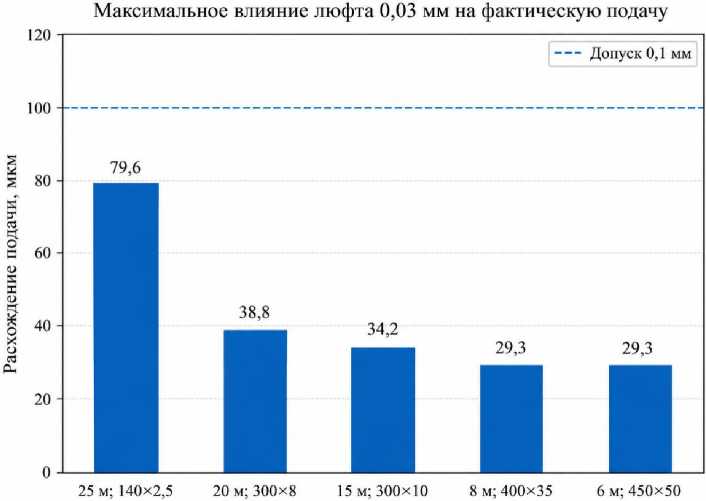
Рис. 2. Максимальное расхождение фактической подачи трубы при включении полного линейного люфта 0,03 мм
Fig. 2. Maximum deviation of the actual tube feed with a total linear backlash of 0.03 mm
Таблица 2
Table 2
Результаты расчетов с учетом люфта и без люфта
Calculation results with and without backlash
|
№ |
max|Δℎ|, мкм |
ΔℎСКЗ, мкм |
Δℎ в конце, мкм |
max|Δ V |, мм/с |
Δ ^br , мс |
Kh |
|
1 |
79,57 |
16,55 |
0,962 |
15,93 |
0,559 |
0,796 |
|
2 |
38,81 |
13,36 |
0,153 |
6,21 |
0,803 |
0,388 |
|
3 |
34,24 |
13,06 |
–1,114 |
7,61 |
0,979 |
0,342 |
|
4 |
29,33 |
13,88 |
0,876 |
4,71 |
1,218 |
0,293 |
|
5 |
29,35 |
14,31 |
0,796 |
3,65 |
1,034 |
0,293 |
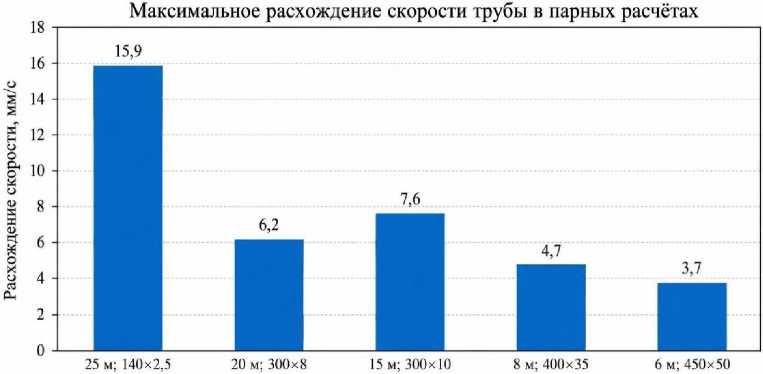
Рис. 3. Максимальное расхождение скорости трубной заготовки в парных расчетах Fig. 3. Maximum tubular-workpiece velocity deviation in paired calculations
Изменение момента срыва трубы с оправки при учёте люфта
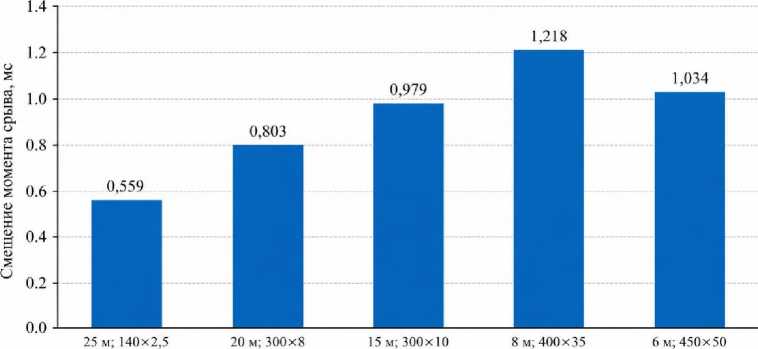
Рис. 4. Смещение расчетного момента срыва трубы с оправки, вызванное учетом люфта 0,03 мм Fig. 4. Shift in the calculated tube breakaway time from the mandrel caused by a backlash of 0.03 mm
щение находится в диапазоне 0,559–1,218 мс. Наибольшее значение получено для короткой толстостенной трубы. Это говорит о том, что момент переключения структуры определяется совместным действием инерции, жесткости и накопленного усилия.
Событие срыва имеет принципиальное значение для структуры модели. До срыва труба удерживается, а перемещение каретки преобразуется преимущественно в деформацию. После срыва силовая связь изменяется и накопленная энергия вызывает ускорение трубы. Если срыв задавать заранее по времени, модель не сможет воспроизвести изменение этого момента при варьировании люфта и сортамента.
Полученная задержка невелика, но она сопоставима с быстрыми процессами в контуре момента и влияет на начальные условия последующего торможения. Поэтому при анализе точности важны не только амплитуды координат, но и правильная последовательность событий: выбор люфта, достижение усилия удержания, срыв, движение и остановка.
Полученные результаты подтверждают необходимость раздельных координат. При условии хо = хс = xt все приведенные расхождения равны нулю по определению, а влияние податливости и событий остается скрытым.
Обсуждение результатов и проверка модели
Результаты моделирования должны рассматриваться вместе с проверкой внутренней согласованности. В табл. 3 приведены основные контрольные показатели текущего расчетного этапа.
Раздельное описание хо, хс и xt выявило скрытое расхождение до 79,57 мкм. Изменение сортамента привело к различным значениям подачи, скорости и времени срыва, поэтому исключенные процессы нельзя заменить постоянным коэффициентом.
В дальнейшей работе необходимо замкнуть связь с прокатной клетью, уточнить фазозависи-
Таблица 3
Основные результаты контрольных проверок модели
Main results of model verification checks
Table 3
Практическое значение полученного резуль- тата состоит в том, что фактическая координата трубы и ее скорость могут быть использованы как расчетные показатели при выборе траектории подачи, оценке запаса до технологического допуска и формировании требований к наблюдателю состояния.
