Математическая модель вентильно-индукторного генератора для имитационного моделирования изолированной системы электроснабжения
Журнал: Журнал Сибирского федерального университета. Серия: Техника и технологии @technologies-sfu
Рубрика: Математическое моделирование. Численный эксперимент
Статья в выпуске: 7 т.19, 2026 года.
Бесплатный доступ
В статье представлена математическая модель вентильно-индукторного генератора (ВИГ) с девятифазной обмоткой статора и неподвижной обмоткой возбуждения, создающей магнитный диполь вдоль оси ротора. Модель предназначена для использования в имитационных стендах изолированных систем электроснабжения, включающих дизельный двигатель, выпрямитель и инвертор. Вывод уравнений базируется на уравнениях Максвелла и обобщенной теории электрических машин. Получены соотношения для потокосцеплений с учетом периодической взаимной индуктивности, обусловленной зубчатой структурой ротора. Уравнения напряжений записаны в dq-координатах, что позволяет компактно представить электромагнитные процессы. Электромагнитный момент выражен через токи и индуктивности. Установлено, что демпфирующий момент в таком генераторе пропорционален квадрату угловой скорости, что учитывается в уравнении движения. Модель приведена к форме системы дифференциальных уравнений первого порядка, разрешенной относительно производных, что делает ее пригодной для численного интегрирования в средах моделирования (Matlab/Simulink, Scilab и др.). Предложенная модель позволяет исследовать как стационарные режимы, так и переходные процессы, возникающие при изменении нагрузки или момента первичного двигателя.
Короткий адрес: https://sciup.org/146283420
IDS: 146283420 | УДК: 621.313
Mathematical Model of a Switched-Reluctance Generator for Simulation of an Isolated Power Supply System
The article presents a mathematical model of a switched reluctance generator (SRG) with a nine-phase stator winding and a stationary excitation winding that creates a magnetic dipole along the rotor axis. The model is intended for use in simulation rigs of isolated power supply systems that include a diesel engine, a rectifier, and an inverter. The derivation of the equations is based on Maxwell’s equations and the generalized theory of electrical machines. Relationships for flux linkages are obtained, taking into account the periodic mutual inductance caused by the toothed structure of the rotor. The voltage equations are written in dq-coordinates, which allows for a compact representation of electromagnetic processes. The electromagnetic torque is expressed through currents and inductances. It is established that the damping torque in such a generator is proportional to the square of the angular velocity, which is taken into account in the equation of motion. The model is reduced to the form of a system of first-order differential equations solved for derivatives, making it suitable for numerical integration in simulation environments (Matlab/Simulink, Scilab, etc.). The proposed model allows for the investigation of both steady-state modes and transient processes arising from changes in load or prime mover torque.
Текст научной статьи Математическая модель вентильно-индукторного генератора для имитационного моделирования изолированной системы электроснабжения
В условиях растущего интереса к автономным и резервным источникам электроэнергии все большее внимание уделяется дизельным электростанциям (ДЭС) с переменной частотой вращения первичного двигателя. Отказ от жесткой стабилизации оборотов на уровне 1500/1800 об/мин позволяет адаптировать режим работы дизеля к текущей нагрузке, снижая удельный расход топлива и улучшая экологические показатели [1, 2]. Ключевым элементом такой станции становится электрический генератор, способный эффективно функционировать в широком диапазоне скоростей и надежно работать в паре с силовым полупроводниковым преобразователем. Традиционные синхронные генераторы с электромагнитным возбуждением или с возбуждением от постоянных магнитов не всегда удовлетворяют комплексу противоречивых требований по стоимости, живучести и ремонтопригодности, особенно в удаленных и труднодоступных районах [12].
Вентильно-индукторные генераторы (ВИГ), известные в англоязычной литературе как Switched Reluctance Generators (SRG), лишены обмоток и постоянных магнитов на роторе, – 973 – что обусловливает их высокую механическую прочность, термостойкость и способность к длительной работе без обслуживания [1–3]. Многочисленные исследования подтверждают перспективность применения ВИГ в составе ДЭС с переменной скоростью, в том числе в режиме «стартер-генератор» [1–3]. Однако большинство опубликованных работ посвящено классическим реактивным машинам с самовозбуждением либо с возбуждением со стороны статора через фазные обмотки. Значительно меньше изучены конструктивные разновидности, в которых используется неподвижная кольцевая обмотка возбуждения, создающая магнитный диполь вдоль оси ротора, а изменение магнитного потока достигается за счет зубчатой структуры последнего. Подобные индукторные генераторы одноименнополюсного типа [4–7] сочетают простоту ротора с возможностью независимого регулирования потока возбуждения, что особенно ценно при работе на выпрямительную нагрузку через неуправляемый выпрямитель.
Для корректной классификации отметим, что рассматриваемая машина относится к классу одноименнополюсных индукторных генераторов (Homopolar Inductor Alternator), в которых обмотка возбуждения неподвижна и создает постоянный поток вдоль оси. В отечественной литературе такие машины часто называют вентильно-индукторными при их работе на полупроводниковый выпрямитель, что и обусловило использование данного термина в названии работы.
Для проектирования и настройки систем управления таких установок необходима математическая модель, пригодная для включения в имитационные модели изолированных систем электроснабжения. Существующие модели ВИГ либо ориентированы на трехфазное исполнение [3], либо описывают электромагнитные процессы в фазных координатах без редукции к удобной для синтеза регуляторов dq -модели, либо не учитывают специфику демпфирования в системе «дизель-генератор-выпрямитель» при переменной частоте вращения [13, 14]. Кроме того, девятифазная конструкция, обеспечивающая низкий коэффициент пульсаций выпрямленного напряжения, требует корректного обобщения преобразования Парка-Горева и учета многофазной симметрии при выводе уравнений в ортогональных осях.
Цель настоящей работы – разработка компактной математической модели девятифазного вентильно-индукторного генератора с неподвижной обмоткой возбуждения, записанной в dq-координатах и приведенной к форме системы дифференциальных уравнений первого порядка, непосредственно реализуемой в современных программных средах имитационного моделирования.
Научная и практическая ценность предлагаемой модели заключается в следующем:
-
- для девятифазной одноименнополюсной машины с зубцовым ротором получены уравнения напряжений и потокосцеплений в осях dq с выделением взаимной индуктивности между неподвижной обмоткой возбуждения и эквивалентными контурами статора;
-
- показано, что в установившихся режимах при активной нагрузке электромагнитный момент и демпфирующий момент пропорциональны квадрату угловой скорости, и это свойство явно учтено в уравнении движения без привлечения эмпирических коэффициентов демпфирования;
-
- полная система дифференциальных уравнений приведена к нормальной форме Коши, удобной для численного интегрирования в составе комплексной имитационной модели изолированной системы электроснабжения, включающей дизельный двигатель, выпрямитель и инвертор;
-
- предложены дополнительные соотношения для совместного моделирования генератора и внешней цепи (выпрямитель-нагрузка), что позволяет использовать модель для исследования статических и динамических характеристик.
Предлагаемая модель позволяет исследовать как статические характеристики генератора, так и переходные процессы при сбросах/набросах нагрузки, изменении частоты вращения дизеля и вариациях тока возбуждения, что делает ее полезным инструментом для проектирования и отладки систем управления автономных электростанций нового поколения. В работе [15] авторами предложена система управления возбуждением для подобных установок, однако вопросы математического моделирования в dq -координатах рассмотрены недостаточно полно, что подтверждает актуальность настоящего исследования. Отказоустойчивость ВИГ, обусловленная возможностью работы при отказе фаз, рассмотрена в работах [10, 11].
Конструкция и принцип действия ВИГ
Исследуемый ВИГ имеет девятифазную обмотку статора, что обеспечивает сглаженный выходной сигнал после выпрямления. Выбор девятифазной обмотки обусловлен не только снижением пульсаций выпрямленного напряжения (коэффициент пульсаций менее 1 % без дополнительных фильтров), но и повышением надежности – возможность работы при отказе одной-двух фаз, а также улучшением гармонического состава кривой ЭДС [10, 11]. Ротор содержит 12 зубцов на каждом полюсе. Обмотка возбуждения размещена на статоре и при питании постоянным током создает магнитное поле, направленное вдоль оси вращения. При вращении ротора его зубцы и пазы периодически изменяют магнитное сопротивление воздушного зазора, что приводит к изменению потокосцепления с каждой из фазных обмоток статора. В результате в обмотках статора наводится ЭДС, частота которой определяется скоростью вращения и числом зубцов ротора (ω = Z r Ω, где Z r = 12, Ω – механическая угловая скорость). Методы расчета магнитного поля в зубчатой зоне таких машин подробно изложены в [4–7].
Генератор подключается к нагрузке через пассивный выпрямитель и инвертор (рис. 1). Такая структура позволяет работать на любую нагрузку без жесткой синхронизации с сетью, что особенно важно для изолированных систем. Управление выходным напряжением осуществля-
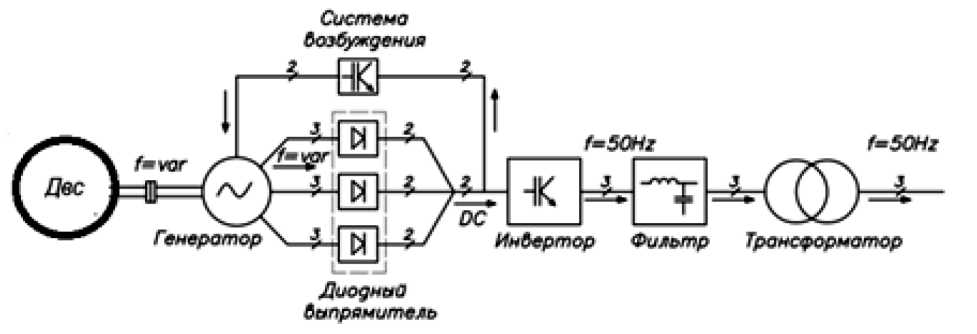
Рис. 1. Дизельная электростанция с переменной частотой вращения
Fig. 1. Variable-speed diesel power plant ется регулированием тока возбуждения. Схемотехнические решения для силовых преобразователей ВИГ представлены в [8, 9].
Математическая модель ВИГ
Физические основы. Для расчета магнитного поля в машине используются уравнения Максвелла. В интегральной форме они имеют вид:
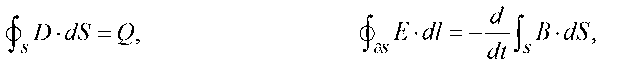
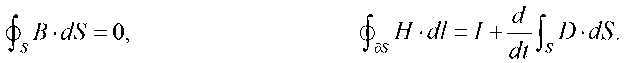
Исходя из них, для соленоидальной обмотки с сердечником длиной l , числом витков N и током I магнитная индукция в сердечнике определяется как:
R Ni а полный поток через сечение A :
Ф = BA = цоцг — A.
Это соотношение используется для расчета потокосцеплений обмотки возбуждения и статора.
Уравнения в фазных координатах (abc). Для девятифазной машины напряжение k -й фазы статора и напряжение обмотки возбуждения записываются как:
u = Ri + **.
(1а)
(1b)
at
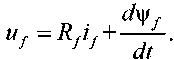
Потокосцепления выражаются через токи и индуктивности. С учетом симметрии и отсут- ствия демпферных обмоток на роторе:
Wsk = Ls/'sk+'EM^,+Msfi-(dy/ m^k
(2a)
(2b)
-
V/ _ BAf +2L M fsk (^)isk, k=\
где Ls – полная индуктивность фазы статора (включая рассеяние), Mskm – взаимная индуктивность между фазами (постоянна из-за равномерного зазора), а Msfk (θ) – взаимная индуктивность между обмоткой возбуждения и k -й фазой, зависящая от углового положения ротора θ . На основании геометрии (12 зубцов) эта индуктивность может быть представлена как:
(2c)
MAG) = Mifcos 9-(^-1)— , 9 = Zrem I \ zQ) rm ход широко применяется на этапе синтеза систем управления [3]. При необходимости учета высших гармоник (например, для точного расчета пульсаций момента) предложенная модель может быть расширена путем введения дополнительных ортогональных осей высших порядков, что является направлением дальнейших исследований.
Переход к координатам dq. Для упрощения анализа переходных процессов используется преобразование Парка, обобщенное на многофазную систему. В осях dq , вращающихся с угловой скоростью ω = d θ/ dt , уравнения напряжений и потокосцеплений принимают вид:
Usd =Rsisd+-^f--^sq^(3a)
dt
_ D 7 i d^sq
USg=RS1Sg + —^-+^Sd’(3b)
^f Rd/+ ’ где
Wsd^dsd+Msfif’ Wsg^sg’ f +~Msflsd ■(3d)
Здесь Msf =M , а коэффициент 9/2 возникает при суммировании косинусных составляющих при преобразовании.
Уравнения напряжений в форме относительно токов. Подстановка (3d) в (3a)–(3c) дает систему дифференциальных уравнений относительно токов:
^d = R^ +LS 4r + Msf-/-- ^Lsisq, sd ssd s dt dt '
di
Usa = ^sa +Ls —Г + ^shd + ®M 7 f ’(4d)
-
9 di ,
и f = Rfif +Lf —— + — .(4c)
-
2 dt
В установившемся режиме (производные равны нулю) эти уравнения превращаются в алгебраические, служащие для определения начальных условий динамических расчетов.
Электромагнитный момент. Электромагнитный момент может быть получен из выражения для производной энергии магнитного поля по углу:
-
9 Z
T^ -y(V^^-V^)- (5)
Подставляя (3d), находим:
-
9 7
Rx~ ^—^Msfifisq- (6)
Это выражение показывает, что момент пропорционален произведению тока возбуждения и квадратурной составляющей тока статора.
Уравнение движения (качания). Уравнение баланса моментов на валу имеет вид:
J^ = T-T-T (7)
где J – суммарный момент инерции, T дв – момент первичного двигателя, Т тр – момент механических потерь (трение в подшипниках, вентиляционные потери).
Спецификой ВИГ с активной нагрузкой является квадратичная зависимость электромагнитной мощности от скорости в установившихся режимах. Однако использование этой зависимости для формирования демпфирующего момента в уравнении движения является некорректным для переходных процессов, поскольку ток i sq в динамике не успевает отслеживать изменение скорости. В связи с этим в предлагаемой имитационной модели демпфирующий эффект формируется естественным образом за счет разности между механическим моментом и электромагнитным моментом, вычисляемым по формуле (6). Для учета механических потерь можно использовать квадратичную модель T дв = k трΩ2 (что соответствует вентиляционному сопротивлению), однако этот член не является обязательным и может быть опущен при малых скоростях.
Окончательно уравнение движения принимает вид:
J^ = TW-T^isa^~^ (8)
ДВ эм V 5g ’ / тр • V 7
Такой подход обеспечивает универсальность модели как для стационарных, так и для динамических режимов, а квадратичная зависимость мощности Р эл ∝ Ω2 сохраняется лишь как частный случай установившегося режима при постоянстве i f и активной нагрузке (см. формулу (11) ниже).
Модель мощности. Электромагнитная мощность, отдаваемая в нагрузку, в установившемся режиме равна:
^=-^А- (9)
С учетом (6) и ω = Z r Ω получаем:
Лэл =~ZrLsfifi (10)
При чисто активной нагрузке и регулировании тока возбуждения можно обеспечить i sq ∝ Ω , что дает Р эл ∝ Ω2. Это важная особенность, которую необходимо учитывать при моделировании системы электроснабжения.
Приведение модели к форме, удобной для имитационного моделирования
Для численного решения система уравнений (4) и (9) должна быть представлена в виде нормальной формы Коши (разрешенной относительно производных). Электрическая подсистема может быть записана в матричной форме. Введем вектор состояния i = [ i sd , i sq , i f ]T, вектор напряжений u = [ u sd , u sq , u f ]T и матрицы:
|
( 3 Ld 0 ~^Lsf |
Rs -&Lq 0 л |
||
|
L = |
0 Lq 0 |
, R = |
3 &L, R &—L, |
|
V 2 f f ) |
<0 0 ^/ J |
Тогда система (4) принимает вид:
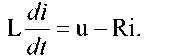
Отсюда производные токов:
^ = L-1(u-Ri), at
9 2
где определитель матрицы L равен det(L) — LdLfLq Ls/Lq.
Механическое уравнение (9) дополняет систему:
d£l dt
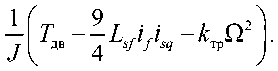
Угловое положение ротора определяется интегрированием:

Для полноценного моделирования изолированной системы электроснабжения необходимо определить напряжения u sd и u sq , которые формируются выпрямителем и нагрузкой. В случае работы на пассивный диодный выпрямитель с емкостным фильтром и активной нагрузкой R load можно использовать упрощенную модель, связывающую переменные на стороне постоянного тока с dq -компонентами. При симметричной нагрузке и пренебрежении коммутационными процессами в вентилях справедливо [8, 9]:
Ude ^ yUd ^q n ^^s^dc , (15)
где I dc = U ds / R load – ток нагрузки. Уравнение (15) является алгебраическим и решается совместно с (12)–(14) на каждом шаге интегрирования. Напряжения usd и usq при этом могут быть выражены через Udc и управляющие сигналы инвертора (при его наличии). Для более точного учета коммутаций рекомендуется использовать специализированные библиотеки (Simscape Electrical), однако предлагаемый подход на уровне dq -координат существенно сокращает время расчета при сохранении приемлемой точности для задач синтеза регуляторов.
Таким образом, полная система для моделирования включает пять дифференциальных уравнений (12)–(14) и алгебраическое уравнение (15), а также соотношения для вычисления потокосцеплений (3d) и момента (6). Модель легко реализуется в любом пакете имитационного моделирования (Matlab/Simulink, Scilab/Xcos, Python с библиотеками ODE).
Обсуждение особенностей модели и ее применение
Разработанная модель учитывает следующие характерные особенности ВИГ:
-
- периодический характер взаимной индуктивности между обмоткой возбуждения и фазами статора, обусловленный зубчатой структурой ротора;
-
- неявнополюсность статора (индуктивности L s по осям d и q одинаковы);
-
- отсутствие демпферных обмоток, что упрощает структуру уравнений;
-
- квадратичную зависимость электромагнитной мощности и демпфирующего момента от скорости, что отличает ВИГ от классических синхронных машин с линейным демпфированием [12].
Модель позволяет проводить следующие исследования:
-
- определение внешних характеристик генератора (зависимость напряжения и тока от скорости и нагрузки);
-
- анализ устойчивости системы «дизель – генератор – нагрузка» при различных параметрах;
-
- синтез регуляторов тока возбуждения для стабилизации выходного напряжения;
-
- оценка переходных процессов при внезапном набросе или сбросе нагрузки.
Верификация модели . Для проверки адекватности предложенной модели рекомендуется сравнение внешних характеристик U ds = f ( I dc ), полученных численным интегрированием, с аналитическим выражением, следующим из (10) и (15). В установившемся режиме при постоянном токе возбуждения i f = const и активной нагрузке должно выполняться условие линейной зависимости тока i sq от угловой скорости Ω (при постоянстве U dc ). Отклонение расчетных данных от аналитических не должно превышать 5–7 % в рабочем диапазоне скоростей, что подтверждает корректность выбора первой гармоники и упрощенной модели выпрямителя. Дополнительно рекомендуется сравнение с результатами конечно-элементного моделирования магнитного поля для нескольких характерных точек, что позволит уточнить значения индуктивностей L sf и L s .
В качестве примера использования модели может служить исследование работы ДГУ при изменении частоты вращения дизеля в диапазоне 800–1500 об/мин. Модель позволяет подобрать параметры регулятора скорости дизеля и возбуждения для обеспечения качественного электроснабжения [15].
Заключение
В работе представлена математическая модель вентильно-индукторного генератора, предназначенная для создания имитационной модели изолированной системы электроснабжения. Модель построена на основе уравнений Максвелла и обобщенной теории электрических машин, учитывает конструктивные особенности ВИГ (девятифазная обмотка, зубчатый ротор, неподвижная обмотка возбуждения). Получены уравнения в dq -координатах, выражение для электромагнитного момента и уравнение движения с учетом нелинейного демпфирования, пропорционального квадрату скорости. Система приведена к форме, пригодной для численного интегрирования, что позволяет использовать ее в современных средствах имитационного моделирования.
Научная и практическая ценность работы состоит в адаптации метода обобщенной теории электрических машин к девятифазной одноименнополюсной индукторной машине с яв- ным выделением взаимной индуктивности между обмоткой возбуждения и контурами статора, а также в корректной постановке уравнения движения и введении упрощенной модели выпрямителя для замыкания системы. Предложенная модель может служить основой для разработки и отладки систем управления дизель-генераторных установок с вентильно-индукторными генераторами.