
Математическое моделирование и анализ предельных режимов промышленного роботизированного манипулятора при недетерминированных возмущениях производственной среды
Журнал: Вестник Южно-Уральского государственного университета. Серия: Энергетика @vestnik-susu-power
Рубрика: Электротехнические комплексы и системы
Статья в выпуске: 3 т.26, 2026 года.
Бесплатный доступ
В работе рассматривается возможность применения нелинейной гибридной модели четырехкоординатного SCARA-манипулятора для анализа поведения системы в предельных режимах работы с учетом стохастических возмущений производственной среды. Структура модели включает широтно-импульсный преобразователь, синхронный двигатель с постоянными магнитами, упруго-диссипативную механическую передачу с люфтом и звено манипулятора. Исследование проведено с учетом данных о нелинейных возмущениях. Среди них трение Стрибека, квантование и шум измерительных каналов, переменная инерция и нагрузка, цветной случайный момент и кратковременные ударные воздействия. Выполнена сравнительная оценка поведения системы. Условия – приложение случайной или переменной нагрузки, ударные и перегрузочные режимы работы. Выявлено, что цифровой двойник должен хранить информацию о состоянии контакта и оценке деформации передачи. Присутствует необходимость различия границ: потеря линейной устойчивости из-за задержки, потеря точности из-за люфта и возмущения и достижение токового ограничения. Разработанная модель переводит цифровой двойник из класса геометрических симуляторов в класс динамических моделей электромеханического объекта и позволяет до запуска физической установки оценивать достижение точки, ток, момент в передаче, состояние контакта, вероятность превышения допуска и время восстановления после удара.
Короткий адрес: https://sciup.org/147255387
IDS: 147255387 | УДК: 621.885.8:62-83 | DOI: 10.14529/power260308
Mathematical modeling and analysis of limiting operating modes of an industrial robotic manipulator under nondeterministic disturbances of the production environments
The paper considers the feasibility of applying a non-linear hybrid model of a four-axis SCARA manipulator to analyze the system behavior in limit operating modes, taking into account stochastic disturbances of the production environment. The model structure includes a pulse-width modulator, a permanent magnet synchronous motor, an elastic-dissipative mechanical transmission with backlash, and a manipulator link. The study was conducted taking into account data on non-linear disturbances. Among them are Stribeck friction, quantization and noise of measurement channels, variable inertia and load, colored random torque, and short-term impact loads. A comparative evaluation of the system behavior was performed under conditions of random or variable load application, as well as impact and overload operating modes. It is revealed that the digital twin must store information about the contact state and the transmission deformation estimation. There is a need to distinguish boundaries: loss of linear stability due to delay, loss of accuracy due to backlash and disturbance, and reaching the current limit. The developed model transfers the digital twin from the class of geometric simulators to the class of dynamic models of an electromechanical object and allows, prior to the launch of the physical installation, estimating target point achievement, current, torque in the transmission, contact state, the probability of exceeding the tolerance, and the recovery time after an impact.
Текст научной статьи Математическое моделирование и анализ предельных режимов промышленного роботизированного манипулятора при недетерминированных возмущениях производственной среды
Современное производство тесно связано с цифровыми технологиями. Отдельное место здесь занимает моделирование производственных процессов и создание цифровых двойников различных технических систем. В частности, широкое применение получили виртуальные модели роботов-манипуляторов. Так, в работе [1] описываются принципы построения пятикомпонентного четырехкоординатного SCARA-робота. Отличительной особенностью модели является возможность прогнозирования токов, моментов, деформаций механической передачи, а также момента достижения технологических ограничений. Структурно цифровой двойник содержит как физический, так и виртуальный уровни, слой обработки данных, модульную связь, а также прикладные сервисы. В ходе экспериментальных исследований было выявлено, что система обеспечивает возможность совместной работы между программным обеспе- чением MATLAB, Unity3D и реальной физической установкой. С временной задержкой, равной 72,5…76,4 мс, осуществляется обмен данными. Абсолютная погрешность перемещения 2,01…3,83 мм. Полученные результаты достаточны для осуществления учебной отладки с визуальной синхронизацией, но не позволяют судить о внутренних процессах – перегрузке электропривода и напряженном состоянии передачи.
Следующим этапом проработки цифрового двойника стало расширение его точностных характеристик. Система дополнена моделью сервопривода. Указанная модель содержит в себе ШИМ-преобразователь, синхронный двигатель с постоянными магнитами, двухмассовую упругую механическую систему и локальные контуры тока, скорости и положения [2]. Данное расширение позволяет следить за энергией цикла, отмечать нижнюю границу скорости, а также видит момент возникновения активного демпфирования упругой моды. Однако здесь по-прежнему сохранялись некоторые допущения: нагрузка задается известной функцией, механическая связь считается непрерывной, а контактные явления редуктора не определяют структуру модели – расчетные режимы остаются недетерминированными.
В р е а л ьном произ в одс тв е н н ом м е х а низ м е м оме нт н агр узки явл яетс я п ос тоянно м еняющейс я в ели чи ной, ка к, наприм е р, при з ах в а т е де тал и, пер е м е ще нии ка бел ь ных тра с с , контакте инстр ум е нта с из дел ие м и в з а им одей с тв и и с с ос е дн им об ор удов а н ие м. Зд ес ь суще стве нно вл и яние внутренни х факторов сис те м ы. Зона не ч у в с твител ь нос ти о к ол о н у л е в ой с корос т и форм ируе тся тре н ие м , л юф т м ож е т спос обс тв ов ат ь ра з рыв у к ине м атической с вяз и пр и с м е не з нака м ом е нта , а ш ум и д искретн ость да тч ик а с оз да ю т дополн и тел ь н у ю не о пределенность оценки с корос ти [3]. В с вяз и с эт им св яз а ны, но не тож де ств енн ы м е ж д у с обой у с тойч и в ос ть д в иг а те ля, точнос т ь ра боче го з в е на и д опустимость перегрузки.
Цель исследования – р аз раб о т к а г и б р и д н о й м о д ели в у сло вия х н ед ет ерми н и ро ван н ы х во змущений, учет границ устойчиво г о и т оч н о г о д вижения.
Научная новизна. Единовременный контроль непрерывной электромеханической динамики и дискретного состояния зацепления, переход от единичной расчетной осциллограммы к вероятностно-параметрической области допустимых режимов – принципиальное отличие от предыдущего этапа, отраженного в работе [4]. Фиксированная каскадная структура используется как инструмент выявления физических ограничений цифрового двойника, в то время как алгоритм управления не является объектом сравнения.
Структура динамического цифрового двойника
Схема динамического цифрового двойника базируется на пятикомпонентной структуре [5]. Основная особенность – разделение временных масштабов. На рис. 1 показана схема, поясняющая интеграцию нелинейной электромеханической модели в многоскоростную архитектуру цифрового двойника.
Период обновления данных составляет 20…100 мс. За указанное время виртуальная модель оценивает траекторию, идентифицирует входные параметры, задает сценарии импульсов возмущения и оценивает приближение объекта к уставкам ограничений. Каждый из независимых контуров системы подчиненного регулирования работает со своей скоростью. Периоды составляют 2 мс, 0,5 мс и 50 мкс. Межплатформенная задержка исходной установки используется только для телеметрии и обновления параметров [6]. Недопустимо включение канала длительностью ∼ 75 мс в быстрый контур.
В анализе данных учитывается наиболее нагруженная координата манипулятора, остальные включаются в обобщенный момент нагрузки привода, что позволяет учесть межкоординатную связанность: матрица инерции и кориолисовы составляющие вычисляются на надсистемном уровне и далее передаются через уравнение в модель как переменная нагрузка.
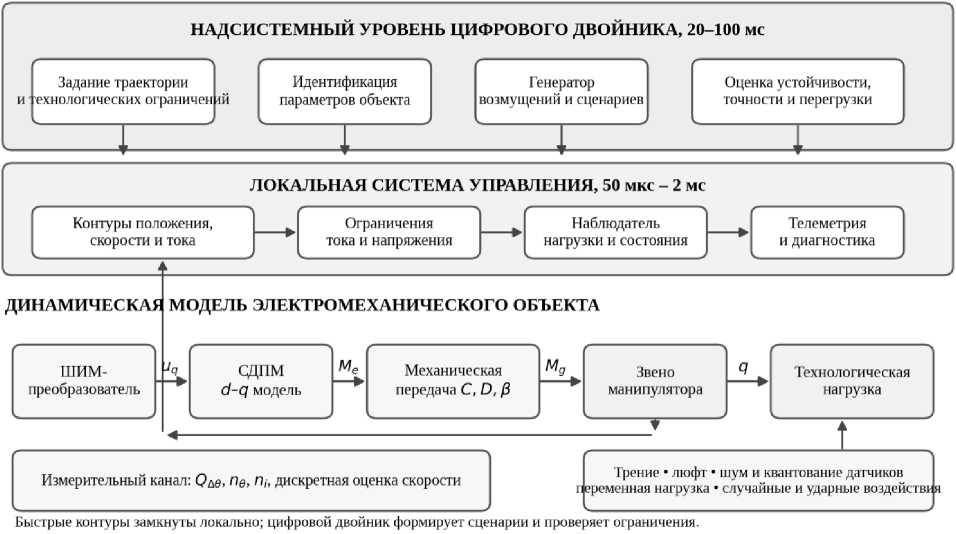
Рис. 1. Интеграция нелинейной электромеханической модели в многоскоростную архитектуру цифрового двойника
Fig. 1. Integration of the nonlinear electromechanical model into the multirate digital-twin architecture
Математическая модель электромеханического объекта
Математическая модель электромеханического объекта может быть представлена в виде зависимостей. Описание вращательных координат осуществляется на базе модели СДПМ в системе d - q координат. Работа происходит ниже основной границы ослабления поля. Соблюдено условие id = 0. Преобразователь представлен апериодиче-
разрыва момента трение описывается гладкой ап-
проксимацией характеристики Стрибека [7, 8]:
M ^ (w) = Ms(w)tanh ( ~ ) + ^w,
Ms(w) =MC + (Ms
-Mc)exp[-(J)2].
Обобщенный момент нагрузки содержит рас-
ским звеном с ограничениями по напряжению и току, а также суммарной задержкой. Электрическая часть и электромагнитный момент:
четную составляющую многозвенной механики, изменение полезной нагрузки, случайный процесс и ударный импульс:
ML = Mdet + M^ + W + M*mP,
^ C^q + Uq sat yma x [^ c ^ 4 (^ T d )],
L q t q Uq ^ s ^ q kEWm , Me kMiq.
Механическая часть системы записывается в координатах, приведенных к валу двигателя. Угол
dw = -^dt + Gw^2 dWt,
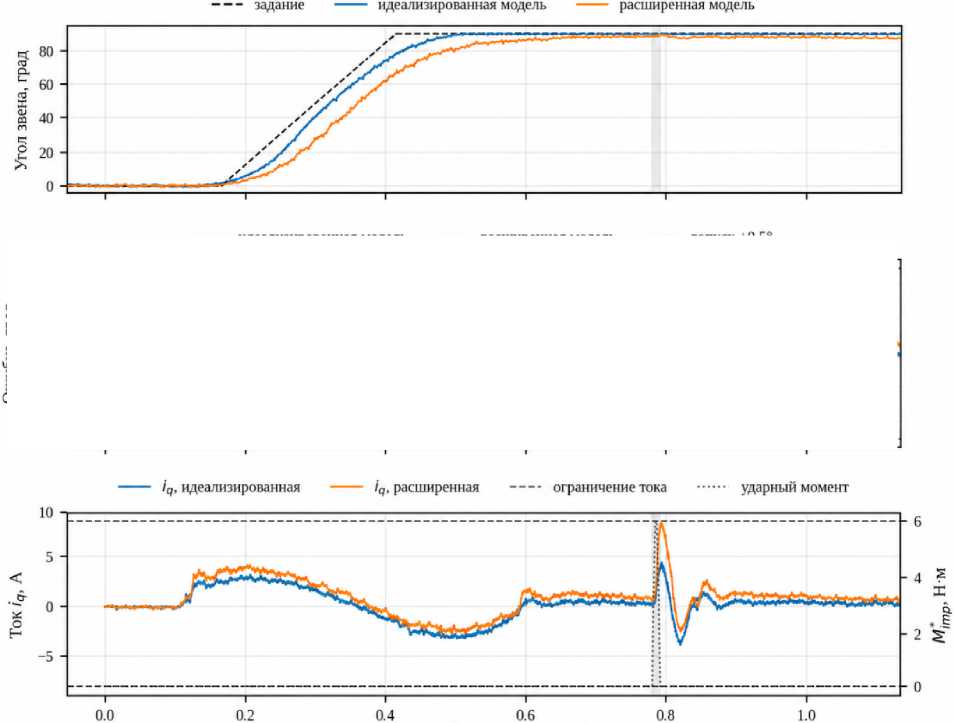
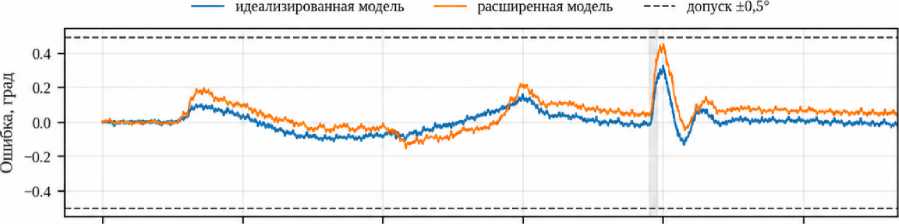
M;mp = A*lmpsin[^^\, t0 Mtmp =0, t < t0 или t > t0 + Timp. выходного звена q связан с приведенным углом нагрузки θ*l и передаточным числом i. С конфигу- рацией манипулятора и массой полезной нагрузки mp изменяется приведенная инерция J*l(q, mp): ^m ^m, Процесс w(t) имеет конечную полосу и не создает нефизического белого момента в механическом уравнении. Удар задается полусинусоидой, Jmwm Me e; = < -- Mf,m (wm) -Mg, ]*l(q,mP)w; = Mg -M*f^-M*L(q,q,t), e* q=T. . . Деформация передачи – Δ = θm - θ*l. β* = iβ – приведенная к быстроходному валу половина углового зазора на выходе β. Передаваемый момент определяется состоянием контакта: д = Om - e;, p* = i₽, A = wm - w*, Mg = СдФ(^,^;) + DgX(^, e*)A, Ф = A - ₽*, A > ₽‘, (3) Ф = 0, |A| < в*, Ф = Д + в*, д<-в;, x=1, |A|>e*; x = 0, |A| Режимы положительного контакта, отрицательного контакта, свободного движения в зазоре формируются посредством функции Ф. Переключение между ними изменяет порядок локальной механической связи и создает повторный удар при выборе зазора. Для исключения искусственного поэтому его амплитуда и длительность независимо характеризуют как пиковую нагрузку, так и импульс. Измерительным каналом учитывается 23-разрядное квантование угла, шум тока и дискретная оценка скорости: emM = Q4e(emM + neM), tq[k] = = iq[k] +ni[k], 3mM-3m[fc-l] Ve\k]=------, (6) Wm[k] = aWm[k - 1] + (1 - a>e[k]. Управление построено по принципу подчиненного регулирования координат. П-регулятор положения формирует задание скорости, ПИ-регулятор скорости – задание тока, а ПИ-регулятор тока – напряжение преобразователя. Во всех контурах применены ограничители и обратный расчет интегральной составляющей при насыщении: ^ = sat„mje* + tfpe(e;-em)], iq sat7max(^Pw^w + ^i^^ e^dt), (7) Uq ^pi^i+Kill 6[dt + kEwm. Параметры табл. 1 образуют согласованный расчетный вариант сервопривода мощностью 0,75 кВт и продолжают модель [9]. Они не полу- Таблица 1 Параметры расчетной модели Table 1 Parameters of the calculation model Параметр Значение Параметр Значение Номинальная мощность / максимальная скорость 0,75 кВт / 3000 об/мин Сопротивление Rs / индуктивность Lq 0,8 Ом / 2,5 мГн Коэффициенты kM = kE 0,62 Н·м/А; В·с/рад Инерции Jm / Jl* 0,8·10–3 / 1,0·10–3 кг·м² Жесткость Cg / демпфирование Dg 80 Н·м/рад / 0,08 Н·м·с/рад Передаточное число i / люфт β 28 / 0,05° (0,02–0,08°) Предел uq / номинальный и предельный ток ±270 В / 3,8 и 8,0 А Трение Mc / Ms: мотор; нагрузка 0,025 / 0,040; 0,060 / 0,090 Н·м Периоды: ток / скорость / положение 50 / 500 / 2000 мкс Датчик / шум тока 23 разряда / σi = 0,012 А Случайный момент: τw / σw 30 мс / 0,02–0,06 Н·м Ударный момент: Timp 12 мс чены идентификацией конкретного серийного привода исходной установки [1, 10], поэтому далее используются термины «расчетный эксперимент» и «модельная граница». План расчетного экспериментаи критерии Расчетный эксперимент представляет собой последовательность действий, производимую для получения информации о работе модели при изменении параметров системы. Шаг моделирования – 50 мкс. Входной сигнал звена изменяется по полиному пятой степени от 0 до 90° после начальной паузы 0,1 с в течение 0,5 с. В момент времени 0,45 с вводится дополнительная полезная нагрузка, формируемая процессом Орнштейна – Уленбека. При необходимости после завершения движения прикладывался удар длительностью 12 мс. Контуры рассчитывались согласно периодам, приведенным в табл. 1, включая квантование и шум измерений. С течением времени в параметрическом исследовании независимо изменялись: • инерция двигателя на ±20 %, • приведенная инерция нагрузки на ±30 %, • жесткость передачи на ±30 %, • демпфирование на ±50 %, • сопротивление и индуктивность на ±15 %, • моментная и скоростная постоянные на ±10 %, • постоянная времени преобразователя от -30 до +50 %, • коэффициенты трения на ±30 %, • выходной люфт от 0,02 до 0,08°, • масштаб технологической нагрузки на ±30 %. Всего для линейного анализа использовано 10 000 сочетаний параметров. Критическая задержка определялась в 2000 случаях. Нелинейная точность оценивалась по 1000 реализациям. Каж- дая из точек ударной характеристики (рис. 2b) по 350 реализациям. Допустимый позиционный режим задавался исходя из условий: максимальная ошибка рабочего звена не более 0,5°, пиковый ток не более 8 А, по окончании возмущения восстановление ошибки до полосы ±0,1°. Указанные критерии не являются универсальными паспортными нормами. Введены для сопоставления сценариев при одинаковой траектории и ограничениях. Анализ устойчивости Одним из наиболее важных критериев в работе технических систем является устойчивость. Анализ разработанной системы показывает, что в положительном и отрицательном контакте передача имеет одинаковую линеаризованную жесткость, в связи с чем матрицы состояния отличаются только рабочей точкой трения и нагрузки. Для номинального режима при локальной задержке 50 мкс доминирующий вещественный корень равен -26,5 с–1, а ближайшие колебательные пары составляют -48,9 ± j90,6 с–1 и -193,1 ± j394,6 с–1. В 10 000 вариациях неустойчивых сочетаний не обнаружено. Максимальная действительная часть корней находилась в диапазоне от -27,3 до -25,7 с–1. Минимальный коэффициент затухания колебательной пары составил 0,227. При раскрытом люфте выходное звено временно отделяется от двигателя, при этом жесткость и демпфирование механической связи становятся равными нулю. В линейной модели появляется нулевой корень, соответствующий свободной координате θ*l. Следовательно, пока зазор не выбран, устойчивость токового и скоростного контуров двигателя не гарантирует асимптотического восстановления положения звена робота. Это а) b) Рис. 2. Расчетные границы: а – влияние локальной задержки на устойчивость; b – влияние амплитуды ударного момента на ошибку и ток Fig. 2. Calculated boundaries: a – effect of local delay on stability; b – effect of impact-torque amplitude on position error and current принципиально для цифрового двойника, так как кинематическая модель продолжает жестко связывать координаты, тогда как реальный механизм может сохранять устойчивый ток при нарастающей выходной ошибке. Задержка аппроксимирована звеном Паде первого порядка. Номинальная граница потери устойчивости составляет 0,627 мс. По 2000 вариациям медиана равна 0,617 мс, а интервал 5…95 %, 0,530…0,704 мс (рис. 2а). Период локального токового контура 50 мкс дает необходимый запас, тогда как канал 72,5…76,4 мс исходного двойника [1] превышает модельную границу более чем на два порядка и может использоваться только на надсистемном уровне. Точность позиционированияпри случайной и переменной нагрузке Для осуществления оценки точности позиционирования были проанализированы расчетные осциллограммы, приведенные на рис. 3. Здесь сопоставлены результаты, полученные для идеальной и расширенной модели при одинаковом перемещении. До ударного воздействия обе системы выполняют задание. С течением времени трение, люфт и переменная нагрузка оказывают воздействие на систему, увеличивая остаточную ошибку и ток удержания. Находясь в зазоре около 14 % длительности цикла, механизм создавал конечную ошибку, определяемую в большей мере не настройкой регуляторов, а стороной последнего контакта [11]. В расширенной модели 95-й процентиль максимальной ошибки движения равен 0,252° (табл 2). Это ниже принятого допуска. Расчет по идеализированной схеме занижает СКО удержания примерно в 7,5 раза. Высокая разрядность энкодера не устраняет погрешность. При наличии люфта измерение угла двигателя не определяет угол звена однозначно. Следовательно, цифровой двойник должен хранить состояние контакта и оценку деформации передачи. Ударные и перегрузочные режимы Исследование системы в режиме кратковременной перегрузки происходило после установления положения 90°. Изменение амплитуды полу-синусоидального момента, приведенного к валу двигателя, осуществлялось в диапазоне от 4 до 7 Н·м. При кратковременном воздействии часть Время, с Рис. 3. Расчетные осциллограммы позиционного режима и реакции на ударный момент 6 Н·м Fig. 3. Calculated positioning transients and response to a 6 N·m impact torque Таблица 2 Показатели точности позиционного режима Positioning accuracy indices Table 2 Из рис. 2b видно, что практическая модельная граница соответствует амплитуде около 6,0 Н·м. В независимой выборке из 1000 реализаций 95-й процентиль пиковой ошибки составил 0,491°, тока – 7,97 А, длительности насыщения задания тока – 8,0 мс, время восстановления до ±0,1° – 105 мс. При 6,25 Н·м значения возрастают до 0,519° и 8,03 А, что является нарушением принятых ограничений. Условие баланса моментов для определения запаса при длительном возмущении: M*res - kMImax - \M^et \ - \Mf^\ - \M^L\, \M*aa\ < M^ В рабочей точке расчетная способность компенсировать дополнительную квазистатическую нагрузку составляет около 4,2–4,4 Н·м. Длительное воздействие удерживает регулятор тока в насыщении. Ошибка растет на протяжении импульса не смотря на формальную устойчивость внутренних контуров. Вывод. для цифрового двойника необходимо различать три границы: потерю линейной устойчивости из-за задержки, потерю точности из-за люфта и возмущения, а также достижение токового ограничения. Обсуждение результатов и ограничения Полученные результаты меняют класс рассматриваемого цифрового двойника с геометрических и кинематических симуляторов на класс динамических моделей электромеханического объекта. Такая структура позволяет до запуска реального объекта оценить достижение точки, ток, момент в передаче, состояние контакта, вероятность превышения допуска и время восстановления после удара. Данные могут быть использованы для сни- жения скорости в зоне около потенциальных контактов, изменения профиля ускорения, предварительной проверки полезной нагрузки и формирования диагностического признака увеличенного люфта. Несмотря на высокую точность созданного цифрового двойника, полученные результаты моделирования не следует трактовать как паспортные характеристики реального промышленного робота. Основные допущения связаны с тем, что параметры сервопривода не идентифицированы на физической платформе [1], многокоординатная динамика свернута в эквивалентный момент привода, не учитывается температурная зависимость сопротивления, КПД редуктора, пространственная податливость звеньев и разрушение зубчатого контакта. Имитируемые в модели процессы случайной нагрузки описывают ограниченный класс производственных воздействий и не могут заменить статистические данные реальной технологической операции. Экспериментальная верификация модели должна быть проведена с включением в структуру промышленного преобразователя, двигателя с абсолютным энкодером, датчика момента на выходе редуктора, измерения деформации, регистрации тока с периодом не более 50 мкс и программируемого устройства ударного нагружения. Только после идентификации параметров модель может быть связана с виртуальной сценой Unity3D и модульным каналом [12], сохранив при этом локальное выполнение быстрых контуров. Заключение Разработана нелинейная гибридная модель, являющаяся динамическим развитием цифрового двойника SCARA-манипулятора. Структура учитывает трение Стрибека, люфт, шум и квантование датчиков, переменную нагрузку, цветной случайный момент и ударные воздействия. Указанные параметры позволяют производить точный анализ физических ограничений. В режиме зацепления для всех 10 000 вариаций параметров сохранена устойчивость. Минимальный коэффициент затухания составил 0,227, медианная критическая локальная задержка – 0,617 мс. Раскрытый люфт обеспечивает нейтральную координату выходного звена, поэтому устойчивость двигателя не является достаточным условием точности манипулятора. В 1000 нелинейных расчетах позиционного перемещения 0–90° 95-й процентиль максималь- ной ошибки равен 0,252°. СКО удержания – 0,090. Пикового тока – 4,20 А. В случае 12-милли-секундного удара практическая граница по условиям «максимальная ошибка не более 0,5°» и «пиковый ток не более 8 А» составила около 6,0 Нм. Данные целесообразно уточнить после идентификации на промышленном стенде. Полученные границы могут быть использованы при проектировании сценариев цифрового двойника.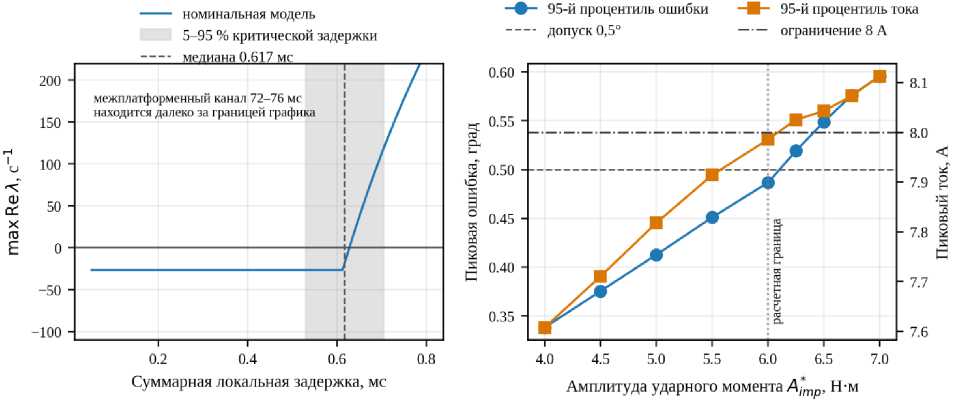
Показатель
Идеализированная модель
Расширенная модель
95-й процентиль, 1000 расчетов
Физическая интерпретация
Максимальная ошибка при движении, град.
0,140
0,208
0,252
Динамика и контакт передачи
СКО ошибки удержания, град.
0,008
0,062
0,090
Трение и положение внутри люфта
Максимальная ошибка удержания, град.
0,018
0,078
0,108
Случайная нагрузка и смена контакта
Пиковый ток, А
3,23
3,57
4,20
Дополнительный момент и компенсация трения
Конечная ошибка, град.
0,007
0,061
0,094*
*99-й процентиль абсолютной ошибки
импульса воспринимается как инерция и упругость механизма, так, пиковая амплитуда может превалировать над квазистатической нагрузочной способностью. В то же время удар раскрывает люфт, далее повторный контакт формирует вторую составляющую ошибки и тока, видимую на рис. 3.
