Метод глубокой интеграции инерциальной и спутниковой навигации: математическая модель
Журнал: Журнал Сибирского федерального университета. Серия: Техника и технологии @technologies-sfu
Рубрика: Математическое моделирование. Численный эксперимент
Статья в выпуске: 7 т.19, 2026 года.
Бесплатный доступ
В статье представлен метод навигации беспилотных летательных аппаратов (БПЛА) в условиях недостаточной радиовидимости навигационных космических аппаратов (НКА). Он предполагает интеграцию данных инерциальной навигационной системы (ИНС) и глобальной навигационной спутниковой системы (ГНСС). Численные эксперименты, основанные на разработанной математической модели, продемонстрировали, что метод значительно превосходит по точности отдельно работающие ИНС и гибридный подход, использующий переключение от ГНСС приемника на ИНС в зонах «затенения» сигналов НКА (зоны, в которых количество радиовидимых НКА недостаточно для определения координат потребителя). В рамках модели показано, что подход устойчив к изменениям условий видимости и сохраняет высокую точность даже при маневрах в зонах «затенения». В работе проанализирована геометрическая интерпретация метода. Авторы также обозначили перспективы применения метода и направления дальнейших исследований – от натурных экспериментов до проверки работы системы в условиях отсутствия данных от инерциального датчика. Статья адресована специалистам в сфере беспилотной авиации, навигации и специалистам в области математического моделирования.
Короткий адрес: https://sciup.org/146283422
IDS: 146283422 | УДК: 629.7.05
Method of Deep Integration of Inertial and Satellite Navigation: Mathematical Model
This article presents a method for navigating unmanned aerial vehicles (UAVs) in conditions of insufficient radio visibility from navigation satellites (NS). It involves integrating data from an inertial navigation system (INS) and a global navigation satellite system (GNSS). Numerical experiments based on the developed mathematical model demonstrated that the method significantly outperforms the accuracy of a standalone INS and a hybrid approach that switches from a GNSS receiver to an INS in NS signal «shadowing» zones (zones where the number of NS visible to the user is insufficient to determine the user’s coordinates). The model demonstrates that the approach is robust to changes in visibility conditions and maintains high accuracy even when maneuvering in shadowing zones. The paper analyzes the geometric interpretation of the method. The authors also outline potential applications of the method and areas for further research, from full–scale experiments to testing the system’s operation in the absence of inertial sensor data. This article is intended for specialists in the fields of unmanned aircraft, navigation, and mathematical modeling.
Текст научной статьи Метод глубокой интеграции инерциальной и спутниковой навигации: математическая модель
БПЛА находят применение в широком спектре областей: от поисково–спасательных операций, геологической разведки, работы в производственных карьерах до доставки продуктов. Эффективность их работы напрямую зависит от точности и надежности навигационных систем. В настоящее время основой для решения навигационных задач остаются глобальные навигационные спутниковые системы (ГНСС), такие как ГЛОНАСС и GPS, предоставляющие глобальное покрытие и высокую точность в идеальных условиях. Тем не менее на практике эксплуатация БПЛА часто происходит в средах, где сигналы НКА оказываются недоступными.
К числу таких сценариев относятся полеты в городах с плотной застройкой, где наблюдается существенное ухудшение радиовидимости НКА; перемещение в лесных массивах с густой растительностью, а также работа в карьерах или горной местности, где рельеф ограничивает количество радиовидимых НКА. В подобных условиях навигационный приемник БПЛА может фиксировать лишь 1–2 НКА, что делает невозможным решение навигационной задачи классическими методами. Это не только ограничивает функциональность беспилотных летательных аппаратов (БПЛА), но и создает риски аварийных ситуаций, особенно при работе в условиях ограниченного пространства.
Альтернативой ГНСС традиционно выступают инерциальные навигационные системы (ИНС), которые не зависят от внешних сигналов и вычисляют координаты на основе данных акселерометров и гироскопов.
Важно отметить, что инерциальные навигационные системы (ИНС) характеризуются постепенным накоплением погрешностей в определении координат. Бюджетные и малогабаритные ИНС демонстрируют более высокий темп роста ошибок, тогда как прецизионные инерциальные датчики обеспечивают замедленное накопление погрешностей, однако их применение на БПЛА ограничено из-за высокой стоимости и значительной массы.
В связи с этим разработка гибридных методов навигации, объединяющих преимущества ГНСС и ИНС, становится важным направлением для повышения надежности и точности позиционирования БПЛА в рассматриваемых условиях. Подобные решения особенно актуальны для задач, где требуется сохранить компактность платформы и снизить стоимость оборудования, не жертвуя точностью навигации. Например, при мониторинге лесных пожаров БПЛА должен сохранять работоспособность даже при недостаточном количестве видимых НКА, находясь под кронами деревьев, а в городской среде – оперативно корректировать маршрут, избегая столкновений с объектами, несмотря на частичную видимость НКА.
Предложенный в исследовании метод комбинирования данных ИНС и ГЛОНАСС направлен на устранение этих ограничений. Его суть заключается в интеграции информации даже от малого количества принимаемых сигналов от НКА (1–2 аппарата) с показаниями инерциальных датчиков, что позволяет не только компенсировать накопленные ошибки ИНС, но и повысить точность позиционирования в условиях, где классическое использование ГНСС невозможно.
Таким образом, актуальность работы обусловлена растущим спросом на надежные и экономичные методы определения координат для БПЛА, которые могли бы сохранять функциональность в условиях частичной или полной потери сигналов НКА. Реализация подобных систем не только расширит область применения БПЛА, но и повысит безопасность их эксплуатации.
Текущие исследования в области интеграции навигационных систем
Современные исследования в области навигации БПЛА демонстрируют два ключевых направления интеграции разнородных систем. Первое из них предполагает использование ИНС в качестве резервного решения при недоступности сигналов ГНСС или в условиях высокого геометрического фактора [1, 2]. В таких работах основное внимание уделяется алгоритмам переключения между режимами: в условиях, когда приемник принимает сигналы меньше, чем от 4 НКА, система автоматически переходит на инерциальные данные, сохраняя базовую функциональность. Однако существенным ограничением остается накопление ошибок в определении координат ИНС.
Второе направление связано с объединением данных от различных источников результатов навигации посредством алгоритмов фильтрации, среди которых доминирует применение фильтра Калмана и его модификации [3–5]. Подобные методы не просто переключают источники данных, а динамически взвешивают их вклад, учитывая текущую точность каждого.
Отдельный пласт исследований посвящен замене ИНС на альтернативные методы, такие как использование видеокамер на борту БПЛА для оценки скорости движения или использование лидаров [6, 7]. Эти технологии, уступая в точности прецизионным инерциальным системам, предлагают преимущества в массе и стоимости, что актуально для малогабаритных БПЛА. Однако их эффективность зависит от внешних условий: освещенности, текстуры поверхностей или прозрачности среды. В контексте данной работы такие системы можно рассматривать как аналог ИНС с повышенным уровнем шумов, что подчеркивает необходимость разработки алгоритмов компенсации погрешностей для таких систем.
Отметим, что все эти подходы обусловлены наличием задач, в которых высокая точность позиционирования БПЛА имеет важное значение. В качестве примеров таких задач можно привести следующие: задача формирования сети ретрансляторов на базе БПЛА; задача формирования локального навигационного поля на базе БПЛА для осуществления навигации в сложных условиях (например, для управления машинами в карьерах) [8, 9]. В таких задачах – высокая точность позиционирования каждого БПЛА критична для ее решения.
Анализ литературы выявляет ключевой пробел: большинство работ фокусируются на улучшении отдельных компонентов или оптимизации их объединения, но не учитывают адаптивность к динамически меняющимся условиям видимости НКА. Предлагаемый подход направлен на устранение этого ограничения за счет гибридной системы, которая комбинирует данные ИНС и ГНСС в зависимости от количества радиовидимых НКА. Это позволяет минимизировать влияние геометрического фактора и обеспечить стабильную точность даже в условиях передвижения в «затененных» областях, что может быть важным для применения БПЛА в таких областях.
Разработанная математическая модель
Математическая модель была создана для имитации работы интегрированной навигационной системы БПЛА (объединяющей ИНС и ГЛОНАСС) – при ограниченной радиовидимости НКА (в зонах затенения).
Моделирование результатов работы навигационной системы реализовано при помощи пяти взаимосвязанных модулей:
– формирования модели движения НКА;
– формирования траектории движения БПЛА;
– имитации ИНС;
– имитации ГНСС приемника;
– формирования зон затенения сигналов.
Взаимосвязь между модулями отображена на рис. 1.
Опишем работу каждого из модулей.
Модуль формирования модели движения НКА
Исходные данные для расчета орбит НКА получены из информационно–аналитического центра координатно–временного и навигационного обеспечения. На основе алгоритма из интерфейсного контрольного документа системы ГЛОНАСС выполнен прогнозный расчет координат НКА. Координаты НКА рассчитывались с шагом 1 минута в течение 24 часов, что позволило сформировать реалистичное навигационное поле.
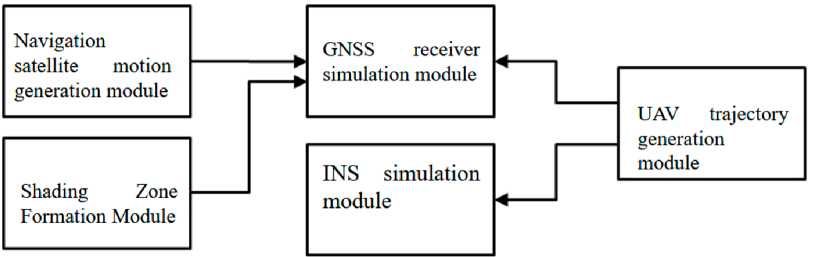
Рис. 1. Взаимосвязь модулей математической модели
Fig. 1. Interaction of mathematical model modules
Модуль формирования траектории движения БПЛА
Модуль формирования траектории движения БПЛА обеспечивал расчет реалистичного движения аппарата с учетом его динамических ограничений. В основе работы модуля лежала предварительно заданная целевая траектория, представляющая собой набор ключевых точек в пространстве, для каждой из которых были определены временные метки прохождения и требуемые значения скорости. Чтобы избежать нефизичных мгновенных изменений скорости, модуль применял интерполяцию между точками, описываемую следующим уравнением:
v(/) = v(/-l) + ^(v* -v(/-l)), (1)
где v t – текущая скорость, v * – целевая скорость, t – временная метка, K – коэффициент, регулирующий время перестройки (в рамках проведенных экспериментов K=1.75). Это обеспечивало плавное изменение скорости (в модели скорости по каждой оси координат были независимыми величинами, и перестройка производилась также независимо).
Модуль имитации ИНС
Инерциальные измерения имитировались добавлением к истинным значениям ускорения и угловой скорости гауссовского шума с СКО σa = 0.1, м / с 2 и σω = 0.05, град/с [10]. Накопление ошибок позиционирования ИНС в модуле имитации описывается уравнением:
8r (7) = 8r0 + ^v- / + 0.5 • 8a • t2 , (2)
где δ r 0, δ v , δ a – начальные ошибки положения, скорости и ускорения. Работа инерциальной системы рассчитывается отдельно для каждой из осей координат.
Модуль имитации ГНСС приемника
Модуль состоит из двух подмодулей (рис. 2).
Подмодуль наблюдений отвечает за вычисление псевдодальностей ρi до видимых НКА по формуле:
Pt = ^(х^-х^Цу^^^ +ст + £ (3)
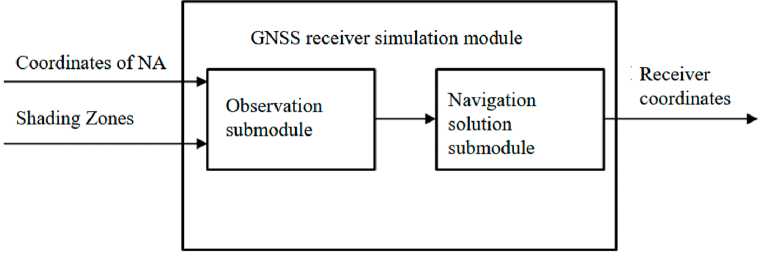
Рис. 2. Структура модуля навигационного приемника
Fig. 2. Structure of the navigation receiver module
где (^X-0 – координаты i–го НКА, ( x r, y r, z r) – истинное положение БПЛА, τ – отклонение шкалы времени приемника, c – скорость света, ξ ∈ [0,1.5], м – шум измерений.
Отметим, что подмодуль наблюдений не формирует псевдодальности до НКА, которые выходят из зоны радиовидимости приемника из-за областей «затенения», а также до НКА, угол возвышения которых менее 5 градусов.
Подмодуль решения навигационной задачи – ключевой компонент математической модели, отвечающий за вычисление координат БПЛА на основе данных, полученных от модуля наблюдений. Его задача – преобразовать массив псевдодальностей до НКА в трехмерные координаты объекта с учетом погрешностей измерений. На вход подмодуля поступают:
– массив псевдодальностей ρi до радиовидимых НКА ( i = 1,2,…, N );
– координаты НКА ? = (Xs ’У^2^) в геоцентрической системе;
– априорная оценка положения БПЛА?o =CWo--o) (из ИНС или предыдущего расчета);
– оценки погрешностей измерений (стандартные отклонения шумов).
Подмодуль решает нелинейную систему уравнений:
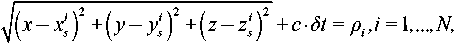
(4) где:
– ( x , y , z ) – искомые координаты БПЛА;
– c – скорость света;
– δt – погрешность часов приемника;
– ρ i – измеренная псевдодальность до i–го НКА.
Система содержит 4 неизвестных ( x , y , z , δt ) и требует минимум 4 уравнения (4 измерения от НКА). В случае если подмодуль получает измерения от меньшего количества НКА, то решения не выдается. Для решения навигационной задачи в модуле используется метод наименьших квадратов.
Моделирование зон затенения
Искусственные зоны с ограниченной видимостью НКА (N < 2) задавались на различных интервалах, в зависимости от эксперимента (конкретные интервалы представлены при описа-
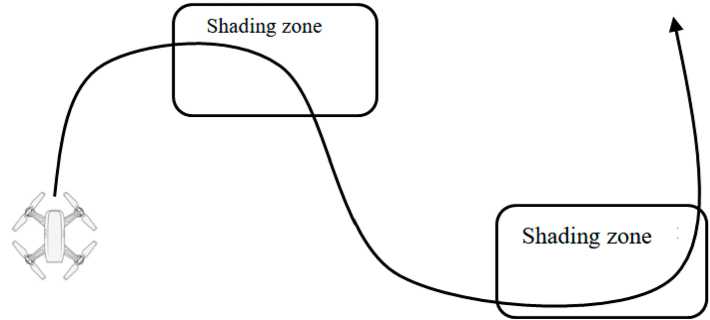
Рис. 3. Схема движения БПЛА в математической модели
Fig. 3. UAV movement pattern in a mathematical model нии численных экспериментов). Отметим, что в эти периоды БПЛА мог изменять направление полета и скорость (рис. 3), имитируя маневры в условиях городской застройки или леса.
Разработанный метод интеграции информации из ИНС и ГНСС
Классические подходы к навигации БПЛА в условиях ограниченной видимости НКА предполагают полный отказ от использования данных НКА при числе радиовидимых НКА менее четырех или при недопустимо большом геометрическом факторе (GDOP > 6). Это приводит к переходу на ИНС, погрешности которой накапливаются со временем. Предлагаемый метод устраняет данный недостаток за счет совместного использования даже частичной информации НКА и данных ИНС, что позволяет существенно снизить область неопределенности позиционирования.
Геометрическая интерпретация метода
Накопление ошибок ИНС формирует вокруг расчетного положения БПЛА трехмерную область неопределенности, которую можно аппроксимировать параллелепипедом (в двумерном случае – прямоугольником). Даже один доступный НКА «рассекает» эту область сферической поверхностью (в двумерном случае – окружностью), соответствующей псевдодальности ρ с учетом погрешности измерений. Пересечение параллелепипеда и сферы формирует новую, уменьшенную область возможного положения БПЛА (рис. 4), переход от зоны A к зоне B.
Математическая формулировка
Пусть x ИНС = ( x 0 , y 0 , z 0 ) – расчетные координаты БПЛА, полученные на основании результатов работы ИНС, а δ x, δ y, δ z – погрешности ИНС по осям. Область неопределенности описывается неравенствами:
-
*0-^
0 +^
л-^<у<л+бУ ■ (5)
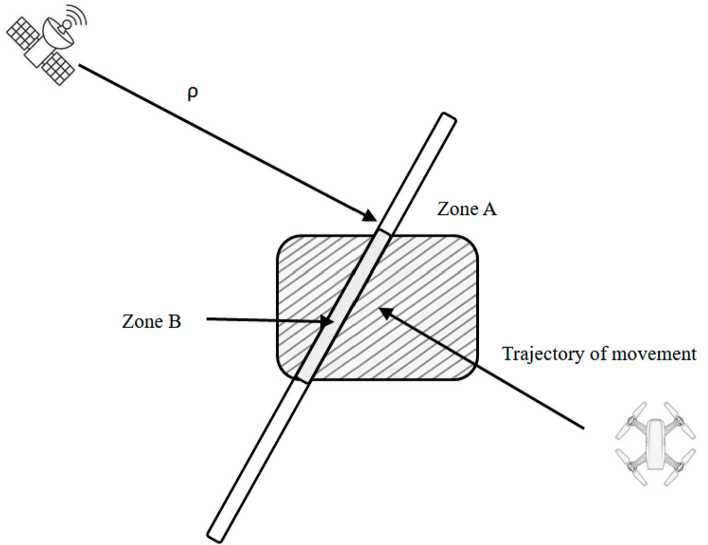
Рис. 4. Геометрическая интерпретация метода
Fig. 4. Geometric interpretation of the method
При наличии псевдодальности ρi до i–го НКА с координатами k>xx вводится уравне- ние:
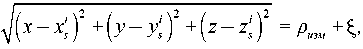
где ξ – шум измерений. Объединение условий сужает область поиска координат x , y , z .
Алгоритм оптимизации
Для определения наиболее вероятного положения БПЛА в области B минимизируется целевая функция – сумма квадратов невязок между измеренными и расчетными псевдодальностями:
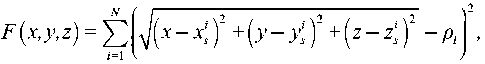
где N – число радиовидимых НКА ( N ≥ 1). Для решения задачи использован метод оптимизации Нелдера–Мида (деформируемого многогранника). Начальное приближение задается как ХИНС — ( Л0 ’ Jo ' ^0 ).
Численные эксперименты
Для оценки эффективности предложенного метода навигации были проведены численные эксперименты, в которых сравнивались три подхода к определению местоположения БПЛА:
-
1. Навигация исключительно на основе ИНС.
-
2. Гибридная навигация с переключением на ИНС в «зонах затенения» (при недостаточной видимости спутников ГЛОНАСС).
-
3. Предлагаемый метод глубокой интеграции ИНС и ГНСС.
В рамках всех численных экспериментов было смоделировано навигационное поле в течение 24 часов. БПЛА в математической модели летает со средней скоростью 40 км/ч (во время маневров скорость замедляется).
Методика оценки
В каждом эксперименте рассчитывалось евклидово расстояние между расчетным и истинным местоположением БПЛА для каждой точки траектории. На основе полученных данных определялось среднеквадратическое отклонение (СКО) для каждого подхода. Далее приведено сравнение точности определения координат для сравниваемых подходов.
Численный эксперимент с малыми зонами затенения
Первый эксперимент направлен на предварительную оценку эффективности предложенного метода. В рамках данного эксперимента зоны затенения были протяженностью не более 45 минут, а в зоне затенения БПЛА совершал не более одного маневра.
-
- СКО для навигации на основе ИНС – 200 м. В рамках эксперимента этот метод навигации оказался наименее точным.
-
- СКО для гибридной навигации с переключением на ИНС в зонах затенения – 100 м. Точность заметно выше, чем при навигации исключительно на ИНС, но все же недостаточна для ряда практических задач.
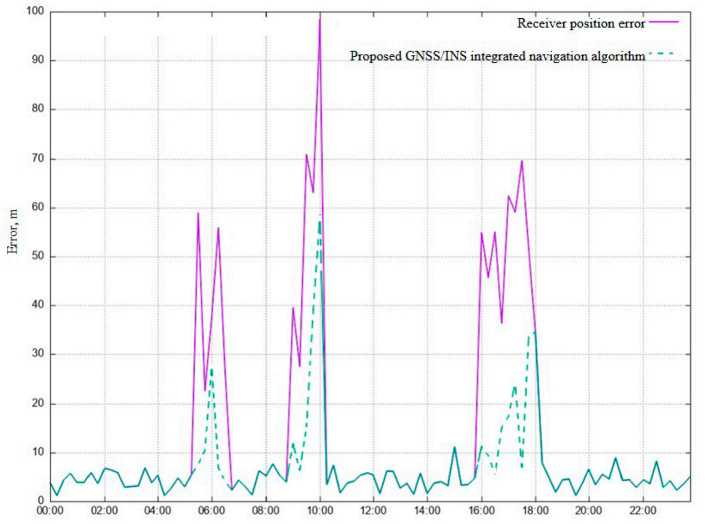
Рис. 5. Результаты первого численного эксперимента
Fig. 5. Results of the first numerical experiment
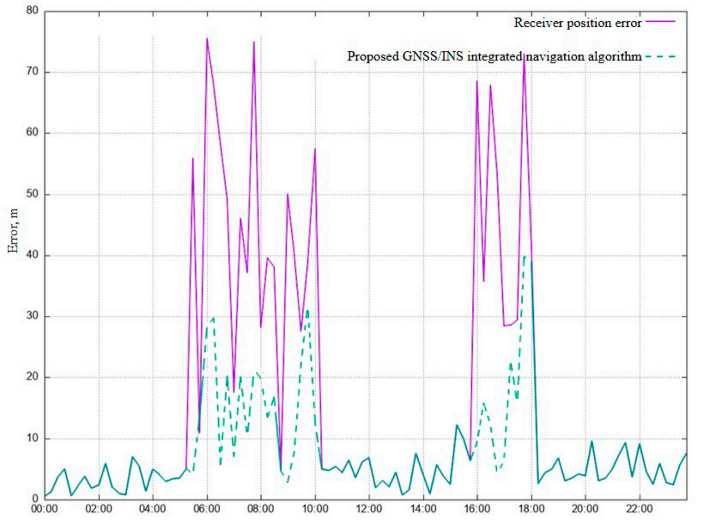
Рис. 6. Результаты второго численного эксперимента
Fig. 6. Results of the second numerical experiment
-
- СКО для предлагаемой интеграционной системы – 30 м. Метод показал существенное превосходство над двумя другими подходами, обеспечив более чем трехкратное повышение точности, по сравнению с ИНС, и троекратное сокращение погрешности относительно гибридной навигации с переключением.
Графическое представление результатов приведено на рис. 5 (сравнивается точность метода гибридной навигации с переключением на ИНС и точность предлагаемой интеграционной системы). Видно, что в зонах затенения предложенный метод позволяет увеличить точность определения координат в два раза по сравнению с подходом, основанным на переключении на ИНС.
Эксперимент с несколькими маневрами в увеличенных зонах затенения
В следующем эксперименте зоны затенения были увеличены. Также при этом БПЛА менял свою траекторию не менее трех раз за зону затенения. В эксперименте области затенения были на следующих временных промежутках:
-
- 05:30–08:30
-
- 09:00–10:00
-
- 16:00–18:30
Результаты:
-
- СКО для гибридной навигации с переключением – 100 м;
-
- СКО для предлагаемой интеграционной системы – 30 м.
График результатов представлен на рис. 6. Несмотря на усложнение условий, предложенный подход сохранил значительное преимущество в точности определения местоположения.
Выводы
На основании проведенных экспериментов можно сделать следующие выводы:
-
1. Разработанный метод демонстрирует высокую эффективность и может служить альтернативой традиционным подходам к навигации БПЛА в условиях ограниченной радиовидимости НКА.
-
2. Среднеквадратическое отклонение (СКО) при использовании разработанного подхода (30 м) значительно ниже, чем при навигации исключительно при помощи ИНС (200 м) или при гибридной навигации с переключением на ИНС в зонах затенения (100 м).
-
3. Метод снижает зависимость от тяжелых прецизионных ИНС, что делает его перспективным для широкого применения при использовании БПЛА малого и среднего класса.
-
4. Накопленные в ходе экспериментов данные подтверждают работоспособность предложенного подхода и его потенциал для решения практических задач навигации БПЛА.
Для дальнейшего развития и усовершенствования метода планируется провести исследования по следующим направлениям:
-
1. Проверка предложенного метода в ходе натурных экспериментов. Необходимо протестировать метод в реальных условиях, чтобы оценить его эффективность и выявить возможные ограничения.
-
2. Более глубокая интеграция с расчетом модели движения БПЛА и формированием вероятностных полей расположения навигационного приемника. Разработка алгоритмов, учитывающих динамику движения БПЛА и предсказывающих вероятные зоны его нахождения, позволит повысить точность навигации.
-
3. Проверка работы метода в системах, использующих компьютерное зрение вместо ИНС. Исследование возможности адаптации метода для навигации без применения ИНС поможет расширить область его применения, особенно в условиях, где использование инерциальных систем затруднено или экономически нецелесообразно.
-
4. Модернизация работы метода в условиях отсутствия информации от инерциального датчика. Разработка модификаций алгоритма, способных эффективно функционировать при частичном или полном отсутствии данных от ИНС, повысит универсальность и надежность системы навигации.
-
5. Интеграция метода с другими технологиями навигации (например, с использованием псевдоспутников или наземных ориентиров). Комбинированное применение различных подходов может дополнительно повысить точность и надежность навигации БПЛА в сложных условиях.