
Метод расчёта динамики лопасти вертолёта по времени в поле центробежных сил
Журнал: Труды Московского физико-технического института @trudy-mipt
Рубрика: Механика
Статья в выпуске: 3 (71) т.18, 2026 года.
Бесплатный доступ
Рассматривается математическая динамическая модель лопасти вертолёта. Продемонстрирована явная разностная схема расчёта для прямого численного интегрирования уравнений упругости с учётом граничных условий. В рамках верификации расчётного метода представлено аналитическое решение для нескольких задач для балки постоянного сечения с различными граничными условиями. Продемонстрировано сравнение результатов предлагаемой методики с верификационными задачами по амплитуде колебаний и частоте при помощи быстрого преобразования Фурье. Представлена диаграмма Кэмпбелла для типовой реальной лопасти, полученная при помощи нескольких расчётов лопасти на основе предложенной методики. Произведено сравнение с диаграммой, полученной из решения задачи на поиск собственных значений.
Короткий адрес: https://sciup.org/142248888
IDS: 142248888 | УДК: 629.7.035.62
Helicopter rotor blade dynamics calculation method by the time in the field of centrifugal forces
The mathematical dynamic helicopter blade model is considered. Finite-difference method for direct numerical integration of elasticity equations with boundary conditions is demonstrated. The analytical solution for several problems for a constant cross-section beam with different boundary conditions is presented as verification of the calculation method. The results of the proposed technique were compared with the verification tasks in terms of oscillation amplitude and frequency by the fast Fourier transform technique. The Campbell diagram for a typical real blade is presented, computed by the proposed method. Произведено сравнение с диаграммой, полученной из решения задачи на поиск собственных значений. The comparison is made with the diagram obtained from solving eigenvalues problem.
Текст научной статьи Метод расчёта динамики лопасти вертолёта по времени в поле центробежных сил
1. Обозначения, принятые в работе i — номер сечения лопасти;
t — время, с;
ф — текущий азимут лопасти, рад;
п — частота вращения несущего винта, Гц;
ш = 2гп — угловая скорость вращения несущего винта, рад/с;
х — прогиб сечения лопасти в плоскости вращения, м;
х — скорость прогиба лопасти в плоскости вращения, м/с;
(с) Мешенников Д. А., 2026
(с) Федеральное государственное автономное образовательное учреждение высшего образования «Московский физико-технический институт (национальный исследовательский университет)», 2026
х — ускорение прогиба лопает и в плоскости вращения, м/с2;
у — прогиб сечения лопасти в плоскости тяги, м;
у — скороств прогиба лопасти в плоскости тяги, м/с;
у — ускорение прогиба лопасти в плоскости тяги, м/с2;
R — радиус несущего винта, м;
b — хорда сечения, м:
у? — угол закручивания сечения лопасти относителвно состояния покоя (стапелвной крутки), рад;
у — угловая скороств закручивания сечения лопасти, рад/с;
Е1Х — жёсткоств сечения лопасти в плоскости тяги, Па-м4;
Ely — жёсткость сечения .топаети в плоскости вращения. Пая А
GIp — жёсткоств сечения лопасти на кручение. Пая А т — масса элемента лопасти, кг/м;
Jm ~ массовый момент инерции элемента лопасти относительно оси жёсткости лопасти, кг я I2 м:
хо — координата оси жёсткости, доля хорды;
Xf — координата точки фокуса профиля, доля хорды;
Хд — координата центра масс сечения, доля хорды;
Абщ ~ общий шаг установки лопастей несущего винта, рад;
^поперечн ~ циклический шаг установки лопастей несущего винта для управления креном, рад;
^прод ~ общий шаг установки лопастей несущего винта для управления тангажом, рад;
Т — погонная тяга винта или элемента лопасти, Н/м;
Q — сила элемента лопасти, располагающаяся в сечении и перпендикулярная тяге, Н/м;
Mz — погонный аэродинамический момент на пикирование сечения лопасти относительно оси жёсткости лопасти, Н•м/м;
N — погонная центробежная сила элемента лопасти, Н/м;
углом атаки. Такое рассмотрение винта сводит задачу к стационарной. Самый ранний подход к учёту нестационарного обтекания профиля — теория Теодорсена [3], [6], [7], [8]. В ней рассматривается двумерное нестационарное обтекание профиля с возникновением следа с переменной циркуляцией. Для задачи получено решение для переменной части подъёмной силы. Такое приближение достаточно распространено и используется для определения флаттера несущего винта [5]. Дальнейшее развитие этой теории рассматривается в расчёте вихревой пелены и влиянии её на распределение циркуляции по консоли лопасти в работах Белоцерковского [9], [10].
Прямое численное интегрирование не рассматривалось до недавнего времени, так как требовались огромные вычислительные мощности. Однако на текущем этапе развития их уже достаточно, чтобы сравнительно быстро рассчитать симуляцию движения отдельных режимов, представляющих наибольший интерес. Строение лопастей несущего винта подходит, чтобы использовать балочную модель лопасти без значительных ошибок. В работе [12] производится расчёт динамики шарнирной лопасти в режиме раскрутки лопасти. Численное решение динамики лопасти по времени предскажет значения нагрузок, которые будут получены в рамках эксперимента. От движения лопасти зависит уровень переменной части нагрузки изгибающего момента, воспринимаемого лопастью. В свою очередь, от этого зависит ресурс конструкции. Также численное интегрирование по времени позволит спрогнозировать поведение несущего винта с лопастями с активной системой демпфирования, представляющей собой управляемый закрылок [14]. В рамках данной работы предлагается рассмотреть расчётный метод для численного решения упругих колебаний лопасти по времени.
3. Общая схема алгоритма расчёта
В рамках решения задачи динамики лопасти предполагается моделирование задачи по времени. Такое решение требует значительного количества вычислений по сравнению с традиционными подходами. В рамках расчётов распространено использование статических характеристик винта, что для определения динамического деформированного состояния использовать не совсем корректно. Аэродинамические нагрузки зависят от скорости сечения лопасти, вызванной деформацией, и от угла закрутки. Также осреднение аэродинамических нагрузок по времени не позволит в дальнейшем моделировать активные системы, такие как управление закрылком. Их итеративный расчёт также должен быть включён в работу алгоритма.
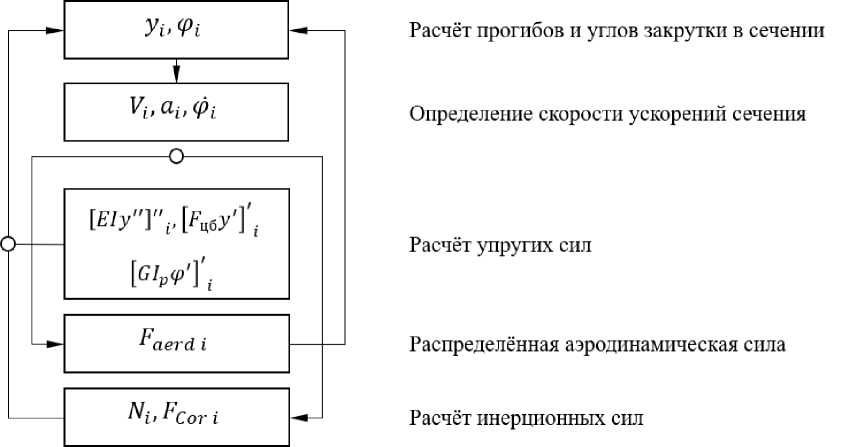
Рис. 1. Общая схема алгоритма решения динамики гибкой лопасти винта
Общий алгоритм решения представлен на рис. 1. Схема отображает общее взаимодействие модуля упругой модели лопасти и аэродинамики. Работа алгоритма начинается от момента определения текущего нагружено-деформированного состояния. По величине прогибов лопасти в текущий и прошлый момент определяются скорости и ускорения сечений. На основе полученных величин определяются распределённые силы и моменты, которые действую на лопасть. Среди них упругие силы, инерционные, аэродинамические. На каждой итерации по времени величины нагрузки уточняются. После определения нагрузок определяется величина нагружено-деформированного состояния лопасти для следующего шага по времени. Цикл повторяется.
4. Расчётная схема упругой балки
Задача поставлена следующим образом: лопасть рассматривается как прямая балка с переменным значением характеристик сечений по размаху. Балка набрана из равноудалённых узлов, расположенных на оси жёсткости. Узлы соединены между собой при помощи абсолютно жёстких невесомых элементов. Точечные массы сечений расположены в центре масс сечения и соединены жёстко с центром жёсткости. Аэродинамическая нагрузка представляется в виде совокупности аэродинамического момента при нулевой силе и значения самой силы, которая прикладывается в аэродинамическом фокусе сечения. На элемент лопасти действуют различные силы. Общая схема представлена на рис. 2.
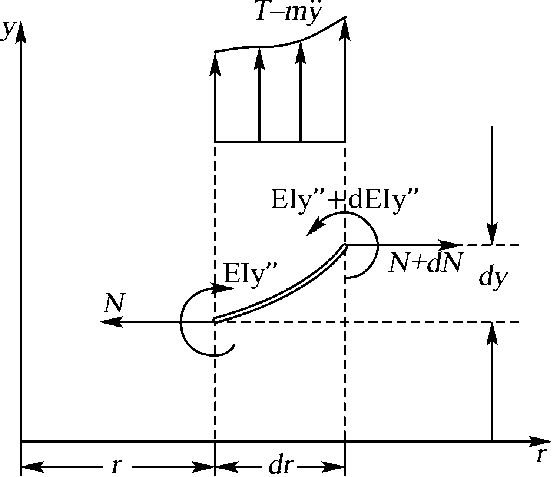
Рис. 2. Схема действующих сил на элемент лопасти: Ely'’ — упругий момент; N — центробежная сила; Т — аэродинамическая сила; my — инерционная сила
В соответствии с [2] уравнения состояния для элемента лопасти можно записать в следующем виде:
'EI уУ‘ ] " г - [ Гцбу Г ] ' + my'' = Т ( t ) , [El y x".r ] 'Г г — [F^x'r ] Г — ш2тх + mx " t = Q(t), [G^^ r ] Г = Jm(^ tt + Ш 2 Е) + (x 0 — x f )T (t) — Mz (t).
Эта система уравнений описывает колебания лопасти в плоскости тяги, вращения и закручивание соответственно. Решение данной системы уравнений будет производится по явной разностной схеме. В рамках этого подхода производная задаётся как разность значений:
′∼ ft =
f i - 1 — f i т
Такое же разложение можно получить для второй производной:
f t = f i- 1 ■' = -1[/н - 2/ , + Л +1 ].
т т 2
При использовании замены производных на конечные разности система уравнений для регулярной части примет следующий вид:
т
y next i — m i
[ fexti (a y + 3 i )] + 2y i y previ
T 2
X nexti — m i
Г fx \_J ext i
— (ax + /3х') — ш^тп , х , ] + 2 x ,
—
X prev i ,
p next i —
T 2r , , . 9
p prev i ,
-- [M exti — 7 i ] + (2 — w T )P i —
J m i где:
ауг — h-4 [ЕД— y— + (—2EIx— — 2EIx, )уг-1 + (ЕД— + 4ЕДг + ЕД— )уг+ + ( — 2EIxi — 2EIx— )yi+1 + EIx— yi+2], ax — h-4[EIyi-1Xi-2 + (—2EIyi-1 — 2EIyi )x,-i + (Ely- + 4EIyi + Ely- )Xl+
+ (—2EI y i — 2EI y - )хг+1 + EI y i+iX i + 2 ],
3 i — —(2h) 2[N i - i y i - 2 + (—N i - i + N i + i )y i + N i + i y i + 2 ], fti — —(2h) 2[N i - 1 X i - 2 + ( — N i - 1 + N i+1 ) Xi + N i+1 X i+2 ]>
-
7 i — h ^ОД—р- + (—GI p i-i — GI p i)p i + G/ p ip i +i].
В уравнениях используются следующие обозначения: h — шаг сетки по координате, т — шаг сетки по времени.
В таком виде уравнения сводятся к простым алгебраическим выражениям. При расчёте определяется значение прогиба и угла закручивания сечения следующего момента времени на основе значений текущего и прошлого временных слоёв.
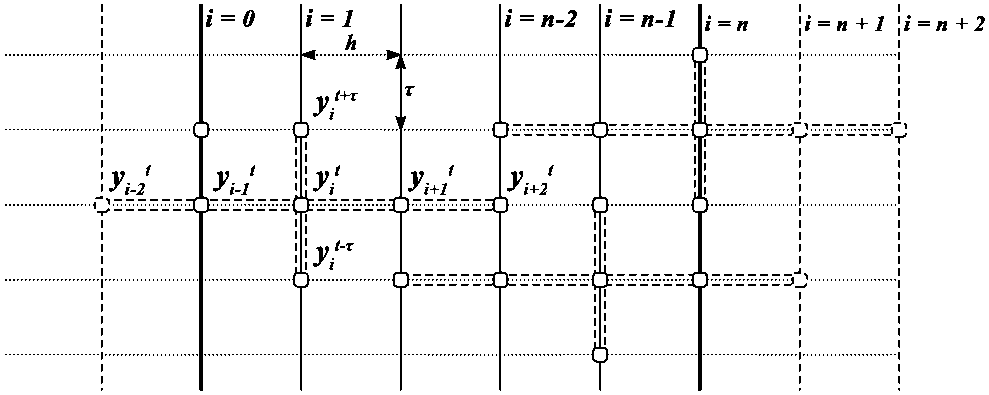
Рис. 3. Разностная явная схема «крест» для уравнения изгибных колебаний. По горизонтали отложены ячейки по пространству, по вертикали - по времени. Сплошными линиями отмечены границы лопасти. Пунктирными линиями отмечены фиктивные элементы, определяемые граничными условиями
Также была рассмотрена центральная разностная схема для элементов лопасти:
f t — (f ( i — 1) — f(i + 1))/2т.
При формировании конечных разностей для уравнений коэффициенты разложения изменились, однако итоговые траектории движения элементов балки совпали для исследуемых лопастей.
Поскольку явная схема соответствует схеме «крест», то расчёт на границах лопасти требует отдельного внимания (рис. 3-4). При расчёте крестом закрученности для элемента f i используются значения слева f i - 1 и справа f i+1. Для уравнений изгибных колебаний требуется использовать по два элемента слева и справа. Также необходимо учесть граничные условия для лопасти. У лопасти могут быть три типа граничных условий: заделка, шарнир и свободный конец. Из этих условий определяется, какие фиктивные величины необходимо брать для граничных элементов.
Условием заделки являются нулевой прогиб и фиксированный угол загибания:
fU0 =0 ^ fro =0, fr\r=r0 = 0 ^ fro+1 — fro-1 = 0, г = 0: уо = 0, г = 1: У-1 = У1.
Условием шарнира являются нулевой прогиб и нулевой изгибающий момент:
f \ =0 ^ frQ =0 ,
*? i r=r o ' o 7
frr\r=00 = 0 ^ ^2 (fro-1 — 2fro + fro+1) = 0, г = 0: уо = 0, г = 1: у-1 =2уо — У1.
Условием свободного конца являются нулевая перерезывающая сила и нулевой изгибающий момент:
f0'0r\r=ro = 0 ^ ^3 (fro-1 - 3fro + 3fro+1 - fro+2) = 0, f00\r=r0 = 0 ^ ^2 (fro-1 - 2fro + fro+1) = 0, г = ri - 1: уп+1 = 2уп - уп—1, i — П : уп+1 — 2уп уп 1; уп+2 — уп-1 3уп + 3уп+1; Е1х„+1 — Е1Хп; Nn+1 — 0.
Для выполнения указанных условий необходимо использовать фиктивные узлы, так как при расчёте перемещений на границе используются узлы, чьи индексы располагаются за пределами расчётной схемы. Для уравнений крутильных колебаний также выполняются схожие условия. В рамках поставленной задачи требуется два вида граничных условий: заделка и свободный конец.
Условием заделки также является заданный угол закручивания:
Р \ r=r0 = 0 ^ Pro = 0, р0\О=Оо = 0 ^ ^ro+1 - pro-1 = 0.
На свободном конце должно выполняться условие равенства внешнему закручивающему моменту:
GIpp 0\r = r o = М.
Поскольку используются явные схемы расчёта, то сходимость этого метода выполняется при условии шага по времени такого, чтобы возмущение между соседними элементами не распространялось дальше длины элемента:
г УФ ’ с Л, г JE* С h.
V J m Ут
Для итерационного решения рассматриваемых далее примеров достаточно взятв т = 10-5 с. При этом разрешение для эволюции в плоскости вращения требуется вдвое большее, так как жёсткость в этом сечении значительно выше. После определения новых прогибов лопасти необходимо рассчитать скорости балки в каждом сечении, так как это потребуется при расчёте нового распределения аэродинамических сил. Скорость является производной по времени для прогиба:
Ут. Ургек i . Xi Xprev i . Ei ^prev i yi = -----------, Xi = ------------, Ei = ------------.
т т т
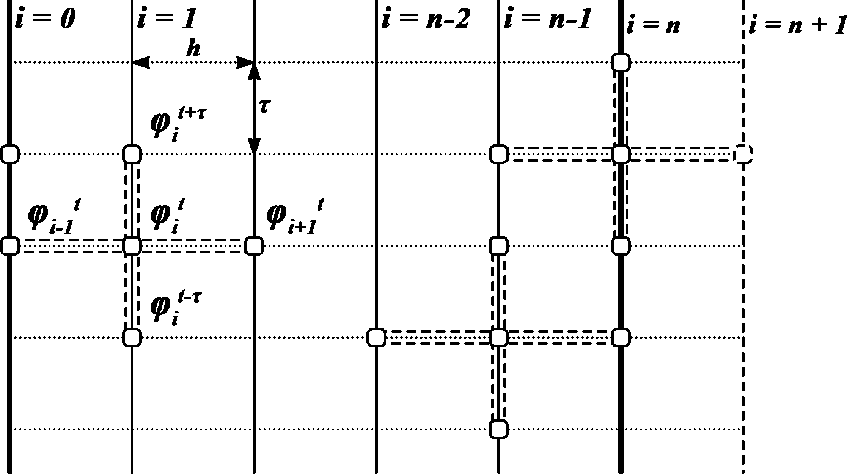
Рис. 4. Разностная явная схема «крест» для уравнения крутильных колебаний. По горизонтали отложены ячейки по пространству, по вертикали — по времени. Сплошными линиями отмечены границы лопасти. Пунктирными линиями отмечены фиктивные элементы, определяемые граничными условиями
5. Верификация
Для проверки правильности расчёта рассматривалась задача по поиску частот и определению амплитуды колебаний балки постоянного квадратного сечения. В качестве примера принята задача поведения балки на кручение при ступенчатом приложении момента к свободному концу жёстко защемлённой балки. В таблице 1 представлены характеристики балки, а также величина силы и момента нагрузки.
Таблица 1 Значения параметров для балки постоянного сечения
|
p, кг/м3 |
E, ГПа |
G, ГПа |
l, м |
a, м |
EIX, Па^м4 |
GIp, Па^м4 |
Mz, Нлг |
|
|
7800 |
200 |
78 |
5 |
0,05 |
105729 |
68564 |
100 |
1000 |
В математической постановке задача выглядит следующим образом:
-
- ’ § =0, » = Ж 0 < r (R, dr2 a2 ot2 V J m
^(r, 0)=0, ^(0,t)=0,
(r, 0) = 0, (R,t) = M.
dt or
Решение задачи представляется в виде
Д(гК =
2Мг ^ 1 - cos (^-у-^) ^ £1 (г - 1/2)2
~ Ma\t\,
2г
0 < t < —.
a
При этом сами колебания представляют собой сумму гармоник с частотами:
v ^ =
2г -
R
1 Ж
V J m
г = 1,2, з...
Частоты соответствуют ряду, который получается при решении задачи на поиск собствен- hbix крутильных колебаний. Величина угла закручивания на конце меняется линейно от 0 до двойной величины равновесного состояния. Амплитуда для статически нагруженной балки может быть определена из следующего условия:
GIp 1^ =М ^ ^(г) = М~Г- д Г ^jI р
В рамках методики было получены траектории точек на балки по времени. Визуально решение выглядит как пилообразное. Визуализация расчёта для трёх сечений представлена на рис. 5.
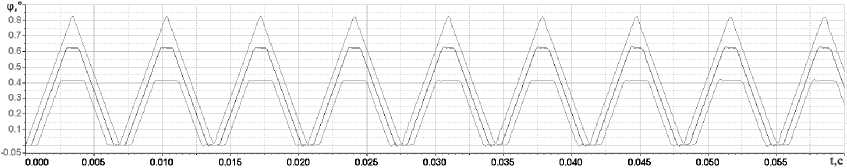
Рис. 5. Динамика движения элементов балки при резком приложении момента па конце лопасти. Выведены три сечения: Г= 1, 0, 75, 0, 5
Поскольку алгоритм возвращает зависимость углов закрутки и прогибов балки по времени, то значение собственных частот системы можно получить методом быстрого преобразования Фурье. Выбирается такой временной промежуток, чтобы разрешающая способность не превышала одного процента ожидаемой величины. На основе полученного спектра выделяются частоты колебаний. Результаты измерений и сравнение с аналитическим решением представлены в табл. 2.
Таблица 2
Сравнение собственных значений колебаний разными методами
|
Кручение |
Аналитическое решение |
SolidWorks Simulation |
Методика |
||||||
|
п, об/мин |
КГц |
/2, Гц |
/з, Гц |
/1,ГЦ |
/2, Гц |
/з, Гц |
/1,ГЦ |
/2, ГЦ |
/з, ГЦ |
|
0 |
145,1 |
435,3 |
725,5 |
145,4 |
435,8 |
726,2 |
145,2 |
435,6 |
726,0 |
|
200 |
145,14 |
435,31 |
725,5 |
145,3 |
435,8 |
726,3 |
145,2 |
435,6 |
726,0 |
|
400 |
145,25 |
435,35 |
725,53 |
145,3 |
435,8 |
726,4 |
145,3 |
435,6 |
726,0 |
Аналогично для задачи на поиск изгибных колебаний. В этом случае будут возбуждаться частоты, равные частотам собственных изгибных колебаний:
vv = k2\ :—^, cos(kjl) • cosh(k j l) = -1.
V т
Определим величину прогиба со стационарным случаем нагружения балки силой Р на конце. В качестве аналитического решения принята оценка прогиба от нагрузки на конце балки через метод Мора:
^ = у Г МрМ1 = с
- r)(R - EI
dr = (R - r)2dr = — .
EI ./о V ’ 3EI
V 00 EI 00
Для определения собственных частот была также произведена симуляция с последующим анализом при помощи быстрого преобразования Фурве. Для определения прогиба в стационарном положении в уравнения был добавлен элемент, связанный с конструкционным демпфированием вида - ЗУ- После завершения релаксации балка приняла стационарное положение. Результаты представлены в табл. 3-4.
Таблица 3 Сравнение собственных частот изгиба балки
|
Изгиб |
Аналитическое решение |
SolidWorks Simulation |
Методика |
||||||
|
п, об/мин |
КГц |
/2, К |
/з, Гц |
/1,ГЦ |
/2, ГЦ |
/з, Гц |
/1,ГЦ |
/2, ГЦ |
/з, ГЦ |
|
0 |
1,658 |
10,329 |
28,924 |
1,65 |
10,33 |
28,90 |
1,72 |
10,5 |
29,3 |
|
200 |
3,94 |
13,36 |
31,13 |
3,92 |
13,30 |
31,89 |
|||
|
400 |
7,20 |
19,80 |
40,12 |
7,16 |
19,76 |
39,99 |
|||
Таблица 4
Сравнение прогиба балки под действием единичной силы
|
Прогиб, мм п, об/мин |
Аналитическое решение, мм |
SolidWorks Simulation, мм |
Методика, мм |
|
0 |
39,4 |
39,4 |
39,4 |
|
200 |
9,8 |
6,92 |
|
|
400 |
3,67 |
2,13 |
Сравнительные расчёты были произведены также для типовой лопасти вертолёта с жёсткой бесшарнирной втулкой. Для неё известны распределённые по размаху инерционные и жесткостные характеристики. Для лопасти ранее была построена диаграмма Кэмпбелла. Собственные колебания определялись по методике, описанной в [11]. Для разрабатываемого метода общий порядок получения результатов соответствует случаям с балкой постоянного сечения. Обе диаграммы наложены друг на друга на рис. 6.
Диаграммы получены разными подходами. В рамках рассматриваемого алгоритма колебания в плоскости тяги и в кручении независимы в силу указанных в самом начале уравнений. Далее производится симуляция деформации лопасти. На основе траекторий строится спектр. Общий подход сводится к проведению виртуального эксперимента. Альтернативное решение представляет собой поиск собственных форм и частот колебаний лопасти. Решение производится на основе метода Бубнова - Галёркина. Решения получены для совместного движения в плоскости тяги и кручения. Из сравнительных диаграмм видно, что первые три тона в плоскости тяги совпадают у двух методик. Однако при сближении крутильной и изгибной частот наблюдаются отличия полученных решений. Причиной выступает в смещении центра масс сечения от положения оси жёсткости. Наиболее ярко это представлено на месте сближения третьей изгибной формы и первой крутильной. Также наглядно искажение четвёртой изгибной гармоники. Более высокие частоты перестают совпадать, поскольку в форму включается крутильное движение.
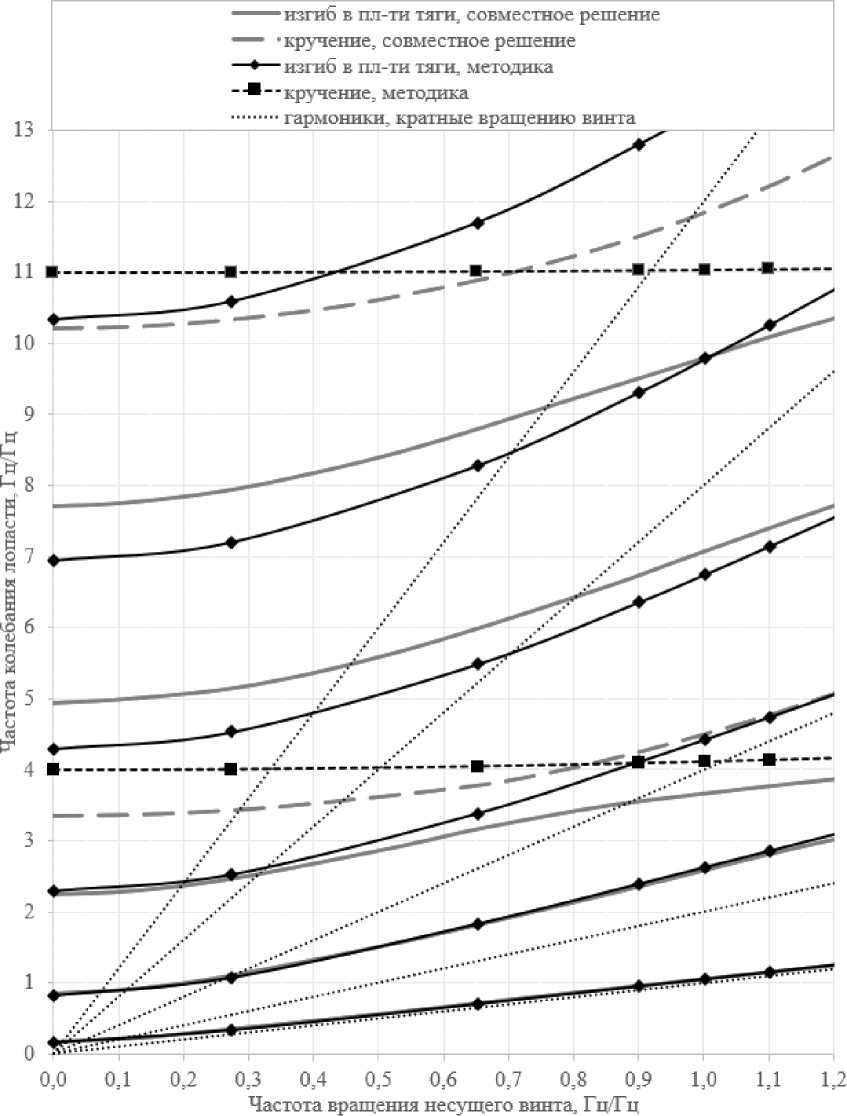
Рис. 6. Резонансная диаграмма лопасти. Величина резонансных частот отнесена к поминальной частоте вращения несущего винта. Линии, выделенные серым цветом — диаграмма, полученная при решении совместных уравнений. Чёрные линии — резонансные кривые, полученные в рамках разработанной методики. Сплошными линиями выделены кривые, связанные с изгибом в плоскости тяги. Пунктирные линии соответствуют кручению. Линии из точек описывают гармоники, кратные вращению винта с соотношениями 1, 2, 4, 8, 12
6. Вывод
Подход с прямым интегрированием уравнений колебаний работает и позволяет оценить динамику лопасти при воздействии внешних сил в поле центробежных сил. Метод позволяет получить параметры состояния лопасти во время движения лопасти по размаху. Симуляция, фактически, может рассматриваться как виртуальный эксперимент.
Для линейной постановки задачи результаты сходятся с традиционными подходами. Продемонстрированный метод имеет ряд недостатков, а именно: затрачиваемые временные ресурсы значительно выше для линейной постановки задачи; результат схож с результатами эксперимента, и для части параметров выходные данные необходимо обрабатывать соответствующими методиками.
