
Модели электромагнитного взаимодействия разных типов одновитковых вихретоковых датчиков и объекта контроля в различных измерительных задачах. Постановка задачи
Журнал: Известия Самарского научного центра Российской академии наук @izvestiya-ssc
Рубрика: Информатика, вычислительная техника и управление
Статья в выпуске: 4 т.28, 2026 года.
Бесплатный доступ
В статье рассмотрена постановка задачи моделирования электромагнитного взаимодействия одновитковых вихретоковых датчиков с объектом контроля. Особенность настоящей задачи состоит в существенно расширении типов чувствительных элементов датчиков, и, соответственно, увеличении видов объектов контроля. Такие объекты могут быть как однородной структуры, так и содержащими различные включения (в частности прижоги, микротрещины, пустоты). Кроме того, сам объект может быть существенно меньше чувствительного элемента (например, задачи контроля частицы металла в потоке масла в маслопроводе газотурбинных двигателей). В статье дано краткое описание системы, позволяющей моделировать поведение одновитковых вихретоковых датчиков в различных измерительных задачах. Моделирование основано на методе конечных элементов, а также на использовании закона взаимной индукции Био-Савара с учетом особенностей работы измерительной одновитковых вихретовых датчиков. Представлена структура разрабатываемой системы моделирования, показан набор исходных данных, необходимых для описания модели, а также разработаны и реализованы алгоритмы разбиения нескольких типов чувствительных элементов одновитковых вихретоковых датчиков и объектов на КЭ с учетом их особенностей формы и структуры. Система моделирования поддерживает несколько вариантов пользовательского интерфейса, выбор которых определяется типом датчика. Это позволяет учитывать особенности каждого устройства и предлагать пользователю только актуальные для него параметры управления. Аналогичная логика заложена и для настройки самого объекта: в зависимости от его типа и характеристик предоставляется соответствующий набор параметров, что обеспечивает гибкость и точность конфигурирования.
Короткий адрес: https://sciup.org/148334341
IDS: 148334341 | УДК: 681.518.5 | DOI: 10.37313/1990-5378-2026-28-4-169-177
Models of Electromagnetic Interaction between Different Types of Single-Coil Eddy Current Sensors and the Test Object in Various Measurement Tasks. Problem Statement
The paper considers the problem statement for modeling the electromagnetic interaction of single-coil eddy current sensors with a test object. The specific feature of this problem lies in a significant expansion of the types of sensitive elements of the sensors and, accordingly, an increase in the variety of test objects. Such objects can be either of homogeneous structure or contain various inclusions (in particular, burns, microcracks, voids). In addition, the object itself can be significantly smaller than the sensing element (for example, tasks of monitoring metal particles in an oil flow in the oil pipeline of gas turbine engines). The article provides a brief description of a system that allows modeling the behavior of single- coil eddy current sensors in various measurement tasks. The modeling is based on the finite element method, as well as on the use of the Biot–Savart law of mutual induction, taking into account the specific features of the operation of measuring single- coil eddy current sensors. The structure of the developed modeling system is presented, the set of initial data required to describe the model is shown, and algorithms for discretizing several types of sensitive elements of single-coil eddy current sensors and objects into finite elements have been developed and implemented, taking into account their shape and structural features. The modeling system supports several userinterface options, the choice of whichis determined by the sensor type. This allows taking into account the features of each device and offering the user only the control parameters relevant to them. Similar logic is also applied to the configuration of the object itself: depending on its type and characteristics, an appropriate set of parameters is provided, whichensures flexibility and accuracy of configuration.
Текст научной статьи Модели электромагнитного взаимодействия разных типов одновитковых вихретоковых датчиков и объекта контроля в различных измерительных задачах. Постановка задачи
Для обеспечения неразрушающего контроля в авиационной и ракетно-космической отрасли используются вихретоковые преобразователи (ВТП), позволяющие получить необходимые параметры бесконтактным способом в условиях высоких температур и загрязненности среды, а также других неблагоприятных факторов, существенно влияющих на точность преобразования сигнала. Одновитковые вихретоковые датчики (ОВТД) с чувствительным элементом (ЧЭ) в виде отрезка проводника являются разновидностью ВТП. [1-3] Благодаря своим конструктивным особенностям и особенностям работы измерительной цепи, ОВТД способны работать даже в самых экстремальных условиях окружающей среды. Стоит отметить, что область применения таких преобразователей постепенно расширяется на самые разные отрасли и задачи, что приводит к изменениям конструкции и внешнего вида датчиков, сохраняя при этом их основные функции и преимущества [4, 5]. Для достижения требуемой точности работы ОВТД в разных условиях, необходимо провести детальные
исследования, позволяющие оценить, как конструктивные особенности датчика, электрофизические свойства его элементов и материал объекта контроля (ОК) влияют на выходные характеристики. Мощным инструментом и подспорьем современного исследователя становится использование моделирования электромагнитного взаимодействия между чувствительным элементом датчика и ОК с учетом их реальной конфигурации, расстояний и расположения. При этом модель должна воспроизводить реальные режимы работы датчика в составе измерительной цепи. Для работы ОВТД необходима высокочастотная последовательность импульсов питания (меандр), а измерения выполняются во время тестового переходного процесса на основе метода первой производной [2].
В арсенале исследователей ОВТД уже имеются отдельные модели ЭМВ ЧЭ ОВТД с торцом компрессорной и турбинной лопатки, где ЧЭ представлен в виде единичного контура [6, 7]. Разработаны и исследованы модели с разбиением ЧЭ на конечные элементы, исследованы возможности разного размера и сечения ЧЭ. Работа таких моделей основана на законе взаимной индукции Био-Савара и метода конечных элементов (КЭ), учитывает особенности работы измерительной цепи и импульсное питание. На выходе существующих моделей функции преобразования в виде зависимости индуктивности ЧЭ от координат положения объекта относительно ЧЭ L ( x , y , z ).
Цель работы. В настоящее время перед разработчиками стоит задача существенно расширить возможности модели ЭМВ для ОВТД разного типа и конструкции (торцевые, накладные, проходные) с различными видами ОК (в частности ОВТД можно использовать для оценки шероховатости поверхности металла, его усталости, прижогов, микротрещин, раковин и пустот, изменений кристаллической структуры, определение электромагнитных свойств (удельного сопротивления и магнитной проницаемости) и т.д.). Ведется разработка универсального средства моделирования для решения широкого класса задач с применением ОВТД.
ПОСТАНОВКА ЗАДАЧИ И СПОСОБЫ ГЕОМЕТРИЧЕСКОГО ПРЕДСТАВЛЕНИЯ ЧЭ И ОБЪЕКТА В СИСТЕМЕ МОДЕЛИРОВАНИЯ
На рис. 1 показана структурная схема разрабатываемой системы моделирования. Схема включает в себя следующие блоки: выбор типа ЧЭ, ввод исходных данных, разбиение ЧЭ и объекта на КЭ и расчет необходимых параметров, вычисления коэффициентов системы уравнений (КСУ), ее решение для токов контуров, вычисление магнитного потока и получение переходных характеристик для индуктивности L(t). В настоящей статье рассматриваются первые три блока этой схемы.
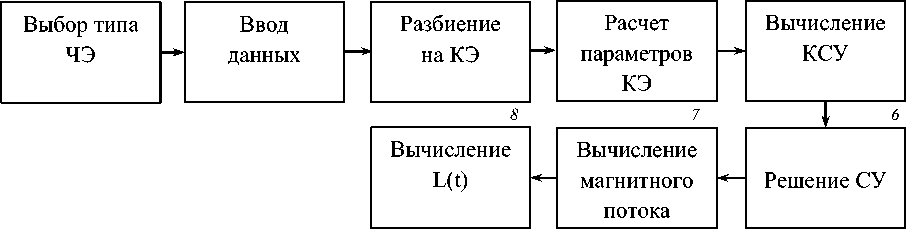
Рис. 1 . Структурная схема системы моделирования
При выборе в системе моделирования типа ЧЭ (блок 1) происходит выбор принципа разбиения на КЭ как для ЧЭ, так и для ОК. По типу ЧЭ все ОВТД можно разделить на торцевые, проходные и накладные. Торцевые ЧЭ применяются для измерения радиальных и осевых смещений и представляют собой отрезок проводника прямоугольного, квадратного или круглого сечения без каких-либо полостей внутри ЧЭ (ОК проходит под ЧЭ) (рис. 2, а).[3] Такой ЧЭ в системе моделирования представляется как единичный прямоугольный контур.
Проходные ЧЭ применяются в системе обнаружения металлических частиц износа в трубопроводе авиационного двигателя с ОВТД [8,9]. В настоящее время используются ЧЭ круглого сечения, а проходной ОВТД с ЧЭ прямоугольной (рис. 2, б) и Ф-образной формы (рис. 2, в) находятся в разработке на стадии лабораторных экспериментов. Такие ЧЭ при моделировании будут представлены как параллелепипед с заданной пользователем толщиной стенок и сквозным отверстием, которое заполнено воздухом, маслом или в общем случае масловоздушной смесью.
Третья разновидность ОВТД по типу ЧЭ накладные предназначены для прикладывания или надевания на объект для контроля пустот, микротрещин. В зависимости от ОК и конкретной задачи такие ЧЭ могут быть схожи по конструкции с торцевыми или проходными ЧЭ.
Разрабатываемая система моделирования позволяет объединить все перечисленные типы ОВТД, учесть особенности формы и размеры ЧЭ и объекта, а также получить на выходе зависимости индуктивности ЧЭ от координат смещения ОК относительно ЧЭ в виде функций преобразования.
На рис. 2 для облегчения понимания дальнейшей логики разбиения на КЭ и восприятия приведенных ниже алгоритмов, показаны система координат 0 XYZ (ось Z на рисунке не показана) относительно центра ЧЭ и некоторые другие необходимые параметры. Центр системы координат ЧЭ и объекта находится в центре ЧЭ (координаты x ц, y ц, z ц). Размеры ЧЭ (длина L по оси Х, высота H по оси Y , и глубина D (по оси Z , на рисунке не показана)) задаются пользователем (блок 2 структурной схемы (рис. 1)) в соответствии с выбранным типом ЧЭ. Разбиение на КЭ (рис. 1, блок 3) производится по каждой оси координат с равным шагом, КЭ представляет собой трехмерный кубик, число КЭ по каждой оси составит Nx, Ny , Nz , шаг разбиения ∆ x , ∆ y , ∆ z . Для проходного ЧЭ задается толщина стенки Ns , а также толщина центрального элемента (ЦЭ) N sЦЭ и индекс его нулевого КЭ j 0ЦЭ для Ф-образного ЧЭ (рис. 2,в). Индексами КЭ по осям X , Y , Z приняты j , k , l, которые изменяются от 0 до N x-1, N y-1, N z-1 соответственно. Нулевой индекс КЭ соответствует левому нижнему углу ЧЭ с координатами x 0, y 0, z 0. Взаимное положение ЧЭ и координатных осей показано для случая, когда координаты центра ЧЭ x ц, y ц равны нулю.
От выбора типа ЧЭ зависят также и параметры объекта. Для проходного ЧЭ пользователю будет предложено (Блок 2) выбрать размеры и материал частиц металла, проходящих через ЧЭ. Для торцевого – форму и размеры лопатки или другого объекта контроля, наличие прижогов или шероховатостей на поверхности объекта, а для накладного – задать наличие и размеры пустот, раковин или других дефектов внутри объекта.
Объект контроля при моделировании задается прямоугольной формы. Разбиение объекта на КЭ (вне зависимости от его параметров) происходит аналогично разбиению для ЧЭ с привязкой к той же системе координат. Варианты разбиения на КЭ при моделировании как объекта из однородного материала, так и шероховатости поверхности металла, его усталости, прижогов, микротрещин, раковин и пустот, изменений кристаллической структуры изображены на рис. 3. Темная штриховка обозначает КЭ с отличными от параметров основного материала удельным сопротивлением и магнитной прони-
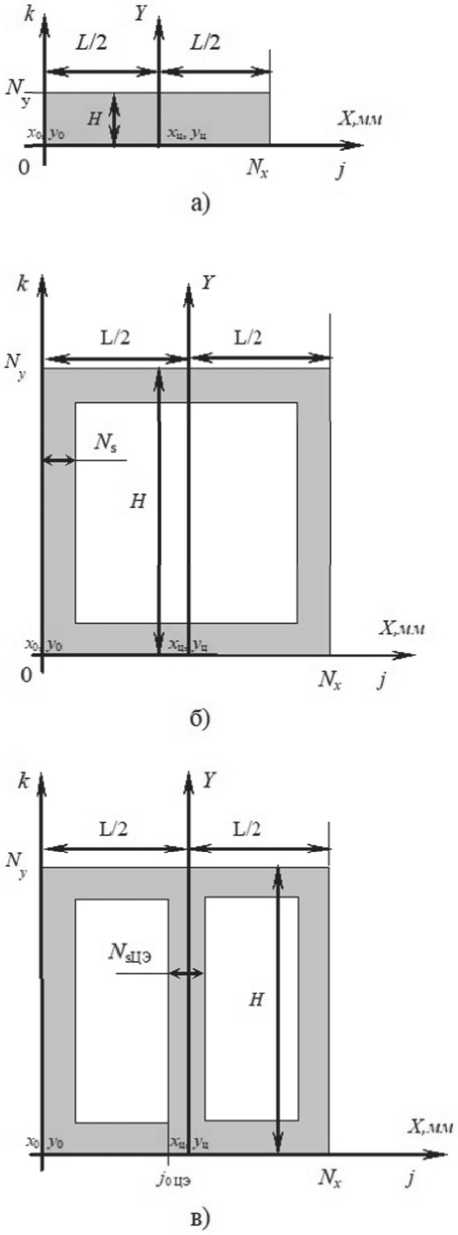
Рис. 2. Сечение и размеры ЧЭ ОВТД торцевого (а) и проходных прямоугольной (б) и Ф-образной (в) формы, а также положение осей координат
цаемостью. Для этого в системе моделирования предусмотрена возможность изменения параметров отдельных прямоугольных областей объекта (представленных как массив КЭ заданного размера). Для моделирования объектов с пустотами или трещинами (Рис. 3,б и 3,г) «отсутствующие» КЭ заменяются на КЭ с удельным сопротивлением и магнитной проницаемостью воздуха.
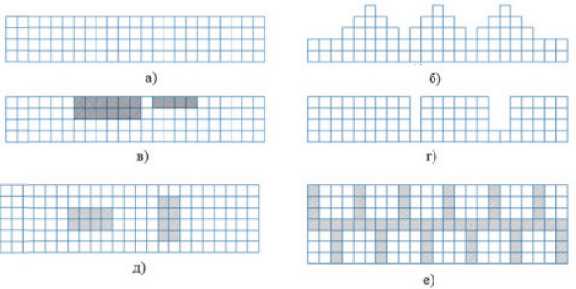
Рис. 3. Варианты конечно-элементных моделей объекта: из однородного металла (а), с шехороховатостью поверхности (б), прижог (в), микротрещины (г), инородные включения (д) и изменения кристаллической структуры (е)
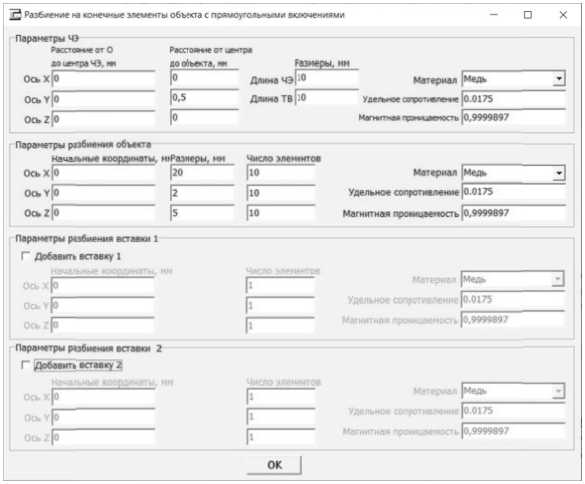
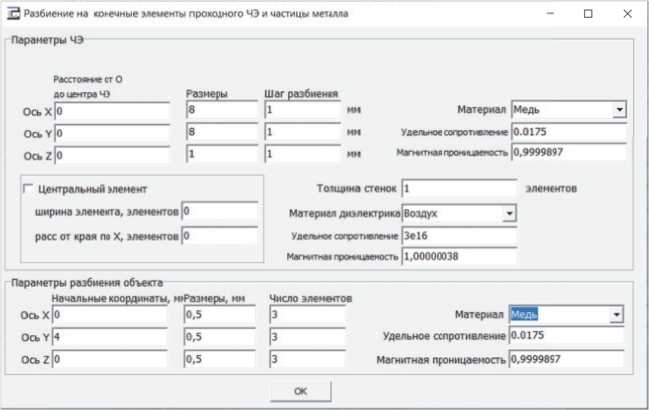
На рис. 4 представлены скриншоты окон ввода исходных данных для разных типов ЧЭ (торцевого на рис. 4,а и проходного на рис. 4,б). Верхняя часть окна предназначена для параметров ЧЭ, нижняя - для объекта. Пользователь самостоятельно определяет тип объекта и тип дефекта и задает их параметры. Важно отметить, что в настоящее время система моделирования находится в разработке и в ходе экспериментальных исследований в уже готовой системе возможны доработки пользовательского интерфейса, направленные на повышение удобства работы оператора - исследователя. Но основной функционал уже проработан и останется неизменным.
а)
б )
Рис. 4 - Формы для ввода исходных данных при использовании торцевого (а) и проходного (б) ЧЭ
АЛГОРИТМЫ РАЗБИЕНИЯ ЧЭ И ОБЪЕКТА НА КЭ И НАЗНАЧЕНИЕ ИМ ФИЗИЧЕСКИХ СВОЙСТВ
Ниже рассмотрены алгоритмы (рис. 5-7), реализованные в системе моделирования на этапе разбиения на КЭ (блок 3 на рис. 1). В начале работы алгоритма разбиения на КЭ, изображенного на рис. 5, выделяется память для координат КЭ (массивы X , Y , Z ), а также электрических (удельное сопротивление ρ ) и магнитных (магнитная проницаемость μ) параметров. Под каждый массив выделяется ( Nx · Ny · Nz ) элементов, где Nx, N y , Nz – число разбиений по осям X , Y , Z . Для упрощения структур данных, КЭ хранятся в одномерном массиве. В блоке 3 алгоритма инициализируется номер элемента этого массива ( i ), переменные j , k , l, инициализируемые в блоках 3, 5, 8, представляют собой счетчики номеров КЭ по осям X , Y , Z . Они необходимы для задания правильных значений x , y , z координат. В тех же блоках 3, 5, 8 инициализируются текущие значения координат координатами одного из углов разбиваемого объекта или ЧЭ (как правило это левый нижний угол объектов). В блоке 10 происходит заполнение массива координат x , y , z и параметров ρ и μ текущими значениями, которые вычисляются в блоках 11, 13 и 7. Переменные ∆ x , ∆ y , ∆ z – шаг разбиения на КЭ. С помощью условий в блоках 12, 9 и 6 реализованы итерационные циклы со счетчиком по значениям индексов l , k , j .
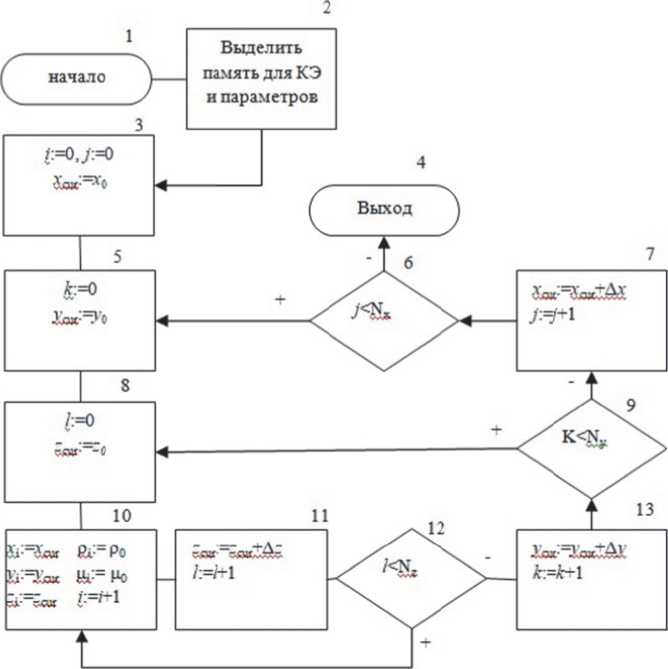
Рис. 5. Блок-схема алгоритма разбиения на КЭ
На рис. 6 представлена блок-схема алгоритма модификации параметров ρ и μ в заданной области. Алгоритм похож на предыдущий, однако в блоке 2 вычисляются начальные индексы области КЭ по формулам: j 0:=round( x 0м/∆ x ), k 0:=round( y 0м/∆ y ), l 0:=round( z 0м/∆ z ), где x 0м, y 0ми z0м – начальные координаты модифицируемой области. В блоке 10 выполняется проверка условия вхождения данного КЭ в область по формуле:
Далее приводятся общие алгоритмы разбиения и модификации объекта (рис. 7,а) и проходного ЧЭ (рис. 7,б). Для разбиения объекта на начальном этапе производится ввод всех исходных данных с формы (блок 2). Затем вычисляется шаг разбиения объекта по каждой из трех координат (блок 3) как результат деления размера объекта на число КЭ. Для этих исходных данных выполняется разбиение на КЭ по алгоритму, показанному на рис. 4 (блок 4). В случае наличия областей с модифицированными электромагнитными свойствами (блок 5), производится подготовка исходных данных (блок
6) и их модификация по алгоритму на рис. 5 (блок 8). Последний алгоритм повторяется в цикле до тех пор, пока не будут пройдены все модифицируемые области исходных данных.
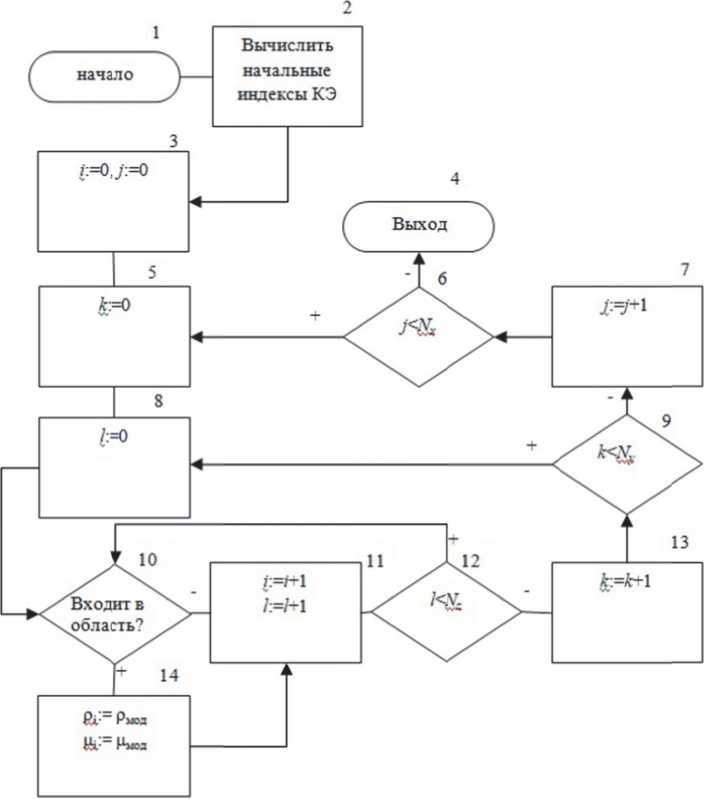
Рис. 6. Блок-схема алгоритма модификации удельного сопротивления и магнитной проницаемости заданной области объекта или ЧЭ
На рис. 7,б показан алгоритм разбиения на КЭ проходного ЧЭ, который также начинается со ввода исходных данных (блок 2), затем вычисляется число КЭ (как результат деления каждого из размеров на шаг разбиения КЭ) (блок 3). В блоке 6 вычисляется координата x0 для ЧЭ, равная разности координаты центра ЧЭ и половины размера ЧЭ по x (то есть L/ 2 на рис. 2). В блоке 5 производится разбиение ЧЭ на КЭ по алгоритму с рис.4, а в блоке 4 вычисляются начальные координаты полости ЧЭ по трем координатам и число КЭ по координатам y и z :
x0м=x0+Ns · ∆x, y0м=y0+Ns· ∆y, z0м=z0,
N zм = N z ,
Nyм=Ny-Ns, где Ns–толщина стенки в КЭ.
Число КЭ по координате x вычисляется в зависимости от типа проходного ЧЭ (условие в блоке 7) по формуле в блоке 8 или в блоке 9, j 0ЦЭ – начальный индекс ЦЭ по оси X . В блоке 10 производится модификация значений полости параметрами среды (воздух, масло и т.п.) и в блоке 12, после проверки условия в блоке 11, для Ф-образного ЧЭ вычисляются параметры второй полости по формулам:
x 0м= x 0+( j 0ЦЭ+ N s)·∆ x ,
N x м =N x - ( j 0ЦЭ + N s + N s + N sЦЭ ), где N sЦЭ - ширина ЦЭ в КЭ .
Остальные параметры обеих полостей совпадают. В блоке 14 выполняется модификация значе- ний параметрами среды второй полости.
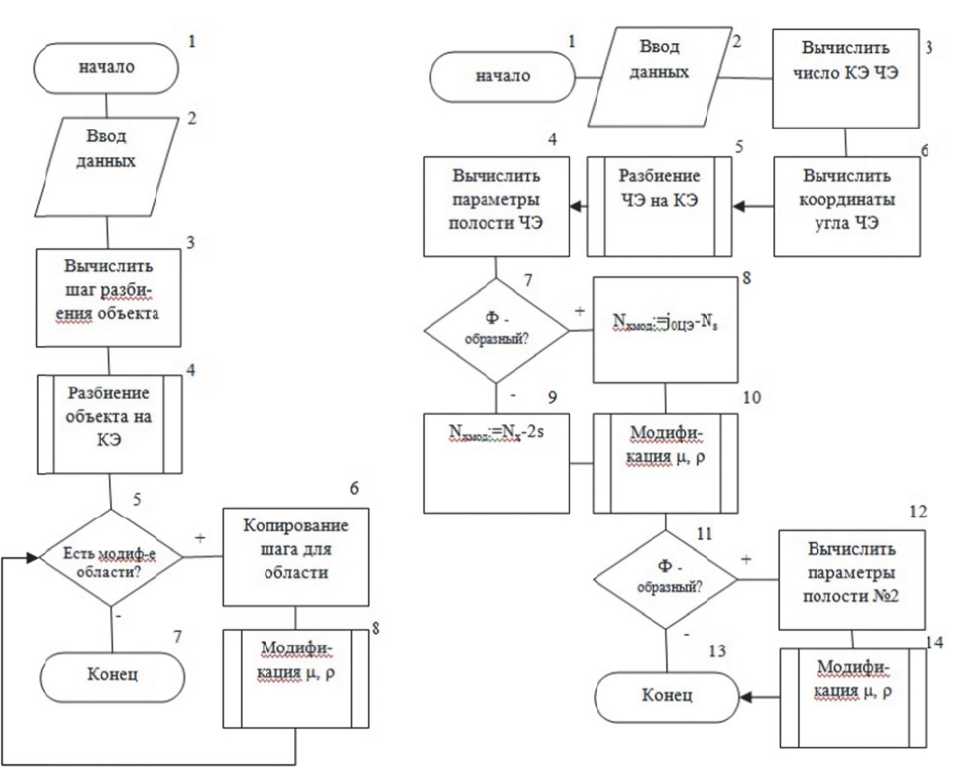
Рис. 7. – Блок-схема общего алгоритма разбиения на КЭ и задания электромагнитных параметров объекта (а) и проходного ЧЭ (б).
ЗАКЛЮЧЕНИЕ
Рассмотрена постановка задачи моделирования электромагнитного взаимодействия разных типов ЧЭ ОВТД с прямоугольным объектом как однородной структуры, так и содержащим различные включения. Предложена система, позволяющая моделировать поведение ОВТД в различных измерительных задачах. Создана структура системы моделирования, показан набор исходных данных, необходимых для описания модели и разработаны и реализованы алгоритмы разбиения торцевых и проходных ЧЭ и объектов на КЭ с учетом их особенностей формы и структуры.
