
Некоторые практические вопросы процесса слежения в навигационных приёмниках
Журнал: Инфокоммуникационные технологии @ikt-psuti
Рубрика: Технологии радиосвязи, радиовещания и телевидения
Статья в выпуске: 1 (93) т.24, 2026 года.
Бесплатный доступ
Точность и помехоустойчивость приёмников глобальных навигационных спутниковых систем в значительной степени определяются эффективностью работы следящих модулей. Для оптимизации характеристик разработчикам необходимо учитывать ключевые параметры: выбор периодов интегрирования, временную задержку между запаздывающим и опережающим каналами коррелятора и настройку фильтров следящих контуров. В статье представлены результаты анализа ряда практических аспектов, касающихся реализации модулей слежения. Полученные результаты позволяют улучшить параметры переходных процессов в модулях слежения. Исследование выполнено на экспериментальном навигационном приёмнике. Экспериментальные данные получены с использованием разработанного авторами программного комплекса для моделирования, среды Xilinx Vivado, а также обработки записей реальных навигационных сигналов, полученных в натурных испытаниях.
Короткий адрес: https://sciup.org/140316417
IDS: 140316417 | УДК: 621.391.8 | DOI: 10.18469/ikt.2026.24.1.08
Some practical issues of the tracking process in GNSS receivers
Accuracy and intolerance to interference of GNSS receivers depend on the efficiency of tracking modules. To achieve better characteristics, designers should implement various issues, affecting the process of tracking in these modules: integration interval, spacing and configuration parameters of PLL and DLL. The article discusses practical issues concerning implementation of tracking modules. Using the obtained results, it is possible to improve transient characteristics of tracking modules. These issues were tested in an experimental navigation receiver. The results were obtained using the simulation software, developed by the authors, as well as Vivado simulator and experimental testing.
Текст научной статьи Некоторые практические вопросы процесса слежения в навигационных приёмниках
Блоки слежения навигационных приёмников описаны во многих работах, таких как [1–3], однако, некоторые практические аспекты освещены недостаточно детально. Например, приёмники, работающие со слабыми сигналами, используют увеличенный период интегрирования, а при работе в условиях значительных отражённых сигналов применяются сокращённые задержки между запаздывающим и опережающим каналами (E-L) [4]. В работах [5, 6] исследуется проблема точности слежения и приведены рекомендации по выбору значений параметров контура слежения. В работах [7, 8] рассматриваются практические аспекты реализации фильтров. Однако, при практической реализации возникают специфические вопросы, которые рассматриваются в этой работе.
В настоящей работе используется навигационный приёмник с радиочастотным трактом, построенном на распространённой микросхеме MAX2769 [9], настроенной на выдачу двухбитных синфазных/квадратурных (I/Q) составляющих сигнала с частотой дискретизации 16,368 МГц. Микросхема обеспечивает автоматическую регулировку усиления (АРУ) и выполняет ряд вспомогательных функций, необходимых для фильтрации и переноса сигнала на промежуточную частоту. Процесс поиска нави- гационного сигнала реализован программным способом с помощью алгоритма, обеспечивающего начальную оценку доплеровского сдвига частоты с погрешностью ±100 Гц и задержки дальномерного кода с точностью не хуже 10–15 тактов опорного генератора.
Модули слежения, осуществляющие сопровождение навигационных сигналов, как правило, реализованы по классической структурной схеме, приведённой на рисунке 1 [4].
Некоторых преимуществ в части снижения погрешности в канале дальномерного кода можно достичь с помощью использования модернизированного сдвигового регистра с регулировкой величины задержки между запаздывающим и опережающим каналами. Реализация приёмника включает несколько аппаратных модулей слежения на базе ПЛИС, осуществляющих непрерывный мониторинг сигнала под управлением процессорного ядра, которое отвечает за конфигурирование модулей и вычисление координат. Модули генерируют прерывания в конце каждого цикла интегрирования, после чего процессор получает данные и выполняет необходимые вычисления с использованием арифметики с плавающей точкой. Необходимые конфигурационные параметры (приращения частоты генераторов кода и несущей) загружаются обратно в модули.
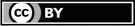
Рисунок 1. Структурная схема корреляционного канала исследуемого навигационного приёмника [4]
Программа симуляции, разработанная в ходе данной работы, генерирует упрощённую версию навигационного сигнала системы GPS с настраиваемыми параметрами: фазовым сдвигом и доплеровской частотой несущей, а также задержкой кода. Симулятор может вставлять фазовые переходы, соответствующие битам навигационных данных, и добавлять псевдослучайный шум для получения заданного отношения сигнал/шум (С/Ш). Программа использовалась для исследования поведения модулей слежения при заданных характеристиках входного сигнала. Основная цель моделирования – проверка различных конфигураций контуров слежения. Фильтры, используемые в этих контурах, подробно описаны в работах [2, 3]. Как правило, разработчиков интересует надёжный захват сигнала и его точное отслеживание. Точность может быть оценена по отклонениям фазы/частоты локальных генераторов дальномерного кода и несущей от параметров принимаемого сигнала.
Для унификации терминологии будем далее называть контур слежения за фазой несущей, построенный на базе контура ФАПЧ – PLL (Phase-Loсked Loop), а контур слежения за фазой дальномерного кода – DLL (Delay-Locked Loop).
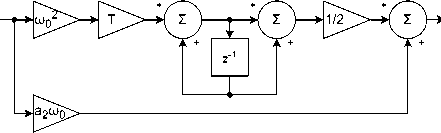
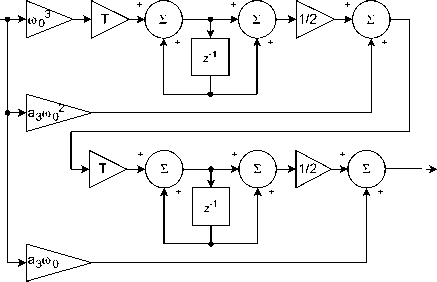
В данной работе сравниваются фильтры второго порядка [2, 3] с фильтром третьего порядка из [2]. Особое место занимает фильтр, реализация которого основана на Matlab-версии навигационного приёмника, приведённой в электронном приложении к [3]. Структурная схема этого фильтра (далее фильтр типа I) показана на рисунке 2. Схемы фильтров из [2] (тип II – фильтр второго порядка, тип III – фильтр третьего порядка) приведены на рисунках 3а и 3б.
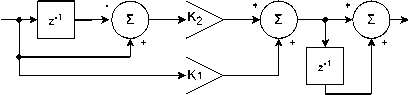
Рисунок 2. Структурная схема фильтра типа I
a)
б)
Рисунок 3. Структурные схемы фильтров из [4] (а) фильтр второго порядка;
(б) фильтр третьего порядка
Параметры фильтров задаются в соответствии с табл. 1 [2, 3], где ш0 - частота в Гц, B n - шумовая полоса пропускания (Гц), Z — коэффициент демпфирования, T – интервал интегрирования (с). Описание параметров приводится в точном соответствии с источниками [2,3].
Таблица 1. Параметры фильтров
|
Фильтр |
Параметры |
|
Тип I |
МкЧ1) B = , n 8 Z K 1 = 2 £® 0 , K 2 = ® о T |
|
Тип II |
® 0 ( 1 + a 2 ) Bn = Л , 4 a 2 a 2 = 1,1414, B n = 0,53 ® 0 |
|
Тип III |
о 0 ( a 3 b 32 + a 3 2 - b 3 ) 4 ( a 3 b 3 - 1 ) , a 3 = 1,1, b 3 = 2,4, B n = 0,7845 ® 0 |
Использование увеличенных интервалов интегрирования
Применение увеличенных интервалов интегрирования полезно при работе со слабыми сигналами. Это также снижает ошибку слежения и, в случае с рассматриваемой архитектурой, уменьшает нагрузку на центральный процессор за счёт сокращения числа обрабатываемых прерываний. При этом в приёмниках, работающих с сигналами, содержащими навигационные данные, длительность интервала интегрирования не может превышать длину бита данных. Для классического сигнала GPS L1 это ограничение составляет 20 мс, а для GLONASS L1 – 10 мс (учитывая особенности формирования навигационной информации).
Для выравнивания интервалов интегрирования с границами битов данных модуль слежения в нашем эксперименте начинает работу с интервалов длительностью 1 мс, а затем переходит к увеличенным периодам после обнаружения фазового перехода, обусловленного передачей навигационной информации. При таком увеличении интервала интегрирования возможна рассинхронизация, вызванная ошибочным определением фазового перехода. Детекторы захвата, описанные, например, в [3], могут не обнаружить такую ошибку.
На рисунке 4 показан выходной сигнал интегратора с расширенным интервалом (в условных единицах), обнуляемый в начале каждого периода интегрирования. В нормальных условиях сигнал в пределах интервала интегрирования более или менее монотонен, однако при несогласованности с навигационными данными фазовый переход может произойти внутри интервала интегрирования, что приведёт к изменению знака перемножаемых отсчётов и, соответственно, к немонотонному поведению сигнала.
Для предотвращения несогласованности модуль слежения должен заранее определить границу бита данных. Поскольку фазовые переходы, вызванные навигационными битами, совпадают с границами эпох, изменение знака выходного сигнала интегратора означает границу бита данных. После её обнаружения модуль должен выполнить интегрирование в течение N - 1 мс (при переходе на интегрирование в течение N мс), после чего границы интервалов будут совпадать с границами битов.
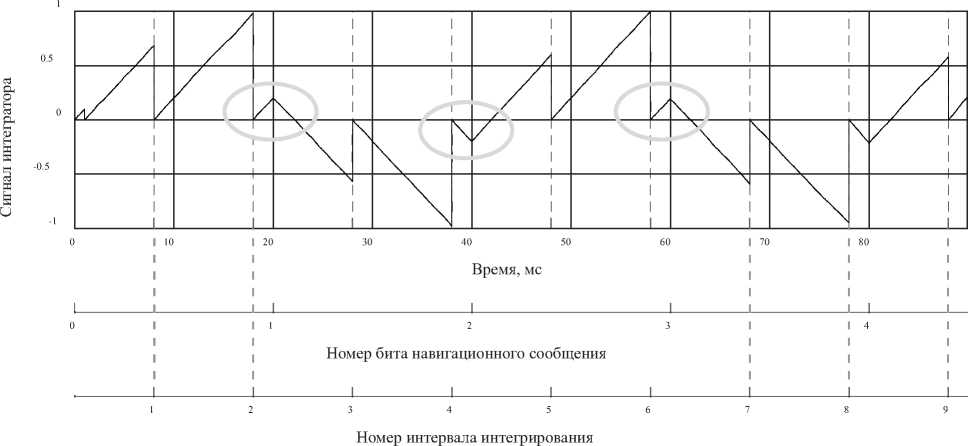
Рисунок 4. Рассогласование в процессе слежения для интервала интегрирования 10 мс
Критерии выбора параметров контуров слежения подробно описаны в [5]. Основная идея заключается в выборе фильтра с максимально узкой полосой пропускания с учётом отношения мощности несущей к спектральной плотности шума CN 0 и динамики объекта, на котором установлен приёмник. Как правило, сигналы с CN 0 ниже 30 дБ·Гц не обеспечивают стабильной работы контуров слежения [10].
Результаты моделирования процесса слежения для трёх типов фильтров для стационарного приёмника показаны на рисунке 5. Эксперимент проводился в идеальных условиях: начальные частоты генераторов несущей и кода приёмника точно совпадали с частотами моделируемого сигнала. Первые 2 с использовалось интегрирование с интервалами 1 мс, затем произошло переключение на 10 мс. Использовалась полоса пропускания PLL – 5 Гц в обоих режимах, а полоса контура DLL – 1 Гц. Для фильтра из [1] коэффициент
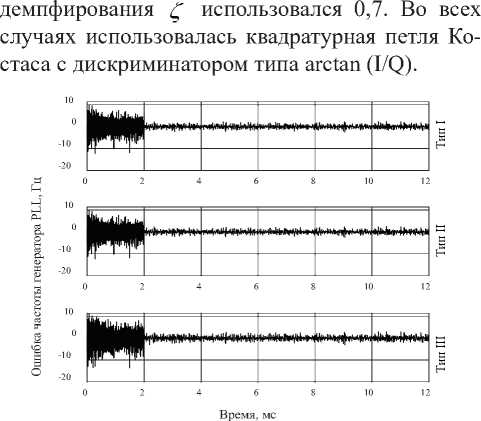
Рисунок 5. Выход дискриминатора PLL при переключении интервала интегрирования с 1 мс до 10 мс
Как видно из рисунка 5 (уровень CN 0 ≈ 39 дБ·Гц), все три фильтра демонстрируют схожее поведение. В режиме увеличенного интервала интегрирования среднеквадратичное отклонение (СКО) частоты не превышает 1 Гц, тогда как в начале оно составляет около 2,6 Гц. Этот эксперимент показывает характеристики модулей слежения в установившемся режиме без переходных процессов.
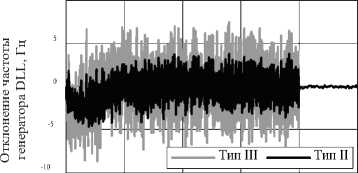
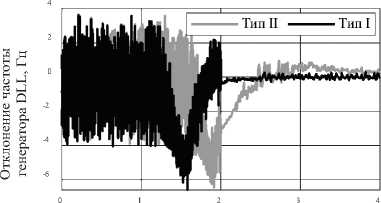
Фильтры в контуре DLL с полосой 1 Гц показывают схожие результаты. Однако фильтр третьего порядка (тип III) демонстрирует меньший уровень флуктуаций (СКО = 0,07 Гц) в режиме 10 мс, в то время как для фильтров типов I и II СКО составляют 0,11–0,12 Гц. В этом экспери- менте использовался когерентный дискриминатор скалярного произведения [2]. Результаты представлены на рисунке 6.
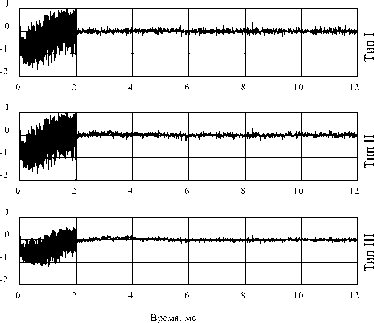
Рисунок 6. Отклонение частоты локального генератора DLL
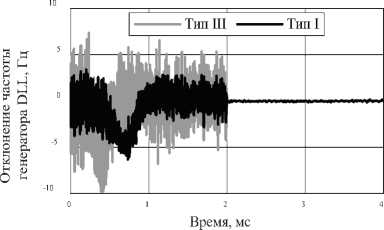
Даже для стационарного приёмника доплеровская частота и её производная оказывают влияние на процесс слежения. При проектировании приёмника для динамических условий необходимо учитывать ограничения устойчивости. Согласно [2], фильтр второго порядка имеет запас устойчивости 30° при полосе пропускания Bn около 10–20 Гц, в зависимости от вычислительной задержки. Хотя граница не является жёсткой, следует отметить, что быстрые изменения доплеровской частоты могут вызывать нестабильность. На рисунке 7 представлены результаты моделирования, где частота сигнала изменяется по гармоническому закону с амплитудой 11 Гц и частотой 2,5 Гц. Ширина полосы пропускания фильтра составляла 5 Гц. В этом эксперименте фильтр типа III показывает существенные преимущества благодаря лучшей устойчивости к динамическим нагрузкам. Фильтры типов I и II менее стабильны и теряют слежение в таких условиях. Проблему нестабильности можно решить расширением Bn . Также видно, что интегрирование в течение 10 мс обеспечивает меньшее отклонение частоты локального генератора несущей по сравнению с классическим вариантом в 1 мс.
После завершения поиска сигнала имеются лишь грубые оценки доплеровской частоты и задержки кода, а в начальный момент слежения сигнал имеет произвольную фазу. В нашем эксперименте доплеровская частота оценивалась с разрешением 100 Гц, следовательно, примем, что ошибка может достигать 50–60 Гц. Для надёжного захвата требуется полоса пропускания Bn не менее 25 Гц, как рекомендовано в [3]. Однако это значение может превышать предел устойчивости при расширенном интегрировании. Решение состоит в том, чтобы начинать слежение с корот- кого интервала и постепенно увеличивать его длительность до желаемой по мере стабилизации частоты генератора несущей.
нератора превышает полосу пропускания, как показано на рисунке 10.
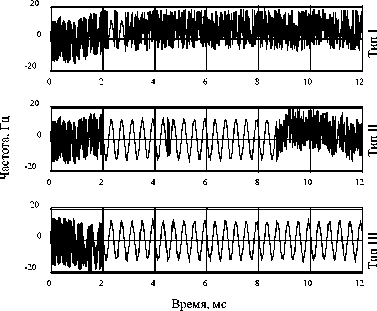
Рисунок 7. Отклонение частоты локального генератора PLL при C/N 0 ® 35 дБТц
Время, мс а)
■■•?
-50
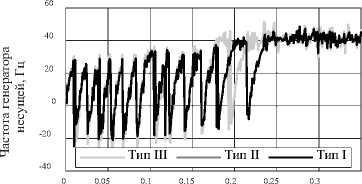
В следующем эксперименте использовалось начальное отклонение несущей частоты на 40 Гц без ошибки по коду и фазе. На рисунке 8 показано поведение PLL при различных уровнях CN 0 и полосах пропускания. При высоком С/Ш все три фильтра обеспечивают относительно быстрый (исходя из практических соображений по дальнейшей обработке навигационной информации) переходный процесс, сопровождающийся колебаниями. На рисунке 8а кривые для фильтров I и II почти совпадают. Видно, что длительность переходного процесса увеличивается с ростом уровня шума.
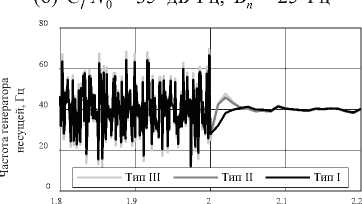
Переход к увеличенному интервалу интегрирования может стать фактором, приводящим к потере слежения. Поэтому целесообразно использовать алгоритм плавного перехода. Аналогичная ситуация показана на рисунке 9, где моделировались различные начальные фазовые сдвиги несущей. В целом, система нечувствительна к фазе, за исключением перехода от 1 мс к 10 мс для фильтра типа I, который более устойчив к отклонениям по частоте.
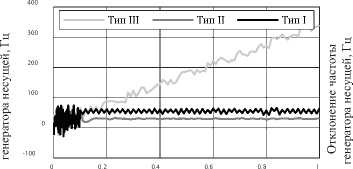
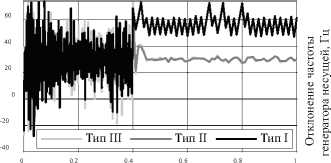
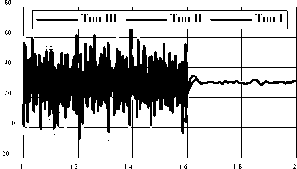
Проблема также может возникнуть, если переход к расширенному интегрированию происходит слишком рано, до того, как частота генератора достигнет нужного значения. Обычно потеря слежения происходит, когда ошибка частоты ге-
Тип III
0 0.2 0.4
Тип II
Тип I
0.6 0.8 1
Время, мс
б)
Рисунок 8. Частота генератора PLL:
(а) C/N о = 45 дБТц, Вп = 10 Гц;
(б) C/N = 35 дБ^Гц B = 25 Гц
Время, мс а)
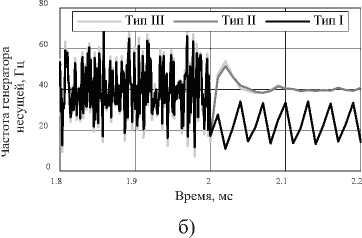
Рисунок 9. Влияние начального сдвига фазы на качество захвата: (а) сдвиг фазы 30°; (б) сдвиг фазы 90°
Отклонение частоты
Время, мс
а)
Время, мс
б)
Рисунок 10. Влияние момента времени переключения на качество захвата: (а) переключение на 0.1 с;
Время, мс
в)
(б) переключение на 0.4 с; (в) переключение на 1.6 с
Этот переход также влияет на метрику детектора захвата. Фильтр типа I особенно чувствителен к такому стрессу. При использовании такой метрики без дополнительных мер может произойти ложный сброс слежения. Результаты моделирования показаны на рисунке 11. Длительный переходный процесс частично объясняется усреднением сигнала.
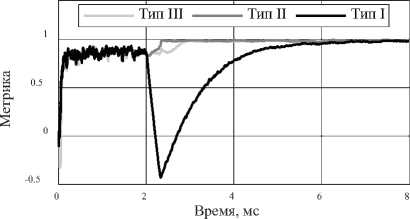
Рисунок 11. Метрика детектора захвата
HMPWIVVI
\^Ы^шЛ MMUHMII111
-10 Тип III Тип II
0 0.5 11.5 22.5
Время, мс
а)
0 0.5 11.5 22.5
Время, мс
б)
При выборе дискриминатора для DLL важно учитывать режим работы. На начальном этапе слежения целесообразно использовать некогерентный дискриминатор, а после захвата PLL – когерентный (дискриминатор скалярного произведения), который проще в реализации [2]. Некогерентные дискриминаторы дают почти такой же результат, как и когерентные, поэтому их можно использовать на всех этапах работы контура слежения.
На рисунке 12 показаны результаты слежения за кодом при различных начальных задержках кода. Во всех случаях начальные ошибки задержки не вводились, однако, модули имеют собственное смещение из-за особенностей реализации внутреннего сдвигового регистра. При CN 0 = 35 дБ·Гц фильтр типа I теряет слежение при переходе к расширенному интегрированию, как обсуждалось выше.
На рисунке 13 показан переходный процесс в DLL при различных начальных задержках кода (такт соответствует интервалу дискретизации). Уровень CN 0 во всех экспериментах составлял около 40 дБ·Гц. В случаях (а) и (б) результаты фильтров типов I и III почти идентичны. Можно отметить, что отклонение частоты генератора DLL в режиме 1 мс и длительность переходного процесса зависят от величины задержки кода. При задержке 20 тактов переходный процесс фильтра типа II не завершается в течение 2 с.
Рисунок 12. Отклонение частоты генератора при различных значениях CN 0 . Bn 1 = 25 Гц, Bn 1 = 5 Гц.
Кривые для фильтров типа I и II совпадают: (а) 45 дБ·Гц; (б) 35 дБ·Гц
а)
Время, мс
б)
Рисунок 13. Отклонение частоты генератора в контуре DLL от номинальной величины 1,023 МГц при различных начальных задержках кода:
(а) задержка кода – 15 тактов. Кривая для фильтра типа I и II совпадают; (б) задержка кода – 20 тактов. Кривая для фильтра типа II смещена вверх на 10 Гц намеренно. Фильтр типа III не был работоспособен с самого начала слежения
Использование сокращённых задержек между каналами в контуре дальномерного кода
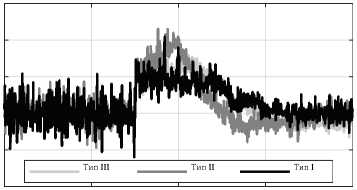
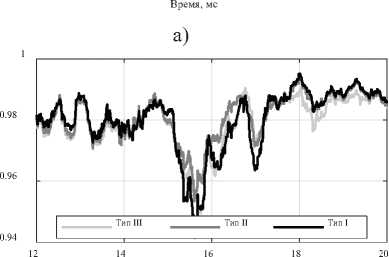
Особенности применения малых задержек между опережающим, текущим и запаздывающим каналами подробно описаны в [4]. Такой подход полезен при работе в условиях многолучевого приема и обеспечивает меньшую ошибку слежения. Обычно задержка составляет 0,5 чипа (элемента кодовой последовательности), в режиме малого расстояния она может быть снижена до 0,1 чипа, а иногда – до 0,05 чипа. Согласно [4], СКО частоты локального генератора а 2 ~ d , где d – задержка между каналами, однако, переход к малым задержкам может вызвать более длительный переходный процесс в контуре слежения. Пример такого процесса показан на рисунке 14.
0.6
0.4
0.2
-0.2
-0.4
Время, мс
б)
Рисунок 14. Переходный процесс после уменьшения расстояния между каналами: (а) метрика детектора захвата; (б) выходной сигнал дискриминатора в контуре DLL
Хотя данный переходный процесс не создаёт серьёзных проблем и может быть проигнорирован, при узкой полосе пропускания DLL он может увеличить суммарную ошибку в течение нескольких секунд после переключения. При необходимости можно реализовать пошаговое уменьшение задержки. В этом случае отклонение частоты DLL уменьшается. Измерения СКО показывают, что при снижении расстояния с 0,5 до 0,1 чипа СКО уменьшается приблизительно с 0,07 до 0,036 для фильтра типа II (при C/N 0 = 39 дБ^Гц).
Слежение за реальным GPS-сигналом
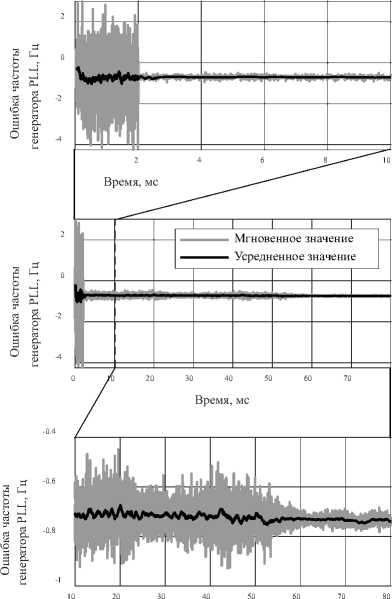
Приведённые ниже результаты получены с GPS-приёмника, использующего радиочастотный тракт на базе MAX2769, программный модуль захвата и аппаратный модуль слежения реализованы на ПЛИС. В ходе эксперимента уровень CN 0 входного сигнала составлял около 44 дБ·Гц. Результаты слежения за одним из спутников в течение десяти секунд с момента захвата показаны на рисунках 15–17. Слежение начиналось с интегрирования в течение 1 мс, затем примерно через 2 с интервал интегрирования был увеличен до 10 мс. Полоса пропускания PLL изначально составляла 25 Гц и была снижена до 5 Гц при переходе к расширенному интегрированию. Полосы пропускания DLL составляли 3 Гц и 0,8 Гц соответственно. Был реализован фильтр второго порядка (тип II). Задержка между каналами коррелятора изначально составляла 0,5 чипа, а затем поэтапно уменьшалась до величины около 0,1 чипа (примерно на 4-й, 6-й и последующих секундах).
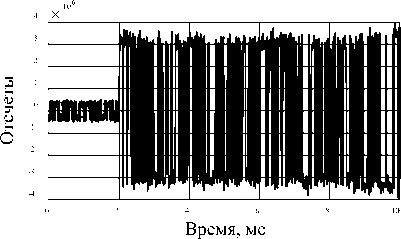
Рисунок 15. Выход интегратора канала IP (сигнал prompt)
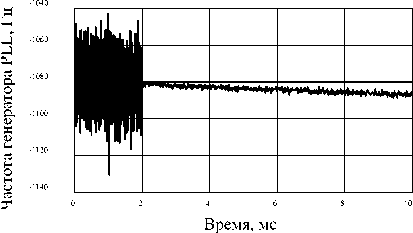
Рисунок 16. Частота генератора ФАПЧ (частота Доплера)
Кривые на рисунке 17 отображают отклонение частоты генератора DLL от номинального значения 1,023 МГц. Усреднённая версия получена с использованием скользящего среднего с окном из 64 отсчётов. Видно, что уровень шума последовательно снижается с уменьшением задержки между каналами коррелятора.
Время, мс
Рисунок 17. Отклонение частоты генератора дальномерного кода
Заключение
Точность слежения может быть повышена за счёт применения увеличенных интервалов интегрирования и уменьшенной задержки между опережающим и запаздывающим каналами. При практической реализации этих методов необходимо учитывать ряд аспектов, описанных выше. Одним из ключевых факторов является выбор подходящего фильтра контура слежения. Результаты моделирования показывают, что фильтр второго порядка близок к оптимальному в условиях отсутствия высокой динамики. В случае высокодинамичного режима предпочтение следует отдавать фильтру третьего порядка, однако при этом необходимо следить за его устойчивостью.
Для классических сигналов GPS и ГЛОНАСС использование расширенных интервалов интегрирования требует синхронизации с потоком навигационных данных. Кроме того, момент перехода от 1 мс к более длительному интервалу может вызвать переходный процесс в PLL/DLL и даже потерю слежения. Сокращенная задержка между корреляторами улучшает точность слежения в контуре DLL, однако при переключении может возникать переходный процесс длительностью несколько секунд из-за узкой полосы пропускания фильтра.
