
Новые подходы к организации и проведению летных проверок средств радиотехнического обеспечения полетов
Рубрика: Управление сложными системами
Статья в выпуске: 3, 2026 года.
Бесплатный доступ
В статье рассматриваются результаты сравнительного анализа платформ летного контроля (облета) радиотехнических средств обеспечения полетов. Особое внимание уделяется радиолокацион- ным станциям в аэродромной зоне и их технико-эксплуатационным характеристикам. Анализируются уникальные возможности беспилотных воздушных судов, которые обусловливают их преимущества перед специализированными пилотируемыми самолетами-лабораториями при выполнении летных проверок.
Короткий адрес: https://sciup.org/148334271
IDS: 148334271 | УДК: 629.7.066 | DOI: 10.18137/RNU.V9187.26.03.P.27
New approaches to the organization and conducting of flight checks of radio technical support flights
The article discusses the results of a comparative analysis of flight control (fly-over) platforms of radio technical support for flights. Special attention is paid to radar stations in the aerodrome zone and their technical and operational characteristics. In addition, the unique capabilities of unmanned aerial vehicles give them advantages over specialized manned laboratory aircraft during flight checks.
Текст научной статьи Новые подходы к организации и проведению летных проверок средств радиотехнического обеспечения полетов
Систематизация современных подходов, применяемых для повышения информативности и достоверности летных проверок радиотехнических средств обеспечения полётов, является основой для определения перспективных направления совершенствования средств и методов контроля соответствия их технического состояния предъявляемым требованиям. В условиях постоянного усложнения систем управления воздушным движением, повышения требований к безопасности полётов особую актуальность приобретает анализ инструментов, позволяющих оптимизировать как планирование, так и выполнение летных проверок с приемлемым качеством, снижая при этом эксплуатационные риски и затраты ресурсов. Важным фактором является необходимость соответствия процедур проверок актуальным нормативным документам, таким как Федеральные авиационные правила [6].
Средства и методы. Для обоснования перспективных средств и методов летных проверок в статье рассматриваются современные технические средства регистрации и контроля параметров полета, методы обработки и интерпретации измерительной информации, а также организационно-методические решения, направленные на повышение эффективности испытательных программ. Отдельное внимание уделяется возможностям внедрения автоматизации и цифровых технологий (включая моделирование, предварительную верификацию сценариев и применение аналитических методов) для уточнения критериев оценки и сокращения неопределенностей, связанных с влиянием внешних факторов и человеческого фактора.
Традиционная методология лётного контроля аэродромных РЛС, основанная на использовании воздушных судов-лабораторий (далее – ВСЛ), сталкивается с экономическими и операционными вызовами. Экономические исследования подтверждают, что внедрение парка беспилотных воздушных судов (далее – БВС) может обеспечить значительное сокращение затрат по сравнению с эксплуатацией ВСЛ [7]. Анализ достижений в развитии беспилотных воздушных судов, вычислительной техники и информационных технологий позволяет сделать вывод, что существующую методику можно улучшить, используя современные технические средства и методы. Развитие беспилотных авиационных систем (БАС) и средств контроля объектов радиотехнического обеспечения полётов позволяет предложить альтернативу, технический потенциал которой определяется уникальным сочетанием тактико-технических характеристик (ТТХ) всех перечисленных средств.
Проведенные исследования позволили систематизировать такие характеристики, демонстрируя их соответствие и превосходство для задач детального радиотехнического мониторинга.
Новые подходы к организации и проведению летных проверок средств радиотехнического обеспечения полетов
Критическим требованием для построения точных диаграмм направленности и карт навигационных полей является способность носителя аппаратуры мониторинга следовать сложной пространственной траектории с минимальными отклонениями. Современные БВС оснащаются интегрированными инерциально-спутниковыми навигационными системами (GNSS/INS) с точностью позиционирования в режиме RTK (Real-Time Kinematic) до 1–2 см по горизонтали и 2–3 см по вертикали [1]. Частота обновления навигационных данных достигает 100–200 Гц, что обеспечивает достаточную точность выдерживания заданной траектории полета.
Благодаря малой инерционности и цифровым системам автоматического пилотирования БВС способны:
-
• выполнять полеты по сложным траекториям;
-
• квазистатически зависать в заданной точке пространства для длительного измерения;
-
• двигаться с постоянной скоростью менее 15 м/с для детального сканирования (Рисунок 1);
-
• повторять траектории с отклонением менее 0,5 м при повторных пролётах, что недостижимо для пилотируемых ВСЛ.
Применение БВС для подобных задач мониторинга инфраструктуры активно изучается в международной практике [8].
Электрические двигатели и жёсткие композитные конструкции минимизируют вибрации. Уровень угловых колебаний (крен, тангаж) у специализированных БВС не превышает 0,5°, создавая идеально стабильную платформу для измерительных антенн. На Рисунке 1 сплошной линией обозначена траектория пилотируемого ВСЛ. Траектория представляет собой плавную дугу большого радиуса, выполняемую на постоянном (безопасном) удалении от РЛС. Характерна высокая скорость (> 150 км/ч) и большие радиусы разворота, что ограничивает детальность сканирования луча.
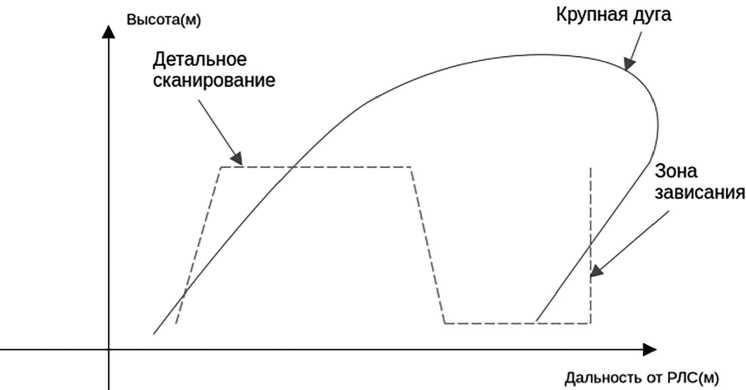
Рисунок 1. Сравнение типовых траекторий для сканирования вертикальной диаграммы направленности посадочной РЛС
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
Таким образом, на двух отдельных схемах наглядно изображено принципиальное различие в возможностях БВС и пилотируемых ВСЛ решать задачи контроля РЛС и других РТС обеспечения полётов.
Гибкость в конфигурации измерительного комплекса является ключевым преимуществом БВС перед статичной конфигурацией ВСЛ. Бортовые системы БВС обеспечивают стандартизированные интерфейсы подключения (Ethernet, CAN, RS-485) и энергоснабжение (12/24 В). Типовая масса ПН для БВС самолётного типа среднего класса составляет 5–15 кг, что достаточно для размещения набора специализированных приёмников. В течение одного часа одна и та же БВС-платформа может переходить с контроля метрового диапазона радиолокатора обзора на проверку сантиметрового диапазона посадочного радиолокатора путём замены блока антенн-приёмников. Конфигурацию приёмников – диапазоны частот, типы антенн – можно быстро изменить под конкретный тип проверяемой РЛС [5]. Это позволяет создать единый парк БВС для контроля всего спектра РЛС аэродрома.
На Рисунке 2 показан верхний блок – платформа БВС (бортовой компьютер, навигация, связь). Это парк идентичных базовых платформ БВС. Каждая платформа содержит стандартный набор систем: бортовой компьютер (управление), навигационный комплекс (GNSS/INS), система связи (канал C2).
Стандартизированный интерфейс для быстрой стыковки ПН – это ключевой элемент, обеспечивающий единство парка.
Центральный блок (АРСЕНАЛ) – это набор сменных ПН-модулей. Каждый модуль представляет собой законченный измерительный комплекс, настроенный на конкретный тип радиолокатора или метод контроля.
Модуль A предназначен для контроля посадочных систем (посадочная РЛС / радиомаяки посадки, ГРМ, КРМ) в сантиметровом диапазоне (Ku). Содержит когерентный приёмник и направленную антенну.
Модуль Б предназначен для контроля обзорных радиолокаторов (АРЛ-ДП) в дециметровом / метровом диапазоне (L). Содержит широкополосный приёмник и соответствующую антенну.
Модуль В решает задачи картирования электромагнитной обстановки, сканирования диаграмм направленности (ДНА). Он содержит антенную решётку или всенаправленные датчики.
Нижний блок на Рисунке 2 решает конкретные прикладные задачи после стыковки соответствующего модуля с любой из доступных платформ парка. Стрелки иллюстрируют принцип «выбор модуля –> решение задачи».
Современные БВС самолётного типа с гибридной силовой установкой обеспечивают автономность 6–12 часов и дальность до 500 км, что достаточно для контроля группы аэродромов или выполнения длительных серий измерений без посадки [2; 3].
БВС могут безопасно и законно [4] выполнять полёты на высотах 50–100 метров над землёй на скоростях 40–80 км/ч, что позволяет проводить детальную калибровку нижних секторов диаграммы направленности и исследовать влияние локальных препятствий.
Специализированные БВС для мониторинга имеют класс защиты не ниже IP54, а их системы могут штатно функционировать при ветре до 15–20 м/с и температуре от –30 до +45 °C, обеспечивая выполнение плана проверок независимо от метеоусловий [9].
Новые подходы к организации и проведению летных проверок средств радиотехнического обеспечения полетов
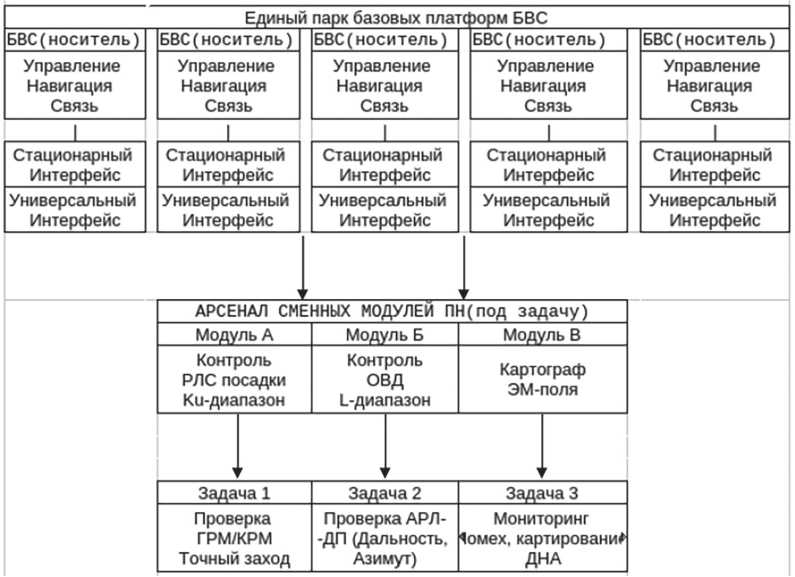
Рисунок 2. Концепция модульной полезной нагрузки БВС для контроля различных типов РЛС
Результаты исследования
Наличие двусторонних широкополосных каналов цифровой связи (LTE, радиомодемы C2) с пропускной способностью до 50 Мбит/сек. позволяет БВС использовать как мобильный узел сети, передающий в реальном времени необработанные I/Q-данные или первично обработанные измерения на наземный вычислительный центр. Это обеспечивает функционирование мощных внешних алгоритмов обработки данных и позволяет вносить коррективы в программу полёта на основе предварительных результатов. В Таблице приведён сравнительный анализ тактико-технических характеристик (ТТХ) ВСЛ и БВС.
Таблица
Сравнительный анализ тактико-технических характеристик ВСЛ и БВС
|
Критерий |
Пилотируемый ВСЛ |
БВС (современная платформа) |
Преимущество БВС |
|
Точность удержания |
±10–50 м (визуальное/прибор-ное пилотирование) |
±0,05 м (RTK) |
На порядок выше |
|
Стабильность (вибрации) |
Высокие (ДВС, аэродинамика) |
Низкие (электродвигатели) |
Лучшие условия для измерений |
|
Минимальная безопасная скорость, км/ч |
150–200 |
40–70 |
Более детальное сканирование |
|
Время подготовки к вылету, ч |
2–4 |
0,5–1 |
Выше оперативность |
|
Стоимость лётного часа, $ |
3 000–10 000 |
200–800 |
На порядок ниже |
|
Возможность работы в ЗОП |
Крайне ограничена (риск для экипажа) |
Штатный режим |
Контроль РЛС на полной мощности |
|
Адаптация под задачу |
Сложная, долгая модернизация |
Смена модуля ПН (менее 1 ч) |
Высокая гибкость |
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
Заключение
Проведённый анализ позволяет сделать вывод, что уникальные возможности БВС обусловлены ТТХ:
-
• сверхточной навигацией, обеспечивающей беспрецедентную точность выдерживания заданной траектории;
-
• модульностью, дающей гибкость конфигурации;
-
• расширенными операционными характеристиками, позволяющими работать в условиях, недоступных для пилотируемой авиации.
При этом вместо содержания множества специализированных и дорогих ВСЛ (отдельно для каждого типа РЛС) эксплуатант создаёт парк однотипных, более простых и дешёвых БВС и набор сменных модулей. Эти параметры не являются просто удешевлением существующего процесса, а открывают путь к качественно новой методологии лётного контроля — более частой, детальной, автоматизированной и интегрированной в цифровой контур управления аэродромными средствами радиотехнического обеспечения полётов, что согласуется с общемировым трендом на интеграцию БАС в воздушное пространство [10].
Таким образом, БВС представляют собой не просто альтернативу, а технологический скачок в области обеспечения контроля эксплуатационной надёжности радиолокационных и других радиотехнических систем.
