
Оптический ИК‑датчик расстояния как орган зрения автономного робота: взгляд сквозь призму основ электротехники
Журнал: Агротехника и энергообеспечение @agrotech-orel
Рубрика: Электротехнологии, электрооборудование и энергоснабжение агропромышленного комплекса
Статья в выпуске: 3 (52), 2026 года.
Бесплатный доступ
В статье рассматривается проблема поверхностного подхода к использованию сенсорных систем в мобильной робототехнике, при котором разработчики воспринимают датчики расстояния как «черный ящик». Ключевая цель работы заключается в наглядном объяснении неразрывной взаимосвязи между фундаментальными законами электротехники, в частности законом Ома, и точностью измерений на примере инфракрасного датчика расстояния Sharp GP2Y0A21. В ходе исследования проанализирован многоэтапный процесс преобразования оптического сигнала в электрический, базирующийся на методе триангуляции и применении позиционночувствительного фотоприемника (PSD). Особое внимание уделено влиянию параметров электрической цепи – падение напряжения на проводниках, пиковые токи и общая точка заземления – на корректность нелинейного выходного сигнала. Для обеспечения надежности к безопасности автономных систем предложен комплексный подход, состоящий из аппаратной фильтрации шумов с помощью RC-цепей и программного усреднения данных.
Короткий адрес: https://sciup.org/147255287
IDS: 147255287 | УДК: 621.311.25
Optical IR distance sensor as an autonomous robot’s visual sensor: a look through the prism of electrical engineering
The article discusses the problem of a superficial approach to the use of sensor systems in mobile robotics, in which developers perceive distance sensors as a “black box”. The key goal of the work is to clearly explain the inseparable relationship between the fundamental laws of electrical engineering, in particular, Ohm’s law, and measurement accuracy on the example of the Sharp GP2Y0A21 infrared distance sensor. In the course of the study, the multi-stage process of converting an optical signal into an electrical one based on the triangulation method and the application of a position-sensitive photodetector (PSD) is analyzed. Special attention is paid to the influence of the parameters of the electrical circuit – voltage drop on conductors, peak currents and common grounding point – on the correctness of the nonlinear output signal. To ensure the reliability and safety of autonomous systems, a comprehensive approach is proposed, consisting of hardware noise filtering using RC-circuits and software acceleration.
Текст научной статьи Оптический ИК‑датчик расстояния как орган зрения автономного робота: взгляд сквозь призму основ электротехники
Современный этап развития технического мира характеризуется стремительным внедрением автономных систем в различные сферы деятельности [9]. Беспилотные летательные аппараты, автоматические пылесосы, производственные манипуляторы и самоуправляемые транспортные средства всё интенсивнее и масштабнее проникают в обыденную жизнь и производственные процессы [10]. Ключевым фактором, способствующим обеспечить работоспособность и независимость системы от человеческого вмешательства при выполнении своих обязанностей, является способность ориентироваться в окружающем пространстве.
Центральное место во внедрении автономности занимают сенсорные системы. Именно они ответственны за функцию «органов чувств» робота: анализируют и поставляют информацию, необходимую для навигации и рационального принятия решений в определенные моменты времени [3, 8]. Основные задачи любой навигационной системы сводятся к двум вопросам: «Какова моя текущая позиция в данном пространстве?» и «Где расположены препятствия?». Отсутствие точных ответов на эти вопросы делает перемещение автономного аппарата невозможным.
Однако на практике часто возникает серьезная проблема: многие разработчики, особенно начинающие инженеры, используют датчики расстояния как «черный ящик». Их подключение сводится к элементарному физическому соединению проводов и применением готовых библиотек без детального понимания физических принципов функционирования сенсора и электротехнических процессов, лежащих в основе формирования сигнала. Такой поверхностный подход становится начальным звеном совершения критических ошибок, ведущих за собой: неверный выбор источников питания, пренебрежение помехами в цепях заземления, некорректную интерпретацию нелинейных характеристик и, в конечном счёте, сбои в работе системы безопасности робота. Непонимание того, как электрический сигнал преобразуется в данные о расстоянии, может стать причиной аварийных ситуаций или сделать систему уязвимой для внешних воздействий.
Цель исследования – установить и проанализировать взаимосвязь между базовыми законами электротехники, в частности законом Ома, и точностью измерения расстояния на примере инфракрасного датчика расстояния Sharp GP2Y0A21.
Для достижения цели сформулированы задачи:
-
1. Проанализировать структуру сенсорной системы автономного робота и определить роль датчика расстояния в обеспечении ориентации в пространстве;
-
2. Рассмотреть применение элементарного закона электротехники, закона Ома, при функционировании инфракрасного датчика расстояния;
-
3. Исследовать принцип действия ИК-датчика Sharp GP2Y0A21 и особенности преобразования оптического сигнала в электрический;
-
4. Выявить влияние параметров электрической цепи (питания, проводников, заземления) на точность работы сенсорной системы;
-
5. Определить возможные уязвимости сенсорной системы для минимализации в условиях внешних воздействий.
Объектом исследования выступает инфракрасный оптический датчик расстояния (на примере популярной модели Sharp GP2Y0A21), активно применяемый в мобильной робототехнике. Предметом исследования являются электрические сигналы, цепи питания и способы обработки информации в системе измерения расстояний.
В ходе исследования рассмотрим функционирование инфракрасного (ИК) датчика дистанции не как готовый шаблонный модуль, а как комплексную оптико-электронную систему, где каждый параметр электрической цепи оказывает влияние на конечный результат.
Материалы и методы исследования
В ходе выполнения работы использовались методы анализа технической документации, теоретического моделирования и инженерных расчетов.
Сенсорная система робота является фундаментальной частью информационноизмерительной системы и представляет комплекс устройств, связанных друг с другом в пределах единой функциональной блок схемы [11]. В совокупности они обеспечивают получение информации о внешней среде, положении робота в ней и о взаимодействия с объектами [6]. Система служит связующим звеном между машиной и окружающей средой, позволяя роботу рационально принимать решения и действовать в изменяющихся условиях.
С точки зрения электротехники, она состоит из определенной структуры, которая включает в себя последовательность этапов обработки сигнала от физического воздействия до его цифрового представления. Обобщенно ее можно представить в виде последовательной цепи, состоящей из четырех фундаментальных блоков, представ ленны х
Агротехника и энергообеспечение. – 2026. – № 3 (52) 15
на рисунке 1.
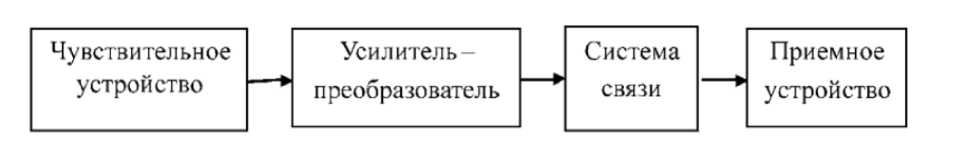
Рисунок 1 – Функциональная схема информационно-измерительной системы
Чувствительное устройство или датчик – реагирует на определенное запрограммированное физическое воздействие (температура, давление, передвижение, звук, сила тока и т.п) окружающего мира, и преобразует входную величину в иную форму, пригодную для последующей обработки, формируя сигнал, информирующий о её присутствии и интенсивности [2]. Сокращение риска потери обеспечивает усилитель-преобразователь, который работает с изменившейся электрической величиной, делая ее сигнал сильнее и удобнее для измерения. Однако из-за его чувствительности к помехам и шуму, переход к следующему этапу вызывает трудности, поэтому усиленный сигнал подают на вход АЦП (аналого-цифрового преобразователя), с целью изменения его в цифровой. Это значительно снижает риск потери качества сигнала и открывает ряд новых возможностей в работе. Процесс сбора и передачи данных между компонентами для дальнейшего анализа и сравнения с эталонными значениями или поставленными целями осуществляет система связи. Она также обеспечивает безопасное взаимодействие с человеком, собирая информацию об окружающей среде для функционирования работа без нанесения вреда живым организмам. Последним этапом является приемное устройство, которое регистрирует полученную информацию о прошедшем пути в среде или отраженном объекте первичного или вторичного сигнала.
Результаты и обсуждение
Обеспечение трех базовых условий влияет на точность функционирования любого электронного компонента информационно-измерительной системы. Во-первых, предоставить необходимый источник питания с подходящим номинальным напряжением и запасом тока. Во-вторых, взять проводник с низким сопротивлением для передачи энергии и сигнала без потерь. В-третьих, обозначить общую точку отсчета потенциалов, называемой землей, для замыкания электрической цепи и снижения помех и шума. Вышеперечисленные условия тесно взаимосвязаны друг с другом и подчиняются фундаментальному закону электротехники – закону Ома [8]:
U = I*R (1)
где I – сила тока [A], U – напряжение [В]; R – активное сопротивление [Ом].
Корректное понимание и применение этих зависимостей необходимо не только для включения устройства, но и для обеспечения стабильной работы сенсорной системы с помощью достоверных расчетов.
Практическое применение закона Ома рассмотрим на основном компоненте информационно-измерительной системы – датчике. Именно он служит связующим звеном между физическими воздействиями окружающего мира и первичным сигналом для дальнейшей обработки сенсорной системы и рассчитать энергопотребление, выбрать подходящее сечение провода и осуществить заземление для надежной работы чувствительного устройства. В пределах исследования выберем инфракрасный датчик расстояния, Sharp GP2Y0A21.
Датчик Sharp GP2Y0A21 является активным прибором, так как внутри пластикового корпуса датчика помимо оптической части (ИК-светодиода и приемника) содержится небольшая электронная плата с микросхемой. Она усиливает слабый сигнал от приемника, очищает его от помех и преобразует в удобное напряжение. Поэтому на выходе мы получаем уже готовый сигнал, который можно сразу подключать к микроконтроллеру. Это отличает активные датчики от пассивных, где всю обработку нужно делать внешне. Следовательно, он не является переменным резистором, для которого внешнее преобразование из сопротивления в напряжение было бы уместным. Внутри устройства сигнал с фотодиода преобразуется в напряжение через встроенный резистор, где тоже работает закон Ома.
Применение базовых формул электротехники (закона Ома, Джоуля-Ленца) является также необходимым при получении дополнительных знаний о возможностях датчика и его грамотной эксплуатации. Закон Джоуля-Ленца позволяет определить мощность датчика по его паспортным данным [8]:
P = I * U (2)
где P – мощность в электрической цепи [Вт].
Знание этих величин в значительной степени облегчит понимание способности источника питания (батарея/стабилизатор) выдержать внезапные кратковременные увеличения тока в момент запуска устройства или при определённых условиях в целях избежания «падения» напряжения в электрической цепи. Данное явление носит название пиковые токи. Они могут длиться от нескольких миллисекунд до нескольких секунд.
Мощность датчика Sharp GP2Y0A21 определим по его паспортным данным: I = 30 мА; U = 4,5 + 5,5 В:
P = 5,5 * 0,03 = 0,165 Ватт.
Таким образом, можно выбрать стабилизатор питания с необходимым запасом, способный выдержать суммарную мощность узлов робота, чтобы система работала стабильно, без перегрузки источника питания.
Также необходимо учитывать сами подводящие провода, которые могут служить источником падения напряжения. Для провода DuPont (из омедненного алюминия CCA) с сопротивлением 3,3 Ом:
U nag = I *R (3)
ипад = 0,03 * 3,3 = 0,999 Вольт
Одной из важных характеристик для автономных систем является энергопотребление датчика. Зная величину потребляемого тока 30 мА, напряжения 5,5 В и мощности 0,165 Вт, определим энергопотребление датчика:
И = P * t (4)
где W – электроэнергия [кВт*ч]; t – время [час].
Таким образом, при времени работы Sharp GP2Y0A21, равном 2 часа, получаем величину потребленной энергии, равную 0,33 Вт • ч:
И/ = 0,165 * 2 = 0,33 Вт^ ч .
Сравнение энергопотребления с ёмкостью батареи робота показывает, что даже маломощные сенсоры влияют на общее время автономной работы, что критично для дронов и мобильных роботов.
Для корректной работы сенсорной системы также важно наличие общей точки отсчета потенциалов, называемой землей (GND). Если земли датчика и контроллера не соединены общим проводом или имеют разный потенциал, измерение будет некорректным. Падение напряжения возникает из-за протекания тока через сопротивление. Оно вычисляется как произведение силы тока на сопротивление провода. Например, при токе 30 мА и сопротивлении провода 3,3 Ом, падение составит 0,1 В. Это означает, что земля датчика сместится на +0,1 В относительно контроллера. В результате сигнал датчика, равный 2,0 В относительно его земли, будет воспринят контроллером как 2,1 В. Возникающая ошибка измерения напрямую влияет на точность определения расстояния. Для предотвращения данного эффекта необходимо соединять земли всех компонентов системы в одной точке и использовать проводники с минимальным сопротивлением.
Рассмотренные принципы (расчет тока, выбор сечения провода, организация земли) применимы не только к датчику, но и ко всем блокам сенсорной системы: усилителю, аналого-цифровому преобразователю, модулю связи. Следовательно, для обеспечения надежной работы всей цепи необходимо осуществить аналогичные расчеты.
Датчик расстояния Sharp GP2Y0A21 является оптическим прибором, который оценивает характеристики окружающих объектов, попадающих в зону собственного функционирования, благодаря анализированию светового излучения [5]. Устройство работает на методе триангуляции с помощью инфракрасного (infra-red, сокращенно IR) излучения. Оно обнаруживает изменения местоположения объектов и их расстояния от датчика. Работа начинается с испускания узкого светового луча от IR LED c линзой и передачи его обратно в пространство сканирования. Рисунок 2 показывает, как датчик расстояния определяет точное расстояния до объекта по изменению угла отраженного луча.
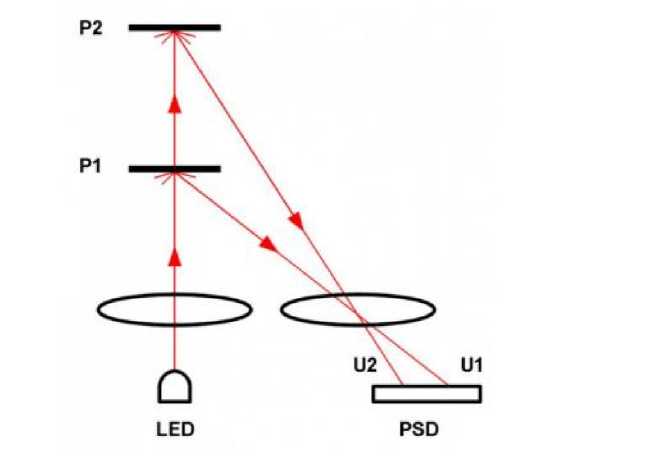
Рисунок 2 – Путь светового луча IR измерителя расстояния
При попадании луча на объект инфракрасный луч отражается, направляясь через другую линзу на позиционно-чувствительный фотоэлемент (position-sensitive detector, сокращенно PSD) [4; 7]. Угол отражения напрямую связан с расстоянием между источником сигнала и целью, чем она дальше, тем правее след отразившегося IR сигнала. Таким образом, от конечного положения отраженного луча будет зависеть положение светового пятна на фотоприемнике, которое преобразуется в ток. Для согласования сигнала с микроконтроллером, внутри датчика ток, проходя через резистор, создает напряжение согласно закону Ома. Оптическое расстояние между объектами преобразуется в аналоговый сигнал напряжения в диапазоне от 0,4 до 2,4 Вольта, который может быть считан аналогоцифровым преобразователем. При меньшем числовом значении прибору поступает информация о дальнем расположении объекта, и наоборот, при большей величине объект находится близко [1]. В случае, если расстояние меньше допустимого, то напряжение становится нелинейным, что приводит к ошибке измерения, иначе же, сигнал перестает улавливаться, теряясь в шумах и помехах. На рисунке 3 представлена зависимость выходного напряжения инфракрасного датчика от расстояния до объекта.
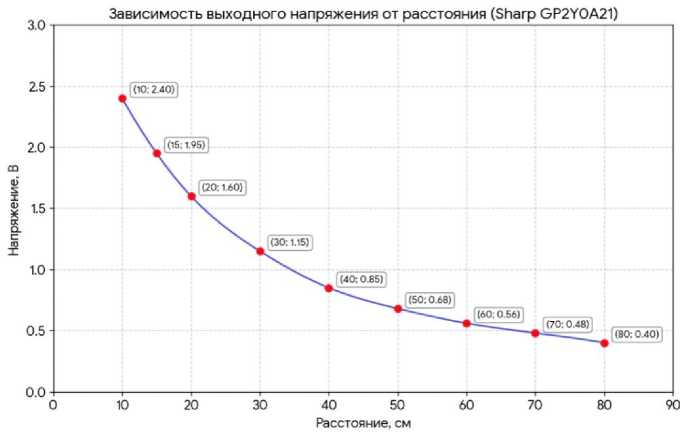
Рисунок 3 – Нелинейная зависимость выходного напряжения датчика Sharp GP2Y0A21 от расстояния до объекта
Для наглядного представления графика использованы усредненные значения на основе данных из технического паспорта устройства. Действительные значения зависят от отражающей способности объекта, но форма кривой в графическом изображении зависимости выходного напряжения характерна всегда. По оси абсцисс отложено расстояние до отражающей поверхности (см), по оси ординат – соответствующее выходное напряжение датчика (В). Как видно из графика, зависимость носит нелинейный характер: при увеличении расстояния напряжение уменьшается по закону, близкому к обратной зависимости:
к
U = H (5) d где U – выходное напряжение [В]; d – расстояние до объекта [см]; k – коэффициент пропорциональности, индивидуальный для каждого датчика.
На небольших расстояниях наблюдается более резкое изменение напряжения, тогда как по мере отдаления от объекта чувствительность снижается. Следовательно, для использования ИК-датчика в информационно-измерительной системе необходимо провести калибровки данной нелинейности.
Знакомство с инфракрасным датчиком требует не только знания принципа работы устройства, но и четкого понимания того, как настраивать и применять его, исходя из поставленных задач. ИК-датчик Sharp GP2Y0A21 имеет три вывода: VCC (питание, диапазон 4,5-5,5 В), GND (общий провод) и Vo (Voltage Output, сигнальный провод). Для сведения к минимуму возникновения помех и обеспечения стабилизации линии питания между контактами VCC и GND добавляется конденсатор емкостью 10 мкФ. При подключении важно соблюдать полярность: положительный вывод конденсатора соединяется с VCC, а отрицательный – с GND. Подключение датчика к платформе Arduino осуществляется благодаря соединению вывода GND к выводу GND Arduino, аналогично соединение вывода VCC с выводом 5 В Arduinо и аналогового выхода Vo с одним из аналоговых выходов микроконтроллера.
Среди датчиков расстояния существуют также ультразвуковые устройства, однако по сравнению с ними у инфракрасных датчиков есть ряд преимуществ. Во-первых, ИК-сенсоры обладают более высоким быстродействием из-за значительной разности между скоростью света и звука. Во-вторых, инфракрасные датчики имеют компактные размеры и не создают акустических помех в окружающей среде. Однако стоит учитывать, что точность ИК-измерений может зависеть от отражающей способности поверхности объекта, в то время как ультразвуковые датчики менее чувствительны к оптическим свойствам цели.
Аналого-цифровой преобразователь (АЦП) предназначен для преобразования аналоговых сигналов – таких как ток, температура, давление и другие – в цифровые значения для дальнейшей обработки и анализа измерений [9]. Однако при передаче сигнала по длинным проводам возрастает вероятность возникновения искажений в виде помех и шума, имеющих иной частотный спектр, которые накладываются на полезный сигнал и затрудняют его точное измерение. Для повышения качества измерения в целях предотвращения ошибок применяются методы обработки сигналов, одним из которых является фильтрация, снижающая уровень шумовых помех [5]. Она работает на фильтрах нижних частот, которые ослабляют высокочастотные составляющие входного сигнала, пропуская низкочастотные. Фильтр нижних частот реализуется в виде RC-цепи (резистор и конденсатор). RC-фильтр состоит из резистора (R) и конденсатора (C), поэтому и называется RC-фильтром. Это фильтр нижних частот, который пропускает низкочастотные сигналы (с медленными изменениями) и ослабляет высокочастотные сигналы. Частота среза (fc) определяет границу между пропускаемыми и подавляемыми частотами. Она зависит от значений R и C и должна соответствовать спектру полезного сигнала (в отличие от помех), а также частоты дискретизации, используемой для аналого-цифрового преобразования. Формула расчета частоты среза:
Ь = ^с (6) где fc - частота среза [Гц], С - емкость конденсатора [Ф].
На рисунке 4 приведена принципиальная схема аналогового фильтра низких частот, осуществляющего первичную фильтрацию входного напряжения (UBX) перед его дальнейшей обработкой.
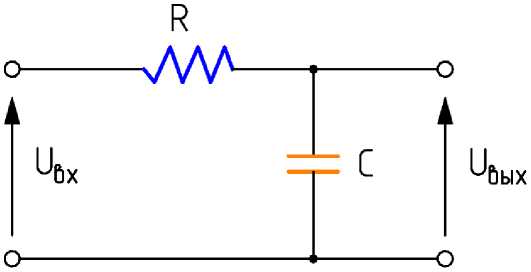
R - сопротивление С - емкость
Рисунок 4 – Простейшая схема RC-фильтра нижних частот
В качестве дополнения к аппаратному фильтрованию аналогового сигнала применяется программное усреднение. Микроконтроллер производит вычисление среднего значения из нескольких последовательно выполненных измерений, исключая случайные выбросы. Это позволяет получить более стабильный результат, который менее чувствителен к кратковременным помехам, возникшим в ходе упущения аппаратной фильтрации. Дополнительно применяется медианный фильтр. Он подавляет одиночные импульсные помехи и случайные шумовые выбросы, выходящие за пределы физического диапазона, например: если датчик выдал напряжение U = 3,0 В при норме U е [0,4; 2,4] В. Преимущество программной обработки в том, что она позволяет корректировать работу фильтра на уровне кода, без изменения схемы. Применение комплексного подхода, состоящего из совместной работы аппаратной и программной обработки сигнала, осуществляет полную надежность устройства [10].
Для работы инфракрасного датчика важно не только обеспечить необходимые условия для выполнения точных измерений, но и учесть возможные уязвимости устройства, влияющие на безопасность функционирования сенсорной системы. В качестве примера можно рассмотреть случай, когда на ИК-датчик направлен мощный источник света. Из-за насыщения фотоприемника внешним излучением, которое воспринимается датчиком как информация об отраженном сигнале от объекта происходит ослепление сенсорной системы. Также существуют пассивные угрозы, в виде поглощения инфракрасного луча материалами черного цвета. Это приводит к тому, что отраженный сигнал от объекта не возвращается на приемник. Как следствие, данные примеры влекут за собой ошибочную остановку робота перед ложными препятствиями или отсутствие пространственного ориентирования, служащие причиной возникновения аварийных ситуаций. Мерой безопасности является использование мультисенсорной системы, состоящей из совокупности датчиков для одновременного измерения и анализа различных параметров объекта или окружающей среды [11]. Например, дублирование данных ультразвуковым датчиком. Благодаря мультисенсорной системе происходит повышение надежности из-за совокупности приборов, работающих на разных физических принципах. Дополнительно в программном обеспечении следует осуществлять контроль достоверности данных. Если за короткий промежуток времени измеренное расстояние изменилось слишком сильно, это противоречит физике движения. Следовательно, это ошибка измерения устройства или атака злоумышленников. Таким образом, важно учитывать не только возможные внутренние риски измерений датчика, но и внешние уязвимости, которые также влияют на точное функционирование системы.
Заключение
В ходе исследования была проанализирована значимость фундаментального закона электротехники, закона Ома, для обеспечения надёжного функционирования инфракрасного датчика расстояния Sharp GP2Y0A21 в составе автономных робототехнических систем.
Анализ принципа работы устройства показал, что на основе метода триангуляции с использованием позиционно-чувствительного фотоприёмника (PSD) осуществляется преобразование оптического сигнала в электрический Ключевым этапом обработки сигнала является протекание фототока через встроенный резистор. Это является причиной возникновения выходного напряжения согласно закону Ома. При этом диапазон выходного сигнала составляет приблизительно от 0,4 до 2,4 В, а его зависимость от расстояния имеет нелинейный характер, что обуславливает необходимость проведения калибровки.
Отдельное внимание уделено анализу внешних электрических цепей питания и подключения. Показано, что причиной возникновения ошибок измерения может являться сопротивление соединительных проводов, влияющих на падение напряжения. Рекомендуется использовать раздельное заземление, а также использовать сглаживающие конденсаторы в целях уменьшения возникновения помех.
Для повышения устойчивости системы к внешним воздействиям разработаны меры аппаратной и программной защиты. В частности, отсеять высокочастотные шумы позволяет аппаратный RC-фильтр нижних частот, а исключить случайные выбросы данных -программное усреднение и медианная фильтрация. Кроме того, выявлены уязвимости информационной безопасности, связанные с возможностью ослепления сенсора или поглощения излучения. Предложено использование мультисенсорных систем и внедрение механизмов проверки достоверности поступающей информации в качестве меры защиты.
Таким образом, использование комплексного подхода обеспечивает стабильное функционирование сенсорной системы. Применение законов электротехники на этапе проектирования, совместно с методами фильтрации и мерами безопасности, позволяет снизить риск ошибок и повысить надежность автономного устройства в реальных условиях эксплуатации [1].
