
Оптимизация функций управления адаптивной беговой платформой для систем опорно-двигательной реабилитации
Журнал: Advanced Engineering Research (Rostov-on-Don) @vestnik-donstu
Рубрика: Информатика, вычислительная техника и управление
Статья в выпуске: 3 т.26, 2026 года.
Бесплатный доступ
Введение. Восстановление самостоятельной ходьбы требует реабилитационных средств, позволяющих интенсивно тренироваться, не ограничивая естественную вариабельность движений. Большинство исследователей рассматривают до трех показателей процесса, причем в одном измерительном контуре. Фиксируются, например, точность оценки скорости и положения, характеристики шага, сила реакции опоры, субъективная оценка пользователя. Такой подход препятствует прямому сопоставлению и обоснованному выбору функций управления. Мало изучена параметрическая оптимизация линейной, нелинейной и ПИД-функций по интегральному критерию, который учтет устойчивость, длительность и амплитуду переходных процессов, микродинамику слежения и субъективный комфорт. Этот пробел восполняет данная работа. Цель исследования — экспериментальное сравнение и параметрическая оптимизация линейной, нелинейной и ПИД-функций управления адаптивной беговой платформой при использовании VR (виртуальная реальность) и CV (компьютерное зрение). Материалы и методы. Экспериментальный стенд интегрировал беговую платформу и две системы отслеживания: VR и CV. Процессы оценивали по интегральному критерию качества с 9 параметрами (метрики позиционной стабильности, динамики разгона, микродинамики слежения и субъективной оценки). Устойчивость интегрального критерия к экспертному назначению весов определили по чувствительности. В каждой из 1000 итераций весовые коэффициенты меняли в пределах ±20 % от исходных и повторно нормировали, чтобы сумма оставалась равной единице. Для выбора параметров функций задействовали 5 здоровых мужчин, для итогового сравнения функций — 10. В 165 экспериментах получили 495 валидных записей. Результаты исследования. Определены условия получения наименьших значений интегрального критерия: – для CV — нелинейная функция с критерием 2,683; – для VR — линейная функция с критерием 2,002. При использовании линейной функции переход от CV к VR сопровождается снижением критерия на 30,3 %, с 2,874 до 2,002. Предпочтительная функция управления определяется характеристиками системы отслеживания положения пользователя. Применение VR-трекеров дает статистически значимые различия между линейной и нелинейной функциями (p < 0,001), а также между линейной и ПИД-функциями (p = 0,0020). Различие нелинейной и ПИД-функций — ниже уровня статистической значимости (p = 0,0574). Для CV не выявили статистически значимых различий совокупных профилей (p = 0,1407–0,5664). Обсуждение. Для контура с VR в качестве базовой рекомендуется линейная функция с метровой рабочей зоной, для CV — нелинейная с рабочей зоной 0,75 м и коэффициентом нелинейности 0,3. Однако превосходство одного из этих вариантов не доказано из-за близкого значения ПИД-функции и частичного изменения рангов при варьировании весов. Функции демонстрируют стабильность и физиологически безопасную латентность (менее 100 мс). Из-за ограничений исследования (малый объем выборки и участие только здоровых добровольцев) итоги работы рассматриваются как часть предварительной инженерной валидации, настройки адаптивных беговых платформ. Заключение. Обоснованы рекомендации по выбору функций управления и систем отслеживания для адаптивных беговых платформ в системах опорно-двигательной реабилитации. В перспективе предложенные параметры будут проверены на бо́льшей выборке, включающей пациентов с нарушениями походки. Планируется проработка индивидуальной настройки управления по данным первых минут движения на платформе.
Короткий адрес: https://sciup.org/142248829
IDS: 142248829 | УДК: 681.5 | DOI: 10.23947/2687-1653-2026-26-3-2590
Optimization of Control Functions of an Adaptive Treadmill Platform for Musculoskeletal Rehabilitation Systems
Introduction. Restoring independent walking requires rehabilitation aids that enable intensive training while preserving the natural variability of movement. Most researchers typically examine no more than three process-related indicators, all within a single measurement loop. These parameters include, for example, the accuracy of speed and position assessment, gait parameters, ground reaction force, and the user's subjective assessment. This approach hinders direct comparison and sound selection of control functions. Parametric optimization of linear, nonlinear, and PID functions using an integral criterion, which takes into account stability, duration, and amplitude of transient processes, tracking microdynamics, and subjective comfort, has been little studied. This research fills the gap. The objective of the study is an experimental comparison and parametric optimization of linear, nonlinear and PID control functions of an adaptive treadmill platform using virtual reality (VR) and computer vision (CV). Materials and Methods. The experimental setup integrated a treadmill platform and two tracking systems: VR and CV. The processes were evaluated using an integrated quality criterion with nine parameters (position stability metrics, acceleration dynamics, tracking microdynamics, and subjective assessment). The robustness of the integrated criterion to expert weight assignment was determined by sensitivity. In each of the 1000 iterations, the weight coefficients were varied within ±20% of the initial values and re-normalized to maintain a sum equal to one. Five healthy male subjects were used to select the function parameters, and 10 male subjects were used for the final function comparison. A total of 495 valid records were obtained from 165 experiments. Results. The conditions for obtaining the minimum values of the integral criterion were determined: – for CV – a nonlinear function with a criterion of 2.683; – for VR – a linear function with a criterion of 2.002. When using a linear function, the transition from CV to VR was accompanied by a 30.3% decrease in the criterion, from 2.874 to 2.002. The preferred control function was determined by the characteristics of the user position tracking system. The application of VR trackers yielded statistically significant differences between the linear and nonlinear functions (p < 0.001), as well as between the linear and PID functions (p = 0.0020). The difference between the nonlinear and PID functions was below the level of statistical significance (p = 0.0574). For CV, no statistically significant differences were found in the combined profiles (p = 0.1407–0.5664). Discussion. For the VR‑based loop, a linear function with a 1‑meter working area is recommended as the baseline. For the CV‑based loop, a nonlinear function with a working area of 0.75 m and a nonlinearity coefficient of 0.3 is recommended. However, the superiority of one of these options has not been proven due to the close value of the PID function and a partial change in ranks when varying the weights. The functions demonstrate stability and physiologically safe latency (less than 100 ms). Due to study limitations (small sample size and only healthy volunteers), the research results are considered part of the preliminary engineering validation and tuning of adaptive treadmill platforms. Conclusion. Recommendations are provided for selecting control functions and tracking systems for adaptive treadmill platforms used in musculoskeletal rehabilitation. The proposed parameters are to be validated on a larger sample, including patients with gait disorders. Future work will also address the development of individualized control tuning based on data acquired during the initial minutes of walking on the platform.
Текст научной статьи Оптимизация функций управления адаптивной беговой платформой для систем опорно-двигательной реабилитации
Введение. Восстановление самостоятельной ходьбы требует реабилитационных средств, позволяющих интенсивно тренироваться, не ограничивая естественную вариабельность движений. Большинство исследователей рассматривают до трех показателей процесса, причем в одном измерительном контуре. Фиксируются, например, точность оценки скорости и положения, характеристики шага, сила реакции опоры, субъективная оценка пользователя. Такой подход препятствует прямому сопоставлению и обоснованному выбору функций управления. Мало изучена параметрическая оптимизация линейной, нелинейной и ПИД-функций по интегральному критерию, который учтет устойчивость, длительность и амплитуду переходных процессов, микродинамику слежения и субъективный комфорт. Этот пробел восполняет данная работа. Цель исследования — экспериментальное сравнение и параметрическая оптимизация линейной, нелинейной и ПИД-функций управления адаптивной беговой платформой при использовании VR 1 и CV 2 .
Материалы и методы. Экспериментальный стенд интегрировал беговую платформу и две системы отслеживания: VR и CV. Процессы оценивали по интегральному критерию качества с 9 параметрами (метрики позиционной стабильности, динамики разгона, микродинамики слежения и субъективной оценки). Устойчивость интегрального критерия к экспертному назначению весов определили по чувствительности. В каждой из 1000 итераций весовые коэффициенты меняли в пределах ±20 % от исходных и повторно нормировали, чтобы сумма оставалась равной единице. Для выбора параметров функций задействовали 5 здоровых мужчин, для итогового сравнения функций — 10. В 165 экспериментах получили 495 валидных записей.
Информатика, вычислительная техника и управление
Результаты исследования. Определены условия получения наименьших значений интегрального критерия:
-
- для CV — нелинейная функция с критерием 2,683;
-
- для VR — линейная функция с критерием 2,002.
При использовании линейной функции переход от CV к VR сопровождается снижением критерия на 30,3 %, с 2,874 до 2,002. Предпочтительная функция управления определяется характеристиками системы отслеживания положения пользователя. Применение VR-трекеров дает статистически значимые различия между линейной и нелинейной функциями ( p < 0,001), а также между линейной и ПИД-функциями ( p = 0,0020). Различие нелинейной и ПИД-функций — ниже уровня статистической значимости ( p = 0,0574). Для CV не выявили статистически значимых различий совокупных профилей ( p = 0,1407–0,5664).
Обсуждение. Для контура с VR в качестве базовой рекомендуется линейная функция с метровой рабочей зоной, для CV — нелинейная с рабочей зоной 0,75 м и коэффициентом нелинейности 0,3. Однако превосходство одного из этих вариантов не доказано из-за близкого значения ПИД-функции и частичного изменения рангов при варьировании весов. Функции демонстрируют стабильность и физиологически безопасную латентность (менее 100 мс). Из-за ограничений исследования (малый объем выборки и участие только здоровых добровольцев) итоги работы рассматриваются как часть предварительной инженерной валидации, настройки адаптивных беговых платформ.
Заключение. Обоснованы рекомендации по выбору функций управления и систем отслеживания для адаптивных беговых платформ в системах опорно-двигательной реабилитации. В перспективе предложенные параметры будут проверены на бо́льшей выборке, включающей пациентов с нарушениями походки. Планируется проработка индивидуальной настройки управления по данным первых минут движения на платформе.
Original Empirical Research
Optimization of Control Functions of an Adaptive Treadmill Platform for Musculoskeletal Rehabilitation Systems
Andrey A. Volkov , Maxim A. Dudin , Denis L. Dedov , Artem D. Obukhov ® H
Tambov State Technical University, Tambov, Russian Federation,
Introduction . Restoring independent walking requires rehabilitation aids that enable intensive training while preserving the natural variability of movement. Most researchers typically examine no more than three process-related indicators, all within a single measurement loop. These parameters include, for example, the accuracy of speed and position assessment, gait parameters, ground reaction force, and the user's subjective assessment. This approach hinders direct comparison and sound selection of control functions. Parametric optimization of linear, nonlinear, and PID functions using an integral criterion, which takes into account stability, duration, and amplitude of transient processes, tracking microdynamics, and subjective comfort, has been little studied. This research fills the gap. The objective of the study is an experimental comparison and parametric optimization of linear, nonlinear and PID control functions of an adaptive treadmill platform using virtual reality (VR) and computer vision (CV).
Materials and Methods . The experimental setup integrated a treadmill platform and two tracking systems: VR and CV. The processes were evaluated using an integrated quality criterion with nine parameters (position stability metrics, acceleration dynamics, tracking microdynamics, and subjective assessment). The robustness of the integrated criterion to expert weight assignment was determined by sensitivity. In each of the 1000 iterations, the weight coefficients were varied within ±20% of the initial values and re-normalized to maintain a sum equal to one. Five healthy male subjects were used to select the function parameters, and 10 male subjects were used for the final function comparison. A total of 495 valid records were obtained from 165 experiments.
Results . The conditions for obtaining the minimum values of the integral criterion were determined:
– for CV – a nonlinear function with a criterion of 2.683;
– for VR – a linear function with a criterion of 2.002.
When using a linear function, the transition from CV to VR was accompanied by a 30.3% decrease in the criterion, from 2.874 to 2.002. The preferred control function was determined by the characteristics of the user position tracking system. The application of VR trackers yielded statistically significant differences between the linear and nonlinear functions (p < 0.001), as well as between the linear and PID functions (p = 0.0020). The difference between the nonlinear and PID functions was below the level of statistical significance (p = 0.0574). For CV, no statistically significant differences were found in the combined profiles (p = 0.1407-0.5664).
Discussion. For the VR-based loop, a linear function with a 1-meter working area is recommended as the baseline. For the CV-based loop, a nonlinear function with a working area of 0.75 m and a nonlinearity coefficient of 0.3 is recommended. However, the superiority of one of these options has not been proven due to the close value of the PID function and a partial change in ranks when varying the weights. The functions demonstrate stability and physiologically safe latency (less than 100 ms). Due to study limitations (small sample size and only healthy volunteers), the research results are considered part of the preliminary engineering validation and tuning of adaptive treadmill platforms.
Conclusion . Recommendations are provided for selecting control functions and tracking systems for adaptive treadmill platforms used in musculoskeletal rehabilitation. The proposed parameters are to be validated on a larger sample, including patients with gait disorders. Future work will also address the development of individualized control tuning based on data acquired during the initial minutes of walking on the platform .
Acknowledgments. The authors would like to thank the staff of the VR Training Systems Laboratory, Tambov State Technical University, for their contribution to the preparation and performance of the experiments.
Funding Information. The research is done with the financial support from the Ministry of Science and Higher Education of the Russian Federation within the framework of the project “Development of Medical VR Training Systems for Musculoskeletal Rehabilitation with Biofeedback” (Project No. 124032800018-5) 5QR64MDJQ5UID85HB27LPML8
Введение. Восстановление самостоятельной ходьбы — одна из основных задач реабилитации пациентов с заболеваниями и травмами опорно-двигательного аппарата, последствиями инсульта и другими поражениями центральной нервной системы [1] . В 2019 году в мире насчитывалось 2,41 млрд человек с состояниями, при которых реабилитационные мероприятия могли принести положительный эффект, у 1,71 млрд из них были заболевания опорно-двигательного аппарата [2] . Эта статистика учитывает широкий спектр нарушений и отражает глобальную потребность в доступных технических средствах, позволяющих многократно и безопасно выполнять двигательные упражнения [3] . Отметим, однако, что по приведенным цифрам можно лишь очень приблизительно судить о количестве пациентов, нуждающихся в восстановлении именно ходьбы [4] .
Для двигательной реабилитации применяются роботизированные комплексы, экзоскелеты и беговые платформы с системами разгрузки массы тела и биологической обратной связи [5] . Традиционные роботизированные комплексы и экзоскелеты, жестко фиксирующие конечности пациента, способны обеспечить требуемую высокую интенсивность тренировочного процесса [6] , однако они ограничивают естественную кинематическую вариабельность походки. Данный существенный недостаток в долгосрочной перспективе критически снижает эффективность переноса заново сформированных двигательных навыков на повседневную независимую ходьбу [4] . По этой причине в реабилитационной практике применяются беговые платформы (дорожки), интегрированные в сложные комплексы с системами разгрузки веса и модулями биологической обратной связи в виртуальной реальности [4] . Большинство платформ работают в режиме фиксированной скорости, которую оператор задает вручную, т.е. фактически навязывает пациенту строго заданный ритм шага. В таких условиях беговая дорожка искажает естественную линейную и нелинейную динамику вариабельности шага. Пациент вынужден непрерывно подстраивать свою биомеханику под движение полотна, вместо того чтобы полотно адаптировалось под его текущие намерения, возможности или усталость.
Информатика, вычислительная техника и управление
Для преодоления этого ограничения активно разрабатываются адаптивные беговые платформы [7] . Они могут в режиме реального времени, с минимальной латентностью подстраивать скорость движения бегового полотна под кинематические и пространственные характеристики пользователя. Центральные проблемы создания адаптивных беговых платформ — синтез и параметрическая оптимизация алгоритмов управления (контроллеров). Они должны, с одной стороны, гарантировать быструю и адекватную реакцию системы на изменение скорости пользователя, а с другой — поддерживать стабильность, минимизировать рывки и предотвращать потерю равновесия тела. Избыточно высокая чувствительность контроллера приведет к высокочастотным изменениям скорости полотна и, как следствие, увеличит пространственно-временную вариабельность шага. Недостаточная чувствительность и высокая инертность алгоритма, напротив, вызывают значительное продольное пространственное смещение человека. Итогом в данном случае может быть выход пациента за пределы безопасной рабочей зоны дорожки.
Преимущества управления скоростью полотна самим пользователем подтверждаются экспериментальными исследованиями. Авторы [8] сравнили фиксированный и адаптивный режимы у 18 пациентов с хроническими последствиями инсульта. При адаптивном управлении ширина шага составила 13,7 см, а при фиксированной скорости — 16,8 см. Расхождение оказалось статистически значимым (p < 0,0001). Длина и продолжительность шага между режимами существенно не различались. Полученные результаты свидетельствуют о том, что способ управления скоростью может менять отдельные биомеханические характеристики ходьбы даже при сопоставимой средней скорости движения [8].
В литературе описаны различные способы формирования управляющего воздействия для согласования скорости полотна с самостоятельно выбираемым темпом ходьбы. В [9] оценивалась скорость пользователя по максимальной скорости переноса стопы. После дополнительной обработки данных средняя ошибка оценки скорости сократилась до 0,0663 м/с, или приблизительно на 51 % [9] . Ограничение такого подхода связано с необходимостью регистрации движения стопы и предварительной настройки регулятора под характеристики пользователя. Авторы [10] применили данные силовых платформ и фильтр Калмана для оценки скорости и положения человека. Среднеквадратические расхождения относительно оптической системы захвата движений составили 0,023 м/с для скорости и 0,014 м для положения, а результаты измерения самостоятельно выбираемой скорости имели корреляцию более 0,93 с результатами теста ходьбы на 10 м. При высокой точности такой измерительный контур требует достаточно сложной и дорогостоящей беговой платформы.
Опубликованы исследования по управлению скоростью на базе тензометрических датчиков, однако внедрение таких систем в массовую клиническую практику крайне ограничено из-за их высокой стоимости и технической сложности калибровки [11] . Более доступная альтернатива — использование кинематических данных (положения и скорости проекции центра масс), получаемых с помощью систем оптического или инерциального трекинга [12] . Системам компьютерного зрения достаточно видеокамеры, нет необходимости закреплять датчики на пользователе. Однако точность и устойчивость в данном случае зависят от частоты съемки, освещенности, положения камеры, окклюзий и алгоритма распознавания позы [13] . Сопоставление этих подходов особенно важно для управления беговой платформой, поскольку различия в дискретности, латентности и уровне шумов исходных координат непосредственно передаются в систему управления [14] .
При разработке беговых платформ используются линейные, нелинейные, зональные, пропорционально-дифференциальные и пропорционально-интегрально-дифференцирующие (ПИД) функции управления [15] . Выбор функции и ее параметров во многом зависит от аппаратной реализации платформы, длины рабочей зоны, системы отслеживания и требований к безопасности пользователя. Система управления должна не только удерживать человека в рабочей зоне, но и сглаживать переходные процессы, обеспечивать плавное изменение скорости полотна и сохранение равновесия.
В предшествующем исследовании [15] авторы сравнили шесть функций управления при использовании VR-трекеров и компьютерного зрения. Указанная работа имела характер первичного сравнительного отбора и не решала задачу последовательной параметрической оптимизации основных функций по единому критерию, учитывающему переходные и стационарные характеристики системы.
Анализ литературы показывает, что большинство исследований проводится в заранее выбранном измерительном контуре. В одних работах основные показатели — точность оценки скорости и положения, в других — пространственно-временные характеристики шага, силы реакции опоры либо субъективная оценка пользователя. Различие экспериментальных протоколов и критериев не позволяет напрямую сопоставлять функции управления и обоснованно выбирать их коэффициенты. Недостаточно изучена задача параметрической оптимизации линейной, нелинейной и ПИД-функций по единому интегральному критерию с последующим сравнением оптимизированных конфигураций при различных способах отслеживания положения пользователя. Такой критерий должен одновременно учитывать позиционную устойчивость, длительность и амплитуду переходных процессов, микродинамику слежения и субъективный комфорт.
Цель настоящего исследования заключалась в экспериментальном сравнении и параметрической оптимизации линейной, нелинейной и ПИД-функций управления адаптивной беговой платформой при использовании VR-трекеров и системы компьютерного зрения. Для достижения поставленной цели решались пять задач.
-
1. Разработка методики экспериментального сравнения функций управления и интегрального критерия оптимальности, основанного на минимизации совокупной оценки позиционной устойчивости, переходных процессов, микродинамики слежения и субъективного комфорта.
-
2. Параметрическая оптимизация линейной, нелинейной и ПИД-функций управления в соответствии с разработанным критерием.
-
3. Сравнение выбранных конфигураций функций в двух измерительных контурах — на основе VR-трекеров и компьютерного зрения.
-
4. Определение предпочтительных сочетаний функции управления и системы отслеживания.
-
5. Установка границы применимости полученных инженерных рекомендаций.
Научная новизна исследования заключается в разработке процедуры параметрической оптимизации функций управления адаптивной беговой платформой по интегральному критерию, объединяющему показатели позиционной устойчивости, переходных процессов, микродинамики слежения и субъективного комфорта, а также в установлении предпочтительных параметров линейной, нелинейной и ПИД-функций для двух измерительных контуров.
Практическая значимость работы связана с формированием исходных параметров и рекомендаций по выбору функции управления для систем на основе VR-трекеров и компьютерного зрения.
Материалы и методы. На первом этапе исследования рассматривались аппаратное обеспечение и общая архитектура системы управления адаптивной беговой платформой. Для экспериментов использовали адаптивную беговую платформу собственной разработки «Тамбовский государственный технический университет» (Тамбов, Российская Федерация). Система управления объединяет беговую платформу, средства определения положения пользователя, модуль предварительной обработки координат, программный модуль формирования управляющего воздействия, управляющий микроконтроллер и силовой привод полотна. На основании текущей координаты пользователя программный модуль рассчитывал требуемую скорость полотна и передавал соответствующую команду контроллеру привода. Мощность сервопривода — 1,5 кВт. Двигатель управлялся с помощью драйвера, соединенного с микроконтроллером ESP32. Скорость полотна определялась по данным энкодера. Важная особенность платформы — отсутствие поручней. Это устранило преграды для компьютерного зрения и повысило качество оценки постуральной устойчивости, т.к. анализировались движения человека без компенсации положения за счет опоры руками.
Ключевые технические характеристики экспериментальной платформы:
-
- общая физическая длина бегового полотна — 2,58 м (рабочая зона — 2,4 м);
-
- эффективная ширина бегового полотна — 0,9 м;
-
- максимальное физическое ускорение привода — 2,5 м/с2.
Отметим, что платформа способна развивать скорость до 5,5 м/с, однако в рамках эксперимента показатель программно ограничили значением 2,0 м/с. Это обусловлено требованиями безопасности и соответствует быстрому шагу, т.е. подходит для большинства сценариев опорно-двигательной реабилитации.
В исследовании использовались две системы отслеживания [16] . Первая (S1) — набор датчиков виртуальной реальности HTC Vive Tracker 3.0 (HTC Corporation, Тайвань) с частотой записи 60 Гц при погрешности позиционирования менее 0,01 м [17] . Два трекера системы симметрично крепились на пояс человека: один спереди, второй сзади [18] . Такое размещение обеспечивало устойчивое отслеживание положения: даже если один трекер временно теряет связь или перекрывается, второй продолжает передавать координаты.
Вторая система (S2) интегрирует компьютерное зрение и камеру с разрешением 1920 х 1080 пикселей и частотой записи 30 кадров/с [19] . Камера установлена на высоте 1,2 м на расстоянии 1,5 м от края беговой платформы. Для распознавания положения тела человека использовалась модель MediaPipe Pose версии 0.9, OpenCV версии 4.8.1.78 [12] .
При выборе систем использовались следующие критерии применимости: ошибка позиционирования до 5 см, частота обновления не менее 30 Гц, суммарная латентность не более 100 мс. Конфигурация S1 удовлетворяла этим условиям. Конфигурация S2 соответствовала им при корректной установке камеры и контроле условий съемки, включая освещенность и отсутствие окклюзий [20] .
Математическая модель контроллера предполагает разделение полотна беговой дорожки на несколько функциональных зон, каждая из которых определяла логику поведения системы.
-
1. Граничная зона: по 0,3 м с переднего и заднего краев платформы (буферная зона безопасности). Система считает предаварийной ситуацией попадание пользователя в эту зону.
Информатика, вычислительная техника и управление
-
2. Зона экстренной остановки: 0,1 м, примыкает к граничной зоне. Если здесь оказывался человек, контроллер генерировал команду экстренного торможения.
-
3. Рабочая зона: центральная область платформы, в пределах которой применялась выбранная математическая функция регулирования скорости.
Распознавая человека, компьютерное зрение преобразовывало текущее положение тела по формуле:
U о = L TR u x - x , (1)
ex - sx где Ltr — длина платформы, м; ux — текущее положение пользователя в кадре по оси Х, полученное от MediaPipe Pose по двум точкам пояса; sx, ex — сохраненные начальное и конечное положение [21].
Для длинной беговой платформы можно преобразовать формулу (1) и получить метрическое положение человека относительно середины платформы, а не ее начала:
U c = L TR u x - x - L TR- . (2)
-
e x - s x 2
Для системы компьютерного зрения использовалась формула (2), т.е. вариант 2. Трекеры виртуальной реальности можно откалибровать также в центре беговой дорожки, поэтому в единой системе относительных координат определялось метрическое положение ( U ) от обеих систем.
Реализовались три базовые функции управления [15] , каждая из которых принимала на вход значение текущего положения пользователя U в момент времени t и возвращала целевое значение скорости движения полотна.
Линейная функция F L определяла скорость платформы по положению человека U относительно границы безопасной зоны:
Fl (U) = U-LTS- Vp, kl LTRS где Ltrs — длина безопасной зоны, м; ki — установленный размер рабочей зоны, м; Vp — максимальная скорость платформы, м/с.
Нелинейная функция F N основана на более плавном изменении скорости. Ее вид зависит от значения коэффициента к а :
k α
F n ( U ) = \ и-^\ V p .
k k i L TRS J
В предшествующем исследовании [15] было установлено, что приемлемые значения параметра к а находятся в интервале 0,3 < к а < 0,7.
ПИД-функция F PID основана на ПИД-законе регулирования и задействовала информацию о смещении пользователя относительно предыдущего замера, а также о его скорости (производной от этого смещения):
Г t + Д t — U
F PID ( U t + Д t , + A t ) = k p ( U t + Д t — L TRS ) + k i ( U t + Д t — U t ) + k d I ~ t +^ t-----
0 k Д t
Здесь Ut +Д t , Ut — текущее и предыдущее положение пользователя в моменты времени t + Д t и t соответственно. F PID ( Ut +Д t , t + Д t ) — новое значение скорости для момента времени t + Д t при положении Ut +Д t . Поправочные коэффициенты k p , k i , и k d определяют влияние пропорциональной, интегральной и дифференциальной составляющей функции FPID.
Для оценки качества работы функций управления разработан набор метрик.
Метрики оценки стабильности позиции пользователя
-
1. R zd — максимальный диапазон изменения положения пользователя за время сессии (м, меньше — лучше).
-
2. R ZMD — интервал стационарности положения. Вычисляется как 90-й процентиль модуля отклонения от медианного положения пользователя (м, меньше — лучше).
-
3. RZT O — время выхода на рабочий режим по положению (с, меньше — лучше). Определялось как момент, когда положение пользователя впервые остается в пределах интервала стационарности в течение не менее 2 с.
-
4. R zao — максимальное отклонение положения пользователя при начальном разгоне (м, меньше — лучше). Характеризовало амплитуду переходного процесса по положению.
-
5. RSTO — время выхода на рабочий режим по скорости движения полотна (с, меньше — лучше).
-
6. R sao — максимальное отклонение скорости полотна относительно установившейся средней скорости (м/с, меньше — лучше). Характеризовало амплитуду переходного процесса по скорости.
-
7. R ZFMEAN —математическое ожидание амплитуды высокочастотных колебаний положения (м, меньше — лучше). Вычислялось как разность между верхней и нижней огибающими сигнала положения.
-
8. RZFSMAE — средняя абсолютная ошибка между двумя сглаженными траекториями (применялись цифровые фильтры нижних частот Баттерворта 5-го порядка с частотами среза 0,5 Гц и 0,1 Гц). Фильтр 0,5 Гц отсекает шумы трекера, а 0,1 Гц — естественные раскачивания туловища при ходьбе. Показатель использовался для оценки рассогласования между более быстрыми и более медленными изменениями положения пользователя.
-
9. R G — оценка качества и комфорта, выставляемая самим участником после каждого прогона по 10-балльной шкале (1 — сильный дискомфорт, угроза падения, 10 — движение абсолютно неотличимо от естественной ходьбы по полу).
Метрики переходного процесса ( динамики разгона )
Метрики микродинамики ( качество слежения )
Субъективная метрика
Метрики имели разную размерность и разное направление улучшения показателя, поэтому перед расчетом интегрального критерия выполнялась нормализация. Для каждой метрики R i рассчитывалось нормированное значение: base norm i i
Ri ---------г—, i r max r base где Rnorm — нормированное значение i-й метрики; Ri — исходное значение метрики, полученное в эксперименте; Rmax — максимальное значение метрики во всех экспериментах рассматриваемого этапа; Rbase — базовое значение метрики.
В качестве базового использовалось нулевое значение, так как для большинства метрик, входящих в интегральный критерий, целевым является стремление к нулю.
Для метрик, уменьшение которых соответствует улучшению качества управления, в интегральный критерий включалось само нормированное значение: R i = R "0™ . Для субъективной оценки качества движения большее значение соответствует лучшему результату, поэтому направление шкалы инвертировалось, использовалось преобразование: R G = 1 - R^ .
Все показатели привели к единому направлению оптимизации, и интегральный критерий качества управления рассчитывался как взвешенная сумма нормированных метрик. Весовые коэффициенты w i распределили методом экспертных оценок с наивысшим приоритетом параметров физической безопасности и стабильности: R STO (0,1684); R zto (0,1579); R zfmean (0,1579); R sao (0,1263); R zd (0,1263); R zao (0,1263); R g (0,0737); R zfsmae (0,0421); R ZMD (0,0211). Таким образом, целевая функция оптимизации сводилась к минимизации значения R q , которое будет целевой функцией при выборе параметров линейной, нелинейной и ПИД-функции управления:
N
R q = Е w-R;
i =1
где Wi — весовой коэффициент i -й метрики; N — общее число метрик.
Для проверки устойчивости интегрального критерия к экспертному назначению весов провели анализ чувствительности. В каждой итерации весовые коэффициенты независимо изменяли случайным образом в пределах ±20 % от исходных значений, после чего повторно нормировали так, чтобы их сумма оставалась равной единице. Для каждого набора весов пересчитывали интегральные оценки шести сочетаний функции управления и системы отслеживания и формировали новое ранжирование. Всего было выполнено 1000 итераций. Сходство каждого полученного ранжирования с исходным оценивали коэффициентом ранговой корреляции Кендалла.
Таким образом, процедура расчета проводилась в четыре этапа:
-
- расчет исходных метрик по временному ряду положения пользователя и скорости полотна;
-
- нормализация каждой метрики относительно максимального значения в экспериментальной выборке;
-
- инвертирование субъективной оценки как показателя, который должен увеличиваться;
-
- расчет взвешенной суммы нормированных метрик.
Полученное значение R Q использовалось как целевая функция при выборе параметров линейной, нелинейной и ПИД-функции управления.
В эксперименте по подбору параметров функций управления приняли участие 5 здоровых мужчин. Выбор такого состава испытуемых объясняется необходимостью оценить работу алгоритмов на устойчивых и воспроизводимых траекториях ходьбы. Результаты характеризуют стендовую настройку системы, их применение для пациентов с нарушениями походки требует отдельной проверки.
При итоговом сравнении функций управления отдельную выборку расширили до 10 здоровых испытуемых, что позволило проверить выбранные параметры в едином сравнительном эксперименте.
Выполнили по три прохода для каждой параметрической конфигурации (5 вариантов для линейной, 12 для нелинейной, 16 для ПИД). Длительность одного прохода — 60 секунд. Первые 10-15 секунд занимает переходный процесс (набор скорости и синхронизация), оставшиеся 45-50 секунд используются для оценки движения в более устойчивом режиме. Выбранная длительность позволяет избежать заметного утомления участников и при этом получить достаточный временной ряд для расчетов.
Информатика, вычислительная техника и управление
Задача испытуемого — начать движение из состояния полного покоя, плавно набрать комфортную для себя скорость ходьбы и поддерживать ее в течение эксперимента. Через 60 секунд контроллер автоматически выполнял плавное торможение. Во время всех тестов рядом с платформой находился оператор с кнопкой аварийной остановки.
Проведено 165 уникальных экспериментов и получено 495 валидных записей временных рядов положения пользователя и скорости движения полотна.
Исследование проводилось в два этапа. На предварительном этапе с участием пяти здоровых мужчин выполнялась параметрическая настройка линейной, нелинейной и ПИД-функций управления. На основном этапе выбранные конфигурации проверяли на отдельной группе из десяти здоровых мужчин, не участвовавших в подборе параметров. Возраст участников — 22,5 ± 3,2 года, средний рост — 179 ± 5,23 см. Такое разделение выборки позволило отделить процедуру настройки функций от последующего сравнительного испытания выбранных конфигураций.
Результаты исследования. На первом этапе выполнен подбор параметра k l рабочей зоны для линейной функции управления F L . Результаты расчета метрик для различных значений параметра в диапазоне от 0,5 до 1,5 метров представлены в таблице 1.
Таблица 1
|
Метрика |
Параметр k i , м |
||||
|
0,50 |
0,75 |
1,00 |
1,25 |
1,50 |
|
|
R g |
0,00 |
0,70 |
0,90 |
0,90 |
1,00 |
|
R sao |
1,00 |
0,28 |
0,08 |
0,04 |
0,00 |
|
R sto |
0,00 |
0,15 |
0,45 |
0,73 |
1,00 |
|
R zfsmae |
0,36 |
1,00 |
0,00 |
0,38 |
0,36 |
|
R zfmean |
0,00 |
0,20 |
0,22 |
0,60 |
1,00 |
|
R zmd |
0,47 |
0,22 |
0,00 |
0,90 |
1,00 |
|
R zao |
1,00 |
0,26 |
0,10 |
0,08 |
0,00 |
|
R zto |
0,00 |
0,09 |
0,50 |
0,74 |
1,00 |
|
Сумма метрик R ^ |
3,82 |
2,48 |
1,45 |
3,56 |
4,38 |
|
Сумма метрик (взвешенная, R q ) |
2,65 |
1,40 |
1,35 |
2,38 |
3,08 |
Результаты тестирования линейной функции управления
При малых значениях рабочей зоны фиксируются самые высокие показатели амплитуды всплеска скорости полотна и максимального отклонения положения пользователя при начальном разгоне. С увеличением рабочей зоны возрастает время выхода на рабочий режим по скорости и положению. Кроме того, при максимальном значении рабочей зоны наблюдается увеличение интервала стационарности положения пользователя и математического ожидания амплитуды высокочастотных колебаний положения.
Максимальную субъективную оценку R G получили при k l = 1,5 м, минимальное значение интегрального критерия качества для линейной функции в исследованном диапазоне получили при рабочей зоне 1 м.
Далее выполнен подбор параметров для нелинейной функции управления F N . В этом случае одновременно варьировались два параметра: длина рабочей зоны и коэффициент нелинейности k α . Результаты эксперимента представлены в таблице 2, где для каждой конфигурации приведены значения основных нормированных метрик и интегрального критерия качества управления.
Результаты тестирования нелинейной функции управления
Таблица 2
|
Параметры ( k l / k a ) |
R g (субъективная оценка) |
R sao (ошибка скорости) |
R sto (время выхода на рабочую скорость) |
R zmd (стационарность) |
Интегральный критерий (взвешенная сумма) |
|
0,50 м / 0,3 |
0,28 ± 0,31 |
0,50 ± 0,25 |
0,36 ± 0,26 |
0,11 ± 0,09 |
2,48 |
|
0,50 м / 0,4 |
0,40 ± 0,29 |
0,39 ± 0,10 |
0,42 ± 0,17 |
0,06 ± 0,03 |
2,18 |
|
0,50 м / 0,6 |
0,52 ± 0,28 |
0,42 ± 0,19 |
0,30 ± 0,14 |
0,07 ± 0,09 |
1,91 |
|
0,75 м / 0,3 |
0,52 ± 0,17 |
0,16 ± 0,15 |
0,17 ± 0,12 |
0,12 ± 0,07 |
1,24 |
|
0,75 м / 0,4 |
0,68 ± 0,25 |
0,10 ± 0,13 |
0,25 ± 0,21 |
0,11 ± 0,08 |
1,28 |
|
0,75 м / 0,6 |
0,68 ± 0,17 |
0,12 ± 0,15 |
0,30 ± 0,23 |
0,07 ± 0,04 |
1,40 |
|
1,00 м / 0,3 |
0,72 ± 0,28 |
0,03 ± 0,07 |
0,39 ± 0,21 |
0,21 ± 0,14 |
1,30 |
|
1,00 м / 0,4 |
0,80 ± 0,13 |
0,04 ± 0,13 |
0,50 ± 0,33 |
0,21 ± 0,12 |
1,53 |
|
1,00 м / 0,6 |
0,88 ± 0,17 |
0,01 ± 0,03 |
0,49 ± 0,25 |
0,16 ± 0,10 |
1,42 |
|
1,50 м / 0,3 |
0.80 ± 0.26 |
0,00 ± 0,00 |
0,75 ± 0,19 |
0,42 ± 0,24 |
1,84 |
|
1,50 м / 0,4 |
0,88 ± 0,17 |
0,00 ± 0,00 |
0,69 ± 0,15 |
0,45 ± 0,19 |
1,76 |
|
1,50 м / 0,6 |
0,76 ± 0,15 |
0,00 ± 0,00 |
0,64 ± 0,15 |
0,39 ± 0,23 |
1,85 |
Анализ полученных данных показал, что для нелинейной функции минимальное значение интегрального критерия (1,24) получено при рабочей зоне 0,75 м и коэффициенте нелинейности 0,3.
Дополнительно оценивалась индивидуальная устойчивость выбранных параметров нелинейной функции. Для каждого из пяти участников интегральный критерий рассчитывали отдельно по всем сочетаниям длины рабочей зоны и коэффициента нелинейности. У двух участников индивидуальный минимум совпал с групповым, у двух других лучшие значения располагались в непосредственной близости от группового минимума. У одного испытуемого распределение интегральных оценок существенно отличалось от группового результата. Следовательно, параметры, выбранные по усредненным данным, могут рассматриваться как начальные настройки управления.
На следующем этапе исследовалась ПИД-функция управления F PID . При фиксированном пропорциональном коэффициенте k p = 2,0 варьировались значения интегрального k i и дифференциального k d коэффициентов (таблица 3).
Таблица 3
Результаты тестирования ПИД-функции управления при фиксированном пропорциональном коэффициенте 2,0
|
Параметры ( k i / k d ) |
R g |
R SAO |
R STO |
R ZMD |
Интегральный критерий |
|
0,1 / 0,1 |
0,75 ± 0,19 |
0,00 ± 0,00 |
0,68 ± 0,22 |
0,43 ± 0,22 |
1,66 |
|
0,1 / 0,5 |
0,69 ± 0,25 |
0,10 ± 0,11 |
0,39 ± 0,10 |
0,18 ± 0,09 |
1,49 |
|
0,1 / 1,0 |
0,56 ± 0,30 |
0,25 ± 0,15 |
0,30 ± 0,14 |
0,16 ± 0,08 |
1,46 |
|
0,1 / 2,0 |
0,50 ± 0,37 |
0,48 ± 0,32 |
0,11 ± 0,13 |
0,23 ± 0,18 |
1,47 |
|
0,5 / 0,1 |
0,75 ± 0,21 |
0,10 ± 0,15 |
0,39 ± 0,12 |
0,12 ± 0,07 |
1,38 |
|
0,5 / 0,5 |
0,72 ± 0,17 |
0,17 ± 0,14 |
0,32 ± 0,07 |
0,11 ± 0,10 |
1,15 |
|
0,5 / 1,0 |
0,69 ± 0,21 |
0,25 ± 0,13 |
0,21 ± 0,09 |
0,16 ± 0,17 |
1,21 |
|
0,5 / 2,0 |
0,53 ± 0,37 |
0,63 ± 0,20 |
0,08 ± 0,04 |
0,31 ± 0,26 |
1,67 |
|
1,0 / 0,1 |
0,78 ± 0,16 |
0,14 ± 0,16 |
0,45 ± 0,12 |
0,13 ± 0,12 |
1,45 |
|
1,0 / 0,5 |
0,72 ± 0,21 |
0,14 ± 0,13 |
0,35 ± 0,07 |
0,15 ± 0,11 |
1,35 |
|
1,0 / 1,0 |
0,69 ± 0,21 |
0,32 ± 0,15 |
0,18 ± 0,04 |
0,11 ± 0,11 |
1,27 |
|
1,0 / 2,0 |
0,61 ± 0,29 |
0,64 ± 0,20 |
0,09 ± 0,05 |
0,27 ± 0,24 |
1,50 |
|
2,0 / 0,1 |
0,78 ± 0,18 |
0,14 ± 0,16 |
0,48 ± 0,13 |
0,13 ± 0,11 |
1,52 |
|
2,0 / 0,5 |
0,78 ± 0,16 |
0,15 ± 0,12 |
0,33 ± 0,12 |
0,15 ± 0,12 |
1,39 |
|
2,0 / 1,0 |
0,61 ± 0,29 |
0,28 ± 0,21 |
0,19 ± 0,05 |
0,14 ± 0,09 |
1,30 |
|
2,0 / 2,0 |
0,53 ± 0,38 |
0,50 ± 0,19 |
0,08 ± 0,04 |
0,29 ± 0,25 |
1,48 |
Минимальное значение интегрального критерия качества для ПИД-функции (1,15) получено при значениях интегрального и дифференциального коэффициентов 0,5 и 0,5. При увеличении дифференциального коэффициента в исследованных конфигурациях почти всегда наблюдалось увеличение амплитуды всплеска скорости полотна. В каждой группе при наименьших значениях интегрального коэффициента сохранялось более высокое значение интервала стационарности положения пользователя.
В качестве дополнительного показателя конфигураций регистрировали случаи выхода пользователя за пределы области, в которой действовала функция управления. Из 495 записей предварительного этапа такие случаи выявили в 7,7 %. При этом большинство выходов за рабочую область было зарегистрировано при ее длине 0,5 м, что дополнительно обосновывает выбор более длинных рабочих зон.
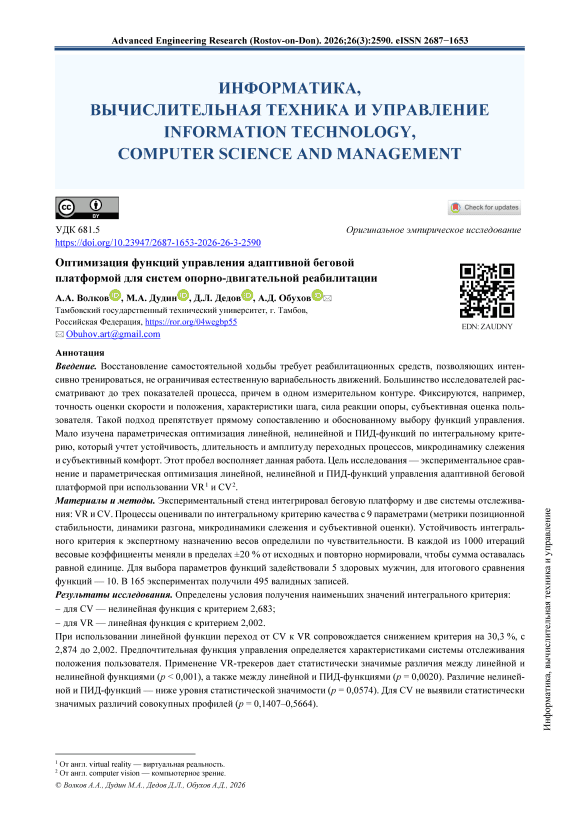
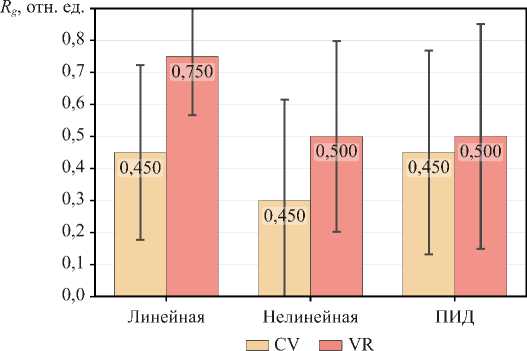
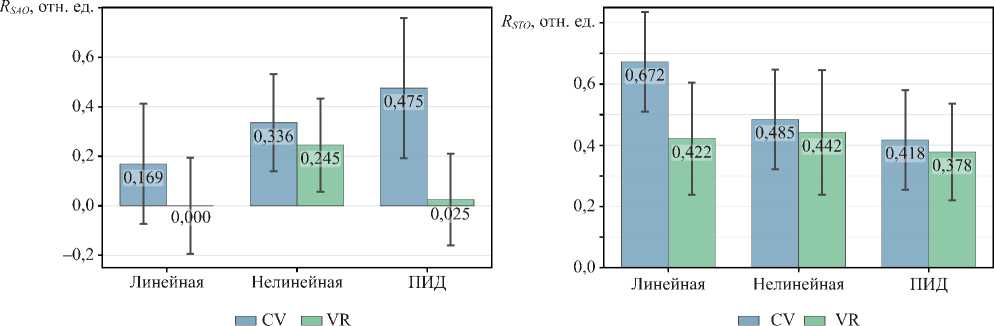
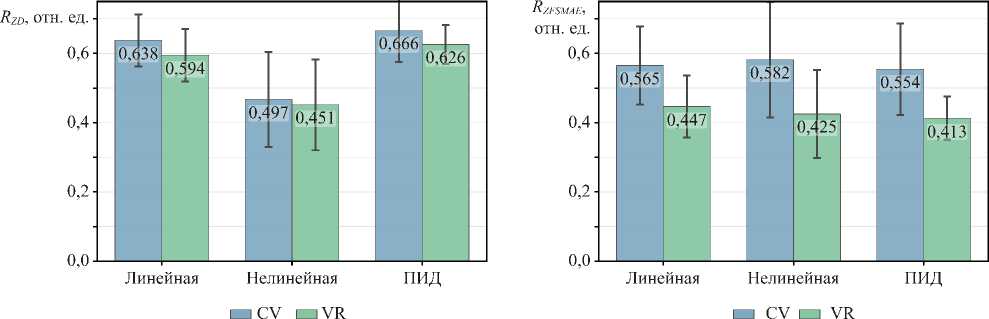
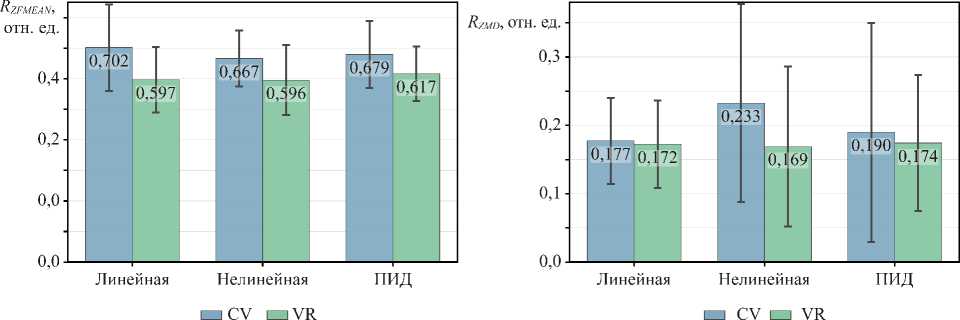
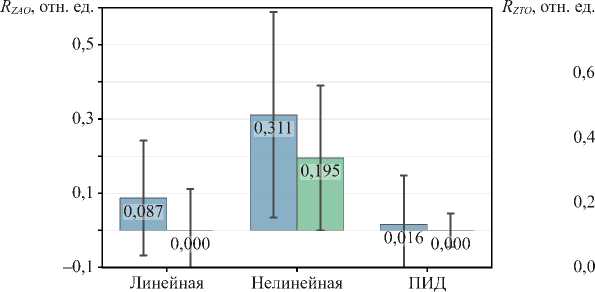
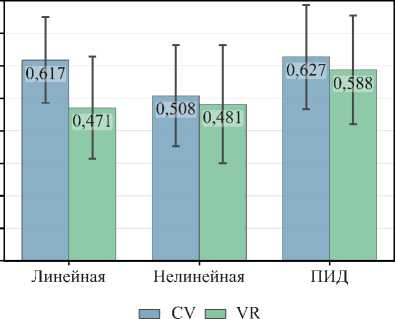
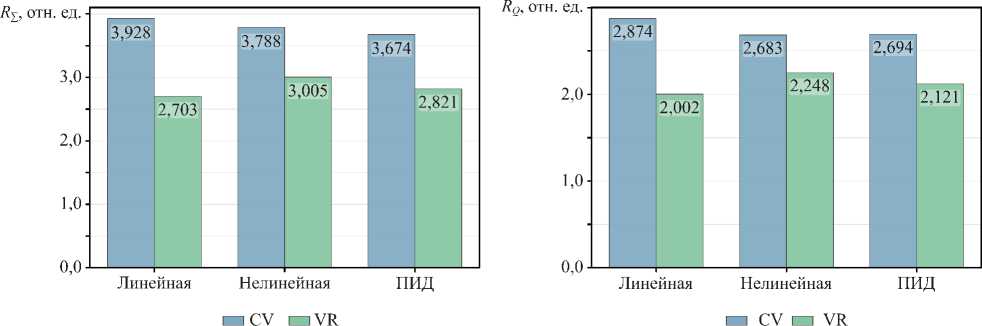
После подбора параметров сравнили три функции управления при выбранных конфигурациях. Дополнительно оценивалось влияние системы отслеживания положения пользователя: компьютерного зрения (CV) и трекеров виртуальной реальности (VR). Результаты сравнения на расширенной выборке участников (10 здоровых мужчин) представлены на рис. 1 и в таблице 4. Отметим отличие цвета графиков на рис. 1 а и на рис. 1 б - л . Разница в оформлении подчеркивает, что в первом случае визуализируются метрики, значения которых необходимо максимизировать, а во всех остальных — метрики, значения которых нужно минимизировать.
а)
Информатика, вычислительная техника и управление
б в)
г) д)
е) ж)
«CV aVR з)
к) л)
Рис. 1. Сравнение функций управления по метрикам качества: а — субъективная оценка; б — амплитуда всплеска скорости; в — время выхода на рабочий режим по скорости; г — диапазон изменения положения; д — средняя абсолютная ошибка сглаженных траекторий; е — среднее значение быстрых колебаний положения; ж — интервал стационарности положения;
з — амплитуда переходного процесса по положению; и — время выхода на рабочий режим по положению; к — сумма метрик; л — взвешенная сумма метрик
Таблица 4
|
Функция |
Выбранные параметры |
CV / VR |
Рекомендация |
||||
|
R G |
R SAO |
R STO |
R ZMD |
R Q |
|||
|
Линейная |
k l = 1,0 м |
0,450/0,750 |
0,169/0,000 |
0,672/0,422 |
0,177/0,172 |
2,874/2,002 |
Базовый вариант для контура с VR-трекерами |
|
Нелинейная |
k l = 0,75 м; k a = 0,3 |
0,300/0,500 |
0,336/0,245 |
0,485/0,442 |
0,233/0,169 |
2,683/2,248 |
Предпочтительный вариант для системы компьютерного зрения |
|
ПИД |
k i = 0,5; k d = 0,5 |
0,450/0,500 |
0,475/0,025 |
0,418/0,378 |
0,190/0,174 |
2,694/2,121 |
Альтернативный вариант для CV при дополнительной настройке |
Итоговое сравнение функций управления при выбранных параметрах
По результатам итогового сравнения всех трех функций управления установлено, что значения интегрального критерия зависят как от выбранной функции управления, так и от системы отслеживания положения тела. При использовании системы компьютерного зрения взвешенная сумма метрик — 2,874 для линейной функции, 2,683 для нелинейной и 2,694 для ПИД. Соответствующие значения при использовании трекеров виртуальной реальности: 2,002, 2,248 и 2,121.
С применением системы компьютерного зрения минимальное значение интегрального критерия получено для нелинейной функции управления. С VR-трекерами наименьшее значение интегрального критерия для линейной функции управления обеспечило высокий результат субъективной оценки пользователей.
Для оценки зависимости результатов от выбранных весовых коэффициентов проанализировали чувствительность интегрального критерия. При случайном изменении каждого веса в пределах ±20 % средний коэффициент Кендалла между исходным и пересчитанными ранжированиями составил 0,983 ± 0,029, что указывает на высокую устойчивость общей последовательности конфигураций.
Для всех трех конфигураций с VR-трекингом изменение весов ни в одной из 1000 итераций не приводило к изменению ранговых позиций. Для системы компьютерного зрения ранжирование было менее устойчивым: вероятность ухудшения позиции нелинейной функции — 2,7 %. Для ПИД-функции вероятность улучшения — 2,5 %, ухудшения — 22,7 %. Линейная функция улучшала позицию в 22,7 % итераций. Таким образом, вывод о предпочтительности линейной функции для VR-трекинга оказался устойчивым к умеренным изменениям приоритетов отдельных метрик. Для системы компьютерного зрения различия между функциями были менее однозначными, особенно между нелинейной и ПИД.
Информатика, вычислительная техника и управление
Статистическую значимость различий между функциями управления и системами отслеживания проверили с помощью непараметрического анализа на основе теста Манна — Уитни (таблица 5). Сравнение выполнялось попарно для всех комбинаций функций управления, отдельно для систем VR-трекеров и MediaPipe. Анализ проводился по всем основным метрикам.
Результаты статистического анализа по критерию Манна — Уитни
Таблица 5
|
Метрика |
VR |
CV |
||||
|
Лин. / нелин. |
Лин. / ПИД |
Нелин. / ПИД |
Лин. / нелин. |
Лин. / ПИД |
Нелин. / ПИД |
|
|
R G |
0,0132 |
0,0108 |
0,2046 |
0,1595 |
0,7427 |
0,5471 |
|
R SAO |
0,0006 |
0,7256 |
0,0004 |
0,1051 |
0,0027 |
0,0877 |
|
R STO |
0,6100 |
0,1715 |
0,0877 |
0,0575 |
0,0004 |
0,1023 |
|
R ZD |
0,0000 |
0,0232 |
0,0000 |
0,0000 |
0,0963 |
0,0000 |
|
R ZFSMAE |
0,8303 |
0,2581 |
0,2581 |
0,5395 |
0,4119 |
0,1907 |
|
R ZFMEAN |
0,7506 |
0,3403 |
0,3632 |
0,2905 |
0,7283 |
0,5395 |
|
R ZMD |
0,7958 |
0,4553 |
0,6843 |
0,0003 |
0,1373 |
0,0351 |
|
R ZAO |
0,0000 |
0,0195 |
0,0000 |
0,0005 |
0,0567 |
0,0000 |
|
R ZTO |
0,8303 |
0,0905 |
0,1537 |
0,0327 |
0,3871 |
0,0103 |
Дополнительно сравнивались совокупные нормированные профили, сформированные из девяти метрик, входящих в интегральный критерий, и их невзвешенная сумма. Так стало известно, что при использовании VR-трекеров статистически значимые различия наблюдаются между линейной и нелинейной функциями ( p < 0,001), а также между линейной и ПИД-функциями ( p = 0,0020). Различие между нелинейной и ПИД-функциями не достигло принятого уровня статистической значимости ( p = 0,0574). Для системы компьютерного зрения не выявлены статистически значимые различия совокупных профилей ( p = 0,1407–0,5664), что указывает на менее выраженные различия между функциями управления. Значения были получены путем попарного сравнения объединенных нормированных показателей для каждой функции управления и системы отслеживания. Непосредственно интегральный критерий в данном анализе не использовался.
Обсуждение. По результатам описательного сравнения и анализа чувствительности линейная функция с рабочей зоной 1,0 м может рассматриваться как базовая конфигурация для контура с VR-трекерами. Для компьютерного зрения наименьшее наблюдаемое значение интегрального критерия получено при использовании нелинейной функции с рабочей зоной 0,75 м и коэффициентом нелинейности 0,3. Однако близкое значение ПИД-функции и частичное изменение рангов при варьировании весов не позволяют говорить о доказанном превосходстве одного из этих двух вариантов.
Выбор функции управления не может рассматриваться отдельно от системы отслеживания. При использовании VR-трекеров положение человека определяется в метрической системе с большей стабильностью и частотой обновления, что позволяет использовать более простую функцию управления. В этих условиях линейный закон показал наименьшее значение интегрального критерия и наибольшую субъективную оценку.
Для системы компьютерного зрения различия между нелинейной и ПИД-функцией оказались менее выраженными. В эксперименте минимальное значение интегрального критерия получено для нелинейной функции, однако ПИД-функция показала близкий результат. Это позволяет рассматривать оба варианта как возможные для контура с компьютерным зрением, но с учетом качества распознавания положения, частоты обновления данных и необходимости дополнительной фильтрации координат.
Более сложная структура регулятора не всегда улучшает итоговое качество управления. ПИД-функция показала наименьшее значение интегрального критерия на этапе параметрической настройки на малой выборке, однако в общем сравнении с VR-трекингом лучшие результаты получены для линейного закона.
Системная латентность измерительного контура составила 31,3 ± 0,72 мс для VR-трекеров и около 34,86 мс для системы компьютерного зрения. Оба значения ниже принятого порога 100 мс, использованного как критерий приемлемости для управления в реальном времени. При этом система компьютерного зрения требует более строгого контроля условий съемки, так как качество распознавания зависит от освещенности, положения камеры и возможных окклюзий.
Полученные результаты согласуются с общей логикой исследований адаптивных беговых платформ, где качество управления определяется не только законом регулирования, но и стабильностью измерения положения пользователя. При этом представленная работа уточняет данные предшествующих научных изысканий — демонстрирует прямое сравнение функций управления в двух измерительных контурах: VR-трекинга и компьютерного зрения.
Отметим ограничения исследования: малый объем выборки и участие только здоровых добровольцев. В этой связи итоги работы следует рассматривать как этап предварительной инженерной валидации, настройки адаптивных беговых платформ и подбора начальных параметров функций управления. Для пациентов с нарушениями походки, равновесия или выраженной асимметрией шага возможны иные значения оптимальных коэффициентов и иная реакция на изменение скорости полотна. Соответственно, в перспективе на более широкой выборке планируется проверить статистическую значимость различий между отдельными функциями управления, рассчитать доверительные интервалы, проанализировать влияние индивидуальных особенностей пользователя и проверить клиническую применимость предложенных настроек.
Заключение. В работе решена задача параметрической оптимизации линейной, нелинейной и ПИД-функций управления адаптивной беговой платформой для систем опорно-двигательной реабилитации. Предложен и применен интегральный критерий качества управления, объединяющий метрически и физиологически интерпретируемые показатели: среднее смещение пользователя, длительность и амплитуду переходных процессов, микродинамику слежения и субъективную оценку качества движения. Апробирована процедура выбора параметров функций управления на основе интегрального критерия качества.
Перечислим три основных результата работы.
-
1. Определены наилучшие в исследованном диапазоне параметры функций управления:
-
- для линейной — длина рабочей зоны 1,0 м;
-
- для нелинейной — длина рабочей зоны 0,75 м и коэффициент нелинейности 0,3;
-
- для ПИД — интегральный и дифференциальный коэффициенты 0,5 при пропорциональном коэффициенте 2,0.
-
2. Установлено, что предпочтительная функция управления зависит от характеристик измерительного тракта. При использовании VR-трекеров наименьшее значение интегрального критерия получено для линейной функции — 2,002. При использовании компьютерного зрения наименьшее значение критерия получено для нелинейной функции — 2,683, при близком результате ПИД-функции — 2,694.
-
3. Сформулированы инженерные рекомендации по выбору конфигурации системы управления. Линейная функция с рабочей зоной 1,0 м предлагается в качестве базового варианта для контура с VR-трекерами. При работе с системой компьютерного зрения следует предпочесть нелинейную функцию с рабочей зоной 0,75 м и коэффициентом нелинейности 0,3, а ПИД-функция может рассматриваться как сопоставимый альтернативный вариант.
Полученные результаты имеют практическую значимость для разработки адаптивных беговых платформ и настройки алгоритмов управления в составе реабилитационных систем. Перспективы дальнейших исследований связаны с проверкой предложенных параметров в экспериментах с большим количеством участников, включая пациентов с нарушениями походки. Кроме того, планируется разработка процедуры индивидуальной настройки функций управления по данным первых минут движения на платформе.
