
Оптимизация процессов разделения многокомпонентных смесей

Журнал: Сибирский аэрокосмический журнал @vestnik-sibsau
Рубрика: Кибернетика, системный анализ, приложения
Статья в выпуске: 5 (31), 2010 года.
Бесплатный доступ
Предложена математическая модель процессов разделения многокомпонентных смесей. Сформулирована задача оптимального управления, получены необходимые условия оптимальности. Разработан численный метод решения задач оптимизации, проведены численные эксперименты.
Похожие статьи в разделе Oтрасли промышленности и ремесла для изготовления и обработки различных изделий
Короткий адрес: https://sciup.org/148176318
IDS: 148176318 | УДК: 681.5.01
Optimization of processes of multicomponent mixtures separation
A mathematical model for the processes of mult'component mixtures separation 's presented. A рroblет of optimal control is formulated. Necessary optimal conditions are obtained. A numerical method of optimization problems solving is developed.
Текст научной статьи Оптимизация процессов разделения многокомпонентных смесей
Исследование и проектирование систем химической технологии представляет собой сложную задачу, так как при ее постановке используются нелинейные системы дифференциальных уравнений в частных производных [1–5]. Математическая формулировка таких задач и вопросы их корректности, как правило, требуют специального рассмотрения. Трудности, прежде всего, связаны с нелинейностью уравнений и сложностью граничных условий, содержащих обыкновенные дифференциальные уравнения. С другой стороны, эти трудности обусловлены многомерностью задач, поскольку технологические процессы характеризуются довольно большим числом теплофизических и конструктивных параметров. Выбор эффективной методики решения задач моделирования и управления принято считать центральным вопросом в проблеме моделирования нестационарных режимов управляемых процессов разделения.
Основным инструментом проектирования технологических процессов и систем управления является вычислительный эксперимент, включающий в себя анализ многообразия технологических режимов, по- строение их физических и математических моделей, разработку и исследование вычислительных алгоритмов, их программную реализацию и проведение серии расчетов [3].
В настоящей работе формулируются и решаются задачи анализа математических моделей процессов разделения, задачи оптимального управления и численных экспериментов с целью проектирования энергосберегающих технологий разделения многокомпонентных смесей для промышленных объектов и создания соответствующих оптимальных систем управления.
Процесс разделения многокомпонентных смесей осуществляется в ректификационных колоннах на контактных устройствах (тарелках), распределенных по длине аппарата. Технологический процесс происходит в конечном числе точек объекта, однако его можно рассматривать непрерывным по длине, поэтому для моделирования возможно применение дифференциальных уравнений в частных производных. Оценка погрешности перехода от дискретной модели к непрерывной приведена в [1]. Концентрации целе- вого продукта в жидкости x = x(l, t) и паре y = y (l, t) -управляемые параметры, они определяются в результате решения соответствующей краевой задачи.
Разделяемая смесь в количестве F = F ( t ) с содержанием целевого продукта xF = xF ( t ) подается в среднюю часть колонны. В нижней ее части (кубе) происходит испарение смеси, и паровой поток V = V ( l , t ), поднимаясь вверх, контактируя со стекающей жидкостью L = L ( l , t ) и обогащаясь целевым продуктом, конденсируется в верхней части колонны (дефлегматоре) и отбирается в количестве D с концентрацией целевого продукта x d = x d ( t ). Часть сконденсированного пара L d = L d ( t ) из дефлегматора возвращается в колонну для повышения качества конечного продукта. В кубе отбирается остаток в количестве W = W ( t ) с содержанием целевого продукта x- = x- ( t ) (рис. 1).
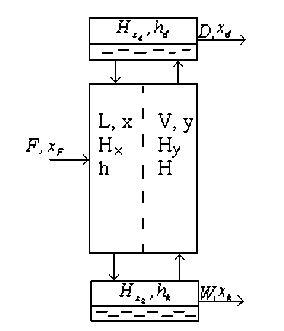
Рис. 1. Схема потоков пара и жидкости в колонне
Одним из требований к такому промышленному объекту является его способность к увеличению содержания целевого продукта в верхней части колонны и уменьшению в нижней. Важными параметрами объекта являются фазовые удерживающие способности: в колонне Hx = Hx ( l , t ), H y = H y ( l , t ), кубе
H = H (l, t) и дефлегматоре H = H (l, t). Индек-xk xr xd xd сы x и y указывают на принадлежность параметра жидкости или пару, k и d – кубу или дефлегматору. В колонне происходит теплообмен между жидкой и паровой средами, которые характеризуются теплосодержаниями жидкости h = h(l, t) и пара H = H(l, t); аналогично, в кубе hk = hk (t) и в дефлегматоре hB = hB (t), Hd = Hd (t). В куб подводится тепло Qk, а из дефлегматора оно отводится – Qd . Коэффициент массопередачи ky характеризует процесс массообме-на между жидкой и паровой фазами, а зависимость y* = y*(x) - равновесную концентрацию в паре. Функции x(l, t), y(l, t), xk(t), xd (t) и yd (t) могут быть скалярными (для бинарных смесей) или вектор- ными (для многокомпонентных). Более подробная физическая интерпретация математической модели содержится, например, в [5].
Используя законы сохранения массы и энергии, получим математическую модель нестационарных режимов процессов разделения для колонны, куба и дефлегматора:
д ( Hxx ) д ( Lx ) — д t д l
= k y ( y - y * ) + F ( t ) Ф x ( l ) x F ,
д ( Hy y ) Л Vy ) _ .
—----+——=ky -y , дt д l A ’
д( HyH) , д( Hxh) д(Lh) , д(VH) = ф +ф
д t д t д l д l h H’
д V д l
дL дHx дH
--+ —- + —- = Ф V + Ф,, д l д t д t
x ( l ,0) = x o ( l ), y ( l ,0) = y o ( l ), V ( l ,0) = V o( l ), L ( l ,0) = L 0( l );
с граничными условиями при l = 0
д ( Hx xk )
= L (0, t ) x (0, t ) - V (0, t ) y (0, t ) - W ( t ) x - ( t ), д t
y (0, t ) = ( y ' ( x- ) - x- ) a + x- ( t ),
( H x - h k1 )
д t
= L (0, t) h (0, t) - V (0, t) H (0, t) - W (t) h- (t) + Qk, дHx
-= - = L (0, t ) - V (0, t ) - W ( t ), x - (0) = x - 0;
дt и при l = 1
д ( H xd )
= V d y d - ( L d + D ) x d ( t ), x d (0) = x d ,0
д t
Vd (t) yd (t) - V (1, t) y (1, t) = Ld (t) xd (t) - L (1, t) x (1, t), yd(t) = y(1, t) + Ed(y'(x (1, t)- y(1, t)),
д ( H hd )
= V d ( t ) H d - ( L d + D ) h d ( t ) - Q d ,
д t
д ^
-fV = V d ( t ) - ( L d ( t ) + D ( t )), V d - V (1, t ) = L d - L (1, t ),
дt
H d V d - V (1, t ) H (1, t ) = L d h d - L (1, t ) h (1, t ).
Решение ищется в области
Q = { ( l , t )| l e [ 0,1 ] , t g [ 0 , T ] } , где l , t - пространственная и временная независимые переменные соответственно; T – время управления.
Считаем в дальнейшем, что Hx = const,
H = const, kx = k = const, H, = const, H, = const, y y xk xd x = x (l, t), y = y (l, t), L = L (l, t), V = V (l, t),
Ф H = Ф H ( l , t ), Ф h = Ф h ( l , t ), Ф L = Ф L ( l , t );
Фу = Ф у ( l,t ) - известные функции,
H = a, x + a2 y + a3 V + a4 L, h = P, x + P2 y + в3 V + в 4 L, где ai = const, вi = const, i = 1,4. При Ed = 0 пола- гаем, что yd = y(1, t), xd = x(1, t), xd (0) = x(1,0) = xd,0, Ld = L(1, t), Vd = V(1, t).
Кроме того, Hy a , + Hx P 1 = A , Hy a 2 + Hx P 2 = B , H y а з + H x Р з = C , H y a 4 + H x P 4 = D 0.
В качестве управляющих воздействий из технологических соображений выбираем потоки жидкости и пара на входах в управляемый аппарат L ( 1, t ) и V (0, t ). На эти управляющие потоки накладываются ограничения
L min < L ( t ) < L max , V ^ < V ( t ) < V ^. (5)
J । = JJ ( y -@ * ) + E X ' f X-"й VM? 1 - "й J dldt = q _ ' = 1 V д t 7 ' = 1 V 3i 7]
= JJ H ^I3^3^ ' dldt + jE (^- dt -X 'dl ) z .
Q L ' = 1 V d t 3 i 7 ] SQ ' = 1
Пусть t = a ( c ), l = P ( c ) - параметрическое задание границы dQ . Тогда
J = [ Й + vf^X + ^Ь,X dldt + 1 J fi J L 1 :1 Vd t d l J ' ]
Поскольку в дальнейшем для решения задачи оптимального управления будет использован метод вариационного исчисления, введем дополнительные управляющие функции u ( t ), z ( t ), с помощью которых ограничения сводятся к равенствам:
( L (1, t ) - L m, )( L max - L (1, t ) ) — U 2 = 0,
( V (0, t ) — V min )( V max - V (0, t ) ) — z 2 = 0.
В качестве критерия оптимизации выбираем интеграл, характеризующий качество продуктов разделения на выходе управляемого объекта:
T 1 2
S = JJ ( У ( l , t ) -© * ( l , t ) ) dldt ^ min, (7)
+ J]T ( h a' ( c ) -X ' p' C c ) ) zd a . an ' = 1
Получим вариацию J 1 , вызванную вариациями управлений L ( 1, t ) и V (0, t ):
a J 1 = JJ
Q
:
' = 1
d H dX, дц, --+ —L + —-д 2 ' д t д l

V д Я х
> -----о u,.
tr д U' 1
+ J : ( ^-a' ( o ) -X j P' C g ) ) zd a . дQ ' = 1
dldt +
Вариация для вспомогательного функционала 0 J 2
на границе дQ вычисляется аналогично:
где 0 ( l , t ) - заданный состав выходного продукта.
Сформулируем следующую задачу: во множестве кусочно-непрерывных функций, удовлетворяющих ограничениям (5) найти такие, которые в силу системы (1)–(4) минимизируют выражение (7).
Для получения необходимых условий оптимальности воспользуемся методами вариационного исчисления. Построим скалярные функции – гамильтонианы Й uh в области Q и на границе 3Q соответственно:
5 J 2 = J
5Q _
д h д h д h
-------5 x (0, t ) +--5 y (0, t ) +--5 L (0, t ) + д x (0, t ) S y (0, t ) д L (0, t )
д h n а д h д h д h
+--5 V (0, t) +--5 u +--5z +--5y (1, t) + д V (0, t) ди дz дy (1, t
д h д h
+--5L (1, t) +-- дl (1, t) v ’ д V (1, t)
. 1, г ( д h d X^ Y
5 V (1, t ) dt +11--1--5 x^dt +
_ ддn Vд xk dt 7
Г 7 дhld
+ I+— дЪVдx (1, t)
Таким образом, вычислена вариация вспомога тельного функционала 5J = 5J1 +5J2. Используя ар-
>x (1, t ) dt - ( X k 05 x k + X d °5 x (1, t ) )|
H = ( У -о * )2 + ^ Х Л + Е ц , ^, i = 1 ' = 1
где X ' , ц - множители Лагранжа;
l
h = -^ [ L (0, t ) - V (0, t ) y (0, t ) - W ( t ) x k ( t ) ] + H
гументацию вариационного исчисления, получим следующую сопряженную задачу относительно функций Лагранжа, на основе которой разработан численный алгоритм расчета оптимальных управляющих функций [1; 2; 5].
В области Q имеет место следующее:
xk
+ X k 2) [ У (0, t ) - xk - a ( У * ( xk ) - xk ) ] +
+X k ” [ L (0, t ) - V (0, t ) - W ( t ) ] + X d 1) Щ) X H x d
X [ y (1, t ) - x (1, t ) ] + X d 2) [ V (1, t ) - L (1, t ) - D ( t ) ] + + y[( L (1, t ) - L min )( L max - L (1, t ) )- u 2 ] + + s[ ( V (0, t ) - V min )( V max - V (0, t ) ) - z 2 ] ,
|
3X 1 +дЦ 1 = _ д t д l |
[ k ( у ) x _ |
7 X X —L + —— + HH V x y |
X 3 C |
7 AL - А1 |
1 + 7 |
||
|
V |
H x H |
y 7 |
|||||
|
7 X, + U 4\й~~ V Hx |
X 3 A 1 H x C J |
u 4 +Ф V +Ф + C |
L a |
1 |
u 4 R " - C в 1 ] |
, |
|
3X 2 дц2 "дТ+"дТ
- u 4
2( y -9 * ) + k
( H x
X 2 X 3 A. X 3 B 1
H y H x C H y C J
X 2
где X k' ) , X *' ) , y , £ - множители Лагранжа.
Будем считать, что x = z 1 , y = z 2 , V = z 3 , L = z 4 . Рассмотрим вспомогательный функционал:
V H y
X 3 b I ф к +ф l Y
X2
H y C J H y V 2
7 U 4 +Ф V +Ф L
'3 I a 2

U 4 e
C 2
|
дХ - дц - _ --1--= — |
u |
Г - 2 X - B + |
Х3 ' —- а2 |
— |
|
|
д t д l |
2 |
1 НУ НУС |
C 2 |
||
|
u 4 Х 3 ( — |
—а - C |
+ а 4 ) Х - а - ( ф С ( V |
+Ф L ) — |
||
|
Х 3 и 1 а 1 —— C |
X , |
^ и 4 х |
+ Фи +Ф/, ----V-----L а3 C 3 |
u ^ в Т с в - 7] |
, |
|
дХ 4 +5^ д t д l |
= — |
-u 1- Гх, — х3 A Xх - в2 u _ Нх X 1 3 С J С 22 |
+ |
||
|
Х + "С u 4 |
( в - |
— в 4 ) + С^ в - (ф V +ф L ) + |
|||
|
Х - и 1 в 1 + C |
Х 3 |
u 4 |
+ ф V +ф L ex |
u ^ Т1 с в 4 7] |
|
|
С 4 |
. |
||||
В этой системе неизвестные ц i или X i ( i = 1, 4) исключаются с помощью соотношений
Х 1 г ц +-- L 1 H x
Х2 v ц2---+
2 H y
-
X - AL
-
V а1 - L в,
X
X . — C D *
Г A
B
HC x
- Bv
H y C
C
1 X - = 0,
— C (V“2 — Le2 ) = 0,
ХХ
= 0, Ц - + Ц + — x — — у HH
x
y
X3 --- X
C
— х--у l Н х Н у
+ H — h — L (в- +в4) + V (a4 —
) а 3 ) = 0.
Граничные условия 0 < t < T при l = 0 имеют вид
d X? Хф
—
dt
H- W ( t ) — Х™ [ 1 + a ( у * ( х , ) '- 1 x
xk
)] = 0,
ц 1 +
х , 1
(1) (1)
^L (0, t ) = 0, ц ;; - (0, t ) + Х,2) = 0, H xk
H x k
Ц
+ x ( 0, t ) + X ( -) = 0, 2 s z = 0, Hx k k
grad S V =
+ S ( V max
Ц — ^ у (0, t) —Х™ +
H x
+ V min — 2 V ( 0, t ) ) = 0;
при l = 1
(1) (1)
Х - 1 (1, tbh (1, t ) = 0, dt H xd
-^V ( 1, t ) —ц ( 1, t ) = 0, Hx d
Х/ (У (1, t)— x (1, t)) + -2 — Ц- (1, t) = 0, Hxd grad SL = X + Y (Lmax + Lm, — 2 L (1, t)) — Ц4 (1, t) = 0, 2y и = 0.
Начальные условия при t = T , 0 < l < 1 выглядят так:
Х 1 =Х 2 =Х - = Х 4 = 0, Х < 1)( T ) = 0, Х^( Т ) = 0.
Для вычисления оптимальных управляющих функций V (0, t ) и L (1, t ) применяется итерационный метод, который заключается в следующем:
-
1) задаются начальные приближения V 0(0, t ) и L 0(1, t );
-
2) если известны Vn (0, t ) и Ln (1, t ), то находятся решения прямой и сопряженной задач;
-
3) полагаем, что V ” + 1(0, t ) = V n (0, t ) — T 1 grad S V , L n + 1(1, t ) = L ” (1, t ) — T 2 grad S l ;
-
4) предельные значения L (1, t ) и V (0, t ) дают решение задачи оптимального управления.
Для численного решения краевых задач и задач оптимального управления разработан численный алгоритм с использованием метода центральных разностей и треугольных сеток [1]. В качестве примера приведены результаты расчетов оптимальной управляющей функции L ( l , t ) при оптимизации пускового режима для промышленной колонны К-34 установки серно-кислотного алкилирования изобутана бутиленами (разделяемая многокомпонентная смесь сведена к бинарной). На рис. 2 показано изменение концентрации бутана в сырье (рис. 2, а ), в дефлегматоре (рис. 2, б ), в кубе (рис. 2, в ) при управлении потоком жидкости. Оптимальная управляющая функция L ( l , t ) изображена на рис. 3. При оптимальном управлении выход на заданное значение концентрации целевого продукта происходит быстрее, чем при неоптимальном. Подробное описание установки и экспериментальные значения основных параметров процесса приведены в [5].
