
Планирование маршрутов группы беспилотных летательных аппаратов с учетом влияния метеорологических условий и уровня заряда аккумулятора
Рубрика: Управление сложными системами
Статья в выпуске: 3, 2026 года.
Бесплатный доступ
Группы беспилотных летательных аппаратов (БПЛА) представляют собой предмет активных исследований из-за возможности эффективно решать задачи наблюдения и поиска. В работе предлагается оригинальный алгоритм планирования траекторий для поисковой операции с учётом изменяющихся факторов. Учитываются метеоусловия (ветер и осадки), непосредственно влияющие на скорость полёта и энергопотребление БПЛА, с целью обеспечения максимально возможного покрытия зоны поиска за минимально возможное время. Работа алгоритма успешно смоделирована в среде MATLAB на примере исследования карты реального участка местности. Проведён анализ влияния параметров муравьиного алгоритма (α, β, ρ) на качество решения.
Короткий адрес: https://sciup.org/148334275
IDS: 148334275 | УДК: 681.518 | DOI: 10.18137/RNU.V9187.26.03.P.67
Planning the routes of a swarm of unmanned aerial vehicles, taking into account the influence of meteorological conditions and the battery charge level
Swarms of unmanned aerial vehicles (UAVs) are the subject of intensive research due to their ability to enhance the effectiveness of surveillance and search tasks. The paper proposes an optimization approach for a search operation in changing conditions. The testing was carried out on a map of a forest area (Khimki forest). This approach takes into account all meteorological conditions (wind, precipitation) that directly affect flight speed, altitude, and battery power consumption in order to ensure full coverage of the search area in the shortest possible time. The approach was successfully modeled in the MATLAB environment with the analysis of the influence of the parameters (α, β, p) on the quality of the solution.
Текст научной статьи Планирование маршрутов группы беспилотных летательных аппаратов с учетом влияния метеорологических условий и уровня заряда аккумулятора
Сфера поисково-разведывательных задач с использованием беспилотных летательных аппаратов (БПЛА) активно развивается в последние годы, особенно в части технологий, способных эффективно функционировать в труднодоступной и сложной местности. Беспилотные аппараты продемонстрировали хорошие результаты в задачах поиска на обширных территориях [1].
Несмотря на значительный потенциал данных систем, их практическое применение сопровождается рядом серьёзных ограничений, среди которых ключевым является время полёта, определяемое ёмкостью аккумуляторных батарей. Существенную роль играют также внешние факторы – метеорологические явления (ветер, дождь и др.), которые напрямую влияют на скорость БПЛА, расход заряда и суммарное время выполнения поставленных задач. Построение оптимальных маршрутов для роя БПЛА в изменяющихся условиях представляет собой сложную задачу [2].
Математическая постановка задачи
В работе рассматривается задача, где группа БПЛА должна найти оптимальные маршруты в лесу. Каждый летательный аппарат следует по маршруту, состоящему из нескольких узлов, являющихся точками поиска или важными ориентирами в лесной зоне. Для распределения точек поиска между БПЛА используется метод K -средних, который делит область поиска на L секторов Cm , m = 1… L для L БПЛА. Параметры метода задаются так, чтобы размеры секторов были пропорциональны начальному уровню заряда аккумулятора каждого БПЛА SOC m :
Cm • SOC m , m = 1… L . (1)
Задача заключается в нахождении оптимальных траекторий движения группы беспилотных летательных аппаратов, обеспечивающих полное покрытие зоны поиска и минимизацию общего времени поиска. Область поиска задаётся графом ( G ), множеством уз-
Планирование маршрутов группы беспилотных летательных аппаратов с учетом влияния метеорологических условий и уровня заряда аккумулятора лов для каждого БПЛА (V), общим количеством узлов (n) и множеством ребер (D), как
показано в формуле
G = ^
G (V, D, C), V = (V1,V2,V3,..., Vl), D = { D,} i, j = 1, n.
Определим переменные:
x
( m ) i,
-
1, траектория m -го БПЛА включает переход из i в j , 0 в противном случае.
V 1 + V 2 + … + VL = n ;
C = C 1 ∪ C 2 ∪ C 3 ∪ … CL .
При ограничениях
-
V L
У X j = 1 V j = 1, V L - только один вход в i-й узел;
i = 1
-
V L
У Х , = 1 V i = 1, V L - только один выход из j -го узла.
j = 1
Исходя из задачи минимизации общего времени поиска в условиях влияния внешних факторов, целевую функцию сформулируем следующим образом:
L V L V L
T = УУУxjtj ( w Ewi, + w2Erj + w3Ebij ), V i * j , m=1 i=1 j =1 (3)
T ^ min, V i * j ,
Dij где tij = —g - время перелёта из i-го в j-й узел; vg - путевая скорость БПЛА; E - пара-vij метр стоимости влияния ветра на траекторию полета; Erij – параметр стоимости влияния интенсивности осадков; Ebij – параметр стоимости влияния энергопотребления; (w1, w2, w3) – весовые коэффициенты, определяющие значимость влияния ветра, дождя, энергопотребления соответственно.
Внешние факторы, влияющие на траекторию группы беспилотных летательных аппаратов, и их математическое моделирование
Рассмотрим более подробно характер влияния факторов на критерий оптимизации.
Э нергопотребление. Параметр стоимости энергопотребления, влияющий на скорость разряда батареи, определяется несколькими ключевыми факторами: номинальной ёмкостью батареи ( Cnom ), минимальным безопасным уровнем заряда и моделью энергопотребления беспилотного летательного аппарата [3; 4].
Без учёта ветра мощность, потребляемая БПЛА в полёте, рассчитывается с использованием уравнения [6]
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
1 ;
P = 2 CdAfPaV3 +
( mg )2 pab2v
где Cd – коэффициент аэродинамического сопротивления; Af – площадь миделева сечения, м2; m – масса БПЛА, кг; b – размах БПЛА, м); v – скорость полёта, м/с; эти параметры задаются в технической документации на аппарат; pa – плотность воздуха, кг/м3; для расчётов, связанных с аэродинамическими характеристиками и энергетическими моделями беспилотного летательного аппарата, использовались табличные значения плотности воздуха, соответствующие Международной стандартной атмосфере (ISA) [5].
Влияние ветра учитывается через относительный угол между направлением движения и направлением ветра φ ij .
В зависимости от значения φ ij ветер может выступать в роли попутного или встречного. Попутный ветер увеличивает путевую скорость, снижая время перехода между узлами, тогда как встречный ветер уменьшает путевую скорость и приводит к увеличению времени перехода.
Путевая скорость с учётом ветра определяется выражением vgij = vaij + vw cos(φij), (5)
где vgij – путевая скорость; vaij – воздушная скорость; vw – скорость ветра.
Следовательно, с учётом (4) и (5) оценить затраты энергии, требующиеся для перемещения от узла i к узлу j , можно по формуле
Eh - =P = bij ij
2 CdA,Pa (Va )
WC-
2 a p a ij
.
При этом при следовании по маршруту требуется контролировать достаточность заряда для продолжения выполнения задачи.
Параметр уровня заряда батареи (SOC), отражающий состояние заряда батареи, будет использоваться в качестве условия для продолжения миссии или возвращения на базу. Этот параметр может быть выражен для каждого ребра следующим образом [4]:
E bij
^ socij = т; ц t ij • (7)
CnomU nom где Unom – номинальное напряжение; Cnom – номинальная ёмкость батареи.
Значение SOC обновляется на каждом новом узле следующим образом [6]:
SOC j = SOC i – Δ SOC ij . (8)
Стоимость погодных факторов (ветер и дождь). Ветер . Алгоритмы планирования маршрутов должны учитывать влияние ветра. Для достижения этой цели мы будем использовать расширенные функции стоимости, которые учитывают переменные модели ветра, чтобы повысить вычислительную эффективность и оптимизировать энергопотребление маршрутов [6]. Эта функция представлена в виде
Ewij ( i ) = Pij (1 – cos φ ij ).
Планирование маршрутов группы беспилотных летательных аппаратов с учетом влияния метеорологических условий и уровня заряда аккумулятора
Дождь. На траектории полета группы БПЛА будет применена простая модель стоимости влияния дождя [7], где предполагается относительное увеличение потребляемой мощности в дождливых условиях по сравнению с сухими условиями. В модели используется параметр интенсивности осадков Rr и коэффициент kr , зависящий от типа осадков (морось, дождь, ливень) и определяемый на основе модели распределения размеров капель (Таблица 1). При отсутствии осадков Rr = 0, что автоматически обнуляет Erij [7],
Erij = Pij kr Rr .
Таблица 1
Значения коэффициента kr для различных типов осадков
|
Тип осадков |
Rr , мм/ч |
k r |
|
Морось (небольшой дождь) |
< = 1 |
0,25 |
|
Умеренный дождь |
1…10 |
0,5 |
|
Ливень |
> 10 |
0,75 |
Коэффициенты, определяющие значимость каждого из внешних факторов (ветер, дождь и состояние заряда батареи)
При учёте нескольких факторов в процессе построения маршрута необходимо учитывать степень значимости каждого из них, исходя из технических особенностей БПЛА.
V wind ( i, j , t )
Vm wind
, V wind ( i , j, t ) =
V wind ( i , t ) + V wind ( j , t )
,
Rrain ( i, j, t )
П m , R rain ( i , j, t )
rain
ASQCyJ t)
R rain ( i, t ) + R rain ( j, t )
,
SOC m - 0,25
.
Из предыдущего уравнения весовые коэффициенты могут быть получены следующим образом:
wi (i ) =
* w2 ( i ) =
w3 ( i ) =
Коэффициенты w 1, w 2, w 3 принимают значения в пределах диапазона (0, 1).
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
Эти веса непосредственно влияют на процесс принятия решения о выборе следующего узла. Например, если сила ветра на последующем ребре существенна, соответствующий вес ( w 1) будет наибольшим, что приведет к увеличению стоимости перехода и в конечном счете – изменению маршрута.
Введение коэффициентов w 1, w 2, w 3 переводит задачу маршрутизации в многокритериальную постановку: выбор маршрута определяется не только расстоянием, но и текущими погодными условиями и состоянием батареи.
Рассмотрим применение муравьиного алгоритма для построения набора траекторий с учётом введённой целевой функции. При этом коэффициенты w1, w2, w3 будут учитываться в функции привлекательности муравьиного алгоритма (15) при обновлении феро- монов.
В качестве параметров алгоритма задаются: количество муравьёв-агентов U, скорость испарения феромона ρ (0 < ρ < 1); параметры α, β, управляющие влиянием феромонных следов, константа Q, определяющая суммарное количество добавляемых феромонов. Начальные уровни феромонов τij (0) задаются случайным образом [8; 9].
На основе текущих уровней феромонов и эвристической функции привлекательности ребра ηij(t) вероятностно для каждого агента выбираются траектории для перехода от узла к узлу графа:
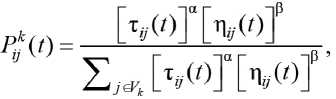
j ∈ Vk , k = 1… U , Vk – это множество узлов, которые муравей k ещё не посетил;
η ij ( t ) =
1
tij ( w1 EWij+ W2Erij + w3Ebij )
Обновляется множество посещённых каждым муравьём узлов VSk и стоимость пути, пройденного каждым муравьем Lk .
Для каждого из рёбер графа производится обновление феромонов с учётом обновлённых VSk и Lk по формуле
U k=l где τij(t) – уровень феромонов на пути от узла i к узлу j во время итерации t; Δij – количество феромона, оставленного муравьем k за время перехода в новый узел:
А^= А-^+^ + ^з)
, если муравьей к использует ребро (j,f),
О в противном случае, где Lk – стоимость текущего решения для муравья (длина пути, пройденного муравьём через выбранные узлы); Q – константа, определяющая количество общее добавляемых феромонов, то есть
Q
L k ( w 1 + w 2 + w 3 )
– добавление новых феромонов стимулирует выбор
более оптимальных путей.
Планирование маршрутов группы беспилотных летательных аппаратов с учетом влияния метеорологических условий и уровня заряда аккумулятора
При достижении заданного числа итераций алгоритм останавливается и в качестве оптимального пути выбираются рёбра с наибольшими значениями феромонов.
В результате получен алгоритм планирования, состоящий из следующих этапов:
-
1. Выделение на карте точек поиска (узлов) исходя из области обзора БПЛА.
-
2. Разделение области поиска на число секторов, соответствующее количеству БПЛА с учётом уровня заряда каждого аппарата.
-
3. Расчёт первоначального набора траекторий, исходя из текущего уровня заряда и метеоусловий.
-
4. Запуск группы БПЛА.
-
5. Контроль уровня заряда БПЛА. Возврат на базу в случае достижения минимального уровня. Перераспределение задач между оставшимися БПЛА.
-
6. Контроль изменения условий при переходе от узла к узлу и пересчёт траекторий в случае изменения.
-
7. Завершение работы при возвращении всех БПЛА на базу.
Отработку разработанного подхода рассмотрим на примере карты Химкинского леса, представленного на Рисунке 1.
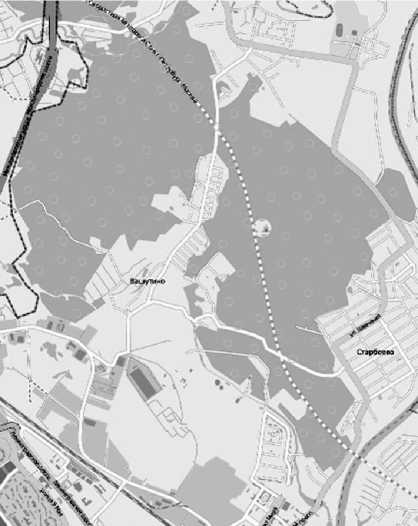
Рисунок 1. Карта Химкинского леса
На карте задано 109 узлов, расположенных на расстоянии 100 м друг от друга. Расстояния между узлами Dij определены с помощью модуля YOLOv5 [10].
Для исследования приняты параметры БПЛА, соответствующие DJI Matrice 30T (M30T): скорость БПЛА 23м/с, максимально допустимая скорость ветра v max wind = 15м/с, коэффициент аэродинамического сопротивления Cd = 1,1, площадь миделева сечения
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
Af = 0,0052 м2, полная масса m = 3,77 кг, размах БПЛА b = 1,01 м, максимально допустимая интенсивность осадков R max< 80 мм/ч, максимальное время автономного полёта не более 41 мин. Параметры батареи: ёмкость – 5580 мА.ч, номинальное напряжение U nom = 26,1 В [11; 12]. Количество БПЛА L = 5.
Параметры внешней среды: плотность воздуха pa = 1,167 кг/м3.
Параметры муравьиного алгоритма (α = 1, β = 3, ρ = 0,1, количество муравьев U = 50, количество итераций P = 200) [13].
Моделирование проводилось для нескольких случаев (Таблица 2):
-
1. Номинальные метеоусловия с варьированием параметров муравьиного алгоритма.
-
2. Повышенная скорость ветра и интенсивность осадков.
-
3. Различные начальные уровни заряда батарей БПЛА.
Таблица 2
Результаты работы алгоритма
|
Параметры моделирования |
№ БПЛА |
1 |
2 |
3 |
4 |
5 |
Охват, суммарное время, мин |
|
α = 1, β = 3, ρ = 0,1, V wind = 1 м/с R r = 1 мм/ч SOC i = 100 % |
Количество посещенных узлов |
28 |
23 |
13 |
18 |
27 |
100 % |
|
Ожидаемое время полета, мин |
13,5 |
10,6 |
9,5 |
9,9 |
11,7 |
55,2 |
|
|
α = 0,09, β = 0,5, ρ = 0,1, V wind = 1м/с, R r = 1 мм/ч SOC i = 100 % |
Ожидаемое время полета, мин |
17,2 |
20,7 |
13,6 |
19,6 |
13,8 |
84,9 |
|
Количество посещенных узлов |
23 |
27 |
12 |
27 |
18 |
98 % |
|
|
α = 1, β = 3, ρ = 0,1, V wind = 13 м/с R r = 30 мм/ч SOC i = 100 % |
Ожидаемое время полета, мин |
11,3 |
9,5 |
10,1 |
8,5 |
9,4 |
48,8 |
|
Количество посещенных узлов |
19 |
12 |
18 |
15 |
17 |
73 % |
|
|
α = 1, β = 3, ρ = 0,1, V wind = 1 м/с R r = 1 мм/ч SOC i = {100 %, 90 %, 90 %, 95 %, 40 %} |
Ожидаемое время полета, мин |
11,6 |
23,1 |
13,6 |
9,9 |
3 |
61,2 |
|
Количество посещенных узлов |
27 |
35 |
28 |
14 |
4 |
100 % |
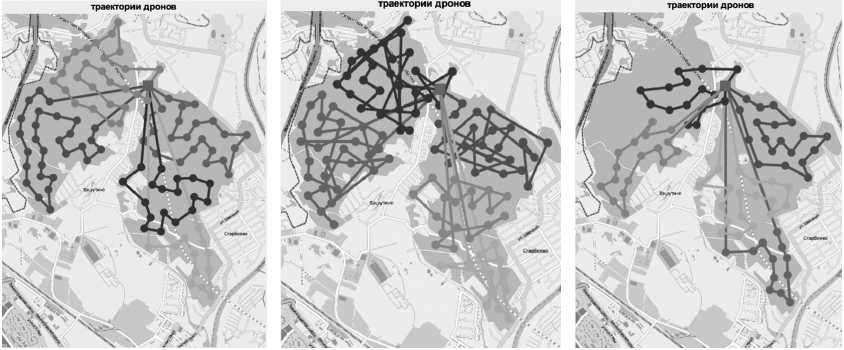
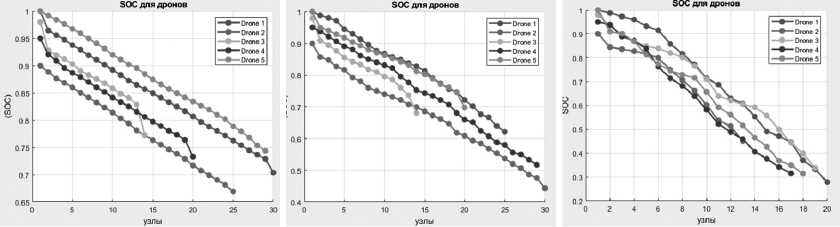
Результаты проведённого моделирования свидетельствуют о том, что при благопри- ятных метеорологических условиях и в пределах допустимых эксплуатационных параметров беспилотных летательных аппаратов aлгоритм позволяет полностью охватить поисковую область (Рисунок 3, а) за суммарное время 55,2 мин. Длительность расчёта алгоритма составила 29 с. Состояние заряда аккумуляторных батарей на протяжении выполнения задачи оставалось в пределах допустимых значений (SOC > 0,25), что представлено на Рисунке 4, a. Значения весовых коэффициентов, рассчитанные согласно (13), составили при w1 = 0,190, w2= 0,0125, w3= 0,240, что соответствует нормальным условиям работы БПЛА.
Как показано на Рисунках 2, б, 3, б, муравьиный алгоритм имеет выраженную чувствительность к значениям основных его параметров α, β, ρ. При наборе значений α = 0,09, β = 0,5, ρ = 0,1 общая длительность облёта местности возрастает до 84,9 мин при сокращении покрытия до 98 %. Это приводит к образованию удлинённых траекторий, вызывая
Планирование маршрутов группы беспилотных летательных аппаратов с учетом влияния метеорологических условий и уровня заряда аккумулятора снижение заряда аккумуляторов и невозможность посещения удалённых узлов. Длительность расчёта алгоритма составила 30,19 с. В данном случае коэффициенты w1, w2, w3 остались на уровне, аналогичном предыдущему случаю, поскольку погодные условия не менялись, а уровень заряда сохранялся в пределах безопасного диапазона.
б
Рисунок 2. Рассчитанные траектории
б
в
Рисунок 3. Изменение уровня заряда аккумуляторов в процессе полёта по рассчитанным траекториям
Увеличение скорости ветра до 13 м/с и интенсивности осадков до 30 мм/ч вызвало существенное возрастание энергопотребления аккумуляторов. Вследствие этого все БПЛА к завершению миссии достигают минимально допустимого уровня заряда 25 %, необходимого для обеспечения долговечности элементов питания. При этом уровень покрытия лесной территории снижается до 73 % исследуемой области при суммарном времени полёта 48,8 мин (Рисунки 2, в, 3, в), что произошло из-за неполного покрытия рассматриваемой области 73 %, то есть 29 узлов остались непосещёнными. Весовые коэффициенты учёта важности факторов возросли и составили w 1 = 0,56, w 2 = 0,32, w 3= 0,82, что отражает возрастание влияния внешних условий на построение маршрута в целом.
Вестник Российского нового университета
Серия «Сложные системы: модели, анализ и управление». 2026. № 3
a б
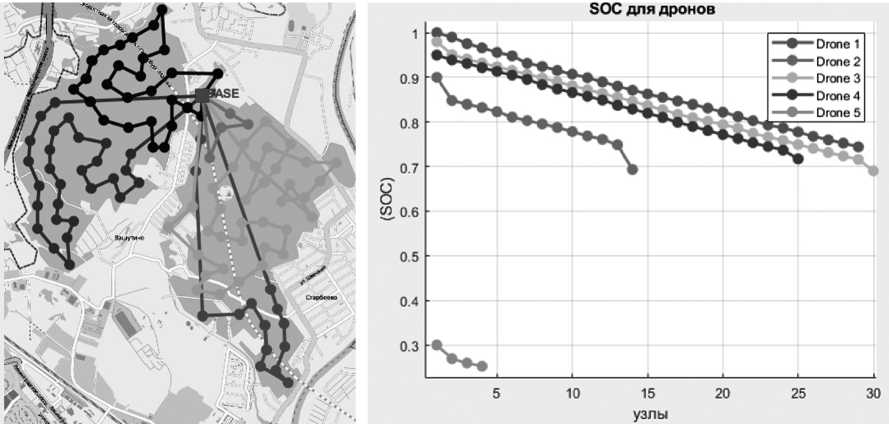
Рисунок 4. Результаты моделирования муравьиного алгоритма для различных начальных значений уровней заряда аккумуляторов
На Рисунке 4 представлены результаты моделирования построения траекторий в условиях различных начальных уровней заряда БПЛА. При этом моделировался отказ одного из аппаратов. В этом случае алгоритм перестраивает маршруты таким образом, чтобы ближайшие БПЛА (исходя из разбиения на кластеры по методу K -средних) продолжили выполнение задачи поиска в данном секторе. Длительность расчёта алгоритма составила 28 с. Из полученных результатов видно, что было охвачено 100 % исследуемой области при суммарном времени полёта 61,2 мин. Выполнение операции поиска перераспределилось на четыре оставшихся беспилотных летательных аппарата, что привело к увеличению общего времени. Из-за разряда БПЛА № 5 (траектория обозначена зелёным цветом), его задачи переданы ближайшему БПЛА № 4 (траектория обозначена оранжевым цветом). БПЛА № 4 продолжает выполнение задачи, обеспечивая покрытие необследованных БПЛА № 5 узлов. Для данного случая можно отметить, что вес важности учёта состояния заряда увеличился до значения w 3 = 0,85, что привело к тому, что не было выбрано ни одного следующего узла, а БПЛА № 5 немедленно вернулся на базу. При этом остальные коэффициенты w 1 и w 2 остались такими же, как и в первом случае, поскольку погодные условия не изменились.
Полученные результаты демонстрируют адаптивность рассчитываемых при помощи предложенного подхода траекторий к изменению как метеорологических факторов, так и уровня заряда аккумуляторов.
При этом следует отметить, что качество построения траекторий также зависит от удачного выбора параметров α, β, ρ муравьиного алгоритма, что требует отдельных исследований по способам их задания.
Как результат, разработан подход, учитывающий метеорологические факторы – ветер и осадки, непосредственно влияющие на скорость полёта и энергопотребление аппарата. Предложены специальные весовые коэффициенты и формулы их расчёта для учёта степе-
Планирование маршрутов группы беспилотных летательных аппаратов с учетом влияния метеорологических условий и уровня заряда аккумулятора ни важности этих факторов при построении маршрутов, что повышает качество и надёжность выполнения задач исследования заданной местности.
