
Система экстремального поиска частоты вращения асинхронного двигателя на свободном выбеге
Журнал: Вестник Южно-Уральского государственного университета. Серия: Энергетика @vestnik-susu-power
Рубрика: Электротехнические комплексы и системы
Статья в выпуске: 3 т.26, 2026 года.
Бесплатный доступ
Описана система экстремального поиска частоты вращения асинхронного двигателя на свободном выбеге, которая предполагает сканирование рабочего диапазона скоростей вращения с помощью генератора качающейся частоты (генератора магнитодвижущей силы переменной частоты) и идентификацию состояния машины, при котором поле статора входит в ротор, проникая сквозь экран из беличьей клетки. Найденная частота вращения ротора позволяет решить последующую задачу подхвата асинхронного двигателя частотным преобразователем, с векторной или скалярной системой управления. Техническая реализация решения предполагает использование преобразователей контура регулирования тока векторной системы (прямого и обратного каналов с преобразователями Парка и Кларк, без регуляторов). Скорость изменения электрического угла и амплитуда подаваемого на статор напряжения, по оси момента, меняются программно, с помощью интегратора. Направление движения выходной координаты, которое определяет реле с гистерезисом, подключенное к моментной составляющей тока статора. При сканировании и прохождении синхронной частоты вращения моментная составляющая тока статора асинхронного двигателя меняет знак, переворачивает реле, переключает направление поиска. Что обеспечивает захват частоты вращения ротора и слежение за свободным выбегом.
Короткий адрес: https://sciup.org/147255388
IDS: 147255388 | УДК: 621.313.333 | DOI: 10.14529/power260309
Extremal search system for asynchronous motor rotation frequency in free running
A system of extreme search for the rotational speed of an asynchronous motor on a free run is described, which involves scanning the operating range of rotation speeds using a oscillating frequency generator (a variable frequency magnetomotive force generator) and identifying the state of the machine at which the stator field enters the rotor, penetrating through a squirrel cage screen. The found rotor speed makes it possible to solve the subsequent problem of picking up an asynchronous motor with a frequency converter with a vector or scalar control system. The technical implementation of the solution involves the use of current control loop converters of a vector system (forward and reverse channels with Park and Clark converters, without regulators). The rate of change of the electric angle and the amplitude of the voltage applied to the stator, along the axis of the moment, are changed programmatically using an integrator. The direction of movement of the output coordinate, which determines the hysteresis relay connected to the torque component of the stator current. When scanning and passing the synchronous rotation speed, the torque component of the asynchronous motor stator current changes sign, reverses the relay, and switches the search direction. This ensures that the rotor speed is captured and the free run is monitored.
Текст научной статьи Система экстремального поиска частоты вращения асинхронного двигателя на свободном выбеге
В процессе эксплуатации управляемого асинхронного электропривода возможно временное, нештатное отключение электропитания. Длительностью отключения определяется метод, который должен быть реализован частотным преобразователем для подхвата асинхронного двигателя. Задача подхвата состоит в определении скорости вращения вала обесточенного двигателя и актуальна, если привод не оборудован датчиком. В частности, в публикациях [1–3] показано, что если длительность нарушения электроснабжения не превысила 1 с, то наблюдатель потокосцеплений не теряет угловое положение ротора. Скорость вращения вала остаётся известной. До ожидания восстановления номинального напряжения на звене постоянного тока частотный преобразователь следует перевести в состояние намагничивания ротора электродвигателя. Затем включить привод, разблокировав уставку регулятора тока по оси момента. Задача подхвата будет решена [4, 5].
Однако нарушение цепи электроснабжения может превысить обозначенное критическое время, а вал двигателя – продолжить свободное вращение. Например, если приведённые к валу инерционные массы рабочего органа большие, то за 5–10 с сбоя угловая скорость вала существенно измениться не может. Можно составить оценку скорости, предустановить её в начальные условия интеграторов системы управления и включить привод. Векторная система компенсирует повышенное скольжение и успешно подхватит двигатель. Между контуром регулирования скорости и контуром регулирования моментной составляющей тока устанавливают нелинейное апериодическое звено, которое ограничивает скорость изменения уставки тока до 120 мс у приводов на сотни киловатт. Это необходимо для ограничения амплитуды переходных процессов на шине постоянного тока. Но между регулятором потокосцепления и контуром регулирования магнитной составляющей тока такого ограничителя нет. Даже у мощных двигателей магнитная составляющая тока увеличивается до номинальной величины за 3–6 мс. Если это время составляет меньше четверти периода скольжения, то импульс тока ориентирует некоторое число магнитных доменов электротехнической стали в одном направлении, что создаёт условие для успешного захвата ротора наблюдателем потокосцепления, ведущим векторный привод [6–9].
Встречается и малоинерционная механическая нагрузка, чья постоянная времени мала и приближается к 40 мс, то есть к пределу устойчивости контуров регулирования (к удвоенной электромагнитной постоянной времени). Такой привод остановится за 100 мс. А за 200 – рабочий орган может реверсировать вращение вала. В этих случаях предсказать, какой будет скорость вращения после восстановления питания, невозможно. Требуется выполнение общей процедуры поиска частоты вращения вала асинхронного двигателя на свободном выбеге.
Решение задачи представлено в публикации А.Г. Воронцова [10]. Для сканирующего поиска частоты вращения двигателя автор предложил использовать тестовое воздействие – трёхфазную систему напряжений с переменной частотой и малой амплитудой. Но в более общем случае амплитуду напряжения лучше менять пропорционально частоте (в первом приближении). В результате искомый экстремум потребления тока будет выражен ярче. В другой публикации [11–13] экстремум (минимум) потребления тока предложено фиксировать по замедлению разряда конденсатора звена постоянного тока. Не лучшее решение – информационная составляющая скрыта за фильтром с большой постоянной времени 0,8 с. В обоих случаях задачу можно решить лучше. В настоящей статье предлагается система экстремального поиска частоты вращения асинхронного двигателя на свободном выбеге, приведённая к относительным единицам, в состав которой входят стандартные координатные преобразователи векторной систе- мы управления, генератор качающейся частоты и реле с гистерезисом. Отличительная особенность представленной экстремальной системы – отсутствие дифференцирующего звена. По мнению авторов, предложенный способ демодуляции сигналов отличается большей информационной составляющей об экстремуме.
Поисковое воздействие на статор асинхронной машины
При вращении ротора асинхронного двигателя ток в его обмотке наводится только тогда, когда частота вращения ротора отличается от частоты вращения поля статора [14–18]. Исходя из этого, следует, что скорость свободно вращающегося вала можно определить с помощью системы поиска, создав в машине магнитодвижущую силу (МДС), чью частоту вращения будет создавать генератор напряжения переменной частоты [12, 17, 19–21]. Амплитуда этого напряжения должна изменяться с определённым масштабным коэффициентом в функции от значения частоты. Это условие обеспечит постоянство амплитуд МДС и тока при ска- нировании. Очевидно, что при совпадении частот вращения поля статора и обмотки ротора амплитуда потребляемого статором тока уменьшится в несколько раз и не создаст существенного момента (даже в окрестности точки экстремума).
Осциллограмма напряжения, подаваемого на статор для поиска частоты вращения ротора, показана на рис. 1. Диапазон поиска составляет ±2 или ±3 относительные единицы. На краях диапазона напряжение максимальное, что не вызывает затруднений при его синтезе. В относительных единицах может быть равным 0,2 или 0,3. В окрестности малых частот вращения погрешность синтеза напряжения стремится к бесконечности, но отрицательный поиск по всему диапазону указывает на тот факт, что вал двигателя остановился. Для исключения свободной составляющей тока статора при включении поискового алгоритма амплитуда напряжения увеличивается от нуля.
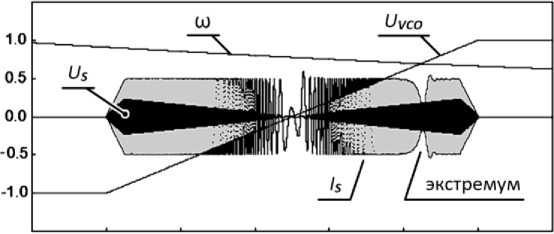
Первичный информационный сигнал, включающий данные о частоте вращения ротора – осциллограмма тока статора, – показан на рис. 2. После пятой секунды скорость свободно вращаю-
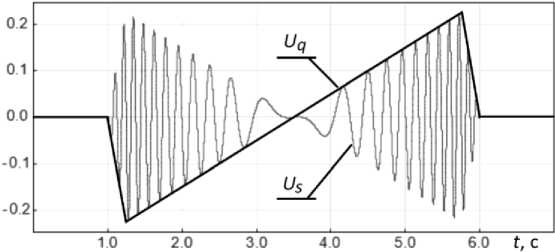
Рис. 1. Осциллограмма напряжения, подаваемого на статор асинхронного двигателя для поиска частоты вращения ротора на свободном выбеге (фактический диапазон изменения частоты в 10 раз больше)
Fig. 1. The oscilloscope of the voltage applied to the asynchronous motor stator to search for the free-range rotor speed (the actual frequency range is 10 times greater)
1.0
3.0 4.0
5 0 6.0 t, С
Рис. 2. Осциллограмма тока статора асинхронного двигателя в режиме поиска мгновенного положения ротора. Провал амплитуды тока после 5-й секунды наблюдается при совпадении скорости вращения поля и беличьей клетки. В относительных единицах также отображены: скорость вращения ротора, управляющее напряжение ГУН-а, напряжение статора
Fig. 2. The oscilloscope of the stator current of an asynchronous motor, in the mode of searching for the instantaneous position of the rotor. A dip in the current amplitude after the 5th second is observed when the rotation speed of the field and the squirrel cage coincide. The relative units are also displayed: rotor rotation speed, control voltage GUN-A, stator voltage
щегося ротора совпадает со скоростью вращения поля - поле входит в ротор, амплитуда тока статора уменьшается. Это и есть экстремум, который надо найти. В относительных единицах управляющее напряжение ГУН-а будет равно искомой скорости вала асинхронного двигателя на свободном выбеге.
Искомый экстремум может быть пройден на той или иной скорости (скорость изменения управляющего напряжения ГУН-а - это параметр для выбора). Исследуемый объект вносит замедление - постоянная времени намагничивания ротора машин меняется в пределах 2 или 3 крат. Поэтому абсолютное значение экстремума в относительных единицах может быть разным. Сигнум-реле (реле смены направления поиска) не может быть настроено на фиксированный уровень. При плавающем экстремуме теория автоматического регулирования предлагает решение - переворачивать реле не только по уровню сигнала, но и по его производной. Каким бы ни был экстремум (по уровню или выраженности) - производная, не имея постоянной составляющей, будет менять знак. Смену знака идентифицировать легче. Логику переключения реле можно объединить логическим оператором ИЛИ (возможны частные варианты).
В первичном сигнале в токах статора асинхронного двигателя есть информационная составляющая, близкая по свойствам к производной от анализируемой экстремальной характеристики. Но требуется демодуляция. Токи статора с помощью преобразователя Парка необходимо преобразовать во вращающуюся систему координат и получить два катета. Магнитная составляющая тока определит сигнал с плавающим экстремумом. Моментная составляющая будет менять знак при смене направления движения в окрестности экстремума (рис. 3). В качестве первого решения можно
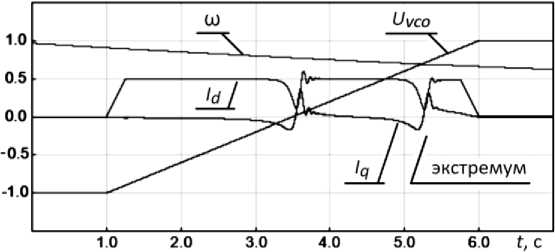
Рис. 3. Осциллограммы составляющих тока статора асинхронного двигателя I d , I q в режиме поиска мгновенного положения ротора. Магнитная составляющая тока определяет плавающий экстремум. Моментная составляющая близка по свойствам к производной. В окрестности нулевой скорости переворот реле направления поиска запрещён
Fig. 3. Oscillograms of the components of the asynchronous motor stator current, I d , I q , in the search mode for the instantaneous position of the rotor. The magnetic component of the current determines the floating extremum. The moment component is similar in properties to the derivative. In the vicinity of zero speed, the flip of the search direction relay is prohibited
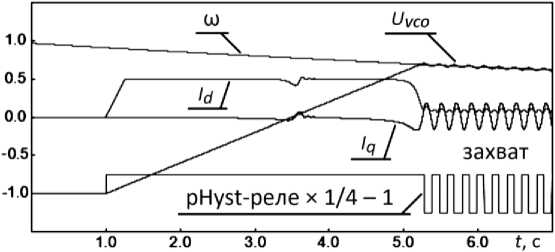
Рис. 4. Осциллограммы замкнутой системы экстремального поиска частоты вращения асинхронного двигателя на свободном выбеге. Реле направления поиска переворачивает моментная составляющая тока статора I q . В зоне захвата экстремума поле входит в ротор, в машине появляется противо-ЭДС, что поддерживает экстремальную характеристику. Реле переключается стабильно
Fig. 4. Oscillograms of a closed-loop system for extreme frequency search of an asynchronous motor on a free run. The search direction relay is reversed by the torque component of the I q stator current. In the extreme capture zone, the field enters the rotor, and a counter-EMF appears in the machine, which maintains the extreme characteristic. The relay switches stably
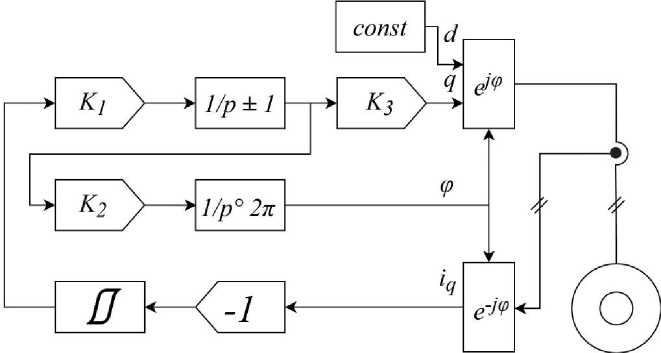
Рис. 5. Система экстремального поиска частоты вращения асинхронного двигателя на свободном выбеге
Fig. 5. The system of extreme search for the frequency of rotation of an asynchronous motor on a free run
замкнуть такую систему экстремального поиска с помощью реле с гистерезисом. Осциллограммы представлены на рис. 4.
Можно предположить, что в номинальном режиме на индуктивности рассеяния статора типового общепромышленного асинхронного двигателя падение напряжение составляет 10 % (см. рис. 1). Тогда в режиме захвата ротор машины намагнитится не более чем на те же 10 %. Моментная составляющая тока, судя по осциллограмме (см. рис. 4), в амплитуде достигает 25 %. Но поскольку поле неноминальное, момент будет малым – около 2 или 3 % (0,1 х 0,25). Среднее значение пульсаций движущей силы будет равно нулю.
На рис. 5 представлена математическая блок-схема, руководствуясь которой можно выполнить численные эксперименты и написать программный код подхвата асинхронного двигателя на свободном выбеге. К преобразователям Парка подключена двухфазная асинхронная машина, приведённая к относительным единицам. Коэффициент K1 задаёт скорость поиска экстремума. K2 – равен номинальной частоте тока статора, рад/с. K3 – это падение напряжения на индуктивности рассеяния обмотки статора в номинальном режиме. Констан- та равна падению напряжения на активном сопротивлении обмотки статора.
Контур системы экстремального регулирования замыкает реле направления поиска (нижняя часть блок-схемы, реле с гистерезисом). Выходной сигнал принимает одно из двух значений ±1.
Выводы
-
1. Амплитуда источника ЭДС, управляемого генератором качающейся частоты, который используется для поиска частоты вращения ротора асинхронного двигателя на свободном выбеге, должна быть пропорциональна частоте генератора (в первом приближении) и создавать в индуктивности рассеяния статора номинальный ток. Если машина характеризуется существенным активным сопротивлением меди, то треугольник сопротивлений обмотки статора должен определять амплитуду поискового источника ЭДС.
-
2. Для переключения реле направления поиска частоты вращения ротора асинхронного двигателя, находящегося в состоянии свободного выбега, рекомендуется использовать магнитную и моментную составляющие тока статора (в качестве сигнала с экстремумом и его производной).
