Анализ траектории движения ротора на лепестковом газодинамическом подшипнике

Рубрика: Численные методы моделирования
Статья в выпуске: 2 т.26, 2026 года.
Бесплатный доступ
Возрастающие требования к надежности и эффективности высокоскоростных роторных систем, применяемых в турбо-машиностроении, авиационных двигателях и энергетическом оборудовании, напрямую связаны с процессами, происходящими в газовых опорах. В этой связи лепестковые газодинамические подшипники представляют собой перспективную альтернативу традиционным масляным опорам благодаря отсутствию смазки, низким потерям на трение и способности работать в экстремальных температурных условиях. Несмотря на указанные преимущества, нелинейная природа газовой пленки и сложная динамика взаимодействия ротора с деформируемой лепестковой структурой создают серьезные трудности при прогнозировании траекторий движения ротора, что может приводить к нестабильности и резонансным явлениям. Целью работы является анализ траекторий движения ротора на лепестковых газовых подшипниках при различных частотах вращения. Для определения жесткости упругого пакета лепестков в работе реализован комбинированный подход: численное моделирование нестационарных процессов в газовой смазке выполнено в программном комплексе ANSYS с применением модели упругой деформации лепестков. Параллельно с расчетной частью проведена серия экспериментов на установке с использованием двух взаимно перпендикулярных прокси-метров, что позволило восстановить орбиты движения ротора и выполнить спектральный анализ сигналов. Для обработки экспериментальных данных применялось разложение сигналов на гармонические составляющие с последующим сопоставлением частотных компонентов и восстановлением траекторий движения. В качестве основного результата представлено сравнение амплитуд орбит, полученных численно и экспериментальным путем. Установлено, что относительное расхождение амплитуд не превышает 7 %, при этом наблюдается совпадение основных частот и доминирующих гармоник. Полученные результаты подтверждают адекватность разработанной модели и возможность ее применения для анализа динамики лепестковых газодинамических подшипников, оценки устойчивости роторных систем и прогнозирования вибрационных режимов работы оборудования.
Короткий адрес: https://sciup.org/147254522
IDS: 147254522 | УДК: 625.76.08 | DOI: 10.14529/engin260207
Analysis of rotor motion trajectories on a leaf-type bearing
Increasing demands for the reliability and efficiency of highspeed rotor systems used in turbomachinery, aircraft engines, and power engineering equipment are directly related to the processes occurring in gassupported bearings. In this regard, foil gas dynamic bearings represent a promising alternative to conventional oillubricated supports due to the absence of lubrication, low friction losses, and the ability to operate under extreme temperature conditions. Despite these advantages, the nonlinear nature of the gas film and the complex dynamics of rotor interaction with the deformable foil structure create significant difficulties in predicting rotor trajectories, which may lead to instability and resonance phenomena. The aim of this study is to analyze rotor motion trajectories in foil gas dynamic bearings at different rotational speeds. To determine the stiffness of the elastic foil package, a combined approach was implemented. Numerical simulation of unsteady gas lubrication processes was performed in ANSYS using a model of elastic foil deformation. In parallel with the numerical analysis, a series of experiments was carried out on a dedicated test rig. Two mutually perpendicular proximity probes were used to reconstruct rotor orbits and perform spectral analysis of the measured signals. Experimental data processing included decomposition of the signals into harmonic components followed by comparison of frequency components and reconstruction of motion trajectories. The main result of the study is a comparison of orbit amplitudes obtained numerically and experimentally. It was established that the relative deviation of amplitudes does not exceed 7 %, while the main frequencies and dominant harmonics fully coincide. The obtained results confirm the adequacy of the developed model and demonstrate the possibility of its application for analyzing the dynamics of foil gas dynamic bearings, evaluating rotor system stability, and predicting vibration operating conditions of highspeed rotating equipment.
Текст научной статьи Анализ траектории движения ротора на лепестковом газодинамическом подшипнике
С.В. Суровцев, , Е.А. Задорожная, , В.Я. Киесш,
S.V. Surovtcev, , Zadorozhnaya, , Kiessh,
Современное турбомашиностроение, авиадвигателестроение и энергетика предъявляют всё более жёсткие требования к надёжности и КПД высокоскоростных роторных систем. Ключевым фактором, определяющим предельные параметры эксплуатации таких машин, является выбор типа опор. В то время как традиционные масляные подшипники ограничены температурным режимом, а магнитные системы – сложностью управления, лепестковые газодинамические подшипники (ЛГП) выступают перспективной альтернативой благодаря экологичности, низкому трению и способности работать при температурах до 600 °С.
Однако широкое внедрение ЛГП осложнено нелинейной динамикой взаимодействия ротора с деформируемой структурой лепестков. Изменение толщины газовой плёнки и податливость опор приводят к возникновению самоорганизующихся колебаний и эволюции траекторий движения ротора от круговых к квазипериодическим. Недостаточная изученность переходных режимов и отсутствие общепринятых методик верификации динамических моделей определяют актуальность данной работы.
Обзор литературы
Исследования динамики лепестковых газодинамических подшипников основаны на совместном рассмотрении газодинамики смазочного слоя, механики контактного взаимодействия упругих элементов и динамики роторных систем. В работах М.Ю. Темиса [1, 2] и М.Р. Паттнаяка [3] отмечается, что ЛГП являются одной из ключевых технологий для высокооборотных безмасля-ных машин, способных работать в широком диапазоне температур и частот вращения. Существующие исследования можно разделить на три группы по уровням сложности исследуемых систем [4, 5]. К первой относятся работы, посвященные анализу автономной опоры [5–8], где рассматриваются главным образом статические характеристики пакета упругих элементов. Во вторую группу входят исследования системы «ротор–подшипник», в которых изучается устойчивость ротора на одной [9, 10] или двух [11, 12] опорах. В третьей группе рассматривается система «подшипник – ротор – подшипник» [13], в которой учитываются гироскопические эффекты и межопорное взаимодействия. Такие системы характерны для большинства турбомашин.
Ключевым фактором, определяющим динамические характеристики системы, являются тип и конфигурация упругого элемента (лепестка). Основные типы таких опор [2, 14]: гофрированные подшипники [7, 8, 10, 12] (bump-type), где верхний лепесток опирается на одну или несколько гофрированных подложек; многолепестковые [6] (leaf-type), состоящие из набора перекрывающихся лепестков, консольно закрепленных на одном крае, и балочные [5] (beam-type), где верхний лепесток консольно закреплен двумя краями, а упругий элемент представляет собой перфориванную подложку. Современные исследования также рассматривают комбинированные типы упругих элементов, такие как консольно закрепленные одним краем лепестки, гофрированная подложка под ними [11], и «крыльевые» лепестки [9] (wing foil), отличающиеся низкой субсинхронной вибрацией. Основной задачей таких конструкций является обеспечение необходимого соотношения между несущей способностью и демпфированием [15].
Геометрия упругого элемента существенно влияет на амплитуду синхронных и субсинхронных колебаний ротора [2, 14, 16]. Одним из наиболее чувствительных параметров является радиальный зазор [2, 15, 17]. Его уменьшение повышает устойчивость системы и ограничивает орбиту ротора, однако слишком малый зазор может привести к термическому заклиниванию при высоких частотах вращения. Для многолепестковых подшипников важную роль играют коэффициент перекрытия и начальный радиус кривизны лепестков, определяющие величину предварительного нагружения.
Развитие конструкций ЛГП прошло путь от однородных систем первого поколения к современным подшипникам третьего поколения с переменной жесткостью [16, 18]. Ключевое отличие современных решений заключается в реализации прецизионной адаптации профиля зазора под конкретные (часто экстремальные) режимы эксплуатации, минимизируя риск потери устойчивости [19]. Сравнительный анализ конструкций упругих элементов представлен в табл. 1.
Цель работы заключается в исследовании динамических характеристик лепестковых газовых подшипников при варьировании частоты вращения в расширенном интервале рабочих частот. Ключевой задачей является определение корреляции между жёсткостью упругодемпфирующего пакета лепестков и динамической устойчивостью роторной системы.
Особенностью функционирования ЛГП является существенное изменение механических характеристик в зависимости от скорости в следующих случаях: на пусковых и режимах до «всплытия» (низкие обороты) жёсткость обеспечивается за счёт конструктивной податливости упругих элементов (лепестков); на высоких оборотах происходит «всплытие» ротора, и основная нагрузка перераспределяется на аэродинамический слой («газовый клин)», жёсткость которого растёт пропорционально частоте вращения.
Исследование базируется на двух подходах: численном моделировании и натурном эксперименте. На первом этапе в программном комплексе ANSYS проведено численное моделирование упругих деформаций лепесткового пакета для определения его нелинейных характеристик жёсткости. Полученные значения использованы в качестве входных параметров для разработанного автором специализированного программного обеспечения, предназначенного для расчёта нестационарных процессов в газовом слое и траекторий движения ротора. Достоверность численных решений подтверждается сопоставлением результатов работы программы с экспериментальными исследованиями на натурном стенде.
Результатом работы является сравнительный анализ амплитуд колебаний ротора, полученных расчетным и опытным путем. Верификация численной модели на основе экспериментальных данных позволяет повысить точность прогнозирования динамической устойчивости высокоскоростных роторных систем на этапе проектирования.
Таблица 1
Сравнительный анализ
Table 1
Comparative analysis
|
Конструктивная схема упругого элемента |
Механизм предварительного нагружения |
Динамические преимущества |
Ключевые ограничения |
|
Перекрывающиеся лепестки |
Формируется нахлестом лепестков при сборке |
Высокая адаптивность к перекосам и ударным нагрузкам |
Сложность моделирования множественных контактов |
|
Гофрированная подложка под упругим лепестком |
Требует высокой точности или калибровочных прокладок |
Высокая несущая способность и радиальная жесткость |
Риск «заклинивания» при высоком трении |
|
Консольно закрепленные лепестки с перфорированной подложкой (Capstone Turbine) |
Формируется за счет сужающихся воздушных зон, обеспеченных смещением центров кривизны лепестков |
Интенсивное кулоновское демпфирование за счет микропроскальзываний |
Риск усталостного разрушения балок |
Геометрия подшипника
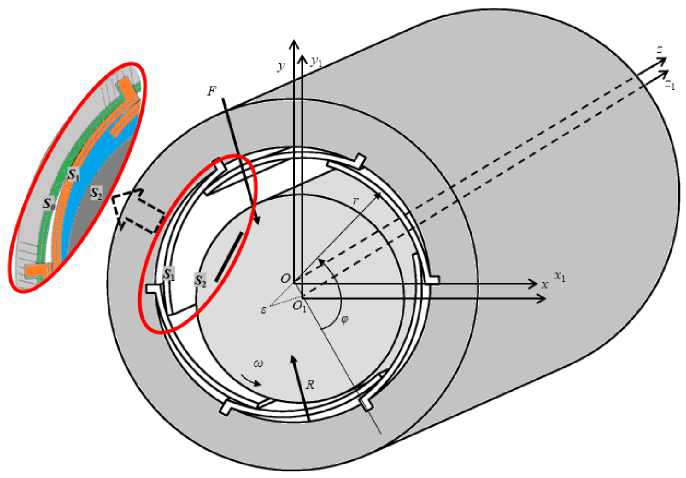
Рассмотрим радиальный газодинамический лепестковый подшипник. Ротор вращается с постоянной угловой скоростью ω , и ось вращения неподвижна относительно корпуса. На ротор действуют силы, переменные по величине и направлению, уравновешенные реакцией подшипника. Величина реакции подшипника равна главному вектору сил давления, который генерируется в смазочном слое при вращении шипа. Смазочный слой заключен между поверхностью шипа S 2 и поверхностью S 1 , образованной поверхностями лепестков, закрепленных жестко или шарнирно одним краем на втулке подшипника и свободно опирающимся на соседний лепесток другим краем. Шип и подшипник находятся в системах координат OXYZ и OX 1 Y 1 Z 1 соответственно. Начало координат совпадает с геометрическими центрами сечений. Относительно втулки подшипника введем цилиндрическую систему координат Orφz (рис. 1). В качестве упругого элемента используется система, состоящая из пакета упругих лепестков ( S 1) и пакета подкладных лепестков ( S 0).
Рассмотрим среднее поперечное сечение подшипника и введем на нем следующие прямоугольные системы координат: начало системы координат, связанной с втулкой подшипника O 1 X 1 Y 1, совпадает с геометрическим центром сечения втулки; система координат O 2 X 2 Y 2, связана с лепестком: начало системы координат O 2 совпадает с центром дуги средней линии недеформи-рованного верхнего лепестка. Оси O 1 X 1 и O 2 X 2 лежат в одной плоскости и пересекаются в точке закрепления одного из упругих элементов.
Задача динамики
В результате решения УГД задачи – связной задачи упругой и газодинамической подзадач – при заданном положения шипа определяются проекции силы реакции смазочного слоя R (см. рис. 1):
Rx ^У-
= ш∑?=! ∫ ∫ Рз Ql
sin(
∗
)
соѕ(
∗
) J
dcpdz
,
где Rx , Ry – проекции силы реакции смазочного слоя, Rш – радиус вала, L – длина подшипника, [^Рз ; ^Рз] – угол по окружному направлению лепестка от точки контакта с предыдущим лепестком до конца лепестка, Qi – распределение давления на лепестке под номером l. Методика определе- ния давления в газовом слое представлена в работе [20]. С помощью модуля вектора силы реак- ции I⃗I= ( Rx)2+ (Ry) определяется статическая несущая способность подшипника.
Рис. 1. Схема радиального подшипника с пакетом из
n
лепестков
Fig. 1. Scheme of a radial bearing with a package of
n
petal
Для определения траектории движения центра шипа представим уравнение движения (
m
⃗ = ⃗) в виде системы уравнений в безразмерном виде, полученных путем проекции соответствующих сил на координатные оси
X
и
У
(см. рис. 1):
m
̈̅(
t
)=
Rx
+
F
(
t
)
co2
ѕin(
cot
),
in ̈(t)=R+F(t)ш2 соѕ(cot) - ̅,, где m – безразмерная масса ротора; ̅, У – безразмерные координаты центра шипа; Rx , Ry – безразмерные проекции силы реакции смазочного слоя; F – безразмерная внешняя сила, действующая на шип; – безразмерная сила тяжести ротора, направленная в противоположном направлении оси Oy. Численный эксперимент
Варьируемые начальные данные – монтажный зазор
HM
= 155…210 мкм и число оборотов
n
об = 40 000...80 000 об/мин. Следующие начальные данные фиксированны: ширина подшипника
L
= 57 и 76 мм; число лепестков Ν = 10; радиус ротора R = 27,8 мм; внутренний радиус корпусной втулки Rвт = 28,975 мм; радиус лепестка Rл = 45 мм; толщина лепестка с покрытием δ = 0,17 мм; толщина лепестка без покрытия ^0 = 0,15 мм; длина дуги лепестка l = 31 мм; модуль Юнга
E
= 20799669555117 Н/м2; коэффициент Пуассона ν = 0,3; жесткость цилиндрической оболочки
D
= 6,428469299 Н·м; соответствующая ей линейная жесткость D1 = 16,125 ∙ 105 Н · м.
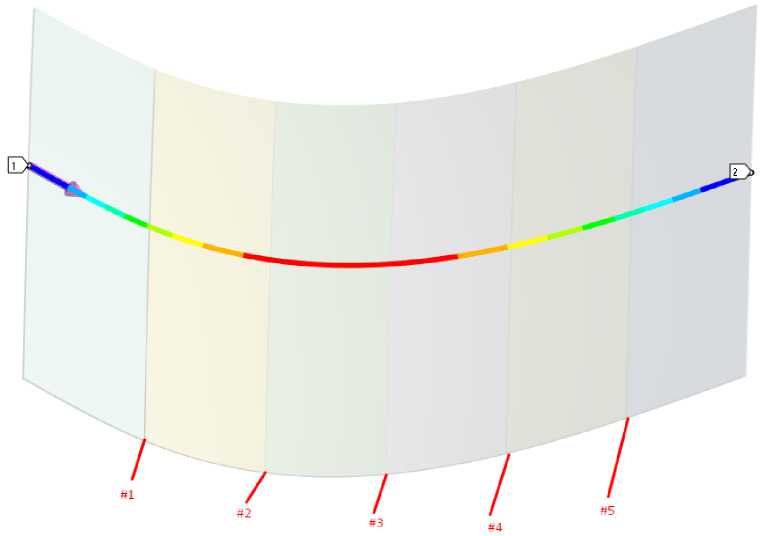
Соотношение между цилиндрической и линейной жесткостью лепестка было получено из численного эксперимента в пакете ANSYS. Пластина по двум противоположным сторонам шарнирно закреплялась в осевом направлении (рис. 2). Единичная нагрузка прикладывалась по линиям (#1, …#5). Соответствующие перемещения и коэффициенты жесткости вычисляли вдоль этих же линий. Результаты расчета цилиндрической (Н·м) и линейной (Н/м) жесткости приведены в табл. 2. На основании анализа полученных характеристик было установлено, что соотношение цилиндрической и линейной жесткости лепестков составляет 2,5·105. Таким образом, для дальнейших численных исследований была использована линейная жесткость
D±
= 16,125 ∙ 105 Н/м.
Рис. 2. К численному эксперименту жесткости лепестка Fig. 2. For the numerical experiment on foil stiffness petal Таблица 2 Table 2 Результаты расчета цилиндрической и линейной жесткости лепестков Results of the calculation of cylindrical and linear foil stiffness
Координаты по
ϕ
, м
Номер линии, на которую действует единичная сила
#2
#3
#4
D
, Н/м
D
1
, Нм
D
, Н/м
D
1
, Нм
D
, Н/м
D
1
, Нм
0
1,58E+04
4,90E–01
1,57E+04
4,88E–01
1,96E+04
6,09E–01
1,88E–03
3,33E+04
1,03E+00
3,22E+04
1,00E+00
4,14E+04
1,29E+00
5,65E–03
4,76E+03
1,48E–01
4,66E+03
1,45E–01
5,87E+03
1,82E–01
1,51E–02
1,71E+03
5,32E–02
1,63E+03
5,05E–02
2,02E+03
6,29E–02
2,07E–02
1,39E+03
4,32E–02
1,27E+03
3,96E–02
1,56E+03
4,85E–02
2,64E–02
1,31E+03
4,06E–02
1,14E+03
3,53E–02
1,36E+03
4,22E–02
3,01E–02
1,33E+03
4,12E–02
1,12E+03
3,49E–02
1,31E+03
4,07E–02
3,58E–02
1,47E+03
4,58E–02
1,21E+03
3,76E–02
1,34E+03
4,18E–02
4,52E–02
2,29E+03
7,12E–02
1,84E+03
5,71E–02
1,92E+03
5,95E–02
5,08E–02
4,15E+03
1,29E–01
3,30E+03
1,03E–01
3,39E+03
1,05E–01
5,46E–02
1,02E+04
3,17E–01
8,08E+03
2,51E–01
8,26E+03
2,57E–01
5,84E–02
1,96E+04
6,08E–01
1,57E+04
4,88E–01
1,58E+04
4,90E–01
На следующем этапе численных исследований был выполнен расчет динамики автономного многолепесткового газового подшипника с учетом полученного значения жесткости и несущей способности подшипника. Для динамической вязкости было подобрано эмпирическое уравнение, которое использовалось при расчете приращения температуры в смазочном слое:
V
= –2,81·10–11·
Т
2 + 4,97·10–8·
Т
+ 1,72·10–5. (3)
Величина смещения центра вала
е
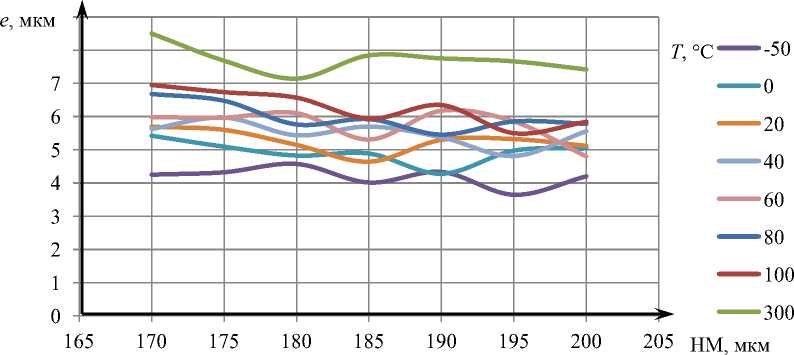
относительно пакета втулок от температуры и величины монтажного зазора представлена на рис. 3.
Рис. 3. Зависимость смещения центра вала относительно пакета лепестков от температуры и величины монтажного зазора Fig. 3. Dependence of the shaft center displacement relative to the petal package on temperature and assembly clearance
Расчет динамики автономного подшипника проводили при варьировании температуры на установившемся режиме. В качестве результатов расчета фиксировали относительный эксцентриситет
х,
приращение температуры
A
T
, потери мощности на трение
N
, Вт, значение несущей силы
F
nes
, Н. Результаты представлены в табл. 3.
Таблица 3 Table 3 Результаты расчета динамики автономного подшипника Results of the dynamic analysis of the self-acting bearing
T
, ° C
n
, об/мин
H
min
, мкм
х
вал
А
вал
, мкм
A
T
, C°
N, Вт
F
nes
, Н
20
1000
163,6
0,0103
0,4875
0
0,008
54
10000
161
0,0259
5,860
0,01
0,85
66
20000
165,2
0,0221
2,273
0,05
3,4
63
30000
169,6
0,0258
3,433
0,12
7,654
64
40000
161,5
0,0270
3,471
0,22
13,62
66
50000
164,8
0,0286
2,552
0,34
21,28
67
60000
161,7
0,0263
2,758
0,49
30,69
64
100
1000
162,4
0,0173
1,564
0
0,01
58
10000
163,5
0,0268
2,096
0
1,023
67
20000
163,3
0,0317
1,641
0,1
4,097
70
30000
162,3
0,0292
1,882
0,2
9,221
67
40000
160,8
0,0305
3,085
0,3
16,4
68
50000
160,8
0,0308
2,682
0,5
25,64
68
60000
163,2
0,0352
3,269
0,7
36,93
71
Эксперимент
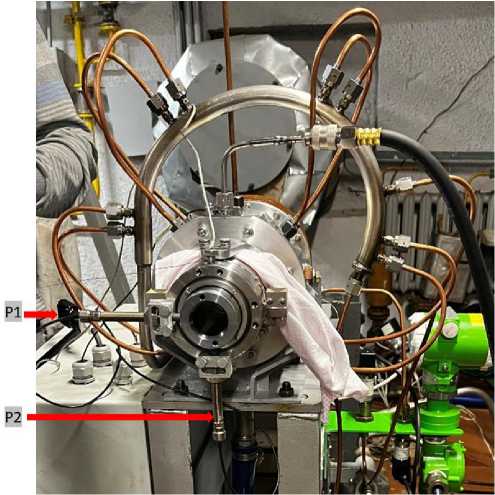
На базе СКБ «Турбина» на установке (рис. 4, а) была проведена серия экспериментов: при варьировании числа оборотов
n
= 29946; 39893; 50087 об/мин и массой ротора
m =
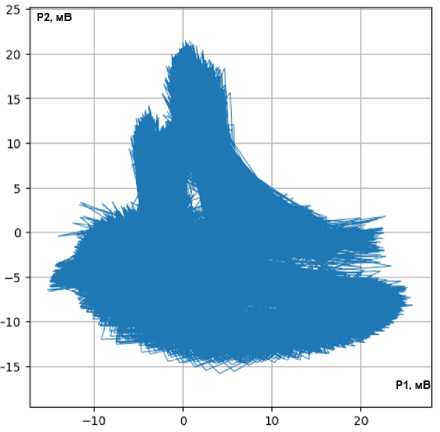
4,487 кг. Данные снимались с проксиметров P1 и P2 (ZET172). Полученный сигнал для
n
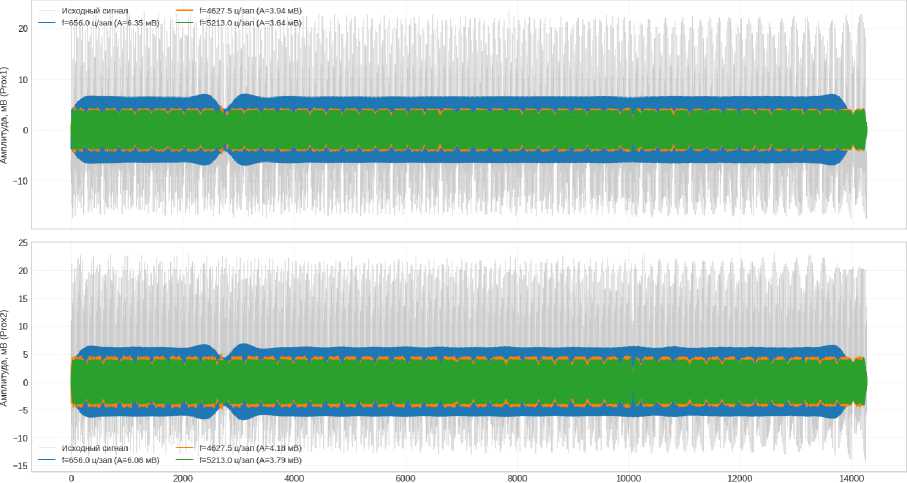
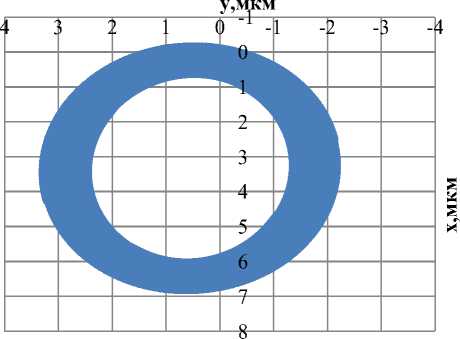
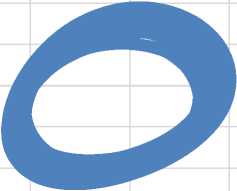
= 29946 об/мин (рис. 4, b) раскладывался на составляющие (рис. 5). Частоты выделенных гармоник сигналов с проксиметров совпали и составили 656 циклов/запись (656 Гц). Полученная траектория движения ротора представлена на рис. 6. Аналогичные результаты численного и экспериментального исследований были получены и для других частот вращения. Сравнение амплитуд траекторий приведено в табл. 4.
a) Рис. 4. Эксперимент: а) установка; b) записанный сигнал с проксиметров Fig. 4. Experimental setup: a) test rig; b) signal recorded from the proximity probes b) D Выделенные частотные компоненты Отсчёт
Рис. 5. Пример выделенных частотных гармоник сигнала при
n
= 29946 об/мин
Fig. 5. Example of the identified frequency harmonics of the signal at
n
= 29946 rpm
7,5 6,5 5,5 4,5 а)
Рис. 6. Траектория движения ротора
n
= 29946 об/мин: а) численное моделирование; b) эксперимент Fig. 6. Rotor motion trajectory at
n
= 29946 rpm: a) numerical simulation; b) experiment
p1, мкм 5 6 7 b) Таблица 4 Результаты расчета динамики автономного подшипника Table 4 Results of the dynamic analysis of the self-acting bearing
#
n
, об/мин
A
числ, мкм
A
эксп, мкм
1
29946
5,56
5,93
2
39893
5,61
5,93
3
50087
5,42
5,91
Результаты и обсуждения На основании проведенного численного и экспериментального исследования динамических характеристик ротора на лепестковых газодинамических подшипниках установлено, что система сохраняет устойчивый режим работы во всем исследуемом диапазоне частот вращения от 29946 до 50087 об/мин. Полученные орбиты движения ротора имеют близкие значения амплитуд, что указывает на отсутствие выраженных резонансных явлений и заметного увеличения вибраций при росте скорости вращения. По результатам численного моделирования амплитуда колебаний ротора составила 5,42– 5,61 мкм, в эксперименте – 5,91–5,93 мкм. Расхождение между расчетными и экспериментальными данными не превышает 7 %, что подтверждает соответствие математической модели эксперименту и корректность принятых параметров пакета упругих лепестков. Незначительное изменение амплитуд при увеличении частоты вращения свидетельствует о достаточной жесткости подшипника и его способности демпфировать колебания ротора.
Полученные результаты также показывают, что при заданных геометрических параметрах подшипника – ширине 76 мм, числе лепестков
n
= 10 и линейной жесткости оболочки (
D
1 = = 16,125·105 Н/м) – формируется устойчивый газодинамический клин, обеспечивающий надежное центрирование ротора массой 4,487 кг. Существенного изменения формы орбит и перераспределения гармонических составляющих с ростом скорости вращения не наблюдается, что свидетельствует о сохранении динамического равновесия системы.
Все вышеперечисленное позволяет сделать вывод о высокой эффективности разработанного подхода к динамическому анализу системы, который может быть использован для дальнейшего анализа динамики лепестковых газодинамических подшипников.