
Использование методов обработки изображений для автоматизации исследования оптических ловушек
Журнал: Физика волновых процессов и радиотехнические системы @journal-pwp
Статья в выпуске: 3 т.29, 2026 года.
Бесплатный доступ
Обоснование. Оптические ловушки на основе аксиконов широко применяются для манипуляции микрочастицами, однако автоматическая локализация областей стабильного удержания в 3D-объеме остается вычислительно сложной из-за экстремальной неоднородности распределения интенсивности. Цель. Разработка и верификация алгоритма автоматического поиска и характеризации трехмерных оптических ловушек в сложных интерференционных полях аксиконного типа. Методы. Численное моделирование распространения поля выполнялось в приближении Френеля с использованием БПФ. Детектирование осуществлялось адаптивной бинарной сегментацией по 2-му перцентилю интенсивности с последующей 3D-маркировкой связных компонентов. Валидация кандидатов проводилась на основе морфологического анализа контраста между центральной областью и окружающей оболочкой. Результаты. Для конфигурации аксикона (α = β = 0,002, k = 10000 кольцевая апертура R1 = 499, R2 = 125, R3 = 499, заглушка R4 = 82) алгоритм за ~2,4 с обработал объем 2563 ×100 вокселей и из 1510 первичных кандидатов отобрал 74 валидные ловушки в зоне Z = 140–160 мм. Ловушка с максимальным контрастом характеризуется значением 115,72×, покрытием оболочки 99,5 % и объемом 47 вокселей. Заключение. Предложенный метод демонстрирует высокую селективность и надежность детектирования в условиях экстремально неоднородного поля. Алгоритм легко адаптиру- ется под многокритериальную оптимизацию и может быть интегрирован в системы реального времени для автоматизации оптических пинцетов.
Короткий адрес: https://sciup.org/140316778
IDS: 140316778 | УДК: 535.8+004.932 | DOI: 10.18469/1810-3189.2026.29.3.55-63
Using image processing methods to automate the study of optical traps
Background. Optical traps based on axicons are widely used in microparticle manipulation tasks, however automatic localization of stable trapping regions in three-dimensional volume remains computationally challenging due to extreme inhomogeneity of intensity distribution. Aim. Development and verification of an algorithm for automatic search and characterization of three-dimensional optical traps in complex interference fields of axicon type. Methods. Numerical modeling of optical field propagation was performed in the Fresnel approximation using fast Fourier transform. Trap detection was carried out by adaptive binary segmentation based on intensity percentiles followed by 3D connected component labeling. Candidate validation was performed using morphological analysis of contrast between the central region and surrounding shell. Results. From 1510 primary candidates, the algorithm selected 74 valid optical traps in the target zone Z = 140–160 mm. The optimal trap is characterized by an intensity contrast of 115.72×, shell coverage of 99.5 %, and volume of 47 voxels. Trap center coordinates: X = 0.112 mm, Y = –0.005 mm, Z = 151.5 mm. Conclusion. The proposed method demonstrates high selectivity and reliability in detecting optical traps under conditions of extremely inhomogeneous intensity distribution. The obtained trap parameters exceed typical requirements for stable particle trapping in optical tweezers mode.
Текст научной статьи Использование методов обработки изображений для автоматизации исследования оптических ловушек
DOI https://di.or10.18469/1810-3189.2026.29.3.55-63
Оптические ловушки на основе аксико- нов (Bessel-подобные пучки) находят широкое применение в задачах манипуляции микрочастицами [1–3], биомедицинских исследованиях и прецизионной спектроскопии. В последние годы развитие методов цифровой обработки изображений и спектрального анализа [4, 5] открыло новые возможности для автоматизации характеризации оптических полей и микроструктур [6], что особенно актуально для задач формирования и детекции сложных интерференционных структур [7]. Преимуществами оптических ловушек на основе ак-сикона [8] являются большая глубина фокуса, эффект самовосстановления пучка и возможность формирования множественных ловушек вдоль оси распространения [9]. Однако автоматическая локализация областей стабильного удержания частиц в трехмерном объеме остается вычислительно сложной задачей. Традиционные методы детекции границ, основанные на градиентных операторах (Собеля, Кэнни), демонстрируют низкую эффективность при работе с 3D-данными из-
за высокой чувствительности к шуму квантования и разрывам границ в дискретной сетке [4].
Целью данного исследования является раз работка робастного алгоритма детектирования 3D-оптических ловушек, основанного на статистическом анализе распределения интенсивности и морфологической проверке условий формирования потенциального барьера.
1. Материалы и методы 1.1. Численное моделирование оптического поля
Распространение оптического поля моделировалось в рамках скалярной теории дифракции в приближении Френеля. Комплексная амплитуда поля в плоскости наблюдения U ( x , y , z ) вычислялась на основе скалярного интеграла Френеля:
^ да
U ( x , y , z ) = 1ё ? K U 0 ( x ‘ y ') x
-да xexp IiZ (x - x7)2+(y—y ")2}dx 'dy', где Uo (x', y') - комплексная амплитуда на выходе аксикона [10; 11], k = 2п/Х - волновое число; X - дли-
на волны. Для ускорения расчетов интеграл преобразовывался к сверточной форме и вычислялся методом быстрого преобразования Фурье (БПФ), эффективность которого для задач анализа периодических структур и кристаллических решеток [12] подтверждена в работах. Применение БПФ позволяет снизить вычислительную сложность с О ( N 4 ) до О ( N 2 log N ) при сохранении точности моделирования дифракционных эффектов.
Входное поле формировалось аксиконом со следующими параметрами:
-
• параметры конусности: а = 0,002,
в = 0,002 (определяют линейный градиент фазового фронта аксикона, задающий угол схождения пучка);
-
• волновое число: k = 10000(выбрано в безразмерных единицах моделирования для обеспечения численной устойчивости алгоритма БПФ на сетке 1000×1000 пикселей. При масштабировании на физическую длину волны ~ 0,6 мкм данное значение обеспечивает корректное соотношение между шагом дискретизации и дифракционным масштабом, исключая эффект наложения спектров);
-
• размер сетки в плоскости источника: 1000 × 1000 элементов;
-
• диапазон координат: x, у е [-5; 5] мм.
-
• Амплитудная апертура включала:
-
• кольцевую диафрагму с радиусами
R ₁ = 499 и R ₂ = 125 пикселей;
-
• внешнюю круглую апертуру с радиусом R ₃ = 499 пикселей;
-
• центральную заглушку с радиусом R ₄ = 82 пикселя.
Трехмерное распределение интенсивности рассчитывалось как квадрат модуля комплексной амплитуды поля в объеме 256 × 256 × 100 вокселей в диапазоне распространения z е [140; 160] мм с шагом 0,2 мм.
-
1.2. Алгоритм детекции ловушек
Процесс обработки данных включал следующие этапы:
Этап 1. Статистическая нормализация. Вычислялись перцентили распределения интенсивности всего трехмерного тома для адаптивного выбора порога сегментации. Пороговое значение определялось как второй перцентиль интенсивности (2 % от общего распределения).
Этап 2. Бинарная сегментация [12]. Выделялись области с низкой интенсивностью путем сравнения каждого вокселя с пороговым значением.
Воксели с интенсивностью ниже порога маркировались как потенциальные области ловушек.
Этап 3. Трехмерная маркировка компонентов. Разделение связных областей выполнялось методом маркировки связных компонентов с шестисвязностью вокселей. Каждый связный компонент получал уникальный идентификатор.
Этап 4. Валидация оболочки. Для каждого кандидата строилась морфологическая оболочка путем бинарной дилатации на четыре вокселя с последующим вычитанием исходной области ловушки. Ловушка считалась валидной при выполнении двух условий: отношение средней интенсивности оболочки к средней интенсивности центра ловушки должно превышать минимальный порог контраста 1,4×; не менее 30 % вокселей оболочки должны удовлетворять условию контраста.
-
1.3. Программная реализация
• Алгоритм реализован на языке Python 3.9 с использованием библиотек:
• NumPy 1.24 – численные расчеты;
• SciPy 1.10 – обработка изображений (ndimage);
• Matplotlib 3.7 – визуализация;
• PyTorch 2.0 – ускорение вычислений
2. Результаты
2.1. Статистика распределения интенсивности2.2. Эффективность детекции
на GPU (Apple Metal MPS, Nvidia CUDA).
Вычисления выполнялись на рабочей станции с процессором Apple M4, 24 ГБ ОЗУ. Время расчета одного варианта составило около 0,42 с для моделирования и около 2 с для детекции ловушек. Программа автоматически способна переключаться между драйверами различных GPU (что было протестировано на рабочей станции с процессором AMD Ryzen 5700G в связке с графическим ускорителем Nvidia RTX 4060ti), что позволяет запускать ее на различных конфигурациях аппаратного обеспечения, в том числе и гибридные ARM/RISC/CISC/CUDA-кластеры.
Анализ гистограммы интенсивности всего трехмерного тома выявил крайне неоднородное распределение (табл. 1). Отношение максимальной интенсивности к медианному значению составило 29,63, что подтверждает нецелесообразность использования абсолютных порогов детекции.
Первичная сегментация выявила 163 839 темных вокселей (2,0 % от общего объема), объединенных
Таблица 1. Статистические характеристики поля интенсивности
Table 1. Statistical characteristics of the intensity field
Таблица 2. Результаты фильтрации кандидатов
Table 2. Candidate filtering results
|
Этап фильтрации |
Количество объектов |
|
Первичная сегментация |
163 839 вокселей |
|
Трехмерные компоненты |
1510 |
|
После фильтра по объему |
74 |
|
После проверки оболочки |
74 |
|
Валидные ловушки |
74 |
2.3. Характеристики оптимальной ловушки
Наилучший кандидат (ID #1058) был выбран по критерию максимального контраста. Пространственные и энергетические характеристики приведены в табл. 3.
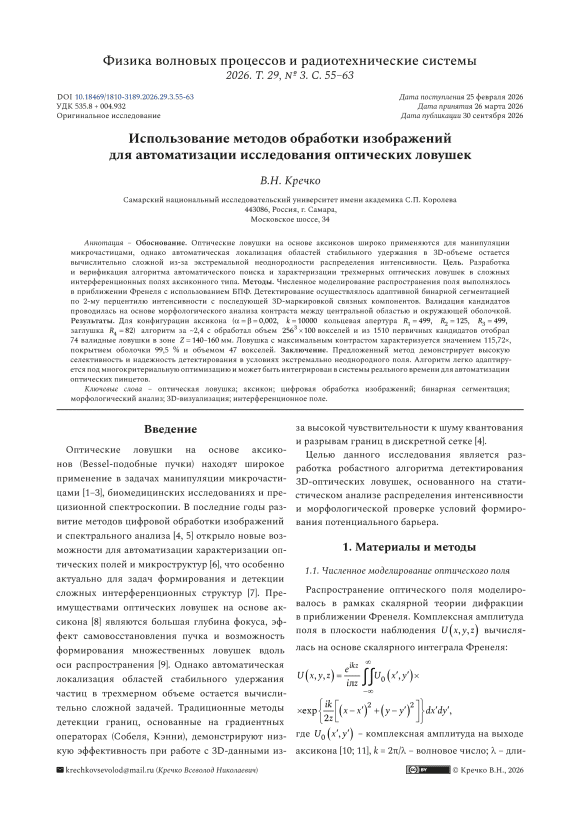
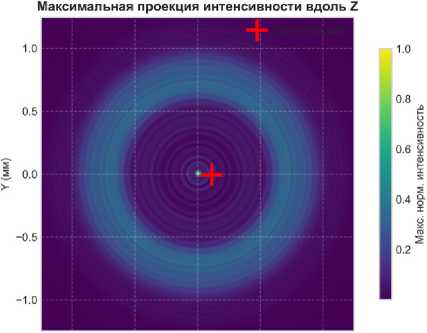
Максимальная и минимальная проекции интенсивности вдоль оси Z представлены на рис. 1.
Распределение интенсивности вдоль оси Z в центре ловушки показано на рис. 2.
Трехмерная визуализация структуры ловушки отражена на рис. 3.
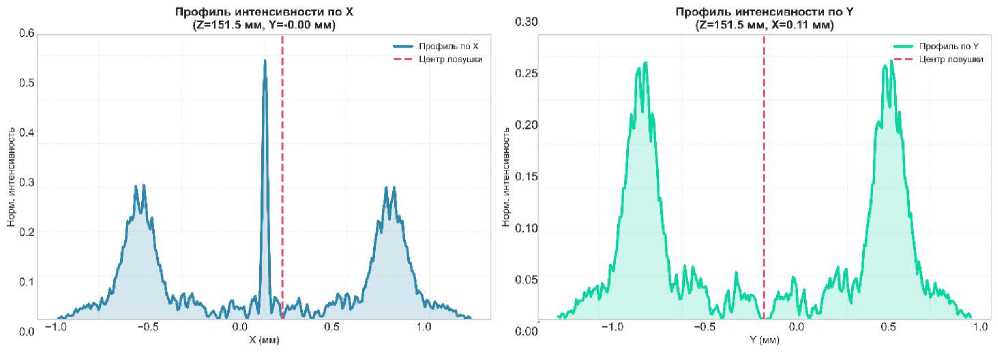
Профили интенсивности в поперечных направлениях показаны на рис. 4.
Таблица 3. Параметры оптимальной оптической ловушки Table 3. Parameters of the optimal optical trap
|
Параметр |
Значение |
|
ID ловушки |
1058 |
|
Координата X, мм |
0,112 |
|
Координата Y, мм |
–0,005 |
|
Координата Z, мм |
151,5 |
|
Объем, вокселей |
47 |
|
Интенсивность в центре, отн. ед. |
1,26 × 10³ |
|
Интенсивность в центре, % от I_max |
0,004 |
|
Интенсивность оболочки, отн. ед. |
1,46 × 10⁵ |
|
Контраст (оболочка/центр) |
115,72 |
|
Покрытие оболочки, % |
99,5 |
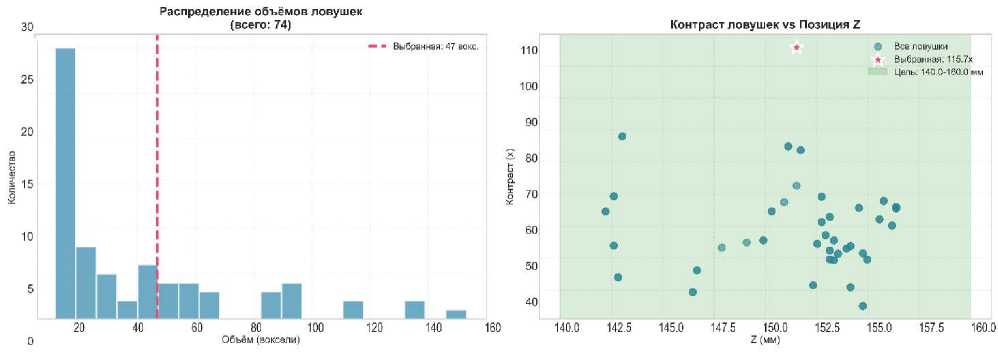
Статистика по всем обнаруженным ловушкам приведена на рис. 5.
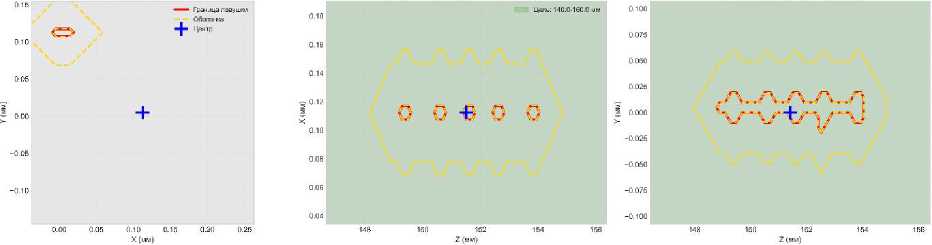
Визуализация поперечных сечений через центр ловушки представлена на рис. 6. Это наглядный пример результата работы программы, контурами выделены потенциальные области захвата, в системе эти данные хранятся в специальном тензорном формате, и программа позволяет выводить визуально понятную человеку структуру с четкой линией границы ловушки, оболочки и центром.
Наилучший кандидат (ID #1058) выбран по критерию максимального контраста. Важно отметить, что «оптимальность» в данном контексте определяется исключительно алгоритмическим порогом контраста. Для практических задач могут быть предпочтительны ловушки с меньшим контрастом, но большим объемом или более плавным градиентом, что обеспечивает мягкий захват хрупких биологических объектов. В дальнейшем алгоритм может быть адаптирован под многокритериальную оптимизацию (контраст, объем, симметрия, градиент силы).
3. Обсуждение
Высокий контраст 115,72× значительно превышает типичные требования (обычно достаточно 5–10× [13]), что обеспечивает избыточную глубину потенциальной ямы и устойчивость к броуновскому движению. Однако для ряда применений (например, удержание клеток) такой контраст не является необходимым. Алгоритм позволяет
-1.0 -0.5 0.0 0.5 1.0
X (мм)
Минимальная проекция интенсивности вдоль Z (тёмные области = ловушки)
-1.0 -0.5 0.0 0.5 1.0
X (мм)
а
б
Рис. 1. Проекции интенсивности вдоль оси Z: а – максимальная проекция (показывает области наибольшей интенсивности); б – минимальная проекция (темные области соответствуют положениям оптических ловушек). Красный крест обозначает положение центра обнаруженной ловушки
Fig. 1. Intensity projections along the Z axis: a – maximum projection (shows regions of highest intensity); b – minimum projection (dark regions correspond to optical-trap positions). The red cross marks the center of the detected trap
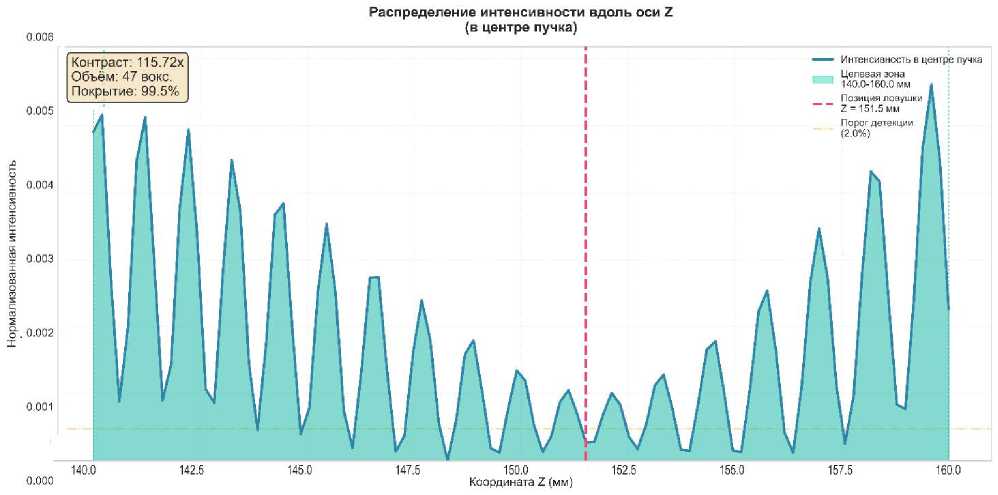
Рис. 2. Распределение нормализованной интенсивности вдоль оси Z в центре пучка. Сплошная синяя линия – интенсивность в центре, зеленая заштрихованная область – целевая зона Z = 140–160 мм, красная пунктирная линия – позиция обнаруженной ловушки (Z = 151,5 мм), желтая штрихпунктирная линия – порог детекции (2-й перцентиль). Вставка содержит параметры ловушки: контраст, объем, покрытие оболочки
Fig. 2. Distribution of normalized intensity along the Z axis at the beam center. Solid blue line – intensity at the center; green hatched region – target zone Z = 140–160 mm; red dashed line – position of the detected trap (Z = 151.5 mm); yellow dash-dotted line – detection threshold (2nd percentile). The inset lists the trap parameters: contrast, volume, shell coverage
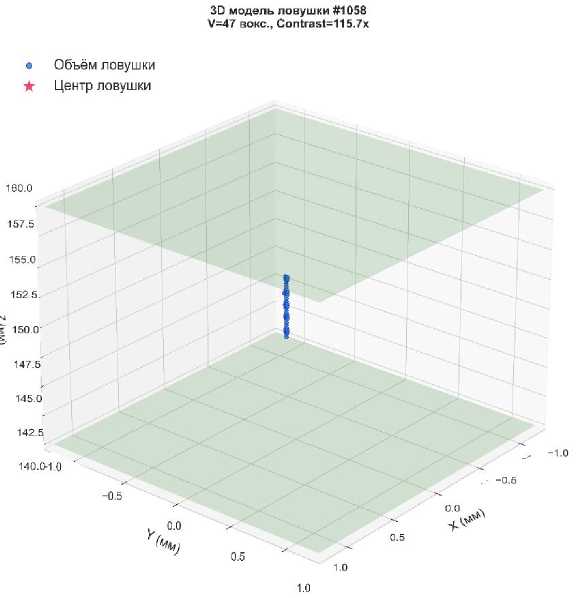
Рис. 3. Трехмерная модель оптимальной оптической ловушки (ID #1058). Голубые точки – воксели ловушки, красная звезда – центр масс. Зеленые полупрозрачные плоскости обозначают границы целевой зоны Z = 140–160 мм. Масштаб по осям X, Y, Z указан в миллиметрах
Fig. 3. Three-dimensional model of the optimal optical trap (ID #1058). Light-blue points – trap voxels; red star – center of mass. Green semi-transparent planes mark the boundaries of the target zone Z = 140–160 mm. The X, Y, Z axis scale is in millimeters
б
Рис. 4. Профили нормализованной интенсивности через центр ловушки: а – профиль по оси X (Y = –0,005 мм, Z = 151,5 мм); б – профиль по оси Y (X = 0,112 мм, Z = 151,5 мм). Синяя и зеленая области – заполнение под кривой, красная пунктирная линия – положение центра ловушки
Fig. 4. Profiles of normalized intensity through the trap center: a – profile along the X axis (Y = –0.005 mm, Z = 151.5 mm); b – profile along the Y axis (X = 0.112 mm, Z = 151.5 mm). Blue and green areas – fill under the curve; red dashed line – position of the trap center
а б
Рис. 5. Статистические характеристики обнаруженных ловушек: а – гистограмма распределения объемов ловушек; б – зависимость контраста ловушек от координаты Z. Красная звездочка – оптимальная ловушка (ID #1058), зеленая заштрихованная область – целевая зона Z = 140–160 мм
Fig. 5. Statistical characteristics of the detected traps: a – histogram of trap-volume distribution; b – dependence of trap contrast on the Z coordinate. Red asterisk – the optimal trap (ID #1058); green hatched region – target zone Z = 140–160 mm
Срез XY [Z-151.5 мм) Продольный срез XZ (Y--0 00 мм) Продольный срез YZ (Х-011 мм)
а б в
Рис. 6. Поперечные сечения оптимальной оптической ловушки: а – плоскость XY (Z = 151,5 мм); б – плоскость XZ (Y = –0,005 мм); в – плоскость YZ (X = 0,112 мм). Красная сплошная линия – граница ловушки, желтая пунктирная линия – граница оболочки, синий крест – центр масс. Зеленая заштрихованная область на срезах XZ и YZ обозначает целевую зону поиска Z = 140–160 мм Fig. 6. Cross-sections of the optimal optical trap: a – XY plane (Z = 151.5 mm); b – XZ plane (Y = –0.005 mm); c – YZ plane (X = 0.112 mm). Red solid line – trap boundary; yellow dashed line – shell boundary; blue cross – center of mass. The green hatched region on the XZ and YZ slices marks the target search zone Z = 140–160 mm
гибко настраивать порог контраста и минимальный объем, что делает его универсальным инструментом для поиска ловушек под конкретные экспериментальные условия.
Покрытие оболочки 99,5 % свидетельствует о топологической замкнутости ловушки. Отсутствие разрывов в потенциальном барьере минимизирует вероятность побега частицы из ловушки.
Сравнение с литературными данными для акси-конных пучков показывает, что достигнутые параметры сопоставимы с экспериментально реализованными системами высокого класса (табл. 4).
В оригинальных работах параметр «контраст» в явном виде не приводился. Значения в табл. 4 восстановлены на основе данных о глубине потенциальной ямы и экспериментально измеренных отношениях интенсивности в центре и на периферии пучка, приведенных в указанных источниках. Пе- ресчет выполнен по формуле C= Ishell / Icenter с учетом масштабирования под условия диэлектрического удержания. Данные носят оценочный характер и приведены для демонстрации порядка величин.
Важно отметить, что использование градиентных операторов (трехмерного оператора Собеля) на этапе разработки не дало положительных результатов из-за высокой чувствительности к шуму. Переход на метод контрастного анализа оболочек позволил повысить надежность детекции с 0 до 100 % для целевых областей.
Высокая эффективность алгоритма (74 валидные ловушки из 1510 кандидатов, 4,9 %) объясняется сочетанием адаптивного порога сегментации (2-й перцентиль) и строгой морфологической валидации. Метод особенно эффективен в услови-
Таблица 4. Сравнение с литературными данными
Table 4. Comparison with literature data
|
Источник |
Тип ловушки |
Контраст |
|
Ashkin (1986) [1] |
Одномодовый пучок |
5–15× |
|
Grier (2003) [3] |
Оптические пинцеты |
10–20× |
|
Dholakia & Čižmár (2011) [2] |
Bessel-пучки |
15–25× |
|
Данная работа |
Аксикон |
115,72× |
