Критерии задержки решений сингулярно возмущенных систем с аналитическими функциями
Журнал: Бюллетень науки и практики @bulletennauki
Рубрика: Естественные науки
Статья в выпуске: 10 т.12, 2026 года.
Бесплатный доступ
Исследуется явление задержки решений автономных сингулярно возмущенных систем дифференциальных уравнений. Рассматривается система, содержащая быстрые и медленные переменные, для которой система быстрых переменных имеет положение равновесия, устойчивость которого зависит от значения медленной переменной. При прохождении медленной переменной через критическое значение положение равновесия теряет устойчивость. Однако решение системы может оставаться в окрестности этого неустойчивого положения равновесия в течение конечного интервала изменения медленной переменной. Данное явление называется задержкой решения вблизи неустойчивого положения равновесия. Явление задержки исследовано для широких классов сингулярно возмущенных систем. В известных результатах, как правило, устанавливаются достаточные условия возникновения задержки. Вопрос о необходимых и достаточных условиях в рассматриваемом классе задач требует дальнейшего исследования. В настоящей работе установлен критерий задержки решения в терминах линий уровня соответствующих гармонических функций. Показано, что необходимым и достаточным условием возникновения задержки является существование линий уровня, соединяющих устойчивый и неустойчивый интервалы. Полученный критерий позволяет характеризовать асимптотическое поведение решений в окрестности положения равновесия, теряющего устойчивость.
Короткий адрес: https://sciup.org/14139232
IDS: 14139232 | УДК: 517.928 | DOI: 10.33619/2414-2948/131/01
Criteria for the Delay of Solutions to Singularly Perturbed Systems with Analytic Functions
The phenomenon of delay of solutions in autonomous singularly perturbed systems of differential equations is investigated. A system involving fast and slow variables is considered, in which the system of fast variables has an equilibrium state whose stability depends on the value of the slow variable. As the slow variable passes through a critical value, the equilibrium state loses stability. However, the solution of the system may continue to remain in a neighborhood of this unstable equilibrium state for a finite interval of variation of the slow variable. This phenomenon is referred to as the delay of solutions near an unstable equilibrium state. The delay phenomenon has been studied for broad classes of singularly perturbed systems. In existing results, sufficient conditions for the occurrence of delay are generally established. The problem of determining necessary and sufficient conditions for the considered class of problems requires further investigation. In this paper, a criterion for the delay of solutions is established in terms of the level lines of the corresponding harmonic functions. It is shown that the existence of level lines connecting the stable and unstable intervals is a necessary and sufficient condition for the occurrence of delay. The obtained criterion makes it possible to characterize the asymptotic behavior of solutions in a neighborhood of an equilibrium state undergoing a loss of stability.
Текст научной статьи Критерии задержки решений сингулярно возмущенных систем с аналитическими функциями
Бюллетень науки и практики / Bulletin of Science and Practice
УДК 517.928
Пусть рассматривается система
£x’ = f (x,y)(1)
y'=g(x,y),(2)
где 0 < s - малый вещественный параметр; t £ [—t0; t0] ; x = (x1,x2, ...,xn),
(У 1 ,У 2 ,-,У т ).
Система вида (1)-(2) называется автономными сингулярно возмущенной системой (АСВС).
Основная идея исследования АСВС принадлежит Л. С. Понтрягину [1]. Он предложил исследовать систему (1) в зависимости от того каковы их стационарные решения. К примеру, стационарными решениями могут быть положения равновесия или периодические решения. В работах Л. С. Понтрягина [2] рассмотрены случаи, когда стационарными решениями являются положения равновесия. Систему (1) принято называть системой «быстрых движений».
Если (1)-(2) положить 2 = 0, то получим соответствующую вырожденную систему
0 = f(x,y), (3)
y ' =g(x,y), (4)
Таким образом все положения равновесия, системы «быстрых движений» определяются из системы (3). Пусть x = ^(y) решение (3), определенное при t £ [-t0; t0]. При исследовании (1) основная роль принадлежит матрице
A(y) = || y/dxix =^C y ) .
Л. С. Понтрягиным рассмотрен случай, когда матрица A(y) имеет одно собственное значение, которая обращается в нуль при некотором значении y, а оставшиеся собственные значения имеют отрицательные действительные части, для рассматриваемых значений y. Таким образом для некоторых значений y (когда действительные части всех собственных значений отрицательны) положение равновесия экспоненциально устойчива, а при некотором значении y (когда одно собственное значение обращается в нуль, а оставшиеся собственные значения имеют отрицательные действительные части) экспоненциальная устойчивость теряется. Для значений у, когда положение равновесия экспоненциально устойчива, систему (1)-(2) можно эффективно исследовать методами, разработанными в классических работах (например методом А. Н. Тихонова, а также в труде А. Б. Васильевой и В. Ф. Бутузова). Однако для значений у , когда нарушается экспоненциальная устойчивость эти методы приемлемы. Для исследования решений в комплексной плоскости и анализа особенностей точек поворота важную роль играют результаты по асимптотическим разложениям, изложенные в трудах А. Эрдейи и М. В. Федорюка [3-6].
Л. С. Понтрягин исследовал асимптотическое поведение решения (1), включая значения у для которого нарушается экспоненциальная устойчивость. Доказано, что для общего случая, когда положение равновесия становится неустойчивым, то решение сопровождающее устойчивое положение равновесия сразу покидает его и отходит от него. В середине 70-х годов прошлого столетия иод руководством Л. С. Понтрягина было обнаружено новое явление, которая получила название задержка решения (ЗР) вблизи неустойчивого положения равновесия [7].
Была рассмотрена система быстрых движений, состоящая из двух уравнений первого порядка, имеющая положение равновесия. Для рассматриваемого случая матрица А(у)имеет комплексно-сопряженные собственные значения вида у ± i. Если Л. С. Понтрягин рассмотрел случай. Когда 1еtA(у') обращается в нуль при некотором значении у , где нарушается устойчивость положения равновесия теряется. В рассматриваем случае, устойчивость положения равновесия теряется при у = 0 , но 1еСА(у) Ф 0 . Таким образом следует рассмотреть случаи 1е(А(у) = 0 и 1еtА(у) Ф 0 отдельно. Случаи 1е(А(у) Ф 0 исследованы в работе [2]. Доказано, что ЗР для аналитических систем является общим положением.
Если 1е1А(у) = 0, то также может произойти ЗР, только в том случае, если вырожденное уравнение имеет траекторию «утка» [8]. Математические основы этого феномена и свойства соотношения “вход-выход” для несамосопряженных систем детально исследованы в работах Э. Бэнуа [9]. Для таких случаев явление задержки решения уже не является свойством общего положения и требует условий согласования параметров.
Постановка задачи и предварительные преобразования. Для систем с аналитическими функциями формулировка критериев не были рассмотрены.
Задача. Сформулировать критерии ЗР для сингулярно возмущенных уравнений с аналитическими функциями.
Поставленную задачу решим для следующей системы уравнений ex' = A(t)x + f(x)(5)
с начальным условием
^x(-to,E)^ = ^х0^ = 0(e)(6)
где x = (X i ,X 2 ), A(t) = (^1(t) /22 (?), X = (X i — t,X 2 ),f = (f i ,f2'),
^2(t)^
t E D = {t E C,\t\ < r0 E R,C, R - соответственно множество комплексных и действительных чисел}.
Матрица A(t) имеет комплексно-сопряженные собственные значения A 1 (t) ± iA2(t).
Пусть выполняются условия:
Отметим в рассматриваемом случае, согласно У2, У3 1е1А(1) Ф 0 при t E [-t0; t].
Таким образом, 1еtA(t) Ф 0 первый критерий для решения поставленной задачи.
У1. ^ i, 2 (t) E Q (D) - пространство аналитических функций в D
У2. t E [-t0; Т0] с D (отрезок действительной оси) A 1 (t) < 0 при -t0< t < 0;
^1(0) = 0; ^1(t) > о при 0 < t < t0.
У3. Л2(0) ^ о.
У4.
f(x)EQ(H), H = {(t,x),tEV,
1И1
У5. f(0) = 0, V(x1,x2) (ЦДХ1) -f(X2)H < C2IIX1 -x2||max{||x1||, ||x2||},
||x|| = max(HX1H, HX2H).
Здесь и далее буквами С 1 , С 2 , ... будем обозначать положительных постоянных, не зависящих от г.
Согласно сделанных предположений система (5) в точке (t, 0) имеет положение равновесия, которая устойчива при (—t0 < t < 0) и неустойчива при (0 < t < t0), т.е. при t = 0 устойчивость положения равновесия теряется.
Для решения поставленной задачи систему (5), согласно условиям У1, У4 рассмотрим в области D.
В системе (5) произведем замену неизвестной функции следующим образом: x1 — t = u1,x2 = и2,и = (u1,u2). Получим систему au' = A(t)u + f(u) — гЬ(7)
где Ь = (1,0).
(7) заменим на следующую систему az' = A(t)z + g(z) — аЬ1
где z = (z 1 ,z2) , (z 1 = u 1 + iu2,z 2 = u 1 — iu 2 ) , A(t) = diag(a 1 (t), a2(t)), a 1 (t) = A i (t) + ^(^(t) = A i (t) — ^(t).
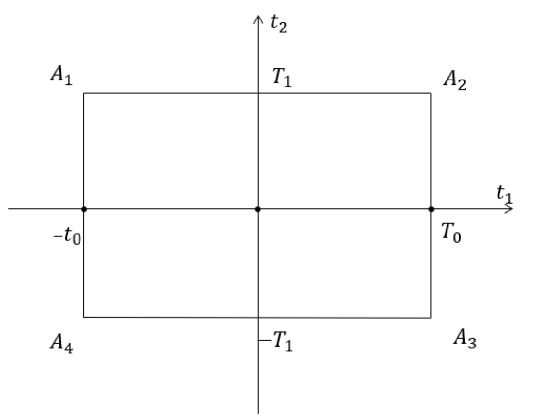
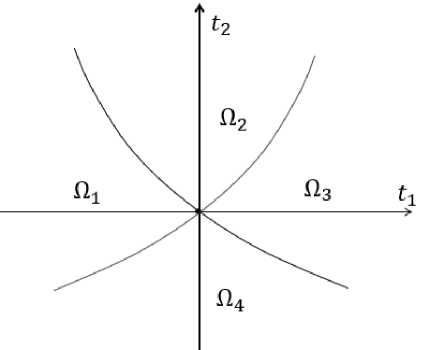
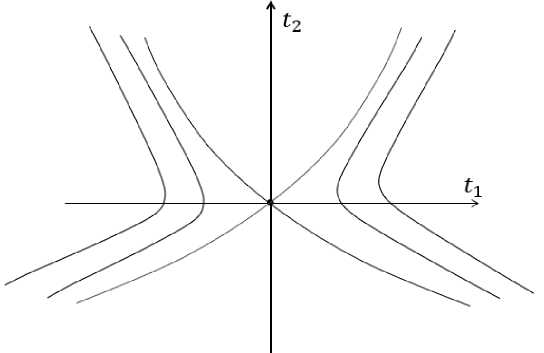
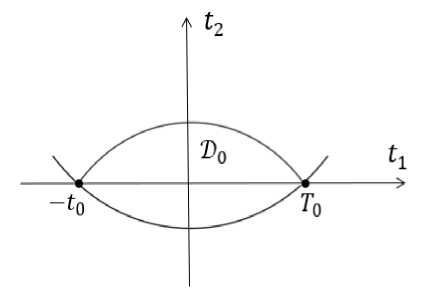
Согласно (6) можно предположить решение системы (8) удовлетворяет условию
|z(—to,a)|<|zo| Теперь уравнение (8) с учетом (9) можно заменить следующим 1 I(10) z = z0V(t0, t, a) + - I V(T,t,£)[—fb1 + g(z)]dT, -to где V(t, t, a) = diag(exp1 Jt a1(s)ds, exp1ft a2(s)ds). £ --0Q£ t Введем обозначение ^-(t) = J_taj(r)dT,j = 1,2. К (10) применим метод последовательных приближений, которые определим следующим образом zm = z°V(t0,t,£) +1}Д V(T,t,a)[—sbi +g(zm-i)]dT, a L0 z0 = 0,m = 1,2, zm = (z1m, z2m). Оценим и докажем равномерную сходимость (11). Прежде определим область ®0 с®, где будем рассматривать (11). Для определения области ®0 воспользуемся следующими леммами. Геометрические построения и определение области интегрирования. Поскольку функции, входящие в правую часть системы (1) , предполагаются аналитическими в комплексной области, геометрические свойства линий уровня и поведение интегралов исследуются с применением классических методов теории функций комплексного переменного [10]. Геометрические свойства областей и обоснование применения метода линий уровня при нарушении условий устойчивости подробно изложены в работах [11-12]. Лемма 1: Пусть выполняются условия У1, У2, У3. Тогда существуют линии уровня: (Pj) = {t G D, ReFj(t) = pj — const} соединяющие точки интервалов [—t0, 0), (0, t0] и условие У3 является необходимым и достаточным существования таких линий уровней. Доказательство: Согласно У3 существует отрезок [—ri,ri] - действительной оси, где Л2(0) ^ 0 . Для определенности будем считать, что А2(0) > 0. Тогда для t G [—ri,r2] (Л2(t) > 0). Если tGD , то рассмотрим функцию ai(t) . Поскольку Jmai(t) = A2(t) при действительных значениях t , то для t GV существует некоторая область Di ^D и Vt G Di (JmAi(t) > 0). Не ограничивая общности можно взять можно взять вместо отрезка [—r1,r1] , отрезок [—t0, t0] и Di - прямоугольник с вершинами в точках Ai(—to,Ti),A2(to,Ti),A3(to;—Ti},A4(—to;—ri} (Рисунок 1). Рисунок. 1. Прямоугольник Di Если рассмотреть Qma2 (t) , то существование такого прямоугольника обоснованная, поскольку Jmai(t) и Jma2(t) в симметричных точках, относительно действительной оси, принимает равные значения. Введем в рассмотрение функцию Fi(t) и ReFi(t} . ReFi(t) рассмотрим на отрезке [—t0; T0] - действительной оси. По определению Fi(t) = ai(t). Тогда (ReFi(t)) = Ai(t). Согласно У2, ReFi(t) убывает для t G [-t0; 0] и возрастает для tG[0;T)]. При этом при t = —t0, ReFi(—t0) = 0. Отсюда следует для t G (—t0; 0] (ReFi(t) < 0). Далее при t G [0; T0] ReFi(t) - возрастает, причем ReFi(t)<0. Будем считать, что ReFi(T0') = 0. Этого всегда можно добиться уменьшая отрезок [—t0; Т0]. Согласно У2 (Ai(0) = 0), существует линия уровня (P0) = {tG Di,Reai(t) = 0} которая делит 21 на части 2)11 и 2)12 . При этом справедливы соотношения Vt 6 211 (Rea^t) < 0),Vt 6 )12 (Realty > 0). Равенство имеет место только на границе (р0). Для определенности считаем, что (р0) есть отрезок [—Т1; Т1] мнимой оси (Рисунок 2). ^1 4 f2 n ^2 ®11 ®12 -to Оо) т° ч ^10 ^0 ^20 -п ^4 ^01 ^3 Рисунок 2. Части 211, )12и (р0) По определению ReF1(—10) = 0 . Функцию ReF1(t) рассмотрим на отрезке А10А4 . По направлению от А10 до А4 функция ReF1(t) возрастает, так как (ReF1(t)) = —Jma^t) < 0 ^2 (при фиксированном t1). Тогда Vt 6 А10А4 (ReF1(t) > 0), равенство имеет место только при t =—t0 .На отрезке А0А01 функция также возрастает и Vt 6 А0А01 (ReF1(t) < 0) и ReF1(iT1) = 0. Возьмем точки t1 6 А10А4, t2 6 А0А01. Для этих точек имеем ReF1(t1') > 0, ReF1(t2) < 0 . Поскольку ReF1(t) строго убывает по отрезку, соединяющего точки t1 и t2 , то найдется единственная точка t и ReF1(t) = 0. Таким образом доказано существование линии уровня (P01) = {tG2)11,ReF1(t) = 0} соединяющего точки (—10; 0), (0; —Т1) . Аналогично рассматривая t2 6 А0А01 , t1 6 А10А4 определяем линию уровня (P02) = {t6®12,ReF1(t) = 0} соединяющего точки (0; —Т1), (Т0; 0). Итого имеем (р0) = (р1) U (р2). Аналогичным образом доказывается существование линии уровней соединяющие точки интервалов [—t0,0), (0, Т0]. Теперь докажем, если У3 не выполняется, то не существует линии уровня соединяющие точки интервалов [—t0,0), (0, Т0). По предположению Л2(0) = 0 и Л1(0) = 0. Тогда a1(t) в точке t = 0 имеет нуль. Для простоты предположим, что нуль простой. Тогда функция F10(t) в точке t = 0 имеет двухкратный нуль. t F10(.t) = J a1(T)dr, 0 F1(t) = a^dT = Fw(t) - Fw(-to) Известно, линия уровня (q0) = {t E D,ReF10(t) = 0} в точке t = 0 разветвляется и окрестность этой точки делит на четыре части. Эти части обозначим Оу (j = 1,2, 3,4) (рис. 3). Рисунок 3. Части Оу (j = 1, 2, 3,4) F1_0(t) = F‘(t) ^ ReF10(t) = ReF1_(t) . При t - действительном, ReF10(t) согласно У2 убывает при t E [-t0; 0] и возрастает при t E [0; T0]. Поскольку ReF10(0) = 0, то Vt E [-t0; 0] (ReF10(t) > 0), Vt E [0; T0] (ReF10(t) > 0). Тогда справедливы следующие соотношения Vt E 01 U 03 (ReF10(t) > 0), Vt E 02 U 04 (ReF10(t) < 0), при этом равенства имеют место только на границах частей. Линии уровня ReF10(t) лежащие на частях О1,О3 не связанные и представляют две ветви одной и той же линии уровня (Рисунок 4). Рисунок 4. Не связанные ветви линии уровней ReF10(t) Аналогично доказывается справедливость леммы 1 для ReF2(t) Лемма доказана полностью. Следствие. Функции ReF1(t) и ReF2(t) в симметричных точках принимают равные значения, тогда линии уровня этих функций, соединяющие точки интервалов [-t0, 0), (0, T0] также симметричны. Возьмем линии уровня (p10) и (p10) (симметричные) соединяющие точки (—t0, 0), (Т0, 0). Область ограниченный (p10) и (p10) обозначим D0 (Рисунок 5). Рисунок 5. Область D0 Для облегчения проводимых вычислений воспользуемся леммой из [13]. Согласно Лемме 1 эту лемму можно перефразировать так: Лемма 2. Пусть выполняются условия леммы 1. Тогда существует кривая (К) соединяющая точки (t0; 0) , (Т0 — 5; 0) (0 < 5) . (К) определяется из уравнения ReF1(t) = at1 + b,a,b - некоторые постоянные. На (К) справедливо тождество ReF1(t) = at1 + b, —t0 a = -r^ (Co > C1). to + ^O“O ReFi(—to) = —ato + b ReF1(T0 — 5) = a(T0 — 6) + b Согласно Лемме 2 для ReF2(t) существует кривая (К) симметричная к (К). Область, ограниченный кривыми (К) и (К) обозначим D0 с Р01. Таким образом, область, в которой будут рассматриваться последовательные приближения, определена. Оценка приближений и доказательство равномерной сходимости. Переходим к оценке последовательных приближений. Определим пути интегрирования. Для z1m путь интегрирование состоит из части (К) соединяющего точки (—t0; 0) и t £ (К) , отрезка (q) соединяющего точки t = t1 + it2 и t = t1 + it2 Е ©0. Для z2m путь выбирается симметричным к путям z1m. Оценим первые приближения. Имеем t z11 = z°exp — F1(t) — I exp — (F1(t) — F1(T))dT = ££ -to tt = z^exp-F^t) — I exp — (F1(t) — F1(T))dT | exp — (F1(t) — F1(T))dT -tot (K)(q) По выбранным путям ReF1(t) убывает и ReF1(—t0) = 0 , тогда Vt Е "D0 (ReF1(t) < 0 Л Re(F1(t) — F1(r)) < 0). В части пути (К) Re(F(t) — F(t)) = a(t1 — т1) (a < 0), |z0| < Co£. Учитывая сказанное в (12) переходя к модулю, получим t |Z11| [ a I exp-(t1 — T1)dT1 + -t0 t2 + | exp Re(F(t) — t2 = Co 8 + 8--(1 — 0 —a t2 + | exp Re(F(t) — t2 ReF(t1 + iT2))dT2 = expa(ti + t0)) + ReF(t1 + iT2))dT2 = В полученном выражении к интегралу в правой части, применяя метод интегрирование по частям получим lz11l < C48,t E Vo. Параметр a не зависит от 8. Рассмотрим также случай, когда а зависит от 8. Аналогичная оценка имеет место для z21, то есть: |z21| < C48, t E Vo. Рассмотрим случай, когда а не зависит от 8. Пусть справедливы оценки lz1ml < am(8)8, lZ2ml< am(8^8,tE Vq. Далее имеем lZ1m+1l < |Zn| + ;\/До exp J (F(t) — F(T))^1(Zm-1)dT\ < |Zn| + 1£\-_t\9i(zm-4)\exp1(Re^ < C48 + -1C383 am^ = C48 + C582am(8), |Z1m+1| < C48 + C582am(8) = 8(C4 + C58am(8)). Аналогично |z2m+1| < 8(C4 + C58am(8)). Таким образом am+1(8) = C4 + C58am(8),a1(8) = C4. Имеем a2(8) = C4 + C58C2. Пусть для достаточно малых 8 выполняется C4 + C58C% < C5 (C5 > C^ или 8 < Cs2C4 C4C5 Тогда a2(8) < C5. a3(8) = C4 + C58am(8) < C4 + 8Cl. Пусть 8 < C5 C4. Тогда a3(8) < C5. C3 Продолжив процесс, получим am+1(8) < C5,m = 0,1,.... Таким образом: \z1m\ < 8 • C5, |Z2ml<8^C5, t V0 Докажем равномерную сходимость последовательных приближений в V0. Для этого оценим \\z1m — z1m-1\\. Пусть \z1m — z1m-1\ < 8^m(8) , где Pm(8) - некоторая положительная функция от 8, причем fi1(8) < C5, согласно (13). Далее имеем \Z1m—Z1m-1\<;\/Д y(t,T,8)(9(zm) — g(zm-1))dT\<Ст\/Д \y(t,T,8)\\Zm — £ t0 £ t0 Zm-1\\max(\\Zm\\, |\Zm-1l|)|dT|\ ^Co^ 8^ C20^ 8^ pm(8V C^ 8 = C0C20C582 fim^. \z1m — Z1m-1\\ < C0C20C58 Pm^8). Тогда Pm+1(8) = CoC2oC582Pm(8),P1(8) < C5 Имеем fate) = CoC2oC5eM8) < ^0^8. Рз(8) = C0C20C58P2(8)< C0C20C58C0C20C58 = C5(C0C20C58)2. ^4(£') = С0С20С5£Рз(£')< С0С20С5£С3( СоС2оС5£)2< С3( С0С20С5£)3. Продолжив процесс, получим рт+1(е) < С5(С0С20С5£')т~\ m = 0,1,2,.... Если С0С20С5е< 1, то последовательность {zm} в D0 равномерно сходится к некоторой функции z(t,E) , которая является решением (10). Если учесть (13), то для этого решения справедлива оценка \z(t,£)\<Сse>teDo (14) Таким образом для решения задачи (5)-(6) получена оценка \\x(t,e)\ < €3£,t ED0 (15) Доказана. Теорема. Пусть выполняются условия У1, У2, У3, У4, У5. Тогда существует область D0 с D и решение задачи (5)-(6) определенное в D0 и для этого решения справедлива оценка (15). Выводы 1. [-t0,T0 — 3] CD, тогда \\x(t,s)\\ < С3£,т. е., происходит ЗР на отрезке [0,Т0 — 3] где положение равновесия неустойчива. 2. Задержка решения обусловлена существованием линии уровня, соединяющих точки устойчивого [—t0,0) и неустойчивого (0, Т0] интервалов. Согласно Лемме 1 условие У3 является необходимым и достаточным существования таких линий уровня. Следовательно, условие У3 является необходимым и достаточным условием задержки решения. 3. Если вырожденная система имеет решения ^(у) = const , которые назовем тривиальными, то как показывают исследования, проведенные в [14-17], то ЗР определяется поведением интегралов Re ^_tAj(z)dT, (Aj(r) - собственные значения матрицы А(у).