
Метод анализа устойчивости замкнутой цифровой системы управления
Рубрика: Математика
Статья в выпуске: 3 т.18, 2026 года.
Бесплатный доступ
Исследуется проблема обеспечения устойчивости замкнутых систем цифрового управления объектами, состояние которых описывается вектором состояний, а модель представляет собой матрицу передаточных функций. Управляющую функцию реализует настраиваемый вычислительный модуль, функционирующий в режиме последовательного циклического сканирования, а отработка программных инструкций в нем происходит строго синхронно с ходом реального времени, что гарантирует детерминированное исполнение команд без временных задержек. Последовательная интерпретация управляющей программы представляет собой детерминированный программный поток, математическое моделирование которого в терминах полумарковских процессов позволяет формализовать временные задержки обработки данных и количественно оценить их влияние на устойчивость управления. Между вводом элементов вектора состояния в контроллер и выводом элементов вектора управления из контроллера существует задержка по времени, математическое ожидание которой формирует чистое запаздывание в контурах управления объектом. Робастность системы определена как величина приращения задержки по времени, приводящая систему к ближайшей границе устойчивости, определяемой по необходимым и достаточным условиям существования отрицательных действительных частей корней характеристического уравнения замкнутой системы, сформированного с учетом чистого запаздывания. Разработан метод расчета оценки робастности замкнутой цифровой системы векторного управления, в котором контроллер рассматривается как физический прибор, рассчитывающий вектор управляющих воздействий на основании измеренного вектора состояний объекта в реальном физическом времени. На основе характеристического уравнения системы и инверсной матрицы Гурвица получены аналитические выражения для граничных приращений задержки, позволяющие количественно оценить уровень робастности по устойчивости и вероятность срыва управления. Предложенная методика конструирования робастных систем цифрового управления задаёт последовательность действий от математического моделирования объекта до проверки невыхода времени задержки за заданные пороги на этапе проектирования системы управления. Работоспособность методики подтверждена результатами моделирования переходных процессов в системе управления двухконтурным объектом без и с учетом задержек формирования управляющих воздействий. Приоритеты развития полученных результатов связываются с разработкой метода определения робастности системы управления по перерегулированию и времени ее выхода на установившийся режим с последующим синтезом систем векторного управления, робастных по указанным параметрам.
Короткий адрес: https://sciup.org/147254779
IDS: 147254779 | УДК: 004.046 | DOI: 10.14529/mmph260303
A Method for Analyzing the Robustness of a Closed-Loop Digital Control System
This paper examines the robustness of closed-loop digital control systems for objects whose state is described by a state vector, and whose model is a transfer function matrix. The control function is implemented by a configurable computing module operating in sequential cyclic scanning mode, while program instructions are executed therein strictly synchronously with real time, guaranteeing timely deterministic command execution. The sequential interpretation of the control program represents a deterministic program flow, the mathematical modeling of which in terms of semi-Markov processes allows formalizing the time delays of data processing and quantifying their impact on control stability. There is a time delay between the input of state vector elements to the controller and the output of control vector elements from the controller. The mathematical expectation of this delay forms the pure delay in the control loops of the plant. System robustness is defined as the value of the time delay increment that brings the system to the nearest stability boundary, determined by the necessary and sufficient conditions for the existence of negative real parts of the roots of the characteristic equation for the closed-loop system, formed taking into account the pure delay. A method has been developed to calculate the robustness of a digital vector control system with a controller that calculates the control vector based on the state vector of the plant measured in real time. Based on the system's characteristic equation and inverse Hurwitz matrix, analytical expressions are derived for the boundary delay increments. These equations allow for a quantitative assessment of the robustness level for stability and the probability of control failure. The proposed methodology for designing robust digital control systems outlines a sequence of steps, from mathematical modeling of the plant to verifying that the delay time does not exceed specified thresholds during the control system design phase. The effectiveness of this methodology is confirmed by the results of transient simulations in a dual-loop plant control system, both with and without delays in control action generation. Based on these results, priorities for future work include developing a method for determining the robustness of the control system in terms of overshoot and time to reach steady state. This would be followed by the synthesis of vector control systems that are robust to specified parameters.
Текст научной статьи Метод анализа устойчивости замкнутой цифровой системы управления
Цифровизация платформ управления сложным производственным оборудованием [1–3] открывает возможности для одновременного мониторинга большего числа взаимозависимых тех-
Математика
нологических параметров, что напрямую сказывается на стабильности и качестве выпускаемой продукции. В основе этих систем чаще всего лежат перепрограммируемые контроллеры, обрабатывающие управляющие инструкции последовательно, шаг за шагом, причём выполнение каждой команды привязано к реальному физическому времени [4–6]. Это неизбежно порождает задержки времени между моментом считывания данных с датчиков текущего состояния объекта и выдачей управляющих сигналов [7, 8]. Длительность таких задержек зависит прежде всего от размерности вектора состояния, аппаратной производительности контроллера и вычислительной трудоёмкости алгоритма, преобразующего информацию с датчиков в управляющие сигналы.
Последовательная интерпретация управляющей программы контроллером представляет собой детерминированный программный поток, математическое моделирование которого в терминах полумарковских процессов позволяет формализовать временные задержки обработки данных и количественно оценить их влияние на устойчивость замкнутых контуров.
Накопление задержек в контурах обратной связи негативно отражается на динамике замкнутой системы: снижается запас устойчивости, растёт перерегулирование, увеличивается время перехода к установившемуся режиму [3, 9, 10]. Особенно критична потеря устойчивости – она ведёт к полному нарушению процесса управления, поэтому анализ влияния временных запаздываний на устойчивость считается обязательным этапом при разработке систем автоматического регулирования. Если запаздывание слабо влияет на работоспособность контура, систему характеризуют как робастную по устойчивости: даже при росте задержек процесс не срывается [11]. При этом в инженерной практике недостаточно внимания уделяется оцениванию робастности через призму вычислительной сложности управляющего программного обеспечения, что делает дальнейшие исследования в этом направлении актуальными, а их результаты – практически востребованными.
-
1. Методика конструирования робастных систем цифрового управления
Замкнутая K-мерная векторная система цифрового управления включает последовательно соединенные контроллер и линейный объект регулирования с обратной связью [1, 5]. Контроллер включает блок сравнения сигналов, матрицу программно реализуемых линейных передаточных функций Wc ( s ) и матрицу задержек Q ( s ) , обусловленных дискретностью функционирования контроллера. Объект регулирования описывается матрицей передаточных функций W o ( s ) , где s – оператор Лапласа [12].
Характеристическое уравнение, описывающее динамику процессов в этой замкнутой системе, имеет вид [3, 13]
N
X a n ( T c ) s n = 0, n = 0
где a n ( TC ) - коэффициенты, зависящие от времени задержки ( T c ) и получаемые в результате перемножения матриц W o ( s ) и W c ( s ) , суммирования произведения с единичной матрицей, раскрытия определителя и приведения подобных членов; N – порядок полинома, максимальный порядок которого оценивается как
K N ^ Z N k , k = 1
где Nk = N o к + Nc k , N o k = max i N o ki — максимальное значение порядка полинома знаменателя передаточных функций W o ( s ) ; N oki — порядок полинома знаменателя передаточной функции W o ( s ) ; N c k = max i N c ki — максимальное значение порядка полинома знаменателя передаточных функций W c ( s ) ; N cki — порядок полинома знаменателя передаточной функции W c ( s ) .
Значение порядка уравнения быстро растет с увеличением количества контуров K управления в системе и ростом порядка знаменателя N k . Поэтому анализ робастности системы по устойчивости является трудоемким процессом. Необходимыми условиями устойчивости являются по-
Ларкин Е.В., Привалов А.Н., Метод анализа устойчивости замкнутой Богомолов А.В., Филиппова Е.В. цифровой системы управления ложительные значения коэффициентов an (Tc). При этом условиями, необходимыми для обеспечения устойчивости системы, являются an (TC )-Pa, nA T >0, 0 ^ П ^ N , гДе Pa,n
dan (Tc) д Tc
- оценка чувствительности коэффициента a n ( Tc ) к изменению времени
запаздывания T c ; A T c — отклонение времени запаздывания от номинального значения.
Дополнительными необходимыми и достаточными для устойчивости системы являются условия критерия Гурвица [14], согласно которым для устойчивой системы все определители, построенные на левом верхнем элементе матрицы Гурвица, должны быть положительными.
Матрица Гурвица для характеристического уравнения имеет вид
|
a N - 1 ( TC ) |
a N |
0. |
.0 |
0 1 |
|
|
a N - 3 ( TC ) |
a N - 2 ( TC ) |
a N - 1 ( TC ) . |
.0 |
0 |
|
|
H = |
a N - 5 ( TC ) |
a N - 4 ( TC ) |
a N - 3 ( TC ) . .. |
.0 . |
0 |
|
0 |
0 |
0 .. |
. a 1 ( TC ) |
a 2 ( T c ) |
|
|
. 0 |
0 |
0 .. |
.0 |
a 0 ( T c ) _ |
Прямой расчет оценки робастности по записанной матрице приводит к значительным вычислительным затратам, поскольку в системах, передаточные функции Wo (s) и Wc (s) которых имеют в числителях полиномы более низких порядков, по сравнению с полиномами знаменателей, элементы an (Tc) появляются в определителях, охватывающих элементы, расположенные ближе к нижнему правому углу матрицы. Для уменьшения вычислительной сложности расчета оценки разделим левую и правую части характеристического уравнения на sN ^ 0 (s = ст + im, где с > 0, с ^ 0 - абсцисса абсолютной сходимости; т - круговая частота). В результате полу- чим
N
Е a ,, ( T ) r N - " = 0, n = 0
- 1 где r = s .
Если характеристическое уравнение описывает устойчивую замкнутую систему, то его корни s ɶ 1 , ..., s ɶ n , ..., s ɶ N и r ɶ 1 , ..., r ɶ n , ..., r ɶ N либо являются отрицательными действительными, либо это пара комплексно-сопряженных корней, которые имеют одинаковую отрицательную действительную часть. Несложно показать, что если Re ( rn ) < 0, то Re ( sn ) < 0. Действительно, пусть
(rn, rn+1 ) = (Z + iZ, Z - iZ), где i = V—1 , Z < 0 — действительная часть являются парой комплексно-сопряженных корней характеристического уравнения, которой соответствует пара комплексно-сопряженных корней (sn, sn+i) = (r—1, rn+1), определяемая по зависимости
( sn , sn+1

__1 Л
Z + iZ ’ Z - iZ J
Z Z
{ Z2 + Z2, Z2 + Z2 J
Действительные части корней равны ( Re si n , Re si n + 1 ) = ( Z , Z ) ( Z 2 + Z 2 )
, то есть если в < 0,
то и Z ( Z 2 + Z 2 ) < 0. Таким образом, анализ робастности по устойчивости системы ко времени задержки сигнала T C может быть проведен с использованием инверсной матрицы Гурвица
|
a 1 ( TC ) |
a 0 |
0. |
.0 |
0 |
|
|
a 3 ( tc ) |
a 2 ( TC ) |
a 1 ( tc ) • |
.0 |
0 |
|
|
H -_ |
a 5 ( tc ) |
a 4 ( TC ) |
a 3 ( TC ) • .. |
.0 . |
0 |
|
0 |
0 |
0 .. |
• a N - 1 ( TC ) |
a N - 2 ( TC ) |
|
|
_ 0 |
0 |
0 .. |
.0 |
a N ( TC ) |
Математика
Условия устойчивости для первых трех определителей Гурвица, полученных из этой матрицы, имеют вид:
a 1 ( TC )- P h ,1 A t >0;
[ a 1 ( tc ) • a 2 ( tc ) - a 0 ( tc ) • a 3 ( tc ) ] - P h ,2 a t > 0 ;
[a1 (TC ) • a2 (TC ) • a3 (TC ) + a0 (TC ) • a1 (TC ) • a5 (TC ) -- a12(tc ) • a4(tc )- a0(tc ) • a32(tc )] - Ph,3at > 0, где
P h ,1 =
d a 1 ( TC ) .
d T C
;
, x da TP , xd a (Tr)
P h ,2 _ a 1 ( T c ) 2 C ) + a 2 ( T c ) C )
d TC d TC
, . да TP a ( tc ) 3 ( C
0v Cl д TC
a 3 ( T C )
d a 0 ( T C ) .
d T
;
P h ,3 _ a i ( tc ) ' a 2 ( tc )
da3 (TC) , . , da2 (TC),
— + ai( tc ) • a( tc ) — + a2( tc ) • a( tc )x dTCd да TP da TP da (Tr)
1C 5C1
x + ao(tc) ai(tc) + ao(tc) a5(tc) + ai(tc) a5(tc)X d TC d TC xda0( Tc ) d TC
. x / x da T^c} xd a TP 7 4d a TP
2 a ( tc ) • a ( tc ) 1 ( C ) - a 2 ( tc ) 4 ( C ) - a 3 2 ( tc ) 0 ( C ) 1 v C 7 4 v C' d T C C’ d T C 34 C’ d T C
. . . . da TP
2 ^ 3 ( T c ) • a ( T c ) C )
.
d TC
Если в условиях устойчивости системы заменить знак «>» на знак равенства и разрешить полученные уравнения относительно A T , то можно получить 2 N граничных значений A T , разделяющих устойчивую и неустойчивую систему:
a, ( Tc )
ATan_ n C ,0 < n < N ;
T ,a,n ea, n
A.
1T . H ,2 =
л _ a ( TC ).
A T , H ,1 = ;
P h ,i
_ a 1 ( T C ) • a 2 ( T C ) - a 0 ( T C ) • a 3 ( T C )
Ph 7
H ,2
;
A T , H ,3 _ [ a 1 ( TC ) • a 2 ( TC ) • a 3 ( TC ) + a 0 ( TC ) • a 1 ( TC ) • a 5 ( TC )
-a l ( TC ) ' a 4 ( TC ) - a 0 ( TC ) ’ a 3 ( TC ) ] 'Ph,3-
Уровень робастности R определяется по наименьшему из граничных значений A T , то есть
R _ min { A t ai
...,
A T,a,n ’ •"’ A T,a,N ’ A T , H ,1
, ...,
A T , H , n ,
...
, A T , H , N } •
Вследствие того, что время запаздывания вектора рассчитанных значений управляющих воздействий относительно вектора измеренных характеристик состояния объекта является случайным и определяется плотностью распределения fC (t), вероятность выхода системы за границу устойчивости, определяемую по значению уровня робастности, равна да
P r = f f c ( t ) dt •
T c + R
Для уровня робастности R или вероятности p R при проектировании цифровой системы управления может быть установлен порог R или p ɶ R , невыход за который гарантирует отсутствие срыва процесса управления объектом.
Из изложенного следует методика конструирования робастных систем цифрового управления:
-
1) разработка математической модели объекта управления, описывающей замкнутую систему управления;
-
2) выбор закона управления W c ( s ') и формирование линейно-циклического алгоритма для реализации в виде управляющей программы;
-
3) синтез характеристического уравнения системы;
-
4) получение граничных условий для оценки робастности системы;
-
5) расчет оценок задержек по времени в контурах управления и проверка выполнения условия невыхода параметра T C за пределы R или p ɶ R , характеризующие робастную систему: при невыполнении требований к системе управления производится корректировка программы управления.
-
2. Пример моделирования системы векторного управления
Влияние времени задержки на устойчивость замкнутой системы управления показано на примере управления двухконтурным объектом, который описывается матрицей передаточных функций
W o ( s ) =
( 10 - 4 s 2 + 10 - 2 s + 1 ) s
( 2 - 10 - 4 s 2 + 3 - 10 — 2 s + 1 ) s
( 2 - 10 - 4 s 2 + 3 - 10 — 2 s + 1 ) s
( 10 - 4 s 2 + 10 - 2 s + 1 ) s
В контроллере реализована функция пропорционально-интегрально-дифференциального регулятора [15, 16], имеющая вид
W c ( s ) =
10 s 2 + 100 s + 1
s
10 s 2 + 100 s + 1
s
На входы системы подаются единичные ступенчатые функции Хевисайда u1
( n ) = u 2 ( n ) =
0, если n < 0;
-
1, если n > 0.
В канале измерения состояния объекта управления присутствует белый шум, амплитуда которого равна 0,16 ед. от входного воздействия.
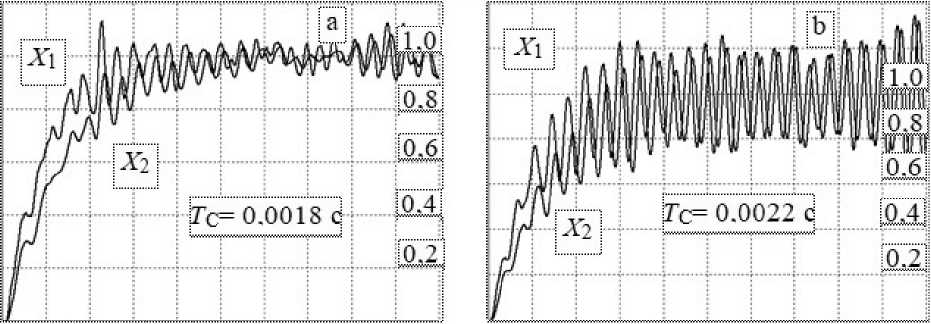
На рисунке а , б показаны переходные процессы в системах, в которых управляющие воздействия рассчитываются за 0,0018 и 0,0022 с соответственно.
Анализ переходных процессов показывает, что с увеличением T C всего на 0,0004 с, что составляет 22 % от номинального значения, в системе возникают незатухающие колебания, то есть система не является робастной по отношению ко времени запаздывания.
Математика
О 0.2 0.4 0.6 0.8 t 0 0.2 0.4 0.6 0.8 t
Переходные процессы в системе без учета (а) и с учетом задержек (б)
Заключение
Основным результатом исследования является метод расчета оценки устойчивости замкнутой цифровой системы векторного управления, в котором контроллер рассматривается как физический прибор, рассчитывающий вектор управляющих воздействий на основании измеренного вектора состояний объекта в реальном физическом времени. На основе характеристического уравнения системы и инверсной матрицы Гурвица получены аналитические выражения для граничных приращений задержки, позволяющие количественно оценить уровень робастности по устойчивости и вероятность срыва управления. Разработанная методика конструирования робастных систем цифрового управления задаёт последовательность действий от математического моделирования объекта до проверки невыхода времени задержки за заданные пороги на этапе проектирования системы. Дальнейшие исследования направлены на определение робастности по перерегулированию и времени выхода на установившийся режим, а также на разработку методик синтеза систем управления, робастных по указанным параметрам.
Работа выполнена при поддержке гранта РНФ № 25-29-20177.
