
Методика синусоидального управления реабилитационным экзоскелетом руки за счет дисперсии параметров системы
Журнал: Российский журнал биомеханики @journal-biomech
Статья в выпуске: 3 т.30, 2026 года.
Бесплатный доступ
В последнее время ряд исследований был посвящен разработке и внедрению экзоскелетов для рук, которые помогают парализованным людям двигаться и восстанавливаться. Как правило, для отслеживания заданной траектории и достижения целевых состояний использовались линейные и нелинейные методы управления. В данной работе предложена новая аналитическая методика управления движениями пациента с использованием синусоидальной функции. Опорные углы в плечевом и локтевом суставах параметризованы с помощью суммы тригонометрических функций с 16 коэффициентами – по 8 для каждого сустава. Эти коэффициенты вычисляются таким образом, чтобы соблюдались граничные условия на начальном, среднем и конечном временных отрезках. Затем аналитически определяются моменты силы в плечевом и локтевом суставах, которые управляют движением руки, отслеживая заданные траектории. Динамическая модель руки была смоделирована с использованием предложенного метода синусоидального управления в номинальных условиях. Номинальные результаты показали, что управление рукой было плавным, точным и стабильным. В завершение был применен метод МонтеКарло для проверки эффективности нового подхода при различных характеристиках пациентов. Результаты моделирования показали, что предложенная методика позволяет повысить эффективность реабилитации.
Короткий адрес: https://sciup.org/146283402
IDS: 146283402 | УДК: 531/534:[57+61] | DOI: 10.15593/RZhBiomeh/2026.3.05
Sinusoidal control methodology for rehabilitation arm exoskeleton due to system parameters dispersions
Recently, several researches have been focused on designing and implementing arm exo-skeletons in order to assist motion and ensure recovery for paralyzed people. Generally, linear and nonlinear control methods were used to track the shaped trajectory and then to capture the tar-geted states. Differently, this paper has proposed a novel analytical methodology to steer and improve patient's movements relying on a sinusoidal function. The reference shoulder and elbow angles are parameterized using a sum of trigonometric functions, with 16 coefficients in total—8 for each joint. These coefficients are computed to meet the boundary conditions at the initial, mid-dle, and final time steps. Then, the shoulder and elbow torques are identified analytically to guide the arm's movement in tracking the shaped references. The dynamic model of the arm is simulated using the proposed sinusoidal toque under nominal conditions. The nominal results indicated the arm was steered smoothly, precisely, and stably. Eventually, the Monte Carlo technique was exe-cuted to test the performance of the new approach under various patients features. The emulated results exhibited the introduced methodology is efficiently qualified to improve rehabilitation through therapy.
Текст научной статьи Методика синусоидального управления реабилитационным экзоскелетом руки за счет дисперсии параметров системы
RUSSIAN JOURNAL OF BIOMECHANICS
Разработка системы реабилитации с использованием экзоскелета для лечения патологий плечевого сустава была описана в работе [1]. При этом была изучена кинематика системы и рассмотрены пять степеней свободы.
Для проверки способности предложенной конструкции выполнять реабилитационные функции и отслеживать прогресс были созданы прототипы. Математическая модель реабилитационного робота-манипулятора, в свою очередь, была представлена в работе [2]. При этом учитывались силы трения в суставах.
В работе [3] для прогнозирования данных использовалась искусственная нейронная сеть.
В работе [4] были представлены кинематика и стратегия управления реабилитационным роботом для верхней конечности.
: 0009-0002-9218-4267
: 0000-0001-5144-6895
Эта статья доступна в соответствии с условиями лицензии Creative Commons Attribution-NonCommercial 4.0 International
License (CC BY-NC 4.0)
This work is licensed under a Creative Commons Attribution-NonCommercial 4.0 International License (CC BY-NC 4.0)
В работе [5], в свою очередь, был разработан реабилитационный мотор для руки, определяющий угол наклона роботизированной руки. Для моделирования результатов использовался Matlab / Simulink .
В работе [6] было представлено реабилитационное и тренировочное устройство с роботизированной рукой с четырьмя степенями свободы. При этом записанный жест использовался для воспроизведения позы.
Следует отметить, что около 70 % пациентов, перенесших инсульт, испытывают проблемы с ходьбой, что снижает их способность выполнять повседневные действия [7]. Как правило традиционная реабилитация проводится под руководством физиотерапевтов. Однако из -за высокой распространенности инсульта не хватает специалистов [8]. В последнее время развитие материаловедения и методов управления привело к росту популярности экзоскелетной робототехники [9]. В работе [10], например, представлена новая конструкция экзоскелета для руки, основанная на использовании силы тяжести для реабилитационных целей. Результаты показали, что предложенная конструкция обеспечивает значительное снижение крутящего момента, что позволяет уменьшить размер и стоимость системы. Они были подтверждены экспериментально. Обзор доступной литературы по вопросам реабилитации пациентов, перенесших инсульт, представлен в работе [11]. Наконец, механический анализ и методы управления, использованные при разработке роботизированного экзоскелета для реабилитации верхних конечностей, описаны в работе [12]. При этом исследование включало классификацию этих систем и оценку эффективности применяемых стратегий управления.
В работах [13-20] аналитические подходы широко применялись в различных инженерных дисциплинах, включая электротехнику, машиностроение и биомедицинскую инженерию. В этих исследованиях для создания эталонных профилей использовались различные аналитические функции, которые затем применялись в моделях для расчета требуемых входных параметров системы.
В работе [21], в частности, для изучения эксплуатационных характеристик робота для реабилитации верхних конечностей рассматривался метод управления с прогнозирующей моделью. Для этого была создана динамическая модель на основе метода Лагранжа и проведено представление линеаризованной системы в пространстве состояний. Были изучены стабильность и эксплуатационные характеристики системы. Результаты показывают, что контроллер обеспечивает хорошее отслеживание и соблюдение системных ограничений. В свою очередь, обзоры стратегий управления и эффективности реабилитационных систем представлены в работах [22-26], которые можно считать руководством по проектированию и управлению такими системами.
В этом исследовании мы представляем простой и эффективный метод управления движением руки человека. Во-первых, в предложенном алгоритме используются синусоидальные функции с шестнадцатью членами: по 8 членов для каждого сустава, чтобы задать опорные углы в плечевом и локтевом суставах. Во-вторых, коэффициенты функций определяются с учетом граничных условий на начальном, среднем и конечном временных отрезках. Затем для моделирования динамической системы руки с учетом различных особенностей пациента применяются опорные моменты в плечевом и локтевом суставах.
Материалы и методы
Человеческая рука имеет две независимые степени свободы, связанные с двумя углами поворота (плечевой и локтевой углы). Кроме того, на руку действуют два момента силы (τ1, τ2) в плечевом и локтевом суставах соответственно.
В то время как плечевой сустав представляет собой шаровидный сустав с тремя степенями свободы вращения (сгибание / разгибание, отведение / приведение и внутренняя / наружная ротация), предлагаемая система ориентирована на реабилитацию в сагиттальной плоскости (чистое сгибание / разгибание). Движение в плечевом суставе с одной степенью свободы в ограниченном плоском механизме широко используется в клинических вспомогательных устройствах для пациентов, перенесших инсульт, на ранних этапах пассивной разработки диапазона движений (ДД) для предотвращения компенсаторных движений в суставах и упрощения управления. На рис. 1 показана предлагаемая модель человеческой руки.
Здесь a i , L i , m 1 - угол в плечевом суставе, длина и масса верхней части руки соответственно, а a 2, L 2, m 2 -угол в локтевом суставе, длина и масса нижней части руки соответственно.
Математическая модель человеческой руки описывается двумя сложными дифференциальными уравнениями второго порядка [27].
M 1
аа
1 + О .1
.а2 JL
+ G 1 =
Т 1 о ,
где т2 тЩ т2 mlLlL2
т 2 L2 + 1 1 2 т 2 L2 + cos а2 cos а2
m L L 2m L L т 2 L2 +--(т1 + т 2) L2 + m1 L2 +--
_ cos а 2 cos а 2
- 2 т 2 L 1 L 2 sin а 1 а 1 0
0 - т 1 L 1 L 2 sin а 1 а 2
- ( т 1 + т 2 ) gL 1 cos а 2
- т 2 gL2 cos ( а 1 + а 2 ) + т 2 gL 2 ( а 1 + а 2 )
где
M 2
C 2 =
M 2
а 1
. «2
+ C 2
a i . « 2
+ G2 =
Т 2
,
( m 1 +m2 ) L 1 +m2L2
^ +2m2L 1 L 2 cosa2
m2 L22 + m2 L1 L2 cosa2
m2 L22 + m2 L1 L2 cosa2
m2 L22
- m 2 L 1 L2 sin а2а2 m 2 L 1 L2 sin а2а 1
- m 2 L 1 L2 sin а 2 ( « 1 + а 2 )
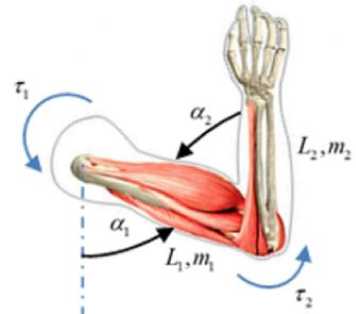
Рис. 1. Предлагаемая модель руки человека
G 2 =
( m 1 + m 2 ) gL 1 cos « 1 + m 2 gL2 cos ( « 1 + а 2 ) m 2 gL2 cos ( а 1 + а2 )
Модель руки человека определяется двумя независимыми обобщенными координатами ( α 1 и α 2 ). Однако их управляющие дифференциальные уравнения второго порядка динамически связаны между собой через члены, описывающие взаимное инерционное взаимодействие.
Уравнения (1) и (2) представляют собой упрощенную двухзвенную плоскую динамическую модель руки, полученную с учетом ограничений, связанных с низкоскоростной реабилитацией. Кориолисовыми и центробежными силами пренебрегли, поскольку протоколы физической реабилитации предполагают работу с низкими угловыми скоростями рад/с. В таких условиях гравитационные и инерционные силы оказывают значительное влияние на динамику суставов.
Поскольку движения в плечевом и локтевом суставах описываются двумя независимыми переменными, а именно углом в плечевом суставе и углом в локтевом суставе, каждое из которых подчиняется дифференциальному уравнению второго порядка, общая система имеет четвертый порядок. Таким образом, моменты силы в плечевом и локтевом суставах можно получить, решив уравнения (1) и (2) относительно (τ 1 ,τ 2 ), как показано в уравнениях (3) и (4) соответственно.
m2L2 +
^ m2LL2 cos a2
T 2 =
+ m2LL2 sin а2 а 2
+ m 2 gL 2 Cos ( а 1 + а 2 )
Эти моменты силы в плечевом и локтевом суставах играют важную роль в управлении движением руки и его регулировании. Поэтому важно разработать подходящую методику, которая позволит рассчитывать оптимальные моменты силы, тем самым помогая пациенту и направляя его движения во время терапии. В этой статье мы опишем новую методику, основанную на простых математических концепциях, для управления движениями руки. Предлагаемая методика заключается в расчете профилей моментов силы с учетом того, что движения в плечевом и локтевом суставах описываются синусоидальными функциями. В обоих состояниях руки человека синусоидальные функции основаны на синусоидальных и косинусоидальных функциях как сумме тригонометрических функций. При этом угол сгибания в плечевом суставе постоянно колеблется в диапазоне от 0 до 90 градусов, а угол сгибания в локтевом суставе может колебаться в диапазоне от 20 до 150 градусов. На рис. 2 показаны значения углов в плечевом и локтевом суставах при колебаниях между максимальными и минимальными значениями.
Сегменты плеча и предплечья моделируются с использованием метода сосредоточенных масс, расположенных в их эффективных центрах масс. При низкоскоростных реабилитационных движениях локальными моментами инерции относительно оси вращения можно пренебречь по сравнению с основными моментами инерции (m 1 L 2 , m2L 2 ), что оправдывает использование метода сосредоточенных параметров.
Чтобы спроектировать моменты сил, которые позволят руке человека перейти из исходного состояния в желаемое, мы сначала создадим синусоидальные функции для углов в плечевом и локтевом суставах. Затем мы аналитически определим необходимые моменты сил в руке, подставив предложенные синусоидальные функции в уравнения (3) и (4).
Для этого опорные углы плеча и локтя выражаются через сумму тригонометрических функций, как показано в уравнениях (5) и (6) соответственно.
« 1 = Е ( ( — 1 ) n + 1 B 2 n - i sin (( 2 n — 1> ) + n = 1
+ (- 1)’+1B2n sin(2nt
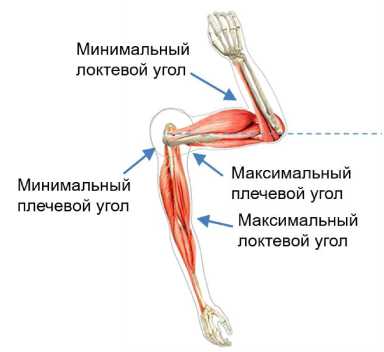
Рис. 2. Режимы изменения плечевого и локтевого углов
Таблица 1
Граничные условия для руки человека
|
Положение |
Начальное положение |
Среднее положение |
Финальное положение |
|
Угол наклона плеча, грд |
0 |
90 |
0 |
|
Угол наклона локтя, грд |
150 |
20 |
150 |
|
Скорость движения плеча, рад/с |
0 |
0 |
0 |
|
Скорость движения локтя, рад/с |
0 |
0 |
0 |
|
Ускорение плеча, рад/с 2 |
0 |
- |
0 |
|
Ускорение локтя, рад/с 2 |
0 |
- |
0 |
|
Время, с |
0 |
0.5 |
1 |
a 2
4 f ( - 1 ) n + 1 C 2 n - i si n ( ( 2 П - 1 ) t )^ '= 1 |+ ( - 1 ) n + 1 C 2 n cos ( 2 nt ) J
Исходные угловые скорости плеча и локтя являются производными от угловых перемещений по времени, как указано в уравнениях. (7) и (8) соответственно.
a = 2
n = 1
\2 n - 1 )( - 1 ) n + 1 B 2 n - i cos ( ( 2 n - 1 ) ^- 2 n ( - 1 ) n + 1 B2n sin ( 2 nt )
t^
a2 =2
n = 1
7 2 n - 1 )(- 1 ) n + 1 C 2 n - 1 cos ( ( 2 n - 1 ) t )
C2 n (- 1 ) n + 1 C 2 n Sin ( 2 nt ) у
который описывается Cn, мы использовали одну пару значений угла поворота (t_0,α_(2-0)), скорости поворота стоянии, один пара углов поворота (t f , ^2-f), скорость поворота (t f , a2-f) и ускорение поворота (t f , a2-f) в конечном состоянии и одна пара углов поворота (tm, a2-m) и скорость изгиба (tm, a2-m), в среднем состоянии.
В табл. 1 приведены граничные условия для рук человека, необходимые для формирования угловых профилей плеча и локтя. Уравнение (11) описывает определение коэффициентов системы на основе указанных граничных условий .
Угловые ускорения в плечевом и локтевом суставах являются производными по времени от угловых скоростей, представленных в уравнениях (9) и (10) соответственно.
a1 =2
n = 1
- ( 2 n - 1 ) 2 ( - 1 ) n + 1 B 2 n - 1 sin
- 4 n 2 ( - 1 ) n + 1 B2n cos ( 2 nt )
((2 n-1) t г
|
’ B 1 ’ |
a 1 - 0 |
|
|
B 2 |
a 1 - f |
|
|
B 3 |
a 1 - m |
|
|
B 4 |
= N -1 |
a 1 - 0 |
|
B 5 |
a 1 - f |
|
|
B 6 |
a 1 - m |
|
|
B 7 |
a 1 - 0 |
|
|
B 8 |
||
|
_ a 1 - f |
а2 - f a2 - m
a = 2
n = 1
- ( 2 n - 1 ) 2 ( - 1 ) n + 1 C 2 n - 1 sin
- 4 n 2 ( - 1 ) n + 1 C2n cos ( 2 nt )
((2 n-1) t г
где
|
sin t 0 |
cos 2 t 0 |
- sin3 t 0 |
- cos 4 1 0 |
sin 5 t 0 |
cos 6 t 0 |
- sin 7 1 0 |
- cos8 1 0 |
|
|
sin t |
cos 2 t |
- sin3 t/ |
- cos 4 tf |
sin 5 t |
cos 6 t |
- sin 7 tf |
- cos 8 t |
|
|
sin t m |
cos 2 tm |
- sin 3 tm |
- cos4 t m |
sin 5 tm |
cos 6 tm |
- sin 7 tm |
- cos8 t m |
|
|
N = |
cos t cos t |
- 2 sin 2 10 - 2 sin 2 tf |
- 3 cos 3 t - 3 cos 3 t |
4 sin 4 t 4 sin 4 t |
5 cos 5 t 5 cos 5 t |
- 6sin6 10 - 6 sin 6 tf |
- 7 cos 7 t - 7 cos 7 t |
8 sin 8 t 8 sin 8 t |
|
cos t m |
- 2 sin 2 tm |
- 3 cos 3 tm |
4 sin 4 tm |
5 cos 5 tm |
- 6sin6 t m |
- 7 cos 7 tm |
8 sin 8 tm |
|
|
- sin t0 |
- 4 cos 2 10 |
9 sin 3 t |
16 cos 4 t |
- 25sin5 10 |
- 36cos6 10 |
49 sin 7 t |
64 cos 8 t |
|
|
- sin tf |
- 4cos2 t f |
9sin3 tf |
16cos4 tf |
- 25sin5 t f |
36cos6 tf |
49sin7 tf |
64cos8 tf |
Чтобы найти эталонный профиль угла плеча, описываемый функцией B n , мы использовали одну пару значений угла плеча (t0, a1-0), скорости движения плеча (t0, a1-0) и ускорения движения плеча (t0, a1-0) в начальном положении, одну пару значений угла плеча(t f , a1- f ), скорости движения плеча (t f , a^ f ) и ускорения движения плеча (t f , a1- f ) в конечном положении и одну пару значений угла плеча (tm, a1-m) и скорости движения плеча (tm, a1-m) в промежуточном положении
Затем, чтобы найти опорный профиль угла поворота,
Таким образом, перемещения, скорости и ускорения плечевого и локтевого суставов могут быть определены путем подстановки рассчитанных коэффициентов уравнения (11) в следующие уравнения. (5), (6), (7), (8), (9) и (10).
Уравнения (12) и (13) представляют собой опорные управляющие переменные, необходимые для точного управления манипулятором без перерегулирования. Однако для этого нам нужно найти шестнадцать коэффициентов: восемь коэффициентов для определения опорного угла плеча, а остальные – для определения
угла сгиба локтя. Таким образом, для нахождения шестнадцати коэффициентов функций B n и C m необходимо выполнить восемь условий для каждой части.
в плечевом и локтевом суставах, а также опорные крутящие моменты в зависимости от времени.
((
/•
T 1
( m} + m2 ) L 2 + m2L2 +
/
2 m 2 A
I cos . L 1 L 2 J
ll(- 1 ) n + 1
S i C 2
n = 1
(Гн) n +
' 2 n - 1 sini
J-1 ) n ^ C 2 n cos ( 2 nt )
A
/•
S n=1
S
n = 1
' 2 n - 1 sin1
n 1 4 n 2 (- 1 ) n + 1 B2n cosi
I cos . L 1 L 2 J
l
( 2 nt )
ll(- 1 ) n + 1
S i C 2
n = 1
l
' 2 n - 1 sini
T 2
J-1 ) n + 1 C 2 n COS ( 2 nt ) j
S n ч n=1 4 n2 (-1)n+1 C 2 n cos (2 nt)
2 m 2 X
L 1 L 2
S n=1
sin
| 4 if- ' ) n C 2 n - 1 sinl
I sin S
, n = 1 l(- 1 ) n C 2 n cos'
( 2 nt )
' 2 n - 1 cos1
, 2 П (- 1 ) n ” B 2 n sin ( 2 nt ) ' llH n + 1 X
JJ
J
I cos
LL J
S l C 2
n = 1
sin ( ( 2 n - 1 ) t )
J-1 ) " + 1 C 2 ■ cos ( 2 nt )
( -( 2 n - 1 ) 2 (- 1 ) " ( B 2 n - 1 sin ( ( 2 n - 1 ) t, ( 4 n 2 (- 1 ) B2 ncos ( 2 nt ) )
1 ((-( 2 n - 1 ) 2 (- 1 ) n ' x] 1'
mL 2
S l C 2
sin
n = 1
^ 4 n 2 (- 1 ) n ” C 2 n cos ( 2 nt ),
4 f (- 1 ) ” + 1 C 2 n - 1 sinl + m 2 LL 2 sin У
(( 2 n - 1 ) t H
l n = 1 l(- 1 ) " + 1 C 2 n cos ( 2 nt )
S
n = 1
cos
n 1 2 n (- 1 ) B2 sin ( 2 nt )
m 2 gL cOs
(((- > )'
S l B 2
n = 1
l
sin ( ( 2 n - 1 ) t )
J-1 ) ” B 2 . cos ( 2 nt ) (((- 1 ) n + 1 x
S l C 2
sin
n = 1
J
I sin .LL 2 J
S l C 2
sin
n = 1
J-1 ) n C 2 n cos ( 2 nt ) 7
l ll
J-1 ) n + 1 C 2 n cos ( 2 nt )
JJ J J
S n=1
l
' 2 n - 1 cos1
^ 2 П (- 1 ) n ” C 2 n sin ( 2 М )
((- 1 ) n + 1
JJ
A 2 '
( m , + m2 ) gL^ cos
S l B 2
n = 1
' 2 n - 1 sin1
+
l
Ил n + 1
( I ) n ” B 2 n cos ( 2 nt )
1 \ 2' 1
JJ
S l B 2
n = 1
l
? 2 n - 1 sin1
J-1 ) n B 2 n cos ( 2 nt ) J,
gL 2
I (((- 1 ) n + 1
S l C 2
Как видно из рис. 3, благодаря крутящим моментам рука человека успешно достигает желаемых положений, при этом заметно повторяя заданные профили углов в плечевом и локтевом суставах. Результаты подтверждают возможность применения предложенного синусоидального строгального станка без превышения максимального крутящего момента в плечевом суставе (τ 1max = 60 Н·м) или в локтевом суставе (τ 2max = 40 Н·м).
По всей видимости, аналитические синусоидальные регуляторы для плеча и локтя были найдены при вычислении шестнадцати системных коэффициентов без использования каких-либо команд с обратной связью. Таким образом, предложенный алгоритм может автоматически определять желаемые состояния системы «рука человека», зная начальные, средние и конечные граничные условия.
n = 1
l ll
' 2 n - 1 sin1
О) n C 2 n cos ( 2 nt )
JJ J
В конечном итоге недостающие коэффициенты будут вычислены после применения граничных условий системы. Затем они будут подставлены в уравнения (11) и (12) для получения соответствующих значений крутящих моментов. На рис. 3, а и 3, б показаны опорные углы
Результаты
Основная цель алгоритмов управления движениями руки человека – заставить ее двигаться по заданной траектории с учетом всех ограничений, связанных с управлением и состоянием. Обычно такие системы моделируются с использованием двух подходов создания
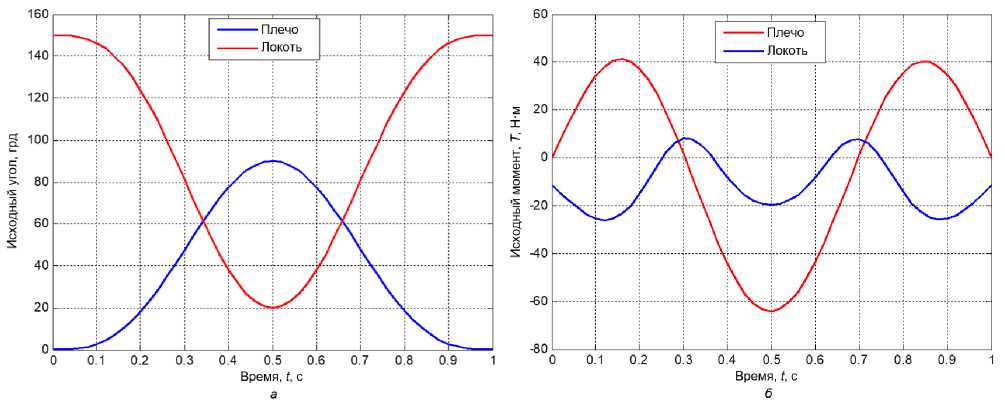
Рис. 3. Зависимость исходных состояний от времени; а – зависимость углов плеча и углового изгиба от времени;
б – зависимость крутящего момента от времени.
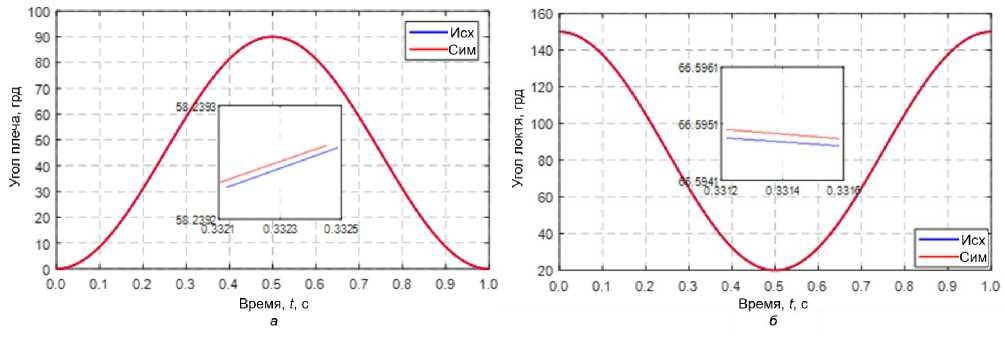
Рис. 4. Референсные значения и результаты моделирования движений руки человека с использованием
синусоидального регулятора в стандартных условиях: а – угол в плечевом суставе в зависимости от времени; б – угол в локтевом суставе в зависимости от времени.
опорной траектории и разработки стратегии управления для ее отслеживания. Как уже отмечалось, в этом исследовании был представлен новый синусоидальный метод, который позволяет управлять движениями руки человека, отслеживая заданную траекторию без использования обратной связи. Таким образом, для реализации предложенного синусоидального метода была численно реализована модель руки человека в номинальных условиях.
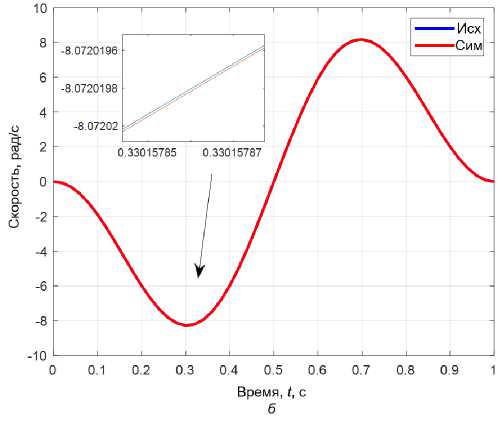
На рис. 4, а и 4, б показаны графики изменения угла в плечевом и локтевом суставах в зависимости от времени. Как видно на рис. 4, при сгибании и разгибании плечевой сустав достигает угла примерно в 90°. При сгибании и разгибании локтевой сустав поворачивается на угол от 150° до 30°. На рис. 5, а и 5, б показаны графики изменения угловой скорости в плечевом и локтевом суставах в зависимости от времени.
Рис. 5 наглядно демонстрирует, что в плечевом суставе угловая скорость более плавная и с меньшей амплитудой, чем в локтевом. На рис. 6, а и 6, б показаны графики изменения углового ускорения в плечевом и локтевом суставах в зависимости от времени. Из рис. 6 видно, что в плечевом и локтевом суставах наблюдается синусоидальная зависимость с пиковыми значениями около ±60 рад/с² и ±80 рад/с² соответственно. Таким образом, рис. 4, 5 и 6 показывают, что аналитическое управление обеспечивает очень хорошее отслеживание траектории движения как в плечевом, так и в локтевом суставах.
На рис. 7, а – 7, в показано движение руки человека в течение нескольких тактов. Представлены графики изменения угла, скорости, ускорения и крутящего момента в плечевом и локтевом суставах в зависимости от времени в течение десяти тактов.
Как видно на рис. 7, а , угол в плечевом суставе колеблется от 0° до 90°, а угол в локтевом суставе – от 150° до 20°. В действительности эти результаты соответствуют движениям, наблюдаемым при раскачивании человека. Кроме того, видно, что амплитуда угла в плечевом суставе меньше, чем в локтевом, при этом частота вращения в обоих суставах одинакова в соответствии с условиями синусоидального алгоритма. На рис. 7, б и 7,
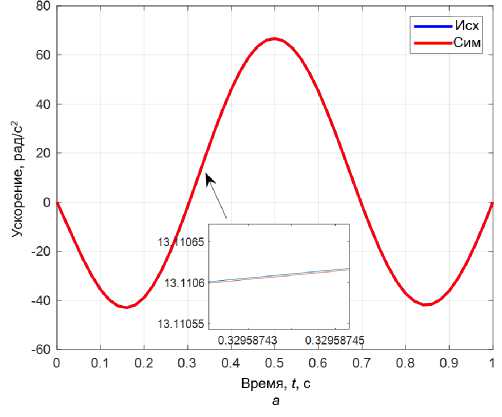
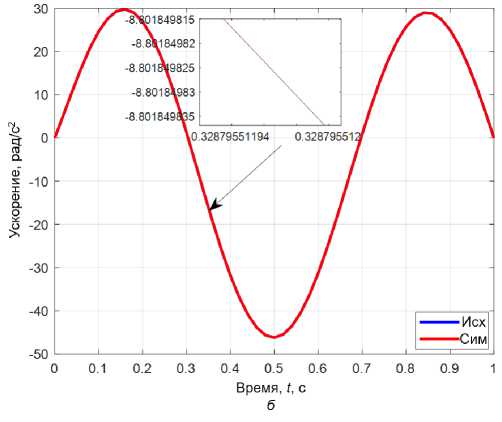
Рис. 5. Референсные значения и результаты моделирования движений руки человека с использованием синусоидального регулятора в стандартных условиях: а – угловая скорость вращения плеча с течением времени;
б – угловая скорость вращения локтя с течением времени.
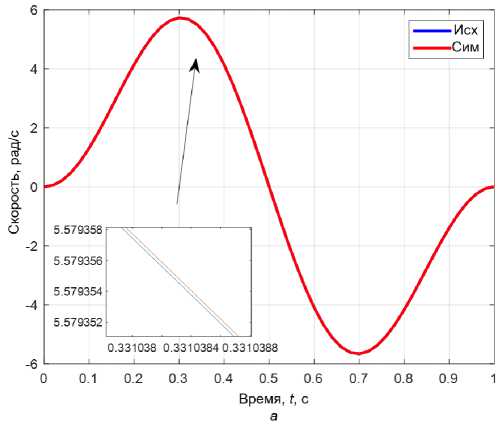
Рис. 6. Референсные значения и результаты моделирования движения руки человека с использованием синусоидального регулятора в стандартных условиях; а – угловое ускорение в плечевом суставе в зависимости от времени; б – угловое ускорение в локтевом суставе в зависимости от времени.
в показано, что скорость и ускорение в локтевом суставе имеют большую амплитуду, чем в плечевом. Наконец, на рис. 7, д видно, что крутящий момент в плечевом суставе выше, чем в локтевом, из-за амплитуды движения и длины плеча.
Однако крутящий момент в обеих руках человека ниже допустимых значений.Выбор периода движения в 1,0 секунду соответствует стандартным клиническим темпам пассивной реабилитации.
Кроме того, синусоидальные базисные функции высокого порядка естественным образом сглаживают угловые рывки, минимизируя резкое рассеивание энергии в исполнительных механизмах, и не требуют сложных процедур численной оптимизации. Однако для демонстрации периодичности генерируемого движения, проверки согласованности траектории и имитации реальных условий ходьбы на график нанесены графики изменения углов в плечевом и локтевом суставах за десять последовательных шагов.
На рис. 7 представлены исходные данные и результаты моделирования движения руки человека за 10 шагов в стандартных условиях. Из них видно, что кинематические переменные плечевого и локтевого суставов соответствуют заданным траекториям, которые удовлетворяют указанным граничным условиям.
Вряд ли можно обеспечить эффективность и надежность разработанного контроллера, не протестировав модель на пациентах с разными характеристиками. Для этого будет использован метод имитационного моделирования Монте-Карло для проверки работы системы в нештатных условиях. Метод Монте-Карло – это вычислительная методология, использующая статистические
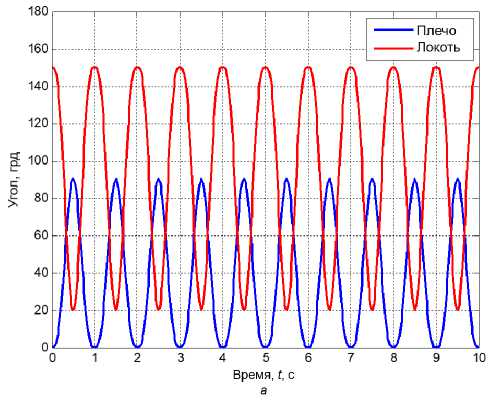
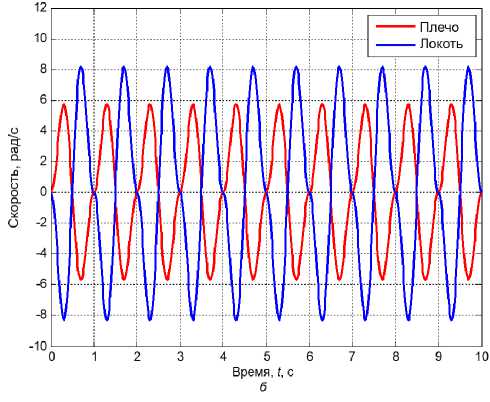
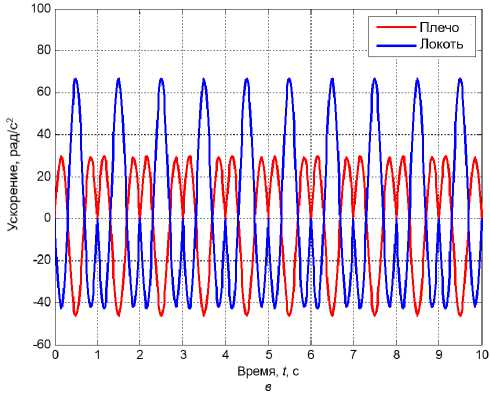
Рис. 7. Референсные и смоделированные данные по руке человека в зависимости от времени в стандартных
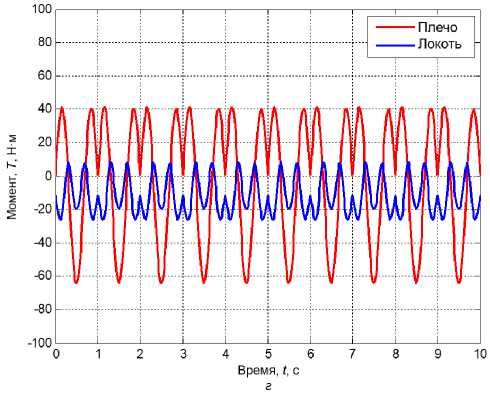
условиях за 10 шагов; а – углы в плечевом и локтевом суставах в зависимости от времени; б – скорости в плечевом и локтевом суставах в зависимости от времени; в – ускорения в плечевом и локтевом суставах в зависимости от времени; г – крутящие моменты в плечевом и локтевом суставах в зависимости от времени.
методы для изучения поведения динамической системы в условиях неопределенности [28–31]. В данной работе эффективность алгоритма проверяется при наличии таких характеристик пациентов, как масса и длина плечей и предплечий. В табл. 2 представлены нештатные условия, в которых могут оказаться пациенты.
Для тщательной проверки надежности системы было проведено 500 симуляций методом Монте-Карло, в ходе которых антропометрические параметры варьировались в соответствии с непрерывным равномерным распределением u ( min , max ) с границами, указанными в табл. 2.
На рис. 8, а – 8, г показаны изменения углов в плечевом и локтевом суставах, а также скоростей, ускорений и крутящих моментов в зависимости от времени. Плечевой и локтевой суставы принудительно отслеживают заданные опорные точки, которые удовлетворяют одному и тому же набору граничных условий. Таким образом, на рис. 8, а – 8, в видно, что смоделированные траектории движения плечевого и локтевого суставов соответствуют номинальным траекториям, даже с учетом индивидуальных особенностей пациентов. На рис. 8, г показано 500
траекторий для каждого сустава. Это связано с тем, что крутящий момент в плечевом и локтевом суставах зависит от массы и длины верхней и нижней частей руки, как показано в уравнениях (3) и (4).
Подводя итог, можно сказать, что результаты моделирования методом Монте-Карло подтверждают способность синусоидального подхода следовать за заданными траекториями и достигать желаемых состояний без превышения максимального момента в плече (τ 1max = 60 Н·м) или в локте (τ 2max = 40 Н·м).
Таблица 2
Номинальные и нестандартные характеристики пациентов
|
Параметр |
Номинальное значение |
Максимальное значение |
Минимальное значение |
|
Масса плеча, кг |
2.196 |
2.928 |
1.464 |
|
Масса предплечья, кг |
1.7 |
2.268 |
1.134 |
|
Длина плеча, м |
0.38 |
0.46 |
0.3 |
|
Длина предплечья, м |
0.265 |
0.3 |
0.23 |
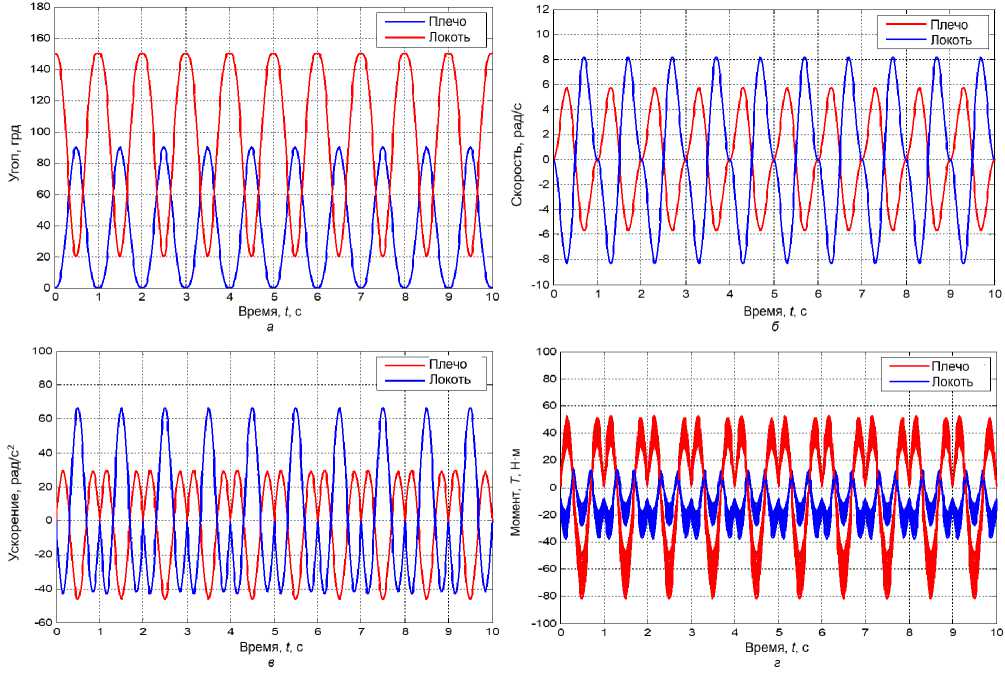
Рис. 8. История человеческой руки в зависимости от времени с использованием синусоидального регулятора для плеча и локтя; а – угол наклона во времени; б – скорость во времени; в – ускорение во времени;
г – крутящий момент во времени.
На рис. 9 и 10 показаны ошибки определения угла и скорости движения предложенной системы по результатам 500 испытаний соответственно. На рис. 9, а и 9, б представлены итоговые ошибки определения угла в плечевом и локтевом суставах соответственно. Из рис. 9, а видно, что распределение ошибок определения угла в плечевом суставе несколько смещено вправо, что указывает на то, что большинство ошибок определения угла приходится на случай с наименьшей погрешностью. На рис. 9, б показано, что распределение ошибок определения угла в локтевом суставе более равномерное, чем в плечевом. Оба рисунка демонстрируют хорошую воспроизводимость результатов в ходе нескольких испытаний.
Численное моделирование проводилось в среде MATLAB/Simulink R 2023 b с использованием метода численного интегрирования Рунге – Кутты 4-го порядка ( RK 4) с фиксированным временным шагом Δ t = 0,001 с.
Затем на рис. 10 представлены итоговые погрешности определения скорости плечевого и локтевого суставов соответственно. Распределение погрешностей для плечевого сустава более асимметрично, чем для локтевого. Таким образом, для обоих суставов характерны устойчивые закономерности погрешностей, что свидетельствует о стабильности предложенного аналитического подхода при проведении нескольких испытаний.
Статистическая оценка полученных распределений ошибок отслеживания (рис. 9 и 10) свидетельствует о высокой стабильности работы: ошибки определения угла в плечевом и локтевом суставах составили 0,003° и 0,004° соответственно, а максимальные абсолютные ошибки во всех 500 прогонах не превышали 0,025°. Это количественно подтверждает, что изменение параметров не приводит к динамической нестабильности или существенному ухудшению траектории.
В отличие от традиционных контроллеров с обратной связью (ПИД-регуляторов или адаптивных систем управления), которые требуют непрерывной высокочастотной обратной связи по положению и скорости от эн-кодеров суставов, что часто приводит к высоким коэффициентам усиления или сопротивлению пациента во время спазмов, предлагаемый аналитический синтезатор траекторий с разомкнутым контуром обеспечивает плавные, заранее заданные профили крутящего момента. В то время как управление с обратной связью лучше справляется с внешними возмущениями, аналитический подход с разомкнутым контуром устраняет нестабильность контура обратной связи и снижает требования к аппаратному обеспечению датчиков при пассивной реабилитации.
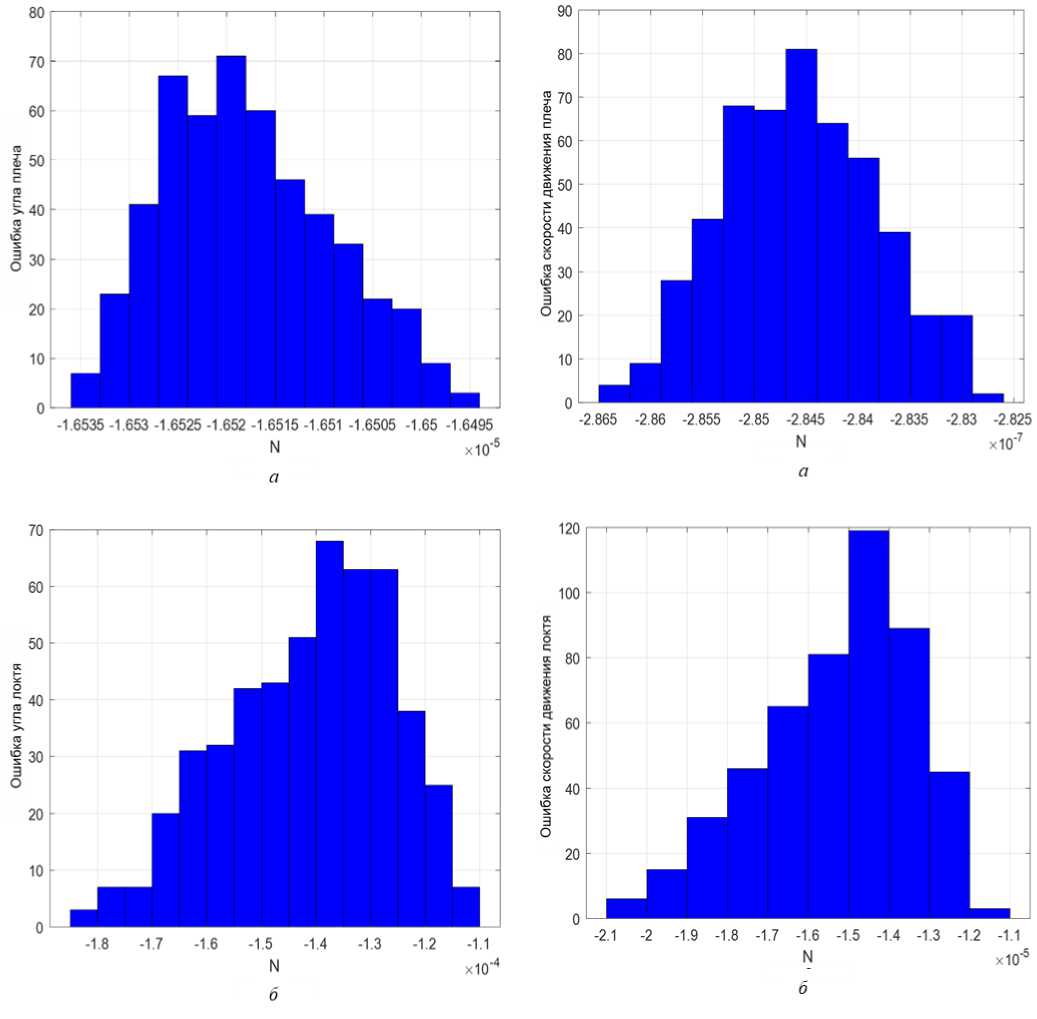
Рис. 10. Гистограммы ошибок конечной скорости по результатам 500 симуляций методом Монте – Карло; а – плечевой сегмент; б – локтевой сегмент
Рис. 9. Гистограммы конечных угловых погрешностей по результатам 500 симуляций методом Монте – Карло; а – плечевой сегмент; б – локтевой сегмент
Заключение
На основании результатов применения предложенной стратегии управления можно сделать следующие важные выводы:
-
1. Предложенная стратегия управления обеспечила создание крутящих моментов, которые позволили руке человека быстро и без перерегулирования достигать заданных положений, строго следуя заданному угловому профилю движения как в плечевом, так и в локтевом суставе.
-
2. Динамические характеристики плечевого и
- локтевого суставов были стабильными и плавными и соответствовали ожидаемым закономерностям в допустимых пределах, указанных в литературе.
-
3. Плечевой и локтевой суставы должны следовать по заданным траекториям, которые подчиняются определенному набору граничных условий.
-
4. Максимальные рассчитанные моменты с прямой связью составили примерно τ 1 = 38,5 Н·м для плечевого сустава и τ 2 = 14,2 Н·м для локтевого сустава. Плечевой сустав требует большего крутящего момента из-за большего момента инерции, создаваемого верхней и нижней частями руки. Оба значения находятся в допустимых
пределах для реабилитационных устройств для верхних конечностей: τ1max = 60 Н·м и τ2max = 40 Н·м
