
Модель механизма трансфера технологии роботизации: российские особенности
Журнал: Региональная экономика. Юг России @re-volsu
Рубрика: Фундаментальные исследования пространственной экономики
Статья в выпуске: 3 т.14, 2026 года.
Бесплатный доступ
В статье рассматривается проблематика формирования механизма трансфера технологии роботизации. Целью исследования является исследование моделей механизма трансфера технологии роботизации и их классификация по ключевому движущему элементу, а также обоснование выбора предпочтительной модели для экономики Российской Федерации. Предложено определение трансфера технологии роботизации с позиции механистического подхода, на основании которого принято, что формирование механизма трансфера – это создание структуры согласованных инструментов, правил и каналов взаимодействия между участниками, обеспечивающего поэтапную интеграцию и масштабирование научных разработок в сфере роботизации в реальный сектор экономики. На основе анализа моделей трансфера технологии роботизации отечественных и зарубежных исследователей предложены следующие варианты: государственно-координационная модель; модель на основе финансово-гарантийной структуры; модель, основанная на инновационной компании; модель на основе продольного стратегического партнерства; университетско-стартапная модель; модель на основе кластеров и стратегических альянсов; модель на основе компании-интегратора. Для обоснования выбора исследуемых моделей проведена оценка по критериям: институциональная совместимость, равные условия для развития отраслей, гибкость, возможность надстройки и адаптации, уровень решения. Сделан вывод, что наиболее подходящей базовой моделью для формирования механизма трансфера технологии роботизации в экономике РФ выступает модель на основе кластеров и стратегических альянсов, которую следует дополнить государственным координационным органом, а в границах кластеров и альянсов внедрить предприятия – интеграторы робототехнических решений.
Короткий адрес: https://sciup.org/149152360
IDS: 149152360 | УДК: 338.364+338.2 | DOI: 10.15688/re.volsu.2026.3.4
Robotics Technology Transfer Mechanism Model: Russian Features
The article analyses the issues of development for robotics technology transfer mechanism. The aim of the paper is to study the models of the robotics technology transfer mechanism and classify them by the key driving element, as well as to justify the choice of the preferred model for the Russian economy. A definition of robotics technology transfer is suggested from the standpoint of a mechanistic approach, on the basis of which it is accepted that the formation of a transfer mechanism is the creation of a structure of agreed instruments, rules, and channels of interaction between participants, ensuring the phased integration and scaling of scientific developments in the field of robotics in the real sector of the economy. Based on the analysis of the robotics technology transfer models by domestic and foreign researchers, the following options are suggested: a state-coordination model, a model based on financial and guarantee structure, a model based on an innovative company, a model based on the longitudinal strategic partnership, a university startup model, a model based on clusters and strategic alliances, and a model based on an integrator company. To justify the choice of the models under analysis, an assessment was carried out according to the following criteria: institutional compatibility, equal conditions for the development of industries, flexibility, the possibility of superstructure and adaptation, and solution level. The conclusion was made that the most appropriate basic model for developing a robotics technology transfer mechanism in the Russian economy is a model based on clusters and strategic alliances. This model should be supplemented by a state coordinating body, and robotics solution integrators should be introduced within these clusters and alliances.
Текст научной статьи Модель механизма трансфера технологии роботизации: российские особенности
DOI:
Технология роботизации носит сквозной характер и интегрируется во все отрасли экономики, что позволяет увеличить производительность деятельности предприятий, повысить качество выпускаемой продукции и снизить затраты на производство [Распоряжение Правительства РФ от 20.05.2023 № 1315-р ... , 2023]. В настоящее время деятельность предприятий различных отраслей во многом зависит от того, смогут ли они адаптироваться к новым технологическим изменениям, вовремя внедрить современные робототехнические решения. Успешное внедрение технологии роботизации положительно отразится на экономике регионов и всей национальной экономической системе в целом.
Правительство понимает необходимость трансфера технологии роботизации, в связи с чем в рамках национального проекта «Средства производства и автоматизации» [Национальный проект ... , 2025] разработан федеральный проект «Развитие промышленной робототехники и роботизации» [Федеральный проект ... , 2025], который предполагает выделение бюджетных средств на финансирование внедрения технологии роботизации в экономику РФ. Государственная поддержка трансфера технологии роботизации основана на том, что выделенные средства будут использованы наиболее эффективным способом, что вызывает необходимость проектирования механизма трансфера технологии роботизации. В зависимости от модели механизма могут различаться финансовые и временные затраты на трансфер технологии, а также уровень достижения поставленных результатов. В связи с этим актуальным становится вопрос выбора модели механизма трансфера технологии роботизации, которая бы соответствовала сложившимся в России институциональным условиям и обеспечивала результативный и эффективный трансфер.
Цель настоящего исследования состоит в выделении и классификации моделей механизма трансфера технологии роботизации и обосновании выбора модели, наиболее соответствующей текущему состоянию экономики РФ и отвечающей целям хозяйственного развития и экономической национальной безопасности.
Краткий обзор литературы и исследований
Вопросы исследования формирования механизма трансфера технологии роботизации вызывают интерес у отечественных и зарубежных ученых, так как эффективные модели позволят улучшить результаты инновационной деятельности государства и ускорят процесс передачи новых технологий от разработчиков к непосредственным потребителям. Вопросы трансфера технологии роботизации раскрыты в работах О. Пятаевой [Пятаева, 2022], Н. Уколовой, С. Монахова, Ю. Шихановой [Уколова и др., 2020], П. Кохно, А. Кохно [Кохно П., Кохно А., 2013].
Среди отечественных ученых значимый вклад в осмысление моделей механизма трансфера внес А. Гаврилюк, который предложил трехуровневую модель трансфера технологий (национальный, региональный и муниципальный уровни). При этом, по его мнению, национальный уровень предполагает сетевую модель организации трансфера технологий, представляющая собой систему кооперации узлов региональных уровней и имеющая общую координирующую структуру на уровне государства [Гаврилюк, 2018]. Изменение моделей технологического трансфера во времени в своих работах рассматривали Ю. Соловьева, О. Челнокова [Соловьева, 2016; Челнокова, 2016].
В. Степченко, Н. Глушак и др. рассмотрели модели технологического трансфера, предложенные зарубежными исследователями (Bar-Zakay, Behrman-Wallender, Dahlman-Westphal, Chantramonklasri, Schlie-Radnor-Wad, Lee, Reddy-Zhao, Keller-Chinta, Durrani, Bozeman), и оценили их вклад в теорию инновационного менеджмента, сделали вывод, что рассмотренную совокупность моделей следует принять как теоретическую платформу изучения региональных, отраслевых и международных процессов обмена знаниями [Степченко и др., 2019].
В. Воробьев и В. Липатников выделили преимущества и недостатки таких моделей трансфера технологии роботизации в зависимости от их организационного построения, как GEF (Global Environment Facility), ODA (Official Development Assistance), CDM (The Clean Development Mechanism), КРМ (Kyoto Protocol Mechanisms), модели СВА (Cluster Based Agreements). Ученые пришли к выводу, что для российской экономики наиболее подходящей является модель СВА, которая соответствует политики развития промышленных кластеров на территории РФ [Воробьев, Липатников, 2013].
В результате исследования научной литературы был сделан вывод, что ученые рассматривают различные модели трансфера технологии роботизации с позиции субъекта управления, взаимодействия между элементами, а также структуры взаимодействия. Однако механизмы формирования данных моделей и их основные движущие элементы важно рассматривать в контексте российских особенностей системы управления инновационными процессами, сформированной инновационной институциональной среды, а кроме того, оценить их применимость к внедрению и масштабированию технологии роботизации для различных отраслей народного хозяйства.
Материалы и методы
Для понимания природы и механизма трансфера технологии роботизации следует рассматривать эти процессы с позиции механистического подхода [Измалков и др., 2008; Мартюшов, 2015]. В связи с этими предлагается следующее определение механизма трансфера технологии роботизации: это согласованный набор инструментов, правил и связей, который обеспечивает взаимодействие между участниками трансфера, результатом которого становится последовательная интеграция и масштабирование научных раз- работок в сфере роботизации в сектора национальной экономики.
Механизм трансфера технологии роботизации является тем связующим элементом, который соединяет статичные элементы системы с динамикой процесса. Он становится движущей силой, которая преобразует входы процесса трансфера технологии роботизации в его выходы (промежуточные или конечные результаты), используя при этом элементы трансфера как системы.
Под «процессом формирования» понимается придание объекту, на который направлено действие (в нашем случае это механизм трансфера технологии роботизации), определенной, нужной формы. В таком случае модель формирования механизма трансфера технологии роботизации – это один из вариантов его конструкции, а значит, и та системная логика, согласно которой будет разворачиваться процесс внедрения, организации и масштабирования технологии роботизации.
При исследовании моделей трансфера технологии роботизации важно выделять ряд параметров, по которым можно классифицировать эти модели: субъекты формирования и управления механизмом; ключевой элемент (элементы), придающий механизму действие; этап инновационного процесса, в момент которого формируется механизм трансфера; специфика трансфера технологии в конкретном регионе и/или отрасли; источник трансфера технологии (внутренний или внешний); учет сложившейся инновационной инфраструктуры трансфера с возможностью ее корректировки и моделирования.
Идеей данного исследования выступает гипотеза о том, что модель механизма трансфера технологии роботизации в первую очередь определяет субъект управления и ключевой движущий элемент механизма.
Государственно-координационная модель
На основе изучения отечественных и зарубежных моделей технологического трансфера можно предложить классификацию базовых моделей механизма трансфера технологии роботизации как вариантов его конструкции, в зависимости от субъекта управления и ключевого элемента, приводящего механизм в действие.
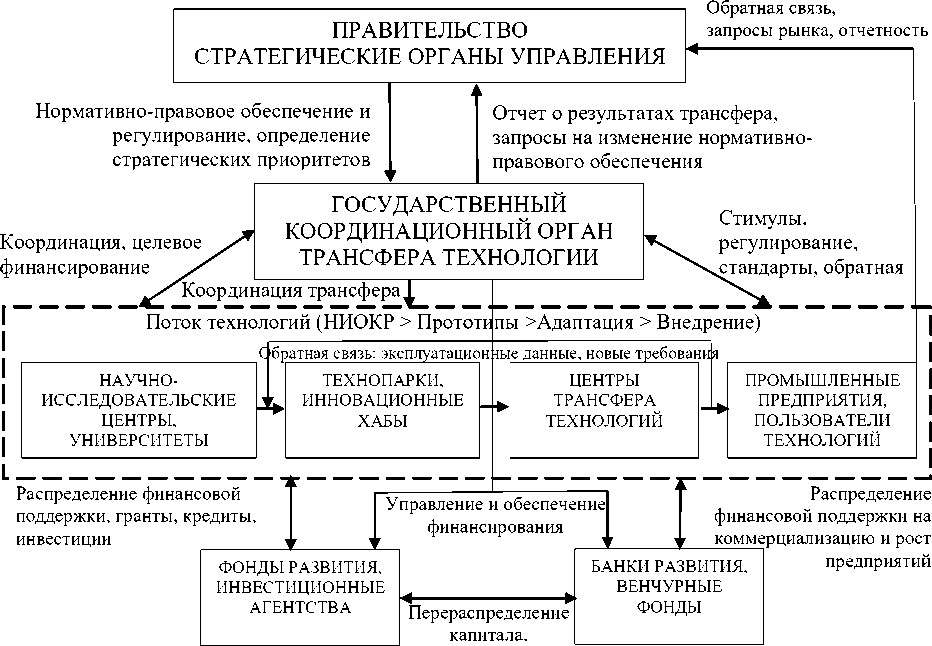
Государственно-координационная модель предполагает, что государство координирует и финансирует весь цикл трансфера технологии роботизации, который формируется уполномоченными правительственными органами. При этом ключевую роль играет созданный государством координационный орган по трансферу технологий. Государственно-координационную модель представлена на рисунке 1.
Данная модель предполагает полную ответственность государственных органов за формирование механизма трансфера и за финансирование его работы. При этом этапы процесса трансфера совпадают с этапами инновационного процесса: проведение НИОКР, разработка прототипов их адаптации и внедрение в производство.
Для распределения средств в поддержку разработчиков и получателей технологии рекомендуется привлечение фондов развития, инвестиционных агентств, а также банков развития и венчурных фондов для поддержки коммерциализации технологии. В данной модели важно наличие прямой обратной связи от получателей технологии к государству в качестве стратегического органа управления для контроля за прохождением трансфера технологии роботизации и работы государственного координационного института.
Достоинством модели является полный государственный контроль над трансфером технологии роботизации, возможность выбора приоритетных отраслей, а также финансовый контроль, направленный на оптимизацию расходов на институционализацию механизма трансфера. Недостатком следует признать отсутствие гибкости механизма, зависимость от государственного финансирования и контроля, что порождает пассивность и даже определенный оппортунизм в действиях непосредственных участников трансфера технологии роботизации.
Модель на основе финансово-гарантийной структуры
Модель формирования механизма трансфера на основе финансово-гарантийной структуры представлена на рисунке 2.
У данной модели ключевым движущим элементом выступает финансовая структура (отраслевые банки, инвестиционные фонды).
Достоинством данной модели является то, что такая структура берет на себя венчурные риски, связанные с инновационными разработками и их трансфером. С другой стороны, следует признать, что данная модель достаточно гибка, а значит, имеет мотивационный потенциал на робо-техническое развитие отраслей народного хозяй-
соинвестирование
Рис. 1. Государственно-координационная модель формирования механизма трансфера технологии роботизации
Примечание. Таблицы 1–6 составлены автором по: [Воробьев, Липатников, 2013; Степченко и др., 2019].
ства при государственном участии в определении приоритетных отраслей. Недостатки этой модели связаны с величиной трансакционных издержек институциональных преобразований для формирования подобных финансовых структур. Инструменты воздействия в данной модели в основном определяются ключевой финансовой структурой, а каналы связи могут обеспечиваться и сопровождаться нормативно-правовым и методическим регулированием Правительства и Центробанка.
Модельна основе инновационной компании
Модель формирования механизма трансфера технологии роботизации, основанная на инновационной компании, представлена на рисунке 3. Согласно данной модели, механизм трансфера практически полностью формирует инновационная компания, которая и выступает ключевым движущим элементом механизма. Государство в данном случае только обеспечивает нормативно-правовое поле для деятельности участников трансфера.
Отличие данной модели в том, что для обеспечения эффективного трансфера инновационная компания должна понимать рыночную ситуацию в соответствующей отрасли или территории, что позволит обосновать необходимость и возможности внедрения технологии роботизации в деятельность промышленных предприятий. При этом финансирование проектов роботизации полностью лежит на производителях продукции (заказчиках технологии). Недостатком такой модели является то, что инновационной компании выгодно работать только с высокорентабельными отраслями и предприятиями, что может вызвать перекос в робототехническом развитии отраслей национальной экономики и при определенных условиях не соответствовать государственным целям в отношении приоритетных отраслей и территорий.
Модель на основе продольного стратегического партнерства
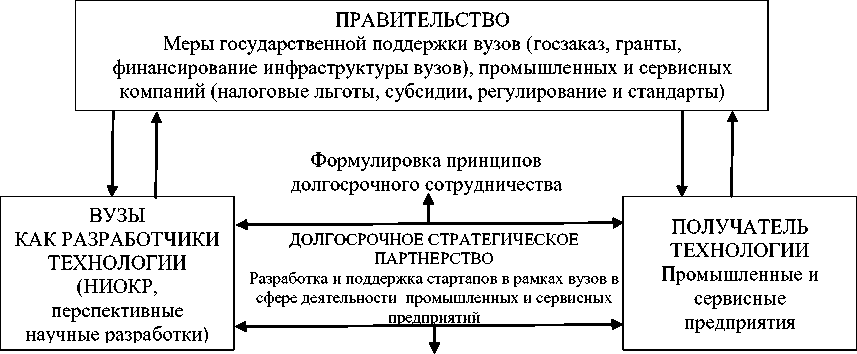
Модель формирования механизма трансфера на основе продольного стратегического партнерства предполагает, что движущим элементом в механизме трансфера является процесс долгосрочного партнерства между разработчиком инновационного робототехнического решения и получателем технологии (например, промышленным предприятием), внедряющим ее в свое производство (рис. 4). Однако данная модель под-
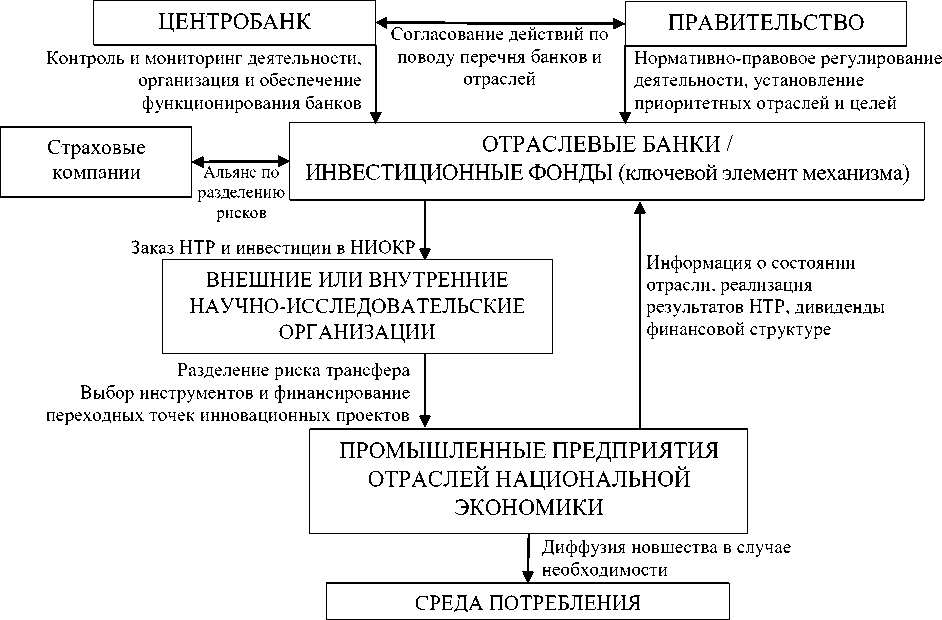
Рис. 2. Модель формирования механизма трансфера технологии роботизации на основе финансовой структуры (финансово-гарантийного фонда)
ходит только для крупного промышленного предприятия, которое может позволить себе финансирование научных разработок на постоянной долгосрочной основе. При этом научно-исследовательская организация должна учитывать особенности стратегического партнера и предлагать перспективные для него разработки.
Достоинством данной модели является отсутствие рыночной неопределенности механизма трансфера, а недостатком то, что она применима только для крупных промышленных предприятий. Эта модель может быть реализована при институциональной и значительной финансовой поддержке государства, что будет способствовать раз- витию приоритетных отраслей национальной экономики, однако также возможен вариант ограничения участия государства только на уровне нормативно-правового регулирования деятельности субъектов трансфера, что, естественно, при такой ситуации приведет только к реализации проектов в более финансово устойчивых отраслях.
Университетско-стартапная модель
Университетско-стартапная модель формирования трансфера технологии роботизации является вариантом модели продольного стратегического партнерства (рис. 5). Отличие ее со-
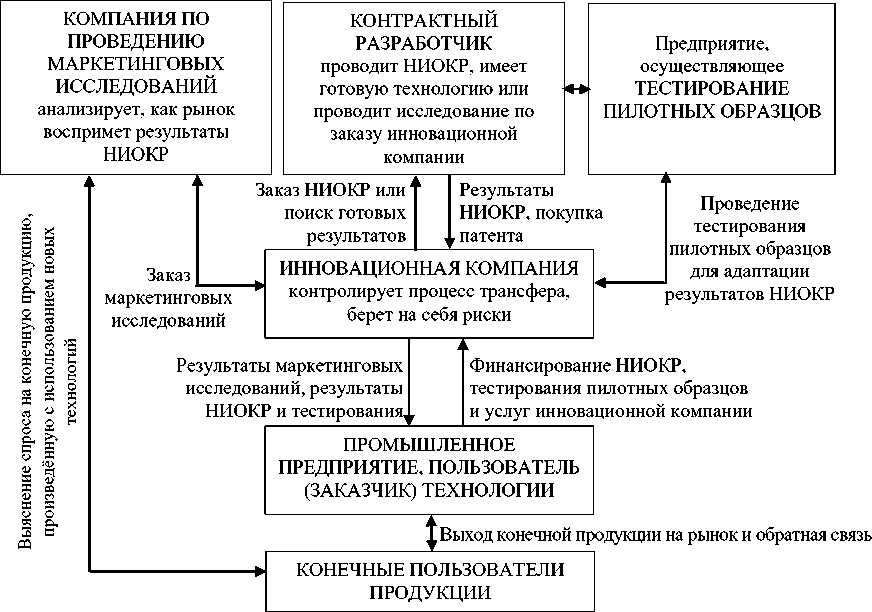
Рис. 3. Модель формирования механизма трансфера технологии роботизации на основе инновационной компании
Формулировка принципов долгосрочного сотрудничества
Рис. 4. Модель формирования механизма трансфера технологии роботизации на основе продольного стратегического партнерства
стоит в том, что стратегическим партнером здесь выступает вуз и в его задачи входит разработка стартапов для промышленных и сервисных предприятий. При этом разработки направляются только в сферы деятельности стратегического партнера (промышленного или сервисного предприятия) в соответствии с его интересами. Ключевым движущим элементом такой модели является долгосрочное партнерство между вузами как разработчиками технологии и получателями технологии (предприятия и организации различных отраслей экономики).
Успешное формирование механизма трансфера технологии роботизации по этой модели возможно только при наличии профессиональных кадров в вузах, а также необходимой для разработки и поддержки стартапов инфраструктуры. Фактически это определяется условиями финансовой и инфраструктурной соподдержки со стороны государства, вузов и получателей технологии роботизации (промышленных и сервисных предприятий).
Модель на основе кластеров и стратегических альянсов
Модель формирования механизма трансфера технологии роботизации на основе кластеров и стратегических альянсов представлена на рисунке 6, она предполагает, что механизм трансфера технологии роботизации формируется внутри промышленного кластера по географическому признаку, где все участники являются долгосрочными стратегическими партнерами. Механизм в этом случае представляет собой договорные соглашения между заказчиком технологии и ее раз- работчиком. Государство в такой модели обеспечивает нормативно-правовое регулирование с возможностью лоббирования строительства в рамках кластера необходимой инфраструктуры, а также разрабатывает меры поддержки кластеров.
Именно поэтому здесь используется в рамках кластера модель продольного стратегического партнерства. По нашему мнению, данная модель в большей мере подходит для условий РФ с учетом пространственной масштабности и территориально-хозяйственного разнообразия.
Модель на основе компании-интегратора
В настоящее время в Российской Федерации при трансфере технологии роботизации участвуют предприятия-интеграторы, которые становятся ключевым движущим элементом механизма и связующим звеном между научно-исследовательскими организациями, предприятиями-производителями роботов и предприятиями-потребителями роботизированных решений. В связи с этим предлагается рассмотреть модель формирования механизма трансфера технологии роботизации, основанную на интеграторе робототехнических решений (см. рис. 7).
В данной модели интегратор выступает определяющим структурным элементом, который приводит в действие механизм трансфера, подбирая и устанавливая предприятиям-потребителям необходимые роботизированные ячейки и комплексы. Однако на сегодняшний день в условиях РФ деятельность таких предприятий-интеграторов очень сложно осуществляется без усиленной поддержки государства, необходимость которой отображена на схеме модели.
Долгосрочный план исследований и разработок
Рис. 5. Университетско-стартапная модель формирования механизма трансфера технологии роботизации
Ч К
К Он К ч
К
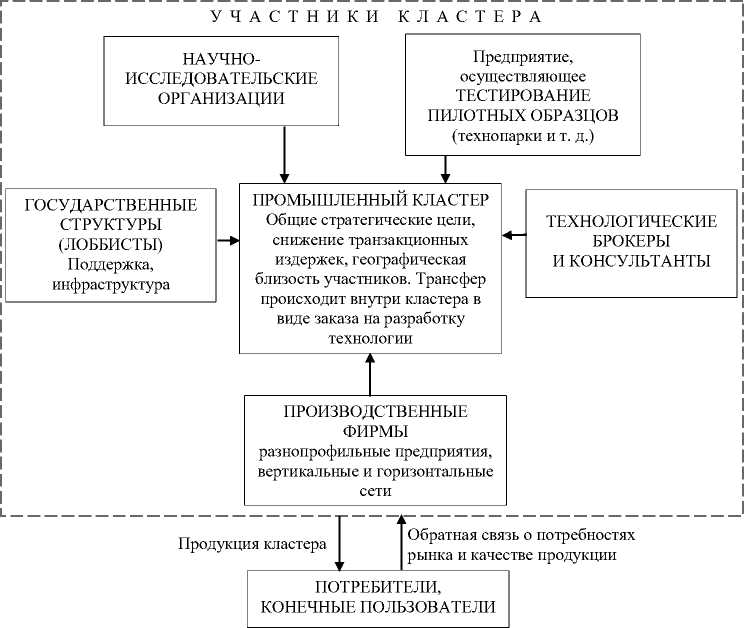
Рис. 6. Модель механизма трансфера технологии роботизации на основе кластеров и стратегических альянсов
m о о ю О Он
К
-
к о m го
S
О Он К
S
*
о
И и
О
Й а и
и
и
w
=
s
К
а о о ю о
U
Si ч о и м а о
с
- а г с а
S
ГОСУДАРСТВЕННЫЕ ОРГАНЫ УПРАВЛЕНИЯ (нормативно-правовое обеспечение и регулирование, инфраструктурная и финансовая поддержка
ПРОМЫШЛЕННЫЕ И СЕРВИСНЫЕ ПРЕДПРИЯТИЯ, потребители робототехнических решений
П 1
П 2
П 3

Анализ рабочих процессов, определение потребности в робототехнических решениях
Подбор и установка необходимых роботизированных ячеек и комплексов
П n
Анализ и выбор поставщиков
ПРЕДПРИЯТИЕ ИНТЕГРАТОР РОБОТОТЕХНИЧЕСКИХ РЕШЕНИЙ Собирает и внедряет готовые робототехнические решения, комплексы в рабочие процессы промышленных и сервисных предприятий
Анализ результатов исследований научных организаций
Заказ необходимых для покупателей научных разработок
НИ 3
НИ 1
НИ 2

НИ n
НАУЧНО-ИССЛЕДОВАТЕЛЬСКИЕ ОРГАНИЗАЦИИ, ВУЗЫ, Научные разработки в сфере роботизации
Рис. 7. Модель механизма трансфера технологии роботизации на основе компании-интегратора Примечание. Разработано автором.
Выводы
Рассмотренные модели формирования механизма трансфера технологии роботизации являются базовой основой, которая требует дальнейшей институционализации всей экосистемы реализации инновационного процесса, надстраивается необходимыми для действия механизма инструментами, правилами, связями.
Одним из важнейших критериев отбора базовой модели механизма трансфера для ее реализации и масштабирования в рамках росссийс-кой экономики является соответствие имеющейся инновационной институциональной структуре, сложившимся институтам и правилам, которые действуют и сейчас внедряются в практику.
Во-первых, для экономики РФ в условиях санкционного кризиса критичным становится вопрос роботизации приоритетных отраслей, в связи с чем важно отметить, что для формирования оптимальной модели, рассчитанной на развитие отрасли робототехники и на этой основе масштабирование робототехнических решений в критически важные отрасли национальной экономики, необходимо понимать отраслевые направления трансфера этой технологии и системы поддержки как со стороны государства, так и со стороны заинтересованных предприятий, что позволит мультиплицировать эффект и достичь запланированных показателей.
Во-вторых, сложные политико-экономические условия и беспрецедентно быстрые изменения в экономической жизни общества, связанные с развитием цифровизации и искусственного интеллекта, требуют, чтобы выбранная модель механизма трансфера технологии роботизации была гибкой и предусматривала быструю адаптацию, была комплементарна с цифровыми платформами и возможностями.
В-третьих, следует выделить еще один важный критерий – уровень решения проблемы трансфера технологии роботизации: выбранная модель должна решать проблемы трансфера на всех уровнях экономической системы – национальном, на уровне регионов, на уровне отдельных предприятий. Чем выше возможный уровень решения, тем более привлекательной становится модель. С учетом вышесказанного предлагается оценка рассмотренных моделей по выбранным критериям (см. таблицу).
Таким образом, наиболее подходящей базовой моделью для формирования механизма трансфера технологии роботизации в экономику РФ является модель на основе кластеров и стратегических альянсов, которая не требует резких институциональных изменений, в случае государственной поддержки может обеспечить возможность развития приоритетных отраслей экономики, достаточно гибкая для изменения внутри кластера и позволяет обеспечивать трансфер технологии роботизации на всех уровнях. Однако с учетом системной роли государства в текущем периоде и в рамках существующей модели государственного устройства есть смысл предлагаемую модель дополнить государственным координационным институтом, который бы отвечал и координировал трансфер технологий, что способствовало бы развитию приоритетных отраслей национальной экономики и более рациональному финансированию трансфера. Одновремен-
Таблица
Выбор базовой модели механизма трансфера технологии роботизации
|
Модель |
Критерии |
||||
|
Институциональная совместимость |
Равные условия для развития отраслей |
Гибкость, возможность надстройки и адаптации |
Уровень решения |
Итоговая оценка |
|
|
Государственнокоординационная |
+ |
+ |
– |
+ |
3,0 |
|
На основе финансовогарантийной структуры |
– |
– |
+ |
+/– |
1,5 |
|
На основе продольного стратегического партнерства |
+/– |
– |
+ |
– |
1,5 |
|
Университетско-стартапная модель |
+ |
+/– |
+ |
+/– |
2,0 |
|
На основе кластеров и стратегических альянсов |
+ |
+/– |
+ |
+ |
3,5 |
|
На основе компании-интегратора |
+ |
+/– |
+ |
+/– |
3,0 |
Примечание. Составлено автором.
но особую роль в этом механизме должны играть компании-интеграторы как особые технологические посредники, способные эффективно обеспечивать индивидуальный подход к транс- феру технологии роботизации для каждого отдельно взятого предприятия (с учетом специфики технологического цикла и существующих биз-нес-процессов).
