Обоснование рационального числа посылок лазерной системы дальнометрирования зенитного артиллерийского комплекса для достижения достоверного выделения БЛА как цели среди воздушных биологических объектов и преднамеренных ложных целей
Журнал: Журнал Сибирского федерального университета. Серия: Техника и технологии @technologies-sfu
Рубрика: Радиолокация и радионавигация
Статья в выпуске: 6 т.19, 2026 года.
Бесплатный доступ
Для случаев статистических распределений фотоэлектронов на выходе приемника лазерного локатора по законам Пуассона и Бозе-Эйнштейна разработаны методики обоснования рационального числа посылок лазерной дальномерной системы зенитно-артиллерийского комплекса, обеспечивающего достижение достоверного различения (выделения) БЛА среди ложных целей. Методики основываются на решении задачи различения по критериям Неймана-Пирсона, идеального наблюдателя и методом Вальда. Они позволяют для требуемых значений вероятностей распознавания, перепутывания и суммарной ошибки при заданных соотношениях эффективных площадей рассеяния БЛА и ложной цели определять число посылок лазерного локатора, достаточное для выделения БЛА среди ложных целей за минимальное время.
Короткий адрес: https://sciup.org/146283392
IDS: 146283392 | УДК: 004.942:623.4.023.43
Justification of a Rational Number of Transmissions of the Laser Rangemetering System of an Anti-Aircraft Artillery Complex to Achieve Reliable Identification of UAV as Target Among Air Biological Objects and Deliberate Deceptions
For cases of statistical distributions of photoelectrons at the output of a laser locator receiver according to the Poisson and Bose-Einstein laws, methods have been developed to justify a rational number of pulses for the laser rangefinder system of an anti-aircraft artillery system, ensuring reliable discrimination (identification) of a UAV among decoys. The methods are based on solving the discrimination problem using the Neyman-Pearson criteria, the ideal observer criterion, and the Wald method. They allow, for the required values of recognition, confusion, and total error probabilities with given ratios of the UAV and decoy radar cross sections, to determine the number of laser locator pulses sufficient to distinguish the UAV from decoys in the minimum time.
Текст научной статьи Обоснование рационального числа посылок лазерной системы дальнометрирования зенитного артиллерийского комплекса для достижения достоверного выделения БЛА как цели среди воздушных биологических объектов и преднамеренных ложных целей
Цитирование: Козирацкий Ю. Л. Обоснование рационального числа посылок лазерной системы дальнометрирования зенитного артиллерийского комплекса для достижения достоверного выделения БЛА как цели среди воздушных биологических объектов и преднамеренных ложных целей / Ю. Л. Козирацкий, Д. В. Прохоров, А. А. Козирацкий, А. А. Баркалов, В. А. Шамарин // Журн. Сиб. федер. ун-та. Техника и технологии, 2026, 19(6). С. 779–792. EDN: MXNTVQ
В настоящее время беспилотные летательные аппараты (БЛА) представляют растущую многогранную угрозу гражданской и военной инфраструктуре, объектам и людям [1]. По оценкам подавляющего большинства военных экспертов в войнах и военных конфликтах XXI века все значимые в военном отношении государства будут делать ставку на применение сравнительно дешевых малоразмерных БЛА. Для борьбы с такими БЛА, а также их роями могут использоваться специализированные зенитные артиллерийские комплексы (ЗАК), оптимизированные под эти задачи. ЗАК в составе системы противовоздушной обороны (ПВО) работают совместно с радиолокационными и оптическими средствами обнаружения для выявления целей. Они способны быстро перенацеливаться и вести огонь в автоматическом режиме. Для эффективного информационного обеспечения таких ЗАК используется лазерная система дальнометрирования (ЛСД). При этом актуальным является различение (выделение) цели (БЛА) среди ложных целей (птиц, искусственных объектов) с заданным качеством и минимальным затраченным временем на принятие решения. При решении этой задачи ЛСД по эффективной площади рассеяния (ЭПР) важным показателем, обуславливающим ее эффективность, является число посылок ЛСД [2, 3].
Поэтому целью работы являлось обоснование рационального числа посылок ЛСД ЗАК, обеспечивающего достоверное различение (выделение) БЛА среди ложных целей.
Рассмотрим задачу обнаружения лазерной локационной системой (ЛЛС) сигнала, отраженного от истинной цели S 1 ( t ) на фоне внутренних и внешних шумов (помех) n п ( t ), и сигнала, отраженного от воздушных биологических объектов и преднамеренных ложных целей S 2 ( t ), как задачу различения двух сигналов S 1 ( t ) и S 2 ( t ).
В данном случае нам необходимо синтезировать приемное устройство, оптимальным образом принимающее решение об истинности гипотез:
H^.n^t^S^ + n^)
H2:n(t) = S2(t) + nn(t)
При использовании этого критерия выборка из реализации n 1,…, n N , имеющаяся на входе приемника, отождествляется с наличием сигнала S 1 в том случае, если выполняется неравенство
P^r^n^ p2(nx,...,nN)
или отождествляется с наличием сигнала S 2 , если λ ( n 1 ,…, n N ) < λ 0 , где p 1 ( n 1 ,…, n N ) и p 2 ( n 1 ,…, n N )– совместные плотности вероятности для совокупности выборочных значений при условии, что присутствует сигнал S 1 и сигнал S 2 соответственно; λ 0 – пороговая величина, способ определения которой зависит от выбранного критерия обнаружения (различения).
Так как выборочные значения статистически независимы, то многомерное отношение правдоподобия
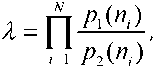
где p 1 ( n i ) и p 2 ( n i ) – плотности вероятности i -ых выборочных значений при наличии сигнала S 1 и сигнала S 2 соответственно.
Алгоритм работы оптимального приемника определяется видом плотностей вероятности p 1 ( n i ) и p 2 ( n i ).
Как показано в [4], при ведении лазерной локации в случае слабых принимаемых сигналов статистическое распределение шумовых и сигнальных фотоэлектронов часто моделируется статистикой Пуассона. Также после прохождения лазерным зондирующим излучением неоднородной турбулентной атмосферы или при отражении его оптически «шероховатой» поверхностью распределение фотоэлектронов на временном интервале будет подчинено геометрическому закону (закону Бозе-Эйнштейна) [4]. Поэтому далее рассмотрим решение вышеуказанной задачи для этих двух случаев.
-
1. Для случая пуассоновских распределений:
й(«,)=^^ехр[-(5„+«п)]: (4)
A (Л) = fc^- exp [-(J2j + wn)], (5)
где ^lz и ^2z – средние значения сигнальных (соответствующих сигналам S 1 и S 2 ) фотоэлектронов на выходе фотоприемника; n – среднее значение фотоэлектронов, обусловленных воздействием аддитивных внутренних и внешних шумов (помех) [4–7].
Тогда отношение правдоподобия можно записать в следующем виде:
exp[4VM- (6)
;=1 kA/ + nn )
а с учетом Λ = ln λ
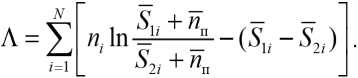
Рассмотрим в качестве оптимального приемник, работающий по правилу Неймана-Пирсона (с квантовым счетчиком в качестве чувствительного элемента). Данный критерий обеспечивает максимум вероятности распознавания P р при фиксированной вероятности перепутывания P пер (ошибка первого рода, т.е. принятие ложной цели за истинную) [2, 8]. Тогда, применительно к выбранному критерию, получаем алгоритм
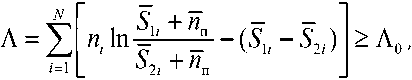
где Λ 0 = ln λ 0 .
Получим числовые характеристики отношения правдоподобия (7). Для удобства запишем (7) в виде:
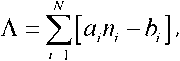
где a, =lnS^; ъ =SV-S.
Для нахождения вероятностей распознавания и перепутывания необходимо знание распределений вероятностей Λ при наличии сигнала S 1 и сигнала S 2
Pp = \U^dK-,Pnep = \U^dK, (10)
Ло Ло которые в силу центральной предельной теоремы близки к нормальному
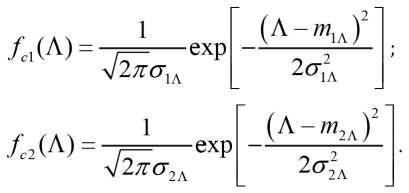
Тогда
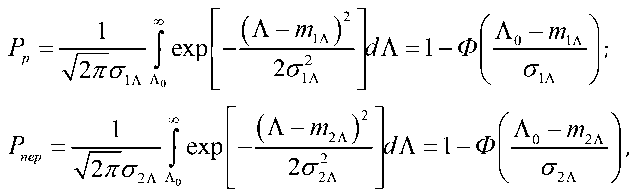
где Ф(х) =
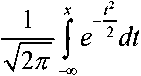
– интеграл вероятности.
Определяя из P пер порогАо^^-^'О-^), получим
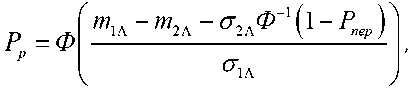
где Ф -1( x ) – функция, обратная интегралу вероятности, удовлетворяющая соотношению Ф -1[ Ф ( x )] = x .
С учетом статистической независимости слагаемых в (9) и в предположении того, что интенсивность сигналов в течение выборки не меняется, для известного распределения случайной величины n i найдем математические ожидания и дисперсии отношения правдоподобия (9) при наличии сигналов S 1 и S 2 соответственно:
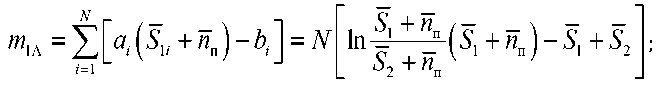
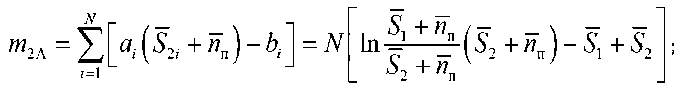
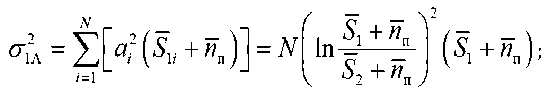
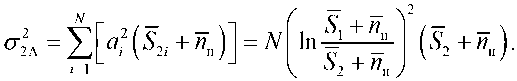
С учетом (13), (14) и (15) вероятность распознавания может быть определена следующим образом:
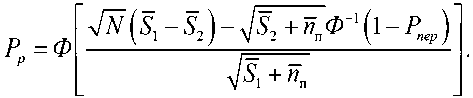
Из (16) следует, что значение объема выборки (число посылок ЛЛС), необходимое для принятия решения о типе цели, может быть определено как
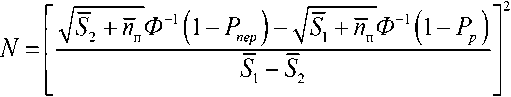
При методе последовательного анализа Вальда [9] выражение для алгоритма распознавания можно записать в следующем виде:
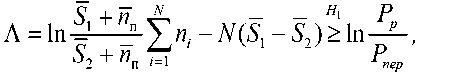
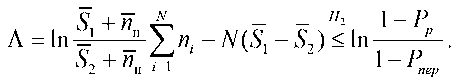
Из (18) и (19) следует правило принятия решения:
если
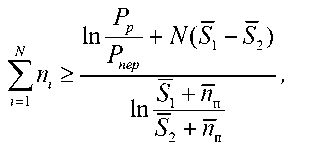
то принимается решение о наличии сигнала S 1;
если

In^ + ^’r^)
z nep
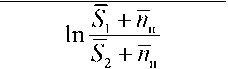
то принимается решение о наличии сигнала S 2 .
При этом для среднего числа посылок ЛЛС, необходимого для принятия решения о типе цели (наличии сигнала S 1 и сигнала S 2), можно найти
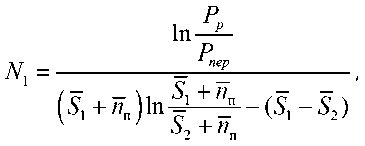
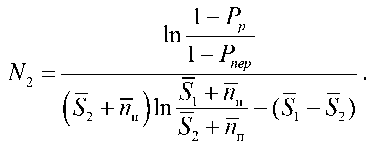
Величины Sy , ^2 и ^п можно определить следующим образом [4, 10]:
П^Н ^с^пр^ пд^а^об^ пр
~hv Wd^
для $т > $00 ;
где η и τ н – квантовая эффективность приемника и его время накопления; hv – энергия кванта; P c – мощность оптического излучения ЛЛС; τ nд и τ пр – коэффициенты пропускания излучения оптической системой передатчика и приемника соответственно; Т а – коэффициент пропускания среды распространения; σ об – ЭПР объекта; S об – видимая площадь объекта; S пл – площадь сечения лазерного пучка в плоскости объекта; d пр – диаметр входного зрачка приемника; θ – угол расходимости пучка излучения лазера; D об – дальность от ЛЛС до объекта; φ – угол между лазерным лучом и нормалью к плоскости падения; Q λ – спектральная плотность мощности излучения Солнца; Δ λ – полоса пропускания оптического фильтра на входе приемника; θ n – угол поля зрения приемника; σ a и σ p – показатели ослабления и рассеяния атмосферы; i т – темновой ток анода; G – коэффициент усиления приемника; e –– заряд электрона.
С помощью полученных выражений (17), (22) и (23) проведены расчеты среднего числа посылок для следующих исходных данных: P c = 30 кВт; σ 2 = 6,3 × 10⁻³ м-2; d пр = 0,1 м; η = 0,035;
τ н = 1,67 × 10⁻⁸ с; τ пд = τ пр = 0,5; T a = 0,67; θ = 1 мрад; D об = 2 км; ; λ = 0,632 мкм;
ЛГМКМ
Δλ = 5 × 10⁻⁴ мкм; θ n = 4 мрад; σ a = 2 × 10⁻⁴ м-1; σ p = 10–4 м-1; φ = 0 град; i т = 2 × 10⁻⁹ А; G = 107.
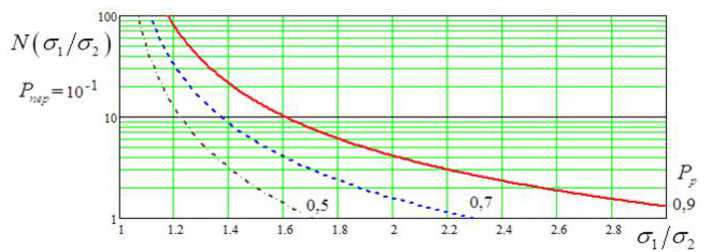
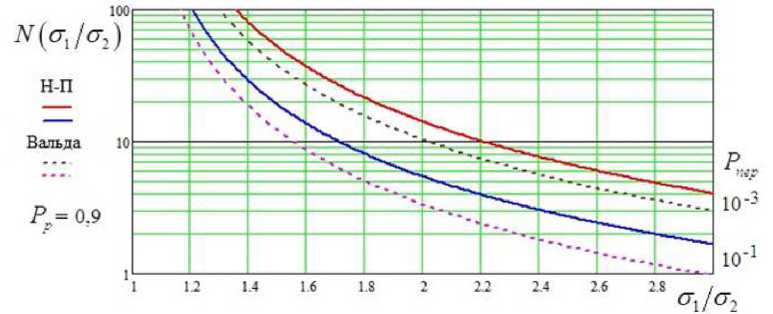
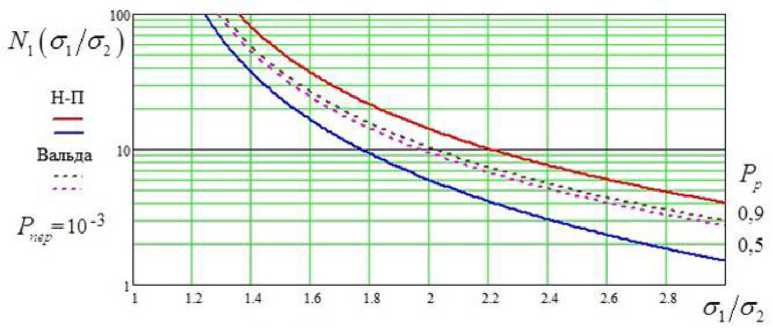
На рис. 1 и 2 представлены графики зависимостей среднего числа посылок от соотношения ЭПР БЛА σ1 и ложной цели σ2 при различных значениях вероятностей различения P р и перепутывания P пер , а на рис. 3 – аналогичные зависимости, совместно построенные для сравнения эффективности рассмотренных двух алгоритмов различения.
Анализ полученных результатов показывает, что увеличение вероятности перепутывания приводит к уменьшению длительности процесса выделения БЛА. При этом применение последовательного анализа Вальда (при увеличении P пер с 10–3 до 10–1) оперативней правила Неймана-Пирсона в ~1,2 ÷ 1,6 раза. При снижении вероятности распознавания с 0,9 до 0,5 выигрыш по длительности процесса распознавания БЛА имеет правило Неймана-Пирсона (число посылок при использовании метода Вальда меняется несущественно).
Таким образом, применение метода последовательного анализа Вальда дает выигрыш в случае высоких требований к достоверности различения БЛА и малого числа ложных целей.
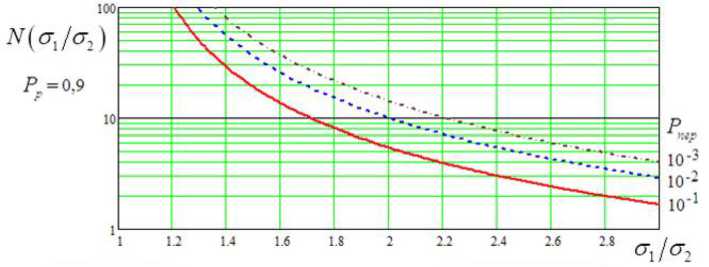
а) при различных значениях вероятности перепутывания
a) for different values of the probability of confusion
-
б) при различных значениях вероятности различения
-
b) for different values of the probability of discrimination
-
2. Для случая распределений по закону Бозе-Эйнштейна:
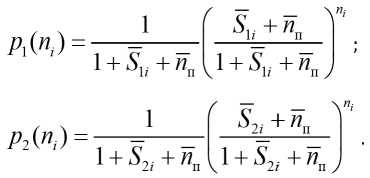
Рис. 1. Графики зависимостей среднего числа посылок ЛЛС от соотношения ЭПР БЛА σ 1 и ложной цели σ 2 для различения по правилу Неймана-Пирсона
Fig. 1. Graphs of the dependence of the average number of LLS messages on the ratio of the RCS of the UAV σ 1 and the false target σ 2 for discrimination according to the Neyman-Pearson rule
Тогда отношение правдоподобия можно записать в следующем виде:
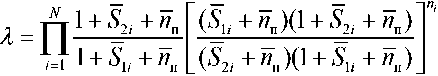
а с учетом Λ = ln λ
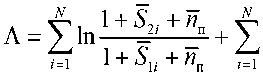
' (s^xu^^)
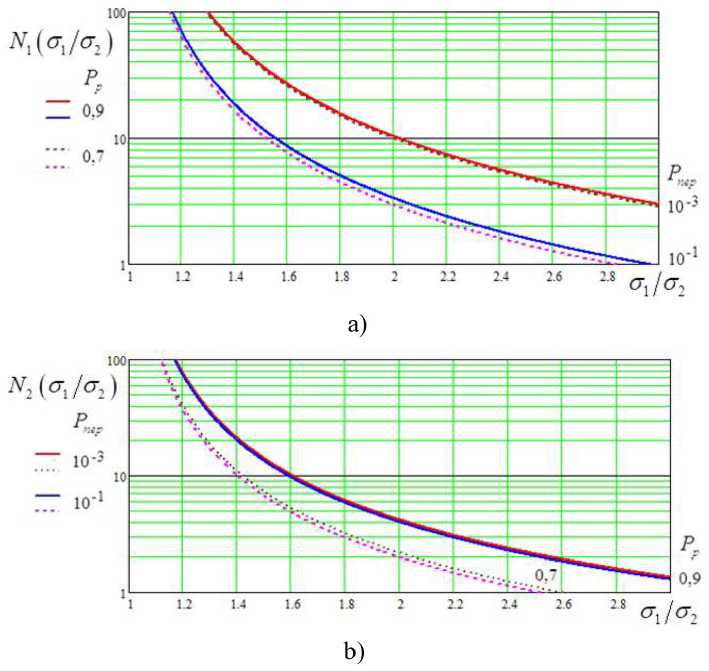
Рис. 2. Графики зависимостей среднего числа посылок ЛЛС, необходимых для принятия решения о наличии БЛА N 1 (а) и ложной цели N 2 (b), от соотношения ЭПР БЛА σ1 и ложной цели σ2 для различения методом последовательного анализа Вальда
Fig. 2. Graphs of dependencies of the average number of LLS parcels required to make a decision on the availability of UAVs N 1 (а) and a false target N 2 (b), from the UAV RCS ratio σ1 and a false target σ2 for differentiation by the Wald sequential analysis method
Для решения задачи различения сигналов S 1 и S 2 применим критерий идеального наблюдателя, в соответствии с которым решение о наличии сигнала S 1 должно приниматься при Λ ≥ 0, в противном случае принимается решение о наличии сигнала S 2:
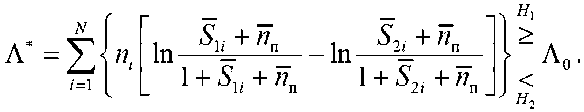
– порог различения.
где
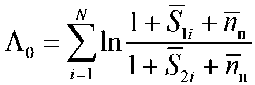
В соответствии с выражением (30) схема оптимального устройства различения сигналов S 1 и S 2 будет иметь вид, представленный на рис. 4.
Произведем оценку эффективности различения в соответствии с полученным алгоритмом. Закон распределения получаемой на выходе сумматора схемы различения величины в соответствии с центральной предельной теоремой стремится к нормальному.
Оценим числовые характеристики такого распределения в случае гипотез H 1 и H 2. С учетом статистической независимости слагаемых в (30) и в предположении того, что интенсивность сигналов в течение выборки не меняется, можно получить
-
а) при различных значениях P пер
-
a) at different values P
пер
-
б) при различных значениях P р
-
b) at different values P р
Рис. 3. Графики зависимостей среднего числа посылок ЛЛС от соотношения ЭПР БЛА σ1 и ложной цели σ 2 для двух алгоритмов выделения БЛА среди ложных целей
-
Fig. 3. Graphs of the dependence of the average number of LLS parcels on the UAV EPR ratio σ 1 and a false target σ2 for two algorithms for identifying UAVs among false targets
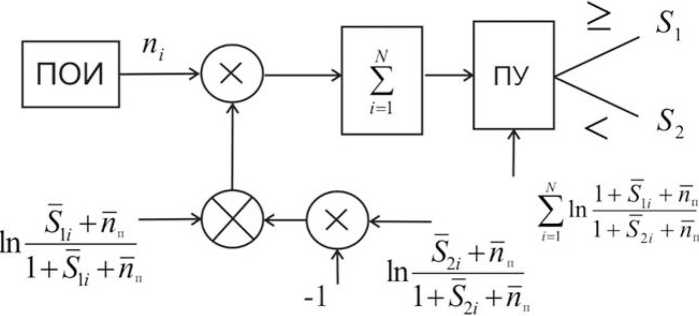
Рис. 4. Схема оптимального устройства распознавания БЛА
-
Fig. 4. Schematic diagram of an optimal UAV recognition device
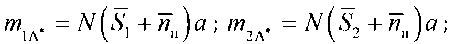
^' = ^1 + "п X1 + ^ + "п К : <Л- = ^^ + "п ) (1 + ^2 + «п)«2 - (32)
где а = In
(Д+О1+Д+2У GV^Xi + ^ + nj
С учетом (31) и (32) определим вероятности распознавания и перепутывания следующим образом:
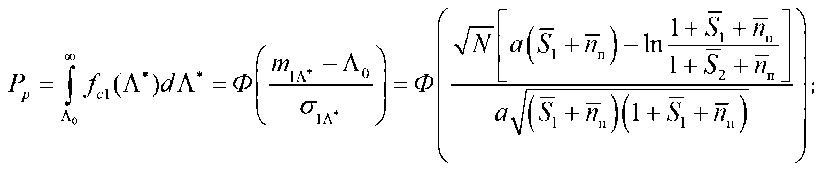
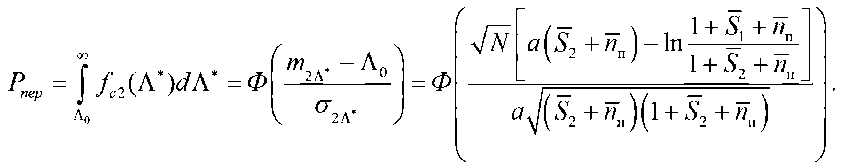
Откуда несложно получить выражения для определения зависимостей среднего числа посылок от заданных вероятностей P е и P пер
Ж) =
M+InXb^^
— In--=—^ - \ - пп k а 1 + ^ + ип ?
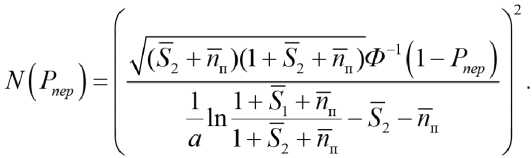
Для определения вероятности суммарной ошибки
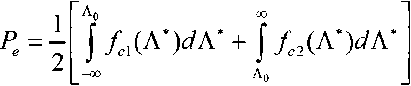
можно получить следующее выражение:
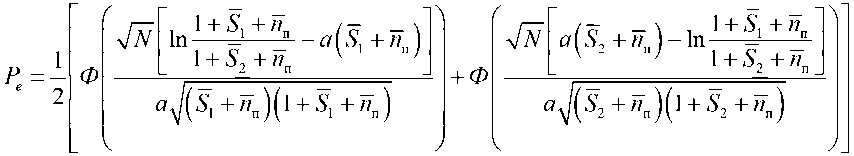
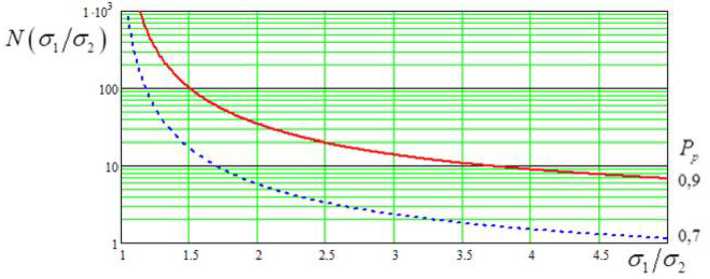
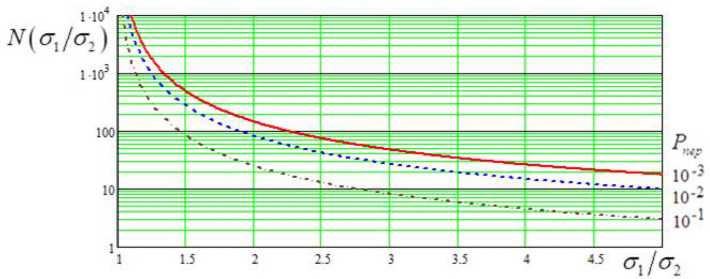
На рис. 5 представлены графики зависимостей среднего числа посылок ЛЛС от соотношения ЭПР БЛА σ1 и ложной цели σ2 при различных значениях вероятностей различения P р – 789 –
а) при различных значениях P р a) at different values P р
б) при различных значениях P пер
b) at different values P пер
Рис. 5. Графики зависимостей среднего числа посылок ЛЛС от соотношения ЭПР БЛА σ 1 и ложной цели σ 2 при различных значениях вероятностей распознавания и перепутывания
Fig. 5. Graphs of the dependence of the average number of LLS parcels on the UAV EPR ratio σ1 and a false target σ2 for different values of recognition and confusion probabilities и перепутывания Pпер, а на рис. 6 – графики зависимостей вероятности суммарной ошибки Pе от среднего числа посылок ЛЛС при различных значениях соотношения ЭПР σ1/σ2.
Анализ полученных результатов показывает, что при распределении принимаемой ЛЛС аддитивной смеси оптических сигнала и помехи по закону Бозе-Эйнштейна в сравнении с пуассоновским для достоверного выделения БЛА среди ложных целей требуется большее число зондирующих посылок ЛЛС. Так, для обеспечения вероятности суммарной ошибки меньше 0,05 необходимо не менее 10 посылок при отношении σ1/σ2 = 4.
Таким образом, разработаны методики и проведено обоснование рационального числа посылок лазерной дальномерной системы зенитно-артиллерийского комплекса, обеспечивающего достижение достоверного различения (выделения) БЛА среди ложных целей для двух случаев. Для случая, когда статистические распределения фотоэлектронов на выходе приемника лазерного локатора подчиняются закону Пуассона, решалась задача различения по критерию Неймана-Пирсона и методом Вальда. Показано, что применение метода последовательного анализа Вальда дает выигрыш в случае высоких требований к достоверности различения БЛА и малого числа ложных целей. В предположении геометрического распре-
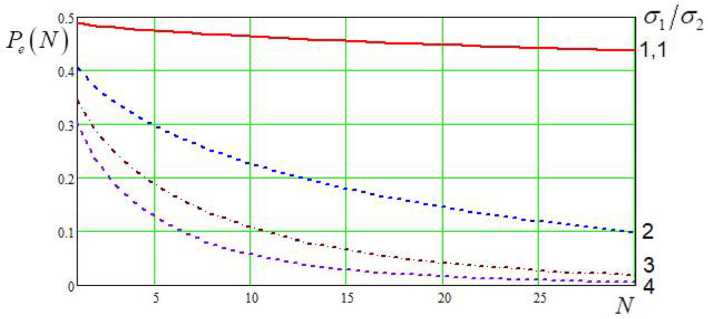
Рис. 6. Графики зависимостей вероятности суммарной ошибки от среднего числа посылок ЛЛС при различных значениях соотношения ЭПР БЛА σ1 и ложной цели σ2
Fig. 6. Graphs of the dependence of the probability of the total error on the average number of LLS messages for different values of the UAV RCS ratio σ 1 and a false target σ 2
деления статистики отчетов произведен синтез оптимального устройства и оценка эффективности выделения БЛА по критерию идеального наблюдателя. Методики позволяют для требуемых значений вероятностей распознавания, перепутывания и суммарной ошибки соответственно при заданных соотношениях ЭПР БЛА и ложной цели определять число посылок лазерного локатора, достаточное для выделения БЛА среди ложных целей за минимальное время.