
Проектирование 3D-моделей прямозубых эвольвентно-конических зубчатых колес и передач, составленных из них в среде разработки КОМПАС-3D
Рубрика: Расчет и конструирование
Статья в выпуске: 3 т.26, 2026 года.
Бесплатный доступ
Проектирование эвольвентно-конических колес (ЭКК) остается актуальной и сложной инженерной задачей в среде современных систем автоматизированного проектирования (САПР). Ключевой проблемой является отсутствие специализированных инструментов для их моделирования даже в специализированных модулях, таких как «Механика – Валы и механические передачи» системы КОМПАС-3D. Это ограничение напрямую сдерживает широкое внедрение перспективных ЭКК в конструкции приводов различного назначения, несмотря на их потенциальные преимущества. Целью данной работы является преодоление этого технологического барьера. Для этого разработана и предложена комплексная методика параметрического проектирования и построения геометрически точных 3D-моделей прямозубых ЭКК и зубчатых передач на их основе. Методика базируется на использовании стандартного, встроенного функционала КОМПАС-3D, что обеспечивает ее доступность для широкого круга инженеров-конструкторов. В ее основе лежит принцип эквивалентности, согласно которому сложная геометрия конического колеса представляется в виде набора виртуальных цилиндрических колес, соответствующих его торцовым сечениям, с переменным коэффициентом смещения исходного контура. Технология твердотельного моделирования реализуется с помощью операции интерполяции между двумя крайними торцовыми сечениями зубчатого венца. В рамках исследования был разработан и успешно апробирован практический алгоритм проектирования, интегрирующий предложенную методику в рабочий процесс модуля «Механика». В результате получены параметрические 3D-модели прямозубых ЭКК, на базе которых были сформированы и собраны две типовые передачи: коническая (с пересекающимися осями) и цилиндрическая (с параллельными осями). Предложенный подход существенно расширяет функциональные возможности САПР КОМПАС-3D в области проектирования зубчатых зацеплений, создает новый инструментарий для конструкторов и открывает практический путь для внедрения эффективных эвольвентно-конических передач в современное машиностроение.
Короткий адрес: https://sciup.org/147255034
IDS: 147255034 | УДК: 621.833 | DOI: 10.14529/engin260302
Design and 3D modeling of straight-bevel involute gears and gearing in KOMPAS 3D
Design of involute bevel gears (IBGs) remains a relevant and challenging engineering task in modern computer-aided design (CAD) systems. A key problem is the lack of specialized tools for their modeling, even in dedicated modules such as the “Mechanics – Shafts and Mechanical Transmissions” module of the KOMPAS-3D system. This limitation directly hinders the widespread adoption of promising IBGs in drive systems for various applications, despite their potential advantages. The goal of this work is to overcome this technological barrier. For this purpose, a comprehensive methodology for parametric design and creation of geometrically accurate 3D models of spur IBGs and gear transmissions based on them has been developed and proposed. The methodology is based on the use of the standard, built-in functionality of KOMPAS-3D, ensuring its accessibility for a wide range of design engineers. It is founded on the principle of equivalence, according to which the complex geometry of a bevel gear is represented as a set of virtual cylindrical gears corresponding to its transverse sections, with a variable coefficient of profile shift. The solid modeling technology is implemented using a blending operation between the two extreme transverse sections of the gear rim. As part of the research, a practical design algorithm was developed and successfully tested, integrating the proposed methodology into the workflow of the “Mechanics” module. As a result, parametric 3D models of spur IBGs were obtained, and two typical gear sets were formed and assembled based on them: a bevel gear (with intersecting axes) and a cylindrical gear (with parallel axes). The proposed approach significantly expands the functional capabilities of the KOMPAS-3D CAD system in the field of gear design, creates a new toolkit for engineers, and opens a practical pathway for the implementation of efficient involute bevel gear transmissions in modern mechanical engineering.
Текст научной статьи Проектирование 3D-моделей прямозубых эвольвентно-конических зубчатых колес и передач, составленных из них в среде разработки КОМПАС-3D
Проектирование зубчатых механизмов в современных условиях базируется на использовании специализированных САПР [1–13]. В Российской Федерации одним из наиболее распространенных решений является САПР КОМПАС-3D, предоставляющий обширный функционал для расчета и проектирования различных типов зубчатых передач [14–20]. Вместе с тем ввиду особенностей геометрии проектирования эвольвентно-конических колес (ЭКК) и передач на их основе в рамках САПР не реализовано. Данное ограничение сужает возможности применения ЭКК в приводах различного назначения.
В данной статье предлагается методика, использующая аппарат проектирования цилиндрических зубчатых передач внешнего зацепления в среде КОМПАС-3D для генерации трехмерных моделей прямозубых ЭКК и передач, составленных из них.
Эвольвентные конические колеса обладают универсальностью, позволяя формировать зубчатые передачи при различном взаимном расположении осей в пространстве. В зависимости от конфигурации осей различают гиперболоидные передачи (на скрещивающихся осях), конические (на пересекающихся осях) и цилиндрические (на параллельных осях) [21].
Объектом исследования в данной статье является разработка методики трехмерного моделирования конических и цилиндрических зубчатых передач, составленных из прямозубых ЭКК.
Геометрия прямозубого ЭКК
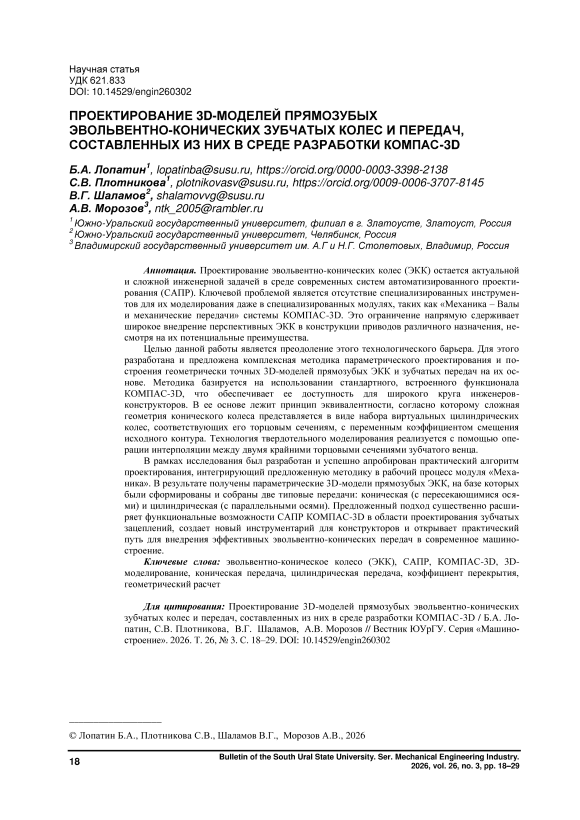
Эвольвентно-коническое колесо изготавливается с переменным линейно-изменяющимся коэффициентом смещения инструмента вдоль оси колеса [21] (рис. 1). Такое колесо может быть как прямозубым, так и косозубым.
Изготовление ЭКК осуществляется методом обкатки с применением инструмента реечного типа. Данный технологический процесс может быть реализован на зубофрезерном оборудовании, используемом для нарезания зубьев цилиндрических колес. Схема станочного зацепления для формирования зубьев прямозубого ЭКК с производящей рейкой представлена на рис. 2.
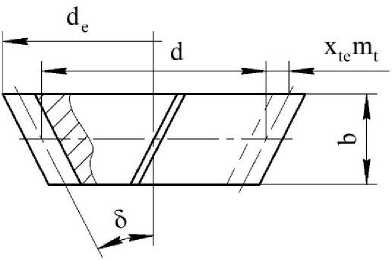
Рис. 1. Эвольвентно-коническое колесо (ЭКК)
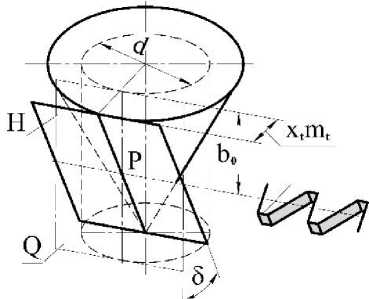
Рис. 2. Схема станочного зацепления прямозубого ЭКК с производящей рейкой
Fig.1. Involute bevel gear (IBG)
Fig. 2. Diagram of the machine tool meshing of a IBG with the generating rack
Переменное смещение при обработке обеспечивается наклоном делительной плоскости производящей рейки Q относительно оси заготовки на угол конусности колеса δ, образуя плоскость H.
Движение обкатки при формообразовании ЭКК идентично движению при нарезании цилиндрического колеса: аксоидами в относительном движении являются делительный цилиндр колеса и касательная к нему станочно-начальная плоскость инструмента. При этом шаг зубьев по любому цилиндру (например, делительному) остается постоянным в любом торцовом сечении, тогда как толщина зуба изменяется по его длине. Указанная особенность формирует клиновидный профиль зубьев. Поверхность вершин зубьев представляет собой конус с углом при вершине 2δ.
Поскольку поверхность впадин также является конической, зуб ЭКК характеризуется постоянной высотой по всей своей длине.
Геометрия торцового сечения ЭКК определяется следующими параметрами: числом зубьев z, параметрами исходного производящего контура в нормальном сечении (угол профиля α, коэффициенты высоты головки ha* и ножки hi*, коэффициент радиального зазора c*), а также углом установки инструмента δ .
Следствием наклона рейки является отличие действительных углов профиля в торцовом сечении от стандартного угла профиля α (рис. 3).
Для прямозубого ЭКК характерна симметричность зуба в торцовом сечении. Его боковые поверхности представляют собой винтовые поверхности разнонаправленного типа: правая поверхность является левой винтовой, а левая – правой винтовой. Сторона зуба считается левой, если она первой встречается при обходе контура колеса по часовой стрелке (при наблюдении со стороны его большего торца). Углы наклона линии зуба на делительном цилиндре для правой и левой сторон равны по абсолютной величине, но противоположны по знаку.
Введем следующие определения торцовых сечений:
-
• внешним считается сечение с максимальным коэффициентом смещения x te ;
-
• внутренним – сечение с минимальным коэффициентом смещения x ti ;
-
• нулевым – сечение, в котором коэффициент смещения x = 0.
Рис. 3. Сечение производящей рейки торцовой плоскостью колеса
Fig. 3. Cross-section of the generating rack by the gear's end plane
Колесо классифицируется как нулевое, если его нулевое сечение расположено на середине ширины зубчатого венца, то есть когда расстояние b 0 от внешнего торца до нулевого сечения равно половине общей ширины венца b (см. рис. 1).
В таблице представлена сводка основных расчетных зависимостей для геометрического расчета прямозубого ЭКК.
Основные геометрические параметры прямозубого ЭКК Key geometric parameters of a straight IBG
|
№ п/п |
Определяемая величина |
Расчетная формула |
|
1 |
Торцовый угол |
mt = m |
|
2 |
Угол давления эвольвенты на делительной окружности |
tga t ( r , l ) = tga cosS |
|
3 |
Коэффициент высоты головки зуба инструмента |
* h a * "at cosδ |
|
4 |
Коэффициент радиального зазора |
* * c c t = cosδ |
|
5 |
Радиус делительной окружности |
mz r = — 2 |
|
6 |
Радиус основной окружности для правой ( r ) и левой ( Ɩ ) сторон зуба |
rb r , l = r cos a t |
|
7 |
Радиус окружности впадин |
( z ** * 1 rf = mt lr hat + xt - Ct > |
|
8 |
Радиус окружности вершин зубьев ( 5 а = 5 ) |
( z . ,* * 1 r = m, — + hnt + xt - A yt \ a t at t t |
|
9 |
Угол наклона винтовой линии на делительном цилиндре для правой ( r ) и левой ( Ɩ ) сторон зуба |
tgPr ; = cos S + tga sin 5 |
|
10 |
Угол наклона винтовой линии на основном цилиндре для правой ( r ) и левой ( Ɩ ) сторон зуба |
tg P b r, l = tg P r , l cosa t |
|
11 |
Делительная толщина зуба |
( П S‘ = m‘ И + 2 X tga c°s5 1 |
|
12 |
Делительная толщина зуба на окружности d y |
St S ty dy d |
Методика построения 3D-модели прямозубого ЭКК
Процесс формообразования зубьев эвольвентного конического колеса (ЭКК) инструментом, имеющим стандартный исходный контур с параметрами ( a , m, h*, c*, р ) в нормальном сечении, может быть представлен как эквивалентное нарезание в каждом его торцовом сечении цилиндрического зубчатого колеса. Параметры эквивалентного цилиндрического колеса в произвольном торцовом сечении описываются приведенными значениями исходного контура: ( a t , m t , h at * , c t * , p t*) и коэффициентом смещения x t .
Данная модель позволяет адаптировать функционал модуля «Механика - Валы и механические передачи» системы KOMnAC-3D для построения профиля зубьев ЭКК в любом торцовом сечении. Расчет коэффициентов смещения для крайних сечений (внешнего x te и внутреннего x ti ) осуществляется на основе следующих зависимостей [21]:
b 0tg ^ _
' ta = xt 0 + ; x tf
m
. (Ь0 — Ь)tg^ = xt 0 + mt
Поскольку для эвольвентного конического колеса характерно линейное изменение коэффициента смещения xt по длине его зубчатого венца, для однозначного определения геометрии зуба и последующего построения его трехмерной модели требуется задание параметров как минимум в двух крайних торцовых сечениях.
В качестве примера реализации методики было спроектировано прямозубое ЭКК с параметрами: z = 30, m = 2, xt0 = 0, 3 = 10 ° , b = 14 мм, b0 = 7 мм. Принятые параметры инструмента: a = a t = 19 ° 43 ' 11 " , h a* = hat = 1,015, c* = C t * = 0,254, p f = р * = 0,386.
На рис. 4, 5 показаны рассчитанные параметры профилей крайних сечений.
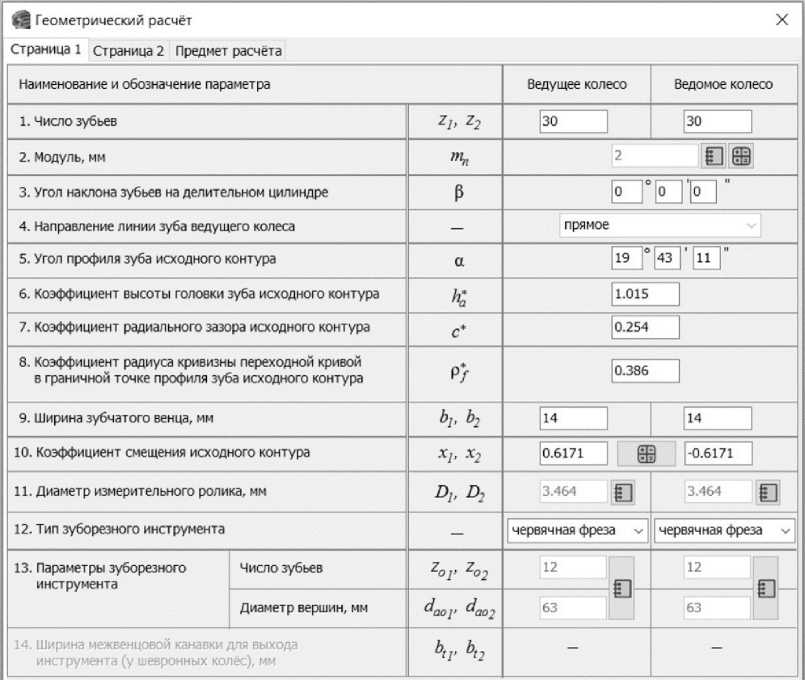
Рис. 4. Параметры для получения крайних сечений (с. 1 расчета)
Fig. 4. Parameters for obtaining the extreme cross-sections (page 1 of the calculation)
При построении модели прямозубого ЭКК в КОМПАС-3D в рамках модуля «Механика – Валы и механические передачи 2D» его торцовые сечения задаются как отдельные цилиндрические колёса в сборке: сечение на большем торце представляется ведущим колесом, а на меньшем – ведомым. В результате применения описанной методики были получены расчетные профили зубьев в двух крайних торцовых сечениях ЭКК: большем и меньшем (рис. 6).
Для перехода от расчетных сечений к объемной модели в среде КОМПАС-3D выполняются следующие операции: создаются две параллельные рабочие плоскости, смещенные относительно друг друга на расстояние, равное ширине зубчатого венца b. На этих плоскостях размещаются ранее рассчитанные профили внешнего и внутреннего сечений. Завершающим этапом является использование операции «Элемент по сечениям», которая выполняет интерполяцию между заданными контурами, в результате чего формируется твердотельная 3D-модель ЭКК. На рис. 7 представлены 3D-модель колеса и его эскиз.
Ц Геометрический расчёт X
Страница 1 Страница 2 предмет расчёта
|
Й |
Наименование и обозначение параметра |
Ведущее колесо |
Ведомое колесо |
|||
|
й |
Степень точности |
— |
лп |
Д р-С |
Й |
|
|
в |
Расчётный диаметр вершин зубьев, мм |
^а1> ^а2 |
66.716 |
61.78 |
||
|
& |
Фактический диаметр вершин зубьев, мм |
^ai1 d%2 |
66.716 |
|б1.78 |
||


Ход расчёта
|
Э Контролируемые и измерительные параметры |
|||
|
Возможность измерения постоянной хорды |
Есть |
Есть |
|
|
Возможность измерения длины общей нормали |
Есть |
Есть |
|
|
Возможность измерения размера по роликам |
Есть |
Есть |
|
|
0 Критерии качества зацепления |
|||
|
Подрезание зубьев |
Нет |
Нет |
|
|
Интерференция зубьев |
Нет |
Нет |
|
|
Заострение зубьев |
Нет |
Нет |
|
|
Коэффициент перекрытия в пределах нормы |
Да |
||
|
Самопересечение контура выреза зуба |
нет |
Нет |
|
Контролируемые, измерительные критерии и критерии качества зацепления в норме
Рис. 5. Параметры для получения крайнего сечения (с. 2 расчета)
Fig. 5. Parameters for obtaining the extreme cross-section (page 2 of the calculation)
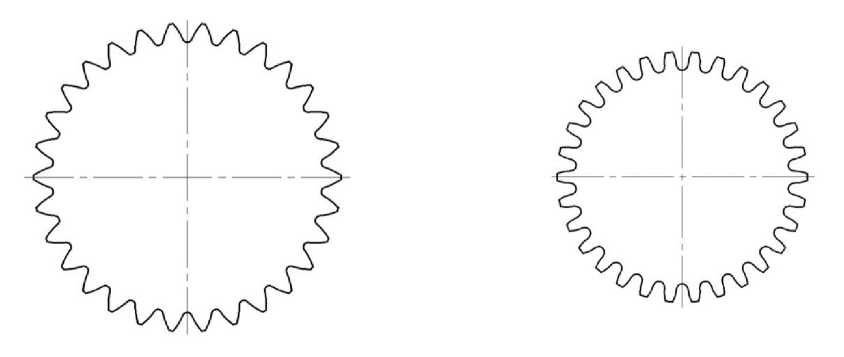
Рис. 6. Профили зубьев колес в крайних сечениях (на большем и на меньшем торце) Fig. 6. Gear tooth profiles at the extreme cross-sections (on the heel and toe ends)
На основе разработанных трехмерных моделей ЭКК могут быть сформированы зубчатые передачи двух типов: коническая (с пересекающимися осями) и цилиндрическая (с параллельными осями).
Рассмотрим особенности формирования каждого из указанных типов передач.
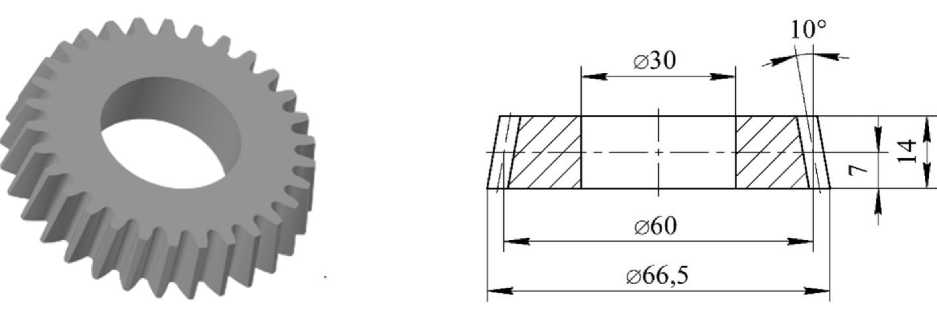
Рис. 7. 3D-модель и эскиз ЭКК (z = 30, m = 2, δ = 10°, b = 14 мм)
Fig. 7. 3D model and a sketch of the IBG (z = 30, m = 2, δ = 10°, b = 14 мм)
Конические передачи с прямозубыми ЭКК
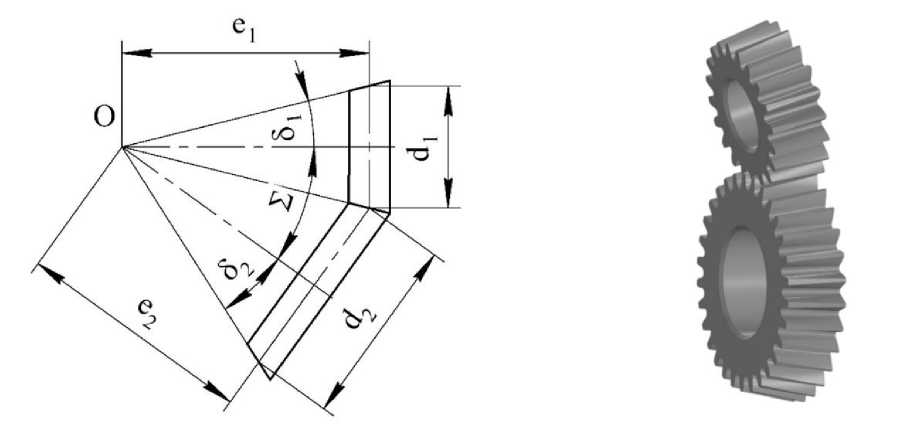
На рис. 8а представлена схема конической передачи, составленной из ЭКК. Межосевой угол Σ в такой передаче определяется как сумма углов конусности колес: Σ = δ1 + δ2. Следует отметить, что при малых значениях углов (менее 15°) одно из колёс может быть спроектировано с нулевым углом конусности. Важным эксплуатационным преимуществом конических передач с ЭКК является их низкая чувствительность к погрешностям монтажа, включая отклонения межосевого угла и осевого смещения. Более подробный анализ достоинств данного типа передач приведен в работах [21].
a) b)
Рис. 8. Схема (а) и 3D-модель (b) конической передачи из прямозубых ЭКК (z 1 = 20, z 2 = 30, Σ = 20°)
Fig. 8. Diagram (a) and 3D model (b) of a bevel gearing with spur-tooth IBG (z 1 = 20, z 2 = 30, Σ = 20°)
В качестве примера на рис. 9 представлены исходные данные и основные геометрические параметры одной из конических передач из прямозубых ЭКК [22].
Файл Вид О программе
Исходные данные Результаты Подробный вывод
|
Наименование и обозначение параметра |
Колесо 1 |
Колесо 2 |
|
|
Исходные параметры |
|||
|
Число зубьев |
^^2 |
20 |
30 |
|
Модуль, мм |
т |
2 |
|
|
Межосевой угол, ° |
£ |
20 |
|
|
Ширина зубчатого венца, мм |
Ь, Ь2 |
14 |
14 |
|
Угол профиля исходного контура, ° |
а |
20 |
|
|
Коэффициент высоты головки зуба исх. конт. |
л/ |
||
|
Коэффициент радиального зазора |
с" |
0,25 |
|
|
Угол профиля (угол зацепления),0 |
aw |
20 |
|
|
Угол наклона зубьев на делительном цилиндре,0 |
ftp Рг |
0 |
-0 |
|
Угол делительного конуса конического колеса, ° |
е„вг |
10 |
10 |
|
Определяемые параметры |
|||
|
Делительный диаметр, мм |
^у ^2 |
40 |
60 |
|
Диаметр вершин в нулевом сечении, мм |
d„„ d^ |
44,062 |
64,062 |
|
Диаметр впадин в нулевом сечении, мм |
^fV ^2 |
34,923 |
54,923 |
|
Расстояние от нул. сечения до межосевой линии, мм |
Sy s2 |
142,664 |
140,9 |
|
Угол м/улин. образующими эвольв. геликоидов (пр),0 |
Zx, |
18,816 |
|
|
Угол м/улин. образующими эвольв. геликоидов (лв),0 |
?x; |
18,816 |
|
|
Коэффициент перекрытия правых сторон зубьев |
£r |
1,626 |
|
|
Коэффициент перекрытия левых сторон зубьев |
1,626 |
||
Рис. 9. Исходные данные для проектирования и основные геометрические параметры конической передачи
Fig. 9. Input data for design and key geometric parameters of the bevel gearing
Цилиндрические передачи с прямозубыми ЭКК
Цилиндрические передачи (с параллельными осями) формируются парой ЭКК с одинаковыми углами конусности δ (рис. 10). При сборке колеса ориентируются противоположно, так что их вершины конусов направлены друг к другу, что обеспечивает параллельность осей вращения.
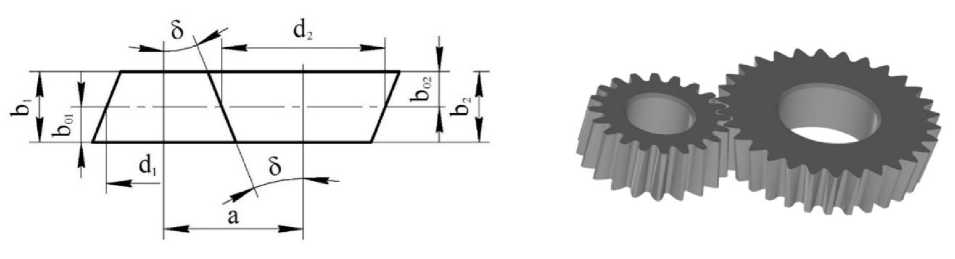
Рис. 10. Схема и 3D-модель цилиндрической передачи из прямозубых ЭКК (z 1 = 20, z 2 = 30)
Fig. 10. Diagram and 3D model of a cylindrical gearing assembled from spur-tooth IBG (z 1 = 20, z 2 = 30)
На рис. 11 приведены исходные данные для проектирования и основные геометрические параметры одной из цилиндрических передач, составленной из прямозубых ЭКК.
Файл Вид О программе
Исходные данные Результаты Подробный вывод
|
Наименование и обозначение параметра |
Колесо 1 |
Колесо 2 |
|
|
Исходные параметры |
|||
|
Число зубьев |
20 |
30 |
|
|
Модуль, мм |
т |
2 |
|
|
Межосевой угол, ° |
1 |
0 |
|
|
Ширина зубчатого венца, мм |
ьр Ь2 |
14 |
14 |
|
Угол профиля исходного контура, ° |
а |
20 |
|
|
Коэффициент высоты головки зуба исх. конт. |
л; |
1 |
|
|
Коэффициент радиального зазора |
С |
0,25 |
|
|
Угол профиля (угол зацепления), ° |
<*„ |
20 |
|
|
Угол наклона зубьев на делительном цилиндре, ° |
Р„Р2 |
0 |
-0 |
|
Угол делительного конуса конического колеса, ° |
6V62 |
10 |
10 |
|
Определяемые параметры |
|||
|
Делительный диаметр, мм |
dv d2 |
40 |
60 |
|
Диаметр вершин в нулевом сечении, мм |
dM ^ |
44,052 |
64,052 |
|
Диаметр впадин в нулевом сечении, мм |
^fp df2 |
34,923 |
54,923 |
|
Расстояние от нул, сечения до межосевой линии, мм |
Sf, в 2 |
co |
oo |
|
Угол м/улин. образующими эвольв. геликоидов (пр), ° |
18,816 |
||
|
Угол м/улин. образующими эвольв. геликоидов (лв), ° |
ft |
18,816 |
|
|
Коэффициент перекрытия правых сторон зубьев |
Er |
2,29 |
|
|
Коэффициент перекрытия левых сторон зубьев |
£l |
2,29 |
|
|
Кратчайшее межосевое расстояние |
50 |
||
Рис. 11. Исходные данные для проектирования и основные геометрические параметры цилиндрической передачи
Fig. 11. Initial design data and key geometric parameters of a cylindrical gearing
Использование эвольвентных конических колес в цилиндрических передачах позволяет существенно повысить плавность хода и снизить динамические нагрузки благодаря увеличению коэффициента перекрытия. Важно отметить, что даже для прямозубых ЭКК, изготавливаемых стандартным реечным инструментом, коэффициент перекрытия устойчиво превышает значение 2 (см. рис. 11), что обуславливает их высокую нагрузочную способность. Дополнительным преимуществом является возможность регулирования бокового зазора в зацеплении путем осевого смещения колес.
Заключение
В настоящей работе представлена комплексная методика параметрического проектирования и трехмерного моделирования прямозубых эвольвентно-конических колес (ЭКК) и передач, сформированных из них в среде автоматизированного проектирования КОМПАС-3D. Ключевым результатом исследования является разработка подхода, позволяющего преодолеть фундаментальное ограничение встроенного модуля «Механика» – отсутствие инструментов для непосредственного проектирования ЭКК ввиду особенностей их геометрии.
Методика основана на принципе эквивалентности, согласно которому формообразование ЭКК инструментом реечного типа представляется как нарезание в каждом торцовом сечении цилиндрического колеса с приведенными геометрическими параметрами. Это позволило адаптировать стандартный функционал проектирования цилиндрических передач для построения точных 3D-моделей ЭКК путем интерполяции между двумя расчетными торцовыми сечениями.
Практическая значимость работы подтверждена созданием и верификацией моделей как конических, так и цилиндрических передач на основе ЭКК. Показано, что универсальность геометрии ЭКК открывает возможности для их применения в передачах с пересекающимися и парал- лельными осями, что демонстрирует широкий потенциал использования данного типа колес. Расчеты наглядно продемонстрировали, что даже для прямозубой реализации передача на основе ЭКК характеризуется высоким коэффициентом перекрытия, что обуславливает ее высокую плавность хода, низкий уровень шума и вибраций, а следовательно, и повышенную нагрузочную способность.
Таким образом, представленное исследование не только предлагает конкретное решение актуальной инженерной задачи, но и закладывает основу для дальнейшего расширения функциональных возможностей САПР в области проектирования перспективных типов зубчатых зацеплений.
