
Прогнозирование нагруженности и усталостной долговечности звеньев гусениц промышленного трактора на основе моделирования динамики
Рубрика: Численные методы моделирования
Статья в выпуске: 3 т.26, 2026 года.
Бесплатный доступ
Траки гусениц мобильных машин при движении контактируют с поверхностью грунта и подвергаются сильным динамическим нагрузкам. Элементы гусеницы подвержены абразивному износу и усталостному разрушению. В гусеничных лентах тракторов тра- диционно использовались открытые шарниры, в связи с чем ресурс гусеницы определялся абразивным износом шарниров. В настоящее время в новых конструкциях применяются закрытые шарниры с консистентной или жидкой смазкой. Их применение значительно увеличивает ресурс шарнира, и в процессе эксплуатации начинает проявляться усталостное разрушение траков гусениц. В связи с этим разработка методов прогнозирования усталостной долговечности траков гусениц промышленных тракторов является актуальной. Статья посвящена разработке методов расчетной оценки нагруженности и долговечности траков гусениц промышленных тракторов с полужесткой подвеской. В пакете программ «Универсальный механизм» разработана модель, включающая корпус трактора, гусеничные тележки, опорные катки, направляющие и ведущие колеса, а также другие элементы движителя. Гусеничные ленты рассматриваются как цепи, состоящие из отдельных траков. Для описания деформирования грунта при взаимодействии с траками используются зависимости Беккера и Мора – Кулона. В результате моделирования движения трактора получают процессы изменения нагрузок, действующих на каждый трак гусеницы со стороны грунта и элементов движителя. Полученные процессы используются для расчета накопленного усталостного повреждения. Для расчетной оценки усталостной долговечности использован пакет программ Ansys (модули Mechanical и nCode DesignLife). Для определения напряжённо-деформированного состояния при совместном действии комплекса нагрузок используется принцип суперпозиции. Анализ результатов показал, что расчетная зона с максимальным накопленным повреждением совпадает с зоной усталостного разрушения в процессе эксплуатации. Это подтверждает адекватность разработанной методики.
Короткий адрес: https://sciup.org/147255040
IDS: 147255040 | УДК: 629.033 | DOI: 10.14529/engin260308
Prediction of loading and fatigue life of industrial tractor track links based on dynamic modeling
The track links of mobile machines come into contact with the ground surface during motion and are subjected to severe dynamic loads. The track components are prone to abrasive wear and fatigue failure. In the track chains of tractors, open joints have traditionally been used; therefore, the service life of the track was determined by the abrasive wear of the joints. Currently, new designs employ sealed joints with grease or liquid lubrication. Their application significantly increases the joint service life, and fatigue failure of the track links begins to manifest during operation. Consequently, the development of methods for predicting the fatigue life of track links in industrial tractors is a relevant task. This paper is devoted to the development of methods for the computational assessment of the loading and durability of track links of industrial tractors with semi-rigid suspension. A model incorporating the tractor body, track frames, track rollers, idlers, sprockets, and other undercarriage components has been developed using the Universal Mechanism software package. The track chains are considered as chains consisting of individual links. The Bekker and Mohr – Coulomb relationships are used to describe soil deformation upon interaction with the track links. As a result of simulating tractor motion, time histories of loads acting on each track link from the soil and undercarriage components are obtained. These time histories are used to calculate the accumulated fatigue damage. For the computational assessment of fatigue life, the Ansys software package (Mechanical and nCode DesignLife modules) is employed. The principle of superposition is used to determine the stress strain state under the combined action of multiple loads. Analysis of the results shows that the calculated zone of maximum accumulated damage coincides with the zone of fatigue failure observed during operation. This confirms the validity of the developed methodology.
Текст научной статьи Прогнозирование нагруженности и усталостной долговечности звеньев гусениц промышленного трактора на основе моделирования динамики
При движении гусеничной машины элементы движителя находятся в непосредственном контакте с грунтом, а также подвергаются воздействию интенсивных случайных динамических нагрузок. В связи с этим при эксплуатации машины происходит абразивный износ траков, а также накопление усталостных повреждений. До недавнего времени в гусеницах промышленных тракторов применялись открытые шарниры. Это приводило к их интенсивному износу, который практически полностью определял ресурс гусеничных лент [1]. В настоящее время с целью увеличения ресурса движителя в новых моделях тракторов находят применение закрытые шарниры с консистентной или жидкой смазкой, а также резинометаллические шарниры. Это приводит к существенному увеличению ресурса гусеницы [2] и к появлению случаев усталостных разрушений траков. Следует заметить, что аналогичная ситуация возникала и ранее, при внедрении резинометаллических шарниров в гусеницы быстроходных машин. Увеличение сроков службы шарниров привело к тому, что ресурс гусеницы стал определяться усталостной долговечностью траков. Это привело к появлению новых методик их проектирования, в частности, учитывающих нагруженность трака в опорной ветви. Таким образом, разработка методики расчетной оценки нагруженности и усталостной долговечности траков гусениц промышленного трактора является актуальной. Ее применение при проектировании позволит снизить затраты на испытания и последующую доводку опытных образцов машин. Методика предполагает получение процессов изменения нагрузок, действующих на трак, с помощью расчетного моделирования движения машины. Затем получают процессы изменения напряжений, действующих в исследуемой зоне трака, и расчетную оценку накопленного усталостного повреждения.
Ходовые системы гусеничных машин отличаются разнообразием конструкций (с независимой, балансирной, полужесткой, жесткой подвеской и др.) [3]. Следует отметить, что моделирование динамики наиболее широко применяется при проектировании быстроходных машин с независимой подвеской [4]. Модель динамической системы сельскохозяйственного трактора с балансирной подвеской представлена в [5]. Модель, описывающая динамику промышленного трактора с полужесткой подвеской, предложена в работах И.Я. Березина, Д.В. Хрипунова, В.К. Халтурина [6]. Модель предназначена для исследования вибрационной нагруженности рабочего места водителя-оператора и описывает динамику корпуса и гусеничных тележек при вибровозбуждении со стороны гусеничного движителя. При этом использовано весьма упрощенное описание гусеничного движителя, не позволяющее использовать модель для расчетной оценки нагруженности траков.
При моделировании динамики гусеничной машины важно адекватное описание взаимодействия опорной поверхности гусеницы с грунтом [7]. Для описания вертикальных деформаций грунта часто используют соотношения, предложенные Беккером или Кацыгиным, для описания сдвиговых деформаций – зависимость Мора – Кулона [8]. В ряде исследований используют метод дискретных элементов [9] или метод конечных элементов [10]. Модель, отображающая случайный характер взаимодействия опорной поверхности трака с грунтом, предложена в работах И.Я. Березина и В.А. Колодкина [11].
Для расчетных исследований динамики могут быть использованы как специально разработанные программы, так и универсальные пакеты программ, например: ADAMS [12, 13], Ansys Motion, RecyrDyn [14] и другие. В настоящее время в связи с затрудненным доступом к зарубежному программному обеспечению предпочтительно использовать отечественные программные продукты, в частности, «Универсальный механизм» [15, 16].
Полученные в результате моделирования движения процессы изменения нагрузок, действующих на трак гусеницы, в дальнейшем пересчитываются в процессы изменения напряжений в наиболее нагруженных зонах. Такие расчеты в настоящее время, как правило, выполняются с использованием метода конечных элементов [17–19]. При движении машины трак гусеницы испытывает воздействие комплекса случайных нагрузок со стороны соседних траков и других элементов движителя, а также грунта в опорной ветви. Для расчета процессов изменения компонентов тензора напряжений в опасной зоне может быть использован метод суперпозиции. Такой подход был, в частности, предложен О.С. Садаковым [20] и использовался в ряде работ при исследовании нагруженности и долговечности элементов движителя быстроходных гусеничных машин.
Расчетная оценка усталостной долговечности при сложном многопараметрическом нагружении, характерном для траков гусениц, также является достаточно сложной задачей. Для ее решения может быть использован метод, основанный на расчете накопленного повреждения в серии площадок в исследуемой зоне детали [21].
В данной статье представлена методика расчетной оценки нагруженности и усталостной долговечности траков гусениц промышленного трактора, основанная на использовании современных пакетов программ для моделирования динамики машины и расчетной оценки накопленного усталостного повреждения.
Материалы и методы
Для получения процессов изменения нагрузок, действующих на звено гусеницы, применено компьютерное моделирование в программном комплексе «Универсальный механизм». Среда расчёта – твердотельная динамика. Исследование динамики выполнено на примере трактора Т-10М. Конструкция и основные характеристики этой модели типичны для целого ряда гусеничных тракторов десятого тягового класса, поэтому разработанная модель может быть использована для исследований целого ряда тракторов.
В программном комплексе «Универсальный механизм» была построена пространственная динамическая модель. Ее общий вид с разнесёнными элементами и локальными системами координат представлен на рис. 1. Модель включает следующие основные компоненты: корпус; левую и правую гусеничные тележки, подвеску, реализованную балансирной рессорой, связывающую тележки с корпусом; двигатель; трансмиссию с бортовыми редукторами и ведущими колёсами.
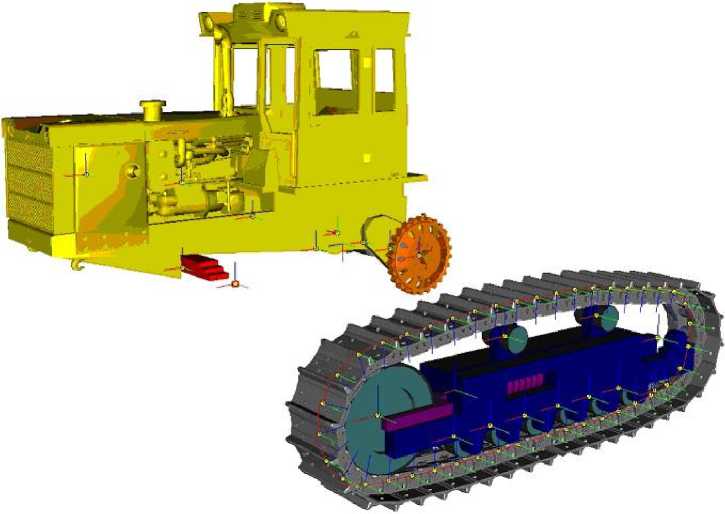
Рис. 1. Динамическая модель и локальные системы координат
Fig. 1. Dynamic model and local coordinate systems
Каждая гусеничная тележка включает ведущее колесо, опорные и поддерживающие катки, механизм натяжения (сдавания) гусеничной цепи и собственно гусеничную цепь, состоящую из отдельных траков, соединенных шарнирами. Следует отметить, что в «Универсальном механизме» графическое отображение элементов сделано для удобства и наглядности, и не используется в численном расчёте. Каждый отдельный компонент в модели представлен как твёрдое тело – центр масс с моментами инерции. Граничными условиями выступают шарниры, их поведение описывается соответствующими математическими зависимостями. Параметры компонентов задавались в соответствии со справочным данным. Такая модель весьма подробно описывает гусеничный движитель и позволяет рассчитать с необходимой точностью процессы изменения нагру- зок, действующих на трак при движении машины.
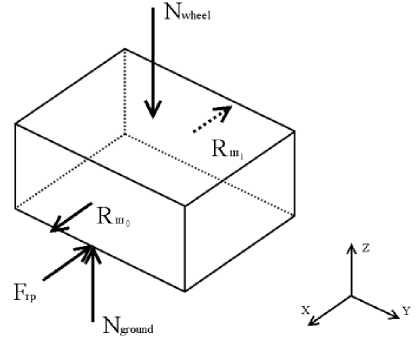
Рис. 2. Схема сил, действующих на звено
Fig. 2. Force diagram for the track link
Звено гусеницы рассматривается как твёрдое тело, взаимодействующее с элементами ходовой системы и опорной поверхностью. На рис. 2 приведена схема сил, действующих на трак. Силы, удерживающие звено от поперечного смещения, на рис. 2 не указаны, так как рассматривается прямолинейное движение трактора.
Реакция от катков N wheel возникает в плоскости контакта катка со звеном. Сила контакта пропорциональна площади внедрения. Зависимость, используемая при расчёте, имеет ту же степень, что и в формуле Герца для контакта двух упругих полупространств.
Звено соединено с соседними звеньями через передний и задний пальцы. В модели это реализовано цилиндрическими шарнирами, передающими усилия в виде вектора. Величины определяются из решения системы уравнений движения, что позволяет учитывать и натяг от механизма сдавания. Реакции в шарнирах – Rш0, Rш1.
Реакция от грунта N ground рассчитывается по модели давления-просадки Беккера [8] по следующим формулам:
– нагружение:
– разгрузка:
где p - нормальное давление трака на грунт; b - минимальный размер пятна контакта; n , k c , k y -параметры модели; z – просадка грунта; pu , zu – нормальное давление и просадка в момент перехода от режима нагружения к режиму разгрузки; k – коэффициент жёсткости, зависящий от просадки; k , A – эмпирические константы.
Сила трения (сдвига) по грунту Fтр рассчитывается по модифицированной модели сдвига Мора – Кулона [8]:
, Тmax = c + P tan У , где j – величина сдвига трака по отношению к положению, при котором он пришёл в контакт с грунтом; c - удельное сцепление грунта; p - нормальное давление у - угол сопротивления внутреннему сдвигу; K - эмпирическая константа; тшях - максимальное напряжение сдвига. Все перечисленные силы определены в системе координат звена и изменяются во времени по мере движения трактора.
Таким образом, разработанная динамическая модель базируется на апробированных аналитических зависимостях и учитывает основные силовые факторы нагружения звена. Принятые допущения не противоречат физике процесса.
Трассой для трактора может выступать совокупность микро- и макронеровностей или их отсутствие – ровная поверхность. Тип поверхности может быть деформируемым и абсолютно жёстким. В данном исследовании был рассмотрен случай проезда трактора по суглинку, без микропрофиля.
При проведении расчетов возможен выбор шага записи результатов и задание локальной погрешности одного шага решения. В процессе расчетов на каждом временном шаге выполняются условия равновесия всех компонентов, что гарантирует корректность получаемых нагрузок. Нагрузки, полученные в результате расчетов, сохраняются в текстовых файлах. Особенностью использования «Универсального механизма» является скорость моделирования, позволяющая получать результаты в реальном времени.
С помощью разработанной модели была выполнена серия расчетов. При этом задавались различные скорости движения и различные значения сил сопротивления движению. На рис. 3 в качестве примера приведены графики изменения сил, действующих на трак со стороны пальцев и грунта при прохождении звеном одного полного обвода гусеницы, а также нагрузки, действующие на опорные катки. Период 46,6–47,8 с соответствует прохождению звена под опорными катками, 48,0–49,7 с – движению по верхней ветви гусеничного обвода, 49,7–50,2 с – прохождению ведомого колеса. Для дальнейшего анализа нагрузок выбран временной интервал, соответствующий прохождению звена через опорные катки. Данный участок гусеничного обвода является наиболее нагруженным, поскольку звено воспринимает вертикальные реакции от массы трактора через катки и горизонтальные усилия трения при взаимодействии с грунтом и натяжение гусеничной цепи. Анализ полученных результатов показал, что полученные в результате моделиро- вания силовые и кинематические характеристики соответствуют заданным условиям движения и не противоречат общепринятым представлениям о динамике гусеничного трактора.
а)
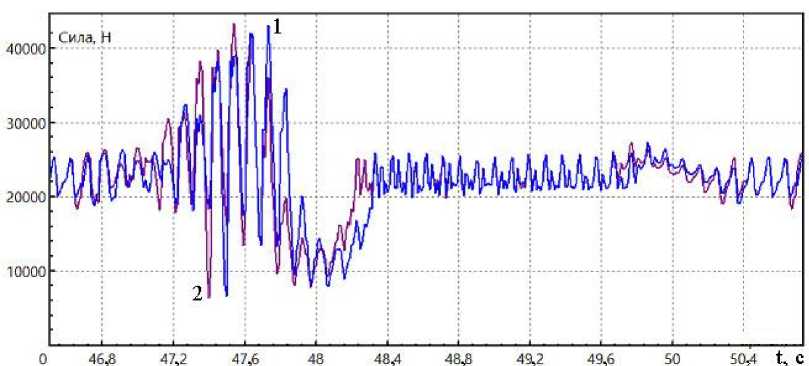
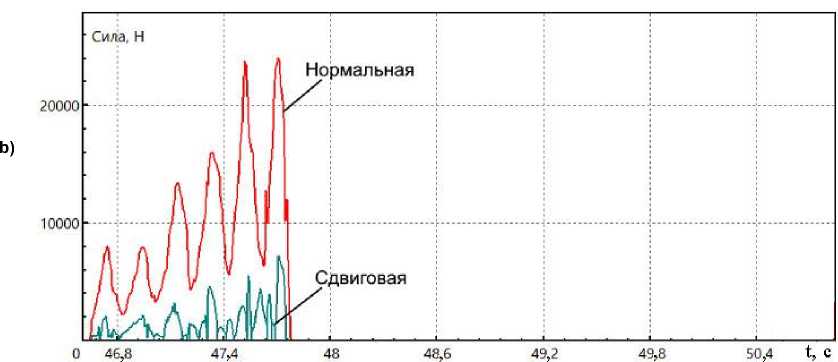
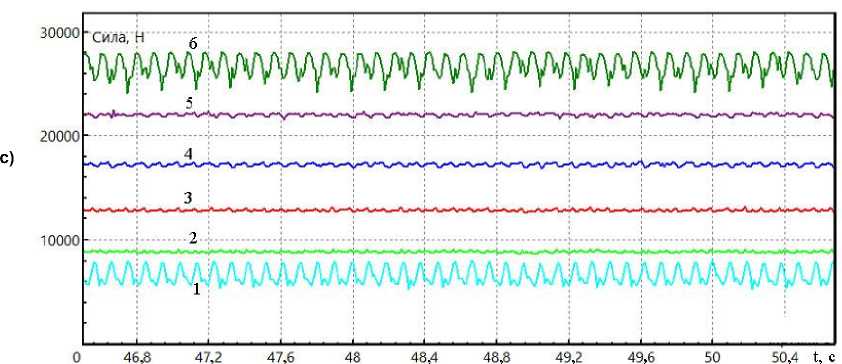
Рис. 3. Процессы изменения усилий в пальцах звена (a), реакция грунта (b), усилия на опорных катках (c)
Fig. 3. The processes of changing efforts in in the track link pins (a), ground reaction (b), and force on the support rollers (c)
Полученные в результате моделирования динамики процессы изменения нагрузок, действующих на трак, использованы для расчета напряжений и накопленного усталостного повреждения. При этом использовалась среда анализа Ansys (модули Mechanical и nCode DesignLife).
Модель трака, использованная для расчета напряженно-деформированного состояния, включает звено гусеницы в сборе (рис. 4); пример конечноэлементной сетки представлен на рис. 5. При построении модели была проведена оптимизация конечноэлементной сетки, устранены локальные зоны сгущения, сетка приведена к регулярному размеру элементов. В качестве материа-
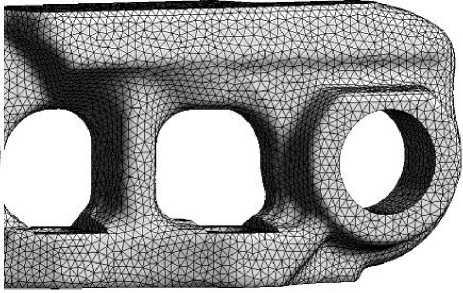
Рис. 5. Пример конечноэлементной сетки
Fig. 5. Example of a finite element mesh
ла взята сталь 35ХМ, заданы прочностные и усталостные свойства.
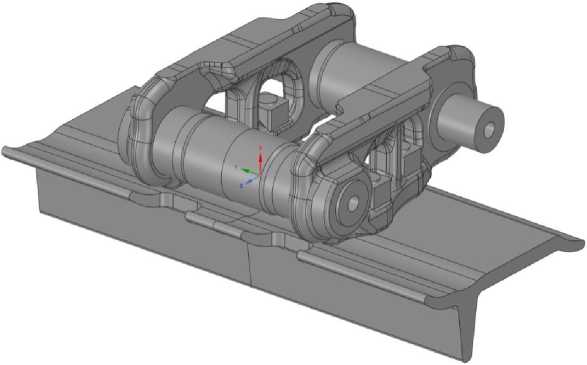
Рис. 4. 3D-модель звена гусеницы
Fig. 4. 3D model of a track link
Верификация конечноэлементной модели выполнена на основе сопоставлений результатов расчета напряженно-деформированного состояния трака с результатами тензометрирования при нагружении звена гусеницы растягивающей силой. Анализ результатов показал, что наибольшее различие расчетных и экспериментальных данных не превышает 7 %, что подтверждает адекватность модели.
Для определения напряжённо-деформированного состояния трака при действии комплекса нагрузок используется принцип суперпозиции. Предварительно производятся статические расчеты напряжений отдельно от каждой из действующих на трак нагрузок, при этом они задаются единичными. Далее результаты передаются в модуль nCode.
Временные ряды сил, полученные при моделировании динамики, предварительно обрабатывают. Из непрерывных реализаций выделяют пиковые значения (экстремумы) – локальные максимумы и минимумы. Затем эти данные импортируются в nCode. На их основе программа в каждой временной точке вычисляет размах результирующего напряжения как линейную комбинацию напряжений от единичных сил, взвешенных с коэффициентами, равными текущим значениям соответствующих нагрузок:
^ as = S
k
( Max k
—
Min k ) SF ^ K. , k
Divk
,
где σas – результирующее напряжение; k – номер расчетного случая; Max , Min – максимальное и минимальное значения нагрузок из временного ряда; SF – масштабный коэффициент; σ – эквивалентное напряжение (по Мизесу) при статическом расчете; Div – величина нагрузки из статического расчёта.
Решатель программного комплекса автоматически применяет несколько теорий постобработки напряжений в зависимости от типа нагружения и размерности тензора напряжений. Используются критерии AbsMaxPrincipal, Critical Plane, Two Plane. Выбор конкретной теории определяется алгоритмом на основе анализа компонент тензора и соотношения главных напряжений. Для учёта влияния среднего напряжения на усталостную долговечность использована модифицированная теория коррекции Гербера. Итоговое значение долговечности принимается по наиболее консервативному (наименьшему) результату.
По результатам расчетов была получена картина распределение усталостных повреждений по траку (рис. 6). Зона с наибольшим повреждением находится в области перемычки около отверстия в траке. Усталостные разрушения траков, зафиксированные при эксплуатации машин, происходят в той же области (рис. 7).
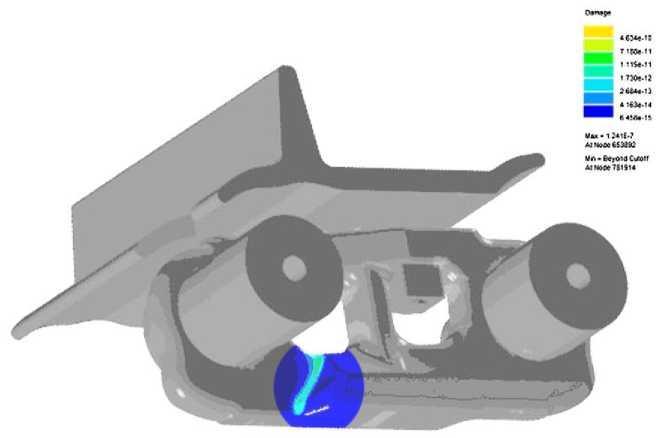
Рис. 6. Распределение накопленного повреждения в наиболее нагруженной зоне (в относительных единицах) Fig. 6. Distribution of accumulated damage in the most highly loaded zone (in relative units)
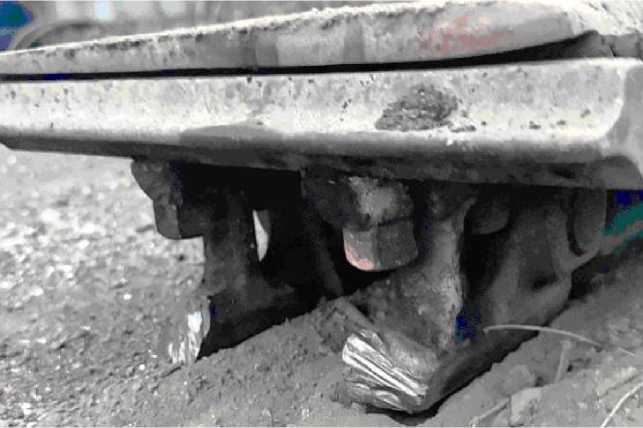
Рис. 7. Разрушенный трак
Fig. 7. Destroyed track
Результат и обсуждение
В ходе выполнения работы в программном комплексе «Универсальный механизм» разработана модель, описывающая динамику трактора с полужесткой подвеской при движении по местности. С помощью модели выполнена серия тестовых расчетов.
Разработана конечноэлементная модель звена гусеницы, предназначенная для расчетных исследований напряженно-деформированного состояния. На основе сопоставления с экспериментальными данными подтверждена адекватность модели.
С помощью пакета программ Ansys nCode DesignLife выполнена расчетная оценка усталостной долговечности трака. Подтверждено качественное соответствие полученных результатов с данными эксплуатации машин.
В дальнейшем предполагается проведение дополнительных исследований по оценке адекватности разработанных моделей и верификации результатов расчёта усталостной долговечности. Разработанные модели предполагается использовать для сравнительной оценки долговечности различных вариантов конструкций траков гусениц промышленного трактора.
