Силовой отклик магнитоактивного эластомера: роль шероховатости поверхности образца
Журнал: Вычислительная механика сплошных сред @journal-icmm
Статья в выпуске: 3 т.19, 2026 года.
Бесплатный доступ
Рассмотрена задача о силе, с которой торец цилиндрического образца из магнитоактивного эластомера (МАЭ), намагничиваемого однородным осевым полем, давит на неподвижную обкладку измерительной ячейки, то есть изучается магнитострикционный эффект в изометрических условиях. В отличие от идеализации, принятой при интерпретации подавляющего большинства экспериментов, торец образца полагается неровным: он представляет собой периодическую последовательность $n$ концентрических выступов с полусферическими вершинами, от которых горизонтальной плоскостью отсечены сегменты одинаковой высоты $\delta$. Варьирование $\delta$ позволяет непрерывно менять характер соприкосновения образца с обкладкой от точечного контакта до полного прилегания, а варьирование числа $n$ – глубину рельефа поверхности. Задача решена в рамках континуальной модели магнитоупругости методом конечных элементов; сила найдена как конечно-разностная производная полной энергии системы по смещению торца. Показано, что при шероховатой поверхности измеряемая сила всегда занижена по сравнению со случаем полного прилегания, то есть при идеально плоском торце. Существенно, что величина снижения силы определяется не только долей площади контакта образца с обкладкой, но и характерным масштабом неровностей: при фиксированной доле площади контакта переход от крупных выступов к мелким приближает силу к \flqq{плоскому}\frqq пределу. Проанализированы возможности предварительного сжатия образца как способа увеличить площадь контакта и тем самым приблизить результат измерения к номинальному \flqq{плоскому}\frqq пределу. Как оказалось, сжатие умеренной степени эффективно повышает точность измерения, в то время как сильное сжатие отрицательно сказывается на точности. На основе полученных данных сформулированы рекомендации по проведению экспериментов на магнитоактивных эластомерах в рамках изометрической магнитомеханики.
Короткий адрес: https://sciup.org/143186435
IDS: 143186435 | УДК: 539.87+536.226.86 | DOI: 10.7242/1999-6691/2026.19.3.27
Force response of a magnetoactive elastomer: the effect of surface roughness of the sample
The article investigates the action of the force exerted by the end wall of a cylindrical sample made of a magnetoactive elastomer (MAE) and subjected to a uniform axial field on the quiescent plate of the measuring cell, i.e., the magnetostriction effect under isometric conditions. Unlike the idealization accepted by default in the majority of experiment interpretations, the end wall of the sample is assumed to be non-flat: it represents a periodic sequence of $n$ concentric humps with hemispherical tops from which a horizontal plane cuts off the segments of height $\delta$. By varying $\delta$ it is possible to continuously change the nature of contact between the sample and the plate from the point contact to the full contact, while varying $n$ changes the depth of the surface relief. The problem is solved in the framework of continuum magnetoelasticity by the finite-element method; the force is evaluated as a finite-difference derivative of the full energy of the system with respect to the end wall shift. It is shown that, provided the surface is rough, the measured force is always underestimated in comparison with its value for the perfectly flat end wall. Notably, the magnitude of this force reduction is determined not only by the fraction of contact area but also by the characteristic scale of the surface roughness: at a fixed percentage of the contact area, the reduction of the size of the humps brings the force closer to the “flat” limit. The consequences of the sample compression prior to its magnetization are analyzed from the viewpoint of enlarging the contact area in order that the results of measurements approach the “flat” limit. It is found that moderate compression is rather effective for increasing the measurement accuracy, whereas strong compression has an ill-effect on the accuracy. The data obtained with numerical modeling have been used to work out recommendations for the proper implementation of isometric magnetomechanical experiments on MAEs.
Текст научной статьи Силовой отклик магнитоактивного эластомера: роль шероховатости поверхности образца
Магнитоактивные эластомеры (МАЭ) — композиты, в которых частицы магнитомягкого наполнителя микронного размера диспергированы в мягкой полимерной матрице. Они сочетают податливость резины с управляемостью физико-механическим состоянием при воздействии внешним магнитным полем [1 –4] . Приложение поля меняет практически все основные материальные параметры МАЭ: модули упругости, жёсткости и потерь (магнитореологический эффект), диэлектрическую проницаемость и проводимость [5, 6] , смачиваемость поверхности [7, 8] и другие. В поле меняется и форма образца МАЭ (магнитодеформационный эффект). Невысокий собственный модуль матрицы ( ≲ 100 кПа) означает, что магнитные силы, действующие как на частицы, так и между ними, способны создавать упругие напряжения, вызывающие заметные деформации композита, так что МАЭ проявляют отчётливый механический отклик на приложенное магнитное поле умеренной величины. Именно уникальная магнитомеханика МАЭ позволяет использовать их в рабочих элементах множества разных устройств, в частности, управляемых демпферов, вибрационных сенсоров [9] , актуаторов в приборостроении и робототехнике [10, 11] , а также в разнообразных приборах медицинского назначения [12, 13] .
Теоретическое описание МАЭ развивается по двум взаимодополняющим направлениям. Континуальная магнитоупругость трактует композит как однородную среду, где связь между деформацией и намагниченностью описывается относительно простыми феноменологическими законами [14, 15] . Для решения задач этого типа построены эффективные численные схемы, применяемые для тел конечных размеров [16, 17] . Мезоструктурный подход, напротив, исходит из расчёта полей и сил в системах многих частиц, связанных магнитными и упругими взаимодействиями. При переходе к макроскопическому описанию используются различные варианты осреднения [18 –20] . В целом ряде случаев оба указанных направления приводят к качественно различным предсказаниям при, казалось бы, сходных допущениях о структуре наполнителя, характере сцепления частиц с матрицей и степени сжимаемости среды. Обзор расхождений дан, например, в работе [21] . С учётом сказанного можно заключить, что роль эксперимента для проверки теоретических результатов чрезвычайно важна, а требования к достоверности выполняемых измерений должны быть особенно высокими.
Между тем ответ на вопрос о достоверности измерений отклика МАЭ на приложенное поле и сам по себе далёк от тривиального. Примером может служить измерение полевой зависимости динамического модуля упругости методом ротационной реометрии. Образец МАЭ, согласно методу, зажимается между двумя обкладками, одна из которых приводится в движение с заданными частотой и амплитудой. По умолчанию предполагается, что деформация образца полностью следует за вынуждающим воздействием. Однако в работах [22, 23] убедительно показано, что для низкомодульных МАЭ это предположение легко нарушается: возникает проскальзывание образца относительно обкладок, которое прибор готов интерпретировать как зависимость модуля от силы поля и амплитуды механического воздействия, что является очевидным артефактом. После того
Статья опубликована в открытом доступе по лицензии CC BY 4.0
как специальной подготовкой образцов проскальзывание было устранено, часть ранее опубликованных данных о магнитореологическом эффекте в изучавшихся МАЭ пришлось радикально пересмотреть [22] . Выяснилось, что серьёзные искажения вносит не сам материал, а условия, при которых производится измерение (здесь — качество сопряжения образца с оснасткой); обнаружить этот фактор в самих измерениях достаточно трудно.
Способ измерения, который представлен и проанализирован в настоящей работе, относится не к магнитореологии МАЭ, как в [22, 23] , а к магнитодеформационному (магнитострикционному) эффекту в этом композите. Речь идёт об исследовании свойств МАЭ в ситуации, когда осевое магнитное поле прикладывается к образцу, лишённому возможности деформироваться в этом направлении, поскольку обкладки реометра зафиксированы. При этом мерой отклика служит не деформация, а сила, создаваемая образцом, стремящимся удлиниться [24 –26] . Выбор задачи обусловлен тем, что в измерениях такого типа влияние условий сопряжения столь же существенно, как и при динамической реометрии, а их роль практически не изучена.
Указанная изометрическая схема удобна тем, что не требует визуального доступа к образцу, и допускает прямую регистрацию силового отклика. В то же время для оценки точности измерений необходимо знать, насколько сильно на них влияет качество контакта между поверхностью образца МАЭ и обкладкой прибора. Это тем более актуально, что поверхность реального образца не бывает идеально плоской: на неё влияют и качество внутренней поверхности формы, где отливался образец, и условия извлечения из этой формы, и наличие остаточных лакун, микропузырьков, и прочие факторы.
Стандартный путь улучшения контакта между образцом и обкладкой — создание осевой сжимающей нагрузки перед подключением магнитного поля (преднагрузка). Однако подход к выбору величины преднагрузки до сих пор остаётся чисто эмпирическим, лишь совсем недавно появились первые систематические данные о влиянии нормальной силы на отклик МАЭ, измеряемый по изометрической схеме [27] . Таким образом, хотя эксперимент и доказывает со всей определённостью, что изменение фактической площади контакта влияет на результаты измерений [26] , теоретическая трактовка, позволяющая установить характер этой связи, пока отсутствует.
Правомерен и более общий вопрос: достаточно ли для определения качества контакта знать лишь долю его рабочей площади, или существен также масштаб поверхностных неровностей? Для внесения ясности в настоящей работе поставлена и решена задача о силе, развиваемой цилиндрическим образцом МАЭ, который помещён между неподвижными обкладками и подвергнут действию однородного осевого (нормального к обкладкам) магнитного поля. Нижний торец цилиндра идеально плоский и жёстко закреплён на обкладке. Неровность поверхности верхнего торца моделируется созданной на нём «рябью»— периодической последовательностью впадин и выступов. В осевом сечении образца профиль каждого выступа имеет форму дуги окружности, верхняя часть которой (гребень) срезана и заменена горизонтальным отрезком. В силу этого торцевая поверхность цилиндра представляет собой систему концентрических плоских колец (срезанных гребней), их горизонтальные части и находятся в контакте с неподвижной обкладкой. Величина, на которую срезан гребень, определяет ширину контактного кольца. Такая геометрическая схема характеризуется двумя независимыми параметрами — относительной площадью контакта и масштабом «ряби»(числом выступов, размещающихся на радиусе), что позволяет проследить влияние каждого параметра по отдельности. Задача решается методом конечных элементов (МКЭ) в рамках континуальной модели магнитоупругости, продолжающей подход работ [16, 28] . Сила, развиваемая намагниченным цилиндром МАЭ, находится как производная полной энергии системы по смещению (виртуальному) верхней обкладки.
Показано, что относительная площадь контакта сама по себе не является исчерпывающей характеристикой качества поверхности. Расчёт продемонстрировал, что при фиксированной общей площади контакта возникающая сила ниже предельного значения, соответствующего полному (идеальному) примыканию МАЭ к обкладке, причём их разность тем больше, чем крупнее неровности поверхности. Полученные результаты дают возможность указать в том числе ситуации, когда преднагрузка (она часто используется для повышения качества контакта) улучшает измерение, и те, при которых она оказывается вредным фактором. В соответствии с этим удаётся сформулировать и рекомендации к постановке эксперимента.
Работа построена следующим образом. В разделе 2 представлены геометрия задачи и схема измерения, в разделе 3 — математическая модель, а в разделе 4 — её МКЭ-реализация, верификация которой дана в разделе 5, где также перечислены ограничения, налагаемые на точность модельных предсказаний. Результаты расчётов приведены в разделе 6, их обсуждение и следствия, полезные для практики, — в разделе 7.
-
2. Постановка задачи
Цилиндрический образец магнитомягкого МАЭ помещён между двумя жёсткими немагнитными обкладками измерительной ячейки, к нему приложено однородное внешнее магнитное поле H 0 , направленное вдоль оси цилиндра (Рис. 1) . Положение обкладок зафиксировано, так что магнитострикционное удлинение образца заблокировано; мерой эффекта служит нормальная сила F , с которой образец давит на верхнюю обкладку. Анализ этого отклика позволяет извлечь информацию о равновесных магнитных и механических свойствах тестируемого МАЭ.
Задача решается в осесимметричной постановке; используются цилиндрические координаты (р, z), ось z совпадает с осью образца и сонаправлена с H 0 . Цилиндр имеет высоту l и радиус a, то есть занимает область:
Q s : 0 С р С а, 0 С z С l.
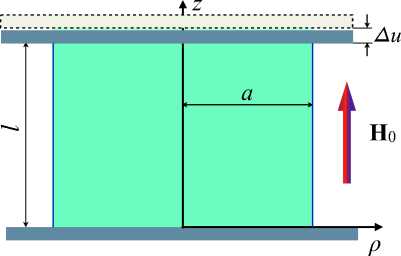
Рис. 1. К расчёту силового отклика образца МАЭ во внешнем однородном магнитном поле; ∆u – виртуальное смещение
Нижний плоский торец цилиндра жёстко скреплён с плоской неподвижной границей. Края обоих торцов (р = а) сопряжены с образующей цилиндра через скругления радиуса r c ≪ a , что позволяет устранить неинтегрируемые особенности поля, порождаемые прямыми углами.
На верхнем торца моделируется шероховатость реального образца в виде последовательности из n концентрических равноотстоящих в радиальном направлении выступов (валиков) с периодом b = a/n (Рис. 2а , б ). В ситуации, когда ограничение сверху отсутствует, проекция каждого валика на осевое сечение цилиндра (см. Рис. 2в ) представляет собой дугу окружности радиуса R = b/2 с центром ниже уровня z = l на величину h . Согласно этому условию, границы соседних в я друг друга, а их центральные линии суть окружности с радиусами:
Pi = (i-\-l/2)b (г = 0,1,...,п —1).
В та
(а)
z
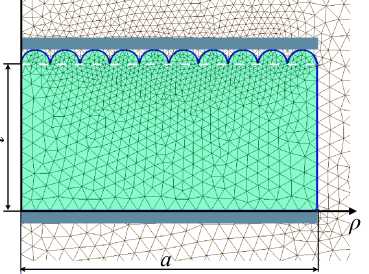
Рис. 2. Осевое сечение модельного образца (показана его половина) с шероховатым торцом; в этой проекции поверхность Γ c имеет вид набора горизонтальных отрезков (точек при δ → 0), соприкасающихся с верхней обкладкой
(^
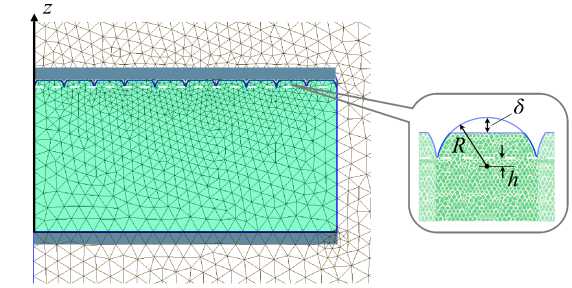
Варьируемый рельеф торца создаётся обрезкой гребней валиков горизонтальной плоскостью на величину δ , так что их верхние части находятся на высоте:
z c = l + R — h — 6. (1)
Координата z c задаёт положение верхней обкладки измерительного прибора (пластины), которая полагается идеально плоской. Таким образом, поверхность Γ c , по которой образец контактирует с обкладкой, представляет собой систему концентрических кольцевых площадок с профилем, показанным на рисунке 2в . Сила F — основной результат изометрического эксперимента — рассчитывается как сумма вкладов, создаваемых всеми кольцами, образующими Γ c .
Как видно из соотношения (1) , параметр δ (глубина срезки) контролирует площадь соприкосновения образца с обкладкой: при 6 ^ 0 контакт вырождается в набор концентрических линий, а при 6 ^ (R —h) выступ оказывается укороченным до основания; торец становится плоским, а контакт — полным. Следует отметить, что последний переход осуществляется скачкообразно. Соседние валики касаются друг друга на глубине h ниже z = l, так что между ними на этом уровне остаются плоские перемычки шириной 2R ( 1 — у/ 1 — (h/R) 2 ) ^ 0.04R (при h = 0.2R). Пока z c >l, в контакте находятся только срезанные дуги, и их суммарная доля не превышает у/ 1 — (h/R) 2 ^ 0.98; в момент 6 = R — h секущая плоскость опускается до уровня z = l, перемычки вступают в контакт все сразу, и доля площади достигает единицы. В расчётах использованы срезки 6 < 0.7R, то есть режим контакта только по дугам. Относительную («рабочую») долю площади контакта определяет параметр β ≡ S cont S s , где S cont — актуальная, а S s = па2 — предельно возможная площадь контакта; в проведённых расчётах изучен интервал 0.14 < в ^ 0.95.
В геометрическом отношении контактные поверхности с разным числом выступов строятся подобными: при переходе от n 1 к n 2 все размеры масштабируются как n 1 /n 2 , тогда как радиус a и высота l образца остаются фиксированными. Благодаря этому наборы значений β для всех n совпадают, а отличие результатов при одинаковых условиях контактирования, но различных n, отражает именно влияние масштаба неровностей.
-
3. Математическая модель
-
3.1. Кинематические соотношения и упругая энергия
Материал образца (МАЭ) рассматривается как сплошная (бесструктурная) магнитоупругая среда, в которой дисперсный наполнитель учитывается путём введения эффективной магнитной восприимчивости. Такой подход вполне оправдан для описания макроскопических эффектов, поскольку характерный размер феррочастиц (единицы микрон) на несколько порядков меньше как размеров образца, так и масштаба неровностей его поверхности. Для полноты решения магнитомеханическая задача формулируется в терминах конечных деформаций.
Пусть u ( r 0) — поле перемещений, заданное на отсчётной конфигурации. Градиент деформации, его якобиан и мера деформации Коши–Грина суть
-
F = g+VuT, J = det F, C = FT •F,(2)
где g — единичный тензор, а верхний индекс T означает транспонирование. В осесимметричном случае градиент вычисляется с учётом азимутальной компоненты:
(dpUp dzup0 \ dpuz dz uz 0.
-
0 0
-
3.2. Магнитная подсистема
В механическом отношении МАЭ рассматривается как слабосжимаемая неогуковская среда плотностью ρ с логарифмическим объёмным слагаемым (см., например, [29] ):
W = (1/2)G(tr C-3)-G InJ +(1/2)Л(lnJ )2,(3)
при этом G — модуль сдвига, Л — первый параметр Ламе, а модуль объёмного сжатия есть K = Л + 2G/3. В пределе малых деформаций потенциал (3) приводит к закону Гука: ст = 2Ge + Л (tr е) g , где ст и е — тензоры напряжений и деформаций, определяемые стандартным образом. В соответствии с предположением о слабой сжимаемости изучаемого материала далее в расчётах соотношение упругих параметров принимается равным Л/G = 500, что соответствует коэффициенту Пуассона vи 0.499.
Магнитостатика формулируется в актуальной конфигурации через скалярный магнитный потенциал ψ возмущения, то есть полное поле представляется как сумма внешнего однородного и индуцированного полей:
H = H o -V ф = H o - F -T •V ф, (4)
где V — градиент по актуальным координатам. Такая запись автоматически удовлетворяет уравнениям Максвелла для непроводящей среды: V х H = 0, а уравнение div B = 0 получается как условие стационарности функционала энергии по функции ψ. В не слишком сильных полях МАЭ ведёт себя как линейно намагничивающийся материал с восприимчивостью χ, чему отвечает плотность энергии:
W magn = -(1/2)M o xH 2 , (5)
где µ 0 — магнитная постоянная. В энергию также вводится слагаемое, описывающее магнитоупругую связь, обусловленную перестройкой структуры магнитного наполнителя при деформировании:
W cross = -(1/2)aM o H -( C - g )- H . (6)
Феноменологический параметр α характеризует магнитный отклик композита на приложенную деформацию; только при условии a = 0 материал можно считать магнитоизотропным, а его магнитные свойства — неизменными.
-
3.3. Функционал полной энергии
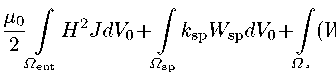
Полная энергия системы складывается из энергии поля во всём пространстве и энергии, локализованной в образце:
U = - ^ У H 2 JdV 0 + У k sp W sp dV o + У (W + W cro Ω ent Ω sp Ω s
> ss + W magn )dV 0 . (7)
Первый интеграл берётся по всей расчётной области Q ent = Q sp + Q s (образец + окружающее пространство), а последний — только по объёму образца Ω s ; плотности W, W cross и W magn относятся к единице отсчётного объёма, как и восприимчивость χ. Второе слагаемое играет вспомогательную роль: внешней области приписывается упругость того же типа, что и присуща образцу. Функция W sp — это потенциал (3) с заменой Л sp = 0.3Л, в формулу (7) он входит с малым коэффициентом k sp = 10 -4 ; уменьшенное значение Л sp в этом потенциале улучшает сходимость вычислений. Такое дополнение позволяет определять поле перемещений сразу во всей расчётной области и тем самым отслеживать деформацию МКЭ-сетки, не прибегая к её перестроению.
Подстановка разложения (4) в первое слагаемое формулы (7) приводит к его разделению на три вклада: ( i ) постоянный к Н 2 , не зависящий от искомых полей; ( ii ) квадратичный по индуцируемому полю
- 2 j | F -T •V^| 2 JdV o ; (8)
Ω ent
( iii ) перекрёстный член, который в силу соотношений div H 0 = 0 и ^| Г и =0 обращается в нуль тождественно после преобразования объёмного интеграла в поверхностный:
µ 0
/
H o •V ^JdV o = M o
Ω ent
У ^ H o • n dS = 0.
Г ∞
Здесь n — наружная нормаль к бесконечно удалённой поверхности Γ ∞ ; в КЭ-задаче эту роль играет внешняя граница расчётной области. Замена в формуле (7) первого слагаемого на (8) даёт выражение для магнитной энергии образца, которое далее используется в расчёте.
-
3.4. Обезразмеривание
Для приведения функционала (7) к безразмерной форме в качестве единицы длины выбирается радиус образца a, а в качестве масштабом напряжений является модуль сдвига G. Соответственно, единицей объёма служит a 3 , единицей энергии — Ga 3 , а единицей силы — Ga 2 . Безразмерные величины определяются соотношениями:
r = r
a
~ U л H тЛ W Л U Л F
' H p G/M o ’ W G, U Ga 3 ’ F Ga 2 .
Поскольку градиент деформации (2) безразмерен, а плотности энергии (5) , (6) квадратичны по полю и не содержат производных по координатам сверх входящих в F и V^, то функционал (7) при переходе к переменным (9) сохраняет свой вид (потенциал обезразмеривается как ^ = ^ /( a-\/G/M o ) ). Далее знак тильды опущен.
В принятых единицах цилиндр имеет единичный радиус, а его безразмерная высота l численно равна отношению высоты к радиусу, площадь торца Ss = п, а объём V s = nl. Безразмерными параметрами задачи являются напряжённость внешнего поля H 0 , материальные константы χ , α , Λ/G и геометрические характеристики: высота образца l, а при шероховатом торце — ещё и число выступов n (их радиус R = 1/2n) и глубина срезки 5. Собственного масштаба длины модель не содержит, поэтому результат, полученный при a = 1, можно переносить на образец любого размера, если пересчитать силу по формуле: F = F Ga2 . Силовой отклик МАЭ удобно представить в нормированном виде:
~
f== ^-
J M o H o ss пН 2
Отклик не зависит ни от выбора единиц, ни (при линейном законе намагничивания) от приложенного поля.
Для примера оценить по порядку величины размерную напряжённость поля, соответствующую Н = 1. Для типичного МАЭ на основе полидиметилсилоксана с магнитомягким наполнителем [3, 4, 30] модуль Юнга (в нулевом поле) составляет 30 ^ 100 кПа, то есть модуль сдвига G « 10 ^ 30 кПа, откуда д/ G/m o ~ 90 ^ 155 кА/м. Использованные в расчётах значения H o = 0.034^ 0.056 отвечают легко достижимым в эксперименте полям 3^9 кА/м; линейность отклика по Н 2 при этом проверена непосредственно.
-
3.5. Вариационная постановка
Искомые поля придают стационарное значение функционалу U ( u ,^), полученному из (7) после показанного выше упрощения. Причём относительно смещения u требуется найти минимум, а по ψ — максимум (седловую точку), что характерно для задач, где магнитостатическая часть формулируется в терминах скалярного потенциала.
Соответствующие граничные условия имеют вид:
' =0, uk =0, u l z=o = 0, u l r c = u * e z , (11)
где e z — орт вертикальной оси, а u ∗ — смещение обкладки в этом направлении. Условия (11) дополняются требованием осевой симметрии:
-
u p | p=0 = 0, d^ / dP | p=0 = °.
-
4. Численная реализация
-
4.1. Дискретизация
-
Соотношение u | r c = u * e z означает, что в контакте образца с обкладкой проскальзывание и отслоение запрещены. Остальная часть верхнего торца (боковые поверхности выступов и впадины между ними) свободна от нагрузки.
Для решения задачи использовался МКЭ, реализованный на базе вычислительной платформы FEniCSx/DOLFINx. Расчётный код и данные доступны у авторов. Поля u иψ аппроксимировались непрерывными кусочно-линейными функциями (элементами Лагранжа первого порядка) на общей треугольной сетке; неизвестные объединялись в смешанное пространство V 1 х V 1 .
Расчётная область, окружающая образец, представляла собой полукруг радиуса R ext в плоскости (ρ, z) (Рис. 3) . Все длины здесь и далее измерялись в единицах радиуса образца a. Величина R ext выбиралась так, чтобы она существенно превосходила наибольший размер образца. В частности, полагалось: R ext = 15 в серии расчётов гладкого образца с переменной высотой (l < 2.08); R ext = 10 в расчётах шероховатого торца при l = 0.5; R ext = 7.5 при разложении силы на составляющие (l < 1). Сетка строилась генератором gmsh с использованием фонового поля размера:
L(p,z) = Lo+q[p2 + (z-(1/2)l)2] , q = 7•10 3, что обеспечивало мелкое разбиение вблизи образца, где сосредоточены градиенты полей, и грубое — на периферии расчётной области.
Размер элемента на границе образца составлял L 0 = 0.0025 при гладком торце и L 0 = 0.0035 при неровном. В последнем случае на полуокружность наименьшего радиуса (n = 40, R = 1/80) приходилось около десятка элементов а на выступы большего радиуса — пропорционально больше В выполняемых расчётах необходимым условием было высокое пространственное разрешение сетки, позволяющее учесть влияние мелкого рельефа поверхности образца МАЭ. Детали этого рельефа создают неоднородности магнитного поля и сказываются на силе, развиваемой образцом, являющей предметом определения в настоящей работе.
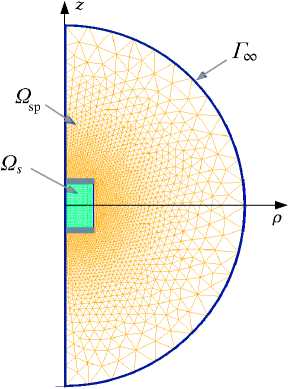
Рис. 3. Схема конечно-элементной сетки, охватывающей образец и расчётную область; в масштабе рисунка конечные элементы внутри образца неразличимы, там сетка слишком густая; внешний размер расчётной области уменьшен относительно использованного при вычислениях
Система нелинейных уравнений, получающаяся варьированием функционала U , решалась методом Ньютона (SNES из библиотеки PETSc) с прямым решателем MUMPS для линеаризованных задач. Для улучшения сходимости поле включалось в два шага: сначала задача решалась при пренебрежимо малом значении H 0 2 , затем при заданном. Критерием остановки расчёта служила относительная вариация решения ниже 10 -8 .
-
4.2. Вычисление силы
В рассматриваемой задаче прямое вычисление силы путём интегрирования напряжений по площадке контакта неприемлемо: на кромке срезанного выступа поле и напряжения имеют особенность, и поверхностный интеграл медленно сходится на измельченной сетке. Поэтому сила отыскивалась при помощи энергетического способа как производная полной энергии системы по виртуальному смещению обкладки.
Алгоритм состоял в следующем:
-
— при заданном значении H 0 решалась магнитоупругая задача с и * = 0 и вычислялась полная энергия U 0 ;
-
— та же задача решалась при и * = +Ди и при и * = — Ди, что дало значения энергии U + и U - ;
-
- сила определялась как центральная разность:
F = - (U + - и - )/(2Ди),
и попутно рассчитывалась эффективная жёсткость образца:
k =(U + + U - — 2и о ) / (Ди) 2 .
Шаг дифференцирования Ди = 10 -7 выбирался из условия, при котором разность энергий ещё существенно превышала погрешность решателя, но квадратичная поправка уже стала пренебрежимой. Преимущество способа (12) в том, что он не требует раздельного учёта упругих и максвелловых напряжений на негладкой поверхности: обе составляющие входят в полную энергию автоматически и с правильными весами.
Основные параметры проведённых серий расчётов содержит таблица 1. При вычислениях использована гауссова нормировка, в которой x g = 0.2 и H 0G = 0.12 либо 0.2; в таблице приведены отвечающие им величины в единицах (9) : X = 4nx G =2.513 и H o = H og / V^n.
В дальнейшем изложении сила, развиваемая намагниченным образцом, представляется в единицах (10) , нормирующих её на предельную площадь контакта, и рассматривается как усреднённое удельное давление.
Таблица 1. Параметры серий расчётов (все величины безразмерны, длины – в единицах радиуса образца a)
|
Варьирование δ |
Варьирование l |
Вычисленные силовые вклады |
|
|
Число выступов n |
10,20,30,40 |
0 (плоский торец) |
0 (плоский торец) |
|
Радиус образца a |
1 |
1 |
1 |
|
Высота образца l |
0.5 |
0.025^2.08 |
0.025^1.0 |
|
Радиус выступа R |
1/2n |
– |
– |
|
Заглубление центра h |
0.2R |
– |
– |
|
Срез выступа δ |
(0.01^0.7)R |
– |
– |
|
Скругление ребра r c |
0.005 |
0.005 |
0.005 |
|
Внешнее поле H 0 |
0.0564 |
0.0339 |
0.0339 |
|
Восприимчивость χ |
2.513 |
2.513 |
2.513 |
|
Параметр связи α |
0 |
0 |
0 |
|
Отношение Λ/G |
500 |
500 |
500 |
|
Радиус области R ext |
10 |
15 |
7.5 |
|
Размер элемента L 0 |
0.0035 |
0.0025 |
0.0025 |
|
Виртуальное смещение ∆u |
10 - 7 |
10 - 7 |
10 - 7 |
-
5. Верификация расчётов
Обсуждаемая сила F , согласно (12) , вычислялась как разность энергий двух близких состояний, отнесённая к малому параметру ∆u. Определяемая таким образом она была чувствительна сразу к нескольким источникам погрешности: к точности решения нелинейной задачи, к шагу дифференцирования, к разрешению сетки и к размеру усечённой внешней области. Ниже все они были проверены по отдельности. Если не оговорено иное, расчёт проводился для цилиндра с плоскими торцами при a =1, l = 0.5, H 0 =0.0339, x = 2.513 и а = 0.
-
5.1. Независимый расчёт силы
Формулу (12) можно проверить, не решая задачу заново. Пусть w — найденный вектор узловых неизвестных, а Ri = dU/dwt — вектор невязки, собранный на этом решении без наложения главных граничных условий. Виртуальному смещению обкладки отвечает изменение тех компонент w , которые суть вертикальные перемещения узлов площадки Γ c . Отсюда
F p = - X R t . (14)
i ∈ Γ c
Это есть не что иное как точная — в рамках дискретной задачи — реакция верхней обкладки. Величина (14) получается однократной сборкой невязки и не содержит ни ∆u, ни разностной аппроксимации, то есть служит полностью независимым критерием контроля для (12) .
Совпадение двух расчётов близко к машинной точности:
1 p 1
max —— 1 [calc] F
< 10 -5 ,
причём оно сохраняется во всём диапазоне параметров, обсуждаемом в настоящем разделе. Тем самым подтверждается корректность и записи функционала полной энергии (7) , и выбора значения ∆u, которое не вносит заметного искажения в результаты.
-
5.2. Шаг дифференцирования и стабилизирующий член
Шаг ∆u в (12) ограничен с двух сторон: слишком большой порождает поправку порядка (1/6)U ′′′ ∆u 2 , где U ′′′ — третья производная энергии по смещению обкладки (вклад жёсткости (13) в центральной разности сокращается); слишком малый ведёт к потере значащих цифр при вычитании двух близких значений энергии. Результаты проверки для плоского торца собраны в таблице 2, где указано отклонение (в %) от расчёта при Ди = 5^10 -9 .
Начиная с Ди = 5 • 10 7 , значения совпадают в пятом-шестом знаке. Единственное заметное отклонение —
Таблица 2. Влияние шага дифференцирования ∆u на вычисляемое значение силы при L 0 = 0.005 и R ext = 15
|
∆u |
5·10 - 6 |
5·10 - 7 |
5·10 - 8 |
5·10 - 9 |
|
l = 0.05 |
+0.545 |
+0.005 |
-0.0002 |
0 |
|
l = 0.145 |
– |
+0.0003 |
+0.0001 |
0 |
|
l=0.5 |
+0.0004 |
+0.0003 |
+0.0002 |
0 |
+0.55% при Ди = 5 • 10 -6 и l = 0.05 — отвечает тонкому образцу, у которого велики старшие производные энергии, о чём косвенно свидетельствует и жёсткость (k « 1.8 • 10 4 против 56 при l = 0.5). Потери точности на нижнем конце диапазона нет вплоть до Ди = 5 • 10 -9 , что согласуется с оценкой (15) ; принятое в расчётах значение ∆u = 10 -7 лежит в середине плато.
Отдельно проверено стабилизирующее слагаемое ε c
У V^-(Vup+Vuz)dV с sc = 10 7, которое в численной реализации добавлялось к функционалу (7) для подавления осцилляций смешанной аппроксимации. При εc = 0 сила меняется лишь в четвёртом-пятом знаке (6.98974• 10-4 против 6.98947• 10-4 при l = 0.05 и 8.09357• 10-4 против 8.09326 • 10-4 при l = 0.5), то есть на результат не влияет.
-
5.3. Размер внешней области и регуляризация
-
5.4. Квадратичность отклика по полю
Магнитостатическая задача формально поставлена во всём пространстве, но решается в круге конечного радиуса R ext с условием ψ = 0 на его границе. Такое усечение занижает энергию рассеянного поля, и заранее не очевидно, насколько велика вносимая им погрешность.
Влияние параметра R ext показывает содержимое таблицы 3 : плоские торцы, L 0 = 0 . 0025, отклонения отсчитаны от значения F при наибольшем из рассчитанных радиусов ( R ext = 25 при l = 0 . 5 и 22 . 5 при l = 1). Как видно, разброс во всём диапазоне не превышает 0 . 06%, а уже при R ext = 10 отличие от предельного значения составляет 0.01 Л 0.05%. Причина в том, что сила определяется неоднородностью распределения поля V ^ в непосредственной окрестности образца, тогда как вдали от него потенциал ψ быстро приобретает простую дипольную форму. Это оправдывает сопоставление серий раздела 5, выполненных при R ext = 10 (варьирование δ ) и R ext = 15 (варьирование l ): различие между ними пренебрежимо мало (0 . 013%).
Таблица 3. Погрешность вычисления силы F в зависимости от радиуса внешней области
|
R ext |
7.5 |
10 |
12.5 |
15 |
20 |
25 |
|
l=0.5 |
+0.059 |
+0.013 |
+0.016 |
0.000 |
-0.006 |
0 |
|
l=1 |
– |
+0.053 |
– |
+0.012 |
– |
0 |
Вспомогательная (фиктивная) упругость внешней области, введённая в (7) с коэффициентом k sp = 10 -4 , служит исключительно для сохранения качества сетки при деформировании образца и не должна влиять на результат. Прямая проверка это подтверждает: при k sp = 10 -3 и 10 -4 сила совпадает в шести значащих цифрах (8.039688• 10 -4 против 8.039685• 10 -4 ). Уменьшать k sp ниже 10 -4 нельзя: при k sp < 10 -5 внешняя сетка теряет жёсткость, и ньютоновские итерации перестают сходиться. Так что принятое значение лежит у нижней границы устойчивости.
Нормировка в (10) предполагает, что при линейном законе намагничивания сила пропорциональна квадрату напряжённости приложенного поля. В рамках принятой модели это следует из структуры функционала (7) , однако при конечных деформациях связь перестаёт быть строго квадратичной, и важно знать, при каких значениях параметров это происходит.
Результаты прямой проверки собраны в таблице 4; расчёт выполнен для плоских торцов при l = 0.5, a = 1, L0 = 0.0025 и Rext = 15. Поле задавалось круглыми значениями гауссовой нормировки H0G = 0.05, 0.12, 0.2 и 0.3; строки F и f вычислены по неокруглённым H0 = H0G 4π. Из таблицы видно, что в шестикратном диапазоне значений поля нормированная сила постоянна с точностью 0.004%. Это оправдывает сопоставление серий, рассчитанных при разных H0: варьирование 8 выполнено при H0 = 0.0564, а варьирование высоты образца — при H0 = 0.0339 (см. Табл. 1).
Таблица 4. Данные для проверки квадратичности зависимости от H 0
|
H 0 |
0.014105 |
0.033851 |
0.056419 |
0.084628 |
|
F |
1.39572·10 - 4 |
8.03969·10 - 4 |
2.23324·10 - 3 |
5.02489·10 - 3 |
|
f |
0.223315 |
0.223325 |
0.223324 |
0.223328 |
|
Отклонение, % |
-0.004 |
0 |
-0.000 |
+0.002 |
5.5. Сопоставление с точным решением для слоя
Выполненные выше проверки касаются устойчивости результата по отношению к параметрам дискретизации. Для верификации разработанного подхода используется предельный случай бесконечного плоского слоя, допускающий точное аналитическое решение.
Пусть слой толщиной l, неограниченный в поперечных направлениях, помещён между твёрдыми обкладками, а поле H 0 приложено по нормали к нему. Из поперечной однородности следует: и р = 0 и u z = u z (z). В однородном поле однородна и намагниченность M , так что объёмная плотность магнитной силы обращается в нуль. Поэтому компонента a zz постоянна по толщине слоя, а из граничных условий u z (0) = u z (l) = 0 следует u z = 0: деформация отсутствует, и сила, действующая на обкладку, имеет чисто магнитное происхождение.
Магнитная восприимчивость χ в (7) отнесена к единице отсчётного объёма, поэтому при относительном растяжении λ в направлении действия поля намагниченность единицы актуального объёма составляет: M = хН / А. Размагничивающий фактор бесконечного слоя, намагниченного по нормали, равен единице, так что внутреннее поле есть
H in = Н о - M = ^H ' . (16)
А+X
Подстановка (16) в (7) с учётом того, что снаружи возмущение поля отсутствует, даёт для энергии в расчёте на единицу площади слоя величину:
U 1 = l
W ei (A) — (1 / 2) ^ o xH q А+х
Виртуальное растяжение смещает границу слоя на Au = (А —1)1; дифференцирование (17) по Au и учёт условия равновесия недеформированного слоя: dW el /дА | Л = 0, приводят к выражению для давления на обкладку:
P = —dUi/d(Au) = (1/2)^oMn, Mn = хНо/(1+ X), где Mn — номинальная, не возмущённая деформацией намагниченность.
Согласно (18) , величина P не зависит ни от толщины слоя, ни от значений упругих констант, а при х > 1 насыщается на уровне 1 2 µ 0 H 0 2 , поскольку сильно намагничивающийся слой полностью экранирует внешнее поле. Размагничивающий фактор, стремящийся к единице, имеет и образец конечного радиуса a в пределе исчезающей толщины, так что для него нормированная сила (10) при l ^ 0 стремится к пределу:
f [^o] = (1/2)x 2 / (1+ х) 2 = 0.2559, (х = 2.513). (19)
Формулу (19) естественно использовать для проверки численного расчёта, тем более что окрестность точки l ^ 0 наименее благополучна по сходимости. Прямое сопоставление, однако, мало показательно: при малых l, как будет показано ниже, дискретизация даёт погрешность в несколько процентов, а экстраполяция к пределу некорректна, поскольку составляющие силы ведут себя при l ^ 0 по-разному. Их следует разделить, как это сделано в подразделе 5.1: в пределе тонкого диска упругая часть обязана обращаться в нуль, а магнитная — выходить на (19) . Расчёт это подтверждает (см. Табл. 5) : величина f el монотонно убывает, стремясь к нулю, а линейная экстраполяция f magn по двум наименьшим высотам к l = 0 даёт значение 0.2563 против аналитического 0.2559, то есть расхождение составляет 0.17%.
Таблица 5. Магнитная и упругая части нормированной силы для радиуса a = 1 и размера элемента L 0 = 0.0025
|
l |
0.025 |
0.05 |
0.0725 |
0.0975 |
|
f magn |
0.2680 |
0.2797 |
0.2892 |
0.2989 |
|
f el |
-0.0579 |
-0.0992 |
-0.1320 |
-0.1526 |
|
f |
0.2102 |
0.1805 |
0.1572 |
0.1463 |
-
5.6. Влияние погрешности на конечный результат
Абсолютные значения нормированной силы f на рисунке 4 получены при размере L 0 = 0.0025 конечного элемента и содержат погрешность порядка одного процента при l > 0.25, возрастающую до 5 ^ 10% при l ≲ 0.1. Соответственно, функцию f (l/2a) следует рассматривать как описание формы зависимости, но не как таблицу точных значений. Выводов раздела 5 это не затрагивает: все значения выражены через отношения сил, вычисленных на одной сетке, а устойчивость такого отношения показана в разделе 5.1 на примере немонотонности кривой f (l/2a).
-
6. Результаты
-
6.1. Гладкий торец: зависимость от формы образца
-
Основной результат работы получен при варьировании δ на сетке L 0 = 0.0035 и высоте l = 0.5, где разброс минимален. Сходимость проверялась и здесь: расчёты при n = 10 иn=40 для крайних значений среза повторены на сетке, вдвое более мелкой (см. Табл. 6) .
Таблица 6. К оценке сходимости счёта при варьировании параметра δ
|
L 0 |
n=10 |
n=40 |
||
|
0.0035 |
0.00175 |
0.0035 |
0.00175 |
|
|
F при β = 0.14 |
2.03808·10 - 3 |
1.99235·10 - 3 |
2.18271·10 - 3 |
2.16067·10 - 3 |
|
F при β = 0.95 |
2.25990·10 - 3 |
2.24676·10 - 3 |
2.25538·10 - 3 |
2.24024·10 - 3 |
|
Df,% |
9.82 |
11.32 |
3.22 |
3.55 |
|
Контраст между n = 10 и n = 40 |
3.05 при L 0 |
= 0.0035 |
3.19 при L 0 |
= 0.00175 |
При дроблении сетки декремент Df возрастает на 10^ 15% (относительных), причём согласованно для обоих значений числа n . В результате для торцевых поверхностей с крупными и мелкими неровностями меняется лишь отношение Df от 3 . 05 до 3 . 19, то есть не более чем на 5%. Такая устойчивость объясняется самоподобием расчётных серий. Доля площади, занятая окрестностями сингулярных границ между выступами, определяется геометрическим параметром δ/R , который остаётся инвариантным во всем диапазоне значений n . В силу этого вклад сеточной погрешности масштабируется единообразно для всего семейства кривых, а использование нормировки (24) позволяет практически полностью нивелировать её влияние.
Для того чтобы иметь базовую модель сравнения, сначала рассматривалась сила, возникающая при намагничивании образца с идеально плоским верхним торцом, и прослеживалась зависимость этой силы от формы образца.
Прежде всего, следует отметить, что в используемой модели МАЭ отсутствует внутренний масштаб длины: и упругий потенциал (3) , и магнитные слагаемые (5) , (6) однородны по координатам. Следовательно, при заданных χ , α и Λ/G безразмерная сила, отнесённая к площади торца, могла зависеть только от отношения размеров образца:
f = f ( l/ (2 a )) . (20)
С учётом этого все расчёты выполнялись для образца единичного радиуса ( a = 1) при вариации высоты цилиндра в пределах l = 0.025^2.08, так что аспектное отношение l/(2a) изменялось в интервале 0.0125^ 1.04. Скейлинговая функция (20) вычислялась непосредственно: для геометрически подобных образцов радиусов a = 1 и a = 2 (с пропорционально изменёнными размерами сетки и внешней области) значения f совпали с точностью 10 -4 , и лишь для самых тонких образцов — с точностью 10 -3 .
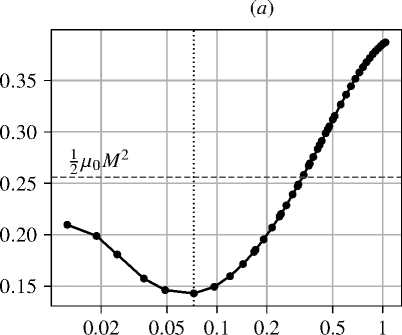
Результат расчёта функции f (l/2a) при параметрах χ = 2.513, α = 0, H 0 = 0.034 приведён на рисунке 4а . Как видно, с уменьшением относительной высоты образца сила сначала падает от 0.387 (при l/2a = 1.04) до минимума 0.143 (при l/2a « 0.07), а затем возрастает и достигает значения 0.210 на левой границе диапазона. Изменение характера функции f справа (при l/2a ≳ 0.07) имеет очевидное объяснение: с удлинением образца уменьшается его размагничивающий фактор. В результате напряжённость внутреннего поля, а с ним намагниченность и, как следствие, магнитное давление растут.
Немонотонность кривой f (l/2a) при малых l на первый взгляд не очевидна. Проверка (см.подраздел 5.2) исключила ошибку за счёт конечно-разностной аппроксимации: уменьшение ∆u на два порядка изменяло результат лишь в пятом-шестом знаке. Влияние густоты сетки сказалось сильнее при l = 0.05: измельчение элемента с L 0 = 0.005 до 0.00125 понизило силу на 12% при том, что, как показано в подразделе 5.1, абсолютное значение силы в этой области известно лишь с точностью до нескольких процентов. Однако подъём f при l/2a < 0.07 определялся отношением сил при разных высотах, а этот параметр ведёт себя устойчиво: на трёх последовательно сгущаемых сетках f 1 =0 . 05 /,f | l=0.0975 = 1.31; 1.24; 1.21 , то есть при четырёхкратном измельчении, его значение уменьшается всего на 8% при отклонении от единицы на 20%. Таким образом, минимум на кривой f (l/2a) не является артефактом расчёта.
I / 2 a I / 2 a
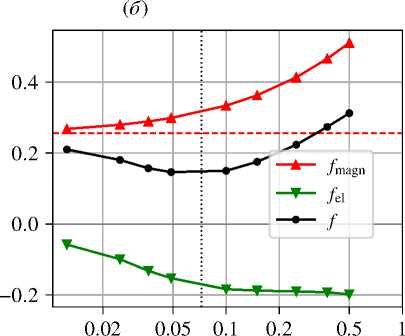
Рис. 4. Нормализованная сила, развиваемая плоским верхним торцом намагниченного цилиндра, в зависимости от его аспектного отношения: полная f ( а ); магнитная f magn и упругая f el компоненты по отдельности ( б ); штриховая линия – предел бесконечного слоя (19) , точечная вертикаль – положение минимума
Для того чтобы объяснить происхождение этого минимума, следует напомнить, что усилие, с которым образец действует на обкладку, есть сумма магнитного и механического вкладов, возникающих на поверхности. В нормализованном виде этой записи можно придать вид:
f = f magn + f el =
1 µ 0 H 0 2 S s
1 2 µ 0
M n2 dS+
σ zz dS
Γ c Γ c
где M n — проекция намагниченности (в расчёте на единицу актуального объёма) на нормаль к торцу, а σ zz — компонента тензора напряжений на поверхности торца, то есть механическое давление. Полная сила вычисляется через узловые реакции (подраздел 5.1) , магнитное слагаемое — по намагниченности на стороне образца, а упругое — как их разность. При этом интеграл (полная реакция) совпадает с силой, найденной дифференцированием функции U из (7) , с точностью до 10 -5 .
Простой анализ показывает, что составляющие силы (21) — f magn и f el — по-разному зависят от высоты образца (см. Рис. 4б ). С удлинением образца размагничивающий фактор в направлении оси z уменьшается, вследствие чего M n растёт, а значит, увеличивается и магнитостатическая сила f magn , стремящаяся удлинить образец от 0.268 (при l/2a = 0.0125) до 0.511 (при l/2a = 0.5). Упругая часть силы, напротив, отрицательна. Причиной её появления является краевой эффект. Действительно, механические напряжения отсутствуют только в бесконечном слое МАЭ (см. подраздел 5.5) . В образце конечной ширины вблизи края торца, то есть по соседству со свободной вертикальной границей, намагничивание создаёт неоднородные поля рассеяния, и под их влиянием там формируется неоднородная намагниченность. Вследствие этого вблизи свободной границы (и на ней) появляются магнитные напряжения, стремящиеся деформировать образец в направлении оси ρ. В ответ на них в образце возникают упругие напряжения противоположного знака, так как условием равновесия свободной границы служит обращение в нуль напряжений на ней.
Неоднородное распределение напряжений, в первую очередь, магнитных, приводит к тому, что вблизи края торца давление на горизонтальной поверхности ослабевает. Иными словами, интегральная сила f получает отрицательное приращение f el (система разгружается). Расчёт показывает, что с увеличением высоты образца эта разгрузка возрастает по абсолютной величине, обнаруживая тенденцию к насыщению. Так, при отношениях l/2a, равных 0.1, 0.15 и 0.5 она составляет f el = -0.184;-0.188;-0.198 соответственно, то есть изменяется на ∼ 8%, в то время как магнитная компонента f magn при том же изменении высоты образца возрастает на ∼ 53%. Очевидно, что минимум силы f отвечает тому аспектному отношению, при котором доминирующая роль переходит к интенсивно растущей магнитной составляющей (на фоне насыщения разгрузки).
В свою очередь, при l → 0 упругая часть обращается в нуль, а магнитная выходит на предел бесконечного слоя (19) , отмеченный на обеих панелях рисунка 4 штриховой линией. Таким образом, возрастание силы, действующей на обкладку, при малых l есть не что иное, как выход на магнитостатическую асимптотику, рассмотренную в подразделе 5.5.
Для того чтобы выяснить, как при свободной боковой поверхности цилиндра и, значит, механической разгрузке проявляет себя сила f, были рассчитаны радиальные профили напряжения σzz (Рис. 5). Для понимания полученных зависимостей следует отметить: с одной стороны, на свободной боковой поверхности должно выполняться условие σρρ = 0; с другой стороны, поскольку у почти несжимаемого материала осевое и радиальное напряжения жёстко связаны, выполнение указанного условия на поверхности означает формирование области неоднородного напряжения, «проникающей»от края образца внутрь него на характерное расстояние:
b cr ∼ l Λ/G.
Иными словами, краевой эффект изменяет механическое состояние образца на масштабе (вдоль оси ρ), который при Λ/G ≫ 1 может многократно превышать высоту l.
Очевидно, что влияние механической разгрузки должно существенно различаться для тонких и толстых образцов. Пусть, как принято для кривых рисунка 5, образец изготовлен из МАЭ с отношением модулей Λ/G = 500. При его толщине l = 0.025 ≪ a область неоднородного напряжения отстоит от края на b cr ≈ 0.56 < a. То есть в тонком образце разгрузка в основном локализуется на периферии, её влияние на оси практически отсутствует: расчёт даёт -σ zz (1/2)µ 0 M n 2 ≈ 0.01. В образце того же радиуса при l = 0.0975 величина b cr уже вдвое превышает a, так что зоны неоднородности занимают всё поперечное сечение цилиндра, что делает радиальное распределение механической разгрузки значительно более равномерным. При дальнейшем увеличении l эти зоны формально становятся много шире фактического радиуса цилиндра, что, однако, уже слабо сказывается на профиле напряжений. Изложенные соображения объясняют отличие друг от друга кривых, соответствующих разным l (Рис. 5) . При малых l разгружена лишь кольцевая область на периферии, при l ≳ 0.1 неоднородность поля напряжений охватывает весь образец. Осцилляции у кромки вызваны потерей точности вычислений в этой области.
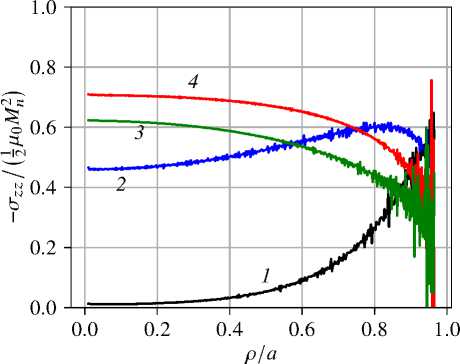
Рис. 5. Радиальное распределение упругой компенсации магнитного напряжения на торце при разной высоте цилиндра l: 0.025 (кривая 1 ), 0.0975 ( 2 ), 0.3 ( 3 ), 1.0 ( 4 )
Параметр (22) удобно использовать для оценки разгрузки, обусловленной краевым эффектом. Так, конфигурации (l = 0.0975, Λ/G = 500) и (l = 0.3, Λ/G = 50) различаются толщиной приблизительно втрое и сжимаемостью в десять раз, но им отвечают близкие значения b cr /a = 2.18 и 2.12. В соответствии с этим на оси образца создаётся почти од инак овая разгрузка: 0.459 и 0.464. Однако в рассматриваемой задаче однопараметрическое подобие по l Λ/G, представленное формулой (22) , выполняется нестрого. Например, в области быстрого нарастания разгрузки (при малых l) расхождение значений f el для конфигураций с близким b cr может достигать 25%.
Для оценки положения минимума кривой f (l/2a), то есть при наименьшем силовом отклике, формула (22) даёт:
b cr ∼ a ⇒ l min ∼ a G/Λ.
Но это соотношение подходит только по порядку величины: так, при Λ/G = 500 получается l min ≈ 0.045, в то время как из численного расчёта следует, что l min = 0.145 или l/2a ≈ 0.07.
Помимо продемонстрированного выше влияния геометрии (краевого эффекта), необходимо отметить сильную зависимость величины f от сжимаемости материала. Так, например, при l = 0.0975 переход по коэффициенту Пуассона от ν = 0.499 к ν = 0.476 (то есть от 500 к 20 по Λ/G) приводит значение f к увеличению в 1.76 раза, то есть почти вдвое. Указать на это особенно важно, так как в экспериментах с МАЭ коэффициент Пуассона обычно не измеряется и по умолчанию принимается равным 0.5, хотя наполнение магнитным порошком заметно повышает сжимаемость композита. Это ещё один возможный источник существенных систематических расхождений между лабораторными измерениями и их теоретической интерпретацией.
-
6.2. Шероховатый торец: влияние глубины срезки и числа выступов
Теперь можно сфокусироваться на основной цели работы: оценке влияния шероховатостей на тензометрические измерения при намагничивании МАЭ в статическом режиме. На рисунке 6а показана зависимость силы, развиваемой торцом, от «рабочей»доли площади контакта β = Scont /Ss для числа выступов n = 10, 20,30,40 при h = 0.2R, α = 0, H0 = 0.0564; штриховая линия соответствует цилиндру с плоским торцом, имеющему радиус a = 1 и высоту l = 0.5.
Результат для случая плоского торца, обозначенный как f 0 (l) ≡ f(l,β = 1)), получен на более мелкой сетке (L 0 = 0.0025 против 0.0035 для остальных кривых), поэтому наблюдается систематический сдвиг на 0.9%.
( а )
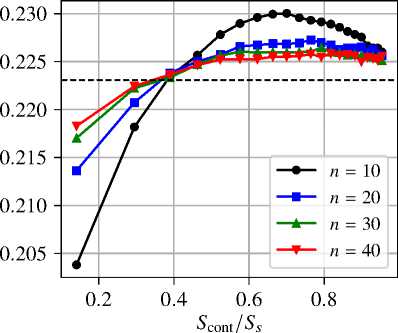
Рис. 6. Сила f, развиваемая цилиндром с шероховатым торцом в зависимости от β – «рабочей»доли площади контакта (штриховой линией в = 1 выделено значение для плоского торца) ( а ); то же самое, но при нормировке актуальной силы f ( в ) насилу f o ( l ff ) для цилиндра с плоским торцом и эффективной высотой l eff ( б )
( б )
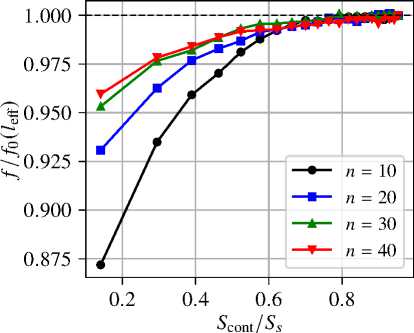
Общая тенденция очевидна: чем меньше площадь контакта, тем меньше регистрируемая сила и существеннее различия между кривыми, соответствующими различным n. Однако кривые на рисунке 6а , построенные в абсолютной нормировке, выглядят необычно: так, линия для n = 10 ведёт себя немонотонно, и в интервале 0.4 < β < 0.95 она и другие линии выходят за, казалось бы, предельно достижимый уровень. Такой характер кривых имеет простое объяснение: выступы на торцевой поверхности не только уменьшают площадь контакта, но и увеличивают эффективную высоту образца. Действительно, плоскость контакта образца с обкладкой находится на новом уровне:
z =leff =l+R-h-δ =l+0.8R-δ, то есть эффективная высота цилиндра с шероховатым торцом превышает базовое значение l тем сильнее, чем объёмнее выступы. Если при n = 40 отличие составляет не более 2%, то при n = 10 оно достигает 8%. Согласно рисунку 4a, удлинение за счет геометрии торца увеличивает силу примерно на 1% и 4% соответственно, что и создаёт наблюдаемый перехлёст. Его причиной является, конечно, эффективное снижение размагничивающего фактора образца.
Влияние шероховатости можно представить более наглядно, если снова отнести расчётное значение f к силе для цилиндра с плоским верхним торцом, но с эффективной высотой l eff . Эту высоту можно определить с помощью данных, на основе которых построен рисунок 4a . Результат такого перемасштабирования показан на рисунке 6б . В последней рассчитанной точке, которой отвечает максимальная срезка выступа в форме полуокружности δ= 0.7R, то есть β max = 0.954 согласно формуле, следующей из элементарной геометрии:
в = ^ 25/R - (5/R) 2 , (23)
связь глубины срезки δ с «рабочей»долей площади контакта с высокой точностью одинакова для всех кривых (Рис. 6б ):
f ( l,β ) f 0 ( l eff )
= 1 . 0080 , 1 . 0089 , 1 . 0074 , 1 . 0098 ( n =10 , 20 , 30 , 40) . (24)
β=β max
Причиной отличия результата (24) от единицы на ∼ 0 . 9 % является систематическая погрешность, которую вносит разница в дискретизации решений: все кривые, кроме характеристики плоского торца, рассчитаны на сетке с L 0 = 0 . 0035 и только эталонная на более мелкой, с L 0 = 0 . 0025; поправка такого порядка согласуется с сеточным сдвигом, оценённым в подразделе 5.6.
Чтобы подытожить результаты влияния шероховатости торца на силу, развиваемую цилиндром из МАЭ при изометрическом намагничивании, необходимо ввести декремент:
Df =1-f/f0, выражающий отличие нормализованной силы от предельно возможной f0 (при плоском торце). Числовые данные, полученные из расчёта и отмасштабированные с учётом эффективной высоты шероховатого торца, представлены в таблице 7 (отношение f (l, β)/f0 (leff) нормировано на своё значение при максимальном контакте, см. (24)).
Таблица 7. Декремент Df в зависимости от величины контактной площадки и числа выступов
|
Df,% |
||||
|
β |
n=10 |
n=20 |
n=30 |
n=40 |
|
0.15 |
12.4 |
6.7 |
4.5 |
3.9 |
|
0.30 |
6.4 |
3.7 |
2.3 |
2.1 |
|
0.45 |
3.2 |
1.8 |
1.3 |
1.2 |
|
0.60 |
1.0 |
0.8 |
0.4 |
0.7 |
|
0.75 |
0.3 |
0.2 |
0.2 |
0.4 |
|
0.95 |
0.0 |
0.0 |
0.0 |
0.1 |
законом:
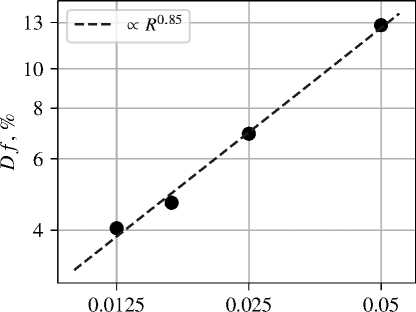
Как видно, снижение измеряемой силы наиболее существенно при малой «рабочей»площади контакта: если при β > 0.6 оно не выходит за 1% ни при каком n, то при β = 0.14 оно составляет от 4.1% при n = 40 до 12.8% при n = 10; эти данные – дополнение к таблице 7. Примечательно, что все четыре варианта шероховатой поверхности — от n = 10 до n = 40, которые описывает любая её строка, имеют одну и ту же «рабочую»площадку контакта и различаются только размером выступа R = a/2n. Это доказывает, что масштаб шероховатости сам по себе (при постоянной площади контакта) является фактором, существенно влияющим на измерение силы в изометрической ситуации: значение декремента Df при переходе от n = 10 к n = 40 изменяется более чем в три раза. Указанная зависимость хорошо описывается степенным
Df ∝ R 0.85
она представлена на рисунке 7.
푅
Рис. 7. Величина Df (декремент силы) при малой площади контакта (δ/R = 0.01, h = 0.2R, β = 0.14) в зависимости от радиуса R дуги выступа, найденная численным расчётом; штриховая линия – степенная аппроксимация
С физической точки зрения полученный вывод означает, что возмущение, вносимое шероховатостью торца, локализуется в слое глубиной порядка R; чем тоньше этот слой по сравнению с высотой образца, тем меньше его состояние влияет на полную энергию системы и, следовательно, на силу f (или F в размерном виде).
-
7. Обсуждение
-
7.1. Влияние шероховатости на точность измерений
-
Полученные результаты дают возможность оценить погрешность, вносимую геометрией поверхности торца в измерения магнитострикционного эффекта при полной идентичности формы образца, его материала и величины магнитного поля. Согласно данным таблицы 7, эта погрешность меняется от долей процента при почти полном прилегании до ∼ 12% при слабом контакте (крупные выступы). Указанная погрешность специфична в двух отношениях:
-
- во-первых, она всегда имеет один знак: шероховатость только занижает регистрируемую силу. Вследствие этого в измерения привносится систематический сдвиг, который воспроизводится для всех одинаково обработанных образцов;
Модель материала, охарактеризованная по таким данным, неизбежно даст заниженные параметры магнитомеханической связи.
-
- во-вторых, эту погрешность нельзя устранить нормировкой. Как показано в подразделе 5.1, без учёта шероховатости зависимость силы от формы образца полностью описывается функцией одного аргумента (20) , и при переходе к образцам другого размера или другого аспектного отношения пересчёт можно выполнить точно. Вклад же шероховатости не входит в эту схему, поскольку определяется абсолютным масштабом неровности, то есть величиной, не связанной с общей геометрией образца.
-
7.2. Роль преднагрузки
В рассмотренной постановке шероховатость нанесена только на один (верхний) торец образца, и на этом примере проанализированы особенности силового отклика МАЭ при намагничивании. В реальности аналогичное качество могут, конечно, иметь обе поверхности. Поскольку предполагается, что вес образца пренебрежимо мал по сравнению с развиваемыми им магнитными силами, то разницы между верхним и нижним торцами нет. Таким образом, если шероховаты оба торца, то представленные результаты можно с равной достоверностью относить к любому из них. Однако если шероховатости (принятого модельного типа) на разных торцах имеют разный масштаб, то к условиям задачи следует добавлять требование равенства сил, действующих на обкладки; это означает, что параметры δ на разных обкладках будут различными.
Хорошо известный из литературы способ уменьшения роли шероховатости — это осевое сжатие образца перед включением поля [26] . В рассматриваемой схеме (см. Рис. 2) преднагрузка уменьшает высоту выступов, тем самым увеличивая площадь контакта, то есть смещает рабочую точку вправо, в область, где декремент силы быстро убывает (Рис. 6б ). Расчёт позволяет оценить этот выигрыш количественно.
Для выступа в форме полуокружности связь глубины срезки δ с «рабочей»долей площади контакта описывается формулой
(23)
(отношением ширины кольцевой площадки к периоду a/n) количественно совпадает со значениями, полученными в расчёте, с машинной точностью. Формула
(23)
учитывает только срезанные дуги и потому справедлива при
5
Дальнейший анализ показывает, что увеличивать сжатие выше обозначенного предела невыгодно. Действительно, при переходе от β = 0 . 60 к 0 . 95 добавляется всего 1% силы, но, согласно (23) , требуется срезка выступа ещё на 45 и 0.49R, то есть дополнительное укорочение образца на 4.9%. Последнее, согласно наклону кривой на рисунке 4a , вызовет уменьшение силы f на 2.6%, и потеря точности превысит выигрыш по ней. Таким образом, для рассмотренного образца оптимум преднагрузки лежит в области в и 0.6^0.75, её дополнительное увеличение только ухудшит результат.
Однако приведённый расчёт — это лишь оценка, поскольку контактная задача об осадке неровностей не решалась. Для установления связи между преднагрузкой (в терминах δ ) и достигнутой площадью контакта были использованы чисто геометрические соображения.
Важно, что в рассматриваемой модели выбор преднагрузки зависит от масштаба неровности: величина 45 и 0.19 R пропорциональна R; например, для мелкой шероховатости (n = 40, R = 0.0125) значение β = 0.6 достигается при сжатии всего на 0.47%. Очевидно, что такая шероховатость создаёт наименьшие трудности при измерениях: она не только порождает меньший декремент силы, но и подавляется существенно меньшей преднагрузкой.
И наконец, необходимо назвать главное ограничение метода преднагрузки: он не устраняет зависимость от масштаба неровностей, а лишь смещает рабочую точку по кривой, положение которой самим этим масштабом и определяется. При одной и той же «рабочей»площади контакта и в том же намагничивающем поле образец МАЭ с крупной шероховатостью всегда давит на обкладку с меньшей силой по сравнению с образцом, у которого шероховатость мельче (см. Табл. 7) . Это означает, что данные измерений, проведённых на разных образцах — пусть с преднагрузкой, но без контроля шероховатости, — нельзя рассматривать как полностью сопоставимые.
-
7.3. Рекомендации к постановке эксперимента
Выполненное исследование позволяет сформулировать ряд соображений, полезных при планировании изометрических экспериментов с МАЭ:
-
— наиболее действенная мера — уменьшение масштаба неровности, то есть шлифовка и полировка торцов, поскольку нежелательный декремент силы убывает с масштабом шероховатости по закону, близкому к линейному: к R 0.85 ;
-
— преднагрузка полезна; при малых площадях контакта она даёт возможность восстановить основную часть измеряемой силы, однако её следует ограничивать: выше в и 0.7 преднагрузка становится вредным фактором;
-
— при тензометрии МАЭ шероховатость торцов и величину преднагрузки следует указывать в числе условий эксперимента наравне с составом композита и напряжённостью поля; без этих данных результаты измерений разных авторов несопоставимы на уровне единиц процентов;
-
— если прямое измерение площади контакта недоступно, может оказаться полезным провести измерение зависимости силы от преднагрузки с последующей экстраполяцией на полное прилегание торца; на рисунке 6б показано, что кривые этого типа должны выходить на плато, уровень которого как раз и отвечает идеализации, необходимой для адекватного сопоставления с теорией.
-
7.4. Границы применимости модели
Приведённые оценки не универсальны, они получены при следующих упрощениях:
-
— модельный магнитоактивный эластомер рассматривается как линейно намагничивающаяся сплошная среда
с постоянной восприимчивостью, тогда как намагниченность реального МАЭ в сильных полях выходит на насыщение. Тем самым ограничивается применимость квадратичной по полю нормировки, но не затрагивается геометрическая сторона вопроса: механизм эффекта — локализация возмущения в приповерхностном слое толщиной порядка R — от вида кривой намагничивания не зависит. По той же причине не должен качественно меняться результат и при а = 0: перекрёстное слагаемое (6) меняет величину магнитоупругой связи, но не масштаб, на котором затухает возмущение, обусловленное неровностью;
-
- на площадках контакта принято условие полного сцепления. Реальный контакт допускает как проскальзывание, так и отслоение, что может дополнительно уменьшать регистрируемую силу. Оценки, приведённые в настоящей работе, к таким ситуациям неприменимы;
-
- модельная шероховатость — концентрические выступы одинакового размера — детерминирована и однопараметрична. Поскольку реальная поверхность обладает спектром масштабов, полученные числовые оценки нельзя переносить на неё напрямую — требуется применение законов масштабного подобия. Однако основной вывод о том, что декремент силы определяется в том числе масштабом неровности, а не одной только «рабочей»площадью контакта, от конкретного профиля неровностей зависеть не должен. Можно ожидать, что роль радиуса R выступа возьмёт на себя верхняя граница спектра шероховатости;
-
- в силу того, что контактная задача не решается, площадка контакта задаётся геометрически. Решение связанной задачи о вдавливании неровностей вследствие наложения преднагрузки позволил бы заменить оценку, сделанную в подразделе 7.2, количественным предсказанием. Такой расчёт — естественное продолжение исследования, начатого в настоящей работе.
-
8. Выводы
Касательно границ применимости полученных результатов к реальным МАЭ необходимо сказать, что в типичном магнитомягком МАЭ состава полидиметилсилоксан + карбонильное железо для частиц наполнителя характерен размер 2–10 мкм. При концентрации порядка 30 об.% тот же порядок имеют и межчастичные расстояния. Для возможности прибегать к континуальной теории необходимо, чтобы физически малый элемент объёма содержал большое количество частиц. В предположении, что это требование удовлетворяется для системы из нескольких сотен частиц, для минимального элемента получается размер: ~ 100 мкм = 0.01 см. Эта величина— при всей её очевидной произвольности — и служит оценкой наименьшего масштаба шероховатости, которую способна описать предлагаемая модель.
C помощью численного моделирования проанализирован силовой отклик цилиндрического образца МАЭ, помещённого в изометрические условия, при его намагничивании однородным осевым полем. Выяснено, как сила F , с которой торец цилиндра давит на неподвижную обкладку измерительной ячейки, зависит от степени шероховатости поверхности торца. Основные выводы проведённого исследования заключаются в следующем: — для образца с идеально плоским торцом нормированная сила F/(^H^S s ) есть функция единственного аргумента — его аспектного отношения;
-
- для образца с плоским торцом зависимость силы F от высоты немонотонна; конкуренция двух тенденций — уменьшения размагничивающего фактора (при увеличении высоты) и снижения вклада краевых эффектов (при уменьшении высоты) — приводит к появлению минимума на указанной зависимости;
-
- неровный торец, по сравнению с плоским, всегда создаёт заниженную измеряемую силу;
-
- величина измеряемой силы F существенно зависит от площади соприкосновения шероховатого торца с обкладкой; очевидно, что эта площадь всегда меньше предельной, которую обеспечивает идеально плоский торец. И хотя площадь соприкосновения является важной характеристикой, одного этого параметра недостаточно для исчерпывающего описания измерения силы при шероховатой контактной поверхности;
-
- выявлена ещё одна независимая характеристика — абсолютный масштаб R шероховатости: варьирование R при фиксированной площади контакта заметно изменяет величину F . Установление этого факта — новый и главный результат настоящей работы.
Работа выполнена в рамках госзадания, регистрационный номер темы 126020916888-9.