
Сравнительный анализ вероятности благоприятного захвата асимметричных заготовок в бункерных загрузочных устройствах с различными способами захвата и ориентирования
Журнал: Известия Самарского научного центра Российской академии наук @izvestiya-ssc
Рубрика: Машиностроение и машиноведение
Статья в выпуске: 4 т.28, 2026 года.
Бесплатный доступ
В статье на основе теоретически разработанных математических моделей вероятности благоприятного захвата асимметричных заготовок формы тел вращения, описывающих влияние на процесс захвата геометрических параметров загружаемых заготовок, коэффициента трения между заготовками и конструктивными элементами механических дисковых бункерных загрузочно-ориентирующих устройств карманчикового типа, размерами органов захвата, их расположения на поверхности вращающегося диска и угла их наклона по отношению к горизонту, осуществляется выбор наиболее производительного способа захвата и ориентирования заготовок в устройстве. Приводятся для каждого способа захвата и ориентирования диапазоны значений вероятности благоприятного захвата на примере асимметричных ступенчатых полых по торцам заготовок, у которых соотношение высоты к наибольшему диаметру находится в диапазоне от 1,3 до 2 и обосновывается и с помощью графической визуализации разработанных математических моделей самый эффективный способ захвата и ориентирования рассматриваемых заготовок.
Короткий адрес: https://sciup.org/148334332
IDS: 148334332 | УДК: 621.9.06 | DOI: 10.37313/1990-5378-2026-28-4-100-105
Comparative Analysis of Probability of Favourable Gripping of Asymmetric Billets In Hopper Feeders with Different Gripping and Orientation Methods
In the article, based on theoretically developed mathematical models of the probability of favorable capture of asymmetric blanks of the shape of solids of revolution, describing the influence of the geometric parameters of the feeded workpieces, the coefficient of friction between the workpieces and the structural elements of the mechanical disk hopper feeding-orienting devices of the pocket type on the capture process dimensions of the gripping elements, their location on the surface of the rotating disk and their angle of inclination relative to the horizon, selecting the most efficient method of gripping and orienting workpieces in the device. For each method of gripping and orientation, ranges of values of probability of favorable gripping are given on the example of asymmetric stepped hollow workpieces at the ends, in which the ratio of height to the largest diameter ranges from 1.3 to 2 and is justified and, using graphical visualization of developed mathematical models, the most efficient method of gripping and orienting the workpieces in question.
Текст научной статьи Сравнительный анализ вероятности благоприятного захвата асимметричных заготовок в бункерных загрузочных устройствах с различными способами захвата и ориентирования
При математическом моделировании производительности механических дисковых бункерных загрузочно-ориентирующих устройств карманчикового типа (БЗУ) выявляются геометрические, конструктивные и кинематические параметры, изменение которых позволит существенно повысить ее значения на ранних стадиях проектирования, чтобы при эксплуатации БЗУ для различных типов асимметричных заготовок формы тел вращения обеспечить наибольшую эффективность производственных процессов [1, 2]. К таким параметрам относятся геометрия и форма загружаемых заготовок (размеры, координата центра масс, объем каждой части заготовки), коэффициенты трения между заготовками в процессе их ворошения в бункере, геометрия органов захвата и ориентирования БЗУ, их расположение (радиальное или тангенциальное), угол наклона к поверхности горизонта, окружная скорость карманов вращающегося диска, в которые западают загружаемые заготовки, расстояние между карманами и зазор по шагу в них [3 – 5].
Некоторые из перечисленных параметров могут не оказывать значительного влияния на производительность БЗУ при радиальном расположении карманов, но существенно влиять на производительность при тангенциальном расположении карманов [6 – 8]. Поэтому при принятии решения о повышении производительности БЗУ путем модернизации его конструкции, например переходе с пассивных способов ориентирования на активные, необходимо с помощью разработки математических моделей с их последующей графической визуализацией проанализировать целесообразность тех или иных конструкторских решений.
ОБОСНОВАНИЕ НАПРАВЛЕНИЙ МОДЕРНИЗАЦИИ БУНКЕРНЫХ ЗАГРУЗОЧНЫХ УСТРОЙСТВ НА ОСНОВЕ ТЕОРЕТИЧЕСКОГО ИССЛЕДОВАНИЯ ВЕРОЯТНОСТИ БЛАГОПРИЯТНОГО ЗАХВАТА
Фактическая производительность БЗУ П ф определяется произведением теоретической производительности Пт , зависящей от окружной скорости и захватывающих органов (карманов) и их шага t, и вероятности захвата η , характеризующей условия обеспечения захвата заготовки
Пф = ПтП= ^U п (шт./мин) [9, 10] и с использованием новой методологической концепции мо- жет быть описана в виде:
60 и 60 и 60 и
Пф = Пт П = — П = —PiPcU U = ~РРс
и4
и пред
где pi – вероятность благоприятного захвата заготовок, засыпанных в разрозненном виде в бункер БЗУ и оказавшихся на его дне одной из ограничивающих заготовку поверхностей; pc – вероятность, показывающая влияние сцепляемости заготовок между собой в процессе захвата и характеризующая отсутствие препятствий от нее; p υ – вероятность, позволяющая оценить окружную скорость и органов захвата через ее предельное значение и пред, при котором в карман не успевает запасть ни одна заготовка [11 – 13].
Большую долю среди всех штучных заготовок формы тел вращения составляют ступенчатые асимметричные заготовки (рис. 1), имеющие внутренние полости с одной или двух сторон, у которых соотношение высоты к наибольшему диаметру h / d 2 составляет от 1, до 2.
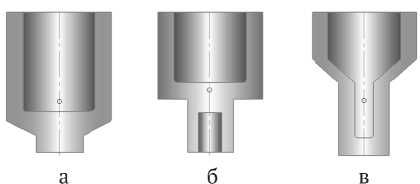
Рис. 1. Некоторые виды асимметричных заготовок с полостями:
а – по одному из торцов, переход между торцами конический;
б – по одному из торцов, переход между торцами отсутствует (ступенчатые); в – по одному из торцов, переход между торцами конический, полость ступенчатая с коническим переходом
При этом заготовки, у которых h / d 2 находится в диапазоне от 1,2 до 1,5, являются близкими к равноразмерным, а заготовки, у которых h / d 2 находится в диапазоне от 1,5 до 2, являются стержневыми. Они могут быть с двумя внутренними полостями или с одной, иметь плавный конический или ступенчатый переход от одного торца к другому, быть не сцепляемыми, так как диаметр наименьшего торца равен или меньше диаметра наибольшего торца, или быть взаимосцепляемыми, так как при ворошении наименьший торец может сцепляться с наибольшим за счет проникновения внутрь.
Рассмотрим на примере асимметричных ступенчатых полых по каждому торцу (см. рис. 1, б) или по одному из торцов заготовок, у которых соотношение высоты к наибольшему диаметру находится в диапазоне от 1,2 до 2, как обеспечивается выбор наиболее эффективного с точки зрения повышения производительности БЗУ способа захвата и ориентирования.
Были рассмотрены следующие комбинации «способ захвата – способ ориентирования», которые можно реализовать в БЗУ для данных типов заготовок: 1 – захват заготовок в положении стоя радиальными карманами, пассивное ориентирование – «радиально стоя – пассивное»; 2 – захват заготовок в положении лежа радиальными карманами, пассивное ориентирование – «радиально лежа – пассивное»; 3 – захват заготовок в положении лежа радиальными карманами, активное ориентирование – «радиально лежа – активное»; 4 – захват заготовок в положении лежа тангенциальными карманами, пассивное ориентирование – «тангенциально лежа – пассивное»; 5 – захват заготовок в положении лежа тангенциальными карманами, активное ориентирование – «тангенциально лежа – активное». Полученные теоретически выражения для вероятности благоприятного захвата для каждой комбинации были приведены в работе [14].
При математическом моделировании введем обозначение h / d 2 = a . Размеры асимметричных заготовок (рис. 2) примем следующими: hi = 0,2 h , d 2 = 1,25 di , d j = 0,6 d i, h0 = 0,8 h i, h 0 = 0,85 h 2 . Для сцепляемых заготовок примем d 0 = 1,15 d i, а для не сцепляемых d 2 = 0,85 d i .
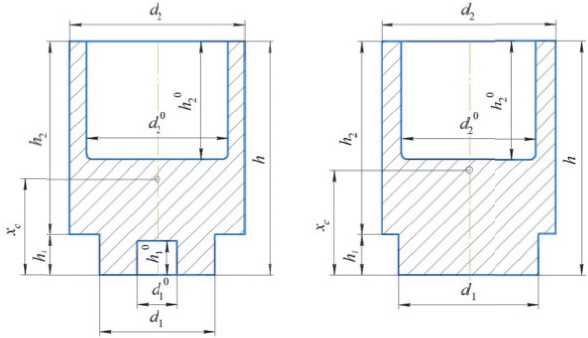
Рис. 2. Геометрические параметры сцепляемых полых с двух торцов (а) и не сцепляемых полых с одного торца (а) заготовок
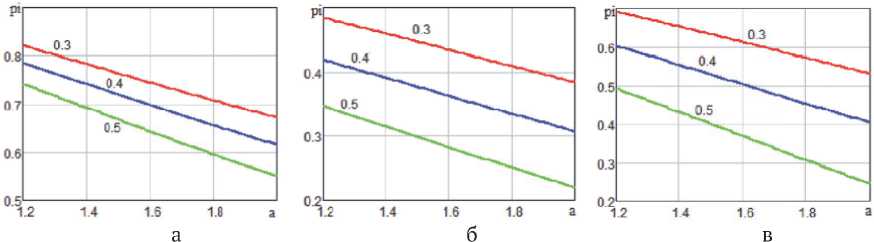
Сначала выявим, какая из вероятностей p I , p II , p III , ... для заготовок выше, что позволит оценить, в каком положении наиболее благоприятен захват полой по торцам заготовки в зависимости от ее габаритных размеров, определяющих в том числе положение ее центра масс. При этом падение на дно бункера оценим вероятностями: pi = p i + p iv (наименьший по диаметру торец), p 2 = p ц (наибольший по диаметру торец), p 3 = p щ + p v (боковая поверхность заготовки). Результаты визуализации разработанных математических моделей вероятности благоприятного захвата для сце-
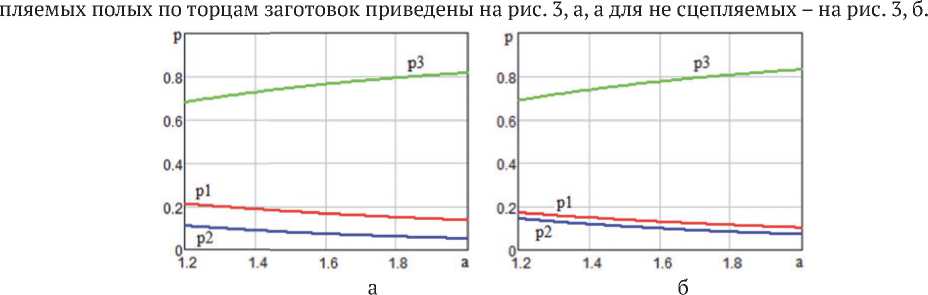
Рис. 3. Результаты моделирования вероятностей p 1 , p 2 , p 3 для сцепляемых полых с двух торцов заготовок (а) и не сцепляемых полых с одного торца заготовок (б)
Наибольшая вероятность заготовок упасть на боковую поверхность, так как значения вероятности составляют для сцепляемых полых по торцам заготовок в районе 0,681…0,816, а для не сцепляемых – 0,689…0,832.
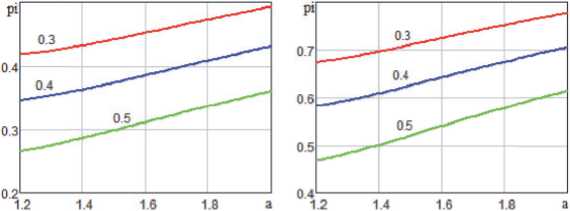
Проанализируем, как будет обеспечиваться наибольшая вероятность p i при нахождении заготовок во всей зоне захвата при различных способах и захвата и ориентирования. Коэффициентом трения варьируем по следующим значениям: ц = 0,3; 0,4; 0,5.
На рис. 4 и рис. 5 показаны для всех пяти комбинаций «способ захвата – способ ориентирования» кривые, визуализирующие вероятность pi и позволяющие оценить, при каком способе захвата и ориентирования вероятность pi максимальна; при этом на рис. 4 – для сцепляемых заготовок, а на рис. 5 – для не сцепляемых.
Как графики рис. 4, так и графики рис. 5, показывают, что наибольшие значения вероятности pi достигаются при радиальном расположении органов захвата в положении заготовок стоя и дальнейшим их пассивным ориентированием. В этом случае вероятность благоприятного захвата от p i = 0,549...0,67i до p i = 0,742...0,820 для сцепляемых заготовок и от p i = 0,424...0,547 до
г Д
Рис. 4. Кривые, визуализирующие вероятность благоприятного захвата pi , для сцепляемых заготовок при различных ц и комбинациях «способ захвата – способ ориентирования»: а – 1; б – 2; в – 3; г – 4; д – 5
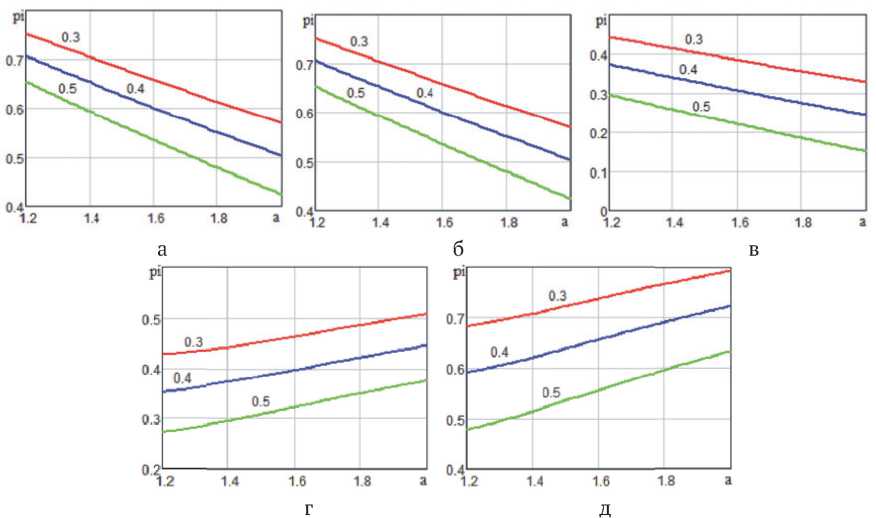
Рис. 5. Кривые, визуализирующие вероятность благоприятного захвата pi , для не сцепляемых заготовок при различных ц и комбинациях «способ захвата – способ ориентирования»: а – 1; б – 2; в – 3; г – 4; д – 5
P i = 0,655...0,753 для не сцепляемых заготовок. Следовательно, именно эти способы захвата и ориентирования необходимо реализовать при модернизации БЗУ для полых по торцам заготовок.
ЗАКЛЮЧЕНИЕ
Таким образом, при разработке эффективной высокотехнологичной конструкции БЗУ для любого типа асимметричных заготовок необходимо при проектировании выявить, какие способы захвата и ориентирования из всех возможных можно реализовать в БЗУ для конкретных заготовок, разработать для каждой из возможных комбинаций «способ захвата – способ ориентирования» математические модели благоприятного захвата и путем графической визуализации полученных моделей оценить, какая комбинация будет наиболее производительна.
Результаты исследований для рассматриваемого типа заготовок позволили сделать вывод о том, что наибольшие значения вероятности благоприятного захвата достигаются при радиальном расположении органов захвата в положении заготовок стоя и дальнейшим их пассивным ориентированием (то есть не всегда активное ориентирование наиболее производительно, чем пассивное, что доказывает высокую значимость проведения такого рода исследований на начальных стадиях проектирования БЗУ). Следовательно, именно эти способы захвата и ориентирования необходимо реализовать при модернизации БЗУ для полых по торцам заготовок как с коническим переходом одного торца в другой, так и ступенчатых полых по торцам заготовок.
