
Теоретическое обоснование совершенствования бункерного загрузочного устройства для асимметричных заготовок на основе разработки математических моделей вероятности благоприятного захвата
Журнал: Известия Самарского научного центра Российской академии наук @izvestiya-ssc
Рубрика: Машиностроение и машиноведение
Статья в выпуске: 4 т.28, 2026 года.
Бесплатный доступ
В статье рассматриваются вероятности, определяющие критерии захвата асимметричных заготовок формы тел вращения в механических дисковых бункерных загрузочно-ориентирующих устройствах карманчикового типа. Показано, что на вероятность захвата заготовок в устройстве и производительность устройства оказывает вероятность благоприятного захвата заготовки требуемым положением на поверхности вращающегося диска после засыпки заготовок в бункер устройства. Разработаны математические модели вероятности, учитывающей благоприятные положения заготовок для их захвата на дне бункера, для различных способов захвата заготовок радиально и тангенциально расположенными органами захвата для активного и пассивного ориентирования заготовок во взаимосвязи с геометрическими параметрами заготовок и конструктивными параметрами захватывающих органов устройства на примере полых по торцам асимметричных заготовок со ступенчатым переходом одного торца в другой. Описаны подходы для построения математической модели вероятности благоприятного захвата при различных способах захвата и ориентирования с учетом благоприятных для захвата поверхностей заготовок.
Короткий адрес: https://sciup.org/148334327
IDS: 148334327 | УДК: 621.9.06 | DOI: 10.37313/1990-5378-2026-28-4-63-69
Theoretical Substantiation of Improvement of Hopper Feeding Device for Asymmetric Billets Based On Development of Mathematical Models of Probability of Favorable Capture
The article discusses the probabilities that determine the criteria for capturing asymmetric workpieces of the shape of solids of revolution in mechanical disk hopper feeding and orienting devices of the pocket type. It is shown that the probability of gripping the workpieces in the device and the feed rate of the device is infl uenced by the probability of favorable gripping of the workpiece by the required position on the surface of the rotating disk after fi lling the workpieces into the hopper of the device. Mathematical probability models have been developed that take into account the favorable positions of the workpieces for their gripping at the bottom of the hopper, for various methods of gripping the workpieces radially and tangentially arranged gripping members for active and passive orientation of the workpieces in conjunction with the geometric parameters of the workpieces and the design parameters of the gripping members of the device using the example of hollow asymmetric workpieces at the ends with a stepped transition of one end to the other. Approaches are described for constructing a mathematical model of the probability of favorable grip with different methods of grip and orientation, taking into account the surfaces of workpieces that are favorable for grip.
Текст научной статьи Теоретическое обоснование совершенствования бункерного загрузочного устройства для асимметричных заготовок на основе разработки математических моделей вероятности благоприятного захвата
Производительность механических дисковых бункерных загрузочно-ориентирующих устройств (БЗУ) определяется целым рядом параметров [1,2].
Для того чтобы описать фактическую производительность БЗУ для асимметричных заготовок формы тел вращения с использованием известной методологии [3-5] необходимо получить математическое выражение для вероятности захвата заготовок в БЗУ и оценить конструктивные возможности и особенности БЗУ, которые приведут к повышению вероятности захвата. Затем на основании этого обоснованно предлагать те или иные усовершенствования существующих и известных ранее устройств.
Процесс захвата заготовок определяется влиянием целого ряда факторов (вероятностей) и в связи с этим обеспечивается (определяется):
-
- условиями для благоприятного захвата заготовки требуемым положением (положением, из которого заготовка будет потом приведена в требуемое ориентированное положение) (чем лучше созданы условия для захвата, тем выше производительность БЗУ) – описывается вероятностью pi ;
-
- взаимосцепляемостью заготовок между собой (чем сильнее заготовки взаимосцепляются при их захвате, тем ниже вероятность захвата и производительность БЗУ) – описывается вероятностью p c [6, 7];
-
- окружной скоростью υ органов захвата (чем ниже окружная скорость, тем вероятность захвата больше, но производительность БЗУ меньше; чем больше окружная скорость, тем вероятность захвата меньше, но производительность БЗУ больше; но при достижении ее определенного значения производительность БЗУ начинает резко снижаться до нуля, когда из-за слишком высокой скорости υ пред в карман не успевает запасть ни одна заготовка) – описывается вероятностью p υ [8].
На основе изложенного, вероятность захвата заготовок представляется в модели в виде:
η= pipcp υ = pipc
Г ^
1 4---- у ипред J
Таким образом, построение математической модели вероятности захвата асимметричных заготовок будет сводиться к описанию каждой из трех вероятностей. На производительность БЗУ важнейшую роль из всех вероятностей оказывает вероятность pi , которая определяется способами захвата и ориентирования. Чтобы выяснить, какой из них для рассматриваемых заготовок наиболее эффективен, то сначала разработаем модели для описания вероятности p i благоприятного захвата на примере полых по торцам асимметричных заготовок со ступенчатым переходом одного торца в другой.
ВЕРОЯТНОСТЬ, УЧИТЫВАЮЩАЯ БЛАГОПРИЯТНЫЕ ПОЛОЖЕНИЯ ЗАГОТОВОК ДЛЯ ИХ ЗАХВАТА НА ДНЕ БУНКЕРА
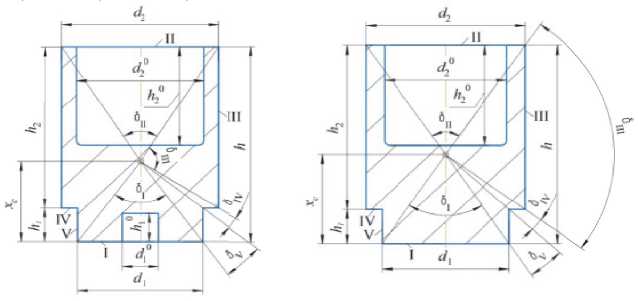
Заготовки с полостями (полостью) по торцам со ступенчатым переходом одного торца в другой в зависимости от их формы имеют поверхности I, II, III, ……. и т.д. и каждой из этих поверхностей соответствуют при падении вероятности p I , p II , p III , ... и т.д. При этом вероятности p I , p II относятся к наименьшему и наибольшему торцу заготовки соответственно, вероятности p III , p V в совокупности описывают боковую поверхность каждой заготовки, а вероятность p IV описывает поверхность (коническую или ступенчатую плоскую) перехода одного торца заготовки в другой (рис. 1).
а
в
Рис. 1. Полые по двум (а) или одному (б) торцам асимметричные заготовки со ступенчатым переходом большего по диаметру торца в меньший взаимосцепляемые (а) и не взаимосцепляемые (б) с обозначением поверхностей и описывающих их углов 5 j , 5ц, 5щ,... : а - тип I; б - тип II
Для того чтобы определить какая из поверхностей обладает наибольшей вероятностью при падении, определим последовательно вероятности p I , p II , p III , При этом для заготовок, показанных на рис. 1, падение будет оцениваться: наименьшим по диаметру торцом вероятностью Р 1 = Р I + Р IV, наибольшим по диаметру торцом вероятностью p 2 = p ц, боковой поверхностью p 3 = p III + p V.
Вероятности p i, p ц, p щ,... описываются через углы 5 j , 5ц, 5щ,... , которые образуют каждую из пяти поверхностей заготовки, в то же время углы 5щ, 5 jy , 5 у являются симметричными и при их определении учитываются с каждой стороны заготовки относительно ее центральной оси.
Определим последовательно углы 5 j , 5ц, 5щ,... , получим:
xc h xc
5 i = 2arccos , c ; 5ц = 2arccos , c =;
7 xc 2 + 0,25 d f (hh - xc )2 + 0,25 d 2
e h - h + xr xr - h
5 iv = arccos . c - arccos . c =;
7( h 1 - h + x c )2 + 0,25 d 2 7( x c - h 1 ) 2 + 0,25 d 1 4
-
- XC - Ы Xc
-
5 v = arccos , c = - arccos , c ;
7( xc - h 1 )2 + 0,25 d 1 4 7( xc )2 + 0,25 d 1 4
5 III = 360 - ( 5 I +5 II +5 IV +5 V ) .
Тогда формулы для определения каждой вероятности p I , p II , p III , ... в зависимости от типа заготовки и номера (обозначения) поверхности:
p i = 0,5[1 - cos(0,5 5 i )] , p ii = 0,5[1 - cos(0,55n)] ;
p iv = 0,5[1 - cos(0,5( 5 i + 2 5 iv + 2 5 v ))] - 0,5[1 - cos(0,5( 5 i + 2 5 v ))] ;
P 1 = 0,5[1 - cos(0,5 5 i ) - cos(0,5( 5 i + 2 5 iv + 2 5 v )) + cos(0,5( 5 i + 2 5 v ))] ;
P 2 = P ii = 0,5[1 - cos(0,5 5 ii )] ;
p 3 = p iii + p V = 1 - ( p i + p ii + p iV ) = 1 - p 1 - p 2 =
= 0,5
cos(0,5 5 i ) + cos(0,5( 5 i + 2 5 iV + 2 5 v )) -- 0,5cos(0,5( 5 i + 2 5 v )) + cos(0,5 5 ii )
.
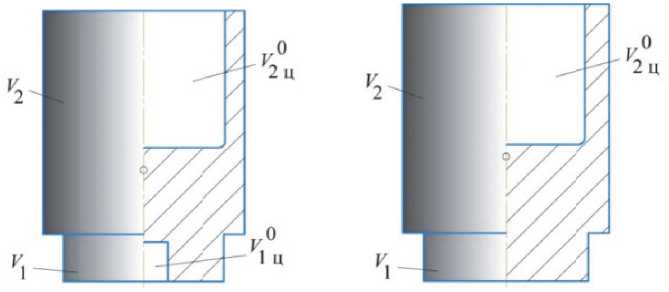
Форма и геометрические размеры полости с одной или двух торцов у заготовки в математической модели, а также их влияние на вероятность захвата, описывается координатой центра масс xc . Определим для каждой полой по торцам асимметричной заготовки координату центра масс. Для этого все заготовки представим в виде совокупности сплошных и полых частей, которые могут иметь форму цилиндра (рис. 2).
a
в
Рис. 2. Обозначения составных частей заготовок: а – тип I; б – тип II
Тогда в общем случае, зная известные формулы для вычисления объемов, запишем:
x
c I
_ X c l ’ V l+C h l+ X c l^ l’ V LZ+^ h
X cZ yV - th
^^^B
x c 2 ) ■ V 0^.
V l + V + V l2
^^^B
v2^.
x c IV
_ x c l ■ V l + ( h - x c 2) ■ V 2 - ( h - x c 0 ) ■ V 04
V l + V 2 - V 04
где xc 1 , xc 12 , x c 2 , x c 2 – координаты центра масс по отдельности цилиндров (частей заготовок) соответственно в зависимости от места их расположения (с верхним индексом «0» – полости, находящиеся по торцам), определяемые по известным формулам из физики.
Таким образом, были получены вероятности падения на дно бункера (поверхность вращающегося диска с карманами) каждой поверхностью заготовки. Учитывая то, что заготовки в бункере располагаются на всех участках не на одном уровне, необходимо получить выражения, описывающие вероятность pi , где ее значения: максимальны pi max (заготовки в бункере размещаются одним слоем - самая верхняя точка бункера в зоне ф захв захвата), и минимальны P i min (заготовки в бункере размещаются несколькими слоями - самая нижняя точка бункера - центр зоны ф захв захвата). При этом зона захвата ф захв характеризует возможную область в бункере БЗУ, в которой заготовки могут западать в карманы исходя из наиболее сложных для захвата условий – заготовка западает скольжением по диску, и определяется по полученному в работе [9, 10] выражению в зависимости от угла а д наклона диска и коэффициента трения ц между заготовками и диском.
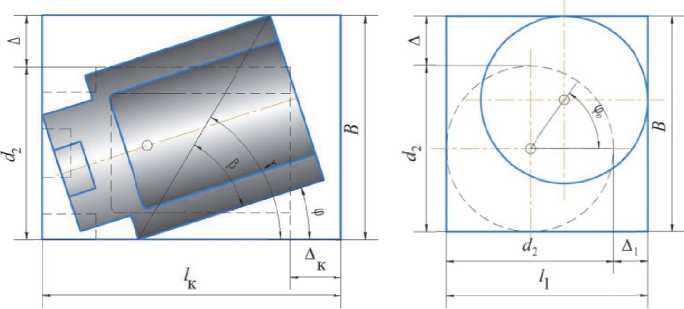
Определим вероятности pi max (см. рис. 1) и pi min (см. рис. 1 и 3), а также вероятность pi , в зависимости от способов захвата и ориентирования в БЗУ заготовки с полостями по торцам, что в дальнейшем позволит оценить наиболее благоприятные способы захвата и ориентирования в известных БЗУ, чтобы реализовать их при модернизации БЗУ.
а б
Рис. 3. Возможное отклонение в кармане на примере полой по торцам заготовки типа I, обеспечивающее ее захват: а - в радиальном или тангенциальном пазу лежа; б - в кармане стоя
Ключевыми особенностями рассматриваемых заготовок является смещение центра масс и асимметрия внешней формы. Это будем учитывать при описании способа захвата и ориентирования. Рассмотрим известные способы захвата и ориентирования заготовок в известных БЗУ [11, 12].
-
1 Захват радиальными карманами на вращающемся диске.
В БЗУ с радиальными карманами для рассматриваемой заготовки с целью ее дальнейшего ориентирования возможны следующие варианты.
-
1.1 В положении стоя. Заготовка движется в радиальном пазу к карману тяжелым торцом вперед, западает в него, опрокидывается и приводится в кармане к положению стоя, и в дальнейшем выпадает из кармана под действием силы тяжести, если ее движение в карман осуществлялось легким торцом вперед (пассивное ориентирование). В этом случае для правильного захвата заготовка должна:
-
- упасть сразу в карман тяжелым дном - вероятность p i , то есть p^ max i = p i;
-
- упасть на диск боковой поверхностью Р 3 , а затем развернуться на диске к карману тяжелым торцом, характеризуемым углами 8 j +2 8 jy, то есть
P i max2 = p - ( $ 1 + 2 5 IV - 2 arcsin — ) •
2п ад
Тогда суммарная вероятность pi max = pi max 1 + pi max 2 = pl + д ($I + 2$IV — 2 arcsin ) •
2п ад
Из той же логики получаем pi min = pi mini + pi min2 = -^(фо) + ^(ф) или 2п 2п pi min
2п
Д arctan —
Дк J
Р 3
2п
. do + Д arcsin—;=
= - arcsin 2
d 2
-
1.2 В положении лежа. Заготовка движется в радиальном пазу к карману или асимметричным торцом (с наименьшим диаметром) и западает в него полностью, или цилиндрическим торцом (с большим диаметром) вперед и западает в него частично, и в дальнейшем под действием силы тяжести выпадает из кармана (пассивное ориентирование).
В этом случае для правильного захвата заготовка должна:
-
- упасть на диск боковой поверхностью p j , а затем развернуться на диске к карману любым из своих торцов, то есть
Pi max = p3 (§I + 2§IV - 2 arcsin —).
2п ад
Из той же логики получаем pi min
«(< ₽ ) = p- 2 n 2 n
do + A . do arcsin 2 - arcsin , 2 =
2d 2 + h 2 d2 2 + ( h - h i - h 2 ) 2
-
1.3 В положении лежа. Заготовка движется в радиальном пазу к карману или асимметричным торцом (с наименьшим диаметром) и западает в него полностью, или цилиндрическим торцом (с большим диаметром) вперед и западает в него частично, и в дальнейшем под действием переори-ентатора опрокидывается и занимает правильное положение в кармане (активное ориентирование). В этом случае для правильного захвата заготовка должна:
-
- упасть на диск боковой поверхностью p 3 , а затем развернуться на диске к карману любым из своих торцов, то есть асимметричным торцом: P i max i = - Р 3( § [ + 2§щ — 2arcsin—) ; цилиндри-
- 2п ад
p з Ц ческим торцом: Pi max 2 = — (Оц - 2 arcsin---) . Тогда суммарная вероятность
2 п а д
P i max = P i max 1 + Pi max2 = p 3 ( 0 I + 2 0 IV — 2 arcsin —) + pT ( 8 II — 2 arcsin —) .
2 п а д 2 п а д
Тогда p3p3
p i min ( V )
П П
do+ A . do arcsin 2 г - arcsin , =
-
2 d 2 + h 2 d2 2 + ( h - h i - h 2 )2
-
2 Захват тангенциальными карманами на вращающемся диске в положении лежа. В БЗУ с тангенциальными карманами для рассматриваемой заготовки с целью ее дальнейшего ориентирования возможны следующие варианты.
-
2.1 Заготовка движется в тангенциальному карману или асимметричным торцом вправо, или асимметричным торцом влево по направлению вращения диска. Если она запала асимметричным торцом влево, то в дальнейшем она выпадает из кармана под действием силы тяжести (пассивное ориентирование).
-
-
2.2 Заготовка движется к тангенциальному карману или асимметричным торцом вправо, или асимметричным торцом влево по направлению вращения диска. В обоих случаях она в дальнейшем под действием силы тяжести после опрокидывания окажется в кармане (активное ориентирование). В этом случае для правильного захвата заготовка должна упасть на диск боковой поверхностью p 3 , а затем развернуться на диске к карману боковой поверхностью:
В этом случае для правильного захвата заготовка должна упасть на диск боковой поверхностью p 3 , а затем развернуться на диске к карману боковой поверхностью, чтобы асимметричный торец был вправо, то есть:
P i max = p 3 ( 0 III +0 V — 2 arcsin —) , 2 п а д
P 3 / о P 3 ■ 22 +A • dl
Pi min = T3 (V) = T3 arcsin . ^ - arcsin . .
П П d2 2 + h 2 d2 2 + ( h - h i - h 2 )
Pi max = — (0III + 0V — 2 arcsin —) , п ад p3p3
p i min ( V )
П П
2+A . 2o arcsin 2 : - arcsin , =
-
222 + h 2 222 + ( h - h i - h 2 ) 2
Общий вид формулы p i определяет расположение карманов:
-
- при радиальном число заготовок в зоне захвата определяет их наибольший диаметр: n R ф захв
3 3d~p- • ) 180 d 2 • p i ( p i max) ( p i min) ;
-
- при тангенциальном – число заготовок определяет их высота:
n R ф захв
P i = 1 - (1 — P i rnaxA l — P / min ) 180 h .
В дальнейшем необходимо провести теоретические исследования всех полученных выражений для выбора траектории модернизации БЗУ для полых по торцам асимметричных заготовок с соотношением высоты к наибольшему диаметру h / d 2 от 1,2 до 2.
ЗАКЛЮЧЕНИЕ
Таким образом, для того чтобы разработать асимметричных заготовок различных форм и размеров, в том числе полых по торцам, высокопроизводительное модернизированное БЗУ, необходимо на ранних этапах его проектирования оценить какие из возможно реализуемых в нем способы захвата и ориентирования для рассматриваемых заготовок будет наиболее производительны. На производительность БЗУ важнейшую роль из всех вероятностей оказывает вероятность p i , выражение для описания которой как раз определяется способами захвата и ориентирования. Чтобы выяснить, какой из них для рассматриваемых заготовок наиболее эффективен, была разработана математическая модель для описания вероятности p i благоприятного захвата. Теоретически разработанные математические модели включают взаимосвязи геометрических параметров заготовок при определении всех параметров модели (координата центра масс, объемы каждой части заготовки, углы, характеризующие каждую поверхность заготовки, расположение заготовок на различных участках бункера, коэффициенты трения между заготовками и БЗУ), описывают все возможные способы захвата, как радиальными (3 способа), так и тангенциальными (2 способа) карманами и учитывают, как в дальнейшем планируется реализовать ориентирование в БЗУ (активным или пассивным способом).
