
Влияние настроек ПИД-регулятора на энергопотребление и энергоэффективность литий-ионных аккумуляторов в БПЛА мультироторного типа
Журнал: Физика волновых процессов и радиотехнические системы @journal-pwp
Статья в выпуске: 3 т.29, 2026 года.
Бесплатный доступ
Обоснование. Время полета электрических беспилотных летательных аппаратов мультироторного типа значительно зависит от энергоемкости источника питания. Традиционные методы оценки времени полета, которые основаны на делении номинальной емкости аккумулятора на средний ток потребления, обладают низкой точностью, так как не учитывают динамический характер нагрузки. Система стабилизации формирует управляющие сигналы, профиль которых зависит от параметров регулятора, что напрямую влияет на режимы разряда батареи. Цель. Количественная оценка влияния настроек пропорционально-интегрально-дифференцирующего регулятора на энергопотребление литий-ионного аккумулятора беспилотного летательного аппарата, а также теоретическое обоснование потерь с использованием математической модели эквивалентной схемы. Методы. Для описания поведения источника питания при импульсных нагрузках применена математическая модель на основе эквивалентной схемы второго порядка, которая позволяет описать потери энергии на внутреннем омическом сопротивлении и в процессах поляризации. Экспериментальные исследования проводились на стенде квадрокоптера с использованием литий-ионной аккумуляторной сборки. Были протестированы три профиля настроек регулятора: мягкий, сбалансированный и агрессивный. Испытания включали удержание аппарата в режиме висения на заданной высоте в течение фиксированного времени с непрерывной регистрацией параметров тока и напряжения. Реальное энергопотребление оценивалось методом численного интегрирования электрической мощности. Результаты. Установлено, что при идентичном среднем токе потребления в режиме висения профили тока кардинально различаются по среднеквадратичному значению (RMS) и амплитуде пульсаций. Агрессивные настройки регулятора генерируют высокочастотные импульсы тока (рост RMS составил 17 %), что, согласно модели, ведет к резкому росту тепловых потерь. Зафиксировано увеличение потребленной энергии на 20 процентов по сравнению с мягким профилем настроек, что пропорционально сокращает реальное время полета. Заключение. Для точного прогнозирования продолжительности полета необходимо учитывать среднеквадратичное значение тока потребления и применять математические модели на основе эквивалентных схем. Оптимизация параметров системы управления выступает важным инструментом повышения энергоэффективности беспилотных летательных аппаратов. Полученные данные могут применяться для разработки адаптивных алгоритмов стабилизации, балансирующих между качеством управления и энергопотреблением.
Короткий адрес: https://sciup.org/140316780
IDS: 140316780 | УДК: 621.355:629.735.45 | DOI: 10.18469/1810-3189.2026.29.3.81-88
Effect of PID controller settings on the energy consumption and energy efficiency of lithium-ion batteries in multirotor type UAVs
Background. The flight time of electric multirotor-type unmanned aerial vehicles significantly depends on the energy intensity of the power source. Traditional methods of estimating flight time, which are based on dividing the rated battery capacity by the average current consumption, have low accuracy because they do not take into account the dynamic nature of the load. The stabilization system generates control signals, the profile of which depends on the parameters of the regulator, which directly affects the discharge modes of the battery. Aim. To quantify the effect of the proportional-integral-derivative controller settings on the energy consumption of a multirotor unmanned aerial vehicle’s lithium-ion battery, as well as to provide a theoretical justification for the losses using an equivalent circuit mathematical model. Methods. To describe the behavior of a power source under pulsed loads, a mathematical model based on a second-order equivalent circuit is used, which allows describing energy losses on internal ohmic resistance and in polarization processes. Experimental studies were conducted on a quadcopter test stand using a lithium-ion battery pack. Three profiles of regulator settings were tested: soft, balanced, and aggressive. The tests included holding the vehicle in hover mode at a set altitude for a fixed time with continuous recording of current and voltage parameters. Actual energy consumption was estimated by numerical integration of electrical power. Results. It has been established that with an identical average consumption current in hover mode, the current profiles differ dramatically in root-mean-square (RMS) value and ripple amplitude. Aggressive controller settings generate high-frequency current pulses (RMS increased by 17 %), which, according to the model, leads to a sharp increase in thermal losses. A 20 percent increase in consumed energy was recorded compared to the soft profile settings, which proportionally reduces actual flight time. Conclusion. To accurately predict the duration of the flight, it is necessary to take into account the RMS current consumption and apply mathematical models based on equivalent circuits. Optimization of the control system parameters is an important tool for improving the energy efficiency of unmanned aerial vehicles. The data obtained can be used to develop adaptive stabilization algorithms that balance control quality and energy consumption.
Текст научной статьи Влияние настроек ПИД-регулятора на энергопотребление и энергоэффективность литий-ионных аккумуляторов в БПЛА мультироторного типа
Развитие беспилотной авиации за последнее десятилетие привело к широкому внедрению беспилотных летательных аппаратов (БПЛА) в таких областях, как мониторинг промышленных объектов, сельское хозяйство, аэрофотосъемка и логистика [1, 2]. Однако, несмотря на прогресс в области авионики и систем управления, ключевым ограничением для большинства электрических БПЛА мультироторного типа остается малое время полета, напрямую зависящее от энергоемкости бортового источника питания [3–5].
В качестве источников питания в современных БПЛА доминируют литий-ионные (Li-ion) и литий-полимерные (Li-Po) аккумуляторы благодаря их высокой удельной энергоемкости [6–7]. Расчет продолжительности полета традиционно основывается на упрощенной модели: номинальная емкость аккумулятора (в А·ч) делится на средний ток потребления (в А). Такой подход дает приемлемую точность для статических или плавно изменяющихся нагрузок. Однако реальный профиль энергопотребления БПЛА носит ярко выраженный динамический, импульсный характер [8].
Система стабилизации БПЛА, как правило, построена на базе ПИД-регуляторов, которые в реальном времени корректируют угловую скорость вращения винтов для поддержания заданного положения в пространстве. Характер управляющих сигналов, а следовательно, и профиль тока, потребляемого силовой установкой, напрямую зависит от настроек (коэффициентов) ПИД-регулятора. Агрессивные настройки, обеспечива- ющие быструю реакцию на внешние возмущения, генерируют высокочастотные и высокоамплитудные импульсы тока, в то время как «мягкие» настройки создают более сглаженный профиль потребления [9].
Известно, что эффективная емкость Li-ion аккумуляторов зависит от величины разрядного тока (эффект Пейкерта) [10–12]. При высоких токах разряда увеличиваются внутренние омические потери ( I 2 R ), а также потери, связанные с поляризацией электродов и замедлением диффузии ионов лития в электролите, что приводит к снижению отдаваемой энергии [13–15]. Однако влияние именно динамического характера нагрузки, определяемого ПИД-регулятором, на общую отдаваемую емкость изучено недостаточно.
Целью настоящей работы является экспериментальная оценка влияния настроек ПИД-регулятора на энергопотребление Li-ion аккумулятора БПЛА за фиксированный интервал времени, а также качественное теоретическое обоснование наблюдаемых потерь с использованием модели эквивалентной схемы.
1. Модель энергопотребления силовой установки БПЛА
Силовая установка мультироторного БПЛА состоит из бесколлекторных двигателей (BLDC), регуляторов скорости (ESC) и воздушных винтов. Потребляемая мощность силовой установки в режиме висения может быть аппроксимирована как: P hover * k T '( mg ) 3/2 , (1)
где m – взлетная масса БПЛА; g – ускорение свободного падения, k T – коэффициент, зависящий от эффективности пропеллерной группы [9].
Система управления полетом (СУП) непрерывно корректирует тягу каждого двигателя для стабилизации аппарата. Основным элементом СУП является ПИД-регулятор, который вычисляет управляющее воздействие u ( t ) на основе сигнала ошибки e ( t ) (разница между заданным и текущим угловым положением):
u ( t ) = Kp ' e ( t ) + Ki ^ e ( t ) dt + K d dt' , (2)
где K , K , K – пропорциональный, интегральный и дифференциальный коэффициенты соответственно.
Профиль тока, потребляемого одним двигателем, I ( t ), напрямую связан с управляющим воздействием u ( t ).
-
• Высокий K (пропорциональный коэффициент): приводит к резкой реакции на ошибку, вызывая значительные скачки тока.
-
• Высокий K (дифференциальный коэффициент): противодействует быстрым изменениям ошибки. Однако при наличии шума от датчиков (гироскопа, акселерометра) высокий K может привести к высокочастотной осцилляции управляющего сигнала и, как следствие, к высокочастотным пульсациям тока, которые крайне неэффективны с точки зрения энергопотребления [16].
-
2. Моделирование разряда Li-ion аккумулятора
Таким образом, два БПЛА с одинаковой массой и силовой установкой, находящиеся в режиме висения и имеющие одинаковый средний ток потребления, могут иметь кардинально различные мгновенные профили тока в зависимости от настроек ПИД-регулятора. Для наглядной демонстрации этого эффекта на рис. 1, а и б приведена концептуальная визуализация ожидаемых профилей тока, отражающая физику работы регулятора.
Именно эти пиковые и высокочастотные составляющие тока, характерные для «агрессивных» настроек, вносят основной вклад в дополнительные потери энергии в аккумуляторе.
при динамических нагрузках
Для адекватного описания поведения аккумулятора под динамической нагрузкой простые модели вроде модели Пейкерта неприменимы. Более точные результаты дают модели на основе эквивалентных схем (Equivalent Circuit Model, ECM) [13, 15]. В рамках данной работы была выбрана модель второго порядка, или модель двойной поляризации (Dual Polarization, DP), представленная на рис. 2.
Схема включает:
-
• U – напряжение холостого хода, зависящее от степени заряженности (State of Charge, SoC).
-
• R – внутреннее омическое сопротивление, отвечающее за мгновенное падение напряжения.
-
• Две RC-цепочки ( R C и R C ), моделирующие переходные процессы: быструю поляризацию на границе электрод – электролит ( R C ) и медленные процессы, связанные с диффузией ионов лития ( R C ).
Напряжение на клеммах аккумулятора U ( t ) при токе нагрузки I ( t ) описывается системой уравнений:
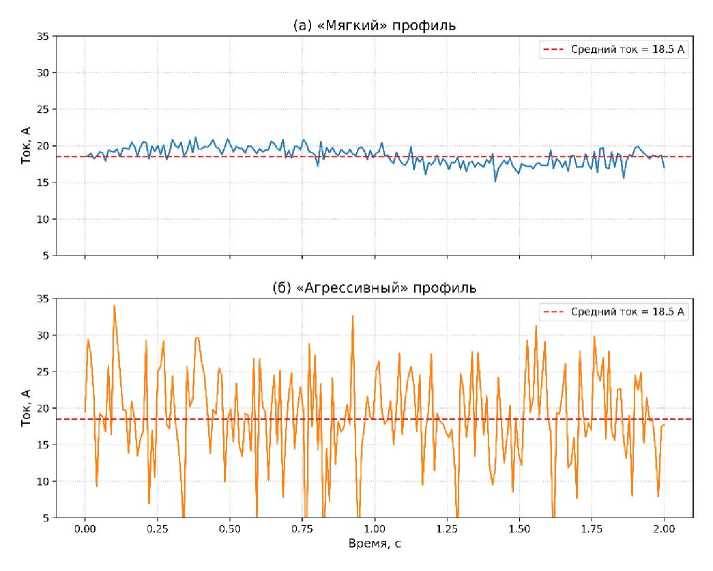
Рис. 1. Концептуальная визуализация профилей тока потребления для БПЛА в режиме висения с «мягкими» ( а ) и «агрессивными» ( б ) настройками ПИД-регулятора
Fig. 1. Conceptual visualization of current consumption profiles for a hovering UAV with “soft” ( а ) and “aggressive” ( б ) PID controller settings at the same average current
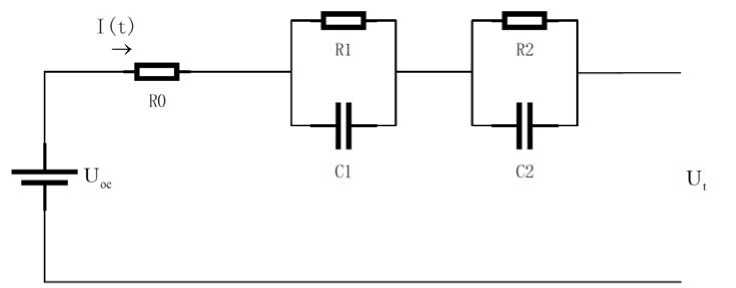
Рис. 2. Эквивалентная схема Li-ion аккумулятора второго порядка (модель DP)
Fig. 2. Second-order equivalent circuit model (DP model) of a Li-ion battery
U ( t ) = U OC ( SOC ) - I ( t ) ■ R 0 - U 1 ( t ) - U 2 ( t ) dU ( t ) I ( t ) U ( t )
dt ~ q R^ ■ q dU2 (t) = I (t) U2 (t)
dt ~ q r2 ■ q
t
SoC ( t ) = SoC 0 --J I ( t ) d t ,
C nom 0
где C – номинальная емкость аккумулятора.
Параметры R , R , C , R , C зависят от SoC и температуры, и для их определения требуются специальные процедуры характеризации [13].
Использование данной модели позволяет рассчитать потери энергии. Общие потери мощности P (t) в аккумуляторе складываются из потерь на омическом сопротивлении и потерь в процессах поляризации:
,,2 U , ( t ) 2 U ( t ) 2
fl oss ( t ) = 1 ( t ) - R 0 + - + ^. (4)
R 1 R 2
Интегрируя P (t) по времени, можно получить полные потери энергии за полет. Очевидно, что при наличии высокоамплитудных пиков тока (агрессивные настройки ПИД) вклад слагаемого I(t)2R значительно возрастает, поскольку он зависит от квадрата тока. Это приводит к повышенному нагреву и более быстрой деградации аккумулятора [12], а также к снижению общей отдаваемой энергии.
В рамках данного исследования математическая модель DP применяется не для численной параметрической идентификации коэффициентов конкретной батареи, а в качестве теоретического базиса. Она позволяет феноменологически объяснить, почему высокочастотные пульсации тока (определяемые ПИД-регулятором) приводят к нелинейному росту потерь.
3. Методика экспериментального исследования
Для практической проверки выдвинутой гипотезы была разработана следующая методика.
-
3.1. Испытательный стенд
Был собран квадрокоптер на раме F450 со следующими компонентами:
-
• Полетный контроллер: Pixhawk 4 с прошивкой ArduCopter 4.1.
-
• Двигатели: 2212 920KV.
-
• Регуляторы скорости (ESC): 30A BLHeli_S.
-
• Воздушные винты: 1045.
-
• Аккумулятор: Li-ion сборка 4S1P (4 элемента последовательно) на базе элементов Molicel P42A с номинальной емкостью 4200 мА·ч.
-
• Система телеметрии и сбора данных: датчик тока и напряжения Mauch HS-200-LV (заявленная погрешность измерения тока не более 1 %) с частотой дискретизации 100 Гц, подключенный к полетному контроллеру для записи логов.
-
3.2. Профили настроек ПИД-регулятора
-
3.3. Проведение испытаний
Взлетная масса аппарата с установленным оборудованием составила 1,65 кг.
Были подготовлены три профиля настроек ПИД-регулятора для осей Roll/Pitch, отконфи-гурированные через программное обеспечение Mission Planner (табл. 1).
«Сбалансированный» профиль соответствует настройкам, полученным с помощью функции автонастройки ArduCopter. «Мягкий» профиль характеризуется замедленной реакцией, а «Агрессивный» – резкой, осциллирующей реакцией на управляющие воздействия.
Испытания проводились в закрытом помещении для исключения влияния ветра. Для каждого профиля настроек выполнялась серия из трех полетов. Каждый полет состоял из следующих этапов:
-
1. Полная зарядка аккумулятора до 4,2 В на ячейку с помощью зарядного устройства iCharger X6.
-
2. Взлет и удержание аппарата в режиме висения на высоте 1,5 метра в течение 10 минут.
-
3. Посадка.
-
4. Охлаждение аккумулятора до комнатной температуры (22 °C).
Оценка энергопотребления производилась путем численного интегрирования электрической мощности на основе данных полетных логов (ток и напряжение). Потребленная энергия E за время полета T (10 минут) рассчитывалась по формуле
TN
E = j U ( t ) • I ( t ) dt ^U n ■ I n 'A t , (5)
0 n = 1
где U n и I n – мгновенные значения напряжения и тока из телеметрии; ∆ t – шаг дискретизации (0,01 с).
Для минимизации влияния возможной деградации и эффектов старения аккумулятора на результаты эксперимента последовательность тестирования профилей была распределена случайным образом (чередование мягких, сбалансированных и агрессивных настроек). Перед началом основной серии испытаний аккумулятор прошел 5 циклов «заряд – разряд» для стабилизации химических параметров.
Таблица 1. Экспериментальные профили настроек ПИД-регулятора Table 1. Experimental PID Controller Tuning Profiles
|
Параметр |
Профиль 1 («Мягкий») |
Профиль 2 («Сбалансированный») |
Профиль 3 («Агрессивный») |
|
K p |
0,100 |
0,135 (стандарт) |
0,180 |
|
K i |
0,100 |
0,135 (стандарт) |
0,180 |
|
K d |
0,0025 |
0,0036 (стандарт) |
0,0060 |
Таблица 2. Результаты экспериментальных полетов (усредненные по трем полетам)
Table 2. Experimental Flight Data (Average of Three Runs)
|
Параметр |
Профиль 1 («Мягкий») |
Профиль 2 («Сбалансированный») |
Профиль 3 («Агрессивный») |
|
Средний ток, А |
18,51 ± 0,05 |
18,55 ± 0,08 |
18,62 ± 0,12 |
|
Среднеквадратичный ток (RMS), А |
18,93 ± 0,06 |
19,87 ± 0,15 |
22,15 ± 0,35 |
|
Потребленная энергия (оценочная), Вт·ч |
45,6 ± 0,4 |
47,9 ± 0,5 |
54,7 ± 0,6 |
Во время полета велась запись лог-файлов с данными о токе и напряжении с частотой 100 Гц.
4. Анализ результатов и обсуждение
По данным лог-файлов были построены графики потребления тока и рассчитаны его ключевые статистические параметры для каждого профиля настроек (табл. 2).
Как видно из табл. 2, средний ток потребления для всех трех профилей практически идентичен и различия находятся в пределах 1 % погрешности датчика. Однако ключевым результатом является то, что за одно и то же время полета (10 минут) при идентичных условиях висения БПЛА с агрессивными настройками потребил на ~20 % больше энергии (54,7 Вт·ч против 45,6 Вт·ч). Учитывая малый объем выборки ( n = 3 для каждого режима), формальные тесты на статистическую значимость (например, ANOVA) не проводились, однако стабильно низкий разброс данных (стандартное отклонение энергопотребления не превысило 0,6 Вт·ч) указывает на выраженную тенденцию к росту энергетических потерь. Поскольку полезная механическая работа (удержание дрона в висении) во всех случаях одинакова, наблюдаемый рост энергопотребления за фиксированный интервал времени однозначно свидетельствует о том, что общее время полета при агрессивном профиле будет пропорционально сокращено.
Представленная в разделе 2 математическая модель (DP) в рамках данного исследования применяется не для численной параметрической идентификации коэффициентов конкретной батареи, а в качестве теоретического базиса. Она позволяет феноменологически объяснить физику полученных экспериментальных данных. Как показывает анализ профилей тока, при агрессивных настройках ПИД-регулятора возникают высокоамплитудные импульсы. В соответствии с уравне- нием (4) мгновенные тепловые потери мощности P имеют квадратичную зависимость от протекающего тока на внутреннем омическом сопротивлении R . Значительный рост среднеквадратичного тока (RMS) на 17 % (с 18,93 А до 22,15 А), согласно модели, теоретически должен приводить к резкому нелинейному увеличению интегральных потерь энергии внутри аккумулятора. Таким образом, применение эквивалентных схем (ECM) дает основания полагать, что высокочастотная осцилляция управляющего сигнала расходует запасенную энергию на преодоление внутреннего сопротивления, не совершая полезной механической работы.
Согласно закону Джоуля – Ленца, увеличение потерь I 2 R при динамических нагрузках неизбежно означает избыточное тепловыделение. Хотя прямая полетная термография в рамках данного эксперимента не проводилась, субъективный тактильный контроль подтверждал более интенсивный нагрев аккумуляторной сборки (этап 4 методики) после применения агрессивных профилей управления. С точки зрения физики процессов этот нагрев является прямым механизмом диссипации запасенной энергии батареи. Избыточный расход энергии на внутренний нагрев приводит к эквивалентному снижению энергоэффективности силовой установки: батарея тратит часть своего химического потенциала на нагрев электролита и проводников.
Ограничения исследования: необходимо отметить, что приведенные количественные оценки (разница ~20 %) получены для режима ви сения конкретной аппаратной конфигурации БПЛА (рама F450, масса 1,65 кг, Li-ion ячейки Molicel P42A) с изменением настроек только по осям Roll/Pitch. В условиях реального маневренного полета, сопровождающегося активным изменением курса, высоты и противодействием внешним ветровым возмущениям, динамика работы ПИД-регулятора будет еще выше. Логично предположить, что при активном пилотировании разница в энергопотреблении между профилями окажется еще более существенной, что требует дополнительной экспериментальной проверки в будущих исследованиях, в том числе на высокотоковых Li-Po аккумуляторах.
Заключение
В ходе проведенного исследования было установлено и экспериментально подтверждено существенное влияние настроек ПИД-регулятора системы стабилизации БПЛА на энергопотребление и, как следствие, на эффективную емкость Li-ion аккумулятора.
-
• Агрессивные настройки ПИД-регулятора генерируют высокоамплитудный профиль тока.
-
• При одинаковом среднем токе в режиме висения рост динамической составляющей на-
- грузки ведет к росту внутренних потерь. Экспериментально зафиксирован рост энергопотребления (на ~20 %) за фиксированный интервал времени при агрессивном профиле, что ведет к пропорциональному снижению времени полета.
-
• Модели на основе эквивалентных схем (ECM) служат эффективным теоретическим инструментом, позволяющим качественно объяснить физику нелинейного падения энергоэффективности БПЛА.
Результаты работы показывают, что оптимизация настроек ПИД-регулятора является не только задачей достижения желаемых летных характеристик, но и важным инструментом повышения энергоэффективности БПЛА. Дальнейшие исследования могут быть направлены на разработку адаптивных алгоритмов ПИД-регулирования, которые бы динамически изменяли свои коэффициенты для нахождения компромисса между управляемостью и энергопотреблением в зависимости от текущей полетной задачи.
