
Восстановление сенсорной обратной связи после ампутации нижней конечности с использованием стимуляции дорсальных корешковых ганглиев и спинного мозга: клинический случай
Журнал: Клиническая практика @clinpractice
Рубрика: Клинические случаи
Статья в выпуске: 3 т.17, 2026 года.
Бесплатный доступ
Обоснование. Ампутации нижних конечностей встречаются примерно в 3 раза чаще, чем ампутации верхних, однако методики восстановления сенсорной обратной связи, включая сенсорное картирование, исторически разрабатывались преимущественно для верхних конечностей. Для пациентов с ампутацией нижней конечности отсутствие информации о взаимодействии протеза с опорной поверхностью повышает когнитивную нагрузку и риск падений. Стимуляция дорсальных корешковых ганглиев (DRG-S) и спинного мозга (SCS) рассматривается как способ подачи искусственного сенсорного сигнала, однако сравнительные данные о вызываемых ими перцептивных паттернах, моторных побочных эффектах и возможности формирования замкнутого контура биологической обратной связи (БОС) у таких пациентов отсутствуют. Описание клинического случая. Представлено наблюдение пациента мужского пола в возрасте 69 лет с ампутацией правой нижней конечности на уровне нижней трети голени вследствие минно-взрывной травмы, перенесённой за 4 года до наблюдения, и фантомным болевым синдромом (фоновая боль 3–6 баллов по визуальной аналоговой шкале с пароксизмами 8–10 баллов до 15–20 раз в сутки). Пациенту имплантированы тестовые DRG- (L5–S1) и SCS-электроды (L4–L5). При сенсорном картировании с параллельной поверхностной электромиографией DRG-стимуляция уровня S1 вызывала фокальные ощущения в фантомных фалангах пальцев без моторных ответов во всём диапазоне амплитуд (до 8 мА), тогда как SCS-стимуляция проецировалась в область пятки и сопровождалась выраженными мышечными сокращениями и контралатеральной иррадиацией. При тестировании замкнутого контура с сенсорной стелькой точность распознавания нажатий при использовании DRG-электрода в надетом протезе составила 87% как при электрической, так и sham-стимуляции. При использовании SCS-электрода без протеза точность возросла с 80% до 97% (чувствительность 100%) после 30-минутного периода сенсомоторной адаптации. Заключение. Настоящее наблюдение представляет собой пилотный этап продолжающегося клинического исследования по разработке очувствлённых протезов и восстановлению соматосенсорной чувствительности. Протокол у данного пациента выполнен полностью, серьёзных нежелательных явлений не зарегистрировано. Наблюдение показывает, что методики сенсорного картирования и БОС могут быть адаптированы для пациентов с ампутацией нижней конечности. DRG-стимуляция обеспечивает фокальные ощущения без моторных артефактов, SCS требует периода сенсомоторной адаптации, а при оценке систем обратной связи необходимо контролировать механическую передачу давления через гильзу протеза.
Короткий адрес: https://sciup.org/143186528
IDS: 143186528 | DOI: 10.17816/clinpract718223
Restoration of sensory feedback after lower limb amputation using stimulation of the dorsal root ganglia and spinal cord: a case report
BACKGROUND: Lower limb amputations are approximately three times more common than upper limb amputations, yet sensory feedback restoration methods, including sensory mapping, have historically been developed mainly for the upper limb. In patients with lower limb amputation, the lack of information about the interaction between the prosthesis and the ground increases cognitive load and the risk of falls. Dorsal root ganglion stimulation (DRG-S) and spinal cord stimulation (SCS) are considered as means of delivering an artificial sensory signal; however, comparative data on the perceptual patterns and motor side effects they evoke, and on their use in closed-loop biofeedback in such patients, are lacking. CLINICAL CASE DESCRIPTION: We report a 69 years old male patient with a right lower leg amputation at the level of the distal third following a mine-blast injury sustained 4 years before the observation, and phantom limb pain (background pain of 3–6 points on the visual analogue scale with paroxysms of 8–10 points occurring 15–20 times a day). The patient underwent implantation of test DRG (L5–S1) and SCS (L4–L5) electrodes. During sensory mapping with concurrent surface electromyography, S1 DRG stimulation evoked focal sensations in the phantom phalanges without motor responses across the entire amplitude range (up to 8 mA), whereas SCS projected to the heel area and was accompanied by pronounced muscle contractions and contralateral radiation. In closed-loop testing with a sensory insole, stimulus recognition accuracy with the DRG electrode and the prosthesis worn was 87% with both electrical and sham stimulation. With the SCS electrode and the prosthesis removed, accuracy increased from 80% to 97% (sensitivity 100%) after a 30-minute sensorimotor adaptation period. The protocol was completed in full, and no serious adverse events were recorded. CONCLUSION: This case represents the pilot phase of an ongoing clinical study on the development of sensory prostheses and the restoration of somatosensory sensitivity. The patient’s protocol was completed in full, with no serious adverse events recorded. The findings suggest that sensory mapping techniques and biofeedback can be adapted for patients with lower limb amputation. DRG stimulation produced focal sensations without motor artifacts, SCS required a period of sensorimotor adaptation, and when evaluating feedback systems, it was necessary to control for the mechanical transmission of pressure through the prosthesis socket.
Текст научной статьи Восстановление сенсорной обратной связи после ампутации нижней конечности с использованием стимуляции дорсальных корешковых ганглиев и спинного мозга: клинический случай
Submitted 20.09.2026 Accepted 05.10.2026 Published online 19.10.2026
щественно на верхних конечностях [2]. В крупном популяционном исследовании показано, что у пациентов с ампутацией ног регистрируется более высокая интенсивность фантомных болей и боли в культе, тогда как при ампутации рук преобладают феномены телескопирования фантома [3]. Несмотря на клиническую значимость и распространённость проблемы именно у этой когорты пациентов, исследования в области восстановления сенсорной обратной связи в ней немногочисленны и фрагментарны. Современные теории патогенеза фантомной боли связывают её развитие с корковой реорганизацией в первичной соматосенсорной коре и нарушением интеграции сенсомоторных сигналов [4, 5]; отсутствие естественной сенсорной обратной связи после ампутации приводит к деафферентации и многоуровневой структурно-функциональной перестройке нейрональных сетей на уровне спинного мозга, таламуса и соматосенсорной коры [6].
Для восстановления сенсорной функции верхних конечностей продемонстрирована эффективность тактильной стимуляции, инвазивных интерфейсов со стимуляцией периферических нервов и неинвазивных методов нейромодуляции [7–9]; показано, что восстановление сенсорной обратной связи у этой популяции пациентов улучшает контроль протеза, повышает чувство телесной вопло-щённости (embodiment) и снижает интенсивность фантомных болей [10], однако перенос этих подходов на нижние конечности изучен недостаточно. Для пациентов с ампутацией нижних конечностей отсутствие сенсорной обратной связи — самостоятельная клиническая проблема. Коммерческие протезы, как правило, не дают прямой информации о взаимодействии с опорной поверхностью, вынуждая пациентов компенсировать дефицит зрительным контролем и косвенной механической обратной связью через мягкие ткани культи [11], что повышает когнитивную нагрузку, нарушает симметрию походки, снижает уверенность при передвижении и увеличивает риск падений [12]. Показано, что предоставление сенсорной обратной связи о взаимодействии стопы с поверхностью может улучшить стабильность позы, снизить метаболические затраты при ходьбе и уменьшить проявления фантомных болей [13, 14].
Среди методов нейромодуляции, потенциально применимых для решения этой задачи, наряду со стимуляцией периферических нервов (peripheral nerve stimulation, PNS) особое внимание привлекают методы воздействия на проксимальные отделы сенсорного тракта — стимуляция дорсальных корешковых ганглиев (dorsal root ganglion stimulation, DRG-S) и стимуляция спинного мозга (spinal cord stimulation, SCS). DRG-стимуляция, изначально разработанная для лечения хронических нейропатических болевых синдромов нижних конечностей, рассматривается как перспективный метод и при фантомных болях за счёт способности обеспечивать более точную и фокальную соматотопическую стимуляцию по сравнению с традиционной SCS [15, 16]. SCS также показала эффективность в снижении интенсивности фантомных болей и улучшении функциональных пока- зателей у пациентов с ампутацией нижних конечностей [17, 18], при этом сравнительные данные о перцептивных паттернах, вызываемых этими двумя типами стимуляции, и об их влиянии на способность пациентов интегрировать сенсорную информацию в контур биологической обратной связи (БОС) в литературе отсутствуют.
Анатомо-физиологические различия между верхними и нижними конечностями, проявляющиеся в иной плотности сенсорных рецепторов, особенностях коркового представительства и функциональной специализации, создают дополнительные сложности при переносе существующих протоколов сенсорного картирования и нейромодуляции на нижние конечности [19, 20]. Ещё одним непроработанным аспектом является профиль моторных побочных эффектов при выборе метода нейромодуляции. Традиционная SCS нередко сопровождается нежелательными мышечными сокращениями из-за распространения электрического поля на вентральные (моторные) рога спинного мозга или моторные корешки [21]. Для пациентов с ампутацией нижних конечностей возникновение артефактных мышечных сокращений критично: оно искажает биоэлектрические сигналы, используемые для управления миоэлектриче-скими протезами, и нарушает биомеханику культи [22]. DRG-S, в отличие от SCS, анатомически изолирована от моторных структур, что теоретически обеспечивает более широкое терапевтическое окно стимуляции [15, 16], однако прямые объективные данные, подтверждающие это преимущество у пациентов с ампутацией нижних конечностей, до настоящего времени отсутствовали. Кроме того, для верхних конечностей разработаны детальные методики сенсорного картирования, позволяющие идентифицировать зоны проецируемых ощущений и характеризовать их качественные и количественные параметры [23], тогда как для нижних конечностей подобные подходы ещё не устоялись.
В представленном клиническом случае, являющемся частью нашего масштабного исследования по очувствлению протезов, описывается опыт адаптации методики сенсорного картирования к клинической практике реабилитации пациента с ампутацией нижних конечностей, приводится также сравнительная оценка перцептивных паттернов и эффективности формирования замкнутого контура БОС при использовании стимуляции дорсальных корешковых ганглиев (DRG-S) и стимуляции спинного мозга (SCS). В рамках работы с пациентом были зафиксированы перцептивные паттерны и моторные ответы при DRG- и SCS-стимуляции, а также оценена возможность применения каждого из методов в замкнутом контуре БОС. Практическая значимость наблюдения состоит в адаптации методики сенсорного картирования, ранее разработанной и валидированной для пациентов с ампутацией верхних конечностей [24], к клинической практике реабилитации пациента с ампутацией нижней конечности, что закладывает методологический фундамент для восстановления соматосенсорной чувствительности и создания полноценных бионических протезов нижней конечности в рамках нашего дальнейшего научного поиска.
ОПИСАНИЕ СЛУЧАЯ
Наблюдение выполнено в рамках открытого нерандомизированного пилотного исследования; пациент соответствовал его критериям включения, в том числе по возрасту (18–70 лет), давности ампутации (не менее 6 месяцев) и интенсивности хронического болевого синдрома (4–10 баллов по визуальной аналоговой шкале, ВАШ).
О пациенте
Пациент мужского пола, 69 лет, с ампутацией правой нижней конечности на уровне нижней трети голени госпитализирован в плановом порядке для имплантации тестовых электродов для нейромодуляции с целью купирования болевого синдрома, возникшего в результате травматической ампутации.
При поступлении пациент предъявлял жалобы на выраженный фантомный болевой синдром. Фантом был представлен правой стопой, которая воспринималась пациентом как «реальная» объёмная часть тела с сохранением тактильных и проприоцептивных ощущений.
Анамнез заболевания. Ампутация правой нижней конечности вследствие минно-взрывной травмы выполнена 4 года назад. В послеоперационном периоде сформировался стойкий хронический фантомный болевой синдром, резистентный к консервативной терапии, что послужило показанием к плановой имплантации систем нейромодуляции.
Соматический и неврологический анамнез не отягощён.
Анамнез жизни. Аллергологический анамнез без особенностей. Из вредных привычек отме- чает употребление алкоголя (которое, как было указано выше, субъективно облегчало фантомные боли), однако алкогольной или наркотической зависимости не имеет.
В плановом порядке пациенту выполнена имплантация тестовых электродов (подробно см. в разделе «Лечение»). Далее все события приводятся в сутках от момента имплантации; период наблюдения составил 14 суток.
Результаты обследования
В процессе осмотра врачом-неврологом зафиксировано, что боль иррадиировала в область голени. Отмечалась постоянная фоновая боль интенсивностью 3–6 баллов по ВАШ с пароксизмальными обострениями до 8–10 баллов по ВАШ, возникающими до 15–20 раз в сутки. По качественным характеристикам пациент описывал боль как жгучую, сдавливающую и стреляющую. Выявлены факторы, провоцирующие усиление болевого синдрома: надавливание на триггерные зоны культи, стресс, бессонница, резкое похолодание конечности или окружающей среды. Факторы, субъективно облегчающие состояние: погружение в тёплую воду, употребление алкоголя.
В рамках предоперационной подготовки пациент проконсультирован также врачом-хирургом: по результатам объективного осмотра получено заключение о возможности и плане оперативного лечения. Кроме того, проведено обследование клиническим психологом: на основе результатов психодиагностического тестирования выдано заключение о психологическом статусе пациента и отсутствии когнитивных или эмоциональных ограничений для участия во вмешательстве. На основании комплексного обследования и полученных заключений смежных специалистов пациент был допущен к оперативному вмешательству.
Диагноз
Хронический фантомный болевой синдром правой стопы (фоновая боль 3–6 баллов по ВАШ, пароксизмы 8–10 баллов до 15–20 раз в сутки), резистентный к консервативной терапии. Состояние после травматической ампутации правой нижней конечности на уровне нижней трети голени вследствие минно-взрывной травмы (4 года назад). Сопутствующей патологии не выявлено; противопоказаний к оперативному вмешательству по заключениям хирурга и клинического психолога нет.
Лечение
В плановом порядке в условиях общей анестезии методом чрескожного пункционного доступа пациенту имплантированы тестирующие электроды (Rishena Medical Co., Ltd., Китай): 4-контактный электрод для стимуляции дорсального корешкового ганглия (DRG) на уровни L5–S1 и электрод для стимуляции спинного мозга (SCS) на уровни L4–L5. В послеоперационном периоде проводились стандартное наблюдение и ежедневные перевязки. Заживление послеоперационных ран протекало первичным натяжением, признаков инфекционно-воспалительного процесса не отмечено. Экспериментальные процедуры начаты со вторых суток после имплантации. На 6-е сутки после имплантации электродов пациенту проведено клинико-нейрофизиологическое обследование, включавшее сенсорное картирование и электромиографический мониторинг.
Сенсорное картирование. Тестирование проводилось с использованием клинического стимулятора «Нейро-ИОМ-32/Б» (ООО «Нейрософт», Россия). Подавались единичные электрические импульсы (длительность 200 мкс, частота 50 Гц) с постепенным повышением амплитуды (шаг 0,1 мА) до достижения порога дискомфорта или верхнего предела безопасности (8 мА). Для регистрации ощущений использовали исследовательское приложение PerceptMapper (адаптированная русскоязычная версия, основанная на методике RNEL PerceptMapper [25]). Приложение позволяло фиксировать локализацию ощущений (заштриховывание зон ощущения на изображениях конечности в различных проекциях), их интенсивность и качественные дескрипторы (оценка по шести количественным шкалам: естественность, интенсивность фантомной боли, воспринимаемое движение, изменение температуры, тактильная интенсивность, а также выбор качественных дескрипторов из фиксированного списка). Интенсивность ощущений оценивали по 10-балльной числовой рейтинговой шкале, где 0 означал отсутствие ощущения, а 10 — дискомфорт, препятствующий дальнейшему повышению амплитуды. Пороговым значением считали медианную амплитуду, соответствующую оценке «5» (при её отсутствии — ближайшей доступной оценке «4», затем «3»). Параллельно регистрировали поверхностную электромиограмму мышц культи (остатков m. tibialis anterior и m. gastrocnemius )
с помощью усилителя NVX-36 (ООО «Медицинские компьютерные системы», Россия) с частотой дискретизации 1000 Гц в диапазоне 0,5–300 Гц. Моторным ответом считали визуализируемое и регистрируемое электромиографически мышечное сокращение, превышающее фоновый шум.
Картирование DRG-стимуляции. При стимуляции DRG-электрода на уровне S1 на трёх парах контактов получены чётко локализованные фокальные ощущения в области фантомных фаланг пальцев, не иррадиировавшие в другие анатомические зоны (рис. 1, в ). Зоны проециру-
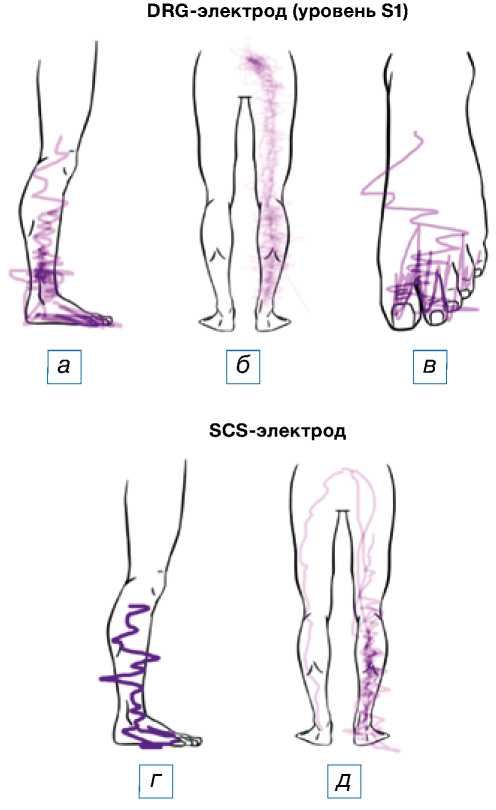
Рис. 1. Зоны проецируемых ощущений при сенсорном картировании электродов для стимуляции дорсального корешка ганглия (DRG) и спинного мозга (SCS): a–в — латеральная (4 пары контактов) и задняя (21 пара контактов) проекции нижней конечности, а также дорсальная поверхность стопы (3 пары контактов) при стимуляции DRG-электрода (уровень S1); г, д — латеральная (1 пара контактов) и задняя (6 пар контактов) проекции нижней конечности при стимуляции SCS-электрода (уровни L4–L5). Заштрихованы зоны, в которых пациент отмечал ощущения.
емых ощущений для остальных пар контактов DRG-электрода в латеральной и задней проекциях нижней конечности представлены на рис. 1 ( a , б ). При стимуляции уровня L5 ощущения в фантомной конечности отсутствовали, за исключением единичных, едва заметных паре-стетических феноменов. Выраженные моторные ответы, по данным электромиограммы, во всём диапазоне тестируемых амплитуд (до 8 мА) отсутствовали.
Картирование SCS-стимуляции. При картировании SCS-электрода (уровни L4–L5) перцептивная картина отличалась: ощущения локализовались преимущественно в проекции пятки (см. рис. 1, г, д). Перцептивные ответы получены лишь на семи парах контактов, что в 4 раза меньше, чем при стимуляции DRG-электрода. Характерной особенностью явилось появление ощущений в здоровой нижней конечности (контралатеральная иррадиация). По данным электромиограммы, при SCS-стимуляции регистрировалась высокая моторная активность: залпы мышечных потенциалов фикси- ровались уже при амплитудах, близких к сенсорному порогу, а при дальнейшем повышении тока моторные ответы становились доминирующими.
Выраженные мышечные сокращения (моторные артефакты) и контралатеральная иррадиация ощущений, зафиксированные при SCS-стимуляции, были расценены как ожидаемые физиологические ответы на данное вмешательство. Данные явления не привели к ухудшению состояния пациента, не потребовали медицинского вмешательства или досрочного прекращения обследования.
Формирование замкнутого контура сенсорной обратной связи. Для верификации терапевтического потенциала восстановления соматосенсорной функции в условиях повседневного использования протеза был сформирован замкнутый контур сенсорной обратной связи. Для подачи искусственного сенсорного сигнала использовали индивидуально изготовленную исследовательскую сенсорную стельку (рис. 2, a ). Её основой служила стандартная стелька из вспененного
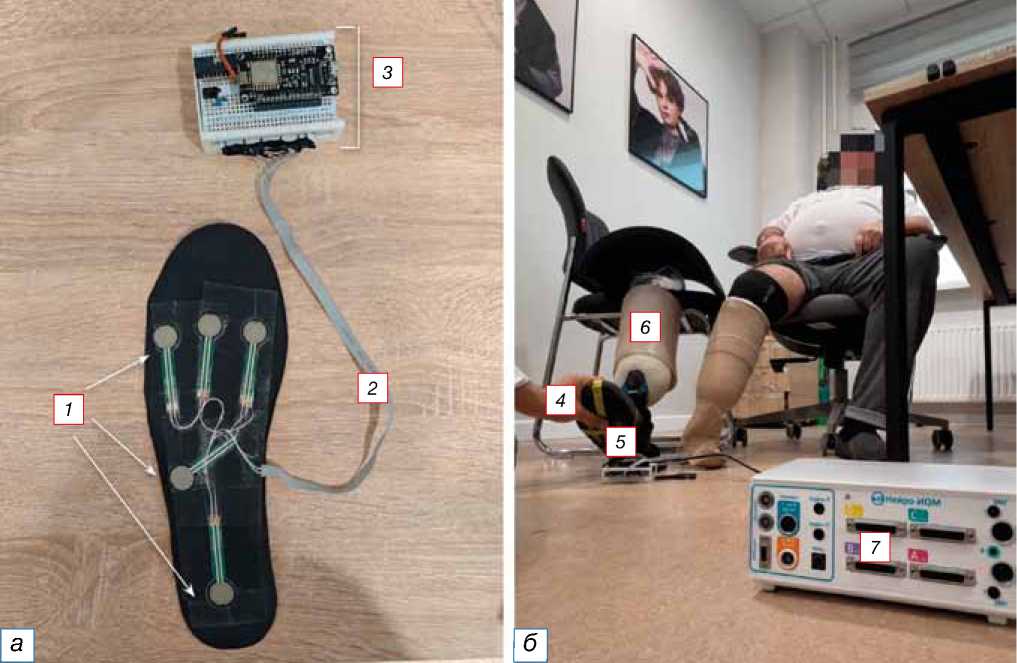
Рис. 2. Экспериментальное оборудование для формирования сенсорной обратной связи: а — исследовательская сенсорная стелька с резистивными датчиками давления (FSR) ( 1 ) и платой управления на базе микроконтроллера STM32 ( 3 ), соединённые гибким шлейфом ( 2 ); б — схема экспериментальной системы: зона приложения механического воздействия ( 4 ), сенсорная стелька ( 5 ), протез нижних конечностей ( 6 ) и клинический стимулятор «Нейро-ИОМ-32/Б» ( 7 ), подключённый к плате управления.
полимерного материала, к нижней поверхности которой были зафиксированы пять резистивных датчиков давления (Force-Sensing Resistor, FSR; Китай): 3 — в передней части, 1 — в центральной, 1 — в задней. Провода от датчиков в виде шлейфа подключали к аналого-цифровым преобразователям платы управления на базе микроконтроллера архитектуры STM32 (STMicroelectronics, Швейцария); для индивидуальной калибровки порогов срабатывания каждого канала использовали подстроечные резисторы, обеспечивающие подтяжку сигнала к земле. Для реализации замкнутого контура из пяти установленных датчиков был выбран только один, расположенный в переднесредней части стельки. Выбор данной зоны был строго обусловлен результатами предварительного сенсорного картирования: механическое воздействие именно на эту область наиболее точно коррелировало с зоной проецирования фантомных ощущений. Калибровку системы осуществляли индивидуально перед началом каждой сессии. На основе данных сенсорного картирования определяли рабочий диапазон амплитуд электрической стимуляции. Параллельно экспериментальным путём определяли динамический диапазон численных значений выбранного датчика при дозированном механическом надавливании экспериментатором. Микроконтроллер считывал эти значения через аналого-цифровой преобразователь, и между динамическим диапазоном датчика и диапазоном амплитуд стимуляции устанавливалась линейная зависимость: увеличение силы механического давления пропорционально повышало амплитуду электрического импульса, что позволяло варьировать интенсивность искус- ственного сенсорного сигнала от менее к более выраженному. В ответ на механическое воздействие плата управления формировала и передавала управляющий сигнал на клинический стимулятор для генерации электрических импульсов с заданной амплитудой (см. рис. 2, б). В ходе самого эксперимента механическое воздействие на стельку осуществлял один и тот же экспериментатор, что обеспечивало строгий контроль силы нажатия, минимизировало вариабельность стимулов и служило дополнительным фактором «калибровки под пациента» в условиях конкретного клинического теста. Перед ослеплёнными блоками проводили открытое тестирование с нажатиями на стельку, чтобы убедиться, что пациент ощущает стимуляцию. Параметры электрической стимуляции в этой парадигме отличались от параметров картирования: для DRG-электрода применяли импульсы длительностью 240 мкс и частотой 70 Гц, для SCS-электрода — 200 мкс и 100 Гц.
Протокол клинического тестирования и сенсомоторной адаптации. Оценку способности пациента к сенсорной дискриминации проводили в формате клинического тестирования, где пациент должен был определить наличие или отсутствие тактильного/электрического ощущения в фантоме в ответ на механическое давление на стельку. Для минимизации влияния зрительного и слухового контроля пациенту закрывали глаза и уши. Протокол включал сессии с активной электрической обратной связью и контрольные сессии (без подачи электрического тока) для верификации того, что ощущения вызваны именно нейромодуляцией, а не механической передачей давления. Схема протокола представлена на рис. 3.
День 1: DRG-электрод (протез надет)
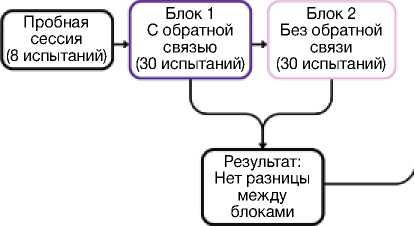
Рис. 3. Схема экспериментального протокола. День 1: оценка DRG-электрода с надетым протезом. День 2: оценка SCS-электрода без протеза (для исключения механической передачи давления). Блок досрочно прекращён из-за достижения плато в результатах (*).
День 2: SCS-электрод (протез снят — исключение механического фактора)
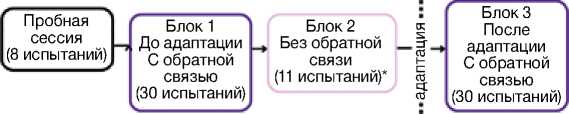
На 7-е сутки (тестирование DRG-электрода) оценка проводилась в условиях надетого косметического протеза. Протокол включал ознакомительную сессию, основной блок с электрической обратной связью (30 механических воздействий) и контрольный блок без стимуляции (30 воздействий); на 13-е сутки (тестирование SCS-электрода) оценка проводилась со снятым протезом для исключения механической передачи давления от гильзы протеза к культе. Протокол включал ознакомительную сессию (8 воздействий), блок с обратной связью до адаптации (30 воздействий) и контрольный блок. В ходе контрольного блока пациент стабильно и достоверно определял отсутствие стимуляции независимо от механического воздействия, что сделало дальнейшее проведение данной контрольной сессии клинически нецелесообразным (блок был завершён досрочно). Далее был проведён 30-минутный период сенсомоторной адаптации (самостоятельное манипулирование стелькой и дозированная шаговая нагрузка), после чего выполнен итоговый блок с обратной связью после адаптации (30 воздействий).
Оценка эффективности и переносимость. Эффективность формирования контура обратной связи оценивали по доле правильных ответов пациента (точность), а также способности правильно идентифицировать наличие (чувствительность) и отсутствие (специфичность) стимула, рассчитанные в матрице ошибок 2 x 2. Ввиду формата единичного клинического наблюдения показатели представлены в абсолютных значениях и процентах от общего числа тестовых воздействий.
Лекарственные средства в рамках описываемых вмешательств не применялись. Все запланированные процедуры выполнены; единственным отступлением от запланированного объёма стало досрочное прекращение sham-блока на второй день тестирования (см. раздел «Динамика и исходы»). Пациент выполнил все этапы протокола в полном объёме.
Динамика и исходы
Наблюдение за пациентом проводилось в течение 14 суток после имплантации электродов. Смещения запланированных сроков проведения процедур не потребовалось.
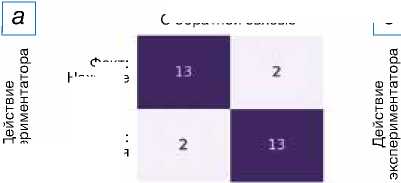
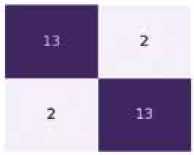
Оценка сенсорной дискриминации с DRG-стимуляцией (7-е сутки). Тестирование проводи- лось в условиях надетого косметического протеза. Пациент продемонстрировал высокую способность к различению тактильных стимулов: общая точность распознавания механического воздействия на стельку путём подачи электрической стимуляции в закрытом контуре составила 87% (26 из 30 проб). Показатели чувствительности и специфичности были идентичны и составили 87% (13 из 15) (рис. 4, a, б). Важно отметить, что аналогичные результаты (87%) были получены и в контрольной сессии без подачи электрического тока, указывая на то, что в условиях протезирования пациент опирался преимущественно на естественную тактильную чувствительность культи (давление гильзы протеза), нивелируя вклад электрического сигнала. Ошибки классификации (по 2 случая ложного обнаружения и пропуска стимула) были сопоставимы в обоих условиях. Данный факт подтверждает необходимость точной калибровки порогов электрической стимуляции, чтобы искусственный сенсорный сигнал не конкурировал, а дополнял естественную механическую обратную связь от протеза, обеспечивая непрерывный контур восприятия.
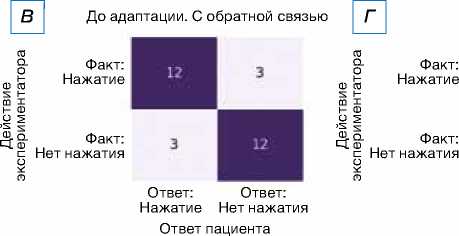
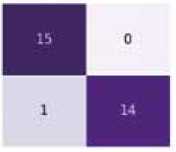
Оценка сенсорной дискриминации с SCS-стимуляцией (13-е сутки). Для исключения механического фактора тестирование проводилось со снятым протезом. На этапе до адаптации точность распознавания составила 80% (24 из 30), чувствительность и специфичность — по 80% (см. рис. 4, в ). Контрольная сессия: тестирование было досрочно прекращено на 11-й пробе; пациент перешёл к стратегии устойчивого отрицания (см. рис. 4, г ), стабильно сообщая об отсутствии ощущений независимо от действий экспериментатора (чувствительность 0%, специфичность 100%), что было расценено как временная сенсомоторная дезадаптация или утомление. После 30-минутного периода тренировки (этап после сенсомоторной адаптации), включавшего самостоятельное манипулирование стелькой и дозирование нагрузки, показатели качества восприятия существенно выросли: общая точность достигла 97% (29 из 30), чувствительность — 100% (все стимулы распознаны верно), специфичность — 93% (см. рис. 4, д ); зарегистрирована лишь одна ошибка (ложноположительный ответ).
Переносимость и безопасность. В течение всего периода наблюдения серьёзных нежелательных явлений не зарегистрировано. Ожи-
DRG-электрод (уровень S1) (День 1)
б
С обратной связью
Факт: Нажатие
Ответ пациента
Ответ:
Нажатие
Ответ:
Нет нажатия
Факт: с Нет нажатия
Без обратной связи
Факт: Нажатие
Факт:
Нет нажатия
Ответ пациента
Ответ:
Нажатие
Ответ:
Нет нажатия
Без обратной связи
Ответ:
Нажатие
Рис. 4. Матрицы ошибок распознавания механического воздействия на сенсорную стельку при использовании различных типов электродов и условий стимуляции. Результаты тестирования DRG-электрода (День 1, протез надет): a — блок с электрической обратной связью ( n =30); б — блок без обратной связи ( n =30). Результаты тестирования SCS-электрода (День 2, протез снят): в — до периода адаптации, с обратной связью ( n =30); г — sham-стимуляция ( n =11, испытание досрочно прекращено из-за достижения плато в результатах); д — после периода адаптации, с обратной связью ( n =30). В ячейках указано абсолютное количество испытаний. Тёмным цветом выделены ячейки с наибольшим значением в каждой строке — преобладающий ответ пациента при данном фактическом условии.
SCS-электрод (День 2)
о
О
о
Ответ:
Нет нажатия
Ответ пациента
д
После адаптации. С обратной связью
Факт: Нажатие
S- Факт: с Нет нажатия
Ответ: Ответ:
Нажатие Нет нажатия
Ответ пациента
даемые моторные артефакты при SCS-стимуляции не потребовали коррекции терапии и не привели к ухудшению состояния. Пациент завершил все запланированные этапы наблюдения в полном объёме.
Прогноз
Долгосрочные функциональные эффекты сенсорной обратной связи в рамках 14-дневного наблюдения не оценивались. К факторам, которые, по нашему мнению, могут благоприятно влиять на прогноз, относятся фокальный характер ощущений при DRG-стимуляции в отсутствии моторных ответов во всём диапазоне тестируемых амплитуд, а также повышение точности распознавания стимулов при SCS-стимуляции после периода сенсомоторной адаптации. Неблагоприятным фактором для применения SCS является выраженная моторная активность, которая у пациентов с ампутацией нижних конечностей может искажать биоэлектрические сигналы, используемые для управления миоэлектрическими протезами, и нарушать биомеханику культи [22].
Временная шкала
В Приложении представлены основные этапы наблюдения пациента с ампутацией правой нижней конечности. За 4 года до включения в наблюдение выполнена ампутация в результате минно-взрывной травмы. В момент госпитализации проведён осмотр алголога, хирурга с регистрацией жалоб на фантомный болевой синдром. В день 0 выполнена плановая имплантация тестовых электродов для DRG- и SCS-стимуляции. Экспериментальные процедуры начаты на 2-е сутки после операции. На 6-е сутки проведено сенсорное картирование перцептивных полей. На 7-е сутки выполнена оценка БОС с использованием DRG-электрода в условиях надетого протеза. На 13-е сутки проведено тестирование SCS-электрода со снятым протезом (для исключения механической передачи давления). Период наблюдения завершён на 14-е сутки.
ОБСУЖДЕНИЕ
В настоящем клиническом случае впервые продемонстрирована возможность адаптации методологии сенсорного картирования и формирования замкнутого контура соматосенсорной обратной связи у пациента с ампутацией нижней конечности. Мы считаем, что это первое сопоставление в рамках единого наблюдения перцептивных паттернов и эффективности замкнутого контура при стимуляции дорсальных корешковых ганглиев (DRG-S) и спинного мозга (SCS) в данной когорте пациентов. DRG-стимуляция обеспечила фокальные ощущения без нежелательных моторных ответов, тогда как SCS-стимуляция, несмотря на мышечные артефакты, позволила достичь высокой точности распознавания сигналов.
Полученные при DRG-стимуляции фокальные ощущения и отсутствие моторных ответов (в диапазоне до 8 мА) согласуются с данными литературы о преимуществе DRG-S в обеспечении точной соматотопической стимуляции за счёт активации первичных афферентных нейронов конкретных дерматомов и анатомической изоляции от моторных структур [15, 16]. Напротив, менее селективный профиль SCS с контралатеральной иррадиацией и выраженными мышечными сокращениями отражает известные ограничения традиционной эпидуральной стимуляции, связанной с распространением электрического поля на вентральные структуры [17, 18].
Методологически значимой находкой стало выявление критической роли механического фактора при оценке систем обратной связи. Идентичная точность распознавания при DRG-стимуляции в блоках с электрической обратной связью и без неё (в условиях надетого протеза) указывает на то, что пациент опирался на естественное тактильное давление гильзы, что нивелировало вклад электрического сигнала. Это подтверждает известные данные о том, что при отсутствии прямой афферентации пациенты компенсируют дефицит за счёт косвенной механической обратной связи через мягкие ткани культи [11]. Условие изоляции чистого электрического афферентного потока при тестировании SCS без протеза и последующий рост точности с 80% до 97% после 30-минутной тренировки позволили оценить роль сенсомоторного обучения в интеграции искусственного сенсорного сигнала центральной нервной системой [6, 12].
Интерпретация результатов имеет ряд ограничений, типичных для клинического случая. Единичное наблюдение не позволяет гене- рализовать выводы на широкую популяцию. Наблюдаемое превосходство SCS в «чисто электрической» парадигме, скорее, связано с артефактом дизайна: если бы DRG-электрод тестировали в аналогичных условиях без протеза, его точность могла бы оказаться сопоставимой или выше за счёт большей фокальности ощущений.
С учётом описанного случая при оценке нейроинтерфейсов для сенсорной обратной связи у пациентов с ампутацией нижней конечности представляется целесообразным контролировать механическую передачу давления через протез, а при использовании SCS — предусматривать период сенсомоторной адаптации. У пациентов с ампутацией верхних конечностей восстановление сенсорной обратной связи улучшает контроль протеза, повышает чувство телесной воплощённости и снижает интенсивность фантомных болей [10], а у пациентов с ампутацией нижних конечностей обратная связь о взаимодействии стопы с поверхностью может улучшать стабильность позы, снижать метаболические затраты при ходьбе и уменьшать проявления фантомных болей [13, 14]. Применимы ли эти эффекты к описанному пациенту и сходным клиническим ситуациям — является фокусом дальнейших исследований в рамках нашего клинического протокола.
ЗАКЛЮЧЕНИЕ
Представленный клинический случай, являющийся частью масштабного исследования по созданию очувствлённых протезов и восстановлению сенсомоторной чувствительности, демонстрирует возможность переноса методологии сенсорного картирования и замкнутого контура «датчик давления – имплантируемый стимулятор» на исследования при ампутации нижней конечности. У описанного пациента DRG-стимуляция обеспечивала фокальные ощущения в фантомных фалангах без мышечных сокращений, тогда как SCS-стимуляция вызывала менее селективные ощущения и мышечные сокращения, но после 30-минутного периода сенсомоторной адаптации позволила достичь 97% точности распознавания стимулов. Одинаковая точность при DRG-стимуляции с электрической обратной связью и без неё в надетом протезе указывает на необходимость контроля механических артефактов протеза при оценке нейроинтерфейсов в будущем.
ДОПОЛНИТЕЛЬНАЯ ИНФОРМАЦИЯ
Приложение. Основные этапы наблюдения пациента с ампутацией правой нижней конечности.
Вклад авторов. А.А. Дудорова — анализ данных, визуализация, написание черновика рукописи; А.К. Неклюдова — определение концепции, анализ данных, пересмотр и редактирование рукописи; О.А. Григорьева, А. Бенашур — работа с данными, валидация, пересмотр и редактирование рукописи; М.А. Чурносов — сбор данных, программное обеспечение; М.Ю. Синцов — администрирование проекта, обеспечение исследования; А.Р. Биктимиров — руководство проектом, привлечение финансирования; Г.А. Согоян— определение концепции, разработка методологии, руководство исследованием, пересмотр и редактирование рукописи. Все авторы одобрили рукопись (версию для публикации), а также согласились нести ответственность за все аспекты работы, гарантируя надлежащее рассмотрение и решение вопросов, связанных с точностью и добросовестностью любой её части.
Этическая экспертиза. Наблюдение выполнено в рамках исследования, одобренного локальным этическим комитетом Федерального центра мозга и нейротехнологий (протокол № 02/16-09-24 от 16.09.2024). Регистрация протокола исследования в открытых реестрах клинических испытаний не проводилась.
Согласие на публикацию. До начала исследования от пациента получено письменное информированное добровольное согласие на участие в исследовании, а также использование и распространение обезличенных биомедицинских данных с научной целью, включая фотографические изображения (лицо на изображении скрыто/ретушировано), в научном журнале, в том числе его электронной (онлайн) версии (дата подписания: май, 2026). Объём публикуемых конфиденциальных сведений с пациентом согласован.
Источники финансирования. Работа выполнена при финансовой поддержке Министерства науки и высшего образования Российской Федерации в рамках государственной поддержки создания и развития Научного центра мирового уровня «Центр кибернетической медицины и нейропротезирования» (Соглашение № 075-15-2025-573). Источник финансирования оказывал исключительно финансовую поддержку и не накладывал ограничений на использование данных, анализ результатов или распространение выводов исследования.
Раскрытие интересов. Синцов М.Ю. в недавнем прошлом имел профессиональные или финансовые связи с ООО «Моторика». Все авторы получили поддержку в рамках Соглашения № 075-15-2025-573 от Министерства науки и высшего образования Российской Федерации в рамках государственной поддержки создания и развития Научного центра мирового уровня «Центр кибернетической медицины и нейропротезирования». Упомянутый грант частично финансируется Группой компаний «Моторика» (частная компания, занимающаяся разработкой и производством реабилитационного оборудования, ассистивных устройств и протезов).
Оригинальность. При проведении исследования и создании настоящей статьи авторы не использовали ранее полученные и опубликованные сведения (данные, текст, иллюстрации).
Доступ к данным. Доступ к данным, полученным в настоящем исследовании, закрыт в связи с требованием локального этического комитета.
Генеративный искусственный интеллект. В процессе подготовки настоящей рукописи инструменты генеративного искусственного интеллекта использовались исключительно для вспомогательных технических задач и не применялись для генерации научных данных, формулирования выводов или интерпретации результатов. Для проверки грамматики, орфографии и стилистической адаптации текста под требования редакционного шаблона применялась большая языковая модель Qwen (разработчик: Alibaba Group, Китай; платформа: , инструмент: Qwen 3.7-Plus), использованная в сентябре 2026 года. Кроме того, для технического объединения исходных авторских фотографий в единую композицию при оформлении рис. 2 использовался сервис ChatGPT (разработчик: OpenAI, США; платформа: https://chat. , актуальная версия на базе архитектуры GPT-4o), также применявшийся в сентябре 2026 года. Авторы подтверждают, что генеративный искусственный интеллект не использовался для создания каких-либо научных данных, иллюстраций (за исключением технической компоновки рис. 2 из предоставленных авторами исходных изображений) или текстовых заключений, и несут полную ответственность за точность и добросовестность всех материалов, представленных в рукописи.
ADDITIONAL INFORMATION
Supplement. The main stages of monitoring a patient who has undergone amputation of the right lower limb.
Author contributions: A.A. Dudorova , formal analysis, visualization, writing—original draft; A.K. Neklyudova , conceptualization, formal analysis, writing—review and editing; O.A. Grigoreva and A. Benachour , data curation, validation, writing—review and editing; M.A. Churnosov , data collection, software; M.Yu. Sintsov , project administration, resources; A.R. Biktimirov , supervision, funding acquisition; G.A. Soghoyan, conceptualization, methodology, supervision, writing—review and editing. Thereby, all authors provided approval of the version to be published and agree to be accountable for all aspects of the work in ensuring that questions related to the accuracy or integrity of any part of the work are appropriately investigated and resolved.
Ethics approval: This observation was conducted as part of a study approved by the Local Ethics Committee of the Federal Center of Brain Research and Neurotechnologies (Protocol No. 02/16-09-24, dated September 16, 2024). The study protocol was not registered in a publicly accessible clinical trial registry.
Consent for publication: Before the study began, the patient provided written informed consent to participate and to the use and dissemination of anonymized biomedical data for scientific purposes, including photographic images with the face obscured or retouched, in a scientific journal and its electronic online version. Consent was signed in May 2026. The extent of the confidential information to be published was agreed with the patient.
Funding source: This work was supported by the Ministry of Science and Higher Education of the Russian Federation as part of the state support for the establishment and development of the World-Class Scientific Center «Center for Cybernetic Medicine and Neuroprosthetics» (Agreement No. 075-15-2025-573).
Disclosure of interests: M.Yu. Sintsov has had recent professional or financial relationships with Motorica LLC. All authors received support under Agreement No. 075-15-2025-573 from the Ministry of Science and Higher Education of the Russian Federation through state support for the establishment and development of the World-Class Scientific Center ‘Center for Cybernetic Medicine and Neuroprosthetics’. This grant is partially funded by the Motorica Group, a private company that develops and manufactures rehabilitation equipment, assistive devices, and prostheses.
Statement of originality: The authors did not use previously obtained and published material, including data, text, or illustrations, in conducting this study or preparing this article.
клиническая
оактика-
Data availability statement: The data obtained in this study are not publicly available owing to the requirements of the Local Ethics Committee.
Generative AI: During preparation of this manuscript, generative artificial intelligence tools were used exclusively for ancillary technical tasks and were not used to generate scientific data, formulate conclusions, or interpret results. The Qwen large language model (developer: Alibaba Group, China; platform: ; tool: Qwen 3.7-Plus) was used in September 2026 to check grammar and spelling and adapt the text’s style to the editorial template requirements. In addition, ChatGPT (developer: OpenAI, USA; platform: ; the current version based on the GPT-4o architecture) was used in September 2026 for the technical assembly of the authors’ original photographs into a single composite for Figure 2. The authors confirm that generative artificial intelligence was not used to create any scientific data, illustrations, except for the technical composition of Figure 2 from the original images provided by the authors, or textual conclusions. The authors assume full responsibility for the accuracy and integrity of all material presented in the manuscript.
