
Компенсация неустойчивости работы одноклетьевого стана холодной прокатки с использованием ПИД-регулятора

Рубрика: Технология
Статья в выпуске: 2 т.26, 2026 года.
Бесплатный доступ
В металлургии при прокатке могут возникать проблемы, связанные с возникновением автоколебаний. При прокатке тонких полос автоколебания возникают, как правило, при скоростях прокатки выше тысячи метров в минуту и на частотах в пределах от 100 до 600 Гц. На одноклетьевых станах при прокатке особо тонких полос автоколебания могут возникать при скоростях в пределах 100–200 м/мин. При этом частоты колебаний находятся в пределах 9–10 Гц. Причиной автоколебаний являются неконсервативные силы в ядре прокатки или параметрические колебания за счет возникновения гистерезиса. Для низкочастотных автоколебаний существенным является влияние системы автоматического регулирования (САР) на процесс прокатки. Система САР представляет собой ПИД-регулятор, в котором каждая составляющая – пропорциональная, интегральная и дифференциальная – выполняет свою конкретную функцию. В черной металлургии в системах автоматического регулирования могжет быть использована только часть составляющих ПИД-регулятора, например, только интегральная составляющая или пропорциональная и интегральная составляющая. Это связано с тем, что в некоторых случаях дифференциальная составляющая, которая призвана выполнять функции стабилизации процесса прокатки, может приводить к потере устойчивости. Промышленные исследования показали, что использование пропорциональной составляющей совместно с интегральной составляющей приводит к возникновению интенсивных автоколебаний. Диапазон частот находится в пределах от 9 до 11 Гц. При работе с использованием только интегральной составляющей ПИД-регулятора автоколебания с частотами 9–11 Гц отсутствуют, но появляется неустойчивость в диапазоне частот от 0,2 до 1 Гц. Построение численных моделей стана средствами пакетов MATLAB, Math-CAD и пакета Анаконда (Питон). Для систем, описываемых обыкновенными дифференциальными уравнениями с постоянными коэффициентами, как линейных, так и не линейных, для стабилизации процессов прокатки необходимо использовать дифференциальную составляющую ПИД-регулятора.
Короткий адрес: https://sciup.org/147254518
IDS: 147254518 | УДК: 621.91.02 | DOI: 10.14529/engin260204
Compensation of instability of operation of a single-cell cold rolling mill using a PID controller
In metallurgy, problems may arise during rolling due to the occurrence of selfoscillations. When rolling thin bands, selfoscillations occur, as a rule, at rolling speeds above a thousand meters per minute and at frequencies ranging from 100 to 600 Hz. On singlecell mills, when rolling particularly thin strips, selfoscillations can occur at speeds in the range of 100–200 meters per minute. At the same time, the oscillation frequencies are in the range of 9–10 Hz. The cause of selfoscillation is nonconservative forces in the rolling core or parametric fluctuations due to the occurrence of hysteresis. For lowfrequency selfoscillations, the influence of the automatic control system (ATS) on the rolling process is significant. The CAP system is a PID controller in which each component, proportional, integral and differential, performs its specific function. In ferrous metallurgy, only a part of the components of the PID controller can be used in automatic control systems. For example, only the integral component or the proportional and integral component. This is due to the fact that in some cases, the differential component, which is designed to stabilize the rolling process, can lead to a loss of stability. Industrial studies have shown that the use of a proportional component in conjunction with an integral component leads to intense selfoscillation. The frequency range ranges from 9 to 11 Hz. When working using only the integral component of the PID controller, there are no selfoscillations with frequencies of 9–11 Hz, but instability appears in the frequency range from 0.2 to 1 Hz. Construction of numerical models of the mill using the MATLAB, MathCAD, and Anaconda packages (Python). For systems described by ordinary differential equations with constant coefficients, both linear and nonlinear, it is necessary to use the differential component of the PID controller to stabilize rolling processes.
Текст научной статьи Компенсация неустойчивости работы одноклетьевого стана холодной прокатки с использованием ПИД-регулятора
При холодной прокатке тонких полос при определенных условиях возникают автоколебания [1–3]. Причиной автоколебаний являются нелинейность процесса прокатки, возникновение отрицательного демпфирования в зоне контакта, синхронизация и захват частот в последних клетях многоклетьевых станов, неустойчивость прокатываемой полосы при больших скоростях прокатки [4–6]. Моделирование процесса автоколебаний – это сложный процесс, при этом используются как экспериментальные, так и численные методы [7–9]. Существенное влияние на процесс возникновения и прохождения автоколебаний может оказывать и система управления процессом прокатки. В многоклетьевых станах происходит синхронизация колебаний последних клетей, в которых толщина прокатываемой полосы составляет 0,3–0,7 мм [10–13]. При работе одноклетье-вых реверсивных станов экспериментально получена зависимость частоты автоколебаний от частоты вращения рабочих валков [3, 14, 15]. Причем возникновение автоколебаний происходит с захватыванием частот ультрагармонических колебаний. Кроме того, при работе АСУ ТП форми- руются регулирующие сигналы на усилие прокатки с частотой автоколебаний. Таким образом, рабочие валки формируют ультрагармонические колебания, АСУ ТП гармоническое захватывание частот. Регулирование стана осуществляется ПИ-и ПИД-регуляторами, являющимися, по сути, линейными системами. До тех пор, пока стан сохраняет свойства линейной колебательной системы, работа стана происходит штатно. С появлением автоколебаний стан становится существенно нелинейной системой и в управлении станом могут возникнуть проблемы. При использовании только пропорциональной и интегральной составляющих нельзя полностью устранить ошибку пропорциональной составляющей с одной стороны, с другой – интегральная составляющая устраняет ошибку, но добавляет дополнительные нежелательные колебания и может даже приводить к перерегулированию. Нежелательные колебания в переходной характеристике устраняются дифференциальной составляющей.
Кроме классических автоколебаний на высоких скоростях на относительно низких скоростях могут возникать дефекты поперечной ребристости как на многоклетьевых станах [16], так и на реверсивных двухклетьевых и одноклетьевых станах [8, 17,18].
Промышленный эксперимент
Возникновение автоколебаний на станах холодной прокатки зависит от многих факторов и всегда неожиданно. На критических скоростях внезапно происходит синхронизация колебаний двух последних клетей, третьей и четвертой или четвертой и пятой в зависимости от типа стана. В десятки или даже сотни раз увеличиваются уровни вибраций (рис. 1). Система регулирования останавливает стан (рис. 2). При этом возникают пульсационные вибрации с высоким уровнем амплитуды виброускорений (рис. 3) и в широком диапазоне частот (рис. 4).
На станах холодной прокатки, совмещенных с травильным агрегатом, на которых прокат происходит непрерывно, возможно возникновение автоколебаний натяжных станций травильного агрегата (рис. 5). Момент трения в этот момент увеличивается в десятки раз (рис. 6). Автоколебания происходят на сверхнизких скоростях протягивания полосы от 0,5 до 1,0 м/с.
На инфразвуковых частотах, в диапазоне от 9 до 11 Гц, автоколебания возникают при синхронизации клетей и прокатываемой полосы (рис. 7). Компенсация низкочастотных колебаний достаточно сложна и проводится с использованием возможностей ПИД-регуляторов [19].
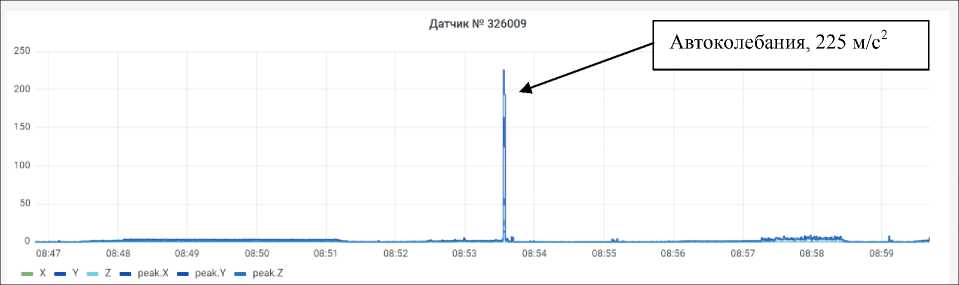
Рис. 1. Пиковые значения виброускорений в момент возникновения автоколебаний стана 2000
Fig. 1. Peak values of vibration accelerations at the moment of self-oscillation of mill 2000
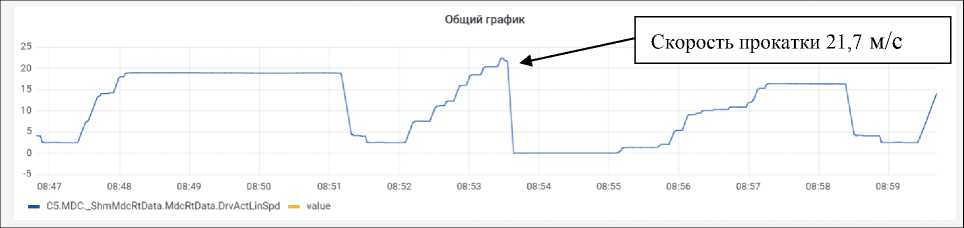
Рис. 2. Скорость прокатки в момент возникновения автоколебаний
Fig. 2. The rolling speed at the moment of self-oscillation
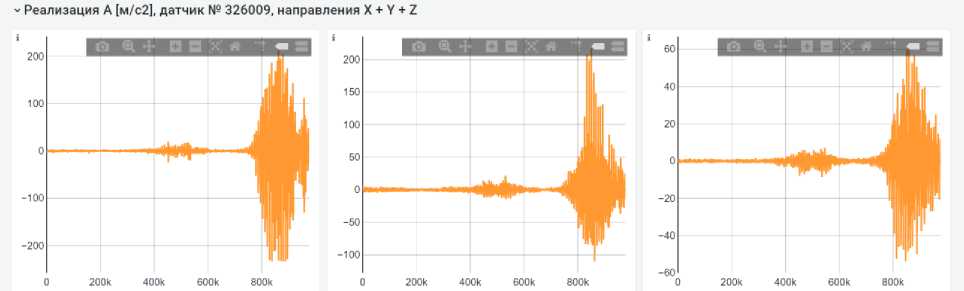
Рис. 3. Реализация виброускорений в трех взаимно перпендикулярных направлениях в момент автоколебаний Fig. 3. Realization of vibration accelerations in three mutually perpendicular directions at the moment of self-oscillations
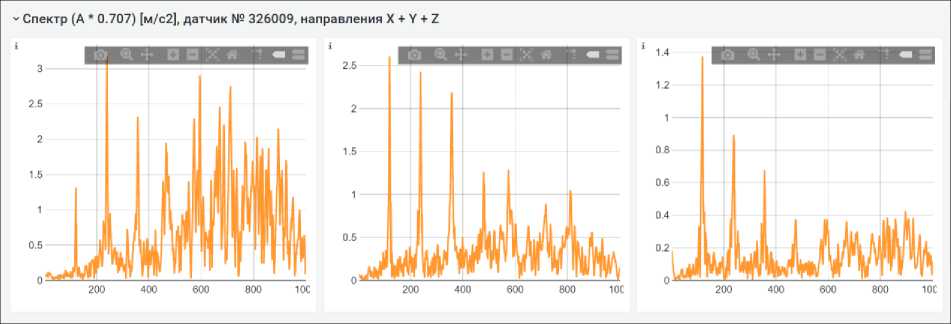
Рис. 4. Спектральные характеристики виброускорений в трех взаимно перпендикулярных направлениях в автоколебательном режиме
Fig. 4. Spectral characteristics of vibration accelerations in three mutually perpendicular directions in the self-oscillating mode
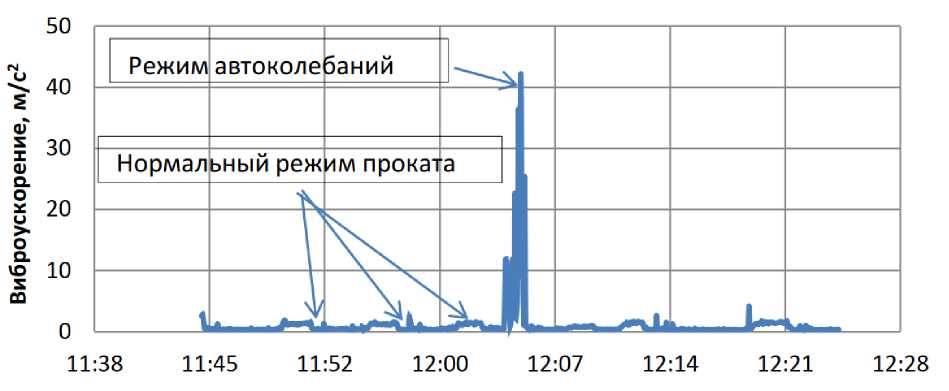
Рис. 5. Момент возникновения автоколебаний на подшипниках ролика натяжной станции травильного агрегата. Амплитуда виброускорения 42 м/с2
Fig. 5. The moment of self-oscillation on the roller bearings of the tensioning station of the etching unit. Vibration acceleration amplitude 42 m/s2
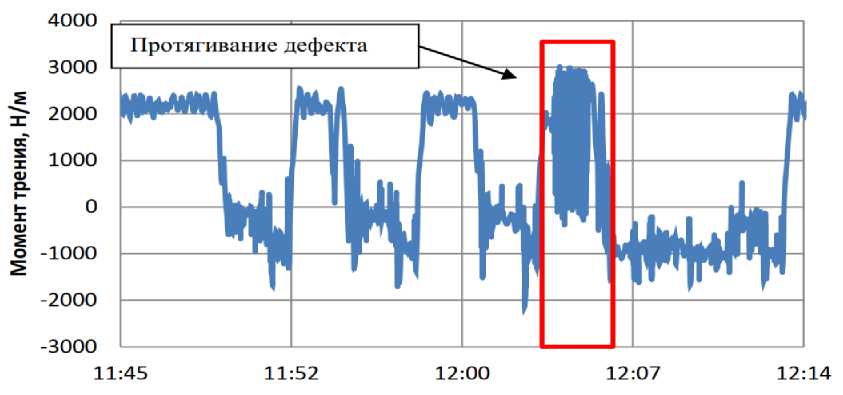
Рис. 6. Момент трения на ролике натяжной станции при штатной прокатке полосы и в момент возникновения автоколебаний
Fig. 6. The moment of friction on the roller of the tensioning station during the normal rolling of the strip and at the moment of self-oscillation
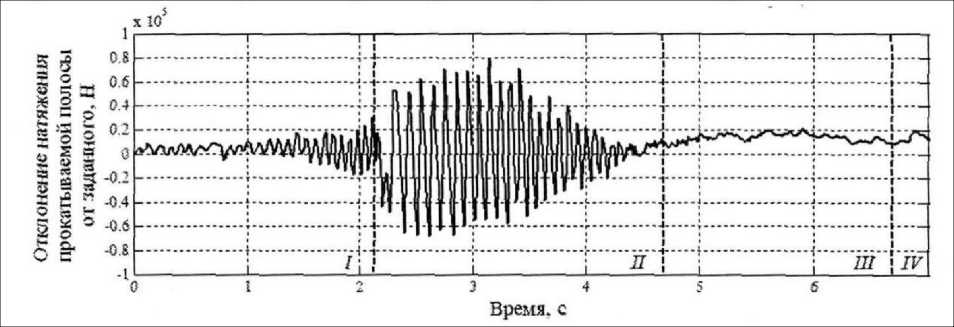
Рис. 7. Колебания натяжения протягиваемой полосы при синхронизации третьей и четвертой клети cтана 1700
Fig. 7. Tension fluctuations of the stretched strip during synchronization of the third and fourth crates of the chtan 1700
Построение численной модели стана холодной прокатки и условий возникновения автоколебаний
Упрощенную структурную схему стана можно представить в виде одномассовой колебательной системы с параметрами жесткости и демпфирования [10] (рис. 8).
Подобная модель описывается линейным обыкновенным дифференциальным уравнением второго порядка с постоянными коэффициентами.
+ b^ + ku = 0.(1)
dt2 dt
Нелинейную одномассовую систему обычно представляют в виде уравнения Ван дер Поля [19, 20]. Задавая параметры жесткости и демпфирования, полученные в промышленном эксперименте, можно изучать влияние параметров системы на возникновения автоколебаний клети стана:
-
— s(1 — u2)b^ + ku = 0.(2)
dt2 y ' dt
На стан действуют две внешние гармонические силы, в зависимости от частоты воздействия могут возникать как гармоническое, так и ультрагармоническое захватывание частот. Система с приложенным внешним воздействием описывается уравнением
-
— s(1 — u2}b-^ + ku = As in /2т.(3)
dt2 y ' dt
Кроме чисто нелинейных эффектов, приводящих к возникновению автоколебаний, существуют и параметрические колебания, связанные с гистерезисом в зоне проката. Параметрические колебания обычно описываются уравнениями Матьё:
m— + <Уо(1 + f с о s( ш t))b и = 0.
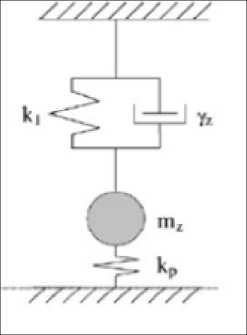
Рис. 8. Структурная схема нелинейной колебательной системы
Fig. 8. Block diagram of a nonlinear oscillatory system
Решение линейных обыкновенных дифференциальных уравнений проводится с использованием преобразования Лапласа, ставшего классическим в теории автоматического управления. Нелинейные уравнения решаются с помощью дискретного преобразования Лапласа.
Преобразование Лапласа превращает дифференциальное уравнение (1) в алгебраическое:
Gp
i m^2+b-s+к .
Альтернативное решение – численное, например, методом Эйлера, явное интегрирование по времени.
Принципиальная схема регулирования объекта управления с использованием ПИД-регулятора приведена на рис. 9. ПИД-регулятор состоит из трех составляющих:
пропорциональной - Kp = e(t), интегральной - К— = ^ e(t)d t и дифференциальной - Kd — ^t).
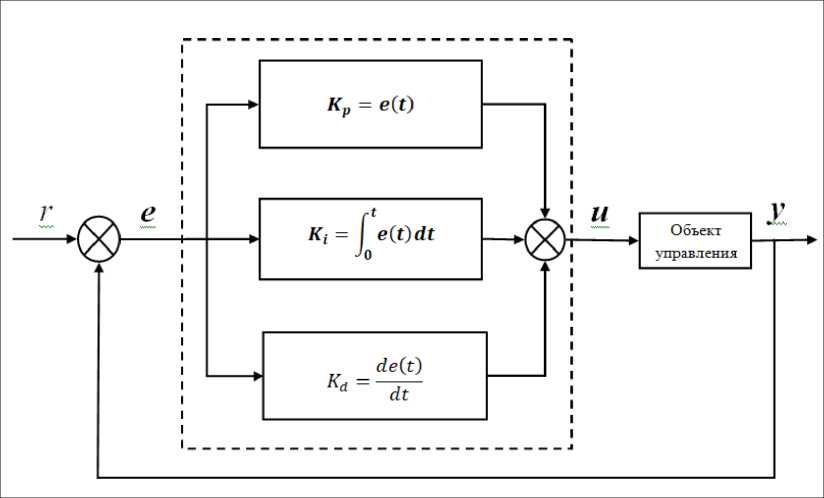
Рис. 9. Принципиальная схема регулирования объекта управления с использованием ПИД-регулятора
Fig. 9. Schematic diagram of the control object regulation using a PID controller
U(t) — P + I + D — Kpe(t) + Kt ^ eftddt + Kd ^.
Здесь e()) — r(t— — y( t) - ошибка регулирования (рассогласование); r(t) - уставка (заданное значение); y( t) - текущее значение регулируемой величины; U(t) - управляющий сигнал.
Моделирование работы ПИД-регулятора стана холодной прокатки с использованием пакета MATLAB
Изменяя коэффициенты составляющих ПИД-регулятора, можно определить влияние отдельных составляющих на устойчивость объекта управления, в нашем случае стана холодной прокат- ки. Рассмотрим три этапа: 1-й – использование отдельно пропорциональной составляющей, 2-й – интегральной составляющей и 3-й – диффференциальной составляющей. Уставка (заданное значение) - гф принимаем равной безразмерной единице.
Этап 1. ПИД-регулятор с использованием пропорциональной составляющей (П, 0, 0)
Три варианта: 1, 2, 3. Коэффициенты Кр равны: 0,045203, 0,245203 и 0,45203. Отклики системы приведены на рис. 10. Система стабильна, но получить заданное значение уставки не получилось.
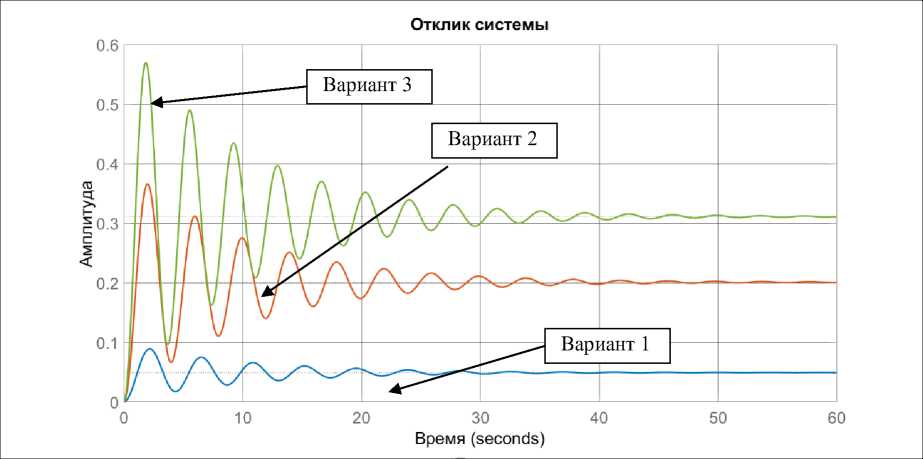
Рис. 10. Отклик объекта регулирования при использовании пропорциональной составляющей
Fig. 10. The response of the regulated object when using the proportional component
Этап 2. ПИД-регулятор с использованием интегральной составляющей (0, И, 0)
Три варианта: 4, 5, 6. Коэффициенты Кр равны: 0,017317, 0,17317 и 0,27317. Отклики системы приведены на рис. 11. Система во втором варианте с коэффициентом 0,17317 вышла в значение уставки. При увеличении коэффициента система теряет устойчивость. Перегулирование.
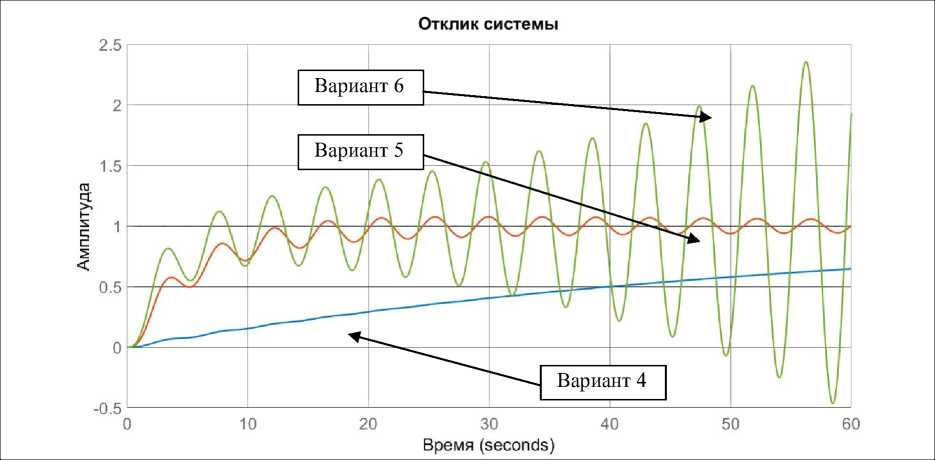
Рис. 11. Отклик объекта регулирования при использовании интегральной составляющей
Fig. 11. Response of the regulatory object when using the integral component
Этап 3. ПИД-регулятор с использованием дифференциальной составляющей (0, 0, Д)
Три варианта 7,8.9. Коэффициенты K^ равны: 0,027997, 0,17997 и 0,27997. Отклики системы приведены на рис. 11. Система во всех трех вариантах остается в нулевом положении, выполняя функцию стабилизации объекта управления.
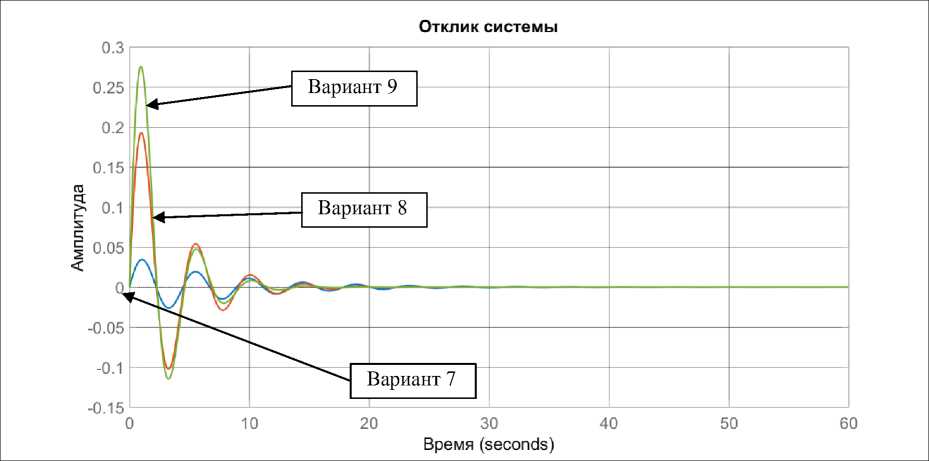
Рис. 12. Отклик объекта регулирования при использовании дифференциальной составляющей
Fig. 12. Response of the control object when using the differential component
Моделирование работы ПИД-регулятора стана холодной прокатки с использованием пакета MathCAD
Модели ПИД-регулятора строились с учетом пропорциональной интегральной и дифференциальной составляющих с использованием пакета MathCAD.
Устойчивость процесса описываемого обыкновенным дифференциальным уравнением второго порядка с постоянными коэффициентами, как правило, проводится подбором коэффициентов составляющих ПИД-регулятора. На рис. 13 приведен отклик системы с коэффициентами пропорциональной составляющей – Кр = 0,45203, интегральной составляющей К^ = 0,17317 и дифференциальной составляющей – K^ = 0,27997. При увеличении интегральной составляющей до величины равной K^ = 1,17317 происходит самопроизвольная потеря устойчивости процесса регулирования (рис. 14). Использование дифференциальной составляющей ПИД-регулятора путём подбора коэффициента Kd позволяет стабилизировать работу модели стана (рис. 15).
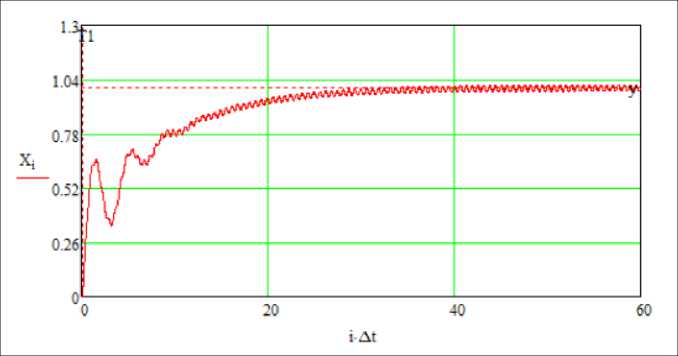
Рис. 13. Отклик системы под действием ПИД-регулятора с коэффициентами: Kp = 0,45203; Ki = 0,17317; K^ = 0,27997
Fig. 13. System response under the action of a PID controller with coefficients: Kp = 0.45203; Ki = 0.17317; Kd = 0.27997
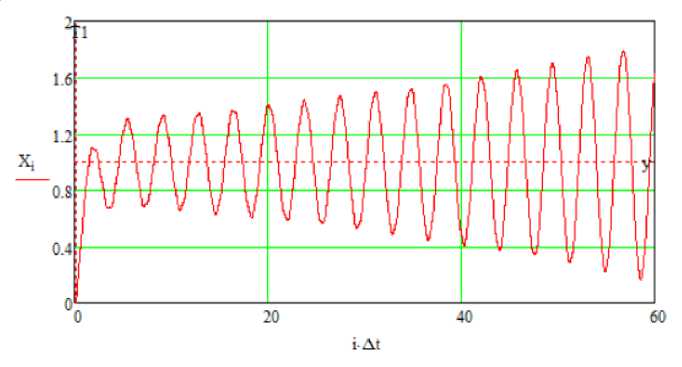
Рис. 14. Неустойчивость модели стана при увеличении интегральной составляющей – = 1,17317
Fig. 14. Instability of the mill model with an increase in the integral component – = 1.17317
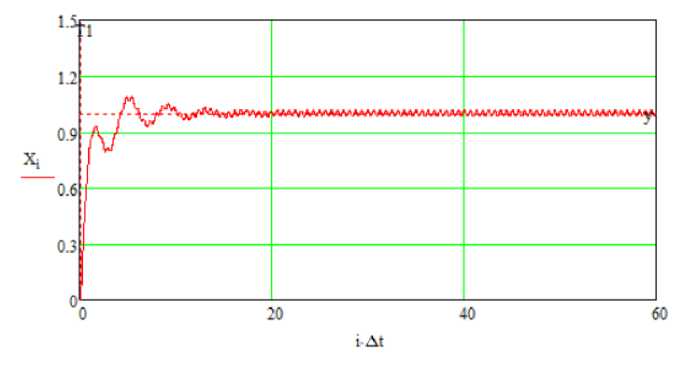
Рис. 15. Стабилизация модели стана при подборе оптимального значения дифференциальной составляющей ПИД-регулятора: = 0,45203; = 1,17317; = 0,57997
Fig. 15. Stabilization of the mill model when selecting the optimal value of the differential component of the PID controller: = 0.45203; = 1.17317; = 0.57997
Моделирование работы ПИД-регулятора стана холодной прокатки с использованием пакета Юпитер «Ноутбук» на языке программирования Питон
Моделирование ПИД-регулятора с использованием пакета MathCAD позволяет исследовать работу стана в безразмерном виде. Некоторую проблему представляет определение собственных частот и частот автоколебаний в режиме потери устойчивости работы агрегата. Решением проблемы может быть использование пакета Юпитер «Ноутбук» на языке Питон. Отклик системы регулирования в размерном виде представлен на рис. 16. Спектральная характеристика колебательной системы, полученная с использованием преобразования Фурье, приведена на рис. 17. Частота колебаний отклика системы совпадает с собственной частотой объекта регулирования.
Заключение
-
1. ПИД-регулятор стана холодной прокатки с использованием только пропорциональной и интегральной составляющей может приводить к неустойчивой работе стана.
-
2. Использование ПИД-регулятора только с интегральной составляющей без дифференциальной составляющей при определенных, критических, режимах может приводить к возникновению перерегулирования.
-
3. Устойчивая работа стана холодной прокатки возможна с использованием ПИД-регулятора с полным комплектом составляющих – пропорциональной, интегральной и дифференциальной.
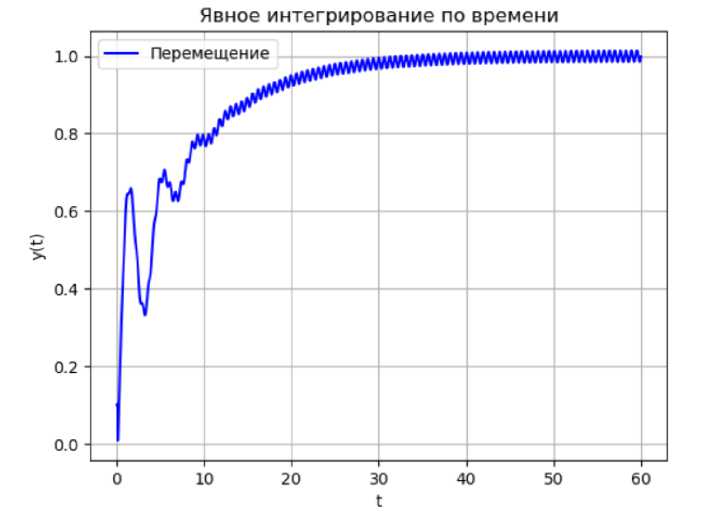
Рис. 16. ПИД-регулятор. Отклик колебательной системы, описываемой уравнением второго порядка
Fig. 16. PID controller. The response of an oscillatory system described by a second-order equation
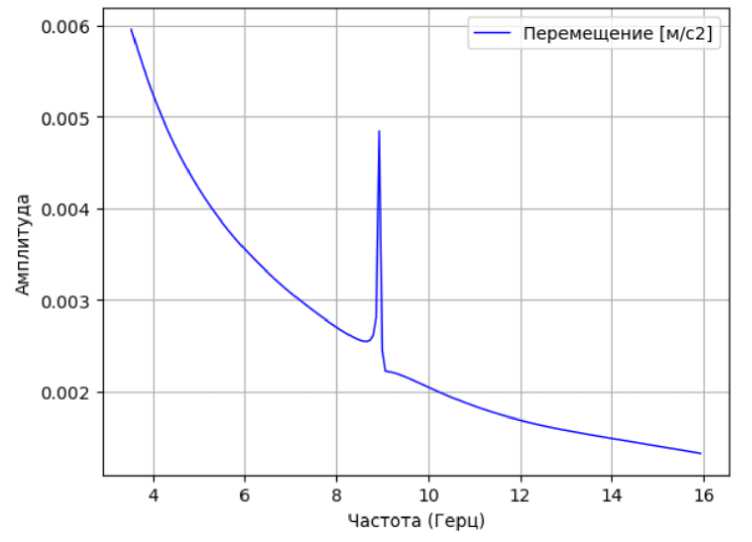
Рис. 17. Спектральный состав виброперемещений отклика колебательной системы
Fig. 17. Spectral composition of vibration displacements of the response of the oscillatory system
